
三自由度机器人机构设计
Industry Robot Design
ABSTRACT
Industry machine hand is industry produce of inevitable outcome, it be the parts of function of a kind of mimicry human body arms, according to schedule to request to transport a work piece or hold to hold tool to carry on operation of automation technique equipments, to realization industry produce automation, push industry produce of further development have already emphasized to want a function.As a result have strong vitality, be subjected to people of extensive value with welcome.Practice certificate, industry the machine hand can replace hand of heavy labor, show Zhao to ease a worker of labor strength, improvement labor condition, exaltation labor rate of production and automation level.The industry produce medium usually appear of bulky work piece of porterage and long-term multifarious, monotonous of operation, adoption machine hand is valid.In addition, it can at heat, low temperature, deep water, cosmos, radio and other poisonous, pollution under the environment condition carry on operation, more manifestation it superiority, have vast of development prospect.
KEY WORDS:MechanicanlRobot,Pump,Automation,Superiority
目 录
前 言
机器人技术的发展,可以说是科学技术发展共同的一个综合性的结果,同时,也是为社会经济发展产生了重大影响的一门科学技术,它的发展归功于在第二次世界大战中各国加强了经济的投入,就加强了本国的经济的发展。另一方面它也是生产力发展的需求的必然结果,也是人类自身发展的必然结果,人类的发展随着人们逐渐的这种社会发展的情况,人们越来越不断探讨自然过程中,在改造自然过程中,认识自然过程中,需求能够解放人的一种工具。那么这种工具就是代替人们去能够从事复杂和繁重的体力劳动,实现人们对不可达世界的认识和改造,这也是人们在科技发展过程中的一个客观需要。另一方面,人们有各种各样的好的想法,它也归功于电子技术,计算机技术以及制造技术等相关技术的发展而产生了提供了强大的技术保证。
第1章机械手的组成与分类
1.1机械手的组成
机械手主要由手部和运动机构组成。手部是用来抓持工件(或工具)的部件,根据被抓持物件的形状、尺寸、重量、材料和作业要求而有多种结构形式,如夹持型、托持型和吸附型等。运动机构,使手部完成各种转动(摆动)、移动或复合运动来实现规定的动作,改变被抓持物件的位置和姿势。运动机构的升降、伸缩、旋转等独立运动方式,称为机械手的自由度。为了抓取空间中任意位置和方位的物体,需有6个自由度。自由度是机械手设计的关键参数。自由度越多,机械手的灵活性越大,通用性越广,其结构也越复杂。一般专用机械手有2~3个自由度。
工业机器人在工业生产中能代替人做某些单调、频繁和重复的长时间作业,或是危险、恶劣环境下的作业,例如在冲压、压力铸造、热处理、焊接、涂装、塑料制品成形、机械加工和简单装配等工序上,以及在原子能工业等部门中,完成对人体有害物料的搬运或工艺操作。
我国工业机器人起步于70年代初,其发展过程大致可分为三个阶段:70年代的萌芽期;80年代的开发期;90年代的实用化期。而今经过20多年的发展已经初具规模。目前我国已生产出部分机器人关键元器件,开发出弧焊、点焊、码垛、装配、搬运、注塑、冲压、喷漆等工业机器人。一批国产工业机器人已服务于国内诸多企业的生产线上;一批机器人技术的研究人才也涌现出来。一些相关科研机构和企业已掌握了工业机器人操作机的优化设计制件的设计和编程技术;运动学和轨迹规划技术;弧焊、点焊及大型机器人自动生产线与周边配套设备的开发和制备技术等。某些关键技术已达到或接近世界水平。
1.2机器人的特点
机器人最显著的特点有以下几个:
工业机器人设计
摘要
工业机器人是工业生产的必然产物,它是一种模仿人体上肢的部分功能,按照预定要求输送工件或握持工具进行操作的自动化技术设备,对实现工业生产自动化,推动工业生产的进一步发展起着重要作用。因而具有强大的生命力,受到人们的广泛重视和欢迎。实践证明,工业机器人可以代替人手的繁重劳动,显著减轻工人的劳动强度,改善劳动条件,提高劳动生产率和自动化水平。工业生产中经常出现的笨重工件的搬运和长期频繁、单调的操作,采用机器人是有效的。此外,它能在高温、低温、深水、宇宙、放射性和其它有毒、污染环境条件下进行操作,更显示其优越性,有着广阔的发展前途。
三自由度圆柱坐标型工业机器人设计
三自由度圆柱坐标型工业机器人设计引言工业机器人在现代制造业中起着至关重要的作用。
圆柱坐标型工业机器人是一种具有三个自由度的机器人,它可以在三维空间内进行精确的定位和操作。
本文将着重讨论三自由度圆柱坐标型工业机器人的设计原理和关键技术。
一、设计原理三自由度圆柱坐标型工业机器人的设计原理基于坐标变换。
它由一个立柱状的垂直轴和一个平行于地面的基座组成。
机器人的主要部件包括立柱、支撑臂、关节和末端执行器。
机器人的立柱可以在垂直方向上运动,提供Z轴位移。
支撑臂位于立柱的顶部,可以绕水平方向的Y轴旋转,提供Y轴位移。
末端执行器连接在支撑臂的末端,可以绕垂直方向的Z轴旋转,提供X轴位移。
二、关键技术1.位置传感器:为了实现精确的定位和操作,对机器人的运动进行准确的测量是必不可少的。
位置传感器可以用来测量机器人各个关节的角度以及末端执行器的位置信息。
2.逆运动学:逆运动学是指通过末端执行器的位置和姿态计算出机器人各个关节的角度。
通过逆运动学算法,可以实现机器人在三维空间内的精确定位。
3.控制系统:控制系统是三自由度圆柱坐标型工业机器人的核心。
它接收来自传感器的反馈信息,计算机器人的位姿,并输出相应的指令控制机器人的运动。
控制系统需要具备实时性和稳定性,以确保机器人的运动精度和安全性。
4.动力学分析:动力学分析可以帮助我们理解机器人在运动过程中的力学特性。
通过动力学分析,可以确定机器人在给定任务下所需的扭矩和力,并进行相应的力矩配平和选型。
三、设计步骤1.确定任务需求:在开始机器人设计之前,首先需要明确机器人所要完成的任务和工作环境。
2.选择结构参数:根据任务需求和工作环境,选择机器人的结构参数,包括立柱高度、支撑臂长度和末端执行器负载能力等。
3.逆运动学分析:根据机器人的结构参数和任务需求,进行逆运动学分析,得到机器人各个关节的角度和末端执行器的位姿。
4.控制系统设计:设计机器人的控制系统,选择合适的控制算法和硬件设备,实现机器人的运动控制和姿态调整。
三自由度机器人设计毕业设计
三自由度机器人设计毕业设计一、前言随着工业自动化水平的不断提高,机器人技术在生产制造领域中发挥着越来越重要的作用。
作为机器人技术的一个重要组成部分,三自由度机器人因其结构简单、控制方便等特点,被广泛应用于装配、焊接、喷涂等工业领域。
本文以三自由度机器人设计与控制为主题,围绕机械结构设计、运动学建模、控制算法设计等方面展开研究与分析,旨在为相关领域的研究提供一定的参考和借鉴。
二、机械结构设计三自由度机器人通常包括基座、臂部和末端执行器等部件,其机械结构设计直接关系到机器人的稳定性、精度和工作空间。
在本课题中,我们将采用柔性连接的直角坐标系结构设计,通过在关节处加装弹簧和减震器以减小振动,提高定位精度。
三、运动学建模运动学建模是机器人设计中的关键环节,它描述了机器人在工作空间内的姿态和位置。
本文将采用DH参数法建立机器人的坐标系变换矩阵,通过正运动学和逆运动学方程描述机器人的工作空间关系,并利用数值模拟软件对其进行验证和分析。
四、控制算法设计在机器人工作中,控制算法起着至关重要的作用。
为了保证机器人在工作过程中能够实现高效、精准地运动,我们将设计基于PID控制的位置控制算法,结合轨迹规划和避障算法,实现机器人的自动抓取和装配功能。
五、仿真与实验在设计完成后,我们将通过仿真软件对机器人进行工作空间分析和运动学验证,同时搭建实验平台,验证控制算法的有效性和稳定性。
通过比对仿真和实验结果,不断优化和改进机器人设计和控制算法,使其更加贴近实际工程应用需求。
六、结论与展望通过本课题的研究与分析,我们得出了一系列关于三自由度机器人设计与控制的结论和成果。
未来,我们将进一步深入研究机器人的感知技术、智能控制算法等方面,为实现更加智能化、高效化的工业机器人应用提供更多的技术支持和解决方案。
七、参考文献[1] 张强. 机器人技术及应用. 北京:机械工业出版社,2015.[2] 王勇. 机器人控制理论与应用. 上海:上海科学技术出版社,2019.[3] 李明,陈华. 工业机器人技术与应用. 北京:中国机械出版社,2018.通过以上对三自由度机器人设计与控制的研究和分析,我们可以更好地把握机器人技术的发展趋势,为相关领域的研究和实践提供更有价值的参考和借鉴。
三自由度机器人设计毕业设计

三自由度机器人设计毕业设计一、引言近年来,机器人技术的发展为各行各业带来了巨大的变革和进步。
而在机器人设计的领域中,三自由度机器人一直以其简单、灵活和易于控制等特点备受关注。
本设计将围绕三自由度机器人的设计,研究其结构、控制系统以及应用。
二、三自由度机器人的相关概念三自由度机器人是指具有三个独立运动自由度的机器人。
在其结构设计中,一般包括三个旋转关节或者直线关节,使得机器人能够在三个不同的方向上运动。
这种结构使得三自由度机器人具有较强的灵活性和适应性,适用于各种各样的工业应用场景。
三、三自由度机器人的设计原理1. 结构设计:三自由度机器人的结构设计涉及到关节的选型、传动系统的设计以及工作空间的规划等方面。
应考虑机器人的稳定性、精度和载荷能力,以及工作环境的特点,如狭窄空间、高温或高湿度等因素。
2. 控制系统设计:三自由度机器人的控制系统设计应考虑到运动轨迹规划、动力学建模、传感器系统和实时控制等方面。
尤其是对于工业应用来说,控制系统的稳定性和精度是至关重要的。
3. 应用设计:三自由度机器人的设计还需要考虑具体的应用场景,例如装配、搬运、焊接、切割等。
在设计过程中,需要充分了解工艺流程和需求,以确保机器人的设计符合实际应用的需要。
四、毕业设计的主要内容1. 三自由度机器人结构设计:在毕业设计中,将对三自由度机器人的结构进行设计和优化,包括关节选型、传动系统设计以及工作空间规划等。
2. 控制系统设计:设计三自由度机器人的控制系统,包括运动规划、动力学建模、传感器系统设计以及实时控制算法的研究。
3. 应用案例研究:以实际应用场景为背景,设计并实现三自由度机器人的具体应用,如装配、搬运或焊接等。
4. 实验验证与性能评估:通过实验验证,对设计的三自由度机器人进行性能评估,包括精度、稳定性、响应速度等方面的指标。
五、预期成果1. 完整的三自由度机器人设计方案,包括结构设计、控制系统设计和应用案例研究。
2. 实验验证数据和性能评估报告,验证毕业设计的可行性和有效性。
载人三自由度三角形机器人的设计与研究设计
摘要机器人是一种能够模仿人类动作的机器,它可以完成许多对人类来说危险且单调的工作,机器人让人类从繁重、单调的工作中解脱出来。
它们从事固定而有规律的工作,例如工业生产中的焊接、喷漆等等。
本文主要以电动推杆作为主要执行元件来设计载人三自由度三角形机器人的整体方案。
该机构采用统一动作、协调控制的原则,通过推杆的行程的打开来实现机器人脚的运动,通过中控系统的控制来实现载人三自由度三角形机器人的动作,由于是中控系统控制,所以控制灵活,多样。
人可以坐在机器人上面,通过控制器来控制机器人的动作,实现一些人类靠自己脚力无法完成的功能。
关键词:机器人;工作;控制;三自由度三角形机器人ABSTRACTA robot is a machine which can imitate human actions, it can finish a lot of human risk and monotonous work, let the human robot free out from the heavy, monotonous work. They engaged in regular work, such as industrial production welding, painting and so on.The overall scheme of this paper to the electric push rod as the main component to design manned three degree of freedom triangular robot. The mechanism adopts the unified action, the coordinated control principle, by opening the travel of the push rod to realize the robot foot movement, to achieve a manned with three degrees of freedom robot motion control in the triangle by control system, the control system to control, so the control of flexible, multi sample. People can sit on the robot, the controller is adopted to control the robot's movement, the realization of some people rely on their own to complete the function of the leg muscles.Key word: Robot;cylinder;pneumatic loop;Four degrees of freedom目录摘要 (i)ABSTRACT............................................................................................................. i i 目录 ..................................................................................................................... i ii 1 绪论 . (1)1.1 机器人简史 (3)1.2 应用机器人的意义 (6)1.3 本课题研究的内容 (9)2 载人三自由度三角形机器人总体方案结构的设计 (12)2.1 载人三自由度三角形机器人的总体方案图 (12)2.2 载人三自由度三角形机器人的工作原理 (12)3 机械结构的设计 (13)3.1电动推杆的定义 (14)3.2电动推杆的主要结构 (15)3.3电动推杆的设计计算 (16)3.4 连接轴的设计 (17)4 各主要零部件强度的校核 (18)4.1 连接轴轻度的校核 (19)4.2 底板强度的校核 (19)5 载人三自由度三角形机器人的三维建模 (20)5.1 电动推杆的三维建模 (23)5.2 支板的三维建模 (24)5.3 安全栏的三维建模 (25)5.4 载人三自由度三角形机器人的三维建模 (25)6 三维软件设计总结 (26)结论 (28)致谢 (29)参考文献 (38)附录一 (32)附录二 (42)1 绪论机械工业是国民的装备部,是为国民经济提供装备和为人民生活提供耐用消费品的产业。
三个自由度工业机器人
工业机器人课程作业报告院(系)名称:机电工程学院作业题目:三自由度圆柱坐标工业机器人班级:姓名:学号:目录1.作业要求 (3)1.1作业目的 (3)1.2作业数据 (3)1.3运动功能图符号(本次作业圆柱坐标型) (3)2.总体设计 (4)2.1组成和关系 (4)2.2设计分析 (4)3.机械系统的设计 (5)3.1末端执行机构设计 (5)3.2手臂机构的设计 (6)3.3机座机构的设计 (7)4.附件 (8)4.1总装图 (8)1.作业要求1.1作业目的1:综合运用所学只是,搜集有关资料,独立完成三自由度圆柱坐标工业机器人操作机和驱动但愿的设计工作。
如驱动元、传动机构、腰身、手臂、手腕、手抓、关节、抓钳尺寸、开合力大小等,至少设计两种以上方案。
(注意:此处无需考虑传感器,控制部分和力学计算)1.2作业数据1:自动线上A、B两条输送带之间距离为1.5米,需设计工业机器人将一个零件从A带送到B带。
2:零件尺寸:内孔Φ100、壁厚10、高100。
3:零件材料:45钢1.3运动功能图符号(本次作业圆柱坐标型)表1-1 运动功能图符号(GB/T12643-90)2.总体设计2.1组成和关系工业机器人在GB/T12643-90定义为“是一种能自动控制、可重复编程、多功能、多自由度的操作机,能搬运材料、工件或操持工具,用以完成各种作业”由执行系统、驱动系统、控制检测系统及检测系统组成。
a)机械系统:是执行完成抓取工件,实现抓取动作的必需的机构。
内容保函如下:手部(末端执行器):直接抓取工件或夹具机构。
臂部:支承腕部的机构,作用是承受工件的负荷,并把它传递到预定的位置。
腕部:连接手部和臂部的机构,作用为调整及改变手部的动作。
机座:是机器人的基础部件支承手臂的部件,并承受相应的载荷,作用是带动臂部转动、升降动作。
b)驱动系统:为执行系统提供动力。
常用传动方式有机械传动、液压传动、气压传动和电传动。
c)控制系统:控制驱动系统,使执行系统按照产品的要求以及抓取的工件要求进行相应的动作,当发生系统错误或执行故障时发出提示报警信号。
3自由度工程机器人
2.2.
工程机器人自主作业控制统是整个工程机器人自主作业系统的核心。通过数据通信系统,它与图像处理系统控制机取得联系,并接收由图像处理系统控制机送来的目标物体空间坐标,将物体坐标由摄象机空间坐标系转换为工程机器人坐标系,再进行运动学反解,计算出各关节角。通过电液比例换向阀控制器,它控制液比例换向阀的开口大小及阀芯移动方向来控制液压缸的伸缩快慢,从而控制工程机器人的作业。同时读取位移、压力传感器的传感器信号,经处理后作为反馈量同目标量进行比较运算,再将算的阀控信号送往电液比例换向阀控制器,如此反复运算直到整个运算结束,这就是工程机器人自主作业过程。
3自由度
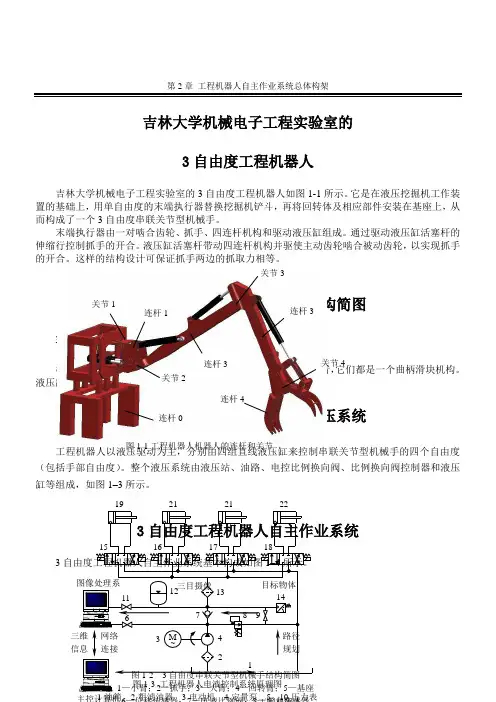
3自由度串联关节型机械手结构简图如图1-2所示。
机械各个关节的自由度是由液压缸来改变的,从机构学的角度看,它们都是一个曲柄滑块机构。液由四组直线液压缸来控制串联关节型机械手的四个自由度(包括手部自由度)。整个液压系统由液压站、油路、电控比例换向阀、比例换向阀控制器和液压缸等组成,如图1–3所示。
工程机器人自主作业控制系统要做控制系统的算法研究,及控制系统的软硬件设计。其中工程机器人自主作业控制系统的算法研究我们将在第四章做详细介绍,控制系统的软硬件设计将在第五章做介绍。
三自由度圆柱坐标工业机器人详解
三自由度圆柱坐标型工业机器人设计学院:机电工程学院班级:姓名:学号:1.末端执行机构设计采用内撑连杆杠杆式夹持器,用小型液压缸驱动夹紧,它的结构形式如图。
内撑连杆杠杆式夹持器采用四连杆机构传递撑紧力,即当液压缸1工作时,推动推杆2向下运动,使两钳爪3向外撑开,从而带动弹性爪4夹紧工件。
该种夹持器多用于内孔薄壁零件的夹持。
2.弹性爪的结构设计:这种结构是在手爪外侧用螺钉固定弹性片两端。
当弹性手工作时,由于夹紧过程具有弹性,就可避免易损零件被抓伤、变形和破损。
3.手臂机构的设计本设计中手臂由滚珠丝杠驱动实现上下运动,结构简单,装拆方便,还设计有两根导柱导向,以防止手臂在滚珠丝杠上转动,确保手臂随机座一起转动。
它的结构如下图。
选用轴向脚架型液压缸,活塞杆末端为外螺纹结构,手臂与末端执行器连同活塞杆一起转动。
4.腰部和基座设计1——支座,2——步进电机,3——谐波齿轮,4——转动机座5——支承槽钢梁,6——滚珠丝杠,7——导向柱,8——锥环无键联轴器通过安装在支座上的步进电机和谐波齿轮直接驱动转动壳体转动,从而实现机器人的旋转运动;通过安装在顶部的步进电机和联轴器带动滚珠丝杠转动实现手臂的上下移动。
采用双导柱导向,防止手臂在滚珠丝杠上转动,确保手臂随机座一起转动。
支撑梁采用槽钢,以减轻重量和节省材料,它的结构如上图。
5.驱动方式的选择由上表知步进电机应用于驱动工业机器人有着许多无可替代的优点,如控制性能好,可精确定位,体积较小可用于程序复杂和运动轨迹要求严格的小型通用机械手等,所以本设计采用它来实现机器人的旋转和上下移动。
选电机为BF反应式步进电机,型号为:90BF001。
由上表知,液压驱动方式反应灵敏,可实现连续轨迹控制,液体压力高,可获得较大的输出力,因此机器人的伸缩运动采用液压驱动方式来实现,从而使机器人容易找准工件。
它的型号为Y-HG1-C50/28×100LJ1HL1Q,它的主要技术参数如下表6.工业机器人的计算机控制系统概述工业机器人具有多个自由度,每个自由度一般包括一个伺服机构,它们必须协调起来,组成一个多变量控制系统。
三自由度机器人设计毕业设计
三自由度机器人设计毕业设计
当涉及到设计一台三自由度机器人的毕业设计,需要考虑多个方面,包括机械结构、传感器、控制系统以及实际应用。
下面是一份可能的毕业设计大纲,供您参考。
一、引言
- 简要介绍三自由度机器人的概念及其在工业及其他领域的应用
- 阐明设计该机器人的目的和意义
二、文献综述
- 回顾目前关于三自由度机器人设计和控制方面的研究成果
- 分析该领域的发展趋势和存在的问题
三、机械结构设计
- 描述机器人的整体结构,包括关节类型、链条结构和末端执行器
- 详细介绍每个关节的设计考量,例如扭矩、速度和位置精度等
- 分析机器人的运动学和动力学特性
四、传感器系统设计
- 确定必要的传感器类型,如位置传感器、力传感器等
- 说明传感器的布局和工作原理
- 讨论传感器的精度和灵敏度对机器人性能的影响
五、控制系统设计
- 选择适当的控制方法,如PID控制、模糊控制或神经网络控制
- 根据机械结构和传感器系统的要求,设计和调试控制算法
- 确定控制系统的实时性和稳定性
六、实验验证与分析
- 搭建实验平台,验证设计的机械结构和控制系统性能
- 分析实验结果,包括机器人的定位精度、动态响应等性能指标
- 与已有研究成果进行比较,验证设计的合理性和优越性
七、结论与展望
- 总结整个设计过程和实验结果,总结优点和不足
- 展望未来,提出设计的改进方向及可能的应用领域
八、参考文献
- 列出引用的相关文献,包括设计手册、研究论文和相关标准
以上大纲仅供参考,设计时需根据具体情况进行调整和完善。
希望对您的毕业设计有所帮助!。
三自由度机械手的结构设计论文
三自由度机械手的结构设计摘要本文简要介绍了机械手的概念,机械手的组成和分类,国内外的发展状况及发展前景。
本文对机械手进行总体方案设计,结合生产实际及理论确定了机械手的结构及动作过程,坐标型式和自由度数,并列出了机械手的技术参数。
设计出了机械手的驱动方案、控制方案,在进行控制方案的选取时进行了不同方案的优缺点的对比,最后确定了具体的控制方案。
在进行机械手控制器件的选取时,对控制器件选择进行了详细的分析,如对步进电机参数的具体选取。
最后介绍了利用可编程序控制器对机械手进行控制,同时叙述了可编程序控制器选取原则及工作过程,并绘制出了可编程序控制器外部接线图。
在用可编程序控制器控制时分为手动和自动两种工作方式,并绘制了自动工作方式的顺序功能图。
关键词机械手的概念,机械手控制器件,可编程序控制器(PLC)ThREE DEGREES OF FREEDOM MANIPULATORDESIGNABSTRACT目录中文摘要 (1)英文摘要 (2)一、引言1.1简要介绍机械手的概念 (4)1.2机械手的组成和分类 (5)1.2.1机械手的组成 (5)1.2.2机械手的分类 (5)1.3国内外发展状况 (6)二、三轴自由度机械手的结构及动作过程 (7)2.1机械手的结构 (7)2.2机械手的动作过程 (8)2.3机械手的驱动方案设计 (9)2.4机械手的控制方案设计 (9)2.5机械手的座标型式与自由度 (10)2.6机械手的技术参数列表 (11)三、控制器件选型 (11)3.1步进电机及其驱动器选择 (11)3.2直流电机及其驱动器选择 (12)3.3旋转编码器的选择 (14)四、机械手的PLC控制设计 (15)5.1可编程序控制器的选择 (15)5.2可编程序控制器的工作过程 (16)总结 (19)致谢 (20)参考文献 (20)附录 (21)一、引言随着社会生产不断进步和人们生活节奏不断加快,人们对生产效率也不断提出新要求。
三自由度机器人设计
三自由度机器人设计摘要在工业上,自动控制系统有着广泛的应用,如工业自动化机床控制,计算机系统,机器人等。
而工业机器人是相对较新的电子设备,它正开始改变现代化工业面貌。
本设计为三自由度直角坐标型工业机器人,其工作方向为三个直线方向。
在控制器的作用下,它执行将工件从一个地方搬到另一个地方这一简单的动作,本文是对整个设计工作较全面的介绍和总结。
关键词:三自由度直角坐标工业机器人目录摘要 (II)Abstract (II)前言 (1)第1章概述...‥ (2)1.1机器人概述 (2)1.2机器人的历史和现状 (4)1.3机器人的发展趋势 (6)第2章总体设计 (8)2.1 机器人的组成及各部分关系概述 (8)2.2 总体方案拟定 (9)2.3 驱动方式的选择 (11)第3章机械系统设计 (13)3.1 机械手的结构设计 (13)3.2 传动丝杆的设计 (17)3.3 导轨的设计 (20)3.4 轴承的选择 (21)3.5 电机的选择 (22)第4章总结 (25)致谢 (27)参考文献 (27)前言随着现代化科学技术的飞速发展和社会的进步,自动化控制系统有着广泛的应用,如工业自动化机床控制,计算机系统,机器人等。
而工业机器人是相对较新的电子设备,它正开始改变现代化工业面貌。
机器人就是用机器代替人手,把工件由某个地方移向指定的工作位置,或按照工作要求以操纵工件进行加工,大大降低了劳动力,并且大大增加了工作效率和降低了产品的成本,对现代社会发展起到非常重要的作用,但现在的工业机器人只是在危险作业(广义的)、多粉尘、高温、噪声、工作空间狭小等不适于人工作业的环境。
还有它可按照事先制订的作业程序完成规定的操作,但还不具备传感反馈能力,不能应付外界的变化。
如发生某些偏离时,就将引起零部件甚至机器人本身的损坏。
针对于上述各个领域的机器人系统的应用和研究对系统本身也提出越来越多的要求。
制造业要求机器人系统具有更大的柔性和更强大的编程环境,适应不同的应用场合和多品种、小批量的生产过程。