
机械原理第3章作业
机械动力学第三章作业(题目)

3-1 某弹簧质量系统1k,m,具有自然频率1f ,第2个弹簧2k串联于第一个弹簧,其自然频率降至1/21f,求以1k表示的2k。
3-2 如图所示,杆a与弹簧1k和2k相连,弹簧3k置于杆a的中央,杆b与弹簧 3k
和 4k 相连,质量m置于杆b的中央。设杆a和杆b为质量和转动惯矩可忽略的刚性杆,并能在图示平面内自由移动和转动。求质量m上、下振动的固有频率。
3-3求图中系统的固有频率,悬臂梁端点的刚度分别是1k及3k,悬臂梁的质量忽略不计。
m k1
k2
k3
k4
3-4求图所示系统的固有频率,刚性杆的质量忽略不计。
3-5在图所示的系统中,已知bamiki , ,3,2,1 和,横杆质量不计。求固有频率。
3-6 质量1m 物体挂在弹簧/kNm 下端形成静平衡,第二个质量2m从高度h降落到物体1m上,该碰撞为完全弹性碰撞,如图所示,求碰撞后下方质量的运动。
k2 k1
a b
k3
m k1
k2
m a
l 3-7 如图所示,质量为 m1的重物悬挂在刚度为k 的弹簧上并处于静平衡位置,质量为m2的重物从高度为 h 处自由降落到m1上而无弹跳,求系统的运动规律。
3-8一振动系统具有下列参数:质量 m = 17.5 kg,弹簧刚度 k = 70.0 N/cm,粘性阻尼系数 c = 0.70 N s/cm。求:(a)阻尼比ζ;(b)有阻尼固有频率;(c)对数衰减率;(d)任意二相临振幅比值。
3-9 带粘性阻尼的单自由度系统,等效质量m = 5 kg,等效刚度k = 10 kN/m,其任意两相邻振幅比为1 :0.98,求:
(a) 系统的有阻尼固有频率;
(b) 对数衰减率;
(c) 阻尼系数c;
(d) 阻尼比.
机械动力学第三章作业(答案)
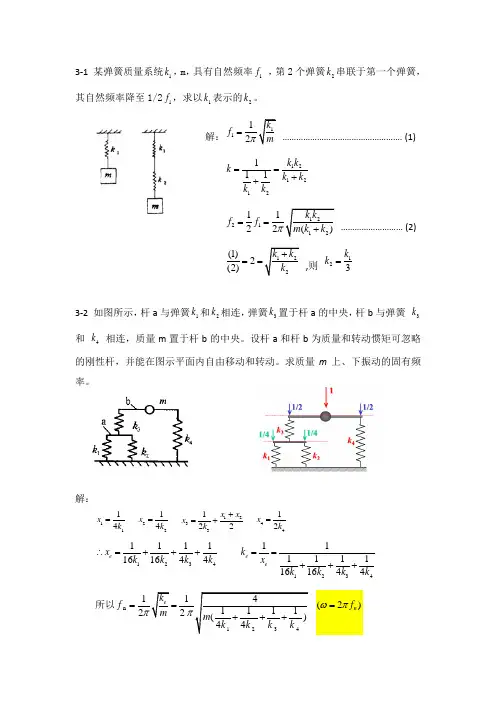
3-1 某弹簧质量系统1k,m,具有自然频率1f ,第2个弹簧2k串联于第一个弹簧,其自然频率降至1/21f,求以1k表示的2k。
解:1112kfm
……………………………………………. (1)
121212111kkkkkkk
1221121122()kkffmkk ……………………… (2)
122(1)2(2)kkk ,则 123kk
3-2 如图所示,杆a与弹簧1k和2k相连,弹簧3k置于杆a的中央,杆b与弹簧 3k
和 4k 相连,质量m置于杆b的中央。设杆a和杆b为质量和转动惯矩可忽略的刚性杆,并能在图示平面内自由移动和转动。求质量m上、下振动的固有频率。
解:
1114xk 2214xk 1233122xxxk 4412xk
12341111161644exkkkk
1234111111161644eekxkkkk
所以n1234114111122()44ekfmmkkkk (2)nf
3-3求图中系统的固有频率,悬臂梁端点的刚度分别是1k及3k,悬臂梁的质量忽略不计。
解: 1k和2k为串联,等效刚度为:212112kkkkk。(因为总变形为求和)
12k和3k为并联(因为12k的变形等于3k的变形),则:
2132312132121312123kkkkkkkkkkkkkkkk
123k和4k为串联(因为总变形为求和),故:
424132312143243142141234123kkkkkkkkkkkkkkkkkkkkkkkke
故:mken
无质量
m k1
k2 k3
k4 m k1
k2
k3
k4 3-4求图所示系统的固有频率,刚性杆的质量忽略不计。
机械原理第3章运动分析试题

一、 选择题
1. 两个作平面相对运动的刚体,在任一瞬时其相对运动都可以看成绕某一重合点的( )。 A平动 B转动 C直线移动
2.速度瞬心是两个作平面相对运动的两刚体上瞬时( )为零的重合点。
A绝对速度 B牵连速度 C相对速度
3.若两刚体之一是静止的 ,则其速度瞬心便称( )速度瞬心。
A绝对 B相对 C牵连
4.若两刚体都是运动的,则其速度瞬心称为( )。
A牵连瞬心 B绝对瞬心 C相对瞬心
5.在速度多边形中极点p代表构件上( )。
A速度为某值的点 B速度为零的点 C速度为常数的点
6.在速度多边形中,连接极点p与任一点的向量代表机构图中同名点的( )。A绝对速度 B牵连速度 C相对速度
7.在速度多边形中,连接除p点外的任意两点的向量代表机构图中同名点间的( )。A绝对速度 B牵连速度 C相对速度
8.速度多边形中,线段bc代表( )。 A绝对速度 B相对速度
9.相对速度VCB在速度多边形中表示为( )。
A p→b B c→b C b→c
10.在速度多边形中,矢量bc代表VCB,当用来判定构件角速度转向时,可将矢量bc移至机构图上的( )。A B点 B A点 C C点
11.速度影像原理适用于( )。
A不同构件上的各点 B同一构件上的所有点 C同一构件上的特定点 12.利用速度影像原理求构件上任一点的速度,必须给定该构件上速度向量的最少点数为( )。A一点 B两点 C三点
13.采用基点法进行平面机构运动分析时,动点相对基点(动参考系)的相对运动轨迹为( )。A直线 B一般曲线 C圆
14.采用重合点法进行平面机构运动分析时,动点相对基点(动参考系)的相对运动轨迹为( )。A圆 B直线 C平面一般直线
15.方程VB=VC+VCB的建立,选取的基点为( )。
机械原理(第七版)孙桓主编第3章

机械原理(第七版)孙桓主编第3章
二、平面机构运动分析
1.图示平面六杆机构的速度多边形中矢量ed代表,杆4角速度ω4的方向为时针方向。
题1图题6图
2.当两个构件组成移动副时,其瞬心位于处。当两构件组成纯滚动的高副时,其瞬心就在。
当求机构的不互相直接联接各构件间的瞬心时,可应用来求。
3.3个彼此作平面平行运动的构件间共有个速度瞬心,这几个瞬心必定位于上。含有6个构件的平面机构,其速度瞬心共有个,其中有个是绝对瞬心,有个是相对瞬心。
4.相对瞬心与绝对瞬心的相同点是,不同点是。
5.速度比例尺的定义是,在比例尺单位相同的条件下,它的绝对值愈大,绘制出的速度多边形图形愈小。
6.图示为六杆机构的机构运动简图及速度多边形,图中矢量cd代表,杆3角速度ω3的方向为时针方向。
7.机构瞬心的数目N与机构的构件数k的关系是。
8.在机构运动分析图解法中,影像原理只适用于。
9.当两构件组成转动副时,其速度瞬心在处;组成移动副时,其速度瞬心在处;组成兼有相对滚动和滑动的平面高副时,其速度瞬心在上。
10.速度瞬心是两刚体上为零的重合点。
11.铰链四杆机构共有个速度瞬心,其中个是绝对瞬心,个是相对瞬心。
12.速度影像的相似原理只能应用于各点,而不能应用于机构的的各点。
13.作相对运动的3个构件的3个瞬心必。
14.当两构件组成转动副时,其瞬心就是。
15.在摆动导杆机构中,当导杆和滑块的相对运动为动,牵连运动为动时,两构件的重合点之间将有哥氏加速度。哥氏加速度的大小为;方向与的方向一致。
16.相对运动瞬心是相对运动两构件上为零的重合点。
17.车轮在地面上纯滚动并以常速v前进,则轮缘上K点的绝对加速度αK=αk n=V K n/KP。---------------------------------------( )
18.高副两元素之间相对运动有滚动和滑动时,其瞬心就在两元素的接触点。---( )
机械原理与机械设计课后作业参考答案 - 第3章 凸轮机构

……………………………………………………………最新资料推荐…………………………………………………
1 / 31 / 31 / 3 第三章 凸轮机构及其设计
3 - 1 判断题 (正确的在其题号后括号内打√,否则打×)
(1)为了避免从动件运动失真,平底从动件凸轮轮廓不能内凹。( )
(2)若凸轮机构的压力角过大,可用增大基圆半径来解决。( )
(3)从动件作等速运动的凸轮机构有柔性冲击。( )
(4)凸轮的基圆一般是指以理论轮廓上最小向径所作的圆。( )
(5)滚子从动件盘形凸轮的理论轮廓是滚子中心的轨迹。( )
解答:
(1)√ (2)√ (3)× (4)√ (5)√
3 - 2 填空题
(1)对于外凸凸轮,为了保证有正常的实际轮廓,其滚子半径应 理论轮廓的最小曲率半径。
(2)滚子从动件盘形凸轮机构的基圆半径是从 到 的最短距离。
(3)在凸轮机构中,从动件按等加速等减速运动规律运动时,有 冲击。
(4)绘制凸轮轮廓曲线时,常采用 法,其原理是假设给整个凸轮机构加上一个与凸轮转动角速度ω 的公共角速度,使凸轮相对固定。
(5)直动平底从动件盘形凸轮机构的压力角为 ,其基圆半径应按 条件确定。
解答:
(1)小于
(2)凸轮回转中心到凸轮理论轮廓
(3)柔性冲击
(4)反转法 相反的
(5)0 按全部廓线外凸的条件设计基圆半径
3 - 3 简答题
(1)凸轮机构中,常用的从动件运动规律有哪几种?各用于什么场合?
解答:
1)等速运动规律 刚性冲击(硬冲) 低速轻载
2)等加速、等减速运动规律 柔性冲击 中低速轻载
3)简谐(余弦)运动规律 柔性冲击 中低速中载
机械原理第3章作业参考
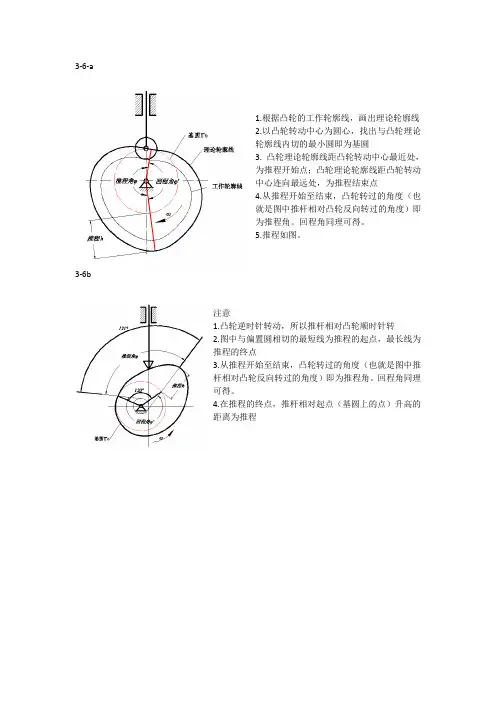
3-6-a
1.根据凸轮的工作轮廓线,画出理论轮廓线
2.以凸轮转动中心为圆心,找出与凸轮理论轮廓线内切的最小圆即为基圆
3. 凸轮理论轮廓线距凸轮转动中心最近处,为推程开始点;凸轮理论轮廓线距凸轮转动中心连向最远处,为推程结束点
4.从推程开始至结束,凸轮转过的角度(也就是图中推杆相对凸轮反向转过的角度)即为推程角。回程角同理可得。
5.推程如图。
3-6b
注意
1.凸轮逆时针转动,所以推杆相对凸轮顺时针转
2.图中与偏置圆相切的最短线为推程的起点,最长线为推程的终点
3.从推程开始至结束,凸轮转过的角度(也就是图中推杆相对凸轮反向转过的角度)即为推程角。回程角同理可得。
4.在推程的终点,推杆相对起点(基圆上的点)升高的距离为推程
3-7
1.根据已知条件,画出凸轮升程起点位置 2. 延着-ω的方向(逆时针)等分圆弧(根据题目要求,30度等分) 3.从各等分合点画偏置圆的切线。因回程为等速上升等速下降,所以在回程中增加一点
4.根据运动规律,计算每个点的位移,并将其标注在对应的位置上。
最后,顺次光滑连接各点,得到凸轮的理论轮廓线 5.以凸轮的理论轮廓线上点为圆心,画出若干小滚子,光滑连接其内包络线,得到凸轮的实际轮廓线(工作轮廓线) 3-9-a
1.两圆心连线一定过切点(接触点),所以连接OB并延长,可找到滚子在B点接触时的圆心。
2.画出理论轮廓线并找出推杆顶尖的位置A'和B',之后作图和分析均以理论轮廓线及推杆的“尖顶”为依据。
3.画出偏置圆,画出推杆的位置,得到转角。
O 4画出基圆,得到位移SB
5.画出滚子与凸轮接触处公法线(正压力方向),得到压力角
学习张桂梅老师先进事迹心得体会
学习张桂梅老师先进事迹心得体会
学习张桂梅老师先进事迹心得体会【学习张桂梅先进事迹心得体会】张桂梅,45岁,满族,中共党员,云南省丽江地区华坪县民族中学教师兼华坪儿童之家院长.2000年以来,先后被国务院授予“全国先进工作者”称号,被全国教育总工会、国家教育部评为“全国十佳师德标兵”,被全国总工会授予“五一”劳动奖章、全国“十佳”知识女性,获得省委、省政府授予的首届“兴滇人才奖”,被省妇联、省电视台评为“感动云南”十大母亲,被评为丽江市“关心下一代”先进工作者,被县委、县政府授予“优秀共产党员”、“先进工作者”称号。今年6月,在中共云南省委八届三次全会上,她当选为云南省出席党的十七大代表。张桂梅同志深深扎根边疆民族贫困地区,全身心地投入到教书育人的崇高事业中。她爱教育,不断学习先进的教学经验和方法,总结出一套适合民族贫困山区教育特别的教学方法,教学成绩突出;她爱学校,不顾身患多种疾病,以惊人的毅力克服病痛折磨,经常超负荷地工作在教学岗位上;她爱学生,拿出绝大部分工资接济困难学生,积极培养学生的学习兴趣和业余爱好,从各个方面关爱学生的学习兴趣和业余爱好,从各个方面关爱学生。张桂梅同志用自己的行动,实践了一名共产党的崇高理想和追求,在平凡的岗位上做出了不平凡的业绩。
张桂梅同志是教师的优秀代表,是教师的榜样。张桂梅同志爱教育,爱学校,爱学生;张桂梅同志全面贯彻党的教育方针,全面实施素质教育,全面提高教育教学质量;张桂梅同志让社会满意,让家长放心,让学生成才,认真执行教师职业道德规范,切实加强师德建设,真正做人民满意的教师。
张桂梅同志立足岗位、开拓进取、勤奋工作、为我国教育事业做出了巨大贡,人们常不解的问她:这样做有什么目的,有什么好处?什么力量使她这样坚强?张老师总是笑着说:“如果我有追求,那就是我的事业:如集我有企盼,那就是我的学生;如果我有动力,那就是党和人民”。她,没有生育自己的儿女,却有着世界上最伟大的母爱。那些失去父母的贫苦孩子在她的身上感受到了母爱,分享着人间最美好的亲情。她,一位普普通通的人民教师,用真爱点亮了那些无依无靠的孩子们的希望之光,谱写了一曲感人至深的爱的奉献之歌。她就是华坪县民族中学教师兼“儿童之家”福利院院长张桂梅。向传递真爱的使者张桂梅学习为主题的“感恩行动”在迅速掀起,成为推动和谐社会建设的强大动力。通过学习张桂梅先进事迹以后,我们要更加热爱和忠诚党的教育事业,全面贯彻党的教育方针,把培养高素质的建设人才和接班人作为自己义不容辞的职责,甘为园丁,做到教育安心和专心,全心全意为教育事业服务。热爱本职,踏实工作,不追逐名利。为了适应时代发展的需要,应勤奋学习,刻苦钻研,及时更新知识,不断提高教学和科研水平与能力。虚心向有经验的教师学习教学方法与教学技巧,认真听取他们的教诲。讲好普通话,使用规范字,以认真负责的态度上好每堂课。绝不得过且过和放任迁就学生,而要以又红又专的高标准要求学生,以满腔的爱心关心学生,关心学生的成长,积极做好学生的思想政治工作,循循善诱,管教管导,既教书又育人,对学生一视同仁。做到深入学生,为学生排忧解难,为学生多办实事。 敬业是积极向上的人生态度。人生的价值在于奋斗、进步与奉献。兢兢业业做好本职工作是最基本的一条。有人说,伟大的科学发现和重要的岗位,容易调动敬业精神;而一些普普通通的工作,想敬业也敬不起来。道理并非如此。教师们发扬敬业精神,在平凡的岗位上做出不平凡的贡献,可感召成千上万人投身到教育事业建设中,推动社会现代化的建设与发展。在平凡的教师岗位上长期能爱岗敬业,创造让党和人民满意的业绩,需要我们有坚韧不拔的毅力。
机械原理第三章作业3-15
平面连杆机构运动学分析
3-15
已知:LAE=70mm,LAB=40mm,LEF=60mm,LDE=35mm,LCD=75mm,LBC=50mm,原动件以等角速度w1=10rad/s回转。试以图解法求在θ1=50°时C点的速度VC和加速度ac.
先对机构进行位置分析:
由封闭形ABCDEA与AEFA有:
12634LLLLL
164''LLL
即
23416LLLLL (1)
416''LLL (2)
(1)位置方程中由1式可得:
22334411622334411LcosLcosLcos(180)Lcos(180)LLsinLsinLsin(180)Lsin(180) (3)
由2式可得 441164411L'cos L'cosL L'sin L'sin0 (4)
解得
c11221122XLcos(180)LcosY Lsin(180) Lsinc (5)
(2)速度方程
223344223344441441LsinLsinLcos(180)0LcosLcosLcos(180)000L'sincos00L'cossin2341L'www=11111111Lsin(180)Lcos(180)L'sin-L'cos (6)
解得
cx111222cy21222VLwsin(180)wLsinV=Lwcos(180)wLcos (7)
西北工业大学机械原理课后答案第3章
OO
OO
P2 P3
F23(P24Pl3(P34)
(a)
(b)
Pl3
Pl6 A1
题3-6在图a所示的四杆机构中, 第三章平面机构的运动分析
题3-3试求图示各机构在图示位置时全部瞬心的位置 (用符号Pj直接标注在图上)
解:
题3-4在图示在齿轮-连杆机构中,试用瞬心法求齿轮1与齿轮3的传动比w1/w3.
C2
P12
P23
St-
解:1)计算此机构所有瞬心的数目
K N(N 1)2 15
2) 为求传动比 < 3需求出如下三个瞬心 R6、P36、P13如图3-2所示。
; 1 巳6只3
3) 传动比 仁3计算公式为: —
3 P16P13
IAB =60mm , lcD=90mm , lAD=|Bc=120mm , w 2=10rad/s,试用瞬心 P13
4
C
4
LC P12A MB 3
Pi P3
4 C
B
M F24 F34
P?4
(d) Pl4 法求: VB
3 I AB 2I AB
l BPI3 2.56rad s VC lCR3 3 0.4m s
量得 1 26.4
2 226.6 P34
3
4
B
P23 3 2
2 A ,
D
- i Pl4
P12
1
(a)
P13
1) 当0 =165。时,点C的速度Vc ;
2) 当$ =165。时,构件3的BC线上速度最小的一点 E的位置及速度的大小;
3) 当Vc=O时,0角之值(有两个解)
解:1)以选定比例尺,绘制机构运动简图。(图3-3 )
2)求Vc,定出瞬心P13的位置。如图 3-3 (a)
3)定出构件3的BC线上速度最小的点 E的位置。
因为BC线上速度最小的点必与 P13点的距离最近,所以过 P13点引BC线延长线的垂线交于 E点。
如图3-3 (a)
vE 1ER3 3 0.375ms
4)当VC 0时,P13与C点重合,即AB与BC共线有两个位置。作出 VC 0的两个位置。
机械原理课后答案3章
3-2 在如图所示的齿轮-连杆组合机构中,试用瞬心法求齿轮1与3的传动比ω1/ω3。
顺时针)(v1613361331361331613113PPPPPPPPP
3-3在如图3-32所示的四杆机构中,LAB=60mm,LCD=90mm,LAD=LBC=120mm,ω2=rad/s,试用瞬心法求:
(1) 当φ=165°时,点C的速度vc;
(2) 当φ=165°时,构件3的BC线上(或延长线上)速度最小的一点E的位置及其速度的大小;
(3) 当vC=0时,φ角之值(有两个解)。
smEPPPvPPvsmvsradPPPPPPPPECCCDCP/36.0143.055.2v(rad/s55.2158.0403.0/403.009.048.4(/48.438.21738.9710v133133431334341424122424142441224224顺时针)顺时针)
3-4在如图3-33所示的凸轮机构中,已知r=50mm,LOA=30mm,LAC=90mm,φ1=90°,凸轮1以角速度ω1=10rad/s逆时针转动。试用瞬心法求从动件的角速度ω2。
顺时针)(/79.286.12486.3410v2312131212231221312112sradPPPPPPPPP
3-5在如图3-34所示的各机构中,已知各构件的尺寸及B点的速度vB,试作出其如图3-34所示位置时的速度多边形。
3-6在如图3-35所示的各机构中,已知各构件的尺寸,原动件1以等角速度ω1顺时针方向转动,试以图解法求机构在如图3-35所示位置时构件3上C点的速度及角速度。
3-8
ABCDEpbdec2c3πkc2b2'b2edc3