
西门子常用参数说明个人版
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
2013 Q2~ CNC LAB工作計劃
L.K. Machinery, KUNSHAN
西门子的相关常用参数的设定
L.K. nery, KUNSHAN
L.K. Machinery, KUNSHAN
L.K. Machinery, KUNSHAN
M表示是辅助存储单元 B 是指长度占一个字节 W 是指长度占一个字(两个字节) D 是指长度占一个双字(四个字节)
L.K. Machinery, KUNSHAN
• p1991[0...n] 电机转换 换向角补偿 / 换向角补偿
返回参考点的相关参数
常用数据通道
主轴相关参数设定
MD35100设置最大转速 • MD35160设置plc给出的主轴速度限制 • MD34090设置主轴定位是的偏差量 (43240等同) • P322和p1082是设定主轴最大转速(驱动 参数)
以上, 敬请指导!
相关驱动参数
p1082[0...n] 最大转速 / 最大转速《(相关参数p322)设置最大的可能转速》 p1083[0...n] CO: 正旋转方向转速极限 / 正旋转方向转速极限 p1086[0...n] CO: 负旋转方向转速极限 / 负旋转方向转速极限 p1338[0...n] V/f 运行谐振阻尼增益 / V/f 谐振阻尼增益 p1339[0...n] V/f 运行谐振阻尼的滤波时间常数 / V/f 谐振阻尼T p1345[0...n] 直流制动比例增益 / 直流制动比例增益 p1346[0...n] 直流制动积分时间 / 直流制动积分时间 p1349[0...n] V/f 运行谐振阻尼最大频率 / V/f 谐振阻尼F_ p1413[0...n] 激活转速实际值滤波器 / n 实际值滤波器激活 p1414[0...n] 转速设定值滤波器激活 / 转速设定值过滤激活 p1415[0...n] 转速设定值滤波器 1 类型 / n_ 设定_ 滤波1 类型 p1456[0...n] 转速控制器 P 增益适配 导通点下限 / n 调节适配Kp 下限 p1457[0...n] 转速控制器 P 增益适配 导通点上限 / n 调节适配Kp 上限 p1494[0...n] 转速控制器积分返回时间常数 / n 控制积分器反馈T p0392[0...n] 已匹配的电流控制器适配导通点 KP / I_ 适配 点 KP 匹配 p0393[0...n] 电流控制器适配P 增益匹配 / I_ 适配 Kp 匹配
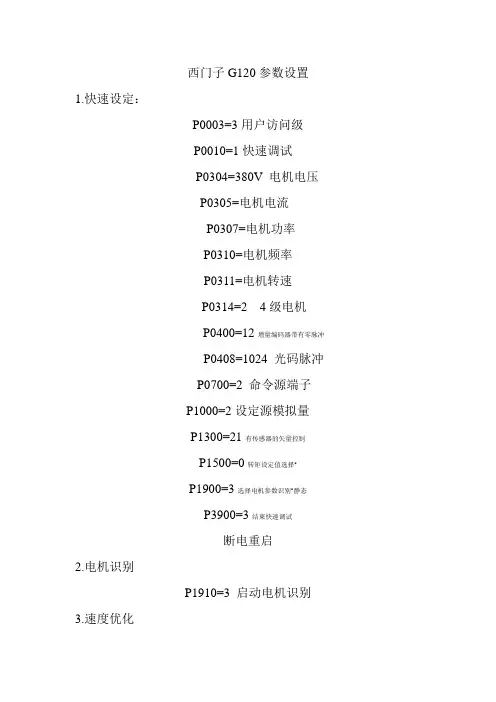
西门子G120参数设定
西门子G120参数设置1.快速设定:P0003=3用户访问级P0010=1快速调试P0304=380V 电机电压P0305=电机电流P0307=电机功率P0310=电机频率P0311=电机转速P0314=2 4级电机P0400=12增量编码器带有零脉冲P0408=1024 光码脉冲P0700=2 命令源端子P1000=2设定源模拟量P1300=21有传感器的矢量控制P1500=0转矩设定值选择*P1900=3选择电机参数识别*静态P3900=3结束快速调试断电重启2.电机识别P1910=3 启动电机识别3.速度优化P1960=1(张力给定=100%,端子10与1短接)启动4优化完毕:(1)模拟量(0~10V)设置P0460=0P1460=15P1520=47.70转矩上限P1521=-47.70转矩下限P1522=755.1转矩上限P1040=5 MOP设定值确定电动电位计MOP的设定值[Hz]P0771=31模拟量输出转矩(2)模拟量(-10V~10V)设置P0492=0允许的速度差P1460=15P1520=47.70P1521=-47.70P1522=755.1P1523=755.1P1525=-100%转矩标定P0756=4电压信号P0771=31模拟量输出转矩(完)注:当优化失败时,报警为F0090,调换编码器脉冲线重试。
当张力设定变小会报警时,检查P0492是否为0。
面板拨码为3567 电源DC24V在将变频器的数据从变频器传送到MMC (P0802 = 2) P0803传输数据到EEPROM。
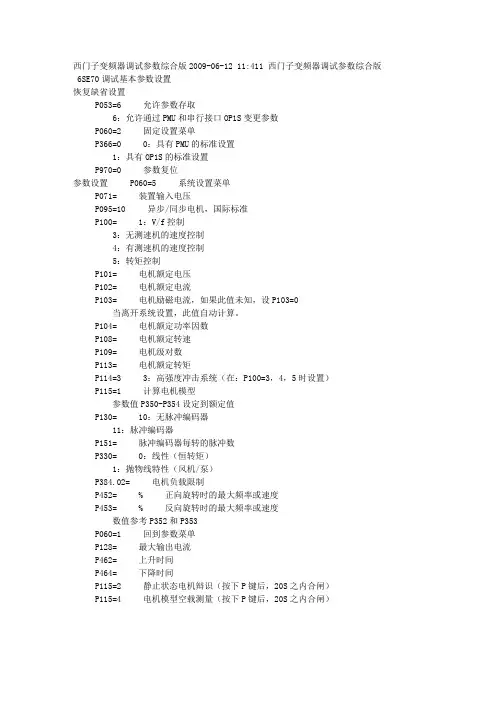
西门子变频器参数说明
西门子变频器调试参数综合版2009-06-12 11:411 西门子变频器调试参数综合版 6SE70调试基本参数设置恢复缺省设置P053=6 允许参数存取6:允许通过PMU和串行接口OP1S变更参数P060=2 固定设置菜单P366=0 0:具有PMU的标准设置1:具有OP1S的标准设置P970=0 参数复位参数设置 P060=5 系统设置菜单P071= 装置输入电压P095=10 异步/同步电机,国际标准P100= 1:V/f控制3:无测速机的速度控制4:有测速机的速度控制5:转矩控制P101= 电机额定电压P102= 电机额定电流P103= 电机励磁电流,如果此值未知,设P103=0当离开系统设置,此值自动计算。
P104= 电机额定功率因数P108= 电机额定转速P109= 电机级对数P113= 电机额定转矩P114=3 3:高强度冲击系统(在:P100=3,4,5时设置)P115=1 计算电机模型参数值P350-P354设定到额定值P130= 10:无脉冲编码器11:脉冲编码器P151= 脉冲编码器每转的脉冲数P330= 0:线性(恒转矩)1:抛物线特性(风机/泵)P384.02= 电机负载限制P452= % 正向旋转时的最大频率或速度P453= % 反向旋转时的最大频率或速度数值参考P352和P353P060=1 回到参数菜单P128= 最大输出电流P462= 上升时间P464= 下降时间P115=2 静止状态电机辩识(按下P键后,20S之内合闸)P115=4 电机模型空载测量(按下P键后,20S之内合闸)6SE70 变频装置调试步骤一.内控参数设定1.1 出厂参数设定P053=7 允许CBP+PMU+PC 机修改参数P60=2 固定设置,参数恢复到缺省P366=0 PMU 控制P970=0 启动参数复位执行参数出厂设置,只是对变频器的设定与命令源进行设定,P366 参数选择不同,变频器的设定和命令源可以来自端子,OP1S,PMU。
西门子G120变频器参数设置

一、操作面板的认知与操作
1、基本操作面板BOP-2
图1-1 基本操作面板
BOP-2基本操作面板安装于控制单元上方,可以用于对变频器的调试,运行监控以及输入某个参数的设置。
BOP-2操作面板为两行显示,一行显示参数值,一行显示参数名称。
变频器的参数可以拷贝上载到操作面板,在必要的时候可以下载到相同类型的变频器中。
2、快速调试模式
快速调试通过设置电机参数、变频器的命令源、速度设定源等基本参数,从而达到简单快速运转电机的一种操作模式。
使用BOP-2进行快速调试步骤如下:
如果在快速调试中设置P1900不等于0,在快速调试后变频器会显示报警A07991,提示以激活电机数据辨识,等待启动命令(详细信息请参考变频器使用说明书5.2章节“静态识别”)。
二、参数设置方法
BOP-2修改参数
修改参数值是在菜单“PARAMS”和“SETUP”中进行。
1、选择参数号:
2、修改参数值:
下列步骤以修改P700[0]参数为例:
三、BOP-2手动模式
四、恢复工厂设置
五、上传参数变频器àBOP-2
六、下载参数BOP-2à变频器
七、主要参数设置。
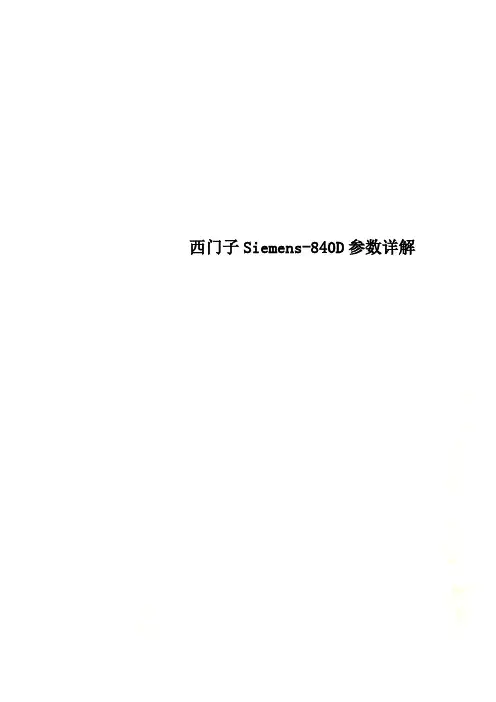
西门子Siemens-840D参数详解
西门子Siemens-840D参数详解西门子840D主要参数意译西门子840D的主要参数释义文字一、通道机床数据20000 通道名称20050 几何轴-通道轴的分配20060 通道中的几何轴名称20070 通道中机床轴号20080 通道中的通道轴名称20090 主导主轴的号20092 主轴旋转的使能/使能取消20094 轴运行的M运行(西门子模式) 20095 轴运行的M功能(外部模式) 20096 T,M 刀具地址代号改变20098 在MMC上显示轴20100 带面对轴功能的几何轴20108 事件驱动程序调用的设置20109 Prog-Events 的属性20110 RESET复位时的基本功能设置20112 NC启动的基本功能设置20114 方式改变中断了MDI20116 带读限制的中断程序关闭20117 带信号的中断程序关闭20118 几何轴改变自动使能20120 复位时刀具生效20121 复位的预选刀具20122 RESET复位/启动和TC时刀具生效20123 RESET时$P_USEKT 的预选值20124 刀具夹持装置号20126 RESET复位时刀架生效20128 换刀在搜索中20130 RESET复位时刀沿生效20132 有效总偏差复位20140 用复位健使转换生效。
20150 G代码组的初始设定20152 G代码组复位20154 G代码组的初始设定20156 外部G 组复位方式20160 C 样条程序块的数量20170 COMPRESS压缩的最大程序块长度20172 COMPRESSION压缩方式计算的最大路径进给率20180 带刀架的旋转轴增量20182 带刀架的旋转轴偏置20184 零件偏置的基本FRAME号20200 倒角/圆角的空程序段20201 斜面圆整行为20202 有/无带SA的传输运动程序块数量20204 在趋近/回退时的方向反转20210 带TRC的补偿程序块的最大角度20220 DISC的最大值20230 带TRC的插值计算的最大角度20240 带TRC的程序段轮廓计算20250 有/无带TR的传输运动程序块数量20252 带刀具补偿的最大程序块数量20254 在线刀具补偿使能20256 多项式插值是可能的20260 对样条插补的速度控制20262 执行SPLINE(样条)时路径速度出错20270 没有程序的初始位置边沿20272 不带编程的初始位置总校验20310 刀具管理功能有效20320 刀架中刀具的时间监控20350 激活刀具监控20360 刀具参数的定义20380 带G43 / G44的刀具补偿模式20382 刀具补偿的活动20384 从动轴刀具长度补偿模拟20390 温度补偿激活20392 刀具长度温度补偿的最大值20396 在刀具方向DRF偏置20400 预处理随后程序块的速度20430 预处理倍率速度字符的数量20440 程序预处理状态速度特征的倍率20450 程序块循环时间的释放系数20455 预测未来的特殊功能20460 预见功能的平滑系数20462 带编程进给的进给率20465 轨迹动态进给率的匹配20470 轮廓编程精度20480 带G64x的平滑特性20482 压缩机的方式20484 压缩机功率20490 G641/G642不受倍率系数约束20500 固定速度的最小时间20550 G00/G01精确定位条件20552 G00/G01-chan确定的精确定位条件20600 与路径有关的最大冲击20602 动态路径的曲线效果20603 在路径撞击时的曲线效果20610 覆盖的反加速度20620 几何轴手轮增量的限定20621 轴手轮增量的限定20622 路径速度覆盖20623 定向速度倍率20624 PLC停止手轮进给20650 加工螺纹时轴的加速特性20660 快升角度的检测方式(螺纹)20700 没有参考点NC启动被禁止20730 G0插补模式20732 G00插补20734 语言功能光标20750 带G96的G0逻辑20800 子程序结束/停止信号到PLC 20850 在SPOS/SPOA时输出M19给PLC 20900 随动轴的带跳动的曲线平台20905 曲线平台默认存储器类型21000 圆末端点的监控系数21010 圆末端点的监控系数21015 渐开线终点监控系数21016 自动限制无效21020 工作区限制的刀具半径21050 轮廓-通道-监控公差21060 轮廓通道监控响应21070 轮廓错误的模拟量输出21080 用于3D TR 路径刀具方向的最小角度21082 带倾斜角<>0(3的一般/T方向最小角度21084 一般/路径最小角度(3D 端面切削) 21090 空间定位程序的最大导引角21092 空间方向定位的最大倾斜角21100 方位编程的角度定义21102 通过G代码定义定位轴21104 定向插补的G代码21106 与笛卡尔的jog 方式相应的系统21108 大的循环插补方式,pole po21110 带自动FRAME定义的系统21120 ORI轴定义为参考轴21130 ORI轴定义为参考轴21150 约定的定向轴快速移动21155 约定的定向轴速度21160 约定的几何轴快速移动21165 约定的几何轴速度21170 定向轴加速度21180 原始轴软件极限的检查21186 零偏TOCARR圆轴的偏置21190 刀具方向上的修正模式21194 刀具方向上的在线修改速度21196 刀具方向上的在线修改加速度21200 快速返回的移动距离21202 带镜像的快速返回21204 急速返回时的停止特性21210 用于中断的NCK输入字节21220 NCK I/O "几个进给速度/段" 21230 "几个进给/程序块"内存响应21240 受保护的同步活动21300 同步主轴定义,机床轴号21310 同步耦合类型主轴21320 同步主轴的程序块过渡21330 同步主轴特性中断21340 同步主轴参数写保护21380 延迟时间ESR-Axes21381 IPO控制的ESR-Time中断21400 数字化软件包的版本21420 测头的轴分配21422 Z方向的初始应力21424 测头的分辨率21430 最小偏向21432 典型偏斜值21434 急停的偏向121436 急停的偏向221440 数字化测量时的到位误差范围21450 数字化测量时的快速运行21460 数字化时的最大加速度21462 定位时的最大加速度21464 采样时的最大加速度21470 手动方式P系数21472 P系数浏览21474 扫描的时间常数21476 刀具传送到刀夹的矢量FM 21500 磨削轴的垂直偏置21501 磨削轴的水平偏置21502 调节轴的垂直偏置21504 工作刃的垂直偏置21506 工作刀头的水平偏置21508 Q1的垂直分量21510 Q1的水平分量21512 Q2的垂直分量21514 Q2的水平分量21516 工作刃导角21518 工作刃的高端接触限制21520 工作刃接触低限21522 磨削主轴的定义21524 控制主轴的定义21526 G0的特殊逻辑22000 辅助功能组22010 辅助功能的类型22020 辅助功能扩展22030 辅助功能值22035 输出说明22040 预先定义的辅助功能组22050 预先定义的辅助功能方式22060 预先定义的辅助功能扩展22070 预先定义的辅助功能值22080 输出说明22100 带辅助功能的程序段转变22110 H辅助功能类型是整数22200 M功能的输出时间22210 S功能的输出时间22220 T功能的输出时间22230 H功能的输出时间22240 F功能的输出时间22250 D功能的输出时间22252 DL功能的输出时间22254 附加的M 功能到停止一个程序22256 对于有条件的st 附加的M 功能22260 E功能的输出时间22300 程序块搜索后的辅助功能输出22400 通过复位使S功能生效22410 RESET(复位)使F功能生效22420 FGROUP 指令缺省值设置22500 PLC G功能22510 到PLC的G代码22512 外部NC语言的G代码发送22515 G组到PLC的模式22530 刀架改变时的M代码22532 几何轴改变时的M代码22534 变换改变时的M代码22550 带T或M功能的新刀具补偿22560 换刀的M功能22562 刀具交换过程出错22600 程序段搜索后的速度522601 程序段搜索后的速度系数522620 基本功能设置在特殊启动22621 释放$MC_START_MODE_MASK_PRT22622 允许通过PLC启动零件程序22700 TRACE_STARTTRACE_EVENT 轨迹文件记录22702 启动轨迹文件记录的条件22704 停止轨迹文件记录的条件22706 CommandSequenzStep 停止跟踪文件记录22708 选择轨迹文件的内容22710 指定的轨迹数据22712 指定的跟踪数据的索引中22714 设定跟踪文件22800 简化轨迹输出激活22900 Strokecheck 方向(内部/外部) 22910 比例系数的输入灵敏度22914 轴比例系数( G51 )激活22920 固定进给率F1 - F9 激活22930 分配平行通道轴到几何轴24000 G58和G9 FRAME区域24002 通道基础FRAME复位后激活24004 上电后复位通道基础FRAME 24006 系统FRAME复位后激活24007 Reset复位后清除系统frame 24008 上电后复位通道基础FRAME 24010 编程FRAME的复位方式24020 FRAME抑制位置24030 ACS协调系统的调节24040 有效Frame的适配24050 保存和激活数据frame 24100 通道中的转换124110 转换1 的轴分配24120 几何/通道轴分配,转换1 24130 带第一转换的刀具处理24200 通道中的转换224210 转换2 的轴分配24220 几何/通道轴分配,转换2 24230 带第二转换的刀具处理24300 通道中的转换324310 转换3 的轴分配24320 几何/通道轴分配,转换324330 带第三转换的刀具处理24400 通道中的转换424410 转换4 的轴分配24420 几何/通道轴分配,转换4 24426 带第四转换的刀具处理24430 通道中的转换524432 转换5 的轴分配24434 几何/通道轴分配,转换5 24436 带第五转换的刀具处理24440 通道中的转换624442 转换6 的轴分配24444 几何/通道轴分配,转换6 24446 带第六转换的刀具处理24450 通道中的转换724452 转换7 的轴分配24454 几何/通道轴分配,转换7 24456 带第七转换的刀具处理24460 通道中的转换824462 转换8 的轴分配24464 几何/通道轴分配,转换8 24466 带第八转换的刀具处理24500 五轴转换1的偏置矢量24510 旋转轴1/2的位置偏置24520 旋转轴1/2的符号24530 五轴转换1的极点范围24540 POL-插补的结束角范围24550 底部刀具矢量24558 运动学平台偏置的矢量24560 运动偏置矢量24562 摆动直线轴的变换1 24564 下垂头的角度24566 虚拟方向轴24570 第一旋转轴方向24572 第二旋转轴方向24574 刀具基本方向24580 定向矢量的方向24585 ORI/通道轴分配转换1 24590 零偏Trafo圆轴的偏置24600 五轴转换2的偏置矢量24610 旋转轴1/2的位置偏置24620 旋转轴1/2的符号24630 五轴转换2的极点范围24640 POL-插补的结束角范围24650 底部刀具矢量24658 运动学平台偏置的矢量24660 运动偏置矢量24662 摆动直线轴的变换2 24664 下垂头的角度24666 虚拟方向轴24670 第一旋转轴方向24672 第二旋转轴方向24674 刀具基本方向24680 定向矢量的方向24685 ORI/通道轴分配转换1 24690 零偏Trafo圆轴的偏置24700 倾斜轴1的角度24710 底部刀具矢量24720 速度留量24721 反加速度24750 倾斜轴2的角度24760 底部刀具矢量24770 速度留量24771 反加速度24800 旋转轴偏置TRACYL 1 24805 圆轴转换TRACYL 1 24810 旋转轴符号24820 底部刀具矢量24850 旋转轴偏置TRACYL 224855 圆轴转换TRACYL 224860 旋转轴符号24870 底部刀具矢量24900 旋转轴偏置TRANSMIT 1 24905 圆轴转换TRANSMIT 124910 旋转轴符号24911 工作区前后极的限制,2TRANSM 24920 底部刀具矢量24950 旋转轴偏置TRANSMIT 2 24955 圆轴转换TRANSMIT 224960 旋转轴符号24961 工作区前后极的限制,2TRANSM 24970 底部刀具矢量24995 转换连接24996 转换连接26000 冲击动作控制的硬件分配输入字节26002 编译启动方式26004 快速输入位的屏蔽26006 快速输出位的屏蔽26008 M功能的定义26010 冲击和多孔冲轴的定义26012 激活冲/步冲功能26014 激活自动路径分段26016 单独轴的特性26018 G603冲孔/步冲的延迟时间26020 冲加工信号不稳报警27100 带绝对值参数的语句显示27200 MMC信息(无物理单元) 27201 MMC状态信息(无物理单元) 27202 MMC信息(定位)27203 MMC状态信息(定位)27204 MMC信息(速度)27205 MMC状态信息(速度)27206 MMC信息(切削速度)27207 MMC状态信息(切削速度) 27208 MMC信息(伺服)27209 MMC状态信息(伺服)27800 通道中的工艺方式27860 激活程序执行时间测量27880 激活工件计数器27882 M代码零件计算由用户定义27900 % IPO 缓冲器到使能记录文件28000 REORG(DRAM)内存空间28010 带REORG(重组)LUD的模块(DRAM) 28020 LUD的数量(DRAM)28030 局部用户变量数量28040 LUD(DRAM)内存大小28050 R参数的数量(SRAM)28060 IPO缓冲区的程序块(DRAM)28070 用于准备程序块的程序块(DRAM) 28080 可设坐标FRAME数量(SRAM) 28081 基本FRAME数量(SRAM)28082 系统FRAME (SRAM)28085 分配刀偏单位通道(SRAM)28090 CC(DRAM)的程序块元素28100 CC(DRAM)的程序块内存的大小28105 汇编循环堆栈存储器(kB)应用(DRAM) 28150 写PLC变量单元(DRAM)28160 写NCU联接变量元素(DRAM)28180 轨迹数据缓冲器大小(DRAM)28200 特定通道保护范围(SRAM)28210 同步有效的保护范围(DRAM)28212 有效保护区域的元素28250 同步移动单元(DRAM)28252 FCTDEF-元素数量(DRAM)28254 同步运动参数数量,S/DRAM 28255 $AC_PARAM[] 存储在SRAM。
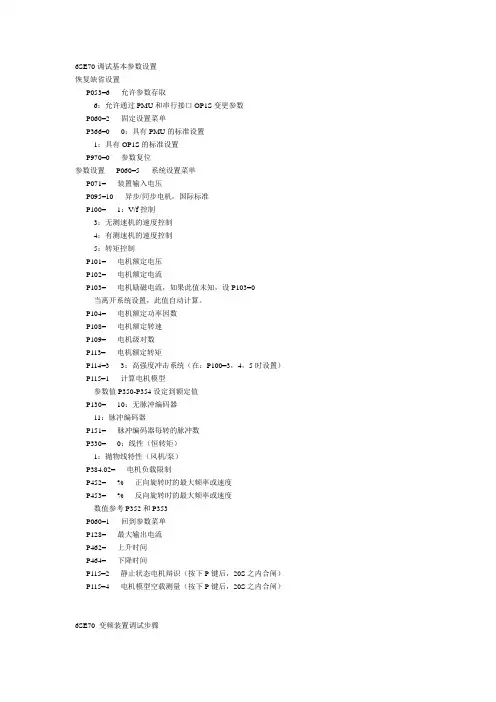
西门子参数设置
6SE70调试基本参数设置恢复缺省设置P053=6 允许参数存取6:允许通过PMU和串行接口OP1S变更参数P060=2 固定设置菜单P366=0 0:具有PMU的标准设置1:具有OP1S的标准设置P970=0 参数复位参数设置P060=5 系统设置菜单P071= 装置输入电压P095=10 异步/同步电机,国际标准P100= 1:V/f控制3:无测速机的速度控制4:有测速机的速度控制5:转矩控制P101= 电机额定电压P102= 电机额定电流P103= 电机励磁电流,如果此值未知,设P103=0当离开系统设置,此值自动计算。
P104= 电机额定功率因数P108= 电机额定转速P109= 电机级对数P113= 电机额定转矩P114=3 3:高强度冲击系统(在:P100=3,4,5时设置)P115=1 计算电机模型参数值P350-P354设定到额定值P130= 10:无脉冲编码器11:脉冲编码器P151= 脉冲编码器每转的脉冲数P330= 0:线性(恒转矩)1:抛物线特性(风机/泵)P384.02= 电机负载限制P452= % 正向旋转时的最大频率或速度P453= % 反向旋转时的最大频率或速度数值参考P352和P353P060=1 回到参数菜单P128= 最大输出电流P462= 上升时间P464= 下降时间P115=2 静止状态电机辩识(按下P键后,20S之内合闸)P115=4 电机模型空载测量(按下P键后,20S之内合闸)6SE70 变频装置调试步骤一.内控参数设定1.1 出厂参数设定P053=7 允许CBP+PMU+PC 机修改参数P60=2 固定设置,参数恢复到缺省P366=0 PMU 控制P970=0 启动参数复位执行参数出厂设置,只是对变频器的设定与命令源进行设定,P366 参数选择不同,变频器的设定和命令源可以来自端子,OP1S,PMU。
电机和控制参数未进行设定,不能实施电机调试。
1.2 简单参数设定P60=3 简单应用参数设置,在上述出厂参数设置的基础上,本应用设定电机控制参数P071 进线电压(变频器400V AC / 逆变器540V DC)P95=10 IEC 电机P100=1 V/F 开环控制3 不带编码器的矢量控制4 带编码器的矢量控制P101 电机额定电压P102 电机额定电流P107 电机额定频率HZP108 电机额定速度RPMP114=0P368=0 设定和命令源为PMU+MOPP370=1 启动简单应用参数设置P60=0 结束简单应用参数设置执行上述参数设定后,变频器自动组合功能图连接和参数设定。
西门子S7-1500PLC参数性能介绍
西门子S7-1500PLC参数性能介绍
西门子S7-1500PLC参数性能介绍
SIMATIC S7-1500PLC提供有集成PROFINET 端口、集成Web 服务器、增强的性能以及大量集成功能;它可作为离散自动化技术领域中众多自动化应用的一种解决方案。
性能
SIMATIC S7-1500控制器提供了更高性能,位指令的处理时间最低至1ns,浮点运算的指令处理时间最低至10ns。
背板总线的速度是S7-400PLC的40倍;由于代码生成得到优化,CPU的响应速度与现有控制器的CPU相比更快。
每个CPU都配有一个PROFINET IO (2端口交换机)标准接口。
CPU 1516-3PN/DP另外还具有一个集成PROFINET基本接口,例如,可用于网络隔离。
除集成接口外,每个SIMATIC S7-1500控制器还可通过通信模块或通信处理器进行扩展。
这样就提供了很多其它连接方法,例如,通过PROFIBUS进行连接,通过以太网进行连接,或通过采用专用协议USS或Modbus RTU的串行接口进行连接。
西门子SE70参数设置步骤!精!
西门子SE70参数设置步骤!精!一、初始化(恢复出厂值)P053=7 (权限设置)定义参数化所用接口P60=2 (菜单类型选择)固定设置,用于恢复到工厂设置P366=0 (提升10)选择工厂设置或固定设置P970 =0 (启动参数复位)P60=0 (类别、参数级别)用户参数,在P360中可视参数二、系统参数设定P60=5 系统设定(转到Drive Setting状态)允许修改参数P068=0 (没有滤波)输出滤波器P071=380变频器铭牌电压P072=变频器铭牌电流P095=10(异步/同步电机IEC国际标准)选择电机的类型P100=3无编码器的速度控制,4有编码器的速度控制P101=电机额定电压P102=电机额定电流(所有电机电流之和)P103=电机励磁电流(不知道时设置为0,离开系统设置时自动计算)P104=电机功率因素。
IEC电机:Cos(pin)按铭牌P107=电机额定频率(HZ)P108=电机额定转速P109=电机极对数(自动计算)P113=1电机额定转距P115=1(自动参数计算)建立电机模型P130=10(无编码器)11(脉冲编码器)P151=每转的脉冲数P339=0所有系统(释放脉冲波前缘调制系统)P340=脉冲频率KHZP350=所有电流量的参考值AP351=所有电压量的参考值VP352=所有频率量的参考值HZP353=所有转速量的参考值1/minP354=所有转距量的参考值NMP357=采样时间T0MS(339—357为精确控制才使用,一般控制不设置)P383=0电机没有热保护P384.02=300% 电机负载限制P452=正转速度限制P453=反转速度限制P060=1回到参数菜单此时系统会自动效验,不合理的参数会导致故障,错误的参数值会在r949中显示。
三、模拟量给定调速方式P443=11 选择由模拟量输入1给定。
(频率给定方式)P554= 启动信号的BICO值P571= 正转信号的BICO值P572= 反转信号的BICO值P565= 故障复位的BICO值P561= 且P601=275(抱闸输出)P651=106 故障输出(第一个DI做输出)X101端子排上3、4、5、6端子(对应为DIO1、DIO2、DIO3、DIO4)即可作输入也可作输出(功能图90,从7个DI/DO中找出其对应的BICO值):作输出时由P651、P652、P653、P654对应选择输出内容;作输入时该输入所对应的参数必须设为0。
西门子重要参数
治疗
F
根据医嘱输入治疗参数,后稀释模式时调整血流量、置换液量、超滤量注意不要超过20%的比例防止透析器凝血;按“ESC”使用旋转选择器选择“treatment parameters”按“OK”键,选择相应的应用程序(换袋程序、更换肝素)
Multifiltrate下机操作流程
治疗结束
F
按“ESC”使用旋转选择器选择“end of treatment”按“OK”确认
ò
按“stop”键血泵停止,将病人的血路管动脉端断开和生理盐水连接,使用旋转选择器选择“start disconnection"按”OK“确认
ò
开始回血
F
显示递减的回血量和剩余时间,当探测到盐水,如选择”continue reinfusion”按“OK”确认则继续将剩ion”立即停止回血
ò
连接病人
F
超滤冲洗结束屏幕显示“等待病人”,如要准备连接病人按“stop”键,先连接病人的动脉管路端或同时连接动、静脉管路端,检查管路是否连接紧密,使用旋转选择器选择“Start connection”按“OK”确认;当探测血液时,血泵停止,连接病人的静脉端,如需要可改为前稀释模式,使用旋转选择器选择“Start treatment”按“OK”确认
ò
预冲管路系统
F
检查系统参数设置范围,检查所有管路上的夹子是否打开,使用旋转选择器选择“start priming”按“OK”确认;注意动脉壶的排气;
ò
冲洗管路
F
当探测到静脉壶中有液体时,转为“冲洗状态”屏幕显示递减的冲洗量和剩余时间,可手动调节静脉壶液平面
ò
超滤冲洗
F
冲洗结束,血泵停止,注意“Note”提示,使用旋转选择器选择“Start UF rinse”按“OK”确认,屏幕显示递减的冲洗量和剩余时间
西门子PLC模拟量参数
西门子PLC模拟量参数用PLC对现场信号进行处理,那就需要采集现场传感器信号,现场传感器多种多样,无非都分为数字量信号和模拟量信号。
数字量信号也就是我们常说的开关量信号,通断功能。
模拟量信号是连续的信号,它是传感器检测被测对象而输出的数据,这个数据随着被检测信号的变化而变化,我们叫它为模拟量,一般与现场信号成线性比例关系。
比如压力传感器、液位传感器、温度传感器、流量传感器等等。
这些传感器的信号如何让PLC接收呢?在PLC内部又如何处理呢?传感器信号要经过变送器,转变成标准的电信号,那么标准的电信号都是哪些呢?下面一一进行介绍,常见的标准的电信号包含的有电压信号和电流信号。
电压信号又分单极性和双极性,电流信号不分极性。
1、模拟量输入参数:电压(单极性)0~10V 0~5V 0~1V 0~500mV 0~100mV 0~50mV电压(双极性)±10V ±5V ±2.5V ±1V ±500mV ±250mV ±100mV ±50mV ±25mV电流 0~20mA2、量程范围:双极性全量程范围-32000~+32000单极性全量程范围0~320003、转换器:12位A/D转换器4、模拟量输出参数:电压输出±10V,电流输出0~20mA电压-32000~+32000,电流0~320005、精度:电压12位,电流11位6、S7-200PLC模拟量参数(1)CPU 224 XP本体模拟量输入:电压范围: -+10V,数据字格式,满量程:-3,2000至+3,2000。
(2)CPU 224 XP本体模拟量输出:电压范围:0—10V,数据字格式,满量程:0-至+3,2000;电流范围:0—20mA,数据字格式,满量程:0-至+3,2000;(3)S7-200 扩展模块EM231模拟量输入:电压范围:0—10V,0—5V(单极性)、+5V,+2.5V(双极性);电流范围:0—20mA ;数据字格式,满量程:0-至+3,2000(单极性);-3,2000—+3,2000(双极性)(4)S7-200 扩展模块EM232模拟量输出:电压范围: +10V,数据字格式,满量程:-3,2000至+3,2000。
西门子840D参数说明书
西门⼦840D参数说明书SINUMERIK810/840D/FM-NC Software Version 3Installation and Start-Up Guide 04.2000 Edition数控参数说明书Manufacturer/Service Documentation(仅供参考)1. 通⽤参数234 Allgemeine Maschinendaten10000 机床轴名称10010 ⽅式组的通道有效10050 基本系统时钟周期时间10060 位置控制周期的系数10070 插补运算器的周期系数10072 通讯任务周期的系数10074 PLC任务⽐插补任务的系数10080 实际值采样分隔系数10082 位置控制器输出保持时间的偏置10083 位置控制器输出的最⼤改变值10085 中断块的监控时间10090 监控周期的系数10091 检查周期时间的显⽰10092 交叉检查周期时间的显⽰10100 最⼤PLC周期10110 PLC确认的平均时间10120 PLC启动的监控时间10130 与MMC通讯的时间限制10132 零件程序中MMC命令的监控时间10134 MMC可以同时通讯的节点的数量10140 与驱动通讯的时间限制10150 与驱动通讯的系数10160 与MMC通讯的系数10170 MMC任务的启动时间限制10180 MMC任务到准备任务的系数. 10190 模拟的换⼑时间10200 线性位置的计算精度10210 ⾓度位置的计算精度10220 ⽣效⽐例系数10230 机床数据⽐例系数10240 基本公制长度单位10250 INCH的转换系数10300 NCK的模拟输⼊数10310 NCK的模拟输出数10320 NCK模拟输⼊的⽐例10330 NCK模拟输出的⽐例10340 预留:10350 NCK数字输⼊字节的数量10360 NCK数字输出字节的数量10361 开关量输⼊输出短路10362 NCK模拟输⼊的配置10364 NCK模拟输出的配置1036610368 NCK数字输出的配置10380 更新NCKI/O设备10382 NCK外设的引导时间10384 NCK I/O的处理10390 SPL外部接⼝的输⼊分配10392 SPL外部接⼝的输出分配10400 编译循环的输⼊字节数10410 编译循环输出字节数10420 编译周期的NCK输出10430 ⽤于循环的HW-编译标志10450 分配软件凸轮到机床轴10460 负凸轮1 - 16(32)的时间响应10461 正凸轮1 - 16(32)的时间响应10470 I/O设备上1 - 8凸轮的配置10471 I/O设备上9 -16凸轮的配置10472 I/O设备上17 - 24凸轮的配置10473 I/O设备上25 - 32凸轮的配置10480 NCU凸轮信号输出的屏幕格式10530⽐较器字节1的模拟量输出10531 ⽐较器字节2的模拟量输出10540 ⽐较器字节1的参数化10541 ⽐较器2的参数化10600 FRAME(框架)旋转的输⼊类型10610 FRAME元素的参考轴10620 Euler ⾓的名称10630 Normal向量的名称10640 ⽅向向量的名称10650 插补参数的名称10660 G2/G3中间坐标点的名称10700 程序预处理阶段10702 在S中防⽌在⼏个程序块中停⽌10704 空运⾏⽣效10710 更新的设定数据10712 未配置的NC代码列表10720 上电操作⽅式10730 ⼿动(JOG)键的功能10731 ⼿动(JOG)键的功能10900 分度轴表1位置数10910 分隔位置表110920 分度轴表2的位置数10930 分隔位置表211100 辅助功能组的辅助功能数量11110 辅助功能组说明11120 "全局⽤户数据编程"功能11200 上电时装载标准数据11210 仅保存修改过的机床数据11220 INI初始化⽂件出错时的系统反应11230 MD⽂件备份的结构11300 JOG⽅式中的INC和REF 11310 ⽅向改变⼿轮的阀值11320 每个扳⼿位置的⼿轮脉冲数11330 INC/⼿轮的增量⼤⼩11340 3.⼿轮:驱动类型11342 3.⼿轮:驱动号/测量电路号11344 3.⼿轮:接⼊模块/测量电路11346 ⼿轮:11380 SI测试机床数据11382 地址单元的INTEGER整数显⽰11384 地址单元的REAL显⽰11386 地址单元的整数INTEGER输⼊11388 地址单元的REAL输⼊11390 地址单元的内容重写11400 ⽣效内部跟踪功能11410 报警输出的屏蔽11411 报警⽣效.11412 报警响应CHAN_NOREADY有效11413 报警参数作为⽂本11420 记录⽂件⼤⼩(KB)11430 数字化时的通道定义11432 3轴或3+2轴数字化的选择11450 参数化搜索11460 异步往复的模式表单11500 受保护的同步动作11600 固定的BAG响应.11602 ASUP运⾏时不考虑停⽌的原因11604 从哪个Asupprio固定 ASUP_START_MA 11610 ⽣效⽤户定义ASUP程序11612 ⽤户定义AS的保护级12000 灰度-编码轴进给率开关12010 轴进给倍率系数12020 速度滤波器1带宽 - 设定点12030 路径进给倍率的系数12040 灰度码快速运⾏倍率开关12050 快速进给的倍率系数12060 灰度码主轴倍率开关12070 主轴倍率的系数12080 回参考点速度的倍率12082 进给倍率12100 ⼆进制编码的倍率限定12200 在倍率0时运⾏12202 直线轴的固定进给率12204 旋转轴的固定进给率12205 主轴固定转速13000 驱动在运⾏13010 逻辑驱动号13020 驱动模块的功率部分代码13030 模块识别13040 驱动类型13100 诊断驱动母线13200 探头极性改变14000 SSI绝对值编码器的波特率14010 FIPO启动延迟14020 SSI的延迟时间14500 输⼊字节的个数(从PLC)14502 输出字节的个数(到PLC)14504 ⽤户数据的号(I14506 ⽤户数据的号(HEX)14508 ⽤户数据的号(FLOAT)14510 ⽤户数据(INT)14512 ⽤户数据(HEX)14514 ⽤户数据(FLOAT)14516 ⽤户数据(HEX) 18000 更新PLC接⼝18040 PCMCIA卡的版本和可能⽇期18050 ⾃由动态内存的显⽰18060 ⾃由动态内存的显⽰18070 双⼝RAM的⾃由内存显⽰18080 TC(SRAM)保留内存18082 NCK(SRAM)中的⼑具18084 NCK(SRAM)中的⼑库18086 NCK(SRAM)中的⼑库位置18088 被de的⼑架最⼤数量18090 CC⼑库数据的数量(SRAM) 18092 CC⼑库位置数据的数量(SRAM) 18094 CC⼑具数据的数量(SRAM) 18096 CC每个⼑刃的数据数(SRAM) 18098 CC监控数据的数量(SRAM) 18100 ⼑偏区(SRAM)的⼑偏值18102 D号编程的类型(SRAM)18110 TOA模块(SRAM)的个数18118 GUD⽂件的数量(SRAM)18120 全局GUD定义的数量(SRAM) 18130 通道GUD定义的数量(SRAM) 18140 轴GUD定义的数量(SRAM) 18150 GUD数值(SRAM)内存容量18160 宏指令的数量(SRAM)18170 附加功能的数量(DRAM)18180 附加参数的数量(DRAM)18190 全局保护范围的数量(SRAM) 18210 DRAM中的⽤户内存18220 双⼝RAM中的⽤户内存18230 SRAM中的⽤户内存18240 LUD⽆序表的⼤⼩(DRAM) 18242 LUD/GUD数值内存限制18250 通道数据(DRAM)的⽆序表尺⼨18260 全局数据(DRAM)的⽆序表尺⼨18270 ⼦⽬录的数量18280 每个⽬录的⽂件数(SRAM) 18290 ⽂件(SRAM)的⽆序表尺⼨18300 ⼦⽬录(SRAM)的⽆序表尺⼨18310 被动⽂件系统(SRAM)的⽬录18320 被动⽂件系统的⽂件(SRAM) 18330 NC程序块(SRAM)的最⼤长度18342 低头补偿(SRAM)的中间点18350 最⼩零件程序内存(SRAM) 18360 FIFO-缓存⼤⼩18362 从外部执⾏的程序级数18400 曲线表的号(SRAM)18402 曲线段的号(SRAM)18404 曲线表多项值的数量(SRAM) 18500 外部通讯任务(DRAM)的堆栈⼤⼩18502 通讯任务(DRAM)的堆栈⼤⼩18510 伺服任务(DRAM)的堆栈⼤⼩18520 驱动任务(DRAM)的堆栈⼤⼩18530 MMC任务(DRAM)堆栈的⼤⼩18540 PLC任务(DRAM)堆栈⼤⼩18600 FRAME的精确变换18900 FPU计算错误的系统反应18910 FPU控制字的基本初始化18920 FPU计算错误的例外形式19000 操作数据19100 选项数据19110 选项数据19120 选项数据19130 选项数据19200 通道数选择(=2;与10010[1]=1同时选择) 19220 选项数据19250 选项数据19270 选项数据19280 选项数据19290 选项数据19300 选项数据19310 选项数据19320 测量头选择(=2003H)19330 选项数据19334 选项数据19340 选项数据19400 选项数据19410 选项数据19500 选项数据19600 选项数据2. 通道参数251 Kanal-Maschinendaten20000 通道名称20050 ⼏何轴-通道轴的分配20060 通道中的⼏何轴名称20070 通道中机床轴号20080 通道中的通道轴名称20090 主导主轴的号20092 主轴旋转的使能/使能取消20100 带⾯对轴功能的⼏何轴20110 RESET复位时的基本功能设置20112 NC启动的基本功能设置20114 ⽅式改变中断了MDA20116 不管怎样执⾏完中断程序20117 不管怎样执⾏完中断程序20118 使能⾃动⼏何轴改变20120 RESET复位时⼑具⽣效20121 复位的预选⼑具20122 TC和RESET复位时⼑具⽣效20124 ⼑具夹持装置号20126 RESET复位时⼑架⽣效20128 换⼑在搜索中20130 RESET复位时⼑沿⽣效20140 ⽤RESET使变换⽣效.20150 G代码组的初始设定20152 G代码组复位20160 C 样条程序块的数量20170 COMPRESS压缩的最⼤程序块长度20172 COMPRESSION压缩⽅式计算的最⼤路径进给率20200 带倒⾓/圆弧过渡半径的空程序块20202 带SA不运动的程序块数量20204 在趋近/回退时的⽅向反转20210 带TRC的补偿程序块的最⼤⾓度20220 DISC的最⼤值20230 带TRC的插值计算的最⼤⾓度20240 TRC轮廓计算程序块20250 带TR不运动的程序块数量20252 被禁⽌的⼑具C的最⼤程序块数量20254 在线⼑具补偿使能20256 多项式插值是可能的20260 对样条插补的速度控制20262 执⾏ SPLINE(样条)时路径速度错误20270 没有程序的初始位置边沿20310 ⼑具管理功能⽣效20320 主轴中⼑具的时间监控20350 ⽣效⼑具监控20360 ⼑具参数的定义20400 预处理随后程序块的速度20430 预处理倍率速度字符的数量20440 程序预处理状态速度特征的倍率20450 程序块循环时间的释放系数20470 轮廓编程精度20500 固定速度的最⼩时间20600 与路径有关的最⼤冲击20610 覆盖的反加速度20620 ⼏何轴⼿轮增量的限定20622 路径速度覆盖20624 PLC停⽌⼿轮进给20650 加⼯螺纹时轴的加速特性20660 快升⾓度的检测⽅式(螺纹)20700 没有参考点NC启动被禁⽌20750 带G96的G0逻辑20800 ⼦程序结束/停⽌信号到PLC 21000 圆末端点的监控系数21010 圆末端点的监控系数21020 ⼯作区限制的⼑具半径21050 轮廓-通道-监控公差21060 轮廓通道监控响应21070 轮廓错误的模拟量输出21080 三维路径/⼑具定位的最⼩⾓度21082 常规表⾯/⼑具定位的最⼩⾓度21084 常规表⾯/路径(三维表⾯)的最⼩⾓度21090空间定位程序的最⼤导引⾓21092 空间⽅向定位的最⼤倾斜⾓21100 ⽅位编程的⾓度定义21110 带⾃动参照系定义的系统21200 快速回退的移动距离21202 带镜像的快速返回21210 NCK中断输⼊字节21220 NCK输⼊/输出"多个进给率/程序块" 21230 "⼏个进给/程序块"内存响应21300 同步主轴定义,机床轴号21310 同步耦合类型主轴21320 同步主轴的程序块过渡21330 同步主轴退出特性21340 同步主轴参数写保护21400 数字化软件包的版本21420 测头的轴分配21422 Z⽅向的初始应⼒21424 测头的分辨率21430 最⼩偏向21432 典型偏斜值21434 急停的偏向121436 急停的偏向221440 数字化测量时的到位误差范围21450 数字化测量时的快速运⾏21460 数字化时的最⼤加速度21462 定位时的最⼤加速度21464 采样时的最⼤加速度21470 ⼿动⽅式P系数21472 P系数浏览21474 扫描的时间常数21476 从⼑夹到探头的⽮量21500 磨削轴的垂直偏置21501 磨削轴的⽔平偏置21502 调节轴的垂直偏置21504 ⼯作刃的垂直偏置21506 ⼯作⼑头的⽔平偏置21508 Q1的垂直分量21510 Q1的⽔平分量21512 Q2的垂直分量21514 Q2的⽔平分量21516 ⼯作刃导⾓21518 ⼯作刃的⾼端接触限制21520 ⼯作刃接触低限21522 磨削主轴的定义21524 控制主轴的定义21526 G0的特殊逻辑22000 辅助功能组22010 辅助功能的类型22020 辅助功能扩展22030 辅助功能值22200 M功能的输出时间22210 S功能的输出时间22220 T功能的输出时间22230 H功能的输出时间22240 F功能的输出时间22250 D功能的输出时间22260 E功能的输出时间22300 程序块查询后的辅助功能输出22400 通过RESET复位使S功能⽣效22410 RESET(复位)使F功能⽣效22500 PLC G功能22510 到PLC的G代码22530 ⼑架改变时的M代码22532 ⼏何轴改变时的M代码22534 变换改变时的M代码22550 新⼑具补偿的M功能22560 换⼑的M功能22700 TRACE_STARTTRACE_EVENT 事件开始22702 开始记录的进⼀步的条件22704 TRACE_STARTTRACE_EVENT 事件停⽌22706 命令顺序步停⽌记录22708 选择跟踪⽂件的内容22710 指定的跟踪数据22712 指定的跟踪数据的索引中22714 设定跟踪⽂件24100 通道中的变换124110 变换1的轴分配24120 ⼏何/通道轴分配,变换124200 通道中的变换224210 变换2的轴分配24220 ⼏何/通道轴分配,变换224300 通道中的变换324310 变换3的轴分配24320 ⼏何/通道轴分配,变换324400 通道中的变换4 24410 变换4的轴分配24420 ⼏何/通道轴分配,变换4 24430 通道中的变换524432 变换5的轴分配24434 ⼏何/通道轴分配,变换5 24440 通道中的变换624442 变换6的轴分配24444 ⼏何/通道轴分配,变换6 24450 通道中的变换724452 变换7的轴分配24454 ⼏何/通道轴分配,变换7 24460 通道中的变换824462 变换8的轴分配24464 ⼏何/通道轴分配,变换8 24500 五轴变换1的偏置向量24510 旋转轴1/2的位置偏置24520 旋转轴 1/2的符号24530 五轴变换1的极点范围24540 POL-插补的结束⾓范围24550 底部⼑具向量24560 运动偏置向量24562 摇摆直线轴的变换1 24564 下垂头的⾓度24600 五轴变换2的偏置向量24610 旋转轴1/2的位置偏置24620 旋转轴 1/2的符号24630 五轴变换2的极点范围24640 POL-插补的结束⾓范围24650 底部⼑具向量24660 运动偏置向量24662 摇摆直线轴的变换2 24664 下垂头的⾓度24700 倾斜轴1的⾓度24710 底部⼑具向量24720 速度留量24721 反加速度24750 倾斜轴2的⾓度24760 底部⼑具向量24770 速度留量24771 反加速度24800 旋转轴偏置 TRACYL 1 24810 旋转轴符号24820 底部⼑具向量24850 旋转轴偏置TRACYL 2 24860 旋转轴符号24870 底部⼑具向量24900 旋转轴偏置TRANSMIT 1 24910 旋转轴符号24911 在/之前的运动限制24920 底部⼑具向量24950 旋转轴偏置TRANSMIT 2 24960 旋转轴符号24961 在/之前的运动限制24970 底部⼑具向量26000 冲击动作控制的硬件分配输⼊字节26002 编译启动⽅式26004 快速输⼊位的屏蔽26006 快速输出位的屏蔽26008 M功能的定义26010 冲击和多孔冲轴的定义26012 ⽣效冲床,步冲轮廓功能26014 ⽣效⾃动路径分段26016 单独轴的特性26018 G603冲孔/步步冲的死区时间26020 报警冲击信号太多27800 通道中的⼯艺⽅式27900 f28000 REORG(DRAM)内存空间28010 带REORG(重组)LUD的模块(DRAM) 28020 LUD的数量(DRAM) 28030 局部⽤户变量的个数28040 LUD(DRAM)内存⼤⼩28050 R参数的数量(SRAM)28060 IPO缓冲区的程序块(DRAM)28070 ⽤于准备程序块的程序块(DRAM) 28080 可设坐标框架的数量(SRAM) 28085 分配⼑偏单位通道(SRAM)28090 CC(DRAM)的程序块元素28100 CC(DRAM)的程序块内存的⼤⼩28150 写PLC-变量的元素的数量28180 跟踪数据缓冲区的长度28200 特定通道保护范围(SRAM)28210 同步有效的保护范围28250 表达式元素的数量28252 FCTDEF元素的数量28254 同步$AC_PARAM参数的数量28256 同步 $AC_MARKER标记的数量28258 同步运动的定时器数量28260 FIFO-变量的数量$AC_FIFO1 - $AC_ 28262 FIFO可变时R参数的号28264 FIFO-变量n的长度 $AC_FIFO1到 $A 28266 FIFO处理的⽅式28500 准备任务(DRAM)的堆栈⼤⼩28510 插补任务(DRAM)的堆栈⼤⼩28550 内部块的可⽤内存29000 选项数据(预读程序段数<28060)3.轴参数282 Achsmaschinendaten30100 设定点:驱动类型30110 设定点:驱动号/模块号30120 设定点:输出到⼦模块/模块30130 设定值输出的类型(=1)(=0为虚拟轴) 30132 此轴为虚拟轴30200 编码器的数量30210 实际值:驱动类型30220 实际值:驱动号/测量电路号30230 实际值:模块/测量电路的输⼊号30240 实际值:编码器类型30242 编码器是独⽴的30250 内部编码器位置30300 旋转轴/主轴30310 旋转轴/主轴模数变化30320 旋转轴360度模态显⽰30330 模块范围的值30350 模拟轴的轴信号30400 此轴可⽤C循环编程30450 复位缺省值:中性轴30500 此值为分度轴30501 分度轴等距位置命名30502 分度轴等距位置命名30503 等距分度轴30505 此轴为带分度齿的分度轴(H30550 轴改变的通道初始设定30552 恢复轴时⾃动GET30600 G75轴位置31000 线性尺[1]=131010 线性尺分隔时段(LB 0.04;LS 0.02) 31020 每转的编码器标志31030 丝杠螺距31040 编码器直接安装在机床上[1]=1 31050 负载变速箱的分母31060 负载齿轮箱的计数器31070 解算器齿轮箱的分母31080 解算器齿轮箱的计数器31090 INC/⼿轮增量权值31100 监控转动的步数31110 监控转动的步数容差31120 BERO检测信号沿31122 BERO延时时间31123 BERO延时时间31130 VCO特征修正62.5kHz31140 VCO特征修正125KHz31150 VCO特征修正185.5kHz31160 VCO特征修正250kHz31200 G70/G71⽣效时的转换系数31300 3131031320313303134031350 步进电机的最⼤频率31350 每转的步数31400 每转的步数31500 所需值监控的轴号31510 所需数值监控的偏差值31520 所需值监控的增益32000 最⼤轴速度32010 JOG快速进给32020 JOG轴的进给率32040 快速倍率JOG⽅式下每转进给32050 JOG⽅式每转进给32060 定位轴速度的初始设定32070 ⼿轮倍率定义的轴速度32074 参照系或修正值不允许32080 可选增量的限定32082 速度覆盖的限定32084 ⼿轮上VDI信号的效果32090 JOG与⼿轮速度的⽐值32100 运动⽅向(不是反馈极性)32110 实际值的符号(反馈极性)32200 伺服增益系数32250 额定输出电压32260 额定电机速度32300 轴加速度32310 速度阶跃的过载32400 轴冲击限制32410 轴冲击滤波器的时间常数32420 轴冲击限制的使能32430 轴冲击32432 程序块过渡时⼏何轴的最⼤轴冲击32450 反向间隙32460 电⼦重⼒的附加⼒矩32490 摩擦补偿的类型32500 摩擦补偿在⽣效32510 摩擦补偿的适配在起作⽤32520 最⼤摩擦补偿值32530 最⼩摩擦补偿值32540 摩擦补偿时间常数32550 适应加速度值132560 适应加速度值232570 适应加速度值332580 摩擦补偿的系数(短程运动) 32610 速度前馈控制的系数32620 前馈控制的类型32630 PRO前馈控制的⽣效32640 动态刚性控制32650 扭矩前馈控制的惯性32652 ⼒矩前馈控制的轴质量32700 编码器/丝杠螺距误差的补偿32710 低头补偿的使能32720 最⼤低头补偿值32730 带CEC的速度修改32750 温度补偿的类型32760 速度变化温度补偿32800 电流控制回路的等效时间常数32810 速度控制回路的等效时间常数32900 动态响应适配32910 动态适配的时间常数32920 ⾃适应控制的光滑滤波器32950 位置控制回路的阻尼33000 细插补器类型33050 润滑脉冲的移动距离(PLC信号)33100 压缩时的最⼤差值34000 此轴带参考点凸块(长距离=0)34010 负⽅向接近参考点34020 凸轮接近速度34030 参考凸轮的最⼤位移34040 参考点脉冲的查找速度34050 接近参考点凸轮的⽅向反转34060 参考零脉冲的最⼤距离(=2*34300) 34070 参考点接近速度34080 参考点距离34090 参考点偏置34092 电⼦凸轮的偏置34100 参考点位置(⾮长距离)34102 参考点的编码器同步34110 轴回参考点顺序34200 回参考点⽅式(长距离=3)34210 绝对值编码器的调整状态34220 绝对值旋转编码器的模数区34300 参考点标志距离(LB 80;LS 20)34310 两个参考点中间的间隔(LB 0.04;LS 0.02) 34320 轴/编码器运动的⽅向相反34330 检测到参考点标志时停⽌34400 SSI绝对值编码器同步数据34410 SSI绝对值编码器信息长度34420 编码器每转的步数35000 分配主轴到机床轴35010 变速级可以改变35020 主轴初始设定35030 ⽣效基本主轴设定35032 单主轴复位⽅式的特点35040 ⾃由主轴RESET(复位)35100 最⼤主轴速度35110 变速级切换的最⼤速度35120 齿轮档改变的最⼩速度35130 变速级的最⼤速度35140 齿轮档的最⼩速度35150 主轴速度容差35160 PLC给出的主轴速度限制35200 开环⽅式加速度35210 由位置控制⽅式的加速度35220 递减加速度的速度35230 减⼩的加速度35240 加速度递减的开关35242 加速度削减类型35300 位置控制⽣效速度35350 定位的旋转⽅向35400 往复运动速度35410 往复运动时的加速度35430 往复运动的起始⽅向35440 M3⽅向的往复时间35450 M4⽅向的往复时间35500 主轴在设定范围的进给使能35510 主轴静⽌时的进给使能35590 参数组可被修改36000 粗略准停36010 精确停36020 细精确停的延时36030 静态误差36040 静态监控的延迟时间36050 夹紧误差36060 轴静⽌的阀值速度36100 第⼀负向软限位开关36110 第⼀正向软限位开关36120 第⼆负向软限位开关36130 第⼆正向软限位开关36200 速度监控的阀值36210 最⼤速度设定值36220 速度设定点监控的死区时间36300 编码器极限频率36302 编码器极限频率重新同步36310 零脉冲监控36400 轮廓监控公差范围36500 位置实际值转换公差36510 编码器位置公差36520 所需速度监控的阀值36600 制动特性硬限位开关36610 出错时渐变制动的时间36620 伺服使能的延时时间36690 ⽤于测量的内部数据36700 ⾃动漂移补偿36710 ⾃动漂移补偿的限定值36720 漂移基本值36730 附加实际驱动值的采集36750 数值赋值到轴倍率上的效果36901 安全功能的使能36902 旋转轴36905 凸轮模数值36910 实际值分配:驱动类型36911 驱动号/测量电路号的实际值分配36912 实际值分配:驱动的输⼊号36915 编码器类型36916 线性尺36917 线性尺分隔时段36918 每转的编码器标志36920 丝杠螺距36921 变速箱编码器⽐负载的分母36922 齿轮箱编码器⽐负载的分⼦36925 实际值的⽅向反转36930 静态误差36931 安全速度的限定值36932 安全速度倍率36933 SI⽣效时的所需速度限制36934 安全位置的⾼端限制36935 安全位置低限36936 安全凸轮的正凸轮位置36937 安全凸轮的负⽅向位置36940 安全凸轮公差36942 实际值⽐较公差(交叉⽅式) 36944 实际值⽐较公差(参考⽅式) 36946 安全速度阀值n_x36948 安全停⽌的速度容差36950 安全输⼊切换时间公差36951 速度改变的延迟时间36952 C类停机到安全静⽌的过渡时间36953 D类停⽌到安全静⽌的过渡时间36954 E类停⽌到安全静⽌的过渡时间36956 脉冲禁⽌的延迟时间36957 检查脉冲抑制的时间36960 爬⾏速度的脉冲抑制36961 安全速度的停⽌反应36962 安全位置的停⽌反应36963 安全速度的停⽌反应36970 SS/SV禁⽌的输⼊分配36971 SS禁⽌的输⼊分配36972 SV选择的输⼊分配36973 SP选择的输⼊分配36974 速⽐选择的输⼊分配36975 测试停⽌申请的输⼊分配36976 状态脉冲抑制的输⼊分配36977 外部停⽌申请的输⼊分配36978 SV-倍率的输⼊分配36980 SS/SV有效的输出分配36981 SS有效的输出分配36982 有效SV选择的输出分配36985 n36986 脉冲释放的输出分配36987 轴安全回参考点的输出定义36988 SC1+到SC4+的输出分配36989 SC1-到SC4的输出分配36990 实际停的输出分配36995 静⽌位置36997 ⽤户确认36998 实际校验和36999 所需的(预期的)校验和37000 运⾏到定点停的模式37010 缺省定点停夹持⼒矩37020 缺省定点停监控范围37030 定点停检测的阀值37040 通过传感器进⾏的定点停检测37050 定点停报警的使能37060 PLC确认的屏蔽37070 模拟驱动的⼒矩限制37100 同步轴的定义37110 同步误差报警极限37120 同步轴的运⾏限制37130 回参考点时的同步运⾏限制37140 使同步轴分组⽆效37200 "粗同步"的阀值37210 "精确同步"的阀值37220 "粗的"速度容差37230 "细的"速度容差37300 数字化测量时的⼯作范围限制""-"" 37310 数字化测量时的⼯作范围限制""+"" 37320 数字化时的最⼤轴速度37400 拐⾓识别的相切⾓37402 随后相切的缺省⾓38000 编码器/主轴补偿点38010 九⼗度弧误差补偿值4.驱动参数285 VSA机床数据1000 电流控制器周期1001 速度控制器周期1002 监控周期1003 STS配置1004 配置结构1005 电机测量系统的编码器标志数1007 直接测量系统的编码器标志数1008 编码器相位差补偿1011 间接测量的实际值采集的配置1012 功能开关1013 星形/三⾓形切换的使能1014 V/f⽅式有效1015 ⽣效PE MSD1016 变换⾓度偏置1017 启动帮助1019 电流转⼦位置标志1020 最⼤转矩转⼦位置识别1021 电机多圈绝对值编码器1022 电机绝对编码器信道的测量步数1023 电机测量电路绝对通道诊断1025 电机测量系统的系列号1030 直接测量实际值采集的配置1031 直接测量多转绝对值编码器1032 直接测量绝对编码器信道的测量步数1033 直接测量系统绝对通道诊断1100 频率脉宽调制1101 电流控制回路的计算死区时间1102 电机代码1103 额定电机电流1104 最⼤电机电流1105 最⼤电机电流的削减1106 功率部分代码1107 晶体管的限定电流1108 功率单元的限定电流1109 功率单元S6⼯作⽅式下的限定电流1111 功率部分的额定电流1112 电机极对数1113 ⼒矩常数1114 电压常数1115 电枢电阻1116 电枢感应系数1117 电机转动惯量1118 电机零速度电流1119 串联电抗器感应值1120 电流控制器的P增益1121 电流控制器复位时间1124 对称参考模式电流控制1125 V/f 模式的启动时间11126 V/f 模式的启动时间21127 f=0 V/f-传动功率1129 余弦 Phi功率系数1130 额定电机功率1132 额定电机电压1134 额定电机频率1135 电机零速度电压1136 电机零速度电流1137 定⼦冷态电阻1138 转⼦冷态电阻1139 定⼦漏电抗1140 转⼦漏电抗1141 磁抗1142 速度弱磁阀值1143 Lh特征的⾼端速度1144 Lh特征的增益系数1145 故障⼒矩削减系数1146 电机最⼤速度1147 速度限制1150 磁通控制器的P增益1151 磁通控制器复位时间1160 磁通采集速度阀值1161 直流母线的固定电压1180 电流下限调整1181 电流上限调整1182 电枢感应减⼩系数1190 检测⼒矩限定值1191 伺服限定⼒矩的调整1200 电流设定点的滤波器数量1201 电流设定点滤波器类型1202 电流设定点滤波器1⾃然频率1203 电流设定点滤波器1的阻尼1204 电流设定点滤波器2⾃然频率1205 电流设定点滤波器2的阻尼1206 电流设定点滤波器3⾃然频率1207 电流设定点滤波器3的阻尼1208 电流设定点滤波器4⾃然频率1209 速度设定点滤波器4的阻尼1210 电流设定点滤波器1截⽌频率1211 电流滤波器1带宽 - 设定点1212 电流设定点滤波器1的脉宽计数器1213 电流设定点滤波器2截⽌频率1214 电流滤波器2带宽 - 设定点1215 电流设定点滤波器2的脉宽计数器1216 电流设定点滤波器3截⽌频率1217电流滤波器3带宽 - 设定点1218 电流设定点滤波器3的脉宽计数器1219 电流设定点滤波器4截⽌频率1220 电流滤波器4带宽 -设定点1221 电流设定点滤波器4的脉宽计数器1230 第⼀⼒矩限定值1231 第⼆⼒矩限定值1232 MD1230到MD1231的操作速度1233 再⽣限定1234 磁滞 MD 12321235 第⼀功率限定值1236 第⼆功率限定值1237 再⽣的最⼤输出1238 电流限制值1239 调整操作的扭矩限制1245 取决于速度Mset光顺的阀值1246 M集平滑磁滞速度1250 电流实际值光滑的频率限制1251 光滑使⽤的时间常数1252 ⼒矩设定点光滑频率限制1254 电流检测的时间常数1300 SI检测周期1301 安全功能的使能1302 安全功能的特定轴控制位1305 旋转轴SN的实际值范围1316 ⽤于安全功能的电机编码器配置1317 线性尺的刻度1318 每转的编码器标志1320 丝杠螺距1321 变速箱编码器⽐负载的分母1322 变速箱编码器/负载的计数器1330 零速容差(SBH) 1331 SG的限定值1332 SG的校正系数1334 SE的⾼端限定值1335 SE低限数值1336 SN正凸轮位置1337 SN的凸轮负⽅向1340 安全凸轮公差1342 交叉补偿的实际值公差1344 安全轴位置的实际值容差1346 速度限制nx1348 SBR实际速度公差1349 允差2编码器漂移/空⾛1350 安全输⼊切换时间公差1351 SG切换的延迟时间1352 STOP C类停⽌到SBH的过渡时间1353 STOP D类停⽌到SBH的过渡时间1354 STOP E类停⽌到SBH的过渡时间1356脉冲禁⽌的延迟时间1357 检查脉冲抑制的时间1360 爬⾏速度的脉冲抑制1361 SG的停⽌响应1362 SE的停⽌响应1363 SG指定停机响应1390 固⽇期1391 诊断:NC诊断结果清单11392 诊断:611D诊断结果清单11393 诊断:NC诊断结果清单21394 诊断:611D诊断结果清单2 1395 STOP F(停⽌功能)诊断1396 ⽤户确认1397 611D内部使能1398 SI-MD校验和的显⽰1399 SI-MD的校验和1400 额定电机速度1401 最⼤电机运⾏速度1403 爬⾏速度的脉冲抑制1404 脉冲抑制计时器1405 监控电机速度1406 速度控制器的类型1407 速度控制器的P增益1408 ⾼端适配速度的P增益1409 速度控制器复位时间1410 ⽆适配速度复位时间1411 低适配速度1412 ⾼端适配速度1413 选择速度控制器适配系数1414 参考模型速度⾃然频率1415 参考模型速度阻尼1416 对称参考模式速度1417 'nact < nx'信息的nx值1418 'nact1420 调整操作时的最⼤电机速度1421 积分器时间常数1424 对称速度前馈控制通道1425 对称计算死区时间I控制器1426 'nset=nact'信息公差范围1427 'nset=nact'信息的延迟时间1428 Mdx的⼒矩阀值1429 'Md1451 AM速度控制器的P增益1453 AM速度控制器复位时间1458 AM控制区电流设定点1459 AM扭矩光滑时间常数1465 MSD/AM开关速度1466 AM开环/闭环控制的切换速度1500 速度设定点的滤波器数量1501 速度设定点滤波器类型1502 速度设定点滤波器1的时间常数1503 速度设定点滤波器2的时间常数1506 ⾃然频率速度设定点滤波器1 1507 速度设定点滤波器1的阻尼1508 ⾃然频率速度设定点滤波器2 1509 速度设定点滤波器2的阻尼1514 速度设定点滤波器1截⽌频率1515 速度滤波器1频宽 - 设定点1516 速度设定点滤波器1的脉宽计数器1517 速度设定点滤波器2截⽌频率1518 速度滤波器2带宽 - 设定点1519 速度设定点滤波器2的脉宽计数器1520 BSP⾃然频率速度设定点控制1 1521 BSP⾃然频率速度设定点控制21600 隐含的报警(上电)1601 隐含的报警(复位)1602 电机温度警告阀值1603 电机温度报警计时器1604 直流⽋电压的报警阀值1605 定点停的n控制器的计时器1606 停⽌时速度控制器的阀值1607 关断电机极限温度1608 固定温度1610 诊断功能1611 响应阀值 dn/dt1612 已经配置的PO报警的停机响应1613 已经配置的RESET复位报警的响应1615 旋转精度监控公差1620 位变量信息功能1621 变量信息功能的信号数1622 地址变量信息功能1623 变量信息功能的阀值1624 磁滞变量信息功能1625 变量信息功能的上电延时。