
北航惯性导航大作业
惯性导航基础课程大作业报告(一)
光纤陀螺误差建模与分析
班级:111514
姓名:
学号
2014年5月26日
一.系统误差原理图
二.系统误差的分析
(一)漂移引起的系统误差
1. εx,εy,εz对东向速度误差δVx的影响
clc;clear all;
t=1:0.01:25;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
e=0.1*180/pi;
mcVx1=e*g*sin(L)/(Ws^2-Wie^2)*(sin(Wie*t)-Wie*sin(Ws*t)/Ws);
mcVx2=e*((Ws^2-(Wie^2)*((cos(L))^2))/(Ws^2-Wie^2)*cos(Ws*t)-(Ws^2)*((sin(L))^2)*cos(Wie*t)/(Ws^2-Wie^2)-(cos(L))^2);
mcVx3=(sin(L))*(cos(L))*R*e*((Ws^2)*cos(Wie*t)/(Ws^2-Wie^2)-(Wie^2)*cos(Ws*t)/(Ws^2-Wie^2)-1);
plot(t,[mcVx1',mcVx2',mcVx3']);
title('Ex,Ey,Ez对Vx的影响');
xlabel('时间t');
ylabel('Vx(t)');
legend('Ex-mcVx1','Ey-mcVx2','Ez-mcVx3');
grid; yxyxvvyxvvR1Lzyxzyxzyx00,L00,yxvv000,,zyxzyx,,zyxtztytxxzyztytxfffff00交叉耦合axis square;
分析:εx,εy,εz对东向速度误差δVx均有地球自转周期的影响,εx,εy还会有舒勒周期分量的影响,其中,εy对δVx的影响较大。
2.εx,εy,εz对东向速度误差δVy的影响
clc;clear all;
t=1:0.01:25;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
e=0.1*180/pi;
mcVy1=e*g*(cos(Wie*t)-cos(Ws*t))/(Ws^2-Wie^2);
mcVy2=g*sin(L)*e/(Ws^2-Wie^2)*(sin(Wie*t)-Wie/Ws*sin(Ws*t));
mcVy3=g*cos(L)*e/(Ws^2-Wie^2)*(sin(Wie*t)-Wie/Ws*sin(Ws*t));
plot(t,[mcVy1',mcVy2',mcVy3']);
title('Ex,Ey,Ez对Vy的影响');
xlabel('时间t');
ylabel('Vy(t)');
legend('Ex-mcVy1','Ey-mcVy2','Ez-mcVy3');
grid; axis square;
分析:εx,εy,εz对北向速度误差δVy均有地球自转周期,舒勒周期分量的影响。其中,εx对δVy的影响较大;εy,εz产生的影响几乎相近。
3.εx,εy,εz对东向速度误差δL的影响
clc;clear all;
t=1:0.01:25;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
a=Ws^2-Wie^2;
b=sin(L);
c=cos(L);
d=sin(Wie*t);
e=cos(Wie*t);
f=sin(Ws*t);
h=cos(Ws*t);
mcL1=Ws^2*0.1/a*(d/Wie-f/Ws);
mcL2=(Ws^2*Wie*b/a*(h/Ws^2-e/Wie^2)+b/Wie)*0.1;
mcL3=(Ws^2*c*e/Wie/a-Wie*c*h/a-c/Wie)*0.1;
plot(t,[mcL1',mcL2',mcL3']);
title('Ex,Ey,Ez对mcL的影响');
xlabel('时间t');
ylabel('mcL(t)');
legend('Ex-mcL1','Ey-mcL2','Ez-mcL3'); grid; 分析:εx,εy,εz对纬度误差δL均有地球自转周期的影响,εx还会有舒勒周期分量的影响。
4.εx,εy,εz对东向速度误差δλ的影响
clc;clear all;
t=1:0.01:50;
pi=3.14;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
a=Ws^2-Wie^2;
b=sin(L);
c=cos(L);
d=sin(Wie*t);
e=cos(Wie*t);
f=sin(Ws*t);
h=cos(Ws*t);
mcLONG1=(tan(L)/Wie*(1-e)-Wie*c*h/a)*0.1;
mcLONG2=(sec(L)*(Ws^2-Wie^2*c^2)*f/Ws/a-Ws^2*tan(L)*b*d/Wie/a-t*c)*0.1;
mcLONG3=(Ws^2*b*d/Wie/a-Wie^2*b*f/a/Ws-t*b)*0.1;
plot(t,[mcLONG1',mcLONG2',mcLONG3']);
title('Ex,Ey,Ez对mcLONG.的影响');
xlabel('时间t');
ylabel('mcLONG.(t)');
legend('Ex-mcLONG.1','Ey-mcLONG.2','Ez-mcLONG.3');
grid; axis square; 分析:εx,εy,εz对经度误差δλ均有地球自转周期的影响,εy还会有舒勒周期分量的影响,其中,εy,εz还产生了随时间累积的分量。
5.εx,εy,εz对东向速度误差δφX的影响
clc;clear all;
t=1:0.01:25;
pi=3.14;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
a=Ws^2-Wie^2;
b=sin(L);
c=cos(L);
d=sin(Wie*t);
e=cos(Wie*t);
f=sin(Ws*t);
h=cos(Ws*t);
mcAngle1=(Ws*f-Wie*d)/a*0.1;
mcAngle2=Wie*b*(e-h)/a*0.1;
mcAngle3=Wie*c*(h-e)/a*0.1;
plot(t,[mcAngle1',mcAngle2',mcAngle3']);
title('Ex,Ey,Ez对mcAngle的影响');
xlabel('时间t');
ylabel('mcAngle(t)');
legend('Ex-mcAngle1','Ey-mcAngle2','Ez-mcAngle3'); grid; axis square;
分析:εx,εy,εz对水平方位误差φx均有地球自转周期,舒勒周期分量的影响,其中,εx对φx产生的影响最大。
5.εx,εy,εz对东向速度误差δφY的影响
clc;clear all;
t=1:0.01:25;
pi=3.14;
g=9.8;
L=pi/180*39;
Ws=2*pi/84.4*60;
Wie=2*pi/24;
R=g/(Ws)^2;
a=Ws^2-Wie^2;
b=sin(L);
c=cos(L);
d=sin(Wie*t);
e=cos(Wie*t);
f=sin(Ws*t);
h=cos(Ws*t);
mcAngle1=Wie*b*(h-e)/a*0.1;
mcAngle2=((Ws^2-Wie^2*c^2)/Ws/a*f-Wie*b^2/a*d)*0.1;
mcAngle3=Wie*b*c/a*(d-Wie/Ws*f)*0.1;
plot(t,[mcAngle1',mcAngle2',mcAngle3']);
title('Ex,Ey,Ez对mcAngle y的影响');
xlabel('时间t');
ylabel('mcAngle y(t)');
legend('Ex-mcAngle1','Ey-mcAngle2','Ez-mcAngle3');
grid; axis square;
北航最优化方法有关大作业参考
1 流量工程问题
重述
定 一个有向网 G=(N,E) ,此中 N 是 点集, E 是弧集。令 A 是网 G 的点弧关 矩 ,即 N×E
矩 ,且第 l 列与弧里 (I,j) , 第 i 行元素 1 ,第 j 行元素 -1 ,其他元素 0。再令
bm=(bm1 ,⋯,bmN )T,fm =(fm1,⋯ ,fmE )T , 可将等式 束表示成:
Afm=bm
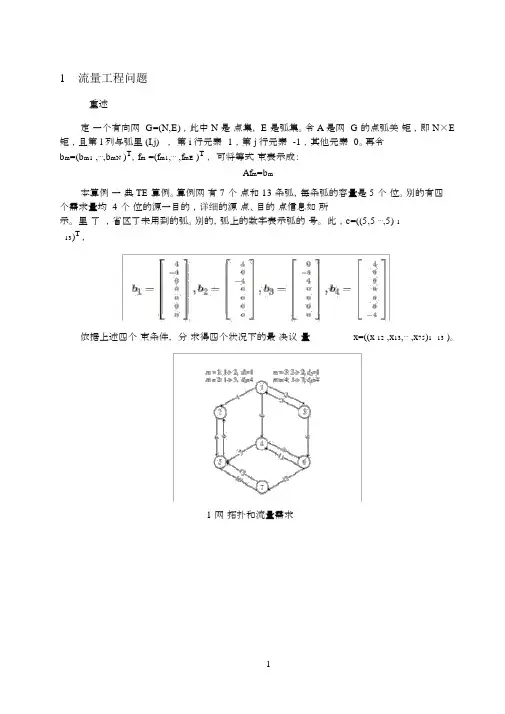
本算例 一 典 TE 算例。算例网 有 7 个 点和 13 条弧,每条弧的容量是 5 个 位。别的有四个需求量均 4 个 位的源一目的 ,详细的源 点、目的 点信息如 所 示。 里 了 ,省区了未用到的弧。别的,弧上的数字表示弧的 号。 此 ,c=((5,5 ⋯,5) 1
× 13)T ,
依据上述四个 束条件, 分 求得四个状况下的最 决议 量 x=((x 12 ,x13,⋯ ,x75)1 ×13 )。
1 网 拓扑和流量需求
1
7 节点算例求解
算例 1(b1=[4;-4;0;0;0;0;0] T)
转变为线性规划问题:
Minimize cTx1
Subject to Ax1=b1
x1>=0
利用 Matlab 编写对偶纯真形法程序,可求得 :
最优解为 x1*=[4 0 0 0 0 0 0 0 0 0 0 0 0] T
对应的最优值 cTx1=20
1.2.2 算例 2(b2=[4;0;-4;0;0;0;0] T)
Minimize cTx2
Subject to Ax2=b2
X2>=0
利用 Matlab 编写对偶纯真形法程序,可求得 :
最优解为 x2*=[0 4 0 0 0 0 0 0 0 0 0 0 0] T
对应的最优值 cTx2=20
1.2.3 算例 3(b3=[0;-4;4;0;0;0;0] T)
北航《航空航天概论》在线作业一、二、三
北航《航空航天概论》在线作业一
试卷总分:100
测试时间:--
单选题(共 5 道试题,共 20 分。)
V
1. 中国的第一位航天员是( )。
B.
杨利伟
满分:4 分
2. 20世纪60年代,苏联航天员加加林乘坐(
)飞船进入太空,人类实现了遨游太空的伟大理想。
A. 东方1号
满分:4 分
3. 中国的运载火箭都是以( )命名。
A. 长征
满分:4 分
4. 固定翼航空器包括飞机和( )。
A. 滑翔机
满分:4 分
5. 美国的( )兄弟发明了飞机。
B. 莱特
满分:4
、多选题(共 5 道试题,共 20
分。)
V
1.
神舟6号飞船搭载的航天员是( )。
C. 费俊龙
D.
聂海胜
满分:4 分
2. 人造地球卫星按照用途可以分为( )。
A. 科学卫星
B. 应用卫星
C. 技术试验卫星
满分:4 分
3. 飞机的隐身方式主要有( )。 A. 雷达隐身
B. 红外隐身
满分:4 分
4. 民用航空市场现在基本处于垄断市场的两家飞机公司是( )。
A. 空客
B. 波音
满分:4 分
5. 根据大气中温度随高度的变化,可将大气层划分为( )。
A. 对流层
B. 平流层
C. 中间层
D. 热层和散逸层
满分:4
、判断题(共 15 道试题,共 60 分。)
V
1. 中国是第一个具有载人航天能力的国家。
A.
错误
满分:4
分
2. 伯努利原理就是能量守恒原理在流体流动中的应用。
B.
正确
满分:4
分
3. 马赫数可以用来衡量空气被压缩的程度。
B.
正确
满分:4 分
4. 卫星导航系统是21世纪的新技术。
A.
错误
满分:4 分
导航系统大作业
导航系统大作业
导 航 系 统
导航系统大作业
1.简述捷联惯性系统中地理系到机体系的姿态阵bgC其含义及其功能。
答:含义:导航坐标系gggOxyz到机体坐标系bbbOxyz的一组欧拉角为,,,导航坐标系经过3次转动到机体坐标系。gggxyz依次沿gOz、'bOx、''bOy旋转角度-、、后到bbbxyz。姿态矩阵中包含了机体的姿态角方位角、俯仰角和横滚角。
功能:机体陀螺仪输出的角速度信息经过补偿后,积分得到机体坐标系与导航坐标系的姿态信息和姿态转移矩阵。捷联惯导系统中,加速度计与载体固连,利用姿态阵完成加速度计输出信息从机体坐标到导航坐标的转换。转换后的加速度计信息经过积分可得到机体在导航坐标系下的速度和位置。
2.画出并用式表达速度三角形(地速、控速、风速)及航迹角、航向角与偏流角之间的关系.
答:风速:空气相对于地面的运动速度;空速:飞机相对于空气运动的速度;地速:飞机相对于地面的运动速度。=+vvv风地空
航向角:机头在水平面投影与真北方向的夹角;偏流角:空速矢量和地速矢量之间的夹角,用表示;航迹角:飞机速度矢量在水平面投影与真北方向的夹角。航向角加上偏流角等于地速v地的方位角。
NEv地v空v风
3.简述惯性导航系统、卫星导航系统、多普勒导航、塔康、VOR/DME、天文导航其各自的基本工作原理、特点及误差特性。
答:一、惯性导航系统
(1)工作原理
以牛顿力学定律为基础,以陀螺仪和加速度计为敏感器件进行导航参数解算。系统根据陀螺仪的输出建立导航坐标系,根据加速度计输出解算出运载体的速度和位置,从而实现姿态和航向解算.
(2)特点
惯性导航系统不需要任何外来信息,也不会向外辐射任何信息,仅依靠惯性器件就能全天候,全球性的导航系统大作业
自主三维定位和三维定向,同时具备自主性、隐蔽性和信息的完备性。
(3)误差特性
误差随时间积累,短时间导航精度较高。
1.导航原理第一章2

导航原理(principle of navigation)
i) 使用教材:无(主要是没有合适的教材,要自己编)。
ii)参考书:
1. 惯性导航原理,邓正隆,哈尔滨工业大学出版社,
1994;
2. GPS卫星导航定位原理与方法,刘基余,科学出版
社,2003;
3. Elliott D. Kaplan. Understanding GPS:principles and
applications(second edition).
中译本:1)GPS原理与应用(第一版),邱致和(20
所),电子工业出版社;
2)GPS原理与应用(第二版),寇艳红(北航),
电子工业出版社,2007。
4)Pratap Misra,Per Enge. Global Positioning System:
Signals, Measurements and Performance(second Edition).
中译本: GPS 信号,测量与性能(第二版),罗鸣等,
电子工业出版社;
iii)课程考核方式:课堂大作业形式。
iv)课程的主要内容:
惯性导航部分;
北斗部分; GPS部分;
天文导航部分;
组合导航部分;
新增部分:
量子导航
Simulation-based(粒子滤波)。瑞典林雪平大学(LinkOping University)的Rickard Karlsson提出一种无需GPS即可定
位并导航的新技术。
第一章 导航及其发展
§1.1 导航的基本概念
1、导航的定义
在各种复杂的气象条件下,采用最有效的方法并以规定的所
需导航性能,引导运载体航行的过程(引导运载体按一定航线从
一个地点(出发点)到另一个地点(目的地)的过程)。
2、导航参数
导航过程中需要用来完成导航任务的参数。
载体的位置、速度、姿态(角度)等,其中最重要的参数是
确定载体的位置,即定位。所以,导航的核心就是定位。
北航飞行力学大作业

飞行力学大作业 质心惯性加速度的基本方程是式 (5.1.7),其中动点就是在转动参考系 FE屮的Oy。这样 &质心相对
于地球的速度,已用VE来表示。这里假设地轴固定于惯性空间,且 & 0。因此,FE的原点的加
速度ao就是与地球转动有关的向心加速度。数值比较表明,这一加速度和 g相比通常可以略去。而
对于式(5.1.7)中的向心加速度项 %%i•的情况也是一样的,,也通常省略。在式(5.1.7)中剩下的
两项中r ,而哥氏加速度为 2 2已
&& V o后者取决于飞行器速度的大小和方向,并且在轨道速度
时至多为10%g o当然在更高速度时可能更大。所以保留此项。最后质心的加速度可以简化为如下
形式:o 女2%匕上
a v
CE VE
E E
&E E E &E E E
acB LBE aCE LBE VE 2 %EVE LBE VE 2LBE %EVE
& % % E % & % % E (i)
VB B B VB 2 B VB VB ( )BVB
设飞机的迎角为 ,侧滑角为 ,则体轴系的气动力表示为:
Ax D COS cos cos sin sin D AL A
y BW W Ly( ) Lz( ) c sin cos 0 C
Az L sin a cos sin asin cosa L
0
gv 0
g (3)
(4)
由坐标转换可知 1理论推导方程
在平面地球假设下,推导飞机质心在体轴系下的动力学方。
体轴系屮的力方程为:f=m acB而f二AB+mg+T
重力在牵连垂直坐标系下为:
Tx T cos
Tz Tsin
PBE
E E
B qB
rBE
(9)
带入原方程, 可得其质心的动力学方程:
Ax T cos mg sin m[u& (qB
q)w ( TBE r )v]
Ay mgcos sin 01|^&(卅 r )u ( PBE p)w]
北航-现代控制理论结课大作业
北航-现代控制理论结课大作业
1 / 15 1. 控制系统任务的物理描述
为了满足飞机品质的要求,飞机的纵向运动和横侧向运动都需要有能够连续工作的阻尼器,以用来调整飞机的飞行姿态,避免其出现不必要的俯仰和倾斜。维持飞机纵向运动的阻尼器称为俯仰阻尼器,维持飞机横侧向运动的阻尼器称为偏航阻尼器。本次课程大作业旨在通过运用Matlab的经典控制系统设计工具对某型飞机偏航阻尼器进行控制系统的设计。
2. 控制系统对象的数学模型
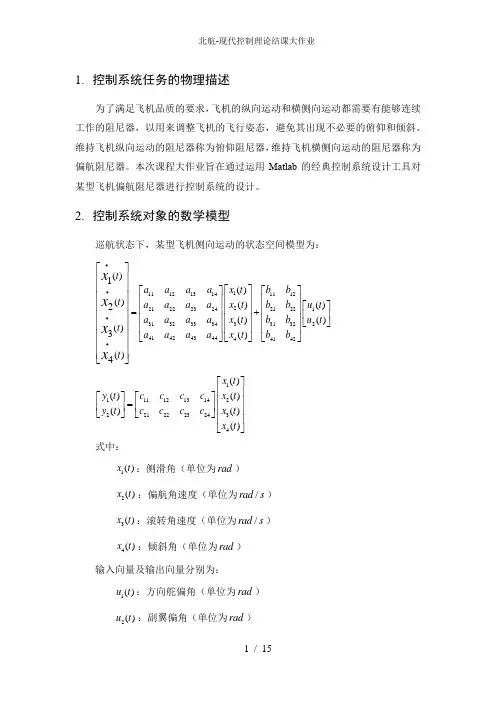
巡航状态下,某型飞机侧向运动的状态空间模型为:
111121314111222122232421221313233343132234142434441424()1()()()()2()()()3()()4txtaaaabbtxtaaaabbutaaaabbutxttaaaabbxttxxxx••••
1111213141221222324234()()()()()()xtccccytxtccccytxtxt
式中:
1()xt:侧滑角(单位为rad)
2()xt:偏航角速度(单位为/rads)
3()xt:滚转角速度(单位为/rads)
4()xt:倾斜角(单位为rad)
输入向量及输出向量分别为:
1()ut:方向舵偏角(单位为rad)
2()ut:副翼偏角(单位为rad) 北航-现代控制理论结课大作业
2 / 15 1()yt:偏航角速度(单位为/rads)
2()yt:倾斜角(单位为rad)
设飞机巡航飞行时的速度为0.8马赫,高度为40000英尺,此时模型的参数为:
0.055800.99680.08020.04150.598000.11500.031803.050000.38800.4650000.08051.00000A
【北航无人驾驶飞行器设计研究所】开源飞控知多少
【北航无人驾驶飞行器设计研究所】开源飞控知多少
随着科技的进步,无人机走进普通大众生活只是时间问题。然而,一直困扰着无人机发展的关键设备就是自动驾驶仪。随着开源飞控的发展,这个问题得到了突破性的解决,为无人机产品的进一步民用化奠定了基础。
李大伟 北京航空航天大学无人驾驶飞行器设计研究所 副教授
杨炯 北京航空航天大学 无人驾驶飞行器设计研究所 工程师
在纷繁复杂的无人机产品中,四旋翼飞行器以其结构简单、使用方便、成本低廉等优势,最先进入了大众的视线。但是,这种飞行器对飞行控制能力的要求是最高的,因此它刺激了大批基于MEMS传感器的开源飞控的出现。
1 如何定义开源
开源(Open Source)的概念最早被应用于开源软件,开放源代码促进会(Open Source
Initiative)用其描述那些源码可以被公众使用的软件,并且此软件的使用、修改和发行也不受许可证的限制。每一个开源项目均拥有自己的论坛,由团队或个人进行管理,论坛定期发布开源代码,而对此感兴趣的程序员都可以下载这些代码,并对其进行修改,然后上传自己的成果,管理者从众多的修改中选择合适的代码改进程序并再次发布新版本。如此循环,形成“共同开发、共同分享”的良性循环。
开源软件的发展逐渐与硬件相结合,产生了开源硬件。开源硬件的原则声明和定义是开源硬件协会(Open Source HardWare Association,OSHWA)的委员会及其工作组,以及其他更多的人员共同完成的。硬件与软件不同之处是实物资源应该始终致力于创造实物商品。因此,生产在开源硬件(OSHW)许可下的品目(产品)的人和公司有义务明确该产品没有在原设计者核准前被生产,销售和授权,并且没有使用任何原设计者拥有的商标。硬件设计的源代码的特定格式可以被其他人获取,以方便对其进行修改。在实现技术自由的同时,开源硬件提供知识共享并鼓励硬件设计开放交流贸易。
开源硬件(OSHW)定义1.0是在软件开源定义基础上定义的。该定义是由Bruce Perens和Debian的开发者作为Debian自由软件方针而创建的。开源硬件必须符合以下条件:
北航现代控制理论结课大作业
1. 控制系统任务的物理描述
为了满足飞机品质的要求,飞机的纵向运动和横侧向运动都需要有能够连续工作的阻尼器,以用来调整飞机的飞行姿态,防止其出现不必要的俯仰和倾斜。维持飞机纵向运动的阻尼器称为俯仰阻尼器,维持飞机横侧向运动的阻尼器称为偏航阻尼器。本次课程大作业旨在通过运用Matlab的经典控制系统设计工具对某型飞机偏航阻尼器进展控制系统的设计。
2. 控制系统对象的数学模型
巡航状态下,某型飞机侧向运动的状态空间模型为:
111121314111222122232421221313233343132234142434441424()1()()()()2()()()3()()4txtaaaabbtxtaaaabbutaaaabbutxttaaaabbxttxxxx••••
1111213141221222324234()()()()()()xtccccytxtccccytxtxt
式中:
1()xt:侧滑角〔单位为rad〕
2()xt:偏航角速度〔单位为/rads〕
3()xt:滚转角速度〔单位为/rads〕
4()xt:倾斜角〔单位为rad〕
输入向量及输出向量分别为:
1()ut:方向舵偏角〔单位为rad〕
2()ut:副翼偏角〔单位为rad〕
1()yt:偏航角速度〔单位为/rads〕
2()yt:倾斜角〔单位为rad〕
设飞机巡航飞行时的速度为0.8马赫,高度为40000英尺,此时模型的参数为:
0.055800.99680.08020.04150.598000.11500.031803.050000.38800.4650000.08051.00000A
北航飞行力学大作业.
飞行力学大作业 1理论推导方程
在平面地球假设下,推导飞机质心在体轴系下的动力学方。
质心惯性加速度的基本方程是式(5.1.7),其中动点就是在转动参考系FE中的Oy。这样质心相r
对于地球的速度,已用来表示。这里假设地轴固定于惯性空间,且。因此,的原点的EV0
EF
加速度就是与地球转动有关的向心加速度。数值比较表明,这一加速度和g相比通常可以略去。0a
而对于式(5.1.7)中的向心加速度项的情况也是一样的,,也通常省略。在式(5.1.7)中剩下r
的两项中,而哥氏加速度为。后者取决于飞行器速度的大小和方向,并且在轨道速ErV2EEV
度时至多为10%g。当然在更高速度时可能更大。所以保留此项。最后质心的加速度可以简化为如
下形式:2EEE
CEEEEaVV
有坐标转换知:
(1)
22
2()EEEEEE
CBBECEBEEEEBEEBEEE
EBEEEEEEE
BBBBBBBBBaLaLVVLVLV
VVVVV
体轴系中的力方程为:f=m 而 f=+mg+TCBa
BA
设飞机的迎角为,侧滑角为,则体轴系的气动力表示为:
coscoscossinsin
()()sincos0
sincossinsincosx
yBWWyZ
zADD
ALALLCC
ALaaaL
重力在牵连垂直坐标系下为:
(3)0
0
Vg
g
设发动机的安装角为,发动机的推力在机体坐标系的表示如下:
(4)cos
0
sin
Zx
yTT
T
TT
由坐标转换可知 : (5)sin
sincos
coscosBBVVmgmLgmg
所以由上述公式可知:
北航最优化方法大作业参考
北航最优化方法大作业参考
旅行商问题是一个经典的组合优化问题,目标是找到一条最短路径,使得旅行商能够在访问所有城市后回到起始城市。在实际应用中,旅行商问题有着广泛的应用,例如物流配送、城市规划等领域。
为了解决旅行商问题,我们可以采用启发式算法,其中一个常用的方法是遗传算法。遗传算法是一种模拟自然进化过程的优化算法,通过模拟生物遗传的选择、交叉和变异等操作,逐步优化问题的解。
首先,我们需要对问题进行建模。假设有N个城市,我们可以通过一个N*N的距离矩阵来表示各个城市之间的距离。同时,我们需要定义一个染色体表示一条路径,其中每个基因表示一个城市的编号。
接下来,我们可以采用遗传算法来求解最优解。遗传算法一般包括以下几个步骤:
1.初始化种群:随机生成初始的染色体种群,每个染色体都表示一条路径。
2.适应度评价:根据染色体的路径长度来评估每个染色体的适应度,路径越短适应度越高。
3.选择操作:选择适应度较高的染色体作为父代,采用轮盘赌选择算法确定父代。
4.交叉操作:采用部分映射交叉算子对父代进行交叉操作,生成新的子代。
5.变异操作:对子代进行变异操作,以增加种群的多样性。 6.环境选择:根据适应度选择下一代种群,同时保留精英个体,避免解的丢失。
7.终止条件:当达到预设的迭代次数或者达到最优解时,终止算法。
通过以上步骤的迭代,我们可以逐步优化路径的长度,最终得到一条最短路径。
除了遗传算法,我们还可以尝试其他的优化算法,例如模拟退火算法、蚁群算法等。这些算法在求解旅行商问题时都有一定的优势和适用性。
总结起来,旅行商问题是一个经典的组合优化问题,在北航最优化方法大作业中可以选择使用启发式算法来解决。我们可以尝试使用遗传算法来求解最优路径,并根据实际情况选择合适的算法参数和终止条件。通过不断地迭代和优化,我们可以得到一条最短路径,满足旅行商的需求。
以上是关于北航最优化方法大作业的参考内容,希望对你的写作有所帮助。如果有其他疑问,欢迎继续提问。