
机器视觉(定位源码)
机器视觉---定位识别源码
(完全基于几何算法的定位, 精度高、速度快、识别能力及抗干扰能力强;
引用地址: 注册会员下载VB,VC实现源码, 其中对图片的处理代码)
// KMDVisionDemoDlg.cpp : implementation file
//
#include "stdafx.h"
#include "KMDVisionDemo.h"
#include "KMDVisionDemoDlg.h"
#ifdef _DEBUG
#define new DEBUG_NEW
#undef THIS_FILE
static char THIS_FILE[] = __FILE__;
#endif
/////////////////////////////////////////////////////////////////////////////
// CAboutDlg dialog used for App About
class CAboutDlg : public CDialog
{
public:
CAboutDlg();
// Dialog Data
//{{AFX_DATA(CAboutDlg)
enum { IDD = IDD_ABOUTBOX };
//}}AFX_DATA
// ClassWizard generated virtual function overrides
//{{AFX_VIRTUAL(CAboutDlg)
protected:
virtual void DoDataExchange(CDataExchange* pDX); // DDX/DDV support
//}}AFX_VIRTUAL
// Implementation
protected:
//{{AFX_MSG(CAboutDlg)
//}}AFX_MSG
DECLARE_MESSAGE_MAP()
};
CAboutDlg::CAboutDlg() : CDialog(CAboutDlg::IDD)
{
//{{AFX_DATA_INIT(CAboutDlg)
//}}AFX_DATA_INIT
}
void CAboutDlg::DoDataExchange(CDataExchange* pDX)
{
CDialog::DoDataExchange(pDX);
//{{AFX_DATA_MAP(CAboutDlg)
//}}AFX_DATA_MAP
}
BEGIN_MESSAGE_MAP(CAboutDlg, CDialog)
//{{AFX_MSG_MAP(CAboutDlg)
// No message handlers
//}}AFX_MSG_MAP
END_MESSAGE_MAP()
/////////////////////////////////////////////////////////////////////////////
// CKMDVisionDemoDlg dialog
CKMDVisionDemoDlg::CKMDVisionDemoDlg(CWnd* pParent /*=NULL*/)
: CDialog(CKMDVisionDemoDlg::IDD, pParent)
{
//{{AFX_DATA_INIT(CKMDVisionDemoDlg)
m_Score = 0;
m_DownZoom = 1.0f;
m_UpZoom = 1.0f;
m_MaxAngle = 45;
m_MinAngle = -45;
m_PyrLevel = 1;
m_MatchNum = 1;
m_pRawData = NULL;
m_pDispData = NULL;
m_hMVC1000=NULL;
IsMatching=FALSE;
IsCamera=FALSE;
//}}AFX_DATA_INIT
// Note that LoadIcon does not require a subsequent DestroyIcon in Win32
m_hIcon = AfxGetApp()->LoadIcon(IDR_MAINFRAME);
}
void CKMDVisionDemoDlg::DoDataExchange(CDataExchange* pDX)
{
CDialog::DoDataExchange(pDX);
//{{AFX_DATA_MAP(CKMDVisionDemoDlg)
DDX_Control(pDX, IDC_VIEWWND, m_ViewWnd);
DDX_Control(pDX, IDC_SCROLLBARV, m_VScroBar);
DDX_Control(pDX, IDC_SCROLLBARH, m_HScroBar);
DDX_Text(pDX, IDC_MATCHNUM, m_MatchNum);
DDV_MinMaxInt(pDX, m_MatchNum, 1, 80);
DDX_Text(pDX, IDC_ZOOMBEDIT, m_UpZoom);
DDV_MinMaxFloat(pDX, m_UpZoom, 1.f, 5.f);
DDX_Text(pDX, IDC_ZOOMSEDIT, m_DownZoom);
DDV_MinMaxFloat(pDX, m_DownZoom, 0.1f, 1.f);
DDX_Text(pDX, IDC_SCORE, m_Score);
DDV_MinMaxInt(pDX, m_Score, 20, 100);
DDX_Text(pDX, IDC_PYRLEVEL, m_PyrLevel);
DDV_MinMaxInt(pDX, m_PyrLevel, 1, 4);
DDX_Text(pDX, IDC_MAXANGLEEDIT, m_MaxAngle);
DDV_MinMaxInt(pDX, m_MaxAngle, -180, 180);
DDX_Text(pDX, IDC_MINANGLEEDIT, m_MinAngle);
DDV_MinMaxInt(pDX, m_MinAngle, -180, 180);
//}}AFX_DATA_MAP
}
void CALLBACK RawCallBack(LPVOID lpParam, LPVOID lpUser)
{
BYTE *pDataBuffer = (BYTE*)lpParam;
CKMDVisionDemoDlg *pDemoDlg = (CKMDVisionDemoDlg*)lpUser;
for(int i=0;i<480;i++)
memcpy(pDemoDlg->m_pDispData+i*640,pDataBuffer+(479-i)*640,640);
pDemoDlg->DrawImage();
}
BEGIN_MESSAGE_MAP(CKMDVisionDemoDlg, CDialog)
//{{AFX_MSG_MAP(CKMDVisionDemoDlg)
ON_WM_SYSCOMMAND()
ON_WM_PAINT()
ON_WM_QUERYDRAGICON()
ON_BN_CLICKED(IDC_SETMODELAREA, OnSetmodelarea)
ON_BN_CLICKED(IDC_OPENMODELIMAGE, OnOpenmodelimage)
ON_BN_CLICKED(IDC_MAKEMODEL, OnMakemodel)
ON_BN_CLICKED(IDC_OPENSEARCHIMAGE, OnOpensearchimage)
ON_BN_CLICKED(IDC_SETSEARCHAREA, OnSetsearcharea)
ON_BN_CLICKED(IDC_TRYMODEL, OnTrymodel)
ON_WM_HSCROLL() ON_WM_VSCROLL()
ON_WM_LBUTTONDOWN()
ON_BN_CLICKED(IDC_OPENMODEL, OnOpenmodel)
ON_EN_CHANGE(IDC_SCORE, OnChangeScore)
ON_EN_CHANGE(IDC_ZOOMSEDIT, OnChangeZoomsedit)
ON_EN_CHANGE(IDC_ZOOMBEDIT, OnChangeZoombedit)
ON_EN_CHANGE(IDC_PYRLEVEL, OnChangePyrlevel)
ON_BN_CLICKED(IDC_SAVEMODEL, OnSavemodel)
ON_EN_CHANGE(IDC_MATCHNUM, OnChangeMatchnum)
ON_BN_CLICKED(IDC_OPENCAMERA, OnOpencamera)
ON_WM_TIMER()
ON_BN_CLICKED(IDC_OPENMODELIMAGE2, OnOpenmodelimage2)
ON_BN_CLICKED(IDC_DISPLAYREAL, OnDisplayreal)
//}}AFX_MSG_MAP
END_MESSAGE_MAP()
/////////////////////////////////////////////////////////////////////////////
// CKMDVisionDemoDlg message handlers
BOOL CKMDVisionDemoDlg::OnInitDialog()
{
CDialog::OnInitDialog();
// Add "About..." menu item to system menu.
// IDM_ABOUTBOX must be in the system command range.
ASSERT((IDM_ABOUTBOX & 0xFFF0) == IDM_ABOUTBOX);
ASSERT(IDM_ABOUTBOX < 0xF000);
CMenu* pSysMenu = GetSystemMenu(FALSE);
if (pSysMenu != NULL)
{
CString strAboutMenu;
strAboutMenu.LoadString(IDS_ABOUTBOX);
if (!strAboutMenu.IsEmpty())
{
pSysMenu->AppendMenu(MF_SEPARATOR);
pSysMenu->AppendMenu(MF_STRING, IDM_ABOUTBOX, strAboutMenu);
《基于机器视觉的工件识别与定位系统的设计与实现》

《基于机器视觉的工件识别与定位系统的设计与实现》
一、引言
随着工业自动化和智能制造的快速发展,工件识别与定位技术在生产线上扮演着越来越重要的角色。传统的工件识别与定位方法往往依赖于人工操作,不仅效率低下,而且容易出现误差。因此,基于机器视觉的工件识别与定位系统应运而生,其通过计算机视觉技术实现对工件的快速、准确识别和定位,极大地提高了生产效率和产品质量。本文将介绍一个基于机器视觉的工件识别与定位系统的设计与实现。
二、系统需求分析
本系统的主要目标是实现对工件的快速、准确识别和定位。为了满足这一目标,系统需要具备以下功能:
1. 图像采集:通过高分辨率摄像头实时采集工件图像。
2. 图像处理:对采集的图像进行预处理,如去噪、二值化等,以便于后续的识别和定位。
3. 特征提取:从预处理后的图像中提取出工件的特有特征,如形状、颜色、尺寸等。
4. 识别与定位:根据提取的特征信息,对工件进行识别和定位。
5. 输出结果:将识别和定位结果以可视化形式输出,便于操作人员查看。 三、系统设计
1. 硬件设计
硬件部分主要包括摄像头、计算机等设备。摄像头负责实时采集工件图像,计算机则负责图像处理、特征提取、识别与定位等任务。此外,为了确保系统的稳定性和可靠性,还需要考虑设备的选型和安装方式。
2. 软件设计
软件部分主要包括图像处理算法、特征提取算法、识别与定位算法等。这些算法需要以高效、稳定的方式在计算机上运行,因此需要选择合适的编程语言和开发工具。此外,为了方便操作人员使用,还需要开发一个友好的人机交互界面。
四、关键技术实现
1. 图像处理与预处理
图像处理是机器视觉系统的核心部分之一。首先,需要使用图像处理算法对采集的图像进行预处理,如去噪、二值化等,以提高图像的质量和识别率。这些预处理操作可以有效减少图像中的干扰信息,突出工件的特有特征。
2. 特征提取与匹配
特征提取是工件识别与定位的关键步骤。通过提取工件的特有特征,如形状、颜色、尺寸等,可以实现对工件的快速、准确识别。特征匹配则是将提取的特征与数据库中的特征进行比对,以确定工件的种类和位置。
机器人视觉系统组成及定位算法
机器⼈视觉系统组成及定位算法
1.机器⼈视觉
机器⼈研究的核⼼就是:导航定位、路径规划、避障、多传感器融合。定位技术有⼏种,不关⼼,只关⼼视觉的。视觉技术⽤到“眼睛”可以
分为:单⽬,双⽬,多⽬、RGB-D,后三种可以使图像有深度,这些眼睛亦可称为VO(视觉⾥程计:单⽬or⽴体),维基百科给出的介
绍:在机器⼈和计算机视觉问题中,视觉⾥程计就是⼀个通过分析处理相关图像序列来确定机器⼈的位置和姿态。
当今,由于数字图像处理和计算机视觉技术的迅速发展,越来越多的研究者采⽤摄像机作为全⾃主⽤移动机器⼈的感知传感器。这主要是因为
原来的超声或红外传感器感知信息量有限,鲁棒性差,⽽视觉系统则可以弥补这些缺点。⽽现实世界是三维的,⽽投射于摄像镜头
(CCD/CMOS)上的图像则是⼆维的,视觉处理的最终⽬的就是要从感知到的⼆维图像中提取有关的三维世界信息。
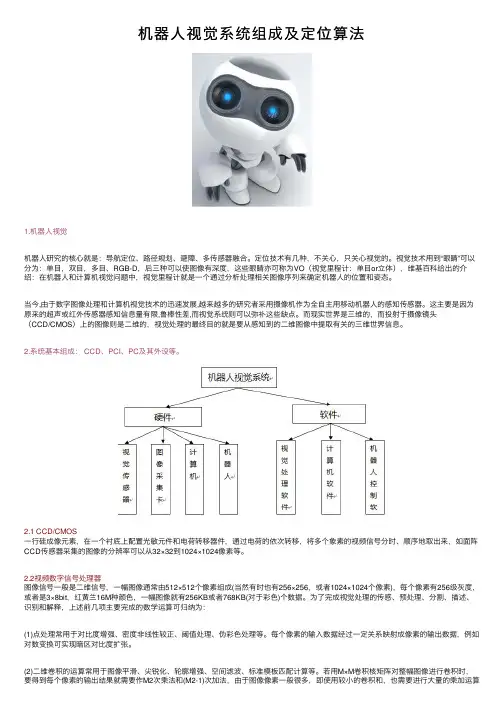
2.系统基本组成: CCD、PCI、PC及其外设等。
2.1 CCD/CMOS
⼀⾏硅成像元素,在⼀个衬底上配置光敏元件和电荷转移器件,通过电荷的依次转移,将多个象素的视频信号分时、顺序地取出来,如⾯阵CCD传感器采集的图像的分辨率可以从32×32到1024×1024像素等。
2.2视频数字信号处理器
图像信号⼀般是⼆维信号,⼀幅图像通常由512×512个像素组成(当然有时也有256×256,或者1024×1024个像素),每个像素有256级灰度,
或者是3×8bit,红黄兰16M种颜⾊,⼀幅图像就有256KB或者768KB(对于彩⾊)个数据。为了完成视觉处理的传感、预处理、分割、描述、
识别和解释,上述前⼏项主要完成的数学运算可归纳为:
(1)点处理常⽤于对⽐度增强、密度⾮线性较正、阈值处理、伪彩⾊处理等。每个像素的输⼊数据经过⼀定关系映射成像素的输出数据,例如
对数变换可实现暗区对⽐度扩张。
(2)⼆维卷积的运算常⽤于图像平滑、尖锐化、轮廓增强、空间滤波、标准模板匹配计算等。若⽤M×M卷积核矩阵对整幅图像进⾏卷积时,
机器人视觉物体定位方法
机器⼈视觉物体定位⽅法
机器⼈视觉物体定位⽅法
本次设计的题⽬是机器⼈视觉物体定位。伴随社会发展,机器⼈的利⽤越来越普及,出现了多种多样的智能机器⼈,由此也引
发了对机器视觉的研究热潮。⽂章⾸先介绍了机器视觉的发展历程,并详细说明了各阶段的特点。接着概述了机器视觉技术的
原理,深⼊剖析了主流视觉物体定位⽅法。然后介绍了机器⼈视觉物体定位⽅法常⽤的⼏种应⽤。最后介绍了⼏种新颖的视觉
物体定位⽅法,并猜想机器⼈视觉物体定位技术未来发展⽅向。
关键词:机器视觉 SLAM技术单⽬视觉双⽬视觉多⽬视觉
第⼀章:绪论
1.1选题的背景及意义
在我国持续爆发的2019新型冠状病毒(即2019-nCoV)事件中,⾃动化⾷品仓储配送系统服务包括机器⼈、⽆⼈驾驶、⽆⼈机
等再次成为讨论的焦点。配送机器⼈如何实现⾃动取货送货?⽆⼈驾驶汽车是怎么躲避⾏⼈?⽆⼈机巡航中怎么确定物体之间
的距离?当我们谈到相关的话题时,机器视觉定位是⽆论如何也绕不开的问题。
⾃被誉为“机器⼈之⽗”的恩格尔伯格先⽣1959年发明第⼀台机器⼈以来,科学家⼀直把对机器⼈的研究作为研究的重点⽅向。
传统的机器⼈缺乏环境感知能⼒和⾃动应变能⼒,仅仅只能在严格的预定义的环境中完成⼀些预定义和指令下的动作,应⽤⾮常
有限局限。随着机器⼈逐渐⾛进⼈们的⽣产和⽣活中,⼈们也对机器⼈提出了更⾼的要求,希望实现在⽣产加⼯中对物体的⾃
动加⼯、对⾃⾝运动轨迹实时的随动检测,节省对其运动轨迹的预先编程,提⾼⽣产效率。要达到这些要求,必须同时满⾜图
像信息的获取、采集、处理和输出,这就是本⽂的研究重点:机器⼈视觉物体定位⽅法。
机器⼈视觉物体定位系统的设计和研发是为了更好地为⼯业机器⼈服务,它的本质是发挥摄像机定位以及跟踪性功能,很多企
业在⾃⾝⽣产环节依赖于机器⼈,⽣产效率明显得到改善。然⽽很多的机器⼈是半⾃动的⼯作模式,只有在⼈⼯操控的指引下
才能完成⼯作任务,这样的机器⼈实⽤性很差,⽆法彻底解放⼈⼯,实现⾃动化操作。为了提⾼机器⼈接收外界信息、感知外
机器视觉中的目标检测与定位算法研究

机器视觉中的目标检测与定位算法研究
目标检测与定位是机器视觉领域中的关键技术,广泛应用于图像识别、智能交通、自动驾驶等领域。本文将从算法研究的角度探讨机器视觉中目标检测与定位的相关技术和方法。
目标检测是指在图像或视频中准确地识别和定位出感兴趣的目标物体。在机器视觉领域,目标检测是一项具有挑战性的任务,主要存在以下几个问题:目标物体可能位于不同的大小、姿态和光照条件下;目标与背景之间存在遮挡和相似性;目标在图像中的大小、形状和外观各异。为了解决这些问题,研究者提出了多种目标检测算法。
传统的目标检测算法通常采用基于特征的方法,如Haar,HOG和SIFT等。这些方法通过提取图像中的特征并使用分类器进行目标识别和定位。其中,Haar-like特征和HOG特征是较为经典的特征表示方法。然而,这些方法在性能和速度方面存在一定的局限性,不能很好地应对复杂场景和大规模数据。
近年来,基于深度学习的目标检测算法获得了广泛关注和应用。深度学习通过多层神经网络模拟人脑的工作原理,可以从原始数据中学习到更高级别的特征表示。其中,卷积神经网络(CNN)是常用的深度学习模型,已经取得了许多突破性的成果。
有许多基于CNN的目标检测算法被提出,如R-CNN、Fast R-CNN和Faster R-CNN等。R-CNN是第一个将深度学习引入目标检测的方法,它通过选择性搜索提取候选区域,并使用CNN对每个候选区域进行特征提取和分类。Fast R-CNN在R-CNN的基础上进行了改进,通过共享卷积特征实现了更高的运行速度。Faster R-CNN进一步提出了候选区域生成网络(RPN),用于快速生成候选区域,使得整个检测流程可以端到端地训练和测试。
除了基于CNN的目标检测算法,还有一些其他重要的方法也值得关注。如YOLO(You Only Look Once)算法将目标检测问题转化为回归问题,尝试在一个密集的网格中直接预测目标的边界框和类别;SSD(Single Shot
基于机器视觉的机器人自动定位与导航系统设计
基于机器视觉的机器人自动定位与导航系统设计
机器视觉在机器人技术领域中发挥着重要的作用。通过借助机器视觉技术,机器人能够感知环境、识别物体并进行自动定位与导航。本文将探讨基于机器视觉的机器人自动定位与导航系统的设计。
一、引言
随着人工智能和机器人技术的快速发展,机器人在日常生活中的应用变得越来越普遍。而机器人的自动定位与导航是实现机器人智能化和自主性的关键技术之一。机器视觉作为机器人感知环境的重要手段,为机器人自动定位与导航提供了可行的解决方案。
二、机器视觉技术在自动定位与导航中的应用
机器视觉技术可以通过获取环境中的图像信息,从而实现机器人的自动定位与导航。
1. 物体识别与定位
机器视觉可以通过对环境中的物体进行识别和定位,帮助机器人准确感知环境。通过对物体进行特征提取和匹配,机器人可以确定自身相对于物体的位置,实现精确的定位。
2. 地标识别与导航
地标的识别与导航对于机器人的定位与导航非常重要。机器视觉可以通过识别地标和环境特征点,为机器人提供导航的参考。这些地标可以是人为设置的标志物,也可以是环境中的固定特征点,比如墙壁、柱子等。
3. 路径规划与避障
机器视觉技术还可以用于机器人的路径规划和避障。通过对环境中障碍物的检测和分析,机器人可以选择合适的路径,并避免与障碍物碰撞。这种能力对于机器人在复杂环境中的导航非常关键。
三、基于机器视觉的机器人自动定位与导航系统设计
1. 硬件设计
基于机器视觉的机器人自动定位与导航系统需要搭载相应的硬件设备。首先,机器人需要安装高分辨率的摄像头,用于采集环境中的图像数据。其次,需要将摄像头与处理器或控制器相连,实现图像数据的传输和处理。最后,还需要搭配合适的传感器,如激光雷达或超声波传感器,用于辅助机器人的实时定位与障碍物检测。
2. 软件设计
机器视觉算法在实现机器人自动定位与导航中起到关键作用。软件设计包括以下几个方面:
(1) 物体识别与定位算法:设计合适的算法,实现对环境中物体的识别和定位。常用的算法包括特征提取、特征匹配和姿态估计等。
机器视觉技术在机器人定位中的应用
机器视觉技术在机器人定位中的应用
一、介绍
机器视觉技术是一种能够在无人干预的情况下,从图像或视频数据中进行信息提取、分析和识别的技术。随着机器人技术的发展,机器视觉技术在机器人定位和导航中的应用日趋普及。本文将重点介绍机器视觉技术在机器人定位中的应用。
二、机器视觉技术在机器人定位中的作用
定位是机器人体内内部状态的反应,也是机器人实现自主导航的前提。机器视觉技术在机器人定位中的作用主要体现在以下方面:
1.精确定位:通过摄像头捕获到的图像信息,机器视觉系统可以对机器人的位置、角度、姿态等信息进行测量和分析,从而实现较精确的定位。
2.快速响应:机器视觉系统具有快速响应的特点,可以通过及时处理摄像头捕获的图像数据,实现实时定位、导航等功能。
3.独立性:相较于其他定位技术(如GPS定位),机器视觉技术具有更强的独立性,不受天气、地形等因素的影响,可以适用于各种复杂环境下的机器人定位任务。
三、机器视觉技术在机器人定位中的具体应用 1.基于视觉SLAM的机器人定位
视觉SLAM(Simultaneous Localization and Mapping)是一种通过机器视觉技术来实现机器人同时定位和地图构建的方法。视觉SLAM基于特征点提取和匹配算法,通过对场景中的特征进行跟踪和估计,实现机器人在无GPS信号、无先验地图的情况下进行实时定位和建图。
2.基于深度学习的机器人定位
深度学习技术近年来在机器视觉领域得到了广泛应用。基于深度学习的机器人定位方法主要采用卷积神经网络(Convolutional
Neural Network, CNN)进行特征学习和识别,通过训练模型来提高机器人定位的精确度。
3.基于视觉特征点匹配的机器人定位
视觉特征点匹配是机器视觉中一个重要的问题。根据不同特征点的选择和匹配算法,可以实现机器人在不同场景下的定位。例如,使用SIFT算法在室内环境下进行定位,可以比较准确地识别出不同位置的物体,从而实现机器人的定位和导航。
基于机器视觉的室内定位与导航系统设计与实现
基于机器视觉的室内定位与导航系统设计与实现
近年来,随着科技的不断发展,人工智能也取得了许多令人瞩目的成就。其中,机器视觉成为了走在前沿的技术之一。基于机器视觉的室内定位与导航系统正是其中的一项重要应用,它为人们在室内环境中提供了精确的定位和导航服务,极大地方便了人们的生活和工作。
室内定位与导航系统的设计与实现主要涉及到硬件设备和软件算法两个方面。首先,我们需要选择合适的硬件设备来实现室内定位和导航功能。常见的设备包括摄像头、激光雷达、惯性测量单元(IMU)等。这些设备可以通过精确的测量和传感来获取室内环境的信息,并将其转化为计算机可以处理的数据。其中,摄像头是最常用的设备,它可以捕捉图像并用于后续的图像处理和分析。
在软件算法方面,基于机器视觉的室内定位与导航系统主要依赖于图像处理和机器学习算法。首先,图像处理算法用于对摄像头捕获到的图像进行处理和分析。比如,我们可以利用特征提取算法将图像中的特征点提取出来,然后通过特征匹配算法将其与预先建立的地图特征点进行匹配,从而确定位置信息。此外,还可以利用图像分割算法将图像分割成不同的区域,以便更好地提取特征和识别物体。
除了图像处理算法,机器学习算法也是室内定位与导航系统不可或缺的一部分。机器学习可以通过分析大量的数据来学习和预测未知的情况,从而为我们提供更精确的定位和导航结果。例如,我们可以利用监督学习算法来构建定位和导航模型,在训练过程中,模型可以通过输入的位置信息和对应的图像数据来学习建立一个位置和图像特征之间的映射关系,从而实现室内定位和导航的功能。此外,还可以利用强化学习算法来优化路径规划,使得导航系统能够选择最优的路径来达到目的地。
在室内定位与导航系统的设计与实现中,还需要考虑到实际应用场景中的挑战和限制。例如,室内环境的光照条件不断变化,可能会影响图像的质量和特征提取的准确性。此外,还存在着人和物体的遮挡问题,可能会导致定位和导航的错误。针对这些问题,我们可以通过增加传感器的数量和布局来提高定位和导航的精确度,以及利用多传感器融合的方法来减小误差。
基于机器视觉的智能机器人导航与定位系统设计
基于机器视觉的智能机器人导航与定位系统设计
智能机器人导航与定位系统的设计在近年来得到了广泛的关注与研究。随着机器视觉和人工智能技术的快速发展,智能机器人导航与定位系统在工业、军事、医疗等领域的应用前景逐渐展现。本文将围绕基于机器视觉的智能机器人导航与定位系统的设计展开讨论,并提出一种基于深度学习算法的导航与定位系统设计方案。
首先,我们来介绍一下基于机器视觉的智能机器人导航与定位系统的基本原理。该系统通常由相机、传感器、高性能计算单元和算法等组成。机器人通过摄像头获取环境图像,利用图像处理和分析技术,提取环境中的特征信息,如边缘、颜色、纹理等。然后,通过比对提取到的特征与预先建立的地图模型进行匹配,得到机器人在空间中的位置和姿态信息。最后,根据位置和姿态信息,机器人通过规划算法进行路径规划,实现目标位置的导航。
基于深度学习算法的智能机器人导航与定位系统设计是当前研究的热点。深度学习是一种基于人工神经网络的机器学习方法,通过对大量数据的学习和训练,可以实现对复杂环境中的特征提取和模式识别。在机器人导航与定位系统中,基于深度学习的算法可以有效地处理图像数据,提高导航与定位的准确性和可靠性。
在设计基于深度学习算法的导航与定位系统时,首先需要搭建一个合适的神经网络模型。常用的网络模型有卷积神经网络(CNN)、循环神经网络(RNN)、深度置信网络(DBN)等。这些网络模型在图像分类、目标检测和目标识别等任务中均取得了良好的效果。通过对环境图像进行训练,神经网络可以学习到环境中的特征信息,从而实现对机器人位置和姿态的准确估计。
其次,在建立神经网络模型的基础上,需要进行数据集的收集和标注。数据集的质量对于深度学习算法的性能具有重要的影响。通常情况下,需要收集包含不同环境、不同场景和不同光照条件的图像数据,并进行必要的标注工作,如位置标注和姿态标注。通过充分的数据集,可以提高算法的鲁棒性和泛化能力。
然后,需要进行训练和优化过程。在训练阶段,将数据集输入到神经网络模型中进行学习和训练,通过调整网络参数,使得模型逐渐收敛,得到对环境图像的良好表示。在优化过程中,可以采用反向传播算法和梯度下降等方法,对损失函数进行最小化,从而进一步提高算法的性能。
基于机器视觉的智能机器人导航与定位研究
基于机器视觉的智能机器人导航与定位研究
摘要:
随着科技的发展,机器人已经成为我们生活中的重要一部分。而机器人的导航与定位是其具备自主移动和执行任务能力的基础。基于机器视觉的导航与定位是一种使用相机和图像处理技术来实现机器人自主导航和精确定位的方法。本文旨在探讨基于机器视觉的智能机器人导航与定位的研究进展,介绍其原理及相关技术,并讨论其在实际应用中的挑战与前景。
1. 引言
机器人的导航与定位是使机器人在复杂环境中自主移动和完成任务的关键技术。传统的导航与定位方法主要依赖于激光雷达、超声波等传感器,但这些传感器受到环境条件和表面特征的限制。而基于机器视觉的导航与定位方法则可以通过相机获取环境信息,并利用图像处理技术进行自主导航和定位,具有更大的灵活性和适应性。
2. 常见的基于机器视觉的导航与定位方法
2.1 特征匹配算法
特征匹配算法是利用图像中的特征点及其描述子进行匹配,从而确定机器人的位置。常用的特征匹配算法包括SIFT、SURF和ORB等。这些算法通过计算特征点之间的相似度,可以在图像中进行定位和导航。
2.2 视觉SLAM
视觉同时定位与地图构建(Visual Simultaneous Localization and
Mapping,简称视觉SLAM)是一种通过相机获取环境信息,同时实时构建地图并实现自主定位的方法。视觉SLAM可以在没有先验地图的情况下实现机器人的自主导航和定位。
3. 基于机器视觉的导航与定位的应用领域
3.1 室内导航与定位
基于机器视觉的导航与定位方法在室内导航与定位方面具有广阔的应用前景。通过在室内环境中布置相机,机器人可以通过图像处理技术实现精确导航和定位,例如智能家居、物流机器人等。
3.2 工业自动化
在工业自动化领域,机器人需要在复杂的工厂环境中自主导航和完成任务。基于机器视觉的导航与定位方法可以帮助机器人实现快速准确的定位和路径规划,提高生产效率和安全性。
机器视觉定位算法:二维图像模式定位系统算法
机器视觉定位算法:二维图像模式定位系统算法
机器视觉(Machine Vision),又被称为计算机视觉或人工视觉,是用计算机模拟人眼的视觉功能,从图像或图像序列中提取信息,对客观世界的三维景物和物体进行形态和运动识别。 机器视觉技术已广泛应用于工业自动化生产线,各类检验和监视,视觉导航,图像自动解释、人机交互及虚拟现实等领域。
二维图像模式定位系统算法
机器视觉中的二维图像模式定位系统算法整体流程图如图1所示,由RBF网络模式训练和模式定位两个部分组成。
径向基函数(RBF,Radial basis funcTIon) RBF网络为两层MLP(MulTIple Layer PropagaTIon)提供了一种前馈结构,具有最佳逼近(Best approximaTIon)性质,无须学习系数,学习收敛速度极快,在样本数目多的情况下,正确率趋于稳定。故本算法中采用RBF网络对图像特征进行神经网络学习训练。
定位系统具体工作流程图如图2所示。先设定训练模式,对模板图像进行预处理,滤除干扰、噪声后再经特征提取得到训练样本,对样本进行学习,提供分类决策。在待识别模式中对待识别图像同样经过预处理、特征提取后,用训练模式中的分类器中提取的分类决策进行RBF网络识别,得到结果。若分类器不能提供目前的分类决策,则得到错误检测,需要更新训练模式,直到重新获得正确的分类决策。其中最重要的一个环节就是特征提取与选择,影响到最后的定位精度。
图像特征提取
小波变换具有多分辨率特性,对原始图像的分解呈Mallat塔式分解,具有集中信号能量的能力,小波变换后图像的信息仅仅集中在少数几个变换系数上,多数变换系数为零,有助于降低图像目标小波变换的时间复杂度和空间复杂度(如图3所示)。同时小波变换后代表图像顶点等特征点的模极大值的范数不随图像的旋转、平移和伸缩的变化而改变,故本文在小波变换的基础上对图像提取特征。
视觉系统获得具有实际模式的二维图像,记为I(x,y)。存储在计算机内存中具有同样模式的参考图像(即模板)记为