
摄像机标定之坐标转换
相机标定的来龙去脉(详解标定原理、畸变矫正原理、使用经验)

相机标定的来龙去脉(详解标定原理、畸变矫正原理、使用经验)1、相机标定的意义在机器视觉领域,相机的标定是一个关键的环节,它决定了机器视觉系统能否有效的定位,能否有效的计算目标物。
相机的标定基本上可以分为两种,第一种是相机的自标定;第二种是依赖于标定参照物的标定方法。
前者是相机拍摄周围物体,通过数字图像处理的方法和相关的几何计算得到相机参数,但是这种方法标定的结果误差较大,不适合于高精度应用场合。
后者是通过标定参照物,由相机成像,并通过数字图像处理的方法,以及后期的空间算术运算计算相机的内参和外参。
这种方法标定的精度高,适用于对精度要求高的应用场合。
本文主要写一写后者,至于前者,是一个研究的难点和热点,以后有空再写。
2、坐标系的变换2.1、小孔成像的原理小孔成像的原理可以用下图来说明:2.2、各个坐标系的定义为了说明白,建议先介绍图像的坐标系,再逐步推广到世界坐标系,最后说明各个坐标系是如何变化的,从而给出相机的内参和外参。
2.2.1、像素坐标系像素坐标就是像素在图像中的位置。
一般像素坐标系的左上角的顶点就是远点,水平向右是u,垂直向下是v轴。
例如,在上图中,任意一个像素点的坐标可以表示为(ui,vi)。
2.2.2、图像坐标系在像素坐标系中,每个像素的坐标是用像素来表示的,然而,像素的表示方法却不能反应图像中物体的物力尺寸,因此,有必要将像素坐标转换为图像坐标。
将像素坐标系的原点平移到图像的中心,就定为图像坐标系的原点,图像坐标系的x轴与像素坐标系的u轴平行,方向相同,而图像坐标系的y轴与像素坐标系的v轴平行,方向相同。
在图中,假设图像中心的像素坐标是(u0,v0),相机中感光器件每个像素的物力尺寸是dx * dy,那么,图像坐标系的坐标(x,y)与像素坐标系的坐标(u,v)之间的关系可以表示为:写成矩阵的形式就为改写为齐次坐标的形式2.2.3、相机坐标系相机坐标系是以相机的光轴作为Z轴,光线在相机光学系统的中心位置就是原点Oc(实际上就是透镜的中心),相机坐标系的水平轴Xc与垂直轴Yc分别于图像坐标系的X轴和Y轴平行。
计算机视觉中摄像机标定精度评估方法
计算机视觉中摄像机标定精度评估方法《计算机视觉中摄像机标定精度评估方法》摄像机标定(camera calibration)是计算机视觉中的重要环节,关系到图片的质量,是确定图片的世界坐标与像素坐标的关系的过程,是一个非常复杂的过程。
由于每一个摄像机都有其摄像机内参数,因此,开展摄像机标定是必须的。
摄像机标定精度的评估是摄像机标定的一个重要环节,也是检验摄像机标定结果的重要手段。
摄像机标定精度评估一般可以采用以下几种方法。
一、重投影误差法重投影误差法,也叫误差拟合法,是将实际的观测坐标与重投影模型的观测坐标之间的误差用回归法拟合,以获得总体的标定精度。
重投影误差法适用于误差分布满足正态分布和均值为0的原理。
它的优点是能有效的提取出标定系统的整体参数,对误差概率分布有一定要求,但该方法受实际质量影响较大,当误差分布不满足设定的条件时,结果不可靠。
二、多旋转法多旋转法是根据摄像机标定参数的某种随机变换模型,来评估标定精度。
它的基本原理是,当标定结果输出后,首先应用一组随机旋转向量对标定参数进行改变,再将改变后的参数带入标定系统中将原图片重投影,如果重投影结果与实际观测值偏差不大的话,则说明标定精度是比较可靠的。
多旋转法的优点是,无论误差分布是正态分布还是非正态分布,它都能够很好的反映标定系统的整体参数,且根据实际情况,可以采用任意的旋转模型,但它的缺点是,标定结果依赖于随机旋转向量的产生,且旋转向量的取值范围较为复杂。
三、迭代收敛法迭代收敛法通过反复迭代,计算出迭代结果与真实结果之间的偏差,从而评估摄像机标定精度。
它的优点是不受误差分布形态的影响,能很好的反映标定系统的整体参数,而且容易理解和实现;缺点是,结果受运算器的影响较大。
标定精度评估是计算机视觉中一个重要环节,在评估标定结果之前,应了解标定的原理,以及采用哪种评估方法,以及怎样评估,才能得出准确的标定精度评估结果。
相机获取三维坐标的方法

相机获取三维坐标的方法
相机获取三维坐标的方法有很多种,其中最常见的是通过摄像机的投影矩阵和深度图像来计算。
具体步骤如下:
1. 通过相机标定得到摄像机的内外参数,包括摄像机的内部参数(如焦距、主点坐标等)和外部参数(如相机位置和朝向等)。
2. 在拍摄时,获取深度图像。
深度图像是由激光或红外线等设备发出的光线与物体表面的反射光线之间的时间差或相位差计算得出的。
3. 将深度图像转换为点云数据。
这里需要将深度图像上每个像素的深度值转换为点云数据中每个点的坐标值。
4. 通过摄像机的内外参数和点云数据,计算出每个点在世界坐标系中的坐标值。
这里需要利用摄像机的投影矩阵将点云数据从相机坐标系转换为世界坐标系。
5. 根据需要,可以对点云数据进行后续处理,如进行三维重建、物体识别等。
总之,相机获取三维坐标的方法是一个比较复杂的过程,需要涉及到相机标定、深度图像生成、点云数据处理等多个方面。
但是通过这种方法,可以获得物体的三维信息,为计算机视觉和机器人视觉等领域的应用提供了重要的基础。
- 1 -。
海康标定旋转中心的物理坐标
海康标定旋转中心的物理坐标
海康威视是一家专业从事视频监控解决方案的企业,其产品涵盖了视频监控摄像机、网络摄像机、数字录像机、网络视频服务器等。
在这些产品中,摄像机的标定是一个重要的环节。
其中一个重要的参数就是旋转中心的物理坐标。
旋转中心是指摄像机成像时物体经过镜头后在图像上转动的中
心点,通过标定旋转中心的物理坐标可以计算出摄像机的内部参数,如焦距、畸变、旋转矩阵等。
这些参数对于图像处理和计算机视觉应用非常重要。
海康威视采用了一种基于单应矩阵的标定方法,该方法需要在摄像机的视野内放置一个标定板,通过标定板上的特征点与其在图像上的对应点来计算出单应矩阵。
然后,通过对单应矩阵进行分解,可以得到旋转矩阵和内部参数。
而旋转中心的物理坐标可以通过标定板的特征点在物理坐标系中的坐标和其在摄像机图像上的坐标来计算得到。
为了保证标定的精度,海康威视使用了高精度的标定板、自动化的标定流程和多次重复测试的方法。
同时,海康威视还提供了标定软件和标定工具,使用户能够轻松地进行摄像机标定和参数调整。
总之,海康威视通过标定旋转中心的物理坐标来计算摄像机的内部参数,从而提高了摄像机的成像质量和应用效果。
- 1 -。
齐次坐标转换算法
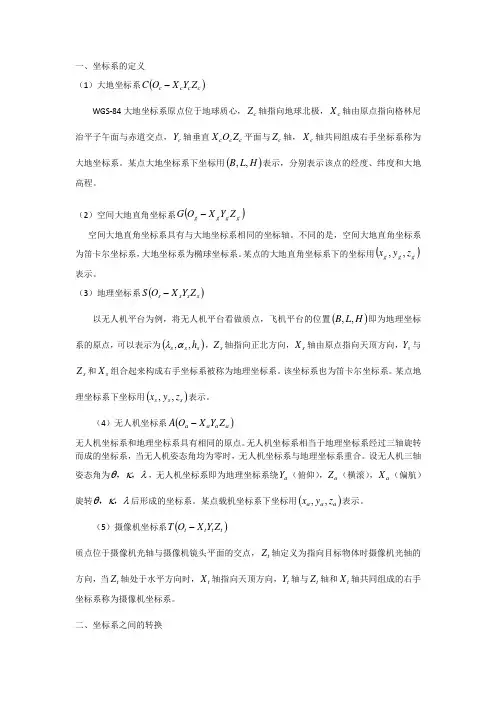
一、坐标系的定义(1)大地坐标系()c c c c Z Y X O C -WGS-84大地坐标系原点位于地球质心,c Z 轴指向地球北极,c X 轴由原点指向格林尼治平子午面与赤道交点,c Y 轴垂直c c c Z O X 平面与c Z 轴,c X 轴共同组成右手坐标系称为大地坐标系。
某点大地坐标系下坐标用()H L B ,,表示,分别表示该点的经度、纬度和大地高程。
(2)空间大地直角坐标系()g g g g Z Y X O G -空间大地直角坐标系具有与大地坐标系相同的坐标轴。
不同的是,空间大地直角坐标系为笛卡尔坐标系,大地坐标系为椭球坐标系。
某点的大地直角坐标系下的坐标用()gg g z y x ,,表示。
(3)地理坐标系()s s s s Z Y X O S -以无人机平台为例,将无人机平台看做质点,飞机平台的位置()H L B ,,即为地理坐标系的原点,可以表示为()s s s h ,,αλ,s Z 轴指向正北方向,s X 轴由原点指向天顶方向,s Y 与s Z 和s X 组合起来构成右手坐标系被称为地理坐标系。
该坐标系也为笛卡尔坐标系。
某点地理坐标系下坐标用()s s s z y x ,,表示。
(4)无人机坐标系()a a a a Z Y X O A -无人机坐标系和地理坐标系具有相同的原点。
无人机坐标系相当于地理坐标系经过三轴旋转而成的坐标系,当无人机姿态角均为零时,无人机坐标系与地理坐标系重合。
设无人机三轴姿态角为λκθ,,,无人机坐标系即为地理坐标系绕a Y (俯仰),a Z (横滚),a X (偏航)旋转λκθ,,后形成的坐标系。
某点载机坐标系下坐标用()a a a z y x ,,表示。
(5)摄像机坐标系()t t t t Z Y X O T -质点位于摄像机光轴与摄像机镜头平面的交点,t Z 轴定义为指向目标物体时摄像机光轴的方向,当t Z 轴处于水平方向时,t X 轴指向天顶方向,t Y 轴与t Z 轴和t X 轴共同组成的右手坐标系称为摄像机坐标系。
摄像机标定的几种方法

摄像机标定的几种方法摄像机标定是计算机视觉和图像处理中非常重要的一环,它是通过对图像上已知几何形状的目标进行测量和分析,从而确定摄像机的内参和外参参数的过程。
摄像机标定的目的是为了减小或排除摄像机和图像采集设备的误差,使得图像处理和计算机视觉算法能够更精确地分析和处理图像。
目前,摄像机标定有多种方法,可以根据不同的需求和场景选择适合的方法。
下面将介绍常见的几种摄像机标定方法。
1.二维标定方法二维标定方法是最简单的一种方法,它可以通过对图像中已知平面上的特定点进行测量和分析来确定摄像机的内参参数。
这种方法适用于单目摄像机的标定,通常使用棋盘格或者三维坐标系的特征点标定图像。
2.三维标定方法三维标定方法是一种比较常用的摄像机标定方法,它可以通过对场景中已知三维点和其在图像中的投影进行测量和分析,确定摄像机的外参参数。
通常使用标定板或者特殊形状的物体作为标定点,通过测量物体在图像中的位置和姿态来确定摄像机的外参参数。
3.立体标定方法立体标定方法适用于双目摄像机或者多目摄像机的标定,它可以通过对左右两个摄像机图像中的已知点进行测量和分析,确定摄像机的内参和外参参数。
立体标定方法通常使用立体标定板或者多个标定点,通过匹配左右图像中对应点的位置和姿态来确定摄像机的内参和外参参数。
4.鱼眼镜头标定方法鱼眼镜头标定方法适用于鱼眼摄像机的标定,它可以通过对鱼眼图像中的已知点进行测量和分析,确定摄像机的内参和畸变参数。
鱼眼镜头标定方法通常使用特殊的标定板和算法,通过减少或者消除鱼眼镜头的畸变效果来提高图像的质量和准确性。
5.自动标定方法自动标定方法是一种通过计算机算法自动计算和确定摄像机内参和外参参数的方法。
这种方法通常使用特殊的标定板或者标定物体,通过分析图像中的特征点和线条等信息来确定摄像机的内参和外参参数。
总结:摄像机标定是计算机视觉和图像处理中重要的一环,有多种方法可选。
常见的摄像机标定方法包括二维标定、三维标定、立体标定、鱼眼镜头标定和自动标定方法等。
目标的像素坐标转为相机坐标系下的坐标的公式
文章标题:目标的像素坐标转为相机坐标系下的坐标的公式及应用1. 引言在计算机视觉和机器学习领域,目标的像素坐标转为相机坐标系下的坐标是一个基础且关键的问题。
本文将从计算公式、应用场景和个人理解三个方面来深入探讨这一主题。
2. 目标的像素坐标转换公式在图像处理中,目标的像素坐标通常以(x, y)表示,而相机坐标系下的坐标则需要进行转换。
一般来说,可以使用以下公式进行像素坐标到相机坐标的转换:\[X_c = (x - p_x) / f_x * Z\]\[Y_c = (y - p_y) / f_y * Z\]其中,\(X_c\)和\(Y_c\)表示目标在相机坐标系下的坐标,\(Z\)表示目标在相机坐标系下的深度,而\(p_x\)、\(p_y\)、\(f_x\)和\(f_y\)则是相机的内参。
3. 应用场景目标的像素坐标转为相机坐标系下的坐标在很多实际应用中都有重要作用。
比如在自动驾驶领域,通过这一转换可以实现对车辆周围环境的感知和识别;在增强现实技术中,也可以利用这一转换实现对虚拟物体在真实场景中的定位和交互;在工业机器人操作中,通过这一转换可以实现对工件的精确定位和抓取。
4. 个人观点和理解我个人认为,目标的像素坐标转为相机坐标系下的坐标是计算机视觉和机器学习领域的基础问题之一,它涉及到像素坐标、相机模型和空间坐标的相互转换,对于理解和实现各种视觉任务至关重要。
在实际应用中,通过深入研究这一问题,可以更好地理解图像处理和计算机视觉的核心原理,并且为相关算法的优化和改进提供参考。
5. 总结回顾目标的像素坐标转为相机坐标系下的坐标是一个基础且关键的问题,它通过简单的数学公式实现了像素坐标到相机坐标的转换,在实际应用中有着广泛的应用场景。
通过不断地学习和实践,我们可以更好地理解和应用这一问题,推动相关领域的发展。
结论通过本文的讨论,我们对目标的像素坐标转为相机坐标系下的坐标有了更深入的了解,同时也增强了我们对计算机视觉和机器学习领域的认识。
halcon 手眼标定矩阵 二维 转 三维 公式
根据你提供的主题“halcon 手眼标定矩阵二维转三维公式”,我将按照深度和广度要求进行全面评估,撰写一篇高质量的中文文章。
在文章中,我会从简到繁地探讨这个主题,以便你能更深入地理解。
文章将遵循知识的文章格式,包括总结和个人观点,并且会多次提及你指定的主题。
halcon 手眼标定矩阵二维转三维公式一、背景介绍在机器视觉领域,手眼标定是一个重要的技术,用于确定相机相对于机器人末端执行器的位置和姿态。
而halcon作为一个广泛使用的机器视觉软件,其手眼标定矩阵的二维转三维公式备受关注。
本文将深入探讨这一主题,帮助读者全面理解其原理和计算公式。
二、手眼标定原理概述手眼标定是通过对机器人末端执行器(手)和相机(眼)之间的关系进行标定,从而确定二者之间的相对姿态关系。
在这个过程中,需要计算手眼变换矩阵,用于描述相机坐标系到机器人基坐标系的坐标变换关系。
而halcon软件中的二维转三维公式,则是用于将二维图像的特征点转换成三维空间坐标的重要计算方法。
三、二维转三维公式推导针对halcon中手眼标定矩阵的二维转三维公式,我们可以进行如下推导:1.我们需要从图像中提取出二维特征点的像素坐标,以及其对应的三维空间坐标。
2.接下来,利用相机的内参矩阵,将像素坐标转换为归一化坐标。
3.通过手眼标定得到的相机外参矩阵,将归一化坐标转换为相机坐标系下的三维坐标。
4.利用机器人末端执行器与基坐标系间的坐标关系,将相机坐标系下的三维坐标转换到机器人基坐标系下。
四、公式应用实例为了更直观地说明二维转三维公式的应用,我们举一个实际的例子:假设我们在工业应用中需要利用相机对机器人末端执行器进行定位,我们可以通过手眼标定获取相机和机器人基坐标系之间的变换关系,然后利用二维转三维公式将相机图像中的特征点转换为机器人基坐标系下的三维坐标,从而实现定位控制。
五、个人观点对于这个主题,我个人认为二维转三维的计算公式虽然在理论上相对复杂,但在实际应用中却能够极大地简化机器视觉系统的开发和过程,提高了定位的准确性和稳定性。
两个相机像素坐标映射计算公式
两个相机像素坐标映射计算公式
相机像素坐标映射计算公式是计算机视觉中常用的公式之一,用于将相机拍摄的图像中的像素坐标映射到世界坐标系中。
这个公式的应用非常广泛,例如在机器人视觉、自动驾驶、虚拟现实等领域都有着重要的应用。
相机像素坐标映射计算公式的基本原理是通过相机的内参矩阵和外参矩阵将像素坐标转换为相机坐标系下的坐标,然后再通过相机坐标系下的坐标和世界坐标系下的坐标之间的转换关系,将像素坐标映射到世界坐标系中。
具体来说,相机像素坐标映射计算公式可以表示为:
P = K[R|t]P'
其中,P'是像素坐标,P是世界坐标系下的坐标,K是相机的内参矩阵,R和t是相机的外参矩阵。
内参矩阵K包含了相机的焦距、像素大小、主点位置等参数,可以通过相机标定得到。
外参矩阵[R|t]则包含了相机的旋转和平移信息,可以通过相机位姿估计得到。
在实际应用中,相机像素坐标映射计算公式通常需要进行优化,以提高映射的精度和稳定性。
例如,在机器人视觉中,可以通过对相
机位姿的优化来提高映射的精度;在自动驾驶中,可以通过对相机内参的优化来提高映射的稳定性。
相机像素坐标映射计算公式是计算机视觉中非常重要的公式之一,它可以将相机拍摄的图像中的像素坐标映射到世界坐标系中,为机器人视觉、自动驾驶、虚拟现实等领域的应用提供了重要的支持。
dlt标定法
DLT标定法1. 介绍DLT(Direct Linear Transform)标定法是一种用于摄像机标定的常用方法。
摄像机标定是指确定相机内外参数的过程,以便在图像中进行准确的测量和三维重构。
DLT标定法通过建立世界坐标系和图像坐标系之间的对应关系,来估计相机的内外参数。
在计算机视觉领域,摄像机标定是非常重要的基础工作,它广泛应用于计算机视觉、增强现实、虚拟现实等领域。
DLT标定法是其中最基础且常用的方法之一。
2. 标定原理DLT标定法基于投影几何原理,假设世界坐标系中的三维点P(x, y, z)通过相机投影变换得到图像平面上的二维点p(u, v)。
该变换可以表示为:s * [u v 1]ᵀ = H * [x y z 1]ᵀ其中,s为缩放因子,H为3x4的投影矩阵。
假设我们有n对已知的三维点P和对应的二维点p,我们可以将这些对应关系表示为:sᵢ * [uᵢ vᵢ 1]ᵀ = H * [xᵢ yᵢ zᵢ 1]ᵀ,i = 1, 2, ..., n将上述等式展开,可以得到:uᵢ = (h₁₁ * xᵢ + h₁₂ * yᵢ + h₁₃ * zᵢ + h₁₄) / (h₃₁ * xᵢ + h₃₂ * yᵢ + h₃₃ * zᵢ + h₃₄)vᵢ = (h₂₁ * xᵢ + h₂₂ * yᵢ + h₂₃ * zᵢ + h₂₄) / (h₃₁ * xᵢ + h₃₂ * yᵢ + h₃₃ * zᵢ + h₃₄)我们可以将上述公式整理成矩阵形式:⎡ u₁⎡ ⎡ x₁ y₁ z₁ 1 ⎡ ⎡ h₁₁/h₃₁ h₁₂/h₃₁ h₁₃/h₃₁ h₁₄/h₃₁⎡ ⎡ s⋅û⎡⎡ u₂ ⎡ ⎡ x₂ y₂ z₂ 1 ⎡ ⎡ h₂₁/h₃₂ h₂₂/h₃₂ h₂₃/h₃₂ h₂₄/h₃₂⎡ ⎡ s⋅v⎡⎡⎡ . ⎡ = ⎡ . . . . ⎡ * ⎡ . . . . ⎡ = ⎡ .⎡⎡ . ⎡ ⎡ . . . . ⎡ ⎡ . . . . ⎡ ⎡ .⎡⎡ u⎡ ⎡ ⎡ x⎡ y⎡ z⎡ 1 ⎡ ⎡ h⎡₁/h₃⎡ h⎡₂/h₃⎡ h⎡₃/h₃⎡ h⎡₄/h₃⎡⎡ ⎡ s⋅û⋅v⎡⦁hʲ₁₂/hʲ₁₁ + û² + v⎡²⦁hʲ₁₂²/hʲ₁₁² - hʲ₂₂ - hʲ₂₂²) / (hʲ₁₂ * v⎡ + hʲ₁₀ -û)其中,û和v⎡为归一化的图像坐标,s为缩放因子。