
【CN209936968U】一种轨道式巡检机器人专用水平变轨机构【专利】
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920572810.2(22)申请日 2019.04.25(73)专利权人 国家电网有限公司地址 100031 北京市西城区西长安街86号 专利权人 国网电力科学研究院武汉南瑞有限责任公司 国网辽宁省电力有限公司电力科学研究院(72)发明人 殷鹏翔 蔡炜 姚正齐 谷山强 王海涛 严碧武 李健 杨滢璇 罗浩 郑雷 洪骁 程曦 李涛 程远 梁文勇 涂洁 焦方俞 吴大伟 冯智慧 方书博 (74)专利代理机构 湖北武汉永嘉专利代理有限公司 42102代理人 张惠玲(51)Int.Cl.B25J 19/00(2006.01)B25J 5/02(2006.01)(ESM)同样的发明创造已同日申请发明专利
(54)实用新型名称一种轨道式巡检机器人专用水平变轨机构(57)摘要本实用新型涉及机器人水平变轨技术领域,特指一种轨道式巡检机器人专用水平变轨机构,包括出段轨道、触动杆、入段轨道、安装杆、支撑杆与变轨段轨道,变轨段轨道可转动的设于安装杆上,出段轨道固定于安装杆的一侧,出段轨道一端的端部与变轨段轨道一端的端部对应设置,入段轨道固定于安装杆的另一侧,入段轨道一端的端部与变轨段轨道另一端的端部对应设置,触动杆上部铰接于变轨段轨道上,触动杆下部连接于支撑杆的一端,支撑杆的另一端限位于安装杆上。该变轨机构采用纯机械传动方式实现变轨,变轨过程无延迟,和直接通行用时相当,变轨效率高,该变轨机构体积小,结构简单,安装在需要转弯的位置,占用空间很少,而且安装方便,拆卸
简单。
权利要求书1页 说明书4页 附图4页CN 209936968 U2020.01.14
CN 209936968
U1.一种轨道式巡检机器人专用水平变轨机构,其特征在于:包括出段轨道(1)、触动杆(2)、入段轨道(3)、安装杆(4)、支撑杆(5)与变轨段轨道(6),所述变轨段轨道(6)可转动的设于安装杆(4)上,所述出段轨道(1)固定于安装杆(4)的一侧,所述出段轨道(1)一端的端部与变轨段轨道(6)一端的端部对应设置,所述入段轨道(3)固定于安装杆(4)的另一侧,所述入段轨道(3)一端的端部与变轨段轨道(6)另一端的端部对应设置,所述触动杆(2)上部铰接于变轨段轨道(6)上,所述触动杆(2)下部连接于支撑杆(5)的一端,所述支撑杆(5)的另一端限位于安装杆(4)上。2.根据权利要求1所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述变轨段轨道(6)采用直线型结构设置,所述变轨段轨道(6)底部中心位置设有轴承(9),所述变轨段轨道(6)通过轴承(9)转动的设于安装杆(4)顶部上。3.根据权利要求2所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述变轨段轨道(6)一端成型设有变轨段轨道首端(60),所述变轨段轨道(6)另一端成型设有变轨段轨道末端(61),所述变轨段轨道首端(60)与入段轨道(3)一端的入段轨道末端(30)对应设置,所述变轨段轨道末端(61)与出段轨道(1)一端的出段轨道首端(10)对应设置。4.根据权利要求2所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述轴承(9)两侧对称设有与触动杆(2)铰接的安装件(8)以及挡板(7),所述挡板(7)设于安装件(8)的外侧。5.根据权利要求4所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述安装件(8)包括安装件一(80)与安装件二(81),所述触动杆(2)包括触动杆一(20)与触动杆二(21),所述触动杆一(20)铰接于安装件一(80)上,所述触动杆二(21)铰接于安装件二(81)上。6.根据权利要求4所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述挡板(7)包括挡板一(70)与挡板二(71),所述挡板一(70)与入段轨道(3)对应设置,所述挡板二(71)与出段轨道(1)对应设置。7.根据权利要求1所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述出段轨道(1)采有三通结构设置,所述出段轨道(1)底部通过固紧螺栓固定于安装杆(4)中部的一侧,所述出段轨道(1)顶部的一端端部与变轨段轨道(6)一端的端部对应设置。8.根据权利要求1所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述入段轨道(3)采有三通结构设置,所述入段轨道(3)底部通过固紧螺栓固定于安装杆(4)中部的另一侧,所述入段轨道(3)顶部的一端端部与变轨段轨道(6)另一端的端部对应设置。9.根据权利要求1所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述支撑杆(5)的一端连接于触动杆(2),所述支撑杆(5)的一另一端设有条形槽,所述安装杆(4)上设有限制螺栓(40),所述限制螺栓(40)设于条形槽内,所述支撑杆(5)通过条形槽可滑动一定距离的限位于安装杆(4)上。10.根据权利要求9所述的一种轨道式巡检机器人专用水平变轨机构,其特征在于:所述支撑杆(5)包括支撑杆一(50)与支撑杆二(51),所述支撑杆一(50)与触动杆一(20)连接,
所述支撑杆二(51)与触动杆二(21)连接。权 利 要 求 书1/1页
2CN 209936968 U
【CN209999188U】一种人形机器人【专利】

(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920637111.1(22)申请日 2019.05.06(73)专利权人 天津五格教育科技有限责任公司地址 300000 天津市河西区徽州道29号(北方创客体验中心B座)2044(72)发明人 王佳佳 秦翼鹏 张宇光 秦向攀 史楠 庄广鹏 (51)Int.Cl.B25J 9/08(2006.01)B25J 17/00(2006.01)
(54)实用新型名称一种人形机器人(57)摘要本实用新型公开了一种人形机器人,包括头部结合件和机身结合件,所述头部结合件的底部与机身结合件的顶部活动连接,所述机身结合件两侧的顶部均设置有手臂结合件,并且机身结合件与两个手臂结合件之间均设置有第一舵机,所述机身结合件底部的两侧均设置有腿部结合件,本实用新型涉及机器人技术领域。该人形机器人,通过头部结合件的底部与机身结合件的顶部活动连接,机身结合件两侧的顶部均设置有手臂结合件,并且机身结合件与两个手臂结合件之间均设置有第一舵机,机身结合件底部的两侧均设置有腿部结合件,总共18个舵机,构成了共18个自由度,每个舵机都可以单独控制,使得机器人
可以做出灵活的动作。
权利要求书1页 说明书3页 附图2页CN 209999188 U2020.01.31
CN 209999188
U1.一种人形机器人,包括头部结合件(1)和机身结合件(2),所述头部结合件(1)的底部与机身结合件(2)的顶部活动连接,其特征在于:所述机身结合件(2)两侧的顶部均设置有手臂结合件(3),并且机身结合件(2)与两个手臂结合件(3)之间均设置有第一舵机(4),所述机身结合件(2)底部的两侧均设置有腿部结合件(5),并且两个腿部结合件(5)与机身结合件(2)之间均设置有第二舵机(6),所述手臂结合件(3)包括肩部结合件(31)、臂部结合件(32)和腕部结合件(33),所述肩部结合件(31)与臂部结合件(32)之间设置有第三舵机(7),并且臂部结合件(32)与腕部结合件(33)之间设置有第四舵机(8),所述腿部结合件(5)包括胯部结合件(51)、大腿结合件(52)、膝部结合件(53)和踝部结合件(54),所述胯部结合件(51)与大腿结合件(52)之间分别设置有第五舵机(9)和第六舵机(10),并且第五舵机(9)与胯部结合件(51)活动连接,所述第六舵机(10)与大腿结合件(52)活动连接,并且大腿结合件(52)与膝部结合件(53)之间设置有第七舵机(11),所述膝部结合件(53)和踝部结合件(54)之间分别设置有第八舵机(12)和第九舵机(13),并且第八舵机(12)与西部结合件活动连接,所述第九舵机(13)与踝部结合件活动连接。2.根据权利要求1所述的一种人形机器人,其特征在于:所述第一舵机(4)与第二舵机(6)的轴向自由度均为360度。3.根据权利要求1所述的一种人形机器人,其特征在于:所述第三舵机(7)的自由度小于180度。4.根据权利要求1所述的一种人形机器人,其特征在于:所述第四舵机(8)的自由度大于180度小于360度。5.根据权利要求1所述的一种人形机器人,其特征在于:所述第五舵机(9)的自由度大于90度小于180度。6.根据权利要求1所述的一种人形机器人,其特征在于:所述第六舵机(10)、第七舵机(11)、
【CN209533419U】一种轻量化智能巡检机器人【专利】
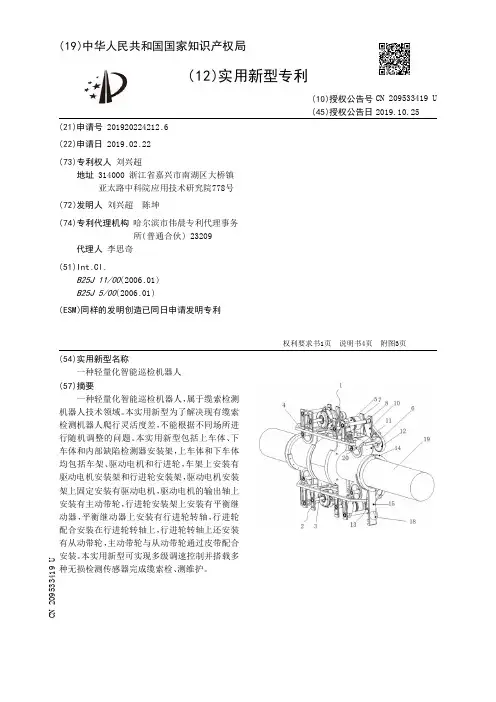
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920224212.6(22)申请日 2019.02.22(73)专利权人 刘兴超地址 314000 浙江省嘉兴市南湖区大桥镇亚太路中科院应用技术研究院778号(72)发明人 刘兴超 陈坤 (74)专利代理机构 哈尔滨市伟晨专利代理事务所(普通合伙) 23209代理人 李思奇(51)Int.Cl.B25J 11/00(2006.01)B25J 5/00(2006.01)(ESM)同样的发明创造已同日申请发明专利
(54)实用新型名称一种轻量化智能巡检机器人(57)摘要一种轻量化智能巡检机器人,属于缆索检测机器人技术领域。本实用新型为了解决现有缆索检测机器人爬行灵活度差,不能根据不同场所进行随机调整的问题。本实用新型包括上车体、下车体和内部缺陷检测器安装架,上车体和下车体均包括车架、驱动电机和行进轮,车架上安装有驱动电机安装架和行进轮安装架,驱动电机安装架上固定安装有驱动电机,驱动电机的输出轴上安装有主动带轮,行进轮安装架上安装有平衡继动器,平衡继动器上安装有行进轮转轴,行进轮配合安装在行进轮转轴上,行进轮转轴上还安装有从动带轮,主动带轮与从动带轮通过皮带配合安装。本实用新型可实现多级调速控制并搭载多种无损检测传感器完成缆索检、
测维护。
权利要求书1页 说明书4页 附图3页CN 209533419 U2019.10.25
CN 209533419
U1.一种轻量化智能巡检机器人,其特征在于:包括上车体(1)、下车体(2)和内部缺陷检测器安装架(3),上车体(1)和下车体(2)通过内部缺陷检测器安装架(3)建立安装并夹紧在缆索(19)上;所述的上车体(1)和下车体(2)的结构相同,上车体(1)和下车体(2)均包括车架(4)、驱动电机(5)和行进轮(6),所述的车架(4)上安装有驱动电机安装架(7)和行进轮安装架(8),驱动电机安装架(7)上固定安装有驱动电机(5),驱动电机(5)的输出轴上安装有主动带轮(9),所述的行进轮安装架(8)上安装有两个平行设置的平衡继动器(10),平衡继动器(10)上转动安装有行进轮转轴(11),所述的行进轮(6)配合安装在行进轮转轴(11)上,所述的行进轮转轴(11)上还安装有从动带轮(12),所述的主动带轮(9)与从动带轮(12)通过皮带配合安装。2.根据权利要求1所述的一种轻量化智能巡检机器人,其特征在于:所述的平衡继动器(10)包括套筒(101)、步进电机(102)、螺旋轴(103)、压片(104)、弹簧(105)和连杆(106),所述的套筒(101)的内部安装有步进电机(102),步进电机(102)的输出端安装有螺旋轴(103),压片(104)与螺旋轴(103)配合安装,所述的连杆(106)滑动安装在套筒(101)内,连杆(106)的上端面与压片(104)的下端面之间连接有弹簧(105)。3.根据权利要求2所述的一种轻量化智能巡检机器人,其特征在于:所述的连杆(106)的下端面设有行进轮安装座(20),行进轮转轴(11)通过轴承安装在行进轮安装座(20)内。4.根据权利要求2所述的一种轻量化智能巡检机器人,其特征在于:所述的套筒(101)上加工有一处长圆孔(107),所述的连杆(106)上设有一处限位凸起(108),连杆(106)配合安装在套筒(101)内,连杆(106)上的限位凸起(108)设置在套筒(101)的长圆孔(107)内。5.根据权利要求1所述的一种轻量化智能巡检机器人,其特征在于:所述的行进轮(6)的轮面为内凹设置的弧形端面,行进轮(6)的轮面与缆索(19)的外圆面相适配。6.根据权利要求1所述的一种轻量化智能巡检机器人,其特征在于:所述的下车体(2)上安装有限位装置(13),限位装置(13)包括限位环(14)和限位安装板(15),所述的限位环(14)套装在缆索(19)上,限位环(14)的下端具有限位安装板(15),限位安装板(15)采用卡扣方式卡装在下车体(2)的车架(4)上。7.根据权利要求1所述的一种轻量化智能巡检机器人,其特征在于:所述的内部缺陷检测器安装架(3)包括互为镜像设置的两个弧形卡装架(16),弧形卡装架(16)的上下两端分别具有卡装部(17)。8.根据权利要求1所述的一种轻量化智能巡检机器人,其特征在于:所述的车架(4)上安装有缆索缺陷检测摄像头(18)。9.根据权利要求6所述的一种轻量化智能巡检机器人,其特征在于:所述的限位安装板
【CN209833637U】一种跨座式单轨转向架可在轨换轮水平轮机构【专利】

(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920627502.5(22)申请日 2019.05.05(73)专利权人 浙江大丰轨道交通装备有限公司地址 315400 浙江省宁波市余姚市新建北路737号(72)发明人 张建峰 卢伟 盛广智 (74)专利代理机构 余姚德盛专利代理事务所(普通合伙) 33239代理人 周积德(51)Int.Cl.B61F 5/50(2006.01)
(54)实用新型名称一种跨座式单轨转向架可在轨换轮水平轮机构(57)摘要本实用新型提供一种跨座式单轨转向架可在轨换轮水平轮机构,包括安装在外部转向架上的水平轮组件,所述水平轮组件包括固定在所述转向架上的水平轮安装座以及一端通过转轴铰接在所述水平轮安装座的水平轮架;所述水平轮架上安装有水平轮,所述水平轮抵靠在外部的单轨轨道上;所述水平轮架通过多个锁固螺栓固定在所述水平轮安装座上;拆卸时卸下所述锁固螺栓,以所述转轴为支点整体转动所述水平轮架和所述水平轮,使所述水平轮脱离所述单轨轨道。本实用新型跨座式单轨转向架可在轨换轮水平轮机构,整体的结构简单可靠,能够实现弹簧式水平轮的在轨换轮,提高了跨座式单轨转向架检
修维护的便利性。
权利要求书1页 说明书3页 附图5页CN 209833637 U2019.12.24
CN 209833637
U1.一种跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,包括安装在外部转向架(1)上的水平轮组件(2),所述水平轮组件(2)包括固定在所述转向架(1)上的水平轮安装座(3)以及一端通过转轴(4)铰接在所述水平轮安装座(3)的水平轮架(5);所述水平轮架(5)上安装有水平轮(6),所述水平轮(6)抵靠在外部的单轨轨道(7)上;所述水平轮架(5)通过多个锁固螺栓(8)固定在所述水平轮安装座(3)上;拆卸时卸下所述锁固螺栓(8),以所述转轴(4)为支点整体转动所述水平轮架(5)和所述水平轮(6),使所述水平轮(6)脱离所述单轨轨道(7)。2.如权利要求1所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述水平轮安装座(3)上安装有可拆卸的弹簧定位座(9),所述水平轮(6)的轮轴(10)端部套装有弹簧定位杆(11),所述弹簧定位座(9)与所述弹簧定位杆(11)之间安装有减震弹簧(12);拆卸时拧下所述弹簧定位座(9)再卸下所述锁固螺栓(8)。3.如权利要求1所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述水平轮组件(2)包括2个水平轮架(5),所述水平轮架(5)分别对称布置在所述水平轮(6)的两侧。4.如权利要求2所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述水平轮(6)与所述轮轴(10)之间套装有轴承(13),所述轮轴(10)端部对应设置有与所述轴承(13)连通的注油孔(14)。5.如权利要求1所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述水平轮架(5)呈V形。6.如权利要求1所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述水平轮架(5)呈U形或者拱形。7.如权利要求1所述的跨座式单轨转向架可在轨换轮水平轮机构,其特征在于,所述锁
【CN209795478U】一种轨道车辆车顶自动巡检设备【专利】
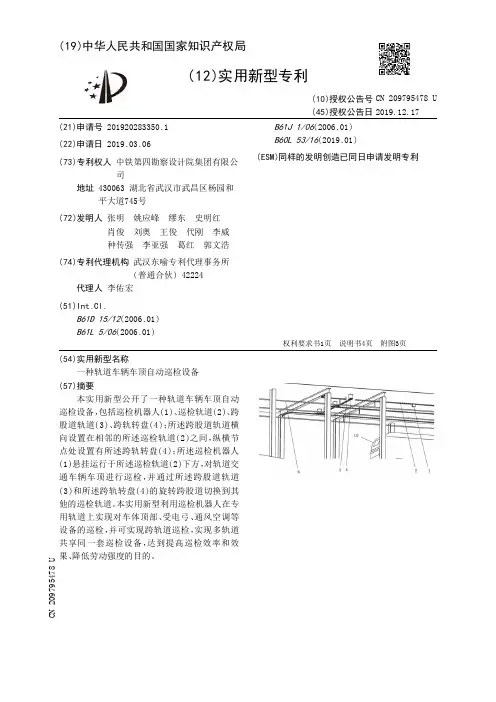
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920283350.1(22)申请日 2019.03.06(73)专利权人 中铁第四勘察设计院集团有限公司地址 430063 湖北省武汉市武昌区杨园和平大道745号(72)发明人 张明 姚应峰 缪东 史明红 肖俊 刘奥 王俊 代刚 李威 种传强 李亚强 葛红 郭文浩 (74)专利代理机构 武汉东喻专利代理事务所(普通合伙) 42224代理人 李佑宏(51)Int.Cl.B61D 15/12(2006.01)B61L 5/06(2006.01)B61J 1/06(2006.01)B60L 53/16(2019.01)(ESM)同样的发明创造已同日申请发明专利
(54)实用新型名称一种轨道车辆车顶自动巡检设备(57)摘要本实用新型公开了一种轨道车辆车顶自动巡检设备,包括巡检机器人(1)、巡检轨道(2)、跨股道轨道(3)、跨轨转盘(4);所述跨股道轨道横向设置在相邻的所述巡检轨道(2)之间,纵横节点处设置有所述跨轨转盘(4);所述巡检机器人(1)悬挂运行于所述巡检轨道(2)下方,对轨道交通车辆车顶进行巡检,并通过所述跨股道轨道(3)和所述跨轨转盘(4)的旋转跨股道切换到其他的巡检轨道。本实用新型利用巡检机器人在专用轨道上实现对车体顶部、受电弓、通风空调等设备的巡检,并可实现跨轨道巡检,实现多轨道共享同一套巡检设备,达到提高巡检效率和效果、
降低劳动强度的目的。
权利要求书1页 说明书4页 附图3页CN 209795478 U2019.12.17
CN 209795478
U1.一种轨道车辆车顶自动巡检设备,其特征在于:包括巡检机器人(1)、巡检轨道(2)、跨股道轨道(3)、跨轨转盘(4);多条所述巡检轨道(2)悬吊安装在轨道交通车辆库房结构顶部下方,分别位于不同股道的正上方;所述跨股道轨道(3)悬吊安装在轨道交通车辆库房结构顶部下方,横向设置在相邻的所述巡检轨道(2)之间;所述跨轨转盘(4)设置在所述巡检轨道(2)和所述跨股道轨道(3)的连接节点处;所述巡检机器人(1)悬挂运行于所述巡检轨道(2)下方,对轨道交通车辆车顶进行巡检,并通过所述跨股道轨道(3)和所述跨轨转盘(4)的旋转跨股道切换到其他的巡检轨道。2.如权利要求1所述的轨道车辆车顶自动巡检设备,其特征在于:还包括充电装置(5);所述巡检机器人(1)内含蓄电池,可通过所述巡检轨道(2)运行至所述充电装置(5)处对接充电。3.如权利要求2所述的轨道车辆车顶自动巡检设备,其特征在于:所述跨轨转盘(4)包括电机(41)和过渡轨道(42);所述电机(41)的顶部悬吊安装在轨道交通车辆库房结构顶部下方,其下部的旋转轴与所述过渡轨道(42)的上部连接;所述过渡轨道(42)用于跨股道切换时临时停放所述巡检机器人(1)。4.如权利要求3所述的轨道车辆车顶自动巡检设备,其特征在于:所述巡检轨道(2)、跨股道轨道(3)、过渡轨道(42)的轨道横截面形状相同、尺寸一致。5.如权利要求4所述的轨道车辆车顶自动巡检设备,其特征在于:所述巡检轨道(2)、跨股道轨道(3)、过渡轨道(42)均为工字钢,上翼板被悬吊固定,下翼板嵌入到所述巡检机器人(1)上方的卡槽中。6.如权利要求3所述的轨道车辆车顶自动巡检设备,其特征在于:所述过渡轨道(42)和所述巡检轨道(2)、跨股道轨道(3)之间设置有对接定位传感器,用于检测是否对接到位。7.如权利要求1所述的轨道车辆车顶自动巡检设备,其特征在于:所述巡检轨道(2)安装在库房顶部结构顶部与库内接触网之间。8.如权利要求1所述的轨道车辆车顶自动巡检设备,其特征在于:所述巡检机器人(1)还内含定位追踪装置。9.如权利要求1所述的轨道车辆车顶自动巡检设备,其特征在于:对于一线多列位的股道,每个列位上方都设置巡检轨道(2),前后巡检轨道(2)之间共
【CN209850973U】一种轨道悬挂智能巡检机器人系统的V形槽轨道【专利】

(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920480118.7(22)申请日 2019.04.10(73)专利权人 南京瑞博特电气有限公司地址 211106 江苏省南京市江宁经济技术开发区庄排路157号(72)发明人 雍洪祥 杨小铭 殷剑萍 宋瑞怀 李公文 (74)专利代理机构 南京品智知识产权代理事务所(普通合伙) 32310代理人 奚晓宁 陆群(51)Int.Cl.B25J 19/00(2006.01)B25J 5/02(2006.01)
(54)实用新型名称一种轨道悬挂智能巡检机器人系统的V形槽轨道(57)摘要本实用新型一种轨道悬挂智能巡检机器人系统的V形槽轨道涉及的是智能检测机器人领域,尤其涉及一种与轨道悬挂智能巡检机器人系统配套的V形槽轨道。包括V形槽轨道本体,在V形槽轨道本体下部两侧分别设置有V形导向定位槽,V形槽轨道本体顶部设置有用于吊装固定的T形槽;V形槽轨道本体两侧分别装有滑触线和同步齿形带。所述的V形槽轨道本体设置成回转、转弯的形状,便于机器人巡检。在V形槽轨道本体中设有的滑触线,能使行走小车步进伺服电机在使用时利用安装在行走小车上底板座上的集电器
通过系统轨道的滑触线取电。
权利要求书1页 说明书2页 附图3页CN 209850973 U2019.12.27
CN 209850973
U1.一种轨道悬挂智能巡检机器人系统的V形槽轨道,其特征在于:包括V形槽轨道本体,在V形槽轨道本体下部两侧分别设置有V形导向定位槽,V形槽轨道本体顶部设置有用于吊装固定的T形槽;V形槽轨道本体两侧分别装有滑触线和同步齿形带。2.根据权利要求1所述的轨道悬挂智能巡检机器人系统的V形槽轨道,其特征在于:所述的V形槽轨道本体设置成回转、转弯的形状,便于机器人巡检。3.根据权利要求1所述的轨道悬挂智能巡检机器人系统的V形槽轨道,其特征在于:在V形槽轨道本体中设有的滑触线,能使行走小车步进伺服电机在使用时利用安装在行走小车
【CN209793717U】一种隧道巡检机器人行走轨道【专利】

(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920641233.8(22)申请日 2019.05.07(73)专利权人 云南电网有限责任公司昆明供电局地址 650000 云南省昆明市吴井路98号(72)发明人 黄双得 卜威 周自更 王韬 普凯 王胜伟 张栋辉 王建伟 胡昌斌 宋庆 曹家军 (74)专利代理机构 昆明盛鼎宏图知识产权代理事务所(特殊普通合伙) 53203代理人 王辉(51)Int.Cl.B25J 5/02(2006.01) (54)实用新型名称一种隧道巡检机器人行走轨道(57)摘要本实用新型公开了一种隧道巡检机器人行走轨道,属于轨道技术领域,包括导轨,所述导轨的数量为两根且并排间隔设置,沿所述导轨的长度方向间隔设置有多个吊架,所述吊架为U型结构,两根所述导轨固定于所述吊架的开口端,在所述导轨的长度方向上的部分位置处还设有齿条,所述齿条固定于所述吊架的内侧,所述齿条的长度方向与所述导轨的长度方向一致。其结构简单,安装方便,齿条的设置能够使得机器人在上坡路段不易打滑,在下坡路段时使得机器人行走稳定,
较好的保证了机器人行走的稳定性。
权利要求书1页 说明书4页 附图2页CN 209793717 U2019.12.17
CN 209793717
U1.一种隧道巡检机器人行走轨道,其特征在于:包括导轨,所述导轨的数量为两根且并排间隔设置,沿所述导轨的长度方向间隔设置有多个吊架,所述吊架为U型结构,两根所述导轨固定于所述吊架的开口端,在所述导轨的长度方向上的部分位置处还设有齿条,所述齿条固定于所述吊架的内侧,所述齿条的长度方向与所述导轨的长度方向一致。2.根据权利要求1所述的隧道巡检机器人行走轨道,其特征在于:所述齿条通过支撑板固定于所述吊架上。3.根据权利要求1所述的隧道巡检机器人行走轨道,其特征在于:所述导轨的两端分别设有一根限位件。4.根据权利要求3所述的隧道巡检机器人行走轨道,其特征在于:所述限位件的内侧设有防护垫。5.根据权利要求4所述的隧道巡检机器人行走轨道,其特征在于:所述防护垫采用橡胶材料或柔性材料制成。6.根据权利要求1所述的隧道巡检机器人行走轨道,其特征在于:每根所述导轨包括多根滑轨,多根所述滑轨依次通过连接轴连接为一体。7.根据权利要求1所述的隧道巡检机器人行走轨道,其特征在于:所述吊架包括U型架和固定部,所述固定部的数量为两个且对称设置于所述U型架的两竖直边的远离其底部的一端,所述固定部的一端与所述U型架的竖直边连接,所述固定部的另一端朝向所述U型架的内侧,所述固定部的朝向所述U型架的内侧的一端设有弧形凹槽,所述导轨固定于所述弧形凹槽内。8.根据权利要求7所述的隧道巡检机器人行走轨道,其特征在于:所述弧形凹槽的底部设有多个螺纹孔,所述导轨通过螺钉固定于所述弧形凹槽内。9.根据权利要求7所述的隧道巡检机器人行走轨道,其特征在于:所述U型架和所述固
【CN209725686U】导轨式变电站巡检装置【专利】
(19)中华人民共和国国家知识产权局
(12)实用新型专利
(10)授权公告号 (45)授权公告日
(21)申请号 201920347536.9
(22)申请日 2019.03.19
(73)专利权人 保定和易法电气科技有限公司地址 071051 河北省保定市北二环路5699号大学科技园1号楼202室
(72)发明人 崔文政 王继生 程风军 陈彦帅 石双双 刘昆
(74)专利代理机构 北京中济纬天专利代理有限公司 11429代理人 付会平
(51)Int.Cl.F16M 11/06(2006.01)F16M 11/42(2006.01)H04N 5/225(2006.01)
(54)实用新型名称导轨式变电站巡检装置(57)摘要本实用新型公开了一种导轨式变电站巡检装置,包括导轨、连接杆和云台,导轨上设置有动力总成,动力总成底端设置有放置箱,放置箱内部设置有主板和电池,连接杆底端与云台顶侧壁连接,云台内部设置有安装腔,安装腔内部设置有红外摄像头和可见光摄像头;放置箱底部设置有升降架,升降架的下方设置有驱动云台旋转的旋转机构,旋转机构包括工作箱、齿轮、齿条、滑动杆、支撑杆、转动盘、前转轴、后转轴和驱动杆,工作箱顶端与升降架底侧壁连接,工作箱内部设置有工作腔,工作箱底侧壁中央区域连通设置有放置口,放置口处设置有第一滚珠轴承。本实用新型可增大摄像角度,
降低成本。
权利要求书1页 说明书4页 附图4页CN 209725686 U2019.12.03
CN 209725686
U1.一种导轨式变电站巡检装置,包括导轨(1)、连接杆(2)和云台(3),导轨(1)上设置有
动力总成(4),动力总成(4)底端设置有放置箱(5),放置箱(5)内部设置有主板(6)和电池
(7),连接杆(2)底端与云台(3)顶侧壁连接,云台(3)内部设置有红外摄像头(9)和可见光摄
像头(10);其特征在于:所述放置箱(5)的底部设置有升降架(8),升降架(8)的下方设置有
【CN209766995U】配电网电缆通道巡检机器人【专利】
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920344378.1(22)申请日 2019.03.18(73)专利权人 广州供电局有限公司地址 510620 广东省广州市天河区天河南二路2号(72)发明人 党卫军 韩捷 曾文凡 孙奇珍 薛艺为 (74)专利代理机构 广州华进联合专利商标代理有限公司 44224代理人 陈金普 曾旻辉(51)Int.Cl.H02G 1/00(2006.01)H02G 9/06(2006.01)(ESM)同样的发明创造已同日申请发明专利 (54)实用新型名称配电网电缆通道巡检机器人(57)摘要本申请涉及一种配电网电缆通道巡检机器人,包括主控器,设于巡检机器人本体上的机身倾斜检测设备,以及用于驱动巡检机器人履带和巡检机器人摆臂运动的运动控制设备;主控器分别连接运动控制设备和机身倾斜检测设备;机身倾斜检测设备向主控器传输测量得到的倾斜角度;主控器根据接收到的倾斜角度,控制巡检机器人履带停止当前动作,并启动运动控制设备,以使运动控制设备驱动巡检机器人摆臂运动或驱动巡检机器人履带沿与当前动作的相反方向运动,实现对电缆通道巡检机器人本体的防倾斜。进而能够在机器人机身倾斜角度足以导致其倾倒时,及时进行相应的倾斜调整动作,以克服机身倾斜直至机身恢复水平状态,提高了机器人
的巡检效率。
权利要求书1页 说明书6页 附图3页CN 209766995 U2019.12.10
CN 209766995
U1.一种配电网电缆通道巡检机器人,其特征在于,包括主控器,设于所述巡检机器人本体上的机身倾斜检测设备,以及用于驱动巡检机器人履带和巡检机器人摆臂运动的运动控制设备;所述主控器分别连接所述运动控制设备和机身倾斜检测设备;所述机身倾斜检测设备向所述主控器传输测量得到的倾斜角度;所述主控器根据接收到的倾斜角度,控制所述巡检机器人履带停止当前动作,并启动所述运动控制设备,以使所述运动控制设备驱动巡检机器人摆臂运动或驱动巡检机器人履带沿与所述当前动作的相反方向运动。2.根据权利要求1所述的配电网电缆通道巡检机器人,其特征在于,所述运动控制设备包括用于驱动所述巡检机器人摆臂运动的摆臂驱动设备,以及用于驱动所述巡检机器人履带运动的履带控制设备。3.根据权利要求2所述的配电网电缆通道巡检机器人,其特征在于,所述摆臂驱动设备包括连接所述主控器的旋转驱动器;所述旋转驱动器用于驱动所述巡检机器人摆臂旋转预设角度。4.根据权利要求2所述的配电网电缆通道巡检机器人,其特征在于,所述履带控制设备包括分别连接主控器的左履带驱动器、右履带驱动器。5.根据权利要求1所述的配电网电缆通道巡检机器人,其特征在于,所述机身倾斜检测设备包括连接所述主控器的陀螺仪。6.根据权利要求1所述的配电网电缆通道巡检机器人,其特征在于,还包括用于连接终端的无线通信模块;所述无线通信模块连接所述主控器。7.根据权利要求6所述的配电网电缆通道巡检机器人,其特征在于,还包括连接所述主控器的云台控制设备。8.根据权利要求7所述的配电网电缆通道巡检机器人,其特征在于,所述云台控制设备包括连接所述主控器的摄影模块,以及连接在所述摄影模块与所述主控器之间的云台旋转驱动器。9.根据权利要求1至8任意一项所述的配电网电缆通道巡检机器人,其特征在于,还包
一种新型隧道巡检机器人轨道智能变轨结构[发明专利]
专利名称:一种新型隧道巡检机器人轨道智能变轨结构
专利类型:发明专利
发明人:曹树坤,王琛,陈松
申请号:CN201910316728.8
申请日:20190419
公开号:CN110053017A
公开日:
20190726专利内容由知识产权出版社提供
摘要:本发明公开了一种新型隧道巡检机器人轨道智能变轨结构,属于机械制造技术领域,为解
决现有隧道内巡检机器人在巡检过程中无法进行多轨道变轨巡检任务、无法选择巡检路线等问题。本
发明包括前、后变轨轨道平移滑道、变轨轨道滑动连接块、滑动连接块滚动轮、左、右变轨轨道、限
位行程开关、行程开关拨片,其特征在于,所述左、右变轨轨道各安装两个变轨轨道滑动连接块,连
接块装有滑动连接块滚动轮,可以沿着变轨轨道平移,在机器人识别到变轨位置识别码后,左、右变
轨轨道移动到与原轨道重合的位置,限位行程开关被触发,变轨完成,机器人则可以继续移动。本发
明结构简单、设计巧妙、成本低,能够有效完成隧道巡检机器人的变轨运动,变轨精度高。
申请人:济南大学
地址:250022 山东省济南市市中区南辛庄西路336号
国籍:CN
代理机构:济南誉丰专利代理事务所(普通合伙企业)
代理人:李茜
更多信息请下载全文后查看
【CN209919880U】一种新型隧道巡检机器人防火门处轨道对接结构【专利】
(19)中华人民共和国国家知识产权局
(12)实用新型专利
(10)授权公告号 (45)授权公告日 (21)申请号 201920593751.7(22)申请日 2019.04.28(73)专利权人 济南大学地址 250022 山东省济南市市中区南辛庄西路336号(72)发明人 王琛 曹树坤 陈松 徐舒洋 薛志原 (74)专利代理机构 济南誉丰专利代理事务所(普通合伙企业) 37240代理人 李茜(51)Int.Cl.B25J 5/02(2006.01)(ESM)同样的发明创造已同日申请发明专利
(54)实用新型名称一种新型隧道巡检机器人防火门处轨道对接结构(57)摘要本实用新型公开了一种新型隧道巡检机器人防火门处轨道对接结构,属于机械制造技术领域,为解决现有隧道内巡检机器人经过防火门处,会降低防火安全性的问题。本实用新型包括原轨道、位置识别码、防火门门框、后轨道、平移滑道、连接块、滑动块、伸缩杆、滚动轮、对接轨道、行程开关、行程开关拨片,其特征在于,所述对接轨道安装连接块,滑动块通过中间安装伸缩杆安装在连接块上,滑动块装有滚动轮,在机器人识别到位置识别码后,防火门打开,对接轨道通过滚动轮至对接处,然后伸缩杆使对接轨道往下平移,行程开关拨片触发行程开关,伸缩杆停止运动,对接完成。本实用新型结构简单、成本低,能够有效增加隧道巡检机器人防火门的安全
性。
权利要求书1页 说明书2页 附图2页CN 209919880 U2020.01.10
CN 209919880
U1.一种新型隧道巡检机器人防火门处轨道对接结构,包括原轨道、位置识别码、防火门门框、后轨道、平移滑道、连接块、滑动块、伸缩杆、滚动轮、对接轨道、行程开关、行程开关拨片,其特征在于,所述原轨道通过轨道连接支架安装在天花板上;所述对接轨道安装连接块;所述滚动轮安装在滑动块上;所述平移滑道通过螺栓连接固定在天花板上;所述位置识别码贴在原轨道距离末端1/3处;所述防火门门框通过螺栓连接固定在天花板上;所述防火门通过转轴连接在防火门门框内;所述伸缩杆安装在连接块与滑动块中间;所述行程开关安装在原轨道末端上方中部的位置;所述行程开关拨片安装在对接轨道与原轨道结合一侧的上方中部位置;所述后轨道通过轨道连接支架安装在天花板上。2.如权利要求1所述的一种新型隧道巡检机器人防火门处轨道对接结构,其特征在于所述滑动块通过滚动轮可沿着平移滑道进行平移运动,在机器人识别到变轨位置识别码信息后,滑动块滚动轮开始运动,使其可以沿着平移滑道进行运动;所述对接轨道可以随着滚动轮的运动实现平移,一直运动到所需对接位置的上方;所述伸缩杆在对接轨道平移到合适的位置时,伸缩杆伸长;所述行程开关通过对接轨道上的行程开关拨片触发,对接轨道往下运动,待行程开关拨片触发行程开关之后,伸缩杆停止运动,