
电动车跷跷板设计
2014年西安邮电大学第五届TI杯
大学生电子设计竞赛
设计报告
参赛序号 97
参赛题目 电动车跷跷板
参赛队员
指导教师
报告日期 2014.4.19-2014.4.20
1 电动车跷跷板设计报告
摘要: 本设计是一种基于ARM单片机控制的简易智能自动小车系统。我们进行了各个单元电路方案的比较论证以及确定,系统选用Mini STM32板子作为电动车的控制核心,利用红外光电传感器TCRT5000在跷跷板上进行寻迹,实现小车走直线功能,对于平衡点的寻找,选用MMA7361LC倾角传感器测量跷跷板水平方向倾角,对于关键的小车动力部分,经过充分比较、论证,最终选用了控制精确的步进电机,其最小步进角0.9度,系统显示部分选用液晶显示器TFTLCD,编程容易,美观大方。采用单片机内部时钟实现精确计时。
关键词:倾角传感器,红外对管,步进电机,Mini STM32
Abstract : This design is a kind of simple intelligent automatic car based on
ARM single chip microcomputer control system.We compare each unit circuit scheme
of argument and determined,System chooses the Mini STM32 board as the control
core of electric cars,using the infrared electric sensors TCRT5000 tracing on
the seesaw,The car in a straight line function,For finding a balance, choose
MMA7361LC Angle sensor on the seesaw horizontal Angle.For key car drive part,
been fully comparison, finally chose precise stepper motor control, the minimum
step Angle of 0.9 degrees.System displays part chooses LCD TFTLCD, easy
programming, the beauty is generous.MCU internal clock to achieve precise
timing.
Keywords :tilt angle sensor,infrared sensor,stepper motor,Mini STM32
2
1.任务
设计一个基于ARM单片机控制的简易智能自动小车系统。电动车跷跷板共需完成三项任务:
1.1 使小车能够在固定水平跷跷板上沿着黑色车轨迹行驶一个来回,并能记录小车到达B端和回到A端所用时间。
1.2 在跷跷板附有配重物体(位置不受限制)的情况下,小车能够在跷跷板上行驶一个来回并能记录小车到达B端和回到A端所用的时间。
1.3 在跷跷板附有配重物体(位置由评委老师选定)的情况下,小车能够在跷跷板上找到平衡位置,停留5s并声光响应和计时。
2.系统设计方案
2.1 电动车跷跷板原理
电动车跷跷板的关键是循迹模块和平衡模块。
这里的循迹是指小车在白色地板上沿黑线行走,由于黑线和白色地板对光线的反射系数不同,可以根据接收到的反射光的强弱来判断“道路”。通常采取的方法是红外探测法。
红外探测法,即利用红外线在不同颜色的物体表面具有不同的反射性质的特点,在小车行驶过程中不断地向地面发射红外光,当红外光遇到白色纸质地板时发生漫反射,反射光被装在小车上的接收管接收;如果遇到黑线则红外光被吸收,小车上的接收管接收不到红外光。单片机就是按照是否收到反射回来的红外光为依据来确定黑线的位置和小车的行走路线。红外探测器探测距离有限。
平衡是指小车在跷跷板上要能够找到平衡位置,即跷跷板与水平面的夹角为0。由于无法达到绝对平衡,所以只要跷跷板与水平面之间夹角不超过2.8度可以近似看做平衡。故我们用到了倾角传感器来测量跷跷板与水平面之间的夹角。
平衡模块采用MMA7361加速度角度传感器测量角度。加速度角度传感器是通过测量由于重力引起的加速度计算出器件相对于某一平面的倾斜角度。角度传感器反应灵敏、输出数据准确且价格适中。利用加速度传感器进行角度测量分为3种:单轴倾角测量、双轴倾角测量和三轴倾角测量。在实际使用中,查阅所用传感器MMA7361技术手册及利用加速度传感器测量角度的原理,可得输出电压与测量角度的关系为:
其中,VOUT表示加速度传感器的输出电压,VOFFSET表示重力加速度为0 g加速度传感器的偏移量,
表示加速度传感器的灵敏度,1 g表示地球上的重力加速度,θ表示偏转角度。
2.2 控制系统总体设计
电动车跷跷板控制系统由主控制电路模块、稳压电源模块、红外检测模块、电机及驱动模块等部分组成,控制系统的结构框图如图2-1 所示。
3
图2-1 控制系统的结构框图
1.主控制电路模块:用Mini STM32单片机,复位电路,时钟电路
2.红外检测模块:光电传感器TCRT5000
3.电机及驱动模块:电机驱动芯片L298N、两个步进电机
4.电源模块:双路开关电源
3.方案论证
本设计是一种基于ARM单片机控制的简易智能自动小车系统。一是能实现在水平和倾斜跷跷板上行驶一个来回。二是能实现在跷跷板上运动且在不同位置配重的情况下保持平衡等功能。利用步进电机控制小车运行,用倾角传感器测量跷跷板水平方向倾角来确定小车何时达到平衡,利用寻迹模块实现小车沿直线行走,还有显示模块以及声光显示模块等作为人机界面,实现显示及声光提示等功能。上述各模块的方案论证如下。
3.1 控制器模块
方案一:采用STC89C51作为系统控制器。它的技术成熟,成本低,引脚较少,硬件布局较简单。STC89C51为八位单片机,数据转换速度慢,且实时性不好,复杂的控制算法难以实现,不利于高精度的控制。
方案二:采用Mini STM32板子作为控制器。该ARM单片机I/O资源丰富,芯片内置JTAG电路,可在线仿真调试,大大简化了系统开发调试的复杂度。
根据本题的要求,我们选择第二种方案。
3.2 寻迹模块
通过寻迹模块小车可实现沿预设轨迹行走。
方案一:通过光电开关来实现,它测量距离较远。但是其体积大、成本高、安装起来比较麻烦。
方案二:通过红外对管来实现,它测量距离近,但反应灵敏、准确。相比光电传感器而言,其体积较小,价格低,安装较容易.
考虑到性价比和简单易行的策略,我们选择方案二.
3.3电机模块
电机模块选择是整个方案设计的关键,按照设计要求,小车需在配重位置可变的情况下达到平衡状态,这需要对小车的精确控制,而且小车制动性能要好。因此普通直流电机不能满足要求。
4 方案一:采用直流减速电机控制小车的运动,直流减速电机力矩大,转动速度快,但其制动能力差,无法达到小车及时停车的要求。
方案二:采用型号4B2YG的步进电机控制小车的运动,最小步进角为0.9度,因此能实现小车的精确控制,而且当不给步进电机发送脉冲的时候,能实现自锁,从而能较好的实现小车及时停车的目的。
经过反复的比较、论证,我们最终选用了方案二。该型号步进电机加驱动器后
与单片机接口简单,控制方便。
3.4角度检测模块
角度检测模块也是系统的重要组成部分,我们需要利用倾角传感器来测量跷跷板水平方向倾角,当倾角小于或等于2.8度时即可认为跷跷板达到平衡状态。由于跷跷板最大倾角为5度左右,角度变化范围较小,因此要求角度传感器精度高,频率快。目前市场上适合的传感器主要有以下两种。
方案一:采用AS5040检测。AS5040是由AMSCO公司生产的一种非接触、高分辨力编码、在0º~360º范围内进行角度测量的传感器芯片。但为了测量角度,需要使用两极磁铁,在芯片的中心旋转。这样使得系统更加复杂,且加大了电机负载。
方案二:采用MMA7361LC检测。MMA7361LC是一款低功耗、低成本、低姿态微型电容式三轴加速度传感器,具有信号调理,温度补偿,自我测试,MMA7361L包括一个休眠模式,可使用电池供电。
在满足设计要求的前提下,考虑到接口、安装方便等因素,我们选择了方案二。
3.5 显示模块
方案一:使用数码管显示。数码管电压低、寿命长、对外界环境要求低,易于维护,同时它是采用BCD编码显示数字,亮度高。但是其耗能大,电路复杂,占用资源较多,且显示信息少,精度低。
方案二:使用液晶屏显示。LCD具有轻薄短小、低耗电量、影像稳定不闪烁等优势,可视面积大,画面效果好,显示信息量大,分辨率高且抗干扰性强;外围电路少,使用方便。
综合考虑以上两种方案,选择采用方案二。
3.6 电源模块
方案一:铅酸电池供电,优点电流大,缺点重量太沉。
方案二:开关电源供电,可提供较大电流,方便好用。
经比较,我们选择方案二,用开关电源给步进电机供电。
根据上述方案论证,我们最终确定了以Mini STM32单片机为控制核心,采用型号为4B2YG的步进电机控制小车运动,用MMA7361倾角传感器来测量跷跷板的水平倾角,利用红外对管寻迹实现走直线等功能,还选用了LCD液晶屛来实时显示倾角、小车运行时间等,最终还利用蜂鸣器来实现小车平衡时语音播报
4.硬件设计
4.1 小车框架
5
4.2 L298N电路图
L298N电路图
5.软件设计
5.1 电动车跷跷板的主函数框架图如图1所示;
图1 主函数框架
5.2 小车分别在水平和倾斜的跷跷板上行驶一个来回。其设计流程图如图2 任务1和任务2流程图所示;
5.3 小车在附有重物的跷跷板上找平衡位置。其设计流程图如图3 任务3流程图所示;
基于Sunplus SPCE061A控制核心的电动车跷跷板设计及实现

基于 Sunplus SPCE061A 控制核心的电动车跷跷板设计
及实现
在多次全国电子设计大赛中,电动车的设计一直都是热点,从历届的电
动车设计作品来看,电动车的车体往往做得大而重,且常常需要依靠车体以外
的模块辅助才能完成,这对于车来说就不够智能化了。本文中电动车设计所采
用的方案,车体小巧灵活,不需借助任何的附加设备即可工作,而且对跷跷板
的要求很低。
1 总方案设计 系统可以划分为控制部分和信号检测部分。其中,控制部分
由控制器模块、电源模块、电机模块、显示模块、语音模块等模块构成;信号
检测部分由平衡检测模块、引导模块构成。采用单控制器,控制器和角度传感
器直接安装在车体上,角度传感器的角度信号传送给控制器,控制器根据信号
来判断电动车当前的状态,做出相应的反应(前进、后退、停车、平衡指示等)。
采用单控制器使小车能够更加灵活的行驶,避免了长信号线或者无线通信带来
的信号采集不准确问题。经过多次试验,证明车体能够轻松找到平衡点。系统
方框图如图 1 所示。
该设计电动车跷跷板实物图如图 2 所示,从中可以看到,现在电动小车的
状态为平衡点附近,这是因为跷跷板的平衡是一种绝对的动态平衡,即平衡时,
小车在板上平衡点做振动运动,因为这样的运动幅度非常小,可以认为是一种
伪静态。
2 各模块具体实现方案及硬件电路 2.1 车体设计及电机控制模块 该设计采
用的车体由铝合金车架及两个直流电机组成,具有坚固稳定的特点,并且直流
电机带有驱动电路及减速箱,减速箱的减速比为 64:1。设计中使用 L298 搭建
了驱动电路,经过调试车速可以分级控制。硬件电路图如图 3 所示。
电动车跷跷板

电动车跷跷板设计跟总结报告
摘要:本设计为使电动车在跷跷板上按要求准确运行采用了单片机AT89C51最小系统作为电动车的检测和控制系统。通过红外发射接收一体探头检测路面黑色寻迹线,使小车按预定轨道行驶,根据角度传感器检测跷跷板的平衡状态控制电动车使其在跷跷板上达到动态平衡。再加上基于STM8S单片机的键盘、液晶显示电路,构成了整个系统的硬件总电路。最后通过软件设计,实现了按预定轨道行驶、保持平衡等功能。
关键字:STM8S 跷跷板 角度(倾角)传感器
1.方案设计与验证
方案一:改装摇控电动车,利用单片机直接控制电动机,采用限位开关检测小车行驶位置。
由于小车是由单片机直接控制,所以驱动不了电机,实现不了小车的基本功能。用限位开关不利于用小车的独立运行,且控制不便。
方案二:自制小车,利用步进电机,采用单片机控制,用电位器自制角度传感器,自制小车,制作过程极其复杂,且时间紧张,没有较好的机械部件支持,步进电机不易购买,体积较大,供电系统复杂,价格昂贵。自制传感器精度不高,反应不灵活,线性度太差。无法实现角度与电阻的线性转换。
方案三:自制小车,利用步进电机,采用stm8s单片机控制,使用现成的角度传感器跟现成的L298N电机驱动模块,成本低,花费时间短,精度高。
综上考虑,我们选择了方案三,经过一番仔细的论证比较,我们最终确定的系统详细方框图如下:
2.电路设计
2.1寻迹线探测模块
通过光电检测器来实现黑白线的监测,当检测到黑线时输出端为低电平,白线时为高电平。两个TCRT5000来实现小车走直线。输出端要加上拉电阻,才能得到稳定信号,其原理图如图所示。
2.2电机驱动模块
使用L298N,用单片机PWM能实现加速,减速,直线,转弯,后退等动作,原理图如下:
3.3倾角检测模块
MMA7361角度传感器采用了信号调理、单级低通滤波器和温度补偿技术,并且提供了2个灵敏度量程选择的接口和休眠模式接口,该产品带有低通滤波并已作零g补偿,原理图如下:
电动车跷跷板运动控制系统设计

第5期(总第222期)
2020年10月机械工程与自动化
MECHANICAL ENGINEERING & AUTOMATIONNo.5
Oct.
文章编号:16726413(2020)05014302
櫜电动车跷跷板运动控制系统设计
杜金祥1,岳 光2
(1.太原工业学院自动化系,山西 太原 030008;2.中北大学机电工程学院,山西 太原 030051)
摘要:设计实现了以AT89S52为核心的跷跷板控制系统,由三维陀螺仪加速度计传感器集成模块MPU
6050、LED显示屏、人机交互系统等组成闭环控制系统。陀螺仪为控制系统提供最优PID整定算法的电机
转速数据,L298N集成模块驱动电机,实现对电动小车位置的精确控制。实验结果表明:该控制系统具有
控制精度高、灵活性好、实时性强、鲁棒性强等优点。
关键词:三维角度陀螺仪传感器;控制系统;循迹原理;电动车跷跷板
中图分类号:TP273 文献标识码:
櫜A
山西省重点研发计划(指南)项目(201603D1210401)
收稿日期:20200515;修订日期:20200811
作者简介:杜金祥(1963),男,山西沁源人,副教授,本科,研究方向:通信与控制工程、测量技术。0 引言
智能控制技术在当今社会方兴未艾,各种高科技
也广泛应用于智能小车和机器人玩具制造领域,使智
能机器人越来越多样化。智能小车是一种多种高新技
术的集成体,它融合机械、电子、传感器、单片机等多学
科知识,涉及当今许多前沿领域技术。本文针对国内
传统电动车跷跷板玩具小车控制系统的控制缺陷,如
运动的不稳定性、低可靠性,设计出一款新颖的基于最
优PID整定算法的电动车跷跷板运动控制系统。其
采用美国ATMEL公司专门应用于控制领域的
AT89S52芯片为控制系统核心,通过采集陀螺仪传感
器MPU6050精确测量电动车运行姿态数据,精确控
制驱动4个电机的运转速度,以达到对电动车跷跷板
运动精确控制,在完成指定任务后报警模块给予任务
基于单片机的电动车跷跷板系统设计
201 8年第1 7卷第1 3期
基于单片机的电动车跷跷板系统设计
口张艾良
【内容摘要】本系统以sTM32 Fl03cB 单片机作为电动车的控制核心器,选用MPU6050作为倾斜角检测模块,采用可见光检
测法实现黑线寻迹,通过步进电机作为小车的动力系统,并将电动车跷跷板的实时状态通过Nokia5110液晶屏进 行显示。实验表明,系统完全达到了设计要求,不但完成了自动上板、下板、找平衡和指示平衡等基本功能,还增加
了角度调整与低电压报警两个创新功能。 【关键词】电动车;STM32F103CBT6;自平衡;MPU6050
【作者简介】张艾良(1993一),男,长春职业技术学院工程技术分院助教
移动机器人的姿态控制技术在诸如航空、航海等许多领
域有着广泛的应用,各种类型的数字倾角传感器应运而生。
本设计以此为背景,设计了一个电动车,可以自动侦测到跷
跷板并驶上板面,找到平衡位置。跷跷板平衡后,任意投放
另一配重物体,电动车能找到并指示新的平衡点。设计采用 步进电机驱动、倾斜角检测模块、路面黑线检测模块、显示模
块设计实现了电动车跷跷板自平衡工作系统。
一、电动车跷跷板自平衡工作系统原理分析 电动车跷跷板自平衡装置由三个模块进行工作,分别由电
源进行供电。路面黑线模块进行寻迹,倾斜角模块进行调整平 衡度,单片机用于获取信息与处理,三个模块能耗低且互不干
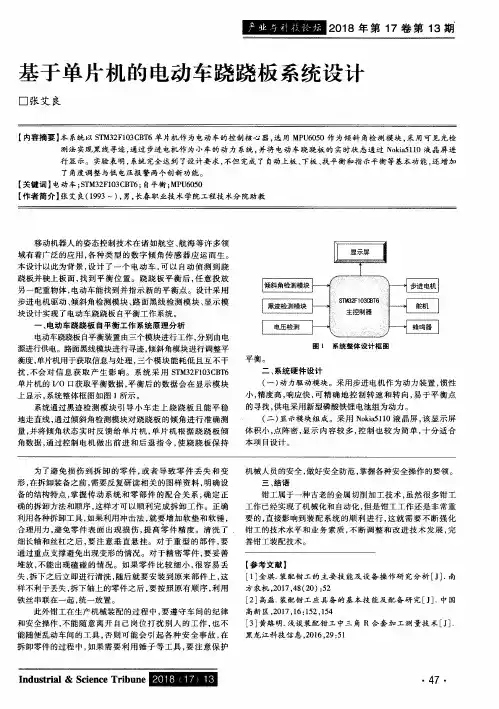
扰,不会对信息获取产生影响。系统采用STM32F103CBT6
单片机的I/O口获取平衡数据,平衡后的数据会在显示模块
上显示,系统整体框图如图1所示。 系统通过黑迹检测模块引导小车走上跷跷板且能平稳
地走直线,通过倾斜角检测模块对跷跷板的倾角进行准确测
量,并将倾角状态实时反馈给单片机,单片机根据跷跷板倾
角数据,通过控制电机做出前进和后退指令,使跷跷板保持 图1系统整体设计框图
平衡。
二、系统硬件设计 (一)动力驱动模块。采用步进电机作为动力装置,惯性
电动车跷跷板(J题)

J-1 电动车跷跷板(J题)
【高职高专组】
一、任务
设计并制作一个电动车跷跷板,要求跷跷板起始端一侧装有可移动的配重物体,配重物体位置可调范围不小于400mm。电动车从起始端出发,按要求自动在跷跷板上行驶。电动车跷跷板起始状态和平衡状态示意图分别如图1和图2所示。
901600mmAB配重物体
图1起始状态示意图
90800mmAB70mm配重物体
图2平衡状态示意图
二、要求
1.基本要求
(1)先将跷跷板固定为水平状态,电动车从起始端A位置出发,行驶跷跷板的全程(全程的含义:电动车从起始端A出发至车头到达跷跷板顶端B位置)。停止5秒后,电动车再从跷跷板的B端倒退回至跷跷板的起始端A,电动车能分别显示前进和倒退所用的时间。前进行驶在1分钟内、倒退行驶在1.5分钟内完成。
(2)跷跷板处在图1所示的状态下(配重物体位置不限制),电动车从起始端A出发,行驶跷跷板的全程。停止5秒后,电动车再从跷跷板的B端倒退回至跷跷板的起始端A,电动车能分别显示前进和倒退所用的时间。前进行驶在1.5分钟内、倒退行驶在2分钟内完成。 J-2 2.发挥部分
(1)由参赛队员将配重物体设定在可移动范围中的某位置,电动车从起始端A出发,当跷跷板达到平衡时,保持时间不小于5秒,同时发出声光提示,电动车显示所用的时间。全过程要求在2分钟内完成。
(2)在可移动范围内任意设定配重物体的位置(由测试人员指定),电动车从起始端A出发,当跷跷板达到平衡时,保持时间不小于5秒,同时发出声光提示,电动车显示所用的时间。全过程要求在2分钟内完成。
(3)其他。
三、说明
1.跷跷板长1600mm、宽300mm。为便于携带也可将跷跷板制成折叠形式。
2.跷跷板中心固定在直径不大于40mm的圆轴上,圆轴两端支撑在两个支架上,与支架圆滑接触。跷跷板在图2所示的平衡状态下,跷跷板底距地面或桌面的距离为70mm。
3.允许在跷跷板面上画有寻迹线。
电动车跷跷板设计全国大学生竞赛山东赛区组委会
电动车跷跷板设计全国大学生竞赛山东赛区组委会
山东交通学院 禹海岱 刘晓君 董立国
摘要: 为了满足电动车跷跷板的设计要求,进行了各单元电路方案的比较论证及确定,系统以凌阳16位单片机SPCE061A作为电动车的操纵核心,选用了上海直川科技生产的ZCT245AL-TTL型倾角传感器测量跷跷板水平方向倾角,该传感器灵敏度高、重复性好且输出485信号便于与单片机接口;关于关键的小车动力部分,通过充分比较、论证,最终选用了操纵精确的步近电机,其最小步进角0.9度,易于平稳点的查找;通过红外对管TCRT5000寻迹,实现了小车走直线等功能;系统显示部分选用图形点阵式液晶显示器OCJM4*8C,串行接口,编程容易,美观大方。采纳单片机内部时钟实现精确计时。最后的实验说明,系统完全达到了设计要求,不但完成了所有差不多和发挥部分的要求,并增加了路程显示、全程时刻显示和语音播报三个创新功能。
关键词:倾角传感器,红外对管,步进电机,SPCE061A
1.系统方案
1.1 实现方法
此题要求设计并制作一辆电动小车,能实现在跷跷板上运动且在不同配重的情形下保持平稳等功能。我们想利用电机操纵小车运行,角度传感器测量跷跷板水平方向倾角来确定小车何时达到平稳,利用寻迹模块实现小车沿直线行走以及在A点外某处能自动驶上跷跷板,还有显示模块以及语音模块等做为人机界面,实现显示及语音提示等功能。上述各模块的方案论证如下。
1.2 方案论证
1.2.1 操纵器模块
方案一:采纳ATMEL 公司的AT89C51。51单片机价格廉价,应用广泛,然而功能单一,假如系统需要增加语音播报功能,还需外接语音芯片,实现较为复杂;另外51 单片机需要仿真器来实现软硬件调试,较为烦琐。
方案二:采纳凌阳公司的SPCE061A 单片机作为操纵器的方案。该单片机I/O资源丰富,并集成了语音功能。芯片内置JTAG电路,可在线仿真调试,大大简化了系统开发调试的复杂度。
电动车跷跷板 2
提要:本系统以STC12C2052和89C52 为核心,使用MMA7361高精度倾角传感器作为监测装置。以L298为直流电机驱动,车身前后各加装了一排红外传感器,以保证其能够在贴有黑线引导线的跷跷板上平衡行驶。本系统通过STC12C2052对小车运动,超声波,测速光电门进行管理。89C52对红外对管,无线,平衡模块进行管理控制。两单片机通过SPI通信,实时分工控制各部份。
1 系统方案设计与论证
设计并制作一个电动车跷跷板起始端A一侧装有可移动的配重。配重可拆卸。电动车从起始端A出发,可以自动在跷跷板上行驶并达到平衡状态。电动车跷跷板起始状态和平衡状态示意图如下图
2系统实现方法
通过车载倾角传感器对跷跷板的高精度测量,实时地控制系统反馈当前跷跷板的倾斜状态,系统根据跷跷板的状态作出前进或者后退的动作,调整跷跷板的状态作出前进或者后退动作,调整跷跷板两端的力矩,使跷跷板保持平衡实现所要求的其他功能。为了保证小车能在跷跷板平稳行驶/后退,以及在任意位置找到跷跷板起点,在小车前后各安装了一排红外光电传感器,与跷跷板上的黑色引导线配合,完成对小车行驶的引导。根据题目要求,系统分为角度检测、路面引导、电机驱动及实时显示数据。为了使系统更加完善,我们还加入了红外遥控功能,并构建了基于射频无线通讯的主从机监控系统。
3 方案论证与选择 (1)核心控制模块是系统的大脑,控制着系统的所有输入和输出、计算、判断与决策。“电动车跷跷板”精度要求高,选合适的控制模块,选择合适的控制模块,能确保其快速实现稳定及达到系统要求的其他功能。
方案一:使用传统51系列单片机。传统51单片机价格便宜、控制简单,但运行速度慢,片内资源少,存储器容量小,难以存储大体积程序和实现复杂的算法。
方案二:使用STC12系列的单片机出了8051的数字外设,片内还集成数据采集和控制系统中常用的模拟部件,如PCA、PWM、ADC、SPI,而且STC12系列单片机时钟频率最高可支持48MHZ,并且1T指令模式,即执行指令时,一个时钟周期就是一个机器周期,比通用8051内核单片机执行速度快12倍。
电动车跷跷板(F题)
1
电动车跷跷板(F题)
摘要
本设计采用Mega16单片机作为主控单元,通过查询和中断的方式实现对小车的智能控制。用黑胶带引导电动车的行走,使用反射式光电传感器检测黑色引导线;距离和速度的检测通过对断续式光电开关的计数实现;对跷跷板的平衡状态采用了角度传感器的检测方案。小车电机的控制利用了PWM 技术。小车的平衡调节分为粗调和微调,通过调节车的行走距离实现粗调,微调通过改变车静止时的重心完成的。测试结果表明所制作的电动车跷跷板调整时间短,能满足题目的性能要求。
2
一. 系统方案论证与比较
1.总体方案论证
方案一:车辆轨迹控制方案在行走轨道上埋铁条可以用金属探测器引导,但此种方案的工作量大,成本较高。平衡状态的检测采取测量车对地面的距离,但车载的测距传感器在平衡点测量精度经计算必须达到mm级,实现起来难度较大。
方案二:用黑胶带引导,简单易行,且路面美观。而用角度传感器外围电路简单,精度较高,能够很好地完成任务。另外车在平衡点附近立即保持平衡难度较大,必须采取减速措施。对车内部齿轮的转动的检测可以准确地知道车行驶的距离,再通过程序的设定使车在一定的范围内开始减速。小车在平衡点附近靠前后移动车身来改变重心的方法调整较慢。而采用改变车顶的重心来改变整个系统的重心,简单易行,调整时间短。
基于以上分析,采用方案二。
2.核心硬件方案论证
2.1电机驱动模块
方案一:采用步进电机作为驱动源,此种方案可以轻松达到调速的目的,而步进电机的价格也比较高。
方案二:采用大功率达林顿管组成的PWM和H型驱动集成电路(L298)。效率非常高,使用PWM 调速方案可以很方便地实现程序中对电机的调速,减少了硬件电路。
基于上述分析,我们选择方案二。
2.2路面黑线探测模块
方案一:采用摄像头把路面的信息收集起来再用单片机对其分析,此种方法,对路面的信息处理准确,但成本较高,对硬件和软件的要求都非常高,在短时间内很难做出实物出来,所以此种方案不可取。
电动车跷跷板报告.doc
电动车跷跷板报告
电动车跷跷板报告 【摘要】本系统采用遥控电动小汽车改装而成,主要由89C52和模拟电路为核心器件,实现对智能电动车行驶的自动控制。
整车长23 厘米,宽5厘米,运行性能良好,符合设计要求。
电动车平衡检测使用倾角传感器。
电动智能小车电路由平衡检测电路、计时显示电路、电机驱动电路等组成,它不需要遥控就能按要求行走。
一、方案的选择与论证 根据题目要求,系统可以以划分为几个基本模块,如图1.1所示 键盘检测 平衡检测 单片机
电机驱动 显示电路 图1.1 1、步进电机驱动调速模块 方案一采用与步进电机相匹配的成品驱动装置。
使用该方法实现步进电机驱动,其优点是工作可靠,节约制作和调试的时间,但成本很高。
方案二采用集成电机驱动芯片LA298。
采用该方法实现电路驱动,简化了电路,控制比较简单,性能稳定,但成本较高。
方案三采用互补硅功率达林顿管ULN2003实现步进电机的驱动。
采用该方法实现步进电机的驱动,电路连接比较简单,工作也相对可靠,成本低廉,技术成熟。
基于上述理论分析,最终选择方案三。
2、平衡检测模块 方案一采用精密的倾角传感器,这种传感器对应每个角度输出一个固定电流。
可以实现精确控制,但价格昂贵。
方案二采用简易的倾角传感器,它直接输出一个开关量。
当其与地面垂直时,两触点断开;若倾斜角度超出一定范围,两触点短接。
这种传感器价格低廉,使用方便。
基于上述分析,最终选择方案二。
3、显示模块 方案一采用数码管显示。
数码管具有经济、低功耗、耐老化和精度比较高等优点,但它与单片机连接时,需要外接存储器进行数据锁存。
此外,数码管只能显示少数几个字符。
方案二采用LCD进行显示。
LCD具有功耗低、无辐射、显示稳定、抗干扰能力强等特点,而且可以显示汉字。
电动车跷跷板设计全国大学生竞赛山东赛区组委会 2
电动车跷跷板设计陈诉
山东交通学院 禹海岱 刘晓君 董立国
摘要: 为了满足电动车跷跷板的设计要求,进行了各单位电路方案的比力论证及确定,系统以凌阳16位单片机SPCE061A作为电动车的控制焦点,选用了上海直川科技有限公司生产的ZCT245AL-TTL型倾角传感器丈量跷跷板水平偏向倾角,该传感器灵敏度高、重复性好且输出485信号便于与单片机接口;对付要害的小车动力部门,经过充实比力、论证,最终选用了控制精确的步近电机,其最小步进角0.9度,易于平衡点的寻找;通过红外对管TCRT5000寻迹,实现了小车走直线等功效;系统显示部门选用图形点阵式液晶显示器OCJM4*8C,串行接口,编程容易,美观大方。接纳单片机内部时钟实现精确计时。最后的实验表明,系统完全到达了设计要求,不光完成了所有根本和发挥部门的要求,并增加了路程显示、全程时间显示和语音播报三个创新功效。
要害词:倾角传感器,红外对管,步进电机,SPCE061A
1.1 实现要领
本题要求设计并制作一辆电动小车,能实现在跷跷板上运动且在差别配重的情况下保持平衡等功效。我们想利用电机控制小车运行,角度传感器丈量跷跷板水平偏向倾角来确定小车何时到达平衡,利用寻迹模块实现小车沿直线行走以及在A点外某处能自动驶上跷跷板,另有显示模块以及语音模块等做为人机界面,实现显示及语音提示等功效。上述各模块的方案论证如下。
1.2 方案论证
控制器模块
方案一:接纳ATMEL 公司的AT89C51。51单片机代价自制,应用遍及,但是功效单一,如果系统需要增加语音播报功效,还需外接语音芯片,实现较为庞大;另外51 单片机需要仿真器来实现软硬件调试,较为啰嗦。
方案二:接纳凌阳公司的SPCE061A 单片机作为控制器的方案。该单片机I/O资源富厚,并集成了语音功效。芯片内置JTAG电路,可在线仿真调试,大大简化了系统开发调试的庞大度。
凭据本题的要求,我们选择第二种方案。