
并网风力发电机组的数学模型
第二章并网型风力发电机组的数学模型
风力发电机组是一个涉及多学科的复杂系统:桨叶的制造基于空气动力学;传动系统和塔架的建设涉及到机械理论和结构学;发电机实现机电能量的转换;控制器和保护系统则广泛涉及控制原理与电气相关方面知识。本课题中,我们着重于风电场与电力系统相互影响问题的研究,与之密切相关的环节,其数学模型将详细地描述[12]。
2.1并网型风力发电机组发电原理
风力发电机组通常亦被称为风能转换系统。典型的并网型风力发电机组主要包括起支撑作用的塔架、风能的吸收和转换装置—风轮机(叶片、轮毂及其控制器)、起连接作用的传动机构—传动轴、齿轮箱、能量转换装置—发电机以及其它风机运行控制系统—偏航系统和制动系统等。风力发电过程是:自然风吹转叶轮,带动轮毂转动,将风能转变为机械能,然
后通过传动机构将机械能送至发电机转子,带动着转子旋转发电,实现由向电能的转换,最后风电场将电能通过区域变电站注入电网。其能量转换过程是:风能→机械能→电能。[13]
2.2并网型风力发电机组分类
就目前应用范围来讲,风力发电机组一般按调节方式和运行方式可以分为恒速恒频、变速恒频两种类型。[13]恒速恒频风电机组额定转速附近运行,滑差变化范围较小,从而发电
机输出频率变化也较小,所以称为恒速恒频风力发电机组。
恒速恒频风机包括定桨距和变桨距两种类型。定桨距风机技术是丹麦风电技术的核心。它主要利用桨叶翼形的失速特性,在高于额定风速时,达到失速条件后,桨叶表面产生涡流,效率降低,达到限制功率的目的。定桨距机型优点是调节和控制简单。缺点在于对叶片、轮毂、塔架等主要部件受力增大,而且风力超过额定风速后风机出力反而下降。变桨距风机在风速高于额定风速时,通过调节桨距角的变化,减少吸收的风能,从而使风电机输出的有功保持稳定,这体现了变桨距风机的优势。但变桨距风机也有缺点:制造成本高,结构复杂,不象定桨距风机那样易于维护。[14]恒速恒频风电机组运行中会从电网中吸收无功电流建立磁场,导致电网功率因数变差,因此,一般在风机出口处装设可投切的并联电容器组提供非连续可变的无功补偿,采用可控硅软并网技术将起动电流限制在额定电流的1.2~1.5倍之内以防止并网失败,还采用气动刹车技术、偏航和自动解缆等技术解决风力发电机组并网运行的可靠性问题。近年来,大规模电力电子技术日趋成熟,变速恒频风力发电机组也成为风力电设备的主要选择方向之一。变速恒频机组可以实现转子机械角速度和电网频率的解耦,主要有两种类型,即直接驱动的同步发电机和双馈感应发电机。
图2-2为风轮机直接驱动同步发电机构成的变速恒频风力发电机组。在这种结构中,风轮机直接与发电机相连,不需要齿轮箱,发电机输出电压的频率随转速变化,通过交-直-交或交-交变频器与电网相联,在电网侧得到频率恒定的电压。若变频器采用具有自换相能力的电压源换流器或经轻型直流输电系统(HVDC Light)与电网相连,还可以实现有功和无功功
率的综合控制,进一步改善风电系统的运行性能。
图2-3为双馈感应发电机组。双馈感应发电机包括绕线式异步电机本体、变频器和控制环节。其定子绕组直接接入电网,转子采用三相对称绕组,经背靠背的PWM双向电压源变频器与电网相连,给发电机提供交流励磁,励磁频率即为发电机的转差频率。[15]综合当今国内外情况,恒速恒频风电机组在风电场中占有比例较大,因此本课题主要以恒速恒频风机组成的风电场为研究对象,在第五章中对双馈电机作专题介绍。
2.3风速模型
风速是风力机的原动力,它的模型相对于风电机组比较独立。在电力系统稳态研究中,为了较精确地描述风的随机性和间歇性的特点,本研究中沿用国内外使用较多的风力四分量模型,各分量分别为基本风VA、阵风VB、渐变风VC和随机风VD。[19][20]
由于风力机感受到的风速主要是轮毂高度H处的风速Vw,风速从测风高度H0到风力机轮毂高度H必须进行修正。这在风速数据的处理和分析过程中是应该考虑的因素。修正公式为:
(其中α为高度修正系数,一般工程应用取1/7)
下面分别介绍各风力分量的计算公式:
a.基本风:可以由风电场测风数据获得的威布尔分布参数近似确定,由威布尔分布的数学期望值可得:
VA基本风速(m/s),A和K是威布尔分布的尺度参数和形状参数,Γ(1+1/K)表示伽马函数。
b.阵风:描述风速突然变化的特性一般用阵风来表示。
VB,T1G,TG,maxG分别为阵风风速(m/s),起动时间(s),周期(s)和最大值(m/s)。
c.渐变风:对风速的渐变特性可以用渐变风成分来表示。
式中VC,maxR,T1R,T2R,TR分别为渐变风风速(m/s)、最大值(m/s)、起动时间(s)、终止时间(s)和保持时间(s)。
d.随机风:风速的随机性一般用随机噪声风分量来表示。
式中:
i指0~2π之间均匀分布的随机变量;KN指地表粗糙系数;F指扰动范围(m2);μ指相对高度的平均风速(m/s);N指频谱取样点数,ωi指各个频率段的频率。综合上述四种风速成分,模拟实际作用在风力机上的风速为:
V=VA+VB+VC+VD
在暂态研究中,由于电力系统故障时间较短,可认为在暂态从发生到恢复过程中,通过风轮机的风速保持不变。
2.4恒速恒频风电机组的主要部件与数学模型
恒速恒频风电机组的主要部件包括风轮机、传动机构和发电机。而进行仿真计算所要建立的风电机组的数学模型与仿真的精度要求和所研究的对象(稳态分析/暂态分析)有关。仿真分析的主要对象是电能质量和稳定性[13]。通常的仿真计算中所用的风电机组数学模型主要包括风轮机、传动机构(轮毂、传动轴和齿轮箱)和异步发电机,本论文研究中忽略风轮机及传动系统的转矩损耗以及传动系统连接的柔性。
变桨距风机研究中,当研究桨距控制环节对于电网稳定性影响时,模型框图中需加入桨距控制环节。
2.4.1风轮机结构和数学模型
定桨距风机中,一般风轮机连接有三个叶片,由玻璃钢制成。叶片的形状与曲线按空气动力学原理设计,以保证风轮机实现风能—机械能的理想转换。[16]由风力驱动产生的动力转矩Mae以式(2-7)表示,单位为标么值。
其中ρ为空气密度(kg/m3)Vω为风速(m/s)Rae为风轮机半径(m)
λ是叶尖速比,它的计算公式为:Nae=R/wV Cp为风能利用系数(即在单位时间内,风轮所吸收的风能与通过风轮转面的全部风能之比)N是风轮机的额定机械角速度(Rad/s)
PN是风轮机额定功率(MW)
2.4.2传动机构模型
风力机组的传动机构由轮毂、传动轴和齿轮箱组成。一般认为传动机构属于刚性器件,一阶惯性环节即可表示该机构的特性。[16]传动机构运动方程如式(2-10):
其中,Mae传动机构输入转矩(p.u.),Mm为传动机构输出转矩(p.u.),Th为轮毂惯性时间常数(s)。在简化模型中可将传动轴的惯量等效到发电机转子中,齿轮箱为理想的刚性齿轮组。
2.4.3异步发电机组结构及数学模型
风力发电机一般为异步发电机,定子绕组与电源直接相连,因此定子绕组电势和电流的频率决定于系统频率,而转子绕组电势和电流的频率与转子的转速有关,它取决于空气隙旋转磁场与转子的相对速度。[17]由传统电机学的观点,它的等值电路和矢量图如图2-5和图2-6所示。
建立风电机的数学模型前,需要进行必要的假设:
1.忽略铁磁材料饱和、磁滞和涡流的影响以及铁磁材料和线路中的集肤效应;
2.定子的三相绕组结构相同,且空间位置彼此相差120°,电机气隙中产生正弦分布磁势;
3.转子为具有光滑表面的圆柱形,气隙均匀,不计齿槽等的影响。当电力系统受到大的扰动时,表征系统运行状态的各种电磁参数都要发生急剧的变化,但是由于原动机调速器具有相当大的惯性,它必须经过一定时间后才能改变原动机的功率。这样,发电机的电磁功率与原动机的机械功率之间便失去了平衡,产生了不平衡转矩。在这个不平衡转矩的作用下,发电机开始改变转速(对异步发电机而言,转速变化直接导致滑差的变化,从而改变发电机的运行状态),转速的变化反过来又影响到电力系统中电流、电压和发电机电磁功率的变化。所以,由大扰动引起的电力系统暂态过程,是一个电磁暂态过程和发电机转子间机械运动暂态过程交织在一起的复杂过程。文献[18]对于发电机的电磁暂态、机电暂态和机械暂态模型作了比较和仿真分析,结果表明机电暂态模型足以表征系统暂态时风电机组的特性,因此建立异步发电机在d-q坐标系下的机电暂态模型。规定电机定子电流的正方向为电流流出电机为正,定子各相正值电流产生负值磁链,转子电流和磁链的正方向也按定子规则来选定。忽略定子绕组暂态过程,即令PΨds=PΨqs=0,则定子电压方程如式(2-11):
其中:Ud、Uq为分别为定子绕组d轴和q轴电压,Id、Iq分别为定子
绕组d轴和q轴电流,Ψd、Ψq分别为定子绕组d轴和q轴磁链,Rs为定
子电阻,ωs为同步角速度。
磁链与暂态电势E’和电流的关系:
其中:Ed’、Eq’分别为发电机的d轴和q轴的暂态电势,X’为异步发电机的暂态电抗(p.u.),可由公式计算得到。
Xs,Xr,Xm分别为风力发电机定子漏抗、转子漏抗和激磁电抗。以暂态电势为状态变量,忽略定子绕组的暂态过程,可推得:
式中:X为定子的同步电抗,X=Xs+Xm,T0’为定子绕组开路时转子绕组时间常数。
该电势方程的相量形式为:
其中s为发电机滑差,f0为系统频率(50Hz)。E’为暂态电势。定子绕组电磁方程式可由上面推导而得。忽略定子绕组电磁暂态时,即在机电暂态下,以定子量表示的异步发电机三阶数学模型如下:
其中下标为d表示直轴量,下标为q表示交轴量。s表示异步发电机的滑差(发电时为负值),X表示同步电抗,X’表示暂态电抗,T0’表示定子绕组开路时的转子绕组时间常数。
转子运动方程式反映了作用于转子的机械转矩和电磁转矩的关系。电机转子的机械角加速度与作用与转子的不平衡转矩之间的关系为:
ΔM=MT-ME为作用在转子轴上的不平衡转矩。Ω为转子机械角速度,J为转子转动惯量。由此可推得式
其中MT、ME分别为异步发电机机械转矩和电磁转矩(p.u.),Tj为异步发电机惯性时间常数(s)
电磁转矩方程式:
EdqqdMII
式中各物理量含义同前面的公式。
2.5仿真分析
为了说明风电机组在运行中的特性,检验上述数学模型的有效性,以一个风电场—无穷大系统为例进行了仿真计算。该系统如图2-7。
该系统中风机参数为X1=0.1026,r1=0.0124,X2=0.0962,r2=0.0062,Xm=3.0218。线路参数为XL=0.022,RL=0.0074,无功补偿电容按照额定风速时风电场出力的30%进行补偿。以上所有物理量均为标么值。分别在恒定风速、阵风、渐变风和随机风情况下,仿真风力发电机组的输出有功和无功以及母线电压特性。
2.5.1恒定风速情况
设定风速恒为14.6m/s时,风速曲线、风电机组输出有功、吸收无功以及风电场母线电压曲线如下图所示
基于风速特征的风力发电功率预测模型研究

基于风速特征的风力发电功率预测模型研究
概述
风力发电是一种可再生的清洁能源,在全球范围内都得到了广泛的应用。然而,风力发电的可靠性和稳定性常常受到风速的变化影响。因此,建立一个准确的风力发电功率预测模型对于优化风力发电系统的运营和管理至关重要。本文旨在研究基于风速特征的风力发电功率预测模型,以提高风力发电的可靠性和经济性。
一、引言
风力发电是利用风能转化为电能的一种发电方式。风力发电系统主要由风机、变频器、变桨控制系统、电网等构成。在风力发电系统中,风速是影响发电功率的最重要因素。因此,精确预测风速对于优化风力发电系统的运营和管理至关重要。
二、相关研究
在过去的几十年中,许多研究人员已经对风力发电功率预测进行了广泛的研究。这些研究方法主要可以分为统计方法和机器学习方法两大类。
统计方法是一种基于历史数据的预测方法,根据过去的风速数据和发电功率数据建立数学模型预测未来的发电功率。这些方法主要包括基于回归分析、时间序列分析和概率分布等方法。虽然统计方法可以提供一定的预测准确性,但其对复杂系统的建模能力有限,难以处理非线性和多变量间的关系。
机器学习方法则是通过建立数据驱动的模型来预测发电功率。该方法可以利用大量的历史数据进行训练,从而更好地捕捉风速与发电功率之间的关系。常用的机器学习方法包括神经网络、支持向量机和随机森林等。机器学习方法能够处理非线性关系和多变量问题,因此在风力发电功率预测中被广泛应用。
三、基于风速特征的风力发电功率预测模型 基于风速特征的风力发电功率预测模型旨在通过分析风速与发电功率之间的关系,寻找出最佳的预测模型。具体步骤如下:
1. 数据收集和预处理:收集历史风速和发电功率数据,并对数据进行清洗和预处理,如去除缺失值和异常值。
2. 特征提取:通过统计学方法或信号处理方法,提取风速的特征,例如均值、方差、峰度和斜度等。
3. 模型选择和训练:根据提取的风速特征和对应的发电功率数据,选择适合的机器学习方法构建预测模型,并利用历史数据进行训练。
051号西电数模A题风功率

1
承诺书
我们完全明白,在竞赛开始后参赛队员不能以任何方式(包括电话、电子邮件、网上咨询等)与队外的任何人研究、讨论与赛题有关的问题。
我们知道,抄袭别人的成果是违反竞赛规则的, 如果引用别人的成果或其他公开的资料(包括网上查到的资料),必须按照规定的参考文献的表述方式在正文引用处和参考文献中明确列出。
我们郑重承诺,严格遵守竞赛规则,以保证竞赛的公正、公平性。如有违反竞赛规则的行为,我们将受到严肃处理。
我们授权西安电子科技大学2014年数学建模校内赛竞赛组委会,可将我们的论文以任何形式进行公开展示(包括进行网上公示,在书籍、期刊和其他媒体进行正式或非正式发表等)。
我们参赛选择的题号是(从A/B/C中选择一项填写): A
参赛报名号为 物光051
报名时所属学院(请填写完整的全名): 物理与光电工程学院
参赛队员姓名与学号 (打印,用二号字,并签名) :
1. 姜垚
2. 魏春泉
3. 曾增峰
日期: 年 月 日
2
西安电子科技大学2015年大学生数学建模校内赛
评阅专用页
评阅人1
评阅人2
评阅人3
总评
成绩
1
风电场功率预测与规划
摘 要
我们用数学建模方法解决风电场功率预测问题。然后选取一个可建立风电场的地区,对其进行规划,使所建风电场能产出最大风电总功率。
风力发电场中的风力功率曲线建模与预测

风力发电场中的风力功率曲线建模与预测
风力发电是一种清洁、可再生的能源,在全球范围内得到了广泛的应用。然而,由于风力发电在不同风速下的发电功率存在一定的不确定性,因此建立准确的风力功率曲线模型及其预测方法对风力发电场的运维管理至关重要。本文将探讨风力发电场中的风力功率曲线建模与预测。
1. 介绍风力发电场及其问题背景
风力发电场是指将风能转化为电能的装置的集合体,由多个风力发电机组构成。但是,由于自然界中风速具有较大的不确定性,风力发电场存在着发电功率的波动性和不确定性,这对于电力系统的稳定性提出了一定的挑战。
2. 风力功率曲线建模方法
为了更好地理解风力发电场中风力与功率之间的关系,我们需要建立一个准确的风力功率曲线模型。一种常用的建模方法是基于物理原理的方法,即通过风速和机组特性参数来预测功率输出。另一种方法是基于统计学的方法,通过历史风速和功率数据建立统计模型进行预测。
3. 基于物理原理的风力功率曲线建模
基于物理原理的方法是通过风力发电机的特性参数和风速来预测功率输出。例如,根据风速、叶片面积、切入风速和额定风速等参数,可以建立一个数学模型来描述功率与风速之间的关系。这种方法需要准确的设备参数和风速数据,但能够较为精确地预测发电功率。
4. 基于统计学的风力功率曲线建模
基于统计学的方法则是通过分析历史风速和功率数据来建立功率曲线模型。这种方法不需要准确的设备参数,只需要足够的历史数据以及适当的统计方法。例如,可以使用回归分析、时间序列分析等方法来建立功率曲线的统计模型,并利用这些模型进行功率预测。
5. 风力功率曲线的预测方法
对于风力发电场来说,准确地预测功率曲线对于电网调度和运维管理非常重要。基于物理原理的模型通常需要较为准确的设备参数和气象数据,因此在实际应用中可能存在一定的难度。而基于统计学的模型则可以利用历史数据进行预测,但对于未来的风速和功率变化较难进行准确的预测。因此,结合这两种方法可以得到更准确、可靠的风力功率预测结果。
并网型风电场动态无功补偿方案的仿真

并网型风电场动态无功补偿方案的仿真
杨志越;李凤婷
【摘 要】At present, for lack of grid type wind farm to compensate reactive
approach was widely used in the a-synchronous wind generator terminal
shunt capacitor banks. With the rapid development of power electronic
technology , such compensation has begun to show obvious defects, the
dynamic reactive power compensation devices (SVC and STATCOM)
applied to the wind farm has been become an inevitable trend. The wind
turbine model was given, dynamic reactive power compensation device
model; a simulation model of wind power grid was established; the two
kinds of dynamic reactive power compensation devices ( SVC and
STATCOM) were applied to the wind farm and simulation in the
comparison.%目前对于并网型风电场内无功不足进行无功补偿普遍采用的方式是在异步风力发电机端并联电容器组.随着电力电子技术的迅猛发展,该补偿方式已经显现出明显弊端,将动态无功补偿装置应用到风电场中已经成为一种必然趋势.给出了风电机组模型、动态无功补偿装置模型;建立了并网风电场的仿真模型;将SVC和STATCOM这两种动态无功补偿装置分别应用到风电场中并进行了仿真对比.
风电实验报告
风电实验报告
实验一 :风力发电机组的建模与仿真
姓名:樊姗 学号:031240521
一、实验目的:
1掌握风力发电机组的数学模型
2掌握在MATLAB/Simulink环境下对风力发电机组的建模、仿真与分析;
二、实验内容:
对风速模型、风力机模型、传动模型和发电机模型建模,并研究各自控制方法及控制策略;如对风力发电基本系统,包括风速、风轮、传动系统、各种发电机的数学模型进行全面分析,探索风力发电系统各个部风最通用的模型、包括了可供电网分析的各系统的简单数学模型,对各个数学模型,应用 MATLAB 软件进行了仿真。
三、实验原理:
3.1风速模型的建立
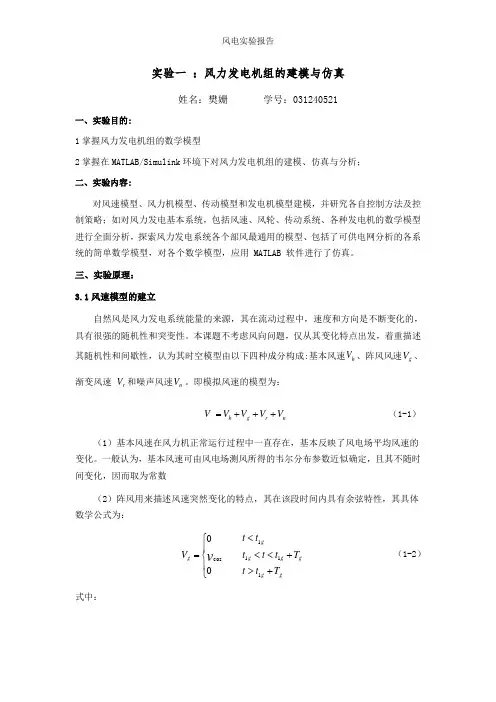
自然风是风力发电系统能量的来源,其在流动过程中,速度和方向是不断变化的,具有很强的随机性和突变性。本课题不考虑风向问题,仅从其变化特点出发,着重描述其随机性和间歇性,认为其时空模型由以下四种成分构成:基本风速bV、阵风风速gV、渐变风速 rV和噪声风速nV。即模拟风速的模型为:
nrgbVVVVV (1-1)
(1)基本风速在风力机正常运行过程中一直存在,基本反映了风电场平均风速的变化。一般认为,基本风速可由风电场测风所得的韦尔分布参数近似确定,且其不随时间变化,因而取为常数
(2)阵风用来描述风速突然变化的特点,其在该段时间内具有余弦特性,其具体数学公式为:
00cosvgV
ggggggTttTttttt1111 (1-2)
式中: 风电实验报告
)(2cos121maxcosgggTtTtGv (1-3)
t 为时间,单位 s;T为阵风的周期,单位 s;cosv,gV为阵风风速,单位m /s;gt1为阵风开始时间,单位 s ;maxG为阵风的最大值,单位 m/s。
直驱型风电机组动态建模及仿真分析

直驱型风电机组动态建模及仿真分析
随着可再生能源的发展,风电作为一种比较成熟的清洁能源形式,越来越广泛地应用于各种场合。为了更好地控制和优化风力发电系统的性能,需要对风电机组进行动态建模及仿真分析工作。
直驱型风电机组是一种新型的风力发电机组,其动态行为与传统驱动型风电机组有所不同。本文将以直驱型风电机组为对象,介绍其建模及仿真分析方法,并通过仿真实验验证其有效性。
首先,建立直驱型风电机组的动态数学模型是动态建模及仿真分析的基础。直驱型风电机组的运动方程可以描述为:
$J\ddot{\theta} + b\dot{\theta} = Tem - Tl$
其中,$J$为转动惯量,$\theta$为转子转角,$b$为摩擦系数,$Tem$为电磁转矩,$Tl$为负载转矩。直驱型风电机组和传统风电机组不同之处在于其电磁转矩是直接产生在转子上的,因此需要建立电磁转矩的模型,通常采用如下形式:
$Tem =
\frac{3}{2}P(\frac{L_{ms}}{L_{s}+L_{r}})^2i^2\sin\delta$
其中,$P$为极对数,$i$为转子电流,$L_{ms}$为互感,$L_{s}$和$L_{r}$分别为定子和转子的漏感,$\delta$为电角度。该模型应考虑到磁场饱和、非线性等因素的影响。
在建立动态数学模型的基础上,需要进行仿真分析以验证模型的有效性和性能。仿真分析的目的是得到风电机组的动态响应和控制策略,并进行有效性和性能评估。仿真分析的主要步骤包括仿真建模、仿真实验、仿真结果处理等。
在仿真建模过程中,应根据实际情况选取合适的仿真工具和方法。通常采用MATLAB等软件进行动态仿真建模,以及PSCAD等软件进行电磁仿真模拟。在模型输入、仿真条件等方面,应考虑到实际工作环境和实验条件的影响,以保证仿真结果的准确性和可靠性。
在仿真实验过程中,主要是对所建立的仿真模型进行动态响应测试和控制策略验证。通过针对不同的工况和工作状态进行仿真实验,可以得到不同工况下的动态响应和控制策略,从而评估风电机组的有效性和性能。
基于Matlab_Simulink的永磁直驱风力发电机组建模和仿真研究-2
基于Matlab_Simulink的永磁直驱风⼒发电机组建模和仿真研究-2
发电机参数:极对数42;d 轴电抗1.704mL ;q
轴电抗1.216mL ;转⼦磁通4.7442Wb ;转动惯量11258J 。
PI 参数:⽹侧电流内环d 轴(1.5、1),q 轴
(0.5、37);⽹侧功率外环(0.0002、0.05)
;直流侧电压(2、120);机侧电流内环d 轴(-3、-24),q 轴(-3、-80)
;机侧功率外环(-3、-60)
。本仿真中风速由6m/s 变化到9m/s ,最后变化
到12m/s 。在最⼤风能捕获控制情况下,随着风速的变化,转⼦转速不断调整,
以保持最佳叶尖速⽐,从⽽达到最⼤风能利⽤,图8为风速、转⼦转速、机械和电磁转矩变化曲线。
机侧电压电流变化如图9所⽰,在最⼤风能捕获模式下,电压和电流频率随着风速的增⼤⽽增
⼤,电压幅值从260V 变化到400V 、540V ,电流幅值变化为380A 、850A 、1500A 。
电⽹侧及直流侧电压电流变化如图10所⽰,电⽹电压保持恒定,
电流幅值随着风速的增⼤⽽增⼤变化范围为:168A 、580A 、1290A 。直流侧电压在风速突变时有⼀个充
电过程,电压升⾼,最⾼达到1320V ,经过⼤约0.1s
的暂态过程后恢复到额定值1200V 。
永磁直驱发电机输⼊电⽹有功及⽆功功率如
图11所⽰,有功功率随着风速的升⾼⽽不断变化,最后维持在1.1MW ,⽆功功率基本保持为零,
波动幅值为5kW 。实际输出有功功率与参考功率的⽐较如图12所⽰,在风速突变后参考功率⼤于实际输出功率,经过⼤约0.1s 的暂态过程后基本吻合。
永磁直驱发电系统机侧及⽹侧电压电流的d 、q 轴分量的变化如图13、14所⽰。机侧电压d 、q 轴分量随着风速变化⽽变化,机侧电流采⽤零d 轴控制策略,所以d 轴分量维持为零,q 轴分量反映功率的变
化。⽹侧电压保持恒定,因为⽆功参考值为零,
所以图11输⼊电⽹有功及⽆功功率Fig.11Active and reactive power input to
一种多模型融合的风电系统永磁同步发电机数字孪生建模方法
第27卷 第11期2023年11月 电 机 与 控 制 学 报Electric Machines and Control Vol.27No.11Nov.2023
一种多模型融合的风电系统永磁同步发电机数字孪生建模方法
刘利强1,2, 尹彦博1,3, 齐咏生1,3, 李永亭1,3(1.内蒙古工业大学电力学院,内蒙古呼和浩特010080;2.内蒙古自治区电能变换传输与控制重点实验室,内蒙古呼和浩特010080;3.内蒙古自治区机电控制重点实验室,内蒙古呼和浩特010051)摘 要:针对当前风电系统永磁同步发电机(PMSG)建模技术存在设备内部参数理想化和系统耦合单一化的不足,无法满足数字孪生技术对设备虚拟模型要求的问题,提出一种面向数字孪生的风电系统永磁同步发电机建模方法。首先,依据实体样机参数,构建2MWPMSG本体及电磁模型。之后为实现系统对PMSG的控制,基于联合仿真技术利用数字孪生建模平台搭建风电系统PMSG控制电路,实现多系统耦合仿真建模;在此基础上,充分考虑电机传热散热特性等影响,对PMSG热模型进行了构建与计算,并针对温度场计算流程复杂,不具备实时性等问题,引入一种改进的粒子群优化支持向量机(PSO-SVM)代理模型方法对热模型进行降阶处理并集成;最终完成了基于多模型融合的PMSG数字孪生虚拟模型建模,并采用实体风机运行数据进行验证与测试,结果表明该模型可以有效地反映PMSG真实运行特性。关键词:数字孪生;虚拟模型;风电系统永磁同步发电机;建模方法;联合仿真;降阶模型DOI:10.15938/j.emc.2023.11.015中图分类号:TM315文献标志码:A文章编号:1007-449X(2023)11-0149-14
收稿日期:2022-01-17基金项目:国家自然科学基金(61763037);内蒙古科技计划项目(2021GG164);内蒙古自然科学基金(2020MS05029,2021MS06018)作者简介:刘利强(1975—),男,博士,教授,研究方向为电力设备状态监测及故障诊断;尹彦博(1995—),男,硕士研究生,研究方向为电力设备状态监测及故障诊断;齐咏生(1975—),男,博士,教授,研究方向为电力设备状态监测及故障诊断;李永亭(1975—),女,硕士,副教授,研究方向为风力发电机组故障监测与诊断。通信作者:刘利强Digitaltwinmodelingmethodofwindpowersystempermanentmagnetsynchronousgeneratorbasedonmultimodelfusion
基于PID算法的风力发电机组控制系统设计
基于PID算法的风力发电机组控制系统设计
随着环保意识的提升,风力发电逐渐成为可再生能源中的重要一环。而对于风力发电系统,控制系统的设计和优化则是至关重要的一部分。而PID算法作为控制系统中最为常用的算法之一,也成为了风力发电机组控制系统设计的一大主流。
一、PID算法的基本概念及原理
PID(Proportional Integral Derivative)控制算法是一种基于反馈的控制算法,它根据当前控制对象的实际状态与期望状态之间的偏差,反馈给控制器,从而调节控制对象的控制参数,使其达到期望状态。
PID算法主要包括三个参数:比例系数、积分系数和微分系数。比例系数Kp是反馈偏差与控制对象控制参数比值的系数;积分系数Ki是反馈偏差与时间积分的系数;而微分系数Kd则是反馈偏差的斜率系数。通过调整这三个参数,可以有效地控制控制对象,使其实现期望的控制目标。
二、基于PID算法的风力发电机组控制系统设计的步骤
1.建立数学模型
对于风力发电系统,其控制对象主要包括叶轮、发电机及整个控制系统。根据这些控制对象的特性和物理参数,可以建立其数学模型。
2.确定控制目标
在确定控制目标时,需要考虑控制的效率和稳定性。例如,在风速变化较大的情况下,需要通过调节叶轮的转速和转动角度,控制发电机的输出电压和电流,使其能够始终保持在一个稳定的范围内。
3.选择合适的PID参数 根据风力发电机组的特性和性能,确定合适的PID参数,从而实现期望的控制目标。同时,还需要对PID算法进行优化,选择适合风力发电机组控制系统的PID算法。
4.模拟仿真和实验验证
通过模拟仿真和实验验证,对所设计的PID控制系统进行性能评估和优化。在此过程中,需要针对控制系统的不同参数进行测试,以便更好地验证控制系统的性能。
三、PID控制系统的优化
PID控制系统的优化主要包括两个方面:手动调整和自适应控制。
手动调整是根据经验和实验结果,手动调整PID参数,从而达到期望的调节效果。而自适应控制则是通过自动调整PID参数,根据控制对象的实际状态和反馈偏差,自动调节控制参数,从而实现更为精确的控制。
基于PSCAD的双馈感应风力发电机并网控制
(
类 别: 全日制硕士研究生
题 目:基于PSCAD的双馈感应风力发电机并网控制
英文题目:Grid Connection Control of DFIG Wind
Power Generation Based on PSCAD
研究生:周杰
学科名称:电力电子与电力传动
指导教师:李含善 教授
任永峰 副教授
二○一○年五月 硕士学位论文 分类号: 学校代码: 10128
UDC: 学 号: 20071079
内蒙古工业大学硕士学位论文
摘 要
全球能源不断消耗,环境日益污染。风能是一种绿色能源,已经受到世界各国的广泛重视。风力发电技术得到了快速的发展,已经由初期的恒速恒频(CSCF)风力发电发展到现在的兆瓦级变速恒频(VSCF)风力发电。其中,双馈电机(DFIG)变速恒频风电机组由于其自身的各种优点已经成为风力发电的主流。采用双馈电机的风力发电系统具有变速运行、四象限潮流控制、改善电能质量、变频器容量小等优点,在风力发电中被广泛使用。
本文以电力系统仿真软件PSCAD/EMTDC为平台,对兆瓦级变速恒频双馈电机进行了仿真研究。分析了双馈电机的基本结构、运行原理、能量流动关系,建立了双馈电机数学模型。在此基础上建立了转子侧变换器与网侧变换器的控制系统。转子侧变换器采用定子磁链定向的矢量控制,并网前实施空载并网控制,并网成功后进行控制策略切换。在额定风速以下时,发电机输出功率未达到额定功率,采用最大功率跟踪控制,并给出最大风能追踪下的定子有功功率的参考值;在额定风速以上时,增大桨叶节距角,使风力发电机组保持在额定功率发电。网侧变换器采用电网电压定向的矢量控制,实现直流电压的稳定及网侧的单位功率因数控制。
仿真研究中,将所建模型与PSCAD/EMTDC模型库中的已有模型相结合。并网前结合桨距角控制解决了转子转速缺乏控制的问题。风机从接入电网,控制策略切换到发电的全过程仿真表明,该控制策略能快速地控制发电机的定子电压满足并网条件,实现电机在变速条件下的顺利并网,能够很好的实现功率解耦控制及最大风能追踪。