
chapter3-1并联机构的奇异性
什么是奇异性?
性能差
例一:拉直绳子
想保持绳子拉直, 需要非常大的力!
F
f
f F 2 sin
F
0
F
例二:双连杆
f
F
F
f F 2 sin
0
F
0
f
例三:曲柄连杆——死点
C B
曲柄
A
摇杆
ABC三点一线
并联机构也存在奇异性问题
奇异性的直观物理意义
O. Ma, J. Angeles Architecture singularities of platform manipulators
IEEE International Conference on Robotics and Automation,1991
§3.3 奇异性分类
模型奇异(Formulation Singularity) 构型奇异(Achitecture Singularity)
课程回顾
整体动力学模型
位姿、速度、角速度。。。
6-DOF并联机器人 多刚体动力学 出 力 阀芯位移 6套 液压伺服驱动系统 速 度
多刚体系统与液压驱动系统作用机理
课程回顾
整体动力学模型
液压驱动系统
PL
+
Cs q,q
-
A
1 s
Kc
fa
-
J
T lq
q
+
-
Gs q
M s 1 q
Home!
水平旋转
平移
奇异性分类
模型奇异(Formulation Singularity) 构型奇异(Achitecture Singularity)
C tc Cr
Bc
q
1 s
-
-
xv
+
Kq
QL
+
+
-
A
l
J lq q
q
多刚体系统
六自由度并联机器人整体方块图
课程回顾
整体动力学模型
并联机器人
Cs q,q
PL
+
A
fa
T J lq q
+
-
Gs q
控制系统
1 s
Kc
qr
M s 1 q
C tc
Cr
Bc
位置 反解
m p I Ln RA p L f a 0 n
0 t 0 I p ω 0
0 t mp g ΩI p ω 0
课程回顾
三、单刚体运动方程
m p I Ln RA p L f a 0 n
M p q C p q,q q
G p q
惯量矩阵(Inertia matrix),6×6 科氏力和向心力项(Coriolis,centripetal force),6×1 重力项(Gravity),6×1
课程回顾
多刚体动力学方程:
T J lq q f a M s q q C s q, q G s q
相关
1 1 0 E 0 cφ 0 当欧拉角 θ 时, 2 0 sφ 0 φ θ ω ψ
欧拉角的限制:
E 0
2
θ
2
奇异性分类
模型奇异(Formulation Singularity) 构型奇异(Achitecture Singularity)
重力
A轴
D0 M 0
D
所有支腿轴线均通过A轴,对A轴力矩为零; 无法平衡重力力矩 即使锁住各个支腿,机构也会沿着A轴自由转动
并联机构奇异的仿真模拟
ADAMS仿真
并联机构的奇异性
F
q
速度传递: 力传递:
l J lq q
F J lq f
T
l
f
奇异:
J lq 0
rank( J lq ) 6
相似正六边形
相似不规则六边形
相似半规则六边形
§3.3.2 构型奇异
相似正六边形情形
上平台
支腿
下平台
结构特点 奇异性存在范围
相似正多边形 遍布整个工作空间
§3.3.2 构型奇异
相似正六边形情形
支腿伸缩速度的矩阵形式: l J lq q
雅克比矩阵 J lq LT n
( RA Ln )
§3.3.2 构型奇异
相似正六边形情形
a1 b1 a 2 b2 B a2 t a1 t a3 b3 a3 t t t a1 b1 a 2 b2 t a3 b3
第一列减第二列加到第三列:
0
(a3 b3 ) (a1 b1 ) (a2 b2 ) (a3 a1 a2 ) (b3 b1 b2 )
T T T
rank( B) rank( B' ) rank( B)
后三列,加到前三列:
a1 b1 a 2 b2 B a2 t a1 t a3 b3 a3 t t t a1 b1 a 2 b2 t a3 b3
1
是否奇异?
ai li
Op
t
bi
Ob
i 1~ 6
T
t a1 b1 t a 2 b2 t a3 b3 t a 4 b4 t a5 b5 t a 6 b6 B a1 (t b1 ) a 2 (t b2 ) a3 (t b3 ) a 4 (t b4 ) a5 (t b5 ) a 6 (t b6 )
q
1 s
l r
+
K0 Ka
xv K q
+
QL +
+
el
-
A
l
J lq q
q
l
1 s
六自由度并联机器人位姿控制
课程回顾
整体动力学模型(Simulink)
本章主要内容
§3.1 奇异性含义 §3.2 奇异性对机构性能的影响 §3.3 奇异性分类 §3.4 奇异性的分析方法
§3.1 奇异性的含义 1、关系到机构的稳定性、安全性 2、奇异时,机构不稳定、不可控 3、严重恶化机构精度 4、即使靠近奇异附近,机构特性也很差
第3章 并联机构的奇异性
Singularity of parallel mechanism
哈尔滨工业大学 Harbin Institute of Technology
课程回顾
三、单刚体运动方程
牛顿方程: Ln f a m p g m p t
欧拉方程: [ RA p Ln ] f a I p ω I p ω
Cs q,q
fa
T J lq q
+
Gs q
M s1 q
q
1 s
l
J lq q
q
课程回顾
液压驱动系统模型
Ps P0
伺服阀
PL
+
fa
A
1 s-xv源自Q1Q2Kc
C tc Cr
Bc
l
A2
A1 p1
液压缸
p2
Xv
+
QL
+
Kq
+
A
l
阀控缸系统原理图
并联机器人液压驱动系统框图
位形奇异(Configuration Singularity)
§3.3.1 模型奇异
模型奇异(Formulation Singularity)
φ ω E θ ψ
公式奇异
0 sθ 1 E 0 cφ cθ sφ 0 sφ cθ cφ
T
前三列,加到后三列:
(t a1 b1 ) (t a 4 b4 ) 2t (a1 a 4 ) (b1 b4 )
a5
根据结构的对称性:
ai ai 3 bi bi 3
a4 a3
i 1,2,3
a6 a1 a2
(t a1 b1 ) (t a 4 b4 ) 2t (a1 a 4 ) (b1 b4 ) 2t
机构雅克比矩阵奇异!
§3.2 奇异时的机构特性
重力
A轴
处于奇异位形时,并联机构自由度不能完全被约束, 此时机构失去控制。
§3.2 奇异时的机构特性
力传递:
F J lq f
T
F
J lq 0
f
造成支腿处产生很大力,甚至造成机构破坏。
§3.2 奇异时的机构特性
速度传递: 误差传递:
l J lq q
类似地:
a1 (t b1 ) a4 (t b4 ) a1 t a4 t a1 b1 a4 b4 2a1 b1
§3.3.2 构型奇异
相似正六边形情形
t a1 b1 t a 2 b2 t a3 b3 t a 4 b4 t a5 b5 t a 6 b6 B a1 (t b1 ) a 2 (t b2 ) a3 (t b3 ) a 4 (t b4 ) a5 (t b5 ) a 6 (t b6 ) t a1 b1 t a 2 b2 t a3 b3 2t B' a1 (t b1 ) a 2 (t b2 ) a3 (t b3 ) 2a1 b1 t a1 b1 t a 2 b2 t a3 b3 t B a1 (t b1 ) a 2 (t b2 ) a3 (t b3 ) a1 b1 2t 2a 2 b2 t a 2 b2 2t 2a3 b3 t a3 b3
2(3-RPS)并串运动平台的奇异性分析
2(3-RPS)并串运动平台的奇异性分析梁辉;李伟;赵宇;胡同帅【摘要】并串联机构相对纯并联机构能够增大工作空间,同时能够增加动平台的灵活性.以2(3-RPS)并串运动平台为例,给出了并串运动平台的力雅克比矩阵的推导方法以及发生奇异的条件.首先,基于螺旋理论,分析了上下3-RPS并联机构支链的运动螺旋系和约束反螺旋;然后运用互易积理论,得到了2(3-RPS)并串运动平台的完整运动雅克比矩阵,在此基础上,建立了该机构的静力平衡方程和力雅克比矩阵,发现该矩阵是由2个3-RPS并联机构运动雅克比矩阵的转置而联立组成的6×12矩阵.最后,通过分析力雅克比矩阵是否降秩,具体分析了2(3-RPS)并串运动平台的约束奇异、运动奇异以及混合奇异位形.【期刊名称】《青岛科技大学学报(自然科学版)》【年(卷),期】2016(037)001【总页数】6页(P67-72)【关键词】并串联机构;螺旋理论;雅克比矩阵;2(3-RPS);奇异位形【作者】梁辉;李伟;赵宇;胡同帅【作者单位】青岛科技大学机电工程学院,山东青岛266061;青岛职业技术学院海尔学院(机电学院),山东青岛266555;青岛科技大学机电工程学院,山东青岛266061;青岛科技大学机电工程学院,山东青岛266061【正文语种】中文【中图分类】TH112自1983年Hunt发明3-RPS[1]并联机构以来,人们对其进行了广泛深入的研究[2-3]。
并串机构是由多个并联机构串接而成的新型机构,该类型机构能够汲取并联机构和串联机构的优点,但此类机构结构复杂,具有新的运动特性[4],理论模型比较难建立,综合了并联机构和串联机构的共同难点,至今公开发表的文献很少。
路懿等[5]提出了一种由2个3-RPS机构串联而成的6自由度并串联机构,并采用CAD 变量几何法求解了该机构的位置解。
之后又采用解析法和CAD变量几何法对这类机构进行了深入的研究[6-7]。
Jaime等[8]利用螺旋理论以及虚位移原理,研究了路懿提出的2个3-RPS并联机构串联而成的2(3-RPS)并串联机构,对其进行了运动学和动力学分析。
3-PUU并联机构的动力学分析
3-PUU并联机构的动力学分析作者:范大俊来源:《科技资讯》 2015年第11期范大俊(大连大学机械工程学院辽宁大连 116622)摘要:多体系统进行动力学分析,是实现虚拟样机和虚拟现实的前提条件之一。
它在力学的基础上,经过半个世纪的发展,形成不同的研究方向和研究领域,并孕育而生了多款商业化软件。
该文运用凯恩方法,以动平台参考点的速度和角速度为伪速度,在任务空间中建立了封闭形式的运动方程。
在建模过程中,无需求解理想约束反力、不使用动力学函数,不需求导运算,变量和方程的数目少,方程表达式简单,计算效率得到显著提高。
关键词:并联机构凯恩方法动力学分析中图分类号:TH112 文献标识码:A 文章编号:1672-3791(2015)04(b)-0214-01①作者简介:范大俊(1990.5—),男,汉族,本科生,主要研究方向为机械设计。
多体系统动力学是研究由若干个刚性或者柔性物体相互连接所组成的系统的运动规律的一门新兴学科,它包括多刚体系统动力学和多柔体系统动力学。
机械多体系统是对航空航天、数控机床、大型船舶等重型机械领域机电系统的高度浓缩。
对多体系统进行动力学分析,是实现虚拟样机和虚拟现实的前提条件之一[1]。
它在力学的基础上,经过半个世纪的发展,形成不同的研究方向和研究领域,并孕育而生了多款商业化软件。
它们的研究方法主要以矢量力学方法和分析力学方法为主。
经过多年的发展,又形成了以凯恩力学为基础的兼顾矢量力学和分析力学优点的建模方法。
并联机构动力学建模方法已趋于成熟,但大部分动力学模型是建立在关节空间中的。
在关节空间中进行仿真将增加计算量,提高了运算强度,可能导致计算精度的丧失甚至丢失。
此外,在关节空间中,我们常使用的PD控制会引出并联机构运动学正解的问题[2]。
并联机构的运动学正解方程复杂、极难求解。
更重要的是,并联机构的运动学正解具有多组解。
通过调整关节空间,未必可以使操作手臂得到我们需要的位姿。
3-UPUUPU并联机构刚度求解与优化的开题报告
3-UPUUPU并联机构刚度求解与优化的开题报告
1. 研究目的
UPU并联机构被广泛应用于机器人领域,其具有结构简单、运动灵活、刚度高等优点。
然而,UPU并联机构的刚度受到其结构特性的限制,因此需要进行刚度的求解和优化。
本研究旨在通过理论分析和仿真实验
的方式,对UPU并联机构的刚度进行求解和优化,为其在工程实践中的
应用提供理论依据。
2. 研究内容
(1)UPU并联机构刚度的理论分析:根据UPU并联机构的特点和
运动规律,推导其刚度表达式,分析其刚度特性和影响因素。
(2)UPU并联机构刚度的仿真实验:采用SolidWorks和ADAMS软件对UPU并联机构进行建模和仿真,验证理论分析结果的正确性,并进
一步探究结构优化的方向。
(3)UPU并联机构的刚度优化研究:根据理论分析和仿真实验结果,分析UPU并联机构的设计缺陷和不足,提出刚度优化的方向,进一步改
进其结构、材料等方面的参数。
3. 研究意义
UPU并联机构是机器人领域中常用的一种六自由度并联机构,其刚
度对机器人的性能和精度影响极大。
本研究通过理论分析和仿真实验的
方式,深入研究了UPU并联机构的刚度特性和影响因素,提出刚度优化
的方向,对机器人领域的精度控制、运动规划等方面的研究具有重要的
理论意义和实际应用价值。
3-RPC并联机构雅可比矩阵
3-RPC并联机构雅可比矩阵SU Rong-hai;ZHOU Yi-jun;ZHANG Zhi-yuan;CHEN Ye-fu【摘要】建立雅可比矩阵是研究并联机构运动轨迹的重要方法.以3-RPC并联机构为研究对象,建立机构雅可比矩阵并以此为基础分析机构奇异位型.首先利用螺旋法分析3-RPC并联机构的每个分支,建立支链运动螺旋,然后运用反螺旋系建立3×6约束雅可比矩阵,确定驱动副后建立3×6驱动雅可比矩阵,综合两个矩阵得到3-RPC并联机构的6×6雅可比矩阵.对6×6雅可比矩阵进行奇异性分析,得到机构在极限条件下的奇异位型,可以有效避免机构卡死现象的发生.建立3-RPC并联机构雅可比矩阵对于分析机构的运动有重要意义.【期刊名称】《安徽理工大学学报(自然科学版)》【年(卷),期】2018(038)006【总页数】4页(P55-58)【关键词】螺旋理论;并联机构;雅可比矩阵;3-RPC【作者】SU Rong-hai;ZHOU Yi-jun;ZHANG Zhi-yuan;CHEN Ye-fu【作者单位】;;;【正文语种】中文【中图分类】TH112现在制造业由自动化朝向智能化发展,并联机构的使用数量不断扩大。
近年来并联机构在制造业和工程领域具有广泛的应用[1-3]。
少自由度并联机构具有精度高,承载能力强,累积误差小等特点,结构简单、造价低、实用性强的三自由度并联机构受到越来越多的重视[4-6]。
煤矿地下开采的顶板岩层是不稳定的力学结构,其中有断层,构造以及矿压冲击等多种地质危害,在地下开采工作面支护是首要安全条件,是安全高效生产的保证,液压支架是支护装备的重要设备,在开采过程中不仅有支护作用还跟随开采工作面移动,是综采系统的核心设备。
液压支架对围岩的适应性,可靠性决定开采的成败。
在传统的矿用液压支架中,四连杆机构对于平行工作面产生的侧向力没有较好的抵抗,产生的横向载荷靠其机构内部承受,针对这些缺陷来改进液压支架[7-9]。
3-RRR并联机构SolidWorks和MATLAB运动学仿真分析
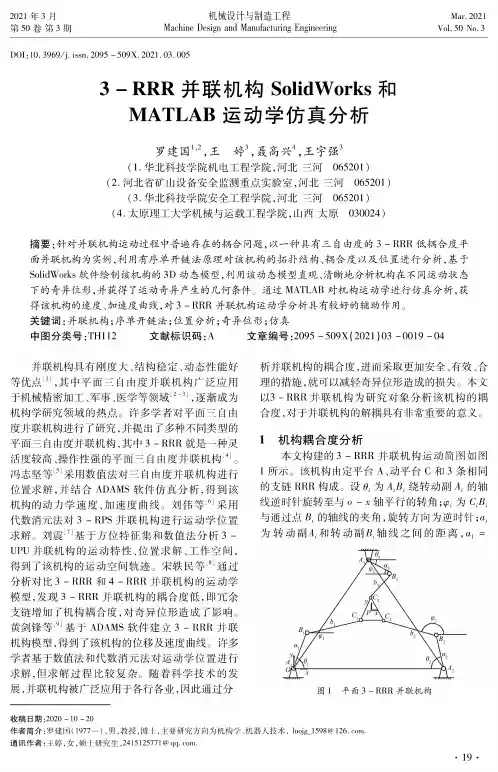
尺寸为:7 * 300 mm, M * 100 mm, ' * 500 mm,
4 * 75 mm。
ห้องสมุดไป่ตู้
机构用于机械加工行业生产线
的物品搬运。
如图1所示的坐 ,则平
台P点的
可假设成以(275,330)为圆心、
以75 mm为半径的圆;动平 的
C?绕Q
,即位姿 为20。,那么动平 心点P的
程如式(10)所示:
殊
的现象,或 处于死 能继续 ,或 失去稳
,甚至自由
生改变。当机构处于
、
死点时,这些象
为机构的 性。M
要
位 为3类,如下所述:
第一类 位形是一条支链的
和从动
平行时,导致机构自由 生 ,进
机构的 精度,如图3和图4所示。
第二类 位 为2种情况:一种是2条支
链的从 互相平行时,导致机构自由
生变
;另一种是3条支 的从 互相平行时,产生
序单开 获 机构的耦合度)* 1,即 机构
属于 合度的 机构,具有一定的研究 。
用于判断任意一
机构的耦合度,具
有普遍性。但是,目前的研究工作
3 -RRR
参考文献:
[1 ]李静,王梓睿,沈南燕,等• 2RPU_RPS并联机构运动学分析 及仿真& J] •工业控制计算机,2020,33 (3) :66 -67,86.
展, 机构被广 用于各行各业,因
机构的耦合度,进 取 安全、有效、合
理的措施,就可以减轻 位形造成的损失。本文
以3 - RRR 机构为研究对象
机构的耦
合度,对于 机构的解 有非常重要的意义。
1机构 度分析
构建的3 - RRR
机器人机构学【ch06】并联机器人机构拓扑结构特征与综合 培训教学课件
“
可分离活动度
当机构可以分割为两个或多个独立的运动子链,且每个子链的从动连杆相对于机架的
位姿只是该子链内主动输入的函数时,该机构具有可分离活动度。
”
活动度类型与控制解耦原理
活动度类型判定准则如下: 1)当F个主动副位于同一个BKC的诸支路中时,机构具有完全活动度。
2)当F个主动副位于不同BKC的支路中时,机构具有部分活动度。
第六章
并联机器人机构拓 扑结构特征与综合
工业和信息化部“十四五”规划教材
机器人机构学
01
并联机器人机构结构组成
并联机器人机构结构组成
并联机器人机构结构分解
如图6-1所示,任一基本回路数为v的并联机器人机构可视为由动平台、静平台以及两者之间并联的v+1 个单开链(SOC)支路组成。
并联机器人机构结构组成
本运动链(BKC)组成。
基本运动链判定准则
按照机构耦合度算法,机构被依次 分解为1个SLC和v-1个SOC。
“
基本运动链的重要性质 1)基本回路数为v且只由R副组成的BKC类型只存在有限种。
”
多回路机构耦合度
2)每一种BKC的运动学正解(包括复数解)数目NBKC是一不变量,v=1~3的平面BKC的NBKC如表6-2所示。 3)并联机器人机构的混合单开链(HSOC)支路中包含BKC,有利于实现并联机器人机构控制解耦。
并联机器人机构结构组成
并联机器人机构结构组成
混合单开链支路及其等效单开链:含有回路的开链称为混合单开链,如图6-2(a)所示。
并联机器人机构结构组成
更一般地,混合单开链可由并联机器人机构(单回路机器人机构可视为回路数为1的并联机器人机构)串 联若干运动副和连杆组成,如图6-3(a)、(b)所示。
3PRS并联机构的运动学和误差分析
3PRS并联机构的运动学和误差分析目录一、内容概述 (1)二、概述并联机构及运动学基础 (2)三、3PRS并联机构的运动学分析 (3)3.1 机构描述与基本结构 (5)3.2 运动学建模与方程建立 (6)3.3 运动学仿真与结果分析 (7)四、误差来源及分类分析 (8)4.1 制造误差分析 (9)4.2 安装误差分析 (10)4.3 运行误差分析 (11)五、误差模型建立与误差计算 (12)5.1 误差模型的建立方法 (13)5.2 误差计算过程及影响因素分析 (15)5.3 误差优化策略探讨 (16)六、实验验证与结果讨论 (17)6.1 实验目的与实验方案制定 (18)6.2 实验数据与结果分析对比讨论 (19)七、结论总结与展望未来发展方向分析 (20)一、内容概述本文档旨在探讨“3PRS并联机构的运动学和误差分析”。
我们需要理解并联机构及其重要性,并联机构是一种多输入多输出的机械结构,广泛应用于各种精密制造和加工领域。
3PRS并联机构以其独特的结构特点和性能优势,在机器人技术、航空航天等领域发挥着重要作用。
运动学分析:这一部分的重点在于理解3PRS并联机构的基本运动特性。
这包括对其运动学模型的建立,对其关节、连杆和末端执行器等部件的运动分析,以及对整体运动性能的优化。
理解这些基本知识,对于我们进行误差分析是非常重要的基础。
误差建模:由于在实际应用中,各种因素如制造误差、装配误差等都会对并联机构的运动性能产生影响,因此误差建模是本文的重要部分。
在这一部分,我们将详细介绍如何建立3PRS并联机构的误差模型,并分析误差来源和影响。
我们还将探讨如何对误差进行量化评估。
误差分析:基于建立的误差模型,我们将对3PRS并联机构的误差进行详细的定量和定性分析。
这包括分析误差的分布特性、对运动性能的影响等。
我们还将探讨如何通过优化结构设计、改进制造工艺等方法来减小误差,提高并联机构的运动性能。
实验验证:为了验证理论分析的正确性,本文将介绍相关的实验验证工作。
Stewart型并联机器人的奇异对其运动精度的影响
Stewart型并联机器人的奇异对其运动精度的影响
陈垚;尤晶晶;叶鹏达;王澍声;黄宁宁
【期刊名称】《机械制造与自动化》
【年(卷),期】2024(53)3
【摘要】以9-3 Stewart型并联机器人为研究对象,分析其在机构接近奇异位形时动平台运动精度的情况。
通过计算并联机器人速度Jacobian矩阵的行列式得到奇异点的坐标。
通过虚拟样机实验,得到动平台参考点位置反解和正解计算的相对误差。
用转动Jacobian矩阵条件数的倒数来度量机构接近奇异的程度,并分析该程度与上述相对误差之间的映射关系。
研究结果表明:当指标值大于7.027×10^(-5)时,正、反解的相对误差可忽略不计,这为奇异规避、路径规划等后续工作提供了理论参考。
【总页数】5页(P195-198)
【作者】陈垚;尤晶晶;叶鹏达;王澍声;黄宁宁
【作者单位】南京林业大学机械电子工程学院;南京航空航天大学江苏省精密与微细制造技术重点实验室;常州大学机械与轨道交通学院
【正文语种】中文
【中图分类】TH122;TP242
【相关文献】
1.3/6-SPS型Stewart并联机构奇异轨迹的性质识别
2.Stewart并联机构姿态奇异与无奇异姿态运动规划
3.冗余驱动消除Stewart并联机器人奇异位形
4.Stewart 并联机器人的非奇异终端滑模控制
5.平面平台型Stewart并联机构的奇异性分析
因版权原因,仅展示原文概要,查看原文内容请购买。
高等机构学-文档资料
平面五杆平行四边形机构自由度计算
AD分支的运动螺旋系:
$1 0 0 1; 0 0 0
$2 0 0 1; a2 b2 0 y
分支的约束螺旋系为:
x
$1r 0 0 0; 1 0 0
$2r 0 0 0; 0 1 0
$3r 0 0 1; 0 0 0
基于螺旋理论的自由度分析原理 ➢ 螺旋的基本概念 ➢ 螺旋表示运动和受力 ➢ 运动副的螺旋表示 ➢ 螺旋的相关性 ➢ 螺旋的相逆性 ➢ 基于螺旋理论的自由度计算
基本概念
直线的plücker坐标:
z
方向向量 S
位置向量 r
线矩S0= r×S
O
直线表示为(S; S0),满足S·S0=0。
S
r
y
x
一般,对偶矢量中 S·S0≠0,(S; S0)表示一个一般的螺旋
$1 1 0 0; 0 0 0
$2 0 1 0; 0 0 0 $3 0 0 0; d3 0 f3
$4 0 1 0; d4 0 f4
$5 1 0 0; 0 e5 0
分支的约束螺旋系为:
$i5 $i 4
zi $i3 xi $i1
yi $i2
$ 1 r 000 ;001
为垂直于U副十字平面的约束力偶。
与已知螺旋系相逆的反螺旋
当螺旋系同时含有若干线矢量和偶量
1 与此螺旋系相逆的线矢量,必须与所有偶量相垂直且与所有线矢量相交
2
与此螺旋系相逆的偶量必须与螺旋系的所有线矢量垂直
基于螺旋理论的自由度分析原理 ➢ 螺旋的基本概念 ➢ 螺旋表示运动和受力 ➢ 运动副的螺旋表示 ➢ 螺旋的相关性 ➢ 螺旋的相逆性 ➢ 基于螺旋理论的自由度计算
$2 0;s2
六自由度并联机器人基于外文翻译、中英对照、英汉互译讲解
基于Grassmann-Cayley代数的六自由度三足并联机器人的奇异性条件Patricia Ben-Horin,Moshe Shoham,IEEE准会员关键词:指数,Terms-Grassmann-Cayley代数,奇异性条件,六自由度三足机器人摘要本文研究了每一个腿上都有一个球形接头的大多数六自由度并联机器人的奇异性条件。
首先,应该确定致动器螺丝位于腿链中心,然后在使用基于Grassmann-Cayley代数和相关的分解方法来确定这些螺丝包含的哪些条件是导数刚度等级不足的。
这些工具是非常有用,因为他们可以方便的表示坐标-并用简单的表达式来表示几何实体,从而使用几何解释奇异性条件是更容易获得。
利用这些工具, 这类奇异性条件的144种组合被划定在四个平面所相交的一个点上。
这四个平面被定义为这个零距螺丝球形关节的位置和方向。
一、介绍在过去的二十年里,许多研究人员一直在广泛地研究并联机器人的奇异性。
不像串联机器人, 尽管并联机器人失去了在奇异配置中的自由度,而且执行器都是锁定的,但是他们的的自由度还是可以获得的。
因此,对这些不稳定姿势的机器人的全面研究对于提高机器人的设计和确定机器人的路径规划是至关重要的。
用于寻找并联机器人奇异性的主要的方法之一,是基于计算雅可比行列式进行计算。
Gosselin和安杰利斯的分类奇异性的闭环机制是通过考虑两个雅克比定义输入速度和输出速度之间的关系。
圣鲁克和Gosselin减少了定义的雅可比行列式算术操作要求,从而通过数值计算得到多项式。
另一个重要的工具,是用螺旋理论分析奇异性,在1900的论文中中开发机器人的相关应用程序,有几项研究已经应用这个理论找到并联机器人的奇异性。
在论文中,特别注意到情况是执行机构是线性和代表螺丝是零投的。
在这些情况下,奇异的配置是解决是使用几何方法寻找可能的致动器线依赖,可以发现其他分类方法闭环机制。
在本文中,我们分析了三足的机器人的一大类奇异点,机器人每个腿链有一个球形接头,我们只关注了其中正运动学奇异性。