
RB08搬运机器人说明书(机械分册)(2014年9月第1版)17定(150316更改)
机器人使用说明书
HW0483930
HW0483930
6 手腕轴的负载规格及手腕法兰盘详图
6.1 手腕轴的负载允许值. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 6-1 6.2 手腕法兰盘详图 . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 6-2
旋转
解除急停状态
• 在机器人动作范围内示教时,请遵守以下事项: - 保持从正面观看机器人。 - 遵守操作步骤。 - 考虑机器人突然向自己所处方位运动时的应变方案。 - 确保设置躲避场所,以防万一。 由于误操作造成的机器人动作,可能引发人身伤害事故。
• 进行以下作业时,请确认机器人的动作范围内没人,并且操作者处于安全位置操作: - NX100 接通电源时。 - 用示教编程器操作机器人时。 - 试运行时。 - 自动再现时。 不慎进入机器人动作范围内或与机器人发生接触,都有可能引发人身伤害事故。另外,发 生异常时,请立即按下急停键。 急停键位于 NX100 前门及示教编程器的右侧。
MOTOMAN-SSA2000
机器人使用说明书
型号 : YR-SSA3-A00 ( 标准型 ) 型号 : YR-SSA3-A01 (SLU 轴装有限位开关 ) 型号 : YR-SSA3-A10 ( 倒挂安装 ) 型号 : YR-SSA3-A11 ( 倒挂安装 , SLU 轴装有限位开关 )
请确保本使用说明书到达本产品的最终使用者手中。
iv
HW0483930
HW0483930
注意
• 进行机器人示教作业前要检查以下事项,有异常则应及时修理或采取其他必要措施。 - 机器人动作有无异常。 - 外部电线遮盖物及外包装有无破损。
搬运机器人

搬运机器人的机械设计------臂部设计
手臂部件是机械手的重要握持部件。它的作用是支撑腕部和 手部(包括工作或 夹具),并带动他们做空间运动。
搬运机器人的机械设计------机械整体设计
对气动机械手的基本要求是能快速、准确地拾放和搬运物件,这就要 求它们具有高精度、快速反应、一定的承载能力、足够的工作空间和 灵活的自由度及在任意位置都能自动定位等特性
设计气动机械手的原则是:
I. 充分分析作业对象(工件)的作业技术要求,拟定最合理的作业工序和工 艺,满足系统功能要求和环境条件;
设计的搬运机器人的腕部的运 动为一个自由度的回转运动, 运动参数是实现手部回转的角 度控制是在0°~180°范围内。 如图
腕部回转基本结构示 意
搬运机器人的机械设计------腕部设计
腕部的驱动方式采用直接驱动 的方式,由于腕部装在手臂的 末端,所以必须设计的十分紧 凑可以把驱动源装在手腕上。
机器人手部的张合是由双作用单 柱塞液压缸驱动的;而手腕的回 转运动则由回转液压缸实现。将 夹紧活塞缸的外壳与摆动油缸的 动片连接在一起;当回转液压缸 中不同的油腔中进油时即可实现 手腕不同方向的回转。
搬运机器人简介 ------搬运机器人的机械设计
组员:陆真元(PPT演示) 芮荣震(PPT制作) 邵刚(答 辩) 孙明森(资料准备)
目录
搬运机器人的历史 搬运机器人的意义 搬运机器人的机械设计 机械整体设计 执行机构 驱动机构 控制机构
搬运机器人的历史
搬运机器人【transfer robot】 是可以进行自动化搬运作业的工 业机器人,也被称为无人搬运车 或者是AGV。最早的搬运机器 人出现在1960年的美国, Versatran和Unimate两种机器 人首次用于搬运作业。搬运作业 是指用一种设备握持工件,是指 从一个加工位置移到另一个加工 位置。
玻璃搬运机器人
400kg可搬6轴多关节机器人 SC400LC 应用案例
第19页/共38页
大型玻璃基板搬运机器人
Artis SJ系列
第20页/共38页
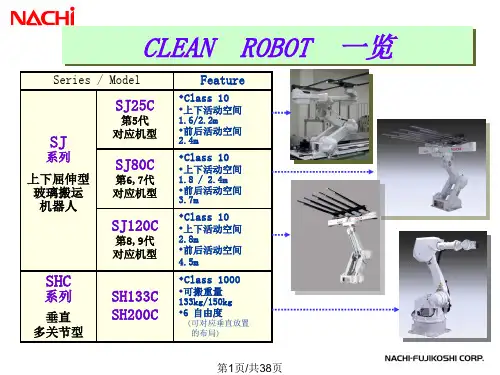
CLEAN ROBOT 一览
Series / Model
Feature
SJ25C
第5代 对应机型
Class 10
上下活动空间 1.6/2.2m 前后活动空间 2.4m
第22页/共38页
基本规格
Freedom (No. of motor)
Single Arm Double Arm
Work Range
Z-axis Rotation-axis Horizontal-axis
Max Velocity
Z-axis Rotation-axis Horizontal-axis
1300 kg
1345 kg
Class 1000 (Federal Standard 2090)
1 [rad] = 180 / [° ], 1 [N・m] = 1 / 9.8 [kgf・m]
Note 1) During development, specifications may change without notice.
Horizontal operation area comparison +700mm UP
(+/- 135deg. and +/-125deg.)
第9页/共38页
基本规格(与他社对比)
机器人型号
他社
ARTIS SH200C CR165-200
构造 自由度
多关节型 6
多关节型 6
最大臂长
mm
(完整版)搬运机器人设计

搬运机器人设计班级:姓名:学号:搬运机器人能够模仿人手部的部分动作,按照设定的程序、轨迹和要求,代替人工在高温和危险的作业区进行单调持久的作业,实现一些人工不可能完成的工作,这不仅可以使人手避免出现可能的危险情况,保障生产安全,还能促进工作线的流水化,提高了工作效率,降低了劳动强度,改善了劳动环境,已经成为现代制造业中不可或缺的一种自动化装置。
本机器人用于生产线上工件的自动搬运,下图为机器人动作示意图,机械手按下述顺序周而复始地工作:根据对机器人的工艺过程及控制要求分析,机械手的动作过程如图所示:一、搬运机械手总体结构设计(1)该机器人采用圆柱坐标型,具有三个自由度,即手臂的伸长、缩短,手臂的上升、下降和整体旋转。
(2)该机器人采用液压驱动,其具有体积小、质量轻、结构紧凑、传动平稳、操作简单、安全、经济、易于实现过载保护且液压元件能够自行润滑等一系列优点。
(3)在控制方式选择上,由于其功能只是在两个传送带之间搬移工件,运动简单,控制要求不高,因此采用点位控制方式。
(4)此搬运机器人是在两个工作台之间搬运工件,其动作比较简单,选用电位器进行定位。
(5)此机器人应用于自动生产线上,因此,它应该能够按照控制程序自动运行,即具有自动运行模式。
二、搬运机械手机械结构设计1、机身设计因为圆柱坐标式机器人把回转与升降两个自由度归属于机身,所以设计回转与升降机身,选用旋转液压缸与升降液压缸单独驱动的回转型机身,如图1所示,升降液压缸在上,旋转液压缸在下。
2、臂部设计采用双导向杆的臂部伸缩结构。
缸体直接固定在升降立柱上,活塞杆与两根导向杆连接一起组成伸缩臂,由于活塞杆与导向杆全部藏在缸体内,油管也从活塞杆内部通过,其特点是结构紧凑,外观整洁。
结构如图2所示。
3、手部腕部设计因为工件的形状为圆柱形,所以带“V”型钳口的手爪,本次设计的搬运机器人手爪采用滑槽杠杆式结构,夹紧缸采用单作用弹簧复位式结构,杠杆端部固定安装着圆柱销,当拉杆向上拉时,圆柱销就在两个钳爪的滑槽中移动,带动钳爪绕两支点回转,夹紧工件;拉杆向下推时,使钳爪松开工件。
产品搬运作业工业机器人说明书 (2)

机械专业综合课程设计说明书产品搬运作业工业机器人学院(系):机电工程学院专业:机械设计制造及其制动化学生姓名:学号:指导教师:完成日期:2016年12月27日目录1 绪论 (1)1.1 设计背景 (1)1.2 工业机器人发展现状 (1)2 Robotstudio机器人 (2)2.1机器人的选用 (2)2.2 IRB 120机器人的载荷 (1)3程序数据创建与I/O信号配置 (1)3.1工具数据创建 (1)3.2工件坐标数据创建 (2)4机器人的程序 (4)4.1程序的编写与注解 (4)4.2程序修改 (10)5示教目标点与仿真 (10)5.1三个目标点的示教 (10)5.2机器人仿真 (13)6 Robotstudio共享打包与解包 (13)6.1工作站共享功能 (13)6.2工作站打包 (14)1 绪论1.1 设计背景科技的进步与革新推动着生产力的不断发展,促使生产关系产生变革。
自工业革命以来,人力劳动已经逐渐被机械所取代,而这种变革为人类社会创造出巨大的财富,极大地推动了人类社会的进步。
如今,机电体化、机械智能化等技术应运而生。
工业机器人的出现是人类在利用机械进行社会生产史上的一个里程碑。
在发达国家,工业机器人的自动化生产线成套设备己成为现代加工制造业的主流。
汽车行业、电子电器行业、工程机械等行业正以极快的速度大量使用工业机器人。
多功能机器人实训台,包括ABBIRB120型机器人,三菱FX3U-48MR型PLC,模式选择控制面板模块,送料模块,模拟压铸模块,输送带模块,物料检测模块,搬运、码垛模块和几何轨迹模块等。
现代计算机软硬件技术、计算机图形技术高速发展,以及数字仿真技术的广泛应用,为工业机器人离线编程技术的实际应用提供了有利条件。
同时,现代生产的高效率、柔性化需求也促使了工业机器人离线编程软件产品的产生。
机器人离线编程系统,是利用计算机图形学技术,建立起机器人及其工作环境的模型,利用机器人语言及相关算法,通过对图形的控制和操作在离线的情况下进行轨迹规划。
FANUC机器人操作说明书
控制装置上所使用的断路器,可以通过上锁来禁止通电。
(9) 在进行外围设备的个别调试时,务必断开机器人的电源后再执行。 (10) 在使用操作面板和示教器时,由于戴上手套操作有可能出现操作上的失误,因此,务必在摘下手套后再进行作业。 (11) 程序和系统变量等的信息,可以保存到存储卡等存储介质中(选项)。为了预防由于意想不到的事故而引起数据丢失
全开关等)的位置和状态等。 (4) 程序员应特别注意,勿使其他人员进入机器人的动作范围。 (5) 编程时应尽可能在安全栅栏的外边进行。因不得已情形而需要在安全栅栏内进行时,应注意下列事项。
- 仔细察看安全栅栏内的情况,确认没有危险后再进入栅栏内部。 - 要做到随时都可以按下急停按钮。 - 应以低速运行机器人。 - 应在确认清整个系统的状态后进行作业,以避免由于针对外围设备的遥控指令和动作等而导致作业人员陷入危
我公司的示教器上,除了急停按钮外,还配设有基于示教器的机器人作业的有效/无效开关和安全开关。其动作根据下 列情况而定。
(1) 急停按钮:只要按下急停按钮,机器人就会急停。(有关停止方法的详情,请参阅为了安全使用的“机器人的停 止方法”)。
(2) 安全开关:其动作根据有效/无效开关的状态而不同。 (a) 有效时:从安全开关松开手,或者紧握该开关,即可断开伺服电源。 (b) 无效时:安全开关无效 注释) 安全开关,是为了在紧急情况下从示教器松开手、或者用力将其握住以使机器人急停而设置的。 R-30iB/R-30iB Mate 采用 3 位置安全开关,只要推入到 3 位置安全开关的中间点,就可使机器人动作。从 安全开关松开手,或者用力将其握住时,机器人就会急停。
机器人搬运程序(Robothandlingprogram)
机器人搬运程序(Robot handling program)pns0001 /编/属性业主= mneditor;注释=“232”;prog_size = 4427;创建日期时间12:46:30 11-08-25;修改日期时间09:47:14 11-08-26 =;file_name = pns0001;版本0;line_count = 178;memory_size = 4839;read_write保护=;中药:stack_size = 0,task_priority = 50,time_slice = 0,busy_lamp_off = 0,abort_request = 0,pause_request = 0;default_group = 1,*,*,*,*,*,*;control_code = 00000000 00000000;/应用/ MN1:覆盖= 20%;2:;3:uframe_num = 0;4:utool_num = 2;5:;6:等待UO [ 7:在栖木上] =;7:等待[ 1:夹紧一个开的LIM =上和RI [ 2:钳B开林=对;8:;9:J P [ 1:参考] 30%罚款;10:r [ 1:放大旗] = 0;11:!去传达---;12:;13:层层[ 10 ];14:;15:如果UI [ 4 ] =循环停止,JMP层层[ 100 ];16:;17:等待第[ 41:传达一下来确定] =或二[ 46 ] = NO2可以传达或:迪[ 47:传达NO3下来好] =超时,层层[ 10 ];18:打电话简历;19:层层[ 20 ];20:;21:如果R [ 1 ] = 1:放大旗,JMP层层[ 22 ];22:;23:!---上传到放大器---;24:;25:层层[ 21 ];26:J P [ 4 ] 100% cnt100;27:等待第[ 43:放大了好] =上;28:;29:J P [ 10 ] 100% cnt50;30:L P [ 11 ] 4000mm /秒的细;31:L P [ 18 ] 4000mm /秒的细;32:等一下,30秒;33:RO [ 1:夹钳打开];34:等待[ 1:夹住一个打开的窗口];35:;36:J P [ 12 ] 100% cnt100;37:J P [ 3 ] 100% cnt100;38:r [ 1:放大旗] = 1;39:做[ 45:放大了] =脉冲,2.0sec;40:;41:等待第[ 41:传达一下来确定] =或二[ 46 ] = NO2可以传达或:迪[ 47:传达NO3下来好] =超时,层层[ 10 ];42:打电话简历;43:层层[ 22 ];44:;45:等待第[ 42 ] =上下好的放大器;46:L P [ 7 ] 4000mm /秒cnt30;47:L P [ 8 ] 4000mm /秒的细;48:L P [ 9 ] 4000mm /秒的细;49:RO [ 4:钳B关闭];50:等一下,30秒;51:L P [ 19 ] 4000mm /秒cnt70;52:L P [ 2 ] 800mm/秒好;53:;54:等待第[ 43:放大了好] =上;55:;56:r [ 1:放大旗] = 0;57:做[ 48 ] =脉冲放大器DL做的,1.0sec;58:J P [ 10 ] 100% cnt100;59:;60:J P [ 20 ] 100%罚金;61:L P [ 22 ] 4000mm /秒的细;62:;63:RO [ 1:夹钳打开];64:等待[ 1:夹住一个打开的窗口];65:J P [ 12 ] 100% cnt100;66:;67: Flag: Enlarger r [1] = 1;68: oj [45]: = Press Enlarger up done, 2.0sec; 69:;70: l p [17] cnt100 4000 mm / SEC;71:;72:! Coarse Select - - - - - -;73:;74: LBL [25];75: J P [21] 100% cnt100;76: l p [21] cnt100 4000 mm / SEC;77:;78: If DO [27] = on Coarse B: First, JMP LBL [30]; 79: If DO [26]: Coarse First = on, JMP LBL [40]; 80:;81: JMP LBL [25];82:;83:;84:! - - - B - - - go to Coarse;85:;86: LBL [30];87:;88: l p [31] cnt100 4000 mm / SEC;89: l p [24] cnt70 4000 mm / SEC;90: l p [25] 4000 mm / sec fine;91: l p [26] 4000 mm / sec fine;92:;Wait 30 sec (93);94: RO: [3] = B Open clamp on;95: wait RI [2] = lim B: Open clamp on;96:;97: l p [27] cnt30 4000 mm / SEC;98: l p [28] cnt100 4000 mm / SEC;99:;100: if Verification mode: oj [25] = on, JMP LBL [105];101:;102: oj [47] = B: Coarse up done Press, 2.0sec; 103:;104: l p [31] cnt100 4000 mm / SEC;105: J P 100% cnt100 [5];106:;107: l p [6] 800mm / sec fine;108: if IU [4]: Cycle stop = on, JMP LBL [100]; 109:;110: JMP LBL [10];111:;112:;113:! Go to Coarse to - - - - - -;114:;115: LBL [40];116:;117: l p [31] cnt100 4000 mm / SEC;118: l p [32] cnt70 4000 mm / SEC;119: l p [33] 4000 mm / sec fine;120: l p [34] 4000 mm / sec fine;121:;122: wait. 30 (SEC);123: RO: [3] = B Open clamp on;124: wait RI [2] = lim B: Open clamp on;125:;126: l p [35] cnt30 4000 mm / SEC;127: l p [36] cnt100 4000 mm / SEC;128:;129: if Verification mode: oj [25] = on, JMP LBL [105]; 130:;131: oj [46]: Coarse to up done = Press, 2.0sec;132:;133: l p [31] cnt100 4000 mm / SEC;134: J P 100% cnt100 [5];135: J P [3] 100% cnt100;136:;137: if IU [4]: Cycle stop = on, JMP LBL [100]; 138:;139: JMP LBL [10];140:;141:! Cycle stop - - - - - -;142:;143: LBL [100];144:;145: if r [1]: Enlarger flag = 1, JMP LBL [101]; 146: JMP LBL [102];147:;148: LBL [101];149:;150: l p [13] cnt70 4000 mm / SEC; 151:;152: wait di [OK] = 42: Enlarger down on; 153:;154: l p [14] cnt30 4000 mm / SEC;155: l p [15] 4000 mm / sec fine; 156:;157: wait. 30 (SEC);158: RO: B Close CLAMP [4] = on.159: wait. 30 (SEC);160:;161: l p [16] cnt30 4000 mm / SEC; 162:;163: R [1]: Enlarger flag = 0;164: oj [48]: DL = Click Donate Enlarger, 2.0sec; 165:;166: JMP LBL [30];167:;168: LBL [102];169: Ref: l p [39] mm / sec fine;170: end;171:;172:! Route Verification - - - - - -;173:;174: LBL [105];175:;176: l p [31] cnt100 4000 mm / SEC;177: l p [42] Ref: 4000 mm / sec fine;178: end;/ posP: [1] {"Ref"GP1:UF: 0, UT: 2150.827 J1 J2 = = DEG DEG DEG = -18.803 5548, J3, SDR = = -118.334 J4, J5 J6 -33.754 SDR SDR = 303.954 };P {[2]GP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-197.203 mm x =, = and Z = 672.616 1583.270 mm, mm W = p = - 184 178.725 DEG DEG DEG, r = -27.546};[3] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',156.610 mm x =, = and Z = 356.170 1296.547 mm, mm W = p = - 009 -179.966 DEG DEG DEG, r = -54.044 };[4] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-1179.934 mm x =, = and Z = 1058.025 794.756 mm, mm W = p = 89.121 -126.796 DEG DEG DEG, r = 36.612 };[5] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 0',564.799 mm x =, = and Z = 420.682 1279.438 mm, mm W = -179.965 SDR SDR, p = 0.001, r = -178.663 SDR{p [6]GP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-257.248 mm x =, = and Z = 766.641 982.772 mm, mm W = p = 88.124 -156.241 DEG DEG DEG, r = -18.248 };[7] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',204.324 mm x =, = and Z = 630.813 1115.662 mm, mm W = p = -.090 178.952 DEG DEG DEG, r = -80.380 };[8] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',X = y = 1452.425 88740 mm, mm, mm 80.157 z =,W = p = -.090 178.952 DEG DEG DEG, r = -31.679 };[9] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-192.211 mm x =, = and Z = 100.166 1587.553 mm, mm W = p = -.166 178.708 DEG DEG DEG, r = -27.491 };[10] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-478.764 mm x =, = and Z = 820.124 1235.797 mm, mm W = p = -.072 179.996 DEG DEG DEG, r = 56.496};[11] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-495.562 mm x =, = and Z = 529.362 1253.040 mm, mm W = p =.475 179.849 DEG DEG DEG, r = 54.735};[12] {PGP1:UF: 0, 2, UT: config: 'n u t, 0, 0, 1',-684.107 mm x =, = and Z = 271.101 965.274 mm, mm W = 179.996 SDR, p = -.073℃,r=56.496℃};p [ 13 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 0”,x = 120.657毫米,y = 1185.804毫米,z = 288.231毫米,W = -179.866°,P = 039°,R = -55.181°};p [ 14 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 1”,x = 86.094毫米,y = 1450.005毫米,z = 95.133毫米,W = -179.741°,P = - 279°,R = -15.995°};p [ 15 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 1”,x = -12.787毫米,Y = 1468.669 mm,Z = 87毫米,W = -179.810°,P = - 524°,R = -11.209°};p [ 16 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 1”,x = -12.787毫米,Y = 1468.669 mm,Z = 630毫米,W = -179.810°,P = - 524°,R = -11.209°};p [ 17 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 1”,x = -718.345毫米,Y = 995.469 mm,Z = 277.352毫米,W = -179.779°,P = - 235°,R = 53.359°};p [ 18 ] {GP1:用友:0,UT:2,配置:“N,T,0, 0, 1”,x = -478.764毫米,Y = 1235.797 mm,Z = 271.101毫米,w=179.996℃,p=073℃,r=56.496℃。
RB系列搬运机器人
RB系列搬运机器人
佚名
【期刊名称】《《现代制造》》
【年(卷),期】2012(000)035
【摘要】RB系列搬运机器人是广州数控自主研发的六关节工业机器人,融合了国家863科技计划项目的重要成果,技术不断改进提升,现已形成了3kg、8kg、20kg及50kg等多个规格型号的产品。
RB系列搬运机器人能够实现精准高效地搬运及装卸,其每个关节的运动均由一台伺服电机和一台高刚度、低侧隙精密减速机共同实现,
【总页数】1页(P15-15)
【正文语种】中文
【中图分类】TM621.6
【相关文献】
1.RB系列搬运机器人 [J],
2.海康威视搬运机器人-复合型机器人系列 [J], ;
3.上海沃迪TPR系列搬运机器人实现高效物料搬运 [J], 无
4.川崎机器人B系列——点焊&搬运机器人 [J],
5.川崎机器人B系列——点焊&搬运机器人 [J],
因版权原因,仅展示原文概要,查看原文内容请购买。