
气动控制设计电气控回路样本
標準
線路圖布置
與在 "基本氣動訓練教程" 中討論的相同, 電氣回路不能畫成 "接線圖" 式。
一個回路由若干個子回路, 或稱 "電流通路" 所組成, 每一個子回路為一個基本回路。
它是由一個或更多的開關元件及一負載元件組成。
兩條水平線則代表電源供應線。
各個電流通路以數字標出。
繼電器的觸點並非置於其操作線圈旁, 而是安放於執行其功能的地方。
觸點的編號列在繼電器線圈下方, 這樣一來便易於搜尋其於梯形線路圖上之所在位置。
對檢查有關之線路設計提供一定指引。
美國於 1947 年引入的 JIC 標準正好提供有關近接開關於 "止定" 狀態時觸點的操作位置, 確閱讀提供了靜止位置動作的限位開關的單獨標志, 但歐洲標準 (即 BS3939) 則並未提及。
本書中我們嚴格區分動作與不動作的開關。
注意圖4.1 回路中通路 4 的a1觸點與通路 3 中的 a0 觸點之間的不同操作位置。
很清楚當循環繼電器 CR 閉合時 A+ 將加上電壓。
開關 b0 是處於閉合狀態, 盡管它是常開型觸點。
另一方面在通路 3 的 b0 觸點和通路 2 中的 "OFF" 有著根本的不同, 雖然兩者在機器靜止時均處于關閉, 但 "OFF" 是 "常閉" 型開關, 而b0 則是一個 "常開" 型近接開關, 動作程序一般由左到右。
如上圖所示, 線路 "2" 上 OFF 開關當被按動時, 其供電通路便馬上斷開, 而位處於線路 "3" 上的 "b0" 近接開關當其復位時便會馬上切斷供應外電磁閥的電線通路。
滾輪操作開關
常開型(N.O.) 常開型(N.O.), 處於閉合狀態
常閉型(N.C.)常閉型(N.C.), 處於閉合狀態
氣缸磁性開關
常開型(N.O.)常開(N.O.), 處於閉合狀態
表4.2 限位開關的主要符號
電-氣動回路
一個控制回路上升到一定的復雜程度時, 不能用上述的邏輯分析進行設計。
在有序地進行設計時, 對于一個順序回路圖通過 "逐步求解" 法畫出。
顯然電氣回路比氣動回路要簡單一些。
基礎知識顯然是一系列基本回路。
我們將從基礎開始然後擴展到較大的組合圖 (以組成回路的模塊)。
我們把它們叫作子回路且存放在附錄的 "SC 庫" (SC 代表子回路) 中。
氣缸控制
對于一個由氣動或由電氣控制氣缸的回路的不同元件而言, 基本上沒有什麼不同。
所有的編碼均按 "氣動技術教程" 且適用于任何電-氣動回路。
雙作用氣缸的手動控制
對于控制而言, 驅動單作用或雙作用氣缸是毫無區別, 只是方向控制閥由二位三通的功能改為二位五通的功能。
基本回路, 由電線供應單元, 按鈕 (作為控制元件) 及電磁閥組成。
繪畫獨立的氣動回路圖和電控回路圖是必须的, 如圖4.3 所示。
兩點"OR"(或)功能控制
於純氣控制系統上, , 對于兩個位置的氣動控制需採用梭閥, 從而避免有關氣訊號自另一氣閥排走。
對于電控系統則無此麻煩, 二個 (或更多) 開關觸點能直接連到電磁線圈如圖4.4所示。
气动回路PPT课件
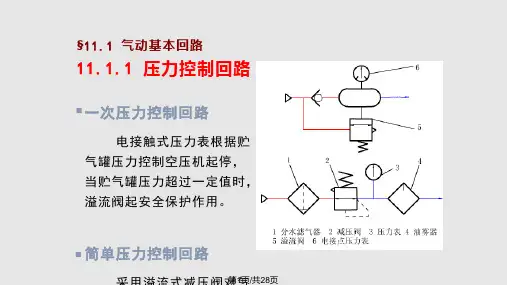
简单压力控制回路
第1页/共28页
▪ 高低压控制回路
由多个减压阀控制, 实行多个压力同时输 出。
▪高低压切换回路
利用换向阀和减压阀 实现高低压切换输出。
第2页/共28页
1.1.2 力控制回路
气动系统一般压力较低,所以往往是通过改变执 行元件的受力面积来增加输出力。
▪串联气缸回路
通过控制电磁阀 的通电个数,实 现对分段式活塞 缸的活塞杆输出 推力的控制。
第23页/共28页
11.2.3 往复动作回路
▪单往复动作回路
▪ 连续往复动作回路
第24页/共28页
11.3 程序动作回路
• 气缸代号A B C D
• A1—气缸前行 A0—气缸后退 • 行程阀代号 a b c d
• a1— 表示A1动作结束后触发
• a动0作—顺序表示A0动作结束后S触发 a1 A1
▪单作用气缸快速返回回路
活塞返回时,气缸下腔通过 快速排气阀排气。
第9页/共28页
▪ 排气节流阀调速回路
通过两个排气节流阀控制气缸伸缩的速度。
第10页/共28页
11.1.4.2 气液联动速度控制回路
▪作用
由于气体的可压缩性,运动速度不稳定,定位精 度不高。在气动调速、定位不能满足要求的场合,
▪ 可气采液用缸气串液联联调动速。回路
第6页/共28页
11.1.4 速度控制回路
11.1.4.1节流调速回路 气动系统功率不大,主要用节流调速的调速方法。
A进1 气节流调速A2
R
U
排气节流调速
A1
A2
R
U
k1
k2
k1
k2
第7页/共28页
双向调速回路
纯气动多气缸控制回路设计

机 电技术
2 0 1 4 年8 月
纯气 动 多气 缸控制 回路设计
兰 … 嵩 J
( 福建水 利电力职业技术学院 , 福建 永安 3 6 6 0 0 0 )
摘
要: 炸药压制成 型包括送料 、 顶升、 夹紧 、 压制 4 个工作步骤 。相较 于采用 电信号控制气动执行元件 动作 , 采用纯
行程 阀有气做为控制信号 , 每对行程 阀成为逻辑 变量的两个状态 , 4 X - , J " 行程阀组合起来共有2 种不
作之前插入 x , 在D 。 动作之前插入 x 。 。校正后得
D 1 D o C o B o A o ] 。
_ Al Bt c- 。, 。。 c 。 B。
阀, B缸 伸 出与 A缸 缩 回的控 制 信 号 相 同 、 c缸 伸
出与 B 缸缩 回的控制信号相 同、 D 缸伸伸 出与 c 缸
缩 回的控制 信号 相 同 , 所 以该 系统 为非标 准程
通过对炸药压制工作过程的观察 , 可以发现 : 完成一次压制过程 , 各个机构是按 照一定 的顺序 做动作 , 动作之间具有时序的要求 , 而且每个动作 的控制信号与上一动作的结束信号有关 , 不是随
机 的 。这 就要 求 : 设 计 时整 个 系 统 的输 出要 与 行制。
关键 词 : 纯气动 ; 程序设计 ; X - D图; 障碍
中图分类号 : T H1 3 8 文献标识码 : A 文章编 号 : 1 6 7 2 — 4 8 0 1 ( 2 0 1 4 ) 0 4 — 0 1 4 — 0 3
气动执行元件的动作可以采用气信号或电信 号进行控制 。在多气 缸回路控制设计 中 , 一般来
2 纯 气 控 回路 程 序 设 计
【全版】气动基本回路方向控制回路推荐PPT

(二)双作用气缸的换向回路 ❖ 图14-1b所示为三位四通电 磁阀控制的单作用气缸上、 下和停止的回路,该阀在两 电磁铁均失电时能自动对中, 使气缸停于任何位置,但 定位精度不高,且定位时
间不长(可压缩性,泄 漏)。
图14-1b单作用气缸换向回路
图14-2a为简单的换向回路
图14-2b中当A有压缩空气时 气缸推出,反之,气缸退回
图14-2c中当手动按钮压 下时气缸推出,反之,气 缸退回
图14-2双作用气缸换向回路
❖ 图14-2f有中停位置,但中停定位精度不高
图14-2f双作用气缸换向回路
图14-2双作用气缸换向回路
❖ 图14-2d、e、f的两端控制电磁铁线圈或按钮 不能同时操作,否则将出现误动作,其回路 相当于双稳的逻辑功能。
图14-2双作用气缸换向回路
(三)往复动作回路
1.单往复动作回路
双气控阀的双稳态记忆功能
2.连续往复动作回路
(四)多工位控制回路
工位一:阀1控制, 右气缸杆缩回,左气缸杆缩回
工位二:阀2控制, 右气缸杆伸出,左气缸杆缩回
工位三:阀3控制, 右气缸杆伸出,左气缸杆伸出
三位控制回路
气动基本回路
F 1YA 2YA ABCຫໍສະໝຸດ 150 - - 31
0
150 +
-
1.5
1.5
0
150 - + 3
1
3
150 +
+ 1.5
1.5
0
300 + + 3
2
3
八轴仿形铣加工机床
气动控制回路的工作原理
图14-2c中当手动按钮压下时气缸推出,反之,气缸退回 图14-2c中当手动按钮压下时气缸推出,反之,气缸退回 图图图(图图 (图(图图气图 ((图(图((图图图图气图(111二11a1411动11二141a31111动1二) ) ) ) ) )4444444444444444) 控 ) 控 )----------------2222212222222122单多单多单往双制双制双c双dc双 baff双ffbfcf双双 双双有双中中中往工作工往复、单为单作回作回作作作作作作 作作中作当当当复位用位复动e作简作用路用路用用用 用、用用 用用停用手手手动控气控动作用单用气的气的气气气 气f气气 气气位气的动动动作制缸制作回气的气缸工缸工缸缸缸 缸缸缸 缸缸置缸两按按按回回的回回路缸换缸的作的作的换换 换换换 换换,换端钮钮钮路路换路路换向换换原换原换向向 向向 向向 向 但 向控压压压向向回向向理向理向回回 回回回 回回中回制下下下回回路回回回回路路 路路路 路路停路电时时时路路路路路路定磁气气气位铁缸缸缸精线推推推度圈出出出不或,,,高按反反反钮之之之不,,,能气气气同缸缸缸时退退退操回回回作,否则将出现误动作,其回路相当于双稳的逻辑功能。 气动控制回路的工作原理 图14-2c中当手动按钮压下时气缸推出,反之,气缸退回
典型气动程序控制回路的设计与调试

上一页
返回
8. 3模拟钻床上钻孔动作回路调试
• 图8-5所示为模拟钻床上钻孔动作回路。 • 调试步骤如下。
• 1.操作仪器设备
• (6)动作过程如下: • 工件夹紧后,钻头下钻,钻好后,钻头退回,松开工件。 • 电磁铁的动作如下:
上一页 下一页 返回
8. 3模拟钻床上钻孔动作回路调试
• CT1+工件夹紧:当磁性开关A发出信号后; • CT2+钻头下钻:当磁性开关C发出信号后; • CT2-钻头退回:当磁性开头D发出信号后; • CT1-松开工件:等待下一个工件的加工。
下一页 返回
8. 3模拟钻床上钻孔动作回路调试
• (3)待老师检查后,按下主面板上的启动按钮,用下载电缆把计算 机和PLC连接在一起,将PLC状态开关拨向“STOP”端,然 后开启PLC电源开关。
• (4)把以下程序下载到PLC主机里:
上一页 下一页 返回
8. 3模拟钻床上钻孔动作回路调试
上一页 下一页 返回
,再用气管将它们连接在一起,组成回路。 • (4)待老师检查后,按下主面板上的启动按钮,用下载电缆把计算
机和PLC连接在一起,将PLC状态开关拨向“STOP”端,然 后开启PLC电源开关。 • 把以下程序下载到PLC主机里:
上一页 下一页 返回
8. 4靠椅试验机回路调试
上一页 下一页 返回
8. 4靠椅试验机回路调试
• THPYQ型气动实训台。
• 2.操作步骤
• (1)如图8-6所示,对PLC外部接线。 • (注意:将磁性开关上的两个插头串在直流继电器上,PLC上的AB
气动控制基本回路
方向控制阀
单向型控制阀 换向型控制阀:通过改变气体通路使气流方向发生改
变 换向型控制阀按驱动方式可分为气压控制阀、电磁控制 阀、机械控制阀、手动控制阀和时间控制阀
方向控制回路
单作用气缸换向回路 双作用气缸换向回路
单向型控制阀
单向阀:气流只能向一个方向流动而不能反向流动通 过的阀
AB
1
2
1
2
AB
O1 P O2 a)
O1 P O2 b)
P c)
双电磁铁直动式换向阀工作原理图 图17-10
换向型控制阀
时间控制换向阀:使气流通过气阻(如小孔、缝隙等)
节流后到气容(储气空间)中,经过一定时间气容内建立起一定 的压力后,再使阀芯动作的换向阀
K
A
a
POK
延时换向阀 图17-11 延时换向阀 图17-11
“是门”(S=A) “或门”(S=A+B ) “与门”(S=A·B) “非门”(S= Ã)元件 双稳元件
按结构形式分:
截止式 膜片式 滑阀式
或门:S=A+B
或门元件 图17-33 或门元件 图17-33
是门:S=A 与门:S=A·B
A
P(B)
图17-34是门和与门元件 是门和与门元件 图17-34
YT4543动力滑台液压系统:电磁铁动作表、基本回路、 工作原理、特点
气液速度控制回路 图17-32
气动逻辑元件(又称逻辑阀)
工作原理:
均是用压缩空气为工作介质,通过元件内部可动部 件的动作,改变气流方向,从而实现逻辑控制功能
气动逻辑元件的分类
按工作压力分:
高压元件(0.2~0.8MPa ) 低压元件(0.02~0.2MPa ) 微压元件(〈0.02MPa)
电气动控制回路安装与调试

(5×3)后,C3被激励,HL2点亮,BZ2鸣叫,并一直
4
9
保持在该状态,如图2-14(b),当按钮TA1被按下后,
5
C2和C3的复位线圈得电,C2和C3以及整个电路又恢复
到初始状态。但要注意该电路:如果先将按钮TA1按下并
保持断开状态,然后再按下按钮SA1,该电路是无法工
作的;也就是说,计数器的复位线圈是优先的;同时,
定值)后,C2被激励,C3的计数线圈就被计数一次;同
时,计数器C2的常开辅助触头使得C2本身复位,计数器 C2又回到初始状态。当按钮SA1被再按下5次(设定值)
C2
5
C3
3
HL2
B Z2
后,C2又被激励,C3的计数线圈就又被计数一次;同时,
计数器C2的常开辅助触头使得C2本身复位,计数器C2 0V
又回到初始状态。如此这般,按钮SA1被按下总计15次
【任务引入】 双作用气缸(1A)下方装有一个真空吸盘,用以吸住工件后搬运。按下启动按钮后,双气缸开始上升,上升 到位后放开工件(真空解除),双作用气缸的速度可调节。示意图见图2-4。
图2-4 真空吸盘机械手
参考回路
✓ 任务2.1 推料装置设计、安装与调试 ✓ 任务2.2 给料设备设计、安装与调试 ✓ 任务2.3 传送带设计、安装与调试 ✓ 任务2.4 真空吸盘机械手设计、安装与调试
典型电气回路及控制
直接控制
如图2-1(a)和(b)所示,初始状态时继电器K1和指示灯未被激励,当按钮SA1被按下 并保持后,K1和灯被激励。当释放SA1后,K1和灯又恢复初始状态。
+24V
1
2
+24V
1
2
+24V
气动系统基本回路讲解及举例
⽓动系统基本回路讲解及举例1、换向控制回路采⽤⼆位五通阀的换向控制回路,使⽤双电控阀具有记忆功能,电磁阀失电时,⽓缸仍能保持在原有的⼯作状态问:单电控失电会怎样?采⽤三位五通阀的换向控制回路三种三位机能中位封闭式中位加压式中位排⽓式2、压⼒(⼒)控制回路⽓源压⼒控制主要是指使空压机的输出压⼒保持在储⽓罐所允许的额定压⼒以下为保持稳定的性能,应提供给系统⼀种稳定的⼯作压⼒,该压⼒设定是通过三联件(F.R.L)来实现的双压驱动回路:在⽓动系统中,有时需要提供两种不同的压⼒,来驱动双作⽤⽓缸在不同⽅向上的运动,采⽤减压阀的双压驱动回路电磁铁得电,⽓缸以⾼压伸出电磁铁失电,由减压阀控制⽓缸以较低压⼒返回多级压⼒控制回路在⼀些场合,需要根据⼯件重量的不同,设定低、中、⾼三种平衡压⼒利⽤电⽓⽐例阀进⾏压⼒⽆级控制,电⽓⽐例阀的⼊⼝应该安装微雾分离器3、位置控制回路利⽤双位⽓缸,可以实现多达三个定位点的位置控制利⽤带锁⽓缸,可以实现中间定位控制⼆位三通电磁阀SD3失电,带锁⽓缸锁紧制动;得电,制动解除4、速度控制回路利⽤快速排⽓阀,减少排⽓背压,实现⾼速驱动5、同步控制回路·利⽤节流阀使流⼊和流出执⾏机构的流量保持⼀致·⽓缸的活塞杆通过齿轮齿条机构连接起来,实现同步动作·⽓缸的活塞杆通过⽓液转换缸实现同步动作6、安全控制回路防⽌起动飞出回路·在⽓缸起动前使其排⽓侧产⽣背压·采⽤⼊⼝节流调速终端瞬时加压回路·采⽤SSC阀来实现·同样可以实现防⽌活塞杆⾼速伸出落下防⽌回路·采⽤制动⽓缸·采⽤先导式单向阀。
三坐标气动机械手气动控制回路设计
三坐标气动机械手气动控制回路设计英文回答:Pneumatic Control Circuit Design for Three-Coordinate Pneumatic Manipulator.Introduction.Pneumatic manipulators are widely used in industrial automation due to their advantages of simple structure, low cost, and easy maintenance. The pneumatic control circuit plays a crucial role in ensuring the accurate and reliable operation of the manipulator. This paper presents a comprehensive design of a pneumatic control circuit for a three-coordinate pneumatic manipulator.System Overview.The three-coordinate pneumatic manipulator consists of three pneumatic cylinders, each of which controls onecoordinate axis. The pneumatic control circuit is responsible for providing and controlling the compressedair supply to the cylinders. The circuit includes various components such as solenoid valves, air filters, regulators, and sensors.Circuit Design.The pneumatic control circuit is designed to meet the following requirements:Precise control of cylinder movement.Fast response time.Energy efficiency.Reliability and safety.The circuit employs a double-acting solenoid valve for each cylinder. The solenoid valves are controlled by an electrical signal from the manipulator controller. When thesolenoid valve is energized, it opens the air supply to the corresponding cylinder. When the solenoid valve is de-energized, it exhausts the air from the cylinder.Air filters and regulators are used to ensure the quality of the compressed air supply. The air filters remove impurities from the air, while the regulators adjust the air pressure to the desired level. Pressure sensors are used to monitor the air pressure in the circuit and provide feedback to the manipulator controller.Control Algorithm.The control algorithm for the pneumatic control circuit is based on a proportional-integral-derivative (PID) controller. The PID controller adjusts the opening time of the solenoid valves based on the error between the desired and actual cylinder positions. The PID controller parameters are tuned to achieve optimal performance in terms of accuracy, response time, and stability.Simulation and Experimental Verification.The pneumatic control circuit was simulated using a commercial simulation software. The simulation results showed that the circuit met the design requirements. The circuit was also implemented on a physical manipulator, and the experimental results confirmed the simulation findings.Conclusion.The designed pneumatic control circuit effectively controls the movement of the three-coordinate pneumatic manipulator. The circuit provides precise control, fast response time, and energy efficiency. The circuit is reliable and safe, making it suitable for variousindustrial applications.中文回答:三坐标气动机械手气动控制回路设计。
电气-气动控制回路
图11.32 先导式双电控换向阀的工作原理图
14
行程开关
NC 2
NO 3
COM 1
当机器的某一部分或一个工件到达一特定位置时行程开关被启 动,通常行程开关的启动是由开关上的凸轮完成的。多数情况下, 行程开关被设计成转换开关。根据具体要求,它可能作为常开或常 闭或转换开关被连接到电路中。
15
12
先导式电磁换向阀
当电磁先导阀1的线圈通电,主阀
3的K1腔进气,K2腔排气,使主阀阀芯 向右移动。此时P与A、B与O2相通。
图11.32 先导式双电控换向阀的工作原理图
13
先导式电磁换向阀
当电磁先导阀2通电,主阀的K2腔进气,K1腔排气,使 主阀阀芯向左移动。此时P与B、A与O1相通。先导式双电控 电磁阀具有记忆功能,即通电换向,断电保持原状态。
学习情境5:工业传送带
• 传送带不间断地传送工件 启动位置开关,气缸的推进活塞沿顺时针方向推动驱 动轮。再一次启动位置开关,驱动活塞复位。推动传 送带向前运动。
1
分析:当启动开关S1,继电器K1中电路闭合,触点K1接通。此时线圈b中电路闭合使二位 五通电磁阀导通,双行程气缸活塞被排出至气缸前端,此时启动行程开关1S2。当活塞 离开气缸末端时,行程开关1S1使触点K1复位,继电器K1中电路断开。 当行程开关1S2启动, 触点K2接通时,继电器K2中电路闭合。此时线圈a中电路闭合使 二位五通电磁阀复位到初始位置。双行程气缸活塞向后复位至气缸末端,并启动行程开 关1S1;当活塞离开气缸前端,继电器K2中电路断开,触点K2复位。线圈a中电路断开 。行程开关1S2复位并使线圈a中电路断开。 此时位置开关S1和触点K1仍处于接通状态,当行程开关1S1被启动时,继电器K1种电路 闭合,线圈b中电路接通使二位五通电磁阀导通,双行程气缸活塞再一次被排出至气缸 前端。
气动基本回路压力控制回路(“回路”相关文档)共7张
节能,但对电机控制要求高,不能启停频繁。 节能,但对电机控制要求高,不能启停频繁。 节能,但对电机控制要求高,不能启停频繁。 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 节能,但对电机控制要求高,不能启停频繁。 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 用于使储气罐送出的气体压力不超过规定压力 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 节能,但对电机控制要求高,不能启停频繁。 节能,但对电机控制要求高,不能启停频繁。 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 节能,但对电机控制要求高,不能启停频繁。 节能,但对电机控制要求高,不能启停频繁。 用于使储气罐送出的气体压力不超过规定压力 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量
四、差压控制回路
六、过载保护回路
一、一次压力控制回路
单向阀 气罐
空压机
安全阀
电接触压力表
结构简单,工作可靠,但 由于在一定压力下溢流, 浪费能量
用于使储气罐送出的气 体压力不超过规定压力
节能,但对电机控制要求高, 不能启停频繁。
二、二次压力控制回路
用结于构使 简储单气,罐工送作出可的靠气,体但压由力于不在超一过定规压定力压下力溢流,浪费能量 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 结用构于简 使单储,气工罐作送可出靠的,气但体由压于力在不一超定过压规力定下压溢力流,浪费能量 用节于能使 ,储但气对罐电送机出控的制气要体求压高力,不超能过启规停定频压繁力。 结节构能简 ,单但,对工电作机可控靠制,要但求由高于,在不一能定启压停力频下繁溢。流,浪费能量 节能,但对电机控制要求高,不能启停频繁。 结构简单,工作可靠,但由于在一定压力下溢流,浪费能量 节用能于, 使但储对气电罐机送控出制的要气求体高压,力不能超启过停规频定繁压。力 注节意能,供但给对逻电辑机元控件制的要压求缩高空,气不不能要启加停入频润繁滑。油 节能,但对电机控制要求高,不能启停频繁。 节能,但对电机控制要求高,不能启停频繁。 注用节意于能, 使供储但给气对逻罐电辑送机元出控件的制的气要压体求缩压高空力,气不不超能要过启加规停入定频润压繁滑力。油 注结意构, 简供单给,逻工辑作元可件靠的,压但缩由空于气在不一要定加压入力润下滑溢油流,浪费能量 节能,但对电机控制要求高,不能启停频繁。 注意,供给逻辑元件的压缩空气不要加入润滑油