
汽车线控转向系统分析
龙源期刊网 http://www.qikan.com.cn
汽车线控转向系统分析
作者:于秀涛 李 博
来源:《中小企业管理与科技·上旬刊》2010年第10期
摘 要:本文通过阐述汽车转向系统在汽车运行时的功能和作用,并介绍了线性转向系统的
结构和性能,最后分析了线性转向系统中虚拟现实技术、人工神经网络、模糊控制等关键技术,
并对2个自由度的整车动力学模型进行论述。
关键词:转向系统 线控转向系统
0 引言
转向系统是与汽车主动安全性能相关的重要系统,其操纵稳定性好坏对汽车性能影响很
大。操纵性是汽车准确的按照驾驶员意图行驶:稳定性是汽车在危险工况(侧滑或横摆)下汽车仍
稳定行驶。
为提高操纵稳定性,出现了ESP(电子稳定程序)、主动转向、4WS(4轮转向)等。ESP判断
产生不足转向或过度转向时相应在后轮、前轮产生制动力,产生横摆力矩即纠偏力矩。主动前
轮转向(AFS-Active front steering)通过电机根据车速和行驶工况改变转向传动比。低、中速时,
转向传动比较小,转向直接,以减少转向盘的转动圈数,提高转向的灵敏性和操纵性;高速时,转向
传动比较大,提高车辆的稳定性和安全性。同时,系统中的机械连接使得驾驶员直接感受到真实
的路面反馈信息。四轮转向的后轮也参与转向。低速时,后轮与前轮反向转向,减小转弯半径,提
高机动灵活性。高速时,后轮与前轮同向转向,提高汽车的稳定性。其控制目标是质心侧偏角为
零。
然而这些汽车转向系统却处于机械传动阶段,由于其转向传动比固定,汽车的转向响应特性
随车速而变化。因此驾驶员就必须提前针对汽车转向特性的幅值和相位变化进行一定的操作补
偿,从而控制汽车按其意愿行驶。如果能够将驾驶员的转向操作与转向车轮之间通过信号及控
制器连接起来,驾驶员的转向操作仅仅是向车辆输入自己的驾驶指令,由控制器根据驾驶员指
令、当前车辆状态和路面状况确定合理的前轮转角,从而实现转向系统的智能控制,必将对车辆
操纵稳定性带来很大的提高,降低驾驶员的操纵负担,改善人一车闭环系统性能。因而线控转向
系统(Steering-By-Wire System,简称SBW)应运而生。SBW是X-By-Wire的一种。X--By--W的
全称是“没有机械和液力后备系统的安全相关的容错系统”。“x”表示任何与安全相关的操作,包
括转向、制动等等。“By--Wire”表示X--By--wire是一个电子系统。
龙源期刊网 http://www.qikan.com.cn
在X--By--Wire系统中,所有元件的控制和通讯都通过电子来实现。x--By--Wi re系统是没
有机械和液力后备系统的,传统的机械和液力系统由于结构的原因(间隙、运动惯量等),从控制
指令发出到指令执行会有一定的延迟,这在极限情况下是不能允许的。X--By--Wire系统用电来
控制会大大地减小延迟,为危险情况下的紧急处理赢得了宝贵的时间。
1 线控转向系统的结构及性能特点
1.1 线控转向系统的结构线控转向系统由方向盘总成、转向执行总成和主控制器(ECU)以
及自动防故障系统、电源等辅助系统组成,方向盘总成包括方向盘、方向盘转角传感器、力矩
传感器、方向盘回正力矩电机。方向盘总成的主要功能是将驾驶员的转向意图(通过测量方向
盘转角)转换成数字信号,并传递给主控制器:同时接受主控制器送来的力矩信号,产生方向盘回正
力矩,以提供给驾驶员相应的路感信息。转向执行总成包括前轮转角传感器、转向执行电机、
转向电机控制器和前轮转向组件等组成。转向执行总成的功能是接受主控制器的命令,通过转
向电机控制器控制转向车轮转动,实现驾驶员的转向意图。
主控制器对采集的信号进行分析处理,判别汽车的运动状态,向方向盘回正力电机和转向电
机发送指令,控制两个电机的工作,保证各种工况下都具有理想的车辆响应,以减少驾驶员对汽车
转向特性随车速变化的补偿任务,减轻驾驶员负担。同时控制器还可以对驾驶员的操作指令进
行识别,判定在当前状态下驾驶员的转向操作是否合理。当汽车处于非稳定状态或驾驶员发出
错误指令时,线控转向系统会将驾驶员错误的转向操作屏蔽,而自动进行稳定控制,使汽车尽快地
恢复到稳定状态。自动防故障系统是线控转向系的重要模块,它包括一系列的监控和实施算法,
针对不同的故障形式和故障等级做出相应的处理,以求最大限度地保持汽车的正常行驶。故障
的自动检测和自动处理是线控转向系统最重要的组成系统之一,采用严密的故障检测和处理逻
辑,以更大地提高汽车安全性能。电源系统承担着控制器、两个执行马达以及其它车用电器的
供电任务,其中仅前轮转角执行马达的最大功率就有500--800W,加上汽车上的其它电子设备,电
源的负担已经相当沉重。所以要保证电网在大负荷下稳定工作,线控转向系统广泛采用了42V
电源。
1.2 线控转向系统的性能特点
1.2.1 取消了方向盘和转向车轮之间的机械连接,通过软件协调它们之间的运动关系,因而
取消了它们之间的机械约束和干涉,使之可以相对独立运动,因而可以实现传动比的任意设置。
可以根据车速和驾驶员喜好由程序根据汽车的行驶工况实时设置传动比。同时还可以从信号中
提出最能够反映汽车行驶状态的信息,作为方向盘回正力矩的控制变量,使方向盘仅仅提供驾驶
龙源期刊网 http://www.qikan.com.cn
员有用信息,以减轻驾驶员的体力脑力负荷,提高“人一车闭环系统”对道路的跟踪特性。同时由
于减少了机构部件数量,而减少了从执行机构到转向车轮之间的传递过程,使系统惯性、系统摩
擦和传动部件之间的总间隙都得以降低,从而使系统的响应速度和响应的准确性得以提高。
1.2.2 线控转向系统采用了软件控制,因而可以把转向系统与其它主动安全设备如ABS、
汽车动力学控制、防碰撞、轨道跟踪、自动导航以及自动驾驶等功能相结合,实现对汽车的整
体控制,提高汽车整体稳定性,且实现了ITS中的汽车辅助转向功能。
1.2.3 线控转向系统在实现上述操作性能上的突破的同时也带来了可观的经济性和环境效
益。
1.2.4 线控转向系统是通过一个通用的执行器来调整转向的。要对汽车转向的动力性进行
调整,必须使用一个转角传感器,这并不影响方向盘对车轮的快速调整。另一方面,一个力矩传感
器也是必须的,它将对汽车转向的调整和自动驾驶起重要作用。因此,驾驶员通过提供到方向盘
的力矩知道正确的方向,并通过进一步的引导控制系统来进行评估。
1.2.5 与“电子驾驶”和“电子停车”一起,它提供了把它们实际化的条件,并且把动力性和汽
车控制统一到一个系统中。
1.2.6 对汽车生产商的好处。传统转向系中转向柱安装要求提供足够的空间(左手或右手
驾驶),而线控转向严格地控制了转向柱在发动机间隔内的自由度,表明了机械式的转向柱没有很
好地利用发动机的空间。
2 线控转向系统的关键技术
虚拟现实技术、人工神经网络、模糊控制等新思想、新技术的提出,为研究者站在一个新
的高度研究汽车操纵稳定性提供了可能,汽车操纵稳定性的研究从单一的汽车本身的特性研究
到汽车一驾驶员一环境闭环系统的研究,人工神经网络、模糊控制理论和模糊神经等新思想、
新理论也应用到汽车操纵稳定性的研究中,在研究方法上采用虚拟试验技术。线控转向可以利
用这些成果研究。
2个自由度的整车动力学模型称为经典模型。这2个自由度为质心侧偏角和横摆角速度。
其中质心侧偏角表示汽车方向特性。横摆角速度与侧向加速度在描述侧向动力学特性有同等作
用,可选其一作系统变量。车辆稳定性控制过程中,采用横摆角速度和估计的质心侧偏角共同对
车辆进行控制,利用质心侧偏角的控制补偿单一横摆角速度控制所引起的行驶跟踪误差。实际
行驶过程中,车辆会受到系统内部和外界的干扰,车辆参数产生波动;同时系统中还存在非线性摩
龙源期刊网 http://www.qikan.com.cn
擦、传感器噪声以及负载扰动等不确定因素的干扰。为较好地实现对目标车辆运动状态轨迹的
跟踪控制,将鲁棒控制理论引入汽车转向的控制。也可借助advisor、vedyna的整车模型进行仿
真研究。
3 总结
当代汽车发展的趋势是安全、节能、环保。汽车转向系统是必不可少的最基本的系统之一
也是决定汽车主动安全性的关键总成,转向的好坏直接影响汽车行驶方向。由于科技的不断发
展,转向系统由传统机械转向到现在的电子助力转向,轻便又安全。现在最新的技术汽车线控转
向系统的设计以减轻驾驶员的体力和脑力劳动、提高整车主动安全性为根本出发点,使汽车性
能适合于更多非职业驾驶员的要求,对广大消费者有着巨大的吸引力。
参考文献:
[1]李白娜,杨家军,麦源源基于ADAMs/Car的汽车操纵稳定性仿真分析[J]机械与电
子,2006,(06).
[2]李涛涛,线控转向系统操纵性改善策略与转向盘回正力矩研究[D],吉林大学,2007.
[3]于蕾艳,林逸,施国标线控转向系统的角传动比研究[J],农业机械学报,2007,(08).
线控转向系统技术综述与实车应用(一)

◆文/江苏 高惠民线控转向系统技术综述与实车应用(一)一、概述汽车线控技术(X-by-wire)起源于飞机的电传操纵系统,飞行员不再通过传统的机械回路或液压回路来控制飞机的飞行姿态,而是通过安装在操纵杆处的传感器检测飞行员施加在其上的力和位移,并将其转换为电信号,在电控单元中将信号进行处理,然后传递到执行机构,从而实现对飞机的控制。
随着线控技术的发展,这一技术逐渐应用到汽车。
图1所示为集成线控系统线控转向(Steer by Wire,简称 SBW)系统、线控制动(Brake by Wire,简称BBW)系统示意图。
汽车线控技术就是将驾驶员的操纵动作经过传感器转变为电信号,通过电缆直接传输到执行机构的一种系统。
目前,汽车的线控技术主要有线控转向(Steer by Wire,简称 SBW)系统、线控制动(Brake by Wire,简称BBW)系统、线控驱动(Drive by Wire,简称DBW)系统、线控悬架(Suspension by Wire)系统、线控换挡(Shift by Wire)系统。
通过分布在汽车各处的传感器实时获取驾驶员的操作意图和汽车行驶过程中的各种参数信息,传递给电控单元,电控单元将这些信息进行分析和处理,得到合适的控制参数传递给各个执行机构,进行对汽车的控制,极大的提高车辆的动力性、制动性、操纵稳定性和平顺性。
其中,SBW作为线控底盘系统的关键组成部分,一直是国内外汽车厂商及学术界研究的热点。
根据我国《智能网联汽车技术路线图》规划,将在2025年实现智能线控底盘系统产业化推广应用。
SBW就是通过线控化、智能化实现个性驾驶、辅助驾驶、自动驾驶等目标,是智能网联汽车落地的关键技术。
二、SBW系统的结构及工作原理汽车转向系统大致经历了机械转向系统、液压助力转向系统(Hydraulic Power Steering,HPS)、电控液压助力转向系统 (Electro Hydraulic Power Steering,EH PS)、电动助力转向系统 (El ectr ic Power Steering,EPS)的一个发展过程。
线控转向系统简介及要求2
线控转向系统(SBW,Steering-by-wire)一、功能简介(1)取消了转向盘和转向轮之间的机械连接,减轻了大约5 kg重量;(2)消除了路面的冲击,具有降低噪声和隔振等优点。
(3)为今后的辅助驾驶系统和无人驾驶汽车的研发提供技术支持。
优点:①取消转向柱、转向器后,有利于提高汽车碰撞安全性和整车主动安全性。
②提高了整车设计自由度,便于操控系统布置。
例如没有了机械连接,可以很容易把左舵驾驶换为右舵驾驶。
③转动效率高,响应时间短。
控制单元接收各种数据,可以在瞬时转向条件下,立刻提供转向动力,转动车轮。
④改善驾驶特性,增强操纵性。
基于车速、牵引力控制以及其它相关参数基础上的转向比率(转向盘转角和车轮转角的比值)不断变化,低速行驶时,转向比率低,可以减少转弯或停车时转向盘转动的角度;高速行驶时,转向比率变大,能够获得更好的直线行驶条件。
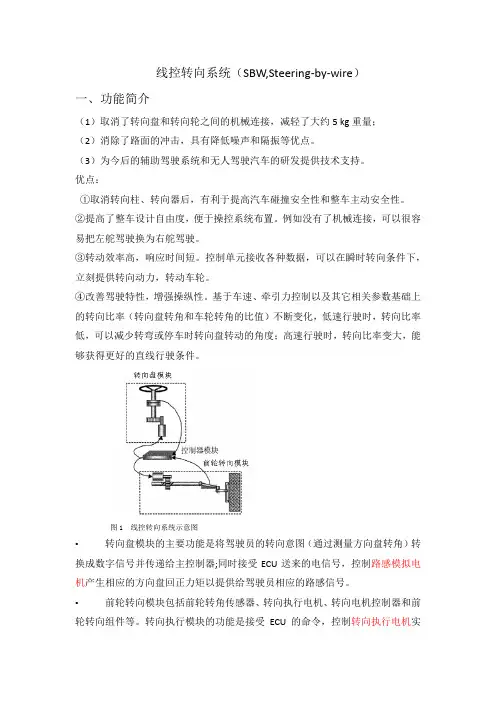
图1 线控转向系统示意图•转向盘模块的主要功能是将驾驶员的转向意图(通过测量方向盘转角)转换成数字信号并传递给主控制器;同时接受ECU送来的电信号,控制路感模拟电机产生相应的方向盘回正力矩以提供给驾驶员相应的路感信号。
•前轮转向模块包括前轮转角传感器、转向执行电机、转向电机控制器和前轮转向组件等。
转向执行模块的功能是接受ECU的命令,控制转向执行电机实现要求的前轮转角,完成驾驶员的转向意图。
•ECU对采集的信号进行分析处理,判别汽车的运动状态,向方向盘回正力电机和转向电机发送命令,控制两个电机的工作。
二、基本要求1、路感模拟电机涉及驱动程序的开发要求转向操纵轻便。
根据光洋转向试验室的经验数据,对于轻型轿车,在现实中作用于方向盘的回正力矩值一般在2-3Nm左右,其最值也不会超过5Nm;根据美国国家公路交通安全管理局(NHTSA)的调查,驾驶员在进行紧急避让的时候,方向盘转速最大为1.5r/S (轿车),一般情况下,方向盘平均转速为:500°/s。
此处回正电机沿用了北斗星电动助力转向系统中的助力电机——直流有刷电机(12v,170w,30A,1050r/min),并配有蜗轮蜗杆减速器(减速比16.5:1)。
线控四轮转向系统的结构和原理-概述说明以及解释

线控四轮转向系统的结构和原理-概述说明以及解释1.引言1.1 概述线控四轮转向系统是一种先进的汽车转向技术,通过控制车辆的四个轮子分别转向,实现更加灵活和稳定的转向效果。
与传统的前后轮联动转向系统相比,线控四轮转向系统可以提升车辆的操控性和行驶稳定性,同时也能够实现更小的转弯半径和更高的转向效率。
该系统通过电子控制单元(ECU)来实现对车辆转向的精准控制,根据车辆速度、转向角度、操控输入等参数,动态调整四个轮子的转向角度,从而使车辆实现更加灵敏和平稳的转向操作。
此外,线控四轮转向系统还可以根据不同的行驶状态和路况,自动调整转向参数,提升车辆的驾驶安全性和舒适性。
在未来的汽车发展中,线控四轮转向系统将成为越来越重要的技术,为驾驶员提供更加便捷和安全的驾驶体验,同时也有助于提升汽车的燃油经济性和环保性能。
通过深入了解线控四轮转向系统的结构和原理,我们可以更好地理解其优势和应用前景,为未来的汽车发展指明方向。
1.2 文章结构文章结构部分的内容如下:文章结构部分旨在介绍本文的整体结构和各个章节的内容安排。
本文主要分为引言、正文和结论三个部分。
在引言部分,我们将概述线控四轮转向系统的基本概念和重要性,介绍文章的结构和目的,旨在引导读者对本文进行初步了解和认识。
在正文部分,我们将详细介绍线控四轮转向系统的概述、结构和原理,包括系统的组成部分、工作原理和技术特点,以及系统在汽车行驶中的作用和应用场景。
在结论部分,我们将对本文进行总结,概括线控四轮转向系统的关键信息和特点,展望其未来的发展方向和应用前景,为读者提供对该系统的深入理解和思考。
通过以上内容安排,本文将全面介绍线控四轮转向系统的结构和原理,帮助读者深入了解和掌握该技术的核心知识和应用价值。
1.3 目的目的部分:本文旨在深入探讨线控四轮转向系统的结构和原理,旨在帮助读者更好地理解这一先进的汽车转向技术。
通过对线控四轮转向系统的概述、结构和原理进行分析和解释,读者将能够全面了解该系统的工作原理和优势,从而对其应用前景有更清晰的认识。
线控转向系统技术综述与实车应用(二)

◆文/江苏 高惠民线控转向系统技术综述与实车应用(二)(接2022年第6期)六、SBW系统的路感反馈控制汽车转向系统主要有两大功能:一是操纵转向,驾驶员通过操纵转向盘来控制转向轮绕主销转动;二是反馈路感,将整车及轮胎的运动状态、受力情况通过转向盘反馈给驾驶员,即路感。
前者驾驶员是输入,实现转向系统的角位移功能;后者是将路感反馈给驾驶员,实现力传递功能。
二者结合,构成了汽车转向过程中的“人一车—路”的闭环控制。
1.转向盘力矩分析 驾驶员在操纵车辆过程中,转向盘操纵转矩与转向盘转角、车速以及路面附着情况等密切相关。
为了让驾驶者能够清晰地触摸到这些信息,所设计的SBW转向盘上力矩模型(图9),充分考虑转向盘力矩影响因素,如反馈力矩、摩擦力矩、阻尼控制力矩、限位控制力矩以及主动回正力矩,这些可以看作转向盘上的反作用力。
所建立模型是这些力矩的总和。
(1)反馈力矩根据车辆行驶状态反馈给驾驶员的力矩,其大致反映了车辆的行驶状态和路面状况。
在相关标准和文献的研究中,大量的研究结果表明车速、转向盘转角、侧向加速度与转向盘转矩之间存在密切联系。
①汽车低速行驶时,其侧向加速度的变化较小,驾驶员不易感知到此车身信息的变化,但是对转向盘转角变化却非常敏感,因而在设计路感时,转向盘转角和车速信息要占比较大的权重。
②汽车高速行驶时,由于受到车辆操纵稳定性的制约,转向盘在较小的范围内转动,此时转角的变化对侧向加速度的影响很大,驾驶员对侧向加速度变化反而很敏感,因而在设计路感时,要重点考虑侧向加速度和车速对转向盘力矩的影响。
③汽车在高、低速之间行驶时,此时的车速越大,则转向盘力矩越大。
驾驶员对侧向加速度和转向盘转角都较为敏感,因而在设计路感时,不仅要考虑转向盘转角的影响,也要将侧向加速度和车速对转向盘力矩的影响考虑进去。
(2)摩擦力矩在机械结构中,摩擦力矩是一直存在不可忽略的。
而SBW系统因断开了转向管柱与转向器间的连接,所以驾驶员能够直接感受到的摩擦力矩只来源于转向盘总成。
线控转向系统课件

法律法规限制
目前针对线控转向系统的相关法律法规还不够完 善,例如在发生交通事故时如何划分责任等问题, 这可能会限制线控转向系统的广泛应用。
成本问题
线控转向系统的制造成本较高,因为其中涉及大 量的电子元件和软件控制模块。这使得搭载线控 转向系统的车型价格较高,可能会影响其市场竞 争力。
执行器模块的主要功能是实现 转向助力的精确控制,确保汽 车能够按照驾驶员的意图进行 转向。
03
线控转向系统的优点与挑战
优点
• 提高驾驶安全性:线控转向系统通过电子信号传输取代了传统的机械连接,减 少了由于机械连接造成的延迟,从而提高了车辆在紧急情况下的响应速度,提 高了驾驶安全性。
挑战
技术可靠性
机器人技 术
在机器人技术领域,线控转向系统可用于机器人的关节控制和移动控制,实现更 加灵活和精确的机器人运动控制。
线控转向系统在机器人技术领域的应用还可以提高机器人的工作效率和精度,拓 展机器人的应用范围。
05
线控转向系统的未来展望
技术发展趋势
智能化
随着人工智能和传感器技术的发 展,线控转向系统将更加智能化,
虽然线控转向系统市场前景广阔,但也面临着技术成熟度、成本压力和法规标准等方面的 挑战。同时,随着新能源汽车和智能网联汽车的快速发展,也将为线控转向系统带来更多 的机遇和空间。
THANKS
感谢观看
技术突破
20世纪90年代,随着传感器、 控制理论和电力电子技术的进 步,线控转向系统逐渐成熟。
当前应用
现代高级汽车已经广泛应用线 控转向系统,以提高驾驶安全 性和舒适性。
线控转向系统功能安全设计技术

线控转向系统功能安全设计技术一、引言线控转向系统是现代汽车中的重要组成部分,它通过电子信号控制转向器和转向泵,实现车辆的转向。
为了保证车辆的驾驶安全,线控转向系统需要进行功能安全设计。
本文将从以下几个方面介绍线控转向系统的功能安全设计技术。
二、功能安全概述1. 功能安全定义功能安全是指在特定的操作模式下,设备或系统能够在不出现危险失效的情况下执行其预期的安全功能。
2. 功能安全标准ISO 26262是汽车电子领域最为重要的功能安全标准。
该标准规定了汽车电子系统在各个开发阶段需要遵循的流程和方法,以确保其满足相应的安全性能要求。
三、线控转向系统功能安全设计技术1. 安全目标制定在线控转向系统设计过程中,需要根据ISO 26262标准制定相应的安全目标。
这些目标应该明确描述了所需实现的特定汽车操作模式下必须满足的限制条件和要求。
2. 危险分析与风险评估危险分析与风险评估是线控转向系统功能安全设计的重要环节。
通过对系统进行危险分析和风险评估,可以识别潜在的危险和安全问题,并制定相应的预防措施。
3. 安全性需求制定根据安全目标和危险分析结果,需要制定相应的安全性需求。
这些需求应该明确描述了系统需要满足的安全性能要求和限制条件。
4. 系统设计与验证在线控转向系统设计过程中,需要采用相应的技术手段来实现安全性能要求。
例如,采用双重或三重电路设计来保证转向信号的可靠性;采用故障检测和容错机制来保证系统在出现故障时能够及时发现并进行处理。
5. 系统测试与验证在线控转向系统开发完成后,需要进行相应的测试与验证。
这些测试应该覆盖所有可能出现的操作模式和故障情况,并确保系统能够满足安全性能要求。
6. 故障管理与诊断在线控转向系统运行过程中,可能会出现各种故障情况。
为了保证车辆驾驶安全,需要采用相应的故障管理与诊断技术,及时发现并处理故障。
四、结论线控转向系统是现代汽车中的重要组成部分,需要进行功能安全设计。
通过制定安全目标、进行危险分析与风险评估、制定安全性需求、系统设计与验证、系统测试与验证以及故障管理与诊断等技术手段,可以确保线控转向系统满足相应的安全性能要求,保证车辆驾驶安全。
线控转向系统
2021/5/15
电动助力转向系统(EPS)的类型
二、 电动转向系统结构及工作原理
2. 电动助力转向系统(EPS)的结构
电动助力转向系统(EPS)直接依靠电动机提供辅助转向动力。 EPS主要由转矩传感器、转角传感器、车速传感器、电动机、电磁 离合器、减速机构、电子控制单元(ECU)等组成
2021/5/15
2021/5/15
单片干式电磁离合器
二、 电动转向系统结构及工作原理 (4)减速机构
减速机构用来增大电动机传递给转向器的转矩
2021/5/15
涡轮蜗杆减速机构
二、 电动转向系统结构及工作原理
电动式EPS以直流电动机作为助力源,电子控制单元根据车速和转 向参数控制电动机通电电流强度,调节加力电动机工作力矩,进而 控制转向助力强度。电动式EPS的助力作用受电脑控制,在低速转 向时的助力作用最强,随着车速的升高助力作用逐渐减弱
2021/5/15
一、 汽车转向系统发展情况
优点:
➢ 采用机械部件连接,操 控精准,路感直接,信 息反馈丰富
➢ 液压泵由发动机驱动, 转向动力充沛,技术成 熟,可靠性高,平均制 造成本低
缺点:
➢ 低速大转向转弯时比较沉 ➢ 依靠发动机动力来驱动油泵,
能耗比较高 ➢ 液压系统的管路结构非常复
杂,油路经常保持高压状态, 使用寿命受到影响。
电动助力转向系统(EPS)结构示意图
二、 电动转向系统结构及工作原理
(1) 转矩传感器
转矩传感器用于检测作用于转向盘上扭矩信号的大小与方向 接触式扭杆电位计传感器是在转向轴位置加一根扭杆,通过 扭杆检测输入轴与输出轴的相对扭转位移,并将这种扭转变化 输入给ECU。
2021/5/15
线控四轮转向系统的研究综述及技术总结
汽 车 线 控 四轮转 向系 统 由方 向盘 总 成 、 独 4个 立 的转 向 电机 、C 故 障处理 控制 器及 各种 传感 器 E U、 组成 。方 向盘总成 包 括方 向盘 、 向盘转 角传感 器 、 方
式 ,都 没 有改 变驾驶 员通 过 机械机 构操 纵转 向器 的 方式 。由于其转 向传动 比往往 固定 或变 化范 围有 限 , 汽车 的转 向 响应 特性 随车速 而变化 ,因此 驾驶 员必
8
技 术纵横
轻型 汽 车技 术
2 1 ( / 总 2324 0 2 5 6) 7 / 7
蔽 , 自动进行 稳定 控制 , 汽车尽 快地恢 复 到稳 定 而 使 状态 。其结 构 图如 图 1 示 。 所
奔驰 公 司 于 19 开 始 了前 轮线 控 转 向 系统 9 0年
的深人研究 l l I ,并将其开发的线控转 向系统安装于 F O C  ̄ig的概 念 车上 。德 国凯 撒 斯 劳滕 (asr 4O a n Ki — e
极 进行 了线控转 向系统 的开发研 究 。 20 年 的第 在 01 7 届 E内瓦 国际汽 车展 览 会 上 ,意 大利 的 B r n 1 t eoe t
汽 车设 计 及 开 发 公 司展 示 了新 型概 念 车 “ I O FL ”,
转 向数据 ,然后通过数据总线将信号传递给车上的 E U, 从转 向控 制 系统 获得 反馈命 令 ; 向控 制 系 C 并 转 统 也从 转 向操纵 机构 获得 驾驶员 的转 向指令 ,并从
线控转向系统模型 该模型忽略 了侧滑 , 以很好 , 可 地控制 横摆 角速度 , 保持 不足转 向的特性 , 并 有效 地
轻 型汽 车技 术
汽车线控技术系列5----线控转向系统研究现状
2-2线控转向系统研究现状
操纵稳定性和主动安全性。与其他形式的转向系统类似,汽车线控转向系统的主要功能 仍然是转向和通过转向盘给驾驶员转向力反馈两方面,其执行机构都可采用电机。转向 功能的实现由安装在短的转向柱上的传感器检测转向盘的转角、转矩,识别驾驶员的转 向意图,电子控制单元处理这些参数,根据转向控制算法控制转向执行机构实现一定的 车轮转角。路感反馈的实现可由传感器检测作用在转向轮上的力,由电子控制单元根据 一定的路感控制算法处理,控制力反馈装置提供给驾驶员一定的转向阻力矩。可调的反 馈增加了驾驶员对于车辆状态的感觉。与之对应,电子控制单元算法主要包括转向控制 算法和路感反馈控制算法。
2-2线控转向系统研究现状
线控转向系统取消了转向盘和转向轮之间的机械连接,因而必须在转向柱上安装电机(称 为力反馈电机)向驾驶员提供一个转向阻力矩,使驾驶员感知路面和车辆状况,同时避免 路面的不平冲击等传到驾驶员手上。不同的车型、不同的行驶环境、不同的驾驶风格需 要不同的路感。例如,经常在狭窄拥挤的城市街道穿行和驻车的车辆,要求反应灵敏, 转向尽量轻便,对路感要求不突出;在高速公路直线行驶或在盘旋公路上行驶时,需耍驾 驶员精确操纵,要求车辆具有高的路感强度,此时驾驶员需要通过转向盘得到更多的汽 车响应信息,使驾驶员精确控制汽车转向。由道路的客观情况所决定,汽车在大多数时 间内是直线行驶,或在微小的转角范围内行驶,汽车侧向加速度较小,引起的轮胎侧偏 力变化也较小。为了使驾驶员感知本来就不明显的路面状况的变化,希望在这一转角区 域内有较强的路感.
2-2线控转向系统研究现状
线控转向系统的国外研究现状
汽车线控转向概念的提出最早可以追溯到20世纪50年代。随着电动汽车的日益发展,承载众 多高科技的线控系统获得了良好的发展空间,成为国内外科研人员研究的热点。世界各大汽 车厂家、研发机构,包括戴姆勒・克菜斯物( Daimler Chryser)、宝马(BMW)、采埃孚(ZF)、ห้องสมุดไป่ตู้ 尔福( Delphi)、天合(TRW)、日本光洋(Koyo)精工技术研究所,日本本田汽车公司等对汽车线 控转向系统作了深入研究。美国天公司,福特公司、伟世通( Visteon)公司、德尔福公司、斯 凯界(SKF)公司等,德国采埃孚公司,韩国现代汽车公司,日本光洋公司等制造了线控转向系 统的物理样机,进行试验研究。一些国际著名的汽车生产商已在其概念车上安装了该系统。 表21列出了线控转向系统的国外公司研究情况。
线控转向系统
一、 汽车转向系统发展情况
优点:
➢ 结构简单 ➢ 降低油耗 ➢ 噪声小 ➢ 助力效果好 ➢ 实现转向系统主动回正 ➢ 环保性好
二、 电动转向系统结构及工作原理 1. 电动助力转向系统(EPS)的分类
电动助力转向系统(EPS)根据电机驱动部位和机械结构的不同, 可将电动助力转向系统(EPS)分为转向轴助力式、齿轮助力式 和齿条助力式
线控转向系统(SBW)结构组成
三、 线控转向结构及原理
1. 线控转向系统结构组成
(1)转向盘传感器:转向盘转动时带动转角传感器的 大齿轮转动,大齿轮带动装有磁体的两个小齿轮转动, 产生变化的磁场,通过敏感电路检测这种变化产生的转 角信号,通过CAN总线将数据发送出去。
三、 线控转向结构及原理
(2)路感电机:将主控制器传来的回正信 号转化为回正力矩,向驾驶员提供路感。 转向执行总成:快速响应主控制器传来的转 角信号,完成车辆的转向。
三、 线控转向结构及原理
(3)主控制器:采集包括转向盘转角、转向盘扭矩、车速等传 感器的信息,根据内部的程序,计算出合适的前轮转角发送到转 向执行电机,实现车辆转向,计算出合适的回正力矩传递给路感 电机,向驾驶员提供路感。
三、 线控转向结构及原理
线控转向系统与传统电动助力转向区别
EPS 与线控转向之间的主要差异就是线控转向取消了方向 盘与车轮之间的机械连接,用传感器获得方向盘的转角数据, 然后 ECU 将其折算为具体的驱动力数据,用电机推动转向机 转动车轮。而 EPS 则根据驾驶员的转角来增加转向力。
一、 汽车转向系统发展情况 3. 电控液压助力转向系统(EHPS)
电控液压助力系统(EHPS)的主要由储油罐、控制单 元、电动泵、转向机构、助力转向传感器等构成