
基于LabVIEW和SolidWorks的微创手术机器人运动仿真
136 机械设计与制造
Machinery Design&Manufacture 第3期 2013年3月
基于LabVIEW和SolidWorks的 lj手术机器人运动仿真
朱峰,刁 燕,吴应东
(I ̄IJII大学制造科学与工程学院,四川成都610065)
摘要:为了直观的对微创手术机器人进行运动分析,首先建立机器人逆向运动学数学模型,并在Matlab中完成逆解程
序编写。同时在Solidworks中建立相应的三维模型,利用SolidWorks Morion对机器人进行了运动轨迹规划和仿真,验证
了位置反解的正确性。为了使运动规划和仿真更加直观、简单,需要设计运动仿真前界面。因此,基于LabVIEW强大的前
面板功能设计出运动仿真人机交互界面,基于LabVIEW SoftMotion模块丰富的运动函数完成机器人末端轨迹规划,最后
将LabVIEW、SolidWorks和Motion设计工具集成到一起,对机器人进行了运动仿真,实现了对运动过程的参数化控制。
关键词:手术机器人;运动仿真;6olidWorks;Motion;LabVIEW;SoftMotion
中图分类号:TH16;TP242 文献标识码:A 文章编号:1001—3997(2013)03—0136—03
Minimally Invasive Surgical Robot Motion Simulation Based
on LabVI E:W and SoildWorks
ZHU Feng.DIAO Yan.WU Ying-dong
(School ofManufacturing Science and Engineering,Sichuan University,Siehuan Chengdu 610065,China)
Abstract:In order to complete the motion simulation ofan existing minimally invasive surgical robot,the mathematical model
o厂the inverse solutions established,then programmed by Matlab.Trajectoryplanning and simulation ofmechanism were
pe r/备r,r d by SolidWorksMotion which verified e validity of inverse position.Man—machine interface of£ e motion
simulation was needed to" e the motion simulation more intuitive and simpler.LabVIEW W(/S used tO design man—machine inte ̄ace of the motion simulation.Trajectory planning of the robot WtTIS completed by LabVIEW SofiMotion because of it’s
wealth ofmotionfunctions.Finally.motion simulation preformed by LabVIEW.SolidWorks and motion integrated together
which achieved the parameters control of movement.
Key Words:Surgical Robot;Motion Simulation;SolidWorks;Motion;LabVIEW;SoftMotion
1引言
随着相关技术的发展,手术机器人成为国际医学界研究的
热点I I。手术机器人具有状态稳定、定位准确等优点。单一的串联 或者并联机器人结构并不能满足这些要求,因此采用串联和并联
结合的混联机器人构型 。 机器人的运动学分析是进行机器人机构设计的首要任务。
Matlab软件能够完成运动学理论分析和数据计算,但不够直观,
机器人末端轨迹规划验证过程也比较繁琐。因此,对机器人采用
SolidWorks进行建模,为后续SolidWorks Motion仿真提供对象。
采用SolidWorks Motion进行运动仿真比较繁琐,因此,开发 直观简洁的运动仿真前界面就非常有必要。某公司开发的
SoflMotion模块能和SolidWorks Motion无缝连接。该模块提供丰
富的运动规划函数,结合LabVIEW本身强大的前面板功能,将为
机器人轨迹规划和运动控制设计出更加合理的人机交互界面。同
时也为后续机器人的机电一体化仿真奠定了基础。
2机器人结构及运动学逆解分析
机器人结构如图1所示。该系统具有7+1个冗余运动自由 度,其中第5关节为并联转动机构,实现两个自由度的转动,调整
手术工具杆的姿态,模型中简化为一个球关节。
第五关节
第二
关节
dj 图1机器人关节配置
FigA Configuralion Map of Robot Joints 采用几何法得到机器人的逆解,该方法还可用于实时控制13/。
为了简化公式,作以下规定:
s =sin(O/+ ̄) (1)
cij=cOS( + ) (2)
S:sin0. (3)
来稿13期:2012—05—27 基金项目:成都市科技计划项目(11DXYB190JH一027);四川省科技支撑计划项目(2011GZ0096),(2012FZ0042) 作者简介:朱峰,(1982一),男,
江苏省徐州市人,在读硕士研究生,主要研究方向:机械自动化方面的专业研究 第3期 朱峰等:基于LabVIEW和SolidWorks的微创手术机器人运动仿真 137
Ci=eosOi
Sy=sinO
Cy=COS ̄y =sin( )
c =cos(3+0) (4)
(5)
(6)
(7)
(8)
图2机器人空f司坐标系
Fig.2 Reference Coordinate Systems of Robot 根据球关节处Q在基础坐标系中的坐标(q q ,q )与第二、
第三关节之间的几何关系,如图3所示,可求得腕点坐标表达式
为:
q =-a2sinO2-fsin(02+03) (9)
q =a=cos¥2+fcos(O ̄+as) (10)
P:=dI+d2+a4sB4+ 2sird一 3c0 (11)
+a4c + 2co ̄+u3 si (12)
_厂表示从关节3到腕点Q间距离在XOY平面上的投影长
度
图3定位关节逆解构型图
Fig.3 Inverse Kinematics Configuration of Position Joints 根据上述表达式,依次求解出0 ,0,,04:
: ) +2 3
03 ̄+arccos --g2;
a一 ̄ -1 ( 4)
04=arcsi f进1]8 (15)/ l 口
根据手术杆末端点坐标H(h ,h , ),求得移动关节6的移
距离d6为: r——————— ~—————— ~—————— d6= ̄/(hx-q ) +(^ 1 )‘+(hz-q ) ~u4-L (16)
并联转动腕点与手术工具杆的关系,如图4所示。
图4腕点与手术杆关系图 ng.4 Relationship Map Between Wrist and Surgical Tool 根据图4中腕点与手术杆的关系,可求出并联转动机构的
转角0y, 的表达式:
—arctan瓦 (q ̄:- hx) %=3+ ( qr- hy)s z3 (17)
: 。。 (18)
c V(h-q ) +(h-q ) +(h-q )‘
3基于SolidWorks的机器人运动仿真
手术机器人运动仿真用于验证位置正反解,可以通过模拟
来检查数据的正确性 。
Motion模块是内嵌于SolidWorks的运动仿真软件包,可对
模型的真实运动情况进行精确仿真。通过Motion仿真可以大幅
降低制造物理原型的成本,并缩短产品开发时间。它还有其它一
些定性优点,例如,它能够考虑更多的设计方案、降低风险,并在
设计过程的初期提供有价值的信息阎。
在SolidWorks中验证机器人运动学逆解主要包含以下几个
步骤[6I:SolidWorks完成模型建立并添加机器人各个关节驱动电
机,调整到需要的初始位姿;完成手术机器人末端点路径规划,借
助数据处理软件Matlab,绘制三维轨迹线,如图5所示。根据已得
的逆解公式,利用Matlab进行数值运算,求得各个关节驱动输入
值,保存为txt或CSV格式,并在首列插入时间序列,与Matlab中
总时长一致,以此作为虚拟样机的驱动样条曲线函数,导入到
Motion各个驱动电机中;最后对仿真参数进行设置,如时间和帧
数等,机构仿真轨迹,如图5所示。比较仿真得到轨迹和规划轨
迹。
基于SolidWorks Motion的机器人运动仿真过程比较繁琐,
因此,考虑开发集成了机器人轨迹规划、数值计算以及运动仿真
的应用程序,简化整个运动计算过程,并联合SolidWorks Motion
中模型完成运动控制和显示。
图5机器人末端规划轨迹及SolidWorks运动仿真轨迹对比 Fig.5 Comparison Study of Planned and Simulation Trajector
y l38 机械设计与制造 NO.3 Mar.201 3
4 LabVIEW联合SolidWorks完成机器人
轨迹规划及运动仿真
LabVIEW(Laboratory Virtual instrument Engineering Workbe—
nch)是一种图形化的编程语言和开发环境,由美国国家仪器(NI)
公司研制开发,是通用的编程系统,有一个可以完成任何编程任
务的庞大函数库I7f。
LabvIEw和SolidWorks联合运动仿真利用NI运动雨数,
进行轨迹设计和运动编程,联合SolidWorks Motion实现对机械部
件的仿真设计,最终确定机械功能部件的运动轨迹和运动参数。
4.1运动轨迹设计
NI SoflMotion提供了丰富的功能函数模块,主要包含:直线
运动(Straight—Line Move),使用轴或者坐标执行一个直线运动;
弧线运动(Arc Move),执行一个圆形弧、球面弧、椭圆弧运动;轮
廓线运动(ContourMove),结合轴或者坐标完成由指定位置组成
的轮廓线,需要使用指定位置的表格(Table)来实现。通过上述三
种基本的运动函数可以实现任何轨迹的运动Ial。
4.2仿真过程
联合仿真重要的一步就是建立LabVIEW程序和SolidWorks
联系,基本方法是:创建LabVIEW丁程,添加SolidWorks装配体,
映射并添加运动资源,控制编程与仿真设计,部署并运行仿真。
仿真主要分为两个阶段,首先是轨迹数据的生成。NI SofiM—
otion现有的运动函数组合可以实现一定末端轨迹。但是复杂运
基于SolidWorks与LabVIEW虚拟原型的机电一体化设计

基于SolidWorks与LabVIEW虚拟原型的机电一体化设计
作者:杨雁冰
来源:《科技传播》 2015年第19期
杨雁冰
武汉职业技术学院电信学院,湖北武汉 430000
摘 要 虚拟设备的一体化设计主要在动态仿真和虚拟制造中起着很大的作用。目前信息化时代发展,虚拟原型的机电一体化设计越来越得到人们的关注。原型机的设计软件有很多,在机械建模中SolidWorks 的功能比较强大,因此值得研究与探讨。
关键词 SolidWorks ;LabVIEW ;机电一体化
中图分类号 TH-39 文献标识码 A 文章编号 1674-6708(2015)148-0150-01
基金项目:该论文来源于《SMT 设备与维护仿真系统的研究与开发》课题,项目编号为2013YK777
在当今信息化发展中制造技术也在不断融入虚拟原型技术,这种技术主要以CAX(计算机辅助多元化技术的总称)和DFX(3D 环绕音效技术)与三维仿真技术构成的数字信息化设计。它能在原型机中模拟具有听觉、视觉、触觉以及各种需要的动作、行为以及性能等各方面仿真。虚拟技术在最近五年发展中并不是一成不变的,它是在不断适应社会发展,形成动态技术,在科学领域占有很重要的位置,并且继承了以前的电子CAD 等软件功能,在此基础中又将更多的建模技术和信息采集与继承技术有机地结合为一个整体,特别是在模型、人、技术和管理这四者紧密结合。所以原型机的发展越来越快,带动的产业也越来越多。
1 概念设计之虚拟原型机的机电一体化
原型机主要用于原设备未生产定型前准备,主要用三维软件进行建模,为后期三维交互设计建立了基础。原型机主要的技术指标是用来模拟生产和实现人机交互,并且在产品的设计功能、布局以及产品外形尺寸设计中可以通过评价和分析来达到最佳的方案。
1.1 机电一体化的功能原型
机电一体化虚拟原型为机电一体化功能得到充分体现。经典的生产设备主要有机械系统、控制系统、运动系统和电气系统组成,设计的学科知识比较多包括:机械设计、电子信息、软硬件设计等方面,虚拟原型机在设计之初首先要对产品的功能模块进行分析,并且以功能为子单元系统分解,找到可以有效实现的设计方案。在功能与逻辑环节直接影响到原型机的运行过程和实现功能。
基于SolidWorks的伐根清理机器人虚拟设计与运动仿真

基于SolidWorks的伐根清理机器人虚拟设计与运动仿真
魏占国;刘晋浩
【期刊名称】《林业机械与木工设备》
【年(卷),期】2007(35)11
【摘 要】通过使用SolidWorks软件的机械系统虚拟设计和运动仿真的基本方法,综合运用SolidWorks的参数化、变量化建模技术以及自上向下的设计思路,完成伐根清理机器人及其行走底盘的虚拟建模,并对由于行走底盘的改变而重新设计的接口和机械臂采用最新的COSMOSMotion2006软件进行了运动仿真和参数优化,以确定其机构可用性,有利于缩短产品的开发周期和减少开发费用.
【总页数】4页(P33-36)
【作 者】魏占国;刘晋浩
【作者单位】东北林业大学,黑龙江,哈尔滨,150040;北京林业大学,北京,100083
【正文语种】中 文
【中图分类】TP242.3
【相关文献】
1.基于SolidWorks的整体自装卸车虚拟设计与运动仿真 [J], 李立顺;孟祥德;詹隽青;张云;李红勋
2.基于SolidWorks的联轴传动机构的虚拟设计与运动仿真 [J], 任辉;纳斯哈提
3.基于Solidworks装弹机器人的虚拟设计及其运动仿真 [J], 司建星;夏田;丁丙坤
4.双行木薯收获机虚拟设计与运动仿真——基于SolidWorks [J], 崔振德;黄晖;高文武 5.基于SolidWorks软件的冲压机床虚拟设计与运动仿真 [J], 白亚红;冯长建;马顺利;吴丽媛
因版权原因,仅展示原文概要,查看原文内容请购买
基于SolidWorks的关节型工业机器人的结构设计与动态仿真
基于SolidWorks的关节型工业机器人的结构设计与动态仿真
作者:刘慧梅 徐静
来源:《东方教育》2017年第23期
摘要:工业机器人是一种高度自动化的现代制造自动化设备,在SOLIDWORKS软件平台上设计出关节型工业机器人模型,按照机构的结构几何尺寸,创建零件,并进行运动仿真,为工业机器人的实际样机的试制奠定了基础。
关键词:SolidWorks;关节型工业机器人;仿真
1 引言
SolidWorks是法国达索公司最先在Windows系统上开发的一款三维设计软件。其CAD功能方面涵盖了所有的设计类型,实体建模、曲面设计、二维工程图、装配、运动仿真、结构分析等功能一应俱全。本文对关节型工业机器人结构进行设计而并对各部分零件及机械手进行建模仿真,为企业项目要求而进行参数改造和控制系统分析创造条件。
2. 机器人本体结构设计 在SolidWorks的软件中的设计思路一般为:确定好外型尺寸和技术参数的草图后,根据草图规范好的尺寸范围和约束关系来设计零件和总装配体。
2.1 零件设计
在SolidWorks三维设计环境下,机器人的机构设计和造型设计合为一体,在用SolidWorks进行实体建模就会很方便。根据各个部件的结构特点,通过草图约束、实体拉伸和旋转扫描等特征方式建立各个零件的模型并进行装配。下面就是对机械手的主要组成部分进行设计。
2.1.1 基座的设计
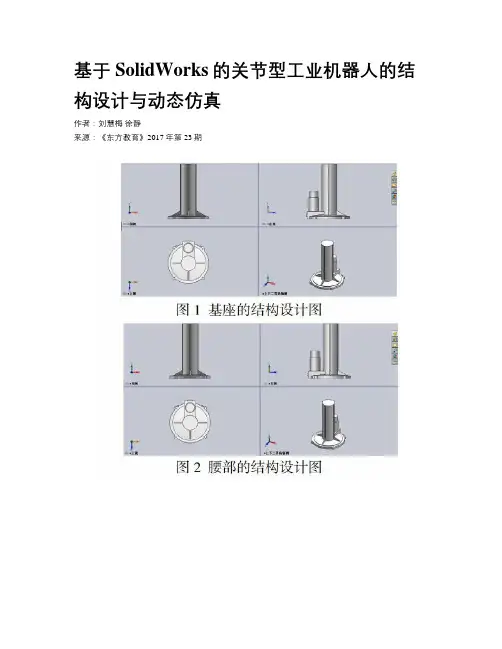
基座,是整个机器人的支持部分。基座是整个机器人本体的支撑。为保证机械臂运行的稳定性,采用实心铸铁作支撑。如图1所示,周围采用双排螺母紧固,并在转盘处设计加强筋以增加其刚度,基座后端是接线盒子,所有电机的驱动信号和反馈信号都从中出入。
2.1.2 腰部的设计
腰部,是连接大臂和基座的部件,通常是回转部件。如图2所示,腰部的回转运动再加上手臂的平面运动,能使手腕空间运动。腰部是执行机构的关键部件,它的制造误差,运动精度和平稳性,对机器人的定位精度有决定性的影响。
基于SolidWorks 的工业机器人离线仿真系统分析

企业导报2016年第13期
DOI:10.19354/ki.42-1616/f.2016.13.152基于SolidWorks的工业机器人离线仿真系统分析
王洪雨
(广州市聚维专用汽车零部件有限公司,广东广州510800)
摘要:为满足工业机器人的离线仿真研究需求,可以应用SolidWorks实现机器人离线仿真系统研制。而该系统能够实现机
器人及其作业环境的仿真,所以能够通过优化机器人运行轨迹避免机器人在作业过程中出现明显抖动和干涉。
关键词:SolidWorks;工业机器人;离线仿真系统
引言:随着科学技术的发展,大量工业机器人在自动化产
线中得到应用。而开发工业机器人的离线仿真系统,则能使机
器人在线示教编程的各种问题得到解决。因此,有必要研制一
种工业机器人离线仿真系统,以便更好的促进工业技术发展。
一、基于SolidWorks的工业机器人离线仿真系统工作原理
从系统结构组成上来看,离线仿真将包含位姿信息读取、
运动轨迹规划、运动学计算、任务作业自动生成和运动学仿真
等模块。利用SolidWorks强大的三维建模功能、运动仿真功能
和质量特性功能,可使机器人按照规划好的轨迹做整线仿真,
从而获得直观的仿真结果。在这一过程中,需要利用大量的API
二次开发函数和VC++编程语言进行方法调用和对象属性设
置,以便实现对SolidWorks的二次开发。在此基础上,以DLL
插件文件形式实现系统各功能模块与SolidWorks的无缝对接,
则能够有效进行工业机器人的离线仿真研究。由于SolidWorks
本身为VC++开发三维软件,所以能够使各功能模块与之较好
的兼容。以插件形式进行功能模块的插入,也能为系统功能调
用提供便利,并且获得清晰的显示界面。在系统运行的过程中,
将先利用负载计算模块对机器人实际负载进行校核。校核合格
后,将利用参数化建模模块对标准化设备建模。根据作业任务
要求,系统将对作业环境进行三维建模[1]。而根据实际要求,将
solidworks机械臂运动仿真注意事项
Solidworks机械臂运动仿真注意事项
简介
Solidworks是一种强大的三维建模软件,具有广泛应用于机械工程和制造工业的功能。机械臂是一种常见的工业机器人系统,用于执行各种复杂的任务。在进行机械臂的设计和制造之前,进行仿真是非常重要的,可以帮助我们验证设计方案、识别潜在问题和优化机械臂的性能。本文将介绍Solidworks机械臂运动仿真的注意事项。
1. 模型设计
在进行机械臂的运动仿真之前,首先需要进行模型的设计。模型设计要求准确、精细,模型的尺寸、结构和材料等要与实际机械臂相符。同时,还需要考虑到机械臂的运动范围、工作负载和速度等因素,确保模型设计满足仿真需求。
2. 运动仿真设置
在Solidworks中,设置机械臂的运动仿真是关键步骤之一。仿真设置包括机械臂的关节、运动学和动力学参数等。在进行机械臂的运动仿真前,需要确保设置的参数准确、合理,以保证模拟的真实性和准确性。
3. 约束条件
在进行机械臂的运动仿真时,需要考虑机械臂的约束条件。约束条件可以限制机械臂的运动范围,仿真过程中遵循现实情况下机械臂的运动限制。例如,固定基座、限定关节的运动范围等。
4. 轨迹规划
在机械臂的运动仿真中,轨迹规划是一个重要的步骤。轨迹规划可以定义机械臂末端执行器的路径,使机械臂能够按照预定的轨迹进行运动。轨迹规划需要考虑到机械臂的工作任务和工作环境,并根据需求进行优化。 5. 碰撞检测
碰撞检测是机械臂运动仿真中一个重要的环节。在进行仿真之前,需要对机械臂的各个部件进行碰撞检测,以避免在真实运动中发生碰撞。Solidworks提供了碰撞检测功能,可以帮助我们及时发现和解决潜在的碰撞问题。
6. 运动分析和优化
运动仿真完成后,可以对仿真结果进行分析和优化。运动分析可以帮助我们了解机械臂的运动性能,如速度、加速度和力矩等。根据分析结果,可以对机械臂进行优化,以改善其运动性能和工作效率。
7. 结果展示和报告生成
利用SOLIDWORKS实现焊接机器人设计和仿真
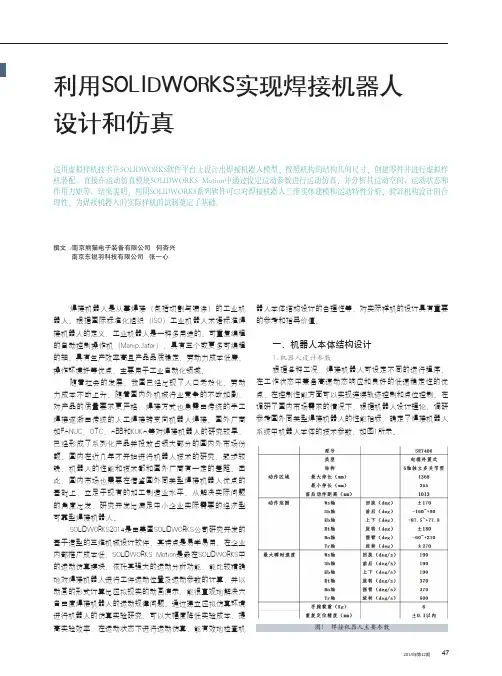
47焊接机器人是从事焊接(包括切割与喷涂)的工业机器人。根据国际标准化组织(ISO)工业机器人术语标准焊接机器人的定义,工业机器人是一种多用途的、可重复编程的自动控制操作机(Manipulator),具有三个或更多可编程的轴,具有生产效率高且产品品质稳定,劳动力成本低廉,操作环境好等优点,主要用于工业自动化领域。随着社会的发展,我国已经出现了人口老龄化,劳动力成本不断上升。随着国内外机械行业竞争的不断加剧,对产品的质量要求更严格,焊接方式也急需由传统的手工焊接逐渐由传统的人工焊接转变向机器人焊接。国外厂商如FANUC、OTC、ABB和KUKA等对焊接机器人的研究较早,已经形成了系列化产品并投放占领大部分的国内外市场份额。国内在近几年才开始进行机器人技术的研究,起步较晚,机器人的性能和技术都和国外厂商有一定的差距。因此,国内市场也需要在借鉴国外同类型焊接机器人优点的基础上,立足于现有的加工制造业水平,从解决实际问题的角度出发,研究开发出满足中小企业实际需要的经济型可靠型焊接机器人。SOLIDWORKS2014是由美国SOLIDWORKS公司研究开发的基于造型的三维机械设计软件,其特点是易学易用,在企业内部推广成本低,SOLIDWORKS Motion是嵌在SOLIDWORKS中的运动仿真模块,依托其强大的运动分析功能,能比较精确地对焊接机器人进行工件运动位置及运动参数的计算,并以动画的形式计算出虚拟现实的动画演示,能很直观地解决六自由度焊接机器人的运动规律问题。通过建立虚拟仿真环境进行机器人的仿真实验研究,可以大幅度降低实验成本,提高实验效率,在运动状态下进行运动仿真,能有效地检查机器人本体结构设计的合理性等,对实际样机的设计具有重要的参考和指导价值。一、机器人本体结构设计1.机器人设计参数根据各种工况,焊接机器人可设定不同的运行程序,在工作状态中兼备高速动态响应和良好的低速稳定性的优点,在控制性能方面可以实现连续轨迹控制和点位控制。在调研了国内市场需求的情况下,根据机器人设计理论,调研参考国外同类型焊接机器人的性能指标,确定了焊接机器人系统中机器人本体的技术参数,如图1所示。
基于Matlab与Labview的柔索并联机器人监控系统联合仿真
务l 匐 化
基于Matlab与Labview的柔索并联机器人
监控系统联合仿真
Co-simulation of monitoring system for cable parallel
manipulator based on Matlab and LabVlEW
吴瑕,訾斌,林俊
WU Xia.ZI Bin.LlN Jun (中国矿业大学机电工程学院,徐州221116) 摘要:针对柔索并联机器人的结构特点,搭建了该机器人监控系统的总体框架。考虑到柔索并联机 器人系统具有非线性强、外界干扰等特性,提出带有模糊补偿的自适应控制算法。进一步, 通过Matlab与LabVlEw混合编程对柔索并联机器人进行了运动轨迹跟踪的联合仿真、监控界 面的设计及网络发布。联合仿真结果表明,柔索并联机器人监控系统具有良好的轨迹跟踪性 能,且监控人机界面友好,仿真效果较为直观明显。 关键词:柔索并联机器人;模糊控制;联合仿真 中图分类号:TP242 文献标识码:A 文章编号:1 009-01 34(201 2)07(上)一0047-04 Doi:1 0.396 ̄l/J.issn.1 009-01 34.201 2.7(I-).1 5
0引言
近年来,柔索并联机器人应用日渐增多,如
各国研究人员纷纷开展这方面的研究工作,研制 了用于起重、检测、加工、港口货物吊装、海底
打捞、超大口径射电望远镜跟踪射电源运动等多 种用途柔索并联机器人样机,因而,柔索并联机
器人的研究在加工制造业、装配业、医疗卫生、 海洋探测和航天领域等方面具有一定理论意义和
实际工程应用价值LJ。 。柔索并联机器人是一个具 有非线性、时变特性以及扰动特点的机器人系统。
而对机器人系统应用神经网络控制、模糊控制和 鲁棒控制等算法进行过研究p J。
当今时代,随着计算机网络的迅速发展及信
息技术的日益完善,工业机器人基于Internet的远
程监控应用的实现成为可能 j,这不仅突破了传 统监控方式的时空限制和地域障碍,而且有利于
基于MATLAB与SolidWorks的六自由度机器人联合建模仿真
第6期 机电技术 57 基于MATLAB与SolidWorks的六自由度机器人联合建模仿真 陈爱波 宁淑荣 陈五一 (1.北京航空航天大学机械工程及自动化学院,北京100191;2.山东大学(威海)机电与信息工程学院,山东威海264209) 摘 要:针对一种6自由度教学机器人,在MATLAB/Simulink环境下,利用MATLAB自带的Visual Reality T具箱导人 SolidWorks建立的三维实体模型并在虚拟环境中显示机器人运动,同时利用Simulink中的SimMechanics模块集建立机械 系统仿真模型并输出仿真数据,实现机器人虚拟样机的建立及运动仿真。提出的联合建模仿真方法综合利用了以Solid— Works为代表的CAD软件强大的三维实体建模功能、Simulink/SimMechanics便捷的机械控制系统建模仿真功能、Vinu ̄ Reality逼真的场景显示功能以及MATLAB强大的数据处理和图形显示功能,对机器人仿真研究和开发设计具有重要参 考价值。 关键词:联合建模仿真;MATI AB;5imulink/SimMechanics;Virtual Reality;SolidWorks 中图分类号:TP242文献标识码:A文章编号:1672—4801(2014)06—057~04 机器人运动仿真主要是为了在产品开发阶 段,了解所开发的机器人实现预定轨迹运动时各 关节及连杆所反映出的运动学特性、产品在给定 输入运动下的动作过程及机器人的综合性能,其 仿真结果对机器人产品开发及结构优化设计等二 次开发提供依据 l。机器人仿真方法的研究主要 借助于一些商业软件,其中,ADAMS作为虚拟样 机技术的代表软件被广泛应用于机器人运动仿 真I ' ,然而ADAMS在一些功能上的不足使其难以 独立完成更复杂更逼真的仿真工作,比如,其三维 建模功能远不及以SolidWorks、UG、Pro/E等为代 表专业CAD软件,因此,将三维CAD软件建立的 实体模型导入ADAMS进行仿真的方法被应用 , 而其在控制系统搭建及仿真方面则不及MAT— LAB,因此,MATLAB与ADAMS联合仿真的方 法【5t 成为研究热点 为研究MATLAB在机械系 统仿真方面的功能,一些研究者单独利用MAT— LAB集成的Simulink/SimMechanics仿真模块 或 Robotics工具箱 1进行机器人仿真,虚拟现实工具 箱 1的场景显示功能亦被应用,然而这些研究都未 能构建高效逼真的运动仿真系统。另外,有些研 究者致力于建立专业的机器人仿真系统,比如利 用OpenGL三维图形库与VC++6.0联合开发仿真 平台 ,基于微软的虚拟机器人开发平台Micro— soft Robotics Studio开发机器人运动仿真系统””, 显然这种方法比较适用于定制系统。 本文旨在充分发挥MATLAB作为工程应用软 件的强大功能,将MATLAB的数据处理、图形显 示、控制仿真、虚拟场景显示等功能应用于六自由 度机器人运动仿真中,摆脱ADAMS的介入,在 MATLAB环境下建立高效运行且具有强大输入输 出功能的仿真系统。 1机器人三维实体模型的建立 如今,不论是机械产品展示还是仿真系统显 示,为实现逼真的三维可视化效果,利用专业CAD 软件建立三维模型作为基础模型已是普遍应用的 方法。本文研究的RBT一6T/S0 1 S教学机器人具有 6个自由度,所有关节均为转动关节,其运动简图 如图1所示,利用SolidWorks分别建立机器人各构 件的实体模型,装配模型如图2所示。
基于MATLAB与SolidWorks的六自由度机器人联合建模仿真 2
基于MATLAB与SolidWorks的六自由度机器人联合建模仿真
陈爱波;宁淑荣;陈五一
【期刊名称】《机电技术》
【年(卷),期】2014(000)006
【摘 要】针对一种6自由度教学机器人,在MATLAB/Simulink环境下,利用MATLAB自带的Virtual Reality工具箱导入SolidWorks建立的三维实体模型并在虚拟环境中显示机器人运动,同时利用Simulink中的SimMechanics模块集建立机械系统仿真模型并输出仿真数据,实现机器人虚拟样机的建立及运动仿真。提出的联合建模仿真方法综合利用了以Solid⁃Works为代表的CAD软件强大的三维实体建模功能、Simulink/SimMechanics便捷的机械控制系统建模仿真功能、Virtual Reality逼真的场景显示功能以及MATLAB强大的数据处理和图形显示功能,对机器人仿真研究和开发设计具有重要参考价值。
【总页数】4页(P57-60)
【作 者】陈爱波;宁淑荣;陈五一
【作者单位】北京航空航天大学机械工程及自动化学院,北京100191;山东大学
威海 机电与信息工程学院,山东威海264209;北京航空航天大学机械工程及自动化学院,北京100191
【正文语种】中 文
【中图分类】TP242 【相关文献】
1.基于MATLAB和ADAMS的六自由度机器人联合仿真2.基于MATLAB六自由度串联机器人运动学分析3.基于Matlab的开放式六自由度机器人控制系统研究4.基于SolidWorks和ANSYS Workbench的六自由度焊接机器人的建模与优化设计5.基于SolidWorks下cosmosmotion六自由度焊接机器人三维运动模拟
因版权原因,仅展示原文概要,查看原文内容请购买
基于Solidworks创建的机械手的SimMechanics仿真
设 计 与 研 究61
引言20世纪后半期,机械手设计开始出现,并作为机器人领域的热门研究,逐渐取得了巨大进步和显著进展。伴随着工业及其他受益于机械手研究和设计的产业要求的进一步提高和社会对机械手功能的更高需求,机械手功能越来越完善,同时也造成机械手系统的复杂度提高和研究难度的上升。当前,仿真技术已成功应用于航空航天、信息、生产制造、材料、军事、经济等众多领域。随着研究对象的规模日益扩大,结构日益复杂,基于计算机的仿真技术不仅有助于提高设计效率,缩短开发周期,还不受环境气候等因素的限制,且在保证安全、节省开支、提高质量等方面优势明显。在机械工程领域,大型仿真软件如ADAMS、ANSYS在各自的细分领域里都有专长。而像传统的CAD制图软件,如Pro/E、Solidworks等,也在原有功能上添加了多种仿真功能。SimMechanics(自MATLAB R2016a版本后更名为Multibody)是MATLAB软件内的一个机构系统模块集,可以对各种运动副连接的刚体进行建模与仿真,实现对机构系统动态性能分析的目的。利用此工具进行机械手的分析不需要建立复杂的数学模型和编程,依托MATLAB强大的数据处理能力,可实现实时分析和机构运动状态的模拟显示。1 Solidworks建立三指机械手模型机械手有很多实体零件组成。如图1所示,SimMechanics虽然可以通过Body Elements子模块组中的Solid模块进行设计组建,但与用Solidworks设计相比,操作难度高。特别是在零件装配过程中,Solidworks凭借强大的图形拖拽及可视化能力,在设计效率上具有明显优势。
图1 SimMechanics模块组文中仿真的机械手以Barrett Technology公司BH8系列的BarrettHand机械手作为参考。该机械手有三个手指,如图2、图3所示。手指1近指节关节固定,而手指2、3近指关节可绕Z轴旋转一定角度;三个手指的中指节和远指节都为旋转副关节,可绕X轴旋转。