
29固高运动控制器介绍讲解
平面倒立摆——精选推荐
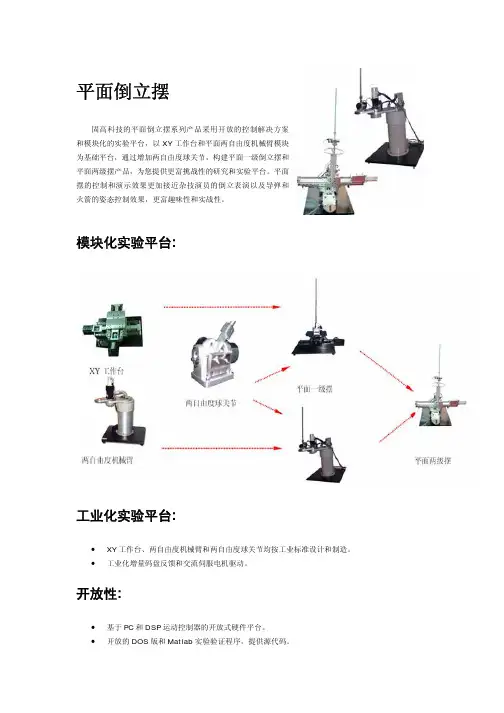
平面倒立摆
固高科技的平面倒立摆系列产品采用开放的控制解决方案
和模块化的实验平台,以XY工作台和平面两自由度机械臂模块
为基础平台,通过增加两自由度球关节,构建平面一级倒立摆和
平面两级摆产品,为您提供更富挑战性的研究和实验平台。平面
摆的控制和演示效果更加接近杂技演员的倒立表演以及导弹和
火箭的姿态控制效果,更富趣味性和实战性。
模块化实验平台:
工业化实验平台:
• XY工作台、两自由度机械臂和两自由度球关节均按工业标准设计和制造。 • 工业化增量码盘反馈和交流伺服电机驱动。
开放性:
• 基于PC和DSP运动控制器的开放式硬件平台。 • 开放的DOS版和Matlab实验验证程序,提供源代码。 创新性:
• 开发和验证自己的控制算法 • 挑战采用机械手的平面摆控制算法和平面两级摆控制算法等控制难题。
平面摆系统的使用者:
北京师范大学、北京工业大学、北京石油化工学院、东北大学、太原理工等。
技术参数:
定购指南:
定长剪切控制系统

定长剪切控制系统
本系统采用变频器控制普通三相交流电机带光电编码器控制放卷整平机构,采用交流伺
服电机控制送料机构,透射式光电开关用于送料信号检测反馈,控制系统采用固高科技(深
圳)有限公司生产的高速、高精度运动控制器作为剪切机生产线控制系统核心,用于送料伺
1. 控制系统基本组成 服电机和放卷电机的变频器的控制。图1所示为采用GM400运动控制器组成的控制系统。
员输入剪板长度,机器的控制参数,观查机器的运行情况
他参数的输入显示
平
器
2. 控制系统接口
四路交流或直流伺服电机标准接口,32路逻辑控制接口,8路限
z 控制面板:用于生产人
z 运动控制器:用于生产线机器的控制,各种传感器信号的输入
z 系统软件:用于生产线机器的控制
z 显示接口:用于控制面板的控制及其
z 直流电源:提供传感器,外部接口电源
z 伺服电机及驱动电源:控制送料
z 展平电机+变频器:控制金属板的展
z 其他控制用电器:各种开关和线路保护电
固高运动控制器提供
位开信号接口,四路原点信号接口。 3.
2所示方式进行送料机的速度控制,根据以往成功经验和理论分析,
减速控制策略,可以很好的控制送料伺服电机的速度和位置精度,
4.
剪切张数、补偿系数和剪切速度。加工之前
,设定参数的办法是按一下各参数前的对应黄色字符,然后光标
加减速控制
本系统采用如图
采用图2所示的加
保证生产线的剪切速度和精度要求。
加工参数设定
如下图所示,系统加工参数有剪切长度、
需要对参数进行设定
将对应到要设定的位置,输入所要修改的参数,键入回车键即可。
GT系列激光振镜运动控制器(GT-400-SCAN)
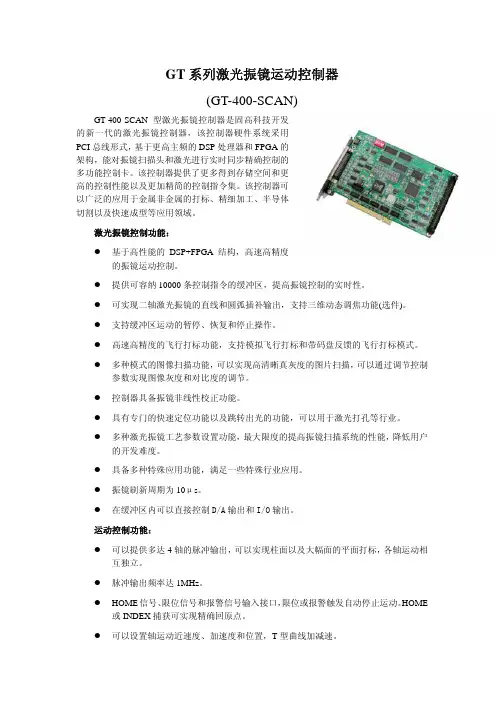
GT系列激光振镜运动控制器
(GT-400-SCAN)
GT-400-SCAN型激光振镜控制器是固高科技开发的新一代的激光振镜控制器,该控制器硬件系统采用PCI总线形式,基于更高主频的DSP处理器和FPGA的架构,能对振镜扫描头和激光进行实时同步精确控制的多功能控制卡。该控制器提供了更多得到存储空间和更高的控制性能以及更加精简的控制指令集。该控制器可以广泛的应用于金属非金属的打标、精细加工、半导体切割以及快速成型等应用领域。
激光振镜控制功能: 基于高性能的DSP+FPGA结构,高速高精度的振镜运动控制。 提供可容纳10000条控制指令的缓冲区,提高振镜控制的实时性。
可实现二轴激光振镜的直线和圆弧插补输出,支持三维动态调焦功能(选件)。
支持缓冲区运动的暂停、恢复和停止操作。
高速高精度的飞行打标功能,支持模拟飞行打标和带码盘反馈的飞行打标模式。
多种模式的图像扫描功能,可以实现高清晰真灰度的图片扫描,可以通过调节控制参数实现图像灰度和对比度的调节。 控制器具备振镜非线性校正功能。
具有专门的快速定位功能以及跳转出光的功能,可以用于激光打孔等行业。
多种激光振镜工艺参数设置功能,最大限度的提高振镜扫描系统的性能,降低用户的开发难度。 具备多种特殊应用功能,满足一些特殊行业应用。
振镜刷新周期为10μs。
在缓冲区内可以直接控制D/A输出和I/O输出。
运动控制功能: 可以提供多达4轴的脉冲输出,可以实现柱面以及大幅面的平面打标,各轴运动相互独立。 脉冲输出频率达1MHz。
HOME信号、限位信号和报警信号输入接口,限位或报警触发自动停止运动。HOME或INDEX捕获可实现精确回原点。 可以设置轴运动近速度、加速度和位置,T型曲线加减速。 激光控制功能: 可以设置激光开关延时,单位为1us ,且延时时间可以为负值,即可以提前开光。
【设计】基于labview和固高运动控制卡的PID半闭环位置控制

文档来源为:从网络收集整理.word版本可编辑.欢迎下载支持.
丽水学院
【关键字】设计
毕业设计(论文)
(2017届)
基于运动控制卡的位置闭环PID控制
题 目 系统设计
院 别 工学院
指导教师 张文辉
职 称 副教授
班 级 机自132班
姓 名 王宽
学 号
2017年4月28日文档来源为:从网络收集整理.word版本可编辑.欢迎下载支持.
基于运动控制卡的位置闭环PID控制系统设计
专业:机械设计制造及其自动化 班级:机自132 姓名:王宽 指导老师:张文辉
摘要 随着机电一体化技术的不断发展,制造业对自动化设备的位置精度要求越来越高。由于机械传动误差、干扰等问题的存在,保守的开环控制在很多场合已经很难满足生产生活的精度要求,因此开发高精度的闭环运动控制器具有非常重要的实用价值和运用前景。
运动控制卡作为上位机的计算机技术日益成熟,功能强大,性能稳定,而且可靠性越来越高。Labview作为上位机开发程序,编程方便、简洁,而且适用于调用运动控制卡的动态链接库文件去实现编程的可行性。因此本文全面了解运动控制卡的程序调用方法及其用Labview作为开发语言的用法,使用步进电机驱动系统结合PID算法,实现步进半闭环位置控制的程序编写,并取得了一定效果。
关键词 运动控制卡 动态链接库 Labview 位置PID控制
Closed-loop PID control position system design based on motion control card
基于运动控制器的伺服电机同步控制插补算法改进
第25卷第3期 2008年9月 广东工业大学学报 Journal of Guangdong University of Technology V01.25 No.3 September 2008
基于运动控制器的伺服电机同步控制插补算法改进
蔡继祖,陈健,黎勉
(广东工业大学信息工程学院,广东广州510006)
摘要:介绍了建筑物整体平移中的电机同步运动问题,并以运动控制器GT200一SV为实验基础,阐述系统的硬件组 成和两轴直线运动中同步控制的改进算法的基本思路和实现.最后对实验数据和结果进行简要总结,并提出推广
和改进意见. 关键词:伺服电机;运动控制器;同步控制;插补 中图分类号:TP273 文献标识码:A 文章编号:1007-7162(2008)03-0070-03
随着当今城市发展速度越来越快,城市规模日
趋庞大的环境下,城市规划的统筹布局已经成为城
市建设的大问题 1].由此,城市建筑物的整体平移技
术也应运而生.最早的现代建筑物整体平移采用圆
木滚轴滚动,并用千斤顶作为牵引力.到了近几十年
的时间,引进了液压技术,使牵引动力更均匀、更平
稳,但工作效率(整体平移速率)相对仍然不高.
近年来,随着电子技术的发展,基于DSP+FP—
GA的高性能PCI总线运动控制器引进到建筑物整
体平移的技术研究中.利用DSP和FPGA数字运算
的高速度和高精度,通过运动控制器控制相应的执
行机构——伺服电机作为牵引执行机构,同时由运
动控制器接受其所带来的辅助编码反馈信号,并根
据需要做出调整,使电机能比较精确地依照人们的
意愿以任意速度驱动承载着整个建筑物重量的负载
(只要电机驱动能力许可)向前运动.这种“PC+运
动控制器”的控制方案日渐得到广泛应用.
1 运动控制器及系统硬件装置
1.1 PCI运动控制器特点
从控制方案来看,运动控制系统的上位控制一
般有单片机系统、专业运动控制PLC和通用集成运
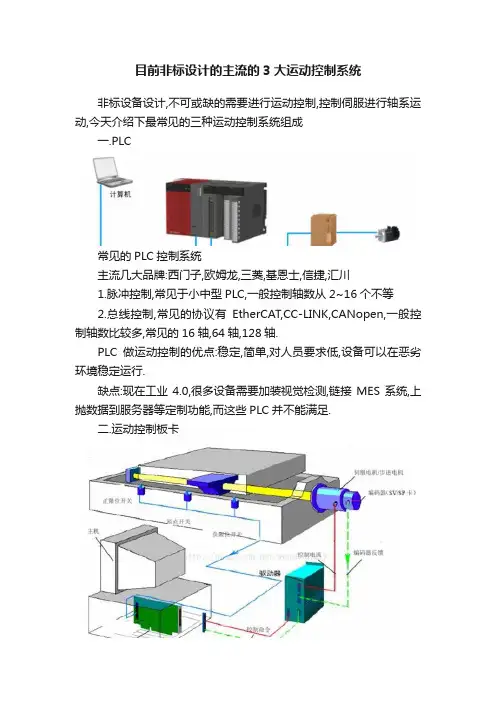
目前非标设计的主流的3大运动控制系统
目前非标设计的主流的3大运动控制系统
非标设备设计,不可或缺的需要进行运动控制,控制伺服进行轴系运动,今天介绍下最常见的三种运动控制系统组成
一.PLC
常见的PLC控制系统
主流几大品牌:西门子,欧姆龙,三菱,基恩士,信捷,汇川
1.脉冲控制,常见于小中型PLC,一般控制轴数从2~16个不等
2.总线控制,常见的协议有EtherCAT,CC-LINK,CANopen,一般控制轴数比较多,常见的16轴,64轴,128轴.
PLC做运动控制的优点:稳定,简单,对人员要求低,设备可以在恶劣环境稳定运行.
缺点:现在工业4.0,很多设备需要加装视觉检测,链接MES系统,上抛数据到服务器等定制功能,而这些PLC并不能满足.
二.运动控制板卡 常见的运动控制板卡控制系统
主流几大品牌:凌华,固高,雷赛,众为兴
1.脉冲控制,单卡轴数一般最多8轴
2.总线控制:EtherCAT,常见的16轴,64轴,128轴
PC做运动控制的优点:假如设备带视觉控制,需要和MES系统交互等拓展功能,使用PC运动控制比较方便,PC软件拓展性强,可以满足客户各种定制化要求.
缺点:对编程人员要求比较高
三.软PLC
主流品牌:西门子-WinAC、倍福-TwinCAT,其余可以补充
1.总线控制.一般以总线控制居多
软PLC优点:结合了PLC和PC的特点,通俗讲在控制器里使用高级语言进行编程,因为其指令集的丰富,可以实现更为复杂的功能
四.总结
目前欧姆龙的NX系列,汇川的AM系列,基恩士的KV-8000等等已经都在往软PLC靠拢,以后复杂的运动控制不会是单纯的梯形图了,混编应该才是最多的
运动控制卡-固高卡硬件
固高科技(深圳)有限公司
GOOGOL TECHNOLOGY (SHENZHEN) LTD
3-1 第三章 GT-400-SG运动控制器硬件结构及接线
3.1 系统硬件
GT-400-SG运动控制器提供了2个外部接口与外部设备进行信息交换。同时,运动控制器上有4组跳线(或开关)选择控制器与主机通讯的接口地址、中断矢量号和控制器的工作模式。表3.1为上述接口与跳线的定义。
为了防止静电损害运动控制器,请在接触控制器电路或插/拔控制器之前触摸有效接地金属物体(如:计算机金属外壳)以泄放身体所携带的静电荷。
表3.1 GT-400-SG 接口定义
定义 功能
CN1 GT-400-SG 驱动控制接口
CN2 GT-400-SG 外部I/O 接口
CN4 调试接口(非用户使用接口)
CN3 调试接口(非用户使用接口)
CN5 电源输入(对于PC104)
JP1 GT-400-SG 基地址开关(对于ISA/PC104总线)
JP2 GT-400-SG 中断矢量号跳线器(对于ISA/PC104总线)
JP3 看门狗跳线器
JP4 调试用(非用户跳线器)
3.1.1 GT-400-SG主机通讯接口基地址
JP1 为GT-400-SG的基地址开关,开关定义如表3.2所示,控制器出厂默认基地址为0x300(16进制)。运动控制器从该地址起连续占用14个主机I/O地址,实现与主机的通讯。用户在安装GT-400-SG运动控制器之前,请检查主机地址占用情况以免地址发生冲突,影响系统工作。表3.3为GT-400-SG运动控制器的基地址跳线选择表。表3.4提供了PC机已占用的I/O地址,供设置GT-400-SG的基地址时参考。
1
图3.1 GT-400-SG 运动控制器接口与跳线器位置示意图 CN1
JP4 CN2
ADSP21xx FPGA CN4
固高球杆系统课程设计
固高球杆系统课程设计
固高球杆系统课程设计 固高球杆系统课程设计 目
录 一、整体方案设计3 1.1需求3 1.2 设定目标3 二、系统设计4 2.1功能分析4 2.2设计规范和约束5 2.3 机械系统设计7 2.4 传感器输出信号的数字滤波9 三、理论分析10 3.1
控制系统建模10 3.2 原系统稳定性分析10 3.2.1 原系统概述10 3.2.2待校正系统单位阶跃响应分析:10 3.2.3伯德图分析11 3.3频率响应法设计球杆系统控制器13 3.3.1设计要求13 3.3.2相位超前控制器13 3.3.3相位超前-滞后控制器16 3.4
P/PD/PID 控制器设计19 3.4.1 球杆系统的P 控制器设计19
3.4.2 球杆系统的PD 控制器设计20 3.4.3 球杆系统的PID
控制器设计24 3.5 各种控制方法比较总结28 3.5.1频域校正方法的比较28 3.5.2 PID校正方法的比较29 四、元器件、设备选型30 4.1激光位移传感器30 4.2 IPM240-5E 智能伺服驱动器31 4.3 70W伺服电机31 五、加工安装调试33 5.1超前校正实际检验:
33 5.2 超前-滞后校正实际检验:
34 5.3 PD校正实际检验:
35 5.4 PID校正实际检验:
36 六、 经济性分析38 6.1市场分析 38 6.2市场运作38 6.3成本分析38 七、结论40 八、心得体会41 一、整体方案设计 1.1需求 球杆系统是为自动控制原理等基础控制课程的教学实验而设计的实验设备。
该系统涵盖了许多经典的和现代的设计方法。
这个系统有一个非常重要的性质——它是开环不稳定的。
不稳定系统的控制问题成了大多数控制系统需要克服的难点,有必要在实验室中研究。
但是由于绝大多数的不稳定控制系统都是非常危险的,因此成了实验室研究的主要障碍。
而球杆系统就是解决这种矛盾的最好的实验工具,它简单、安全并且具备了一个非稳定系统所具有的重要的动态特性。
XY运动平台实验指导书_V2.1
GXY系列 XY平台
实验指导书
Version 2.0
2006.08 XY平台实验指导书
II 版权声明
固高科技(深圳)有限公司
保留所有版权
固高科技有限公司(以下简称固高科技)具有本产品及其软件的专利权、版权和其它知识产权。未经授权,不得直接或间接的复制、制造、加工、使用本产品及相关部分。
声明
固高科技保留在不预先通知的情况下修改设备和文档的权力。
固高科技不承担由于使用本说明书或本产品不当,所造成的直接的、间接的、特殊的、附带的、或相应的损失和赔偿。 XY平台实验指导书
III
安全注意事项
XY平台主要用于教学和科研。在安装,使用和维护之前,请仔细阅读XY平台使用手册的相关文档。并将XY平台使用手册备在身边,以备需要时随时查阅。
使用注意事项
使用(安装、运转、保养、检修)前,请务必熟悉并全部掌握本手册和其它相关资料,在熟知全部机器知识、安全知识、以及注意事项后再使用设备。
本手册将安全注意事项分为“危险”“注意”“强制”“禁止”分别记载。
表 1-1警告标志
不正确的操作将会导致重大人身事故。
不正确的操作会导致设备损坏。
必须要做的操作。
被禁止的操作。
另外,即使“注意”所记载的内容,也可能因为不同的情况产生严重后果,因此任何一条注意事项都很重要,在设备使用过程中请严格遵守。
虽然不符合“危险”“注意”的内容,但是用户在使用过程中必须严格遵守的事项,在相关地方以记载。 XY平台实验指导书
IV 前 言
XY平台是许多数控加工设备和电子加工设备(如:数控车床的纵横向进刀装置、数控铣床和数控钻床的XY工作台、激光加工设备工作台,表面贴装设备等)的基本部件,也是进行相关科学研究和设备开发的理想模型。本实验系统选用的XY平台采用了模块化设计思想和工业化制造标准,具有现实工业意义和广泛的应用背景。
本实验指导书以运动控制技术为主要实验内容,以XY运动平台为实验对象。适用于机械制造及自动化、机电工程、运动控制技术、数控技术等相关专业的实验教学。
运动控制系列教程固高GTS
运动控制系列教程固高GTS
运动控制是指通过控制电机和运动控制器实现对运动系统的精确控制。在现代工业生产中,运动控制被广泛应用于机械设备、自动化生产线、机器人等领域。固高GTS系列是一款高性能的运动控制器,具有可编程性强、易于集成、运动稳定等特点,广泛应用于各种运动控制系统中。
本教程将分为以下几个部分对固高GTS系列的运动控制进行介绍和教学。
一、固高GTS系列概述(200字)
-介绍固高GTS系列的基本特点和应用领域。
-说明GTS系列的硬件结构和工作原理。
二、固高GTS系列的安装和配置(200字)
-介绍如何正确安装GTS系列运动控制器。
-说明如何进行控制器的基本配置和参数设置。
三、固高GTS系列的运动控制编程(300字)
-介绍GTS系列的编程语言和编程环境。
-说明如何使用GTS系列的开发工具进行编程。
-提供一些编程示例和常用函数的说明。
四、固高GTS系列的运动控制实例(300字)
-提供一些实际应用案例,展示GTS系列在不同领域中的应用。 -介绍如何利用GTS系列实现不同类型的运动控制,如直线运动、圆弧插补、速度控制等。
五、固高GTS系列的故障排除与维护(200字)
-提供故障排除的常见问题和解决方法。
-介绍如何进行系统的维护和保养,以确保系统的稳定运行。
六、固高GTS系列的最新技术(200字)
-介绍固高GTS系列的最新技术和应用案例。
-展望GTS系列在未来的发展方向和趋势。
通过以上的教学内容,读者可以了解固高GTS系列运动控制器的基本原理和使用方法,掌握运动控制的基本技能,并能够应用于实际的运动控制系统中。同时,读者还可以了解到固高GTS系列在不同领域中的应用案例,为未来的运动控制工作提供参考和借鉴。