
机器视觉定位抓取方案
深圳市爱麦斯视觉检测系统有限公司火腿肠定位抓取
一、检测内容:
1、检测定位火腿肠,计算位置信息
2、将视野内检测到的每根火腿肠位置排序,按顺序发给指定设备
二、检测要求:
1、 视野FOV:600mm。定位传送带上每根火腿肠的位置
2、定位抓取速率:大概5pcs/s
三、硬件需求分析:
序号 项目 型号 数量 品牌
1 相机(500W CCD 黑白相机) CAM-CIC-5000R-14-G 1PCS MV
2 镜头 M0814-MP2 1PCS Computar
3 光源 GC-LL212*30-R 4PCS CCS
四、硬件安装要求:
序号 项目 客户要求 试验参数 备注
1 FOV(视野) 600mm 620*413mm 误差±2mm
2 WD(工作距离) 暂无 630mm 误差±5mm
3 LWD(光源到物体的距离) 暂无 160mm 误差±2mm
五、实验室安装示意图:
六、实验室效果图:
基于机器视觉的工业机器人柔性分拣系统设计

基于机器视觉的工业机器人柔性分拣系统设计
目录
一、内容概述................................................3
1. 研究背景与意义........................................4
1.1 背景介绍...........................................5
1.2 研究的重要性及价值.................................6
2. 国内外研究现状........................................7
2.1 工业机器人分拣系统的发展现状.......................9
2.2 机器视觉技术在工业机器人中的应用现状..............10
二、系统概述与设计方案.....................................11
1. 系统概述.............................................13
1.1 基于机器视觉的工业机器人柔性分拣系统的定义........14
1.2 系统的工作流程及原理..............................15
2. 设计方案.............................................16
2.1 设计目标及要求....................................18 2.2 系统架构设计......................................19
2.3 关键技术与难点分析................................20
三、机器视觉技术及其应用...................................21
机器视觉在采摘机器人识别与定位中的应用

机器视觉在采摘机器人识别与定位中的应用
机器视觉技术是指通过计算机对图像进行处理和分析,实现对图像的感知和理解,进而实现对物体的识别、定位和测量等功能。近年来,随着人工智能和机器学习的发展,机器视觉在各个领域得到了广泛的应用。其中,在采摘机器人的识别与定位中,机器视觉技术发挥了重要作用。
一、机器视觉在采摘机器人的识别中的应用
采摘机器人是一种能够自主进行农作物的采摘任务的机器人。而机器视觉技术则为采摘机器人的识别任务提供了关键支持。
1. 物体识别
机器视觉技术可以对不同的农作物进行识别,例如水果、蔬菜等。通过对农作物的外部形状、颜色、纹理等特征进行分析,可帮助机器视觉系统准确地识别不同种类的农作物,并为后续的采摘操作提供指导。
2. 物体定位
采摘机器人需要准确地确定农作物的位置,才能进行精准的采摘。机器视觉技术可以通过对农作物图像进行处理和分析,提取农作物的位置信息,从而实现对农作物的定位。
二、机器视觉在采摘机器人的定位中的应用 在采摘机器人的定位过程中,机器视觉技术发挥着至关重要的作用。采摘机器人需要准确地定位自己的位置和农作物的位置,才能实现精确的采摘操作。
1. 相机标定
为了准确地定位农作物和机器人自身的位置,先需要对相机进行标定。相机标定是通过采集一系列已知位置的图像,确定相机的内外参数,建立相机坐标系与世界坐标系之间的转换关系。通过相机标定,可以将图像中的像素坐标转换为实际世界中的物理坐标。
2. 视觉SLAM
视觉SLAM(Simultaneous Localization and Mapping)是一种利用机器视觉技术来进行同时定位和建图的方法。在采摘机器人的定位中,视觉SLAM可以通过实时地分析图像信息,更新机器人的位置和地图信息,从而实现机器人的自主定位。
三、机器视觉在采摘机器人中的其他应用
除了识别和定位任务,机器视觉技术在采摘机器人中还有其他的应用。
1. 图像处理
智慧工厂机器视觉感知与控制关键技术综述
龙源期刊网
智慧工厂机器视觉感知与控制关键技术综述
作者:王耀南 陈铁健
来源:《中兴通讯技术》2016年第05期
摘要:认为发展智慧工厂和智能制造装备的关键技术是环境感知和智能控制技术。结合智慧工厂特点,提出了一种机器视觉感知控制系统原理方案,并对各个关键核心技术进行分析。还提出了一种基于云计算的机器视觉感知控制系统方案,用于解决各种视觉控制应用的高实时性需求与计算复杂度极高之间的矛盾。该方案中还有一些技术需要进一步研究,包括先进工业成像技术、云计算平台负载平衡技术、云计算平台中的自动化图像处理流程设计等。
关键词:智慧工厂;机器视觉;感知控制;云计算
Abstract: The key technology in smart factory and intelligent manufacturing is environment
sensing and autonomous control. In this paper, a machine vision perception and control system
design is proposed, and key technologies are also analyzed. Additionally, the cloud computing-based machine vision perception and control system design is also proposed, which is utilized to
solve the conflicts between real-time requirements and high computing complexity of image
processing. In this design scheme, some techniques need to be further studied, including advanced
基于机器视觉的分拣机器人设计与研究

基于机器视觉的分拣机器人设计与研究
一、概述
随着科技的飞速发展,机器视觉技术日益成熟,并在各个领域展现出广泛的应用前景。特别是在工业自动化领域,基于机器视觉的分拣机器人正逐渐成为提升生产效率、降低劳动成本的关键技术之一。本文旨在深入探讨基于机器视觉的分拣机器人的设计与研究,分析其工作原理、系统架构、关键技术及应用前景,以期为相关领域的研究和实践提供有益的参考。
机器视觉技术通过模拟人类视觉系统,实现对目标物体的识别、定位与跟踪。在分拣机器人中,机器视觉技术能够实现对不同形状、颜色、纹理等特征的物体进行快速准确的分拣。随着深度学习算法的发展,基于机器视觉的分拣机器人在识别精度、适应性等方面不断提升,使其能够满足复杂多变的生产环境需求。
国内外众多研究机构和企业纷纷投入到基于机器视觉的分拣机器人的研发与应用中。本文将对相关领域的研究成果进行梳理和分析,重点关注分拣机器人的硬件设计、软件算法以及实际应用案例。通过对比分析不同方案的优缺点,本文旨在为分拣机器人的设计提供一套完整、实用的指导方案。 本文还将探讨基于机器视觉的分拣机器人在未来可能面临的技术挑战与发展趋势。随着工业、智能制造等理念的深入人心,分拣机器人将在更多领域发挥重要作用。对分拣机器人的设计与研究不仅具有理论价值,更具有重要的实践意义。
本文将对基于机器视觉的分拣机器人的设计与研究进行全面深入的探讨,以期为相关领域的研究和实践提供有益的参考和启示。
1. 分拣机器人的应用背景与意义
随着科技的飞速发展,工业自动化和智能化已成为现代制造业的重要趋势。在物流、仓储、生产线等场景中,分拣作业作为关键的一环,其效率与准确性直接影响到整个生产流程的顺畅度和成本。传统的分拣方式往往依赖于人工操作,不仅效率低下,而且容易出错,同时面临着劳动力成本上升和人力资源短缺的问题。研发一种能够自动、高效、准确地进行分拣作业的机器人,对于提升生产效率、降低生产成本、缓解人力资源压力具有重要意义。
Pickit乱序抓取
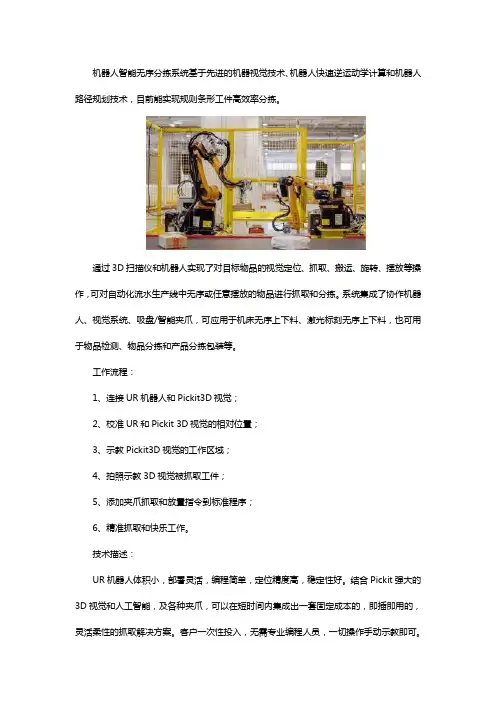
机器人智能无序分拣系统基于先进的机器视觉技术、机器人快速逆运动学计算和机器人路径规划技术,目前能实现规则条形工件高效率分拣。
通过3D扫描仪和机器人实现了对目标物品的视觉定位、抓取、搬运、旋转、摆放等操作,可对自动化流水生产线中无序或任意摆放的物品进行抓取和分拣。系统集成了协作机器人、视觉系统、吸盘/智能夹爪,可应用于机床无序上下料、激光标刻无序上下料,也可用于物品检测、物品分拣和产品分拣包装等。
工作流程:
1、连接UR机器人和Pickit3D视觉;
2、校准UR和Pickit 3D视觉的相对位置;
3、示教Pickit3D视觉的工作区域;
4、拍照示教3D视觉被抓取工件;
5、添加夹爪抓取和放置指令到标准程序;
6、精准抓取和快乐工作。
技术描述:
UR机器人体积小,部署灵活,编程简单,定位精度高,稳定性好。结合Pickit强大的3D视觉和人工智能,及各种夹爪,可以在短时间内集成出一套固定成本的,即插即用的,灵活柔性的抓取解决方案。客户一次性投入,无需专业编程人员,一切操作手动示教即可。
以上就是相关内容的介绍,希望对大家了解这一问题会有一定的帮助,同时如有这方面的兴趣或需要,可以咨询了解南京矽景自动化技术有限公司。
基于机器视觉的工业机器人分拣系统设计
基于机器视觉的工业机器人分拣系统设计
摘要:进入二十一世纪,在我国快速发展下,带动了科学技术水平的进步,本文针对使用传统离线或示教编程方式工业机器人无法开展复杂分拣环境作业任务的问题,以ABB工业机器人、OMRON机器视觉、西门子S7-1200PLC等为硬件基础,搭建了基于机器视觉的工业机器人分拣系统平台。视觉系统通过识别二维码实现对物块的分类,以工业机器人控制器作为服务端、视觉控制器为客户端,采用TCP/IP协议建立Socket通信,将分类信息传递给工业机器人控制系统,从而引导机器人完成物块的抓取和分类搬运。实验结果表明,基于机器视觉搭建的工业机器人分拣系统定位精度和准确度高,可满足工业自动化生产的需求。
关键词:机器视觉;工业机器人;Socket通信;二维码;分拣
引言
随着制造业的快速发展,特别是伴随着工业机器人技术的日趋成熟,码垛作业越来越趋向于自动化。工业机器人通过本体、末端执行装置等部位的协调运动,能够将物料按照规定要求码放到合适位置,效率高,安全性高,应用越来越广泛。但是,在实际生产中,由于各种因素影响,采用机器人示教编程实现码垛时,一旦工作环境发生变化,往往会出现错位、物料摆放位置不准确等问题。这就要求码垛机器人能够实时获取物料实际位置,并能够进行自动调整和修正。
1基于机器视觉的工业机器人工作站系统组成
基于机器视觉的工业机器人工作站系统由机器视觉模块、机器人模块、S7-1200PLC控制模块、物料供给与传送模块和人机界面模块等组成。物料从供给机构输出,经过传送带送到机器视觉模块拍照位,相机对物料进行拍照,由机器视觉模块对照片进行处理,处理后的照片颜色、位置等数据由机器视觉模块传给S7-1200PLC,再由S7-1200PLC系统传给工业机器人;当工业机器人收到S7-1200PLC传来的颜色、位置等数据后,工业机器人将传送带上的物料进行搬运、分拣、码垛操作,放到由机器人程序设定的位置。
基于机器视觉的工业机器人抓取系统设计
基于机器视觉的工业机器人抓取系统设计
随着工业需求和技术的不断进步,机器人技术在工业领域的应用越来越广泛。其中,基于机器视觉的工业机器人抓取系统设计成为了工业自动化过程中的重要组成部分。本文将探讨这一设计的关键技术和要素,并提出一种可行的设计方案。
一、系统设计需求分析
基于机器视觉的工业机器人抓取系统设计的主要目标是能够实现精准准确的物体识别和抓取。具体来说,系统需要具备以下基本功能:
1. 物体识别:通过机器视觉技术,能够对不同形状、大小和材质的工件进行准确快速的识别。
2. 运动规划:能够根据识别结果,确定机器人抓取路径和力度,以确保准确无误地抓取工件。
3. 抓取反馈:能够实时检测抓取结果,通过传感器获得抓取物体的重量、形变等信息,以验证抓取的准确性。
二、关键技术分析
在实现基于机器视觉的工业机器人抓取系统设计过程中,涉及到一些关键技术,包括:
1. 视觉传感器选择:根据工件的形状、大小和材质特性,选择合适的视觉传感器。常用的视觉传感器包括相机、激光扫描仪等。
2. 图像处理技术:对获取的图像进行处理,包括去噪、图像增强、特征提取等,以提高工件的识别准确率。
3. 物体识别算法:采用基于机器学习的算法,对不同类型的工件进行训练和分类,以提高识别准确率和稳定性。
4. 运动规划算法:根据工件的位置、姿态和抓取要求,采用运动规划算法,确定机器人的抓取路径和力度。
5. 抓取反馈传感器:通过力传感器、形变传感器等,实时检测抓取结果,以验证抓取的准确性和稳定性。
三、设计方案
基于以上需求和技术分析,我们提出了一种可行的基于机器视觉的工业机器人抓取系统设计方案。 1. 硬件配置:选择高分辨率相机作为视觉传感器,搭配高性能计算机处理图像数据,选用精准的力传感器进行抓取反馈。
2. 软件开发:使用图像处理库进行图像预处理,包括去噪、图像增强、特征提取等,以提高识别准确率。采用深度学习算法进行工件分类,并结合传感器数据进行实时抓取规划。
《基于视觉引导的ABB机器人定位与抓取研究》
《基于视觉引导的ABB机器人定位与抓取研究》
一、引言
随着人工智能、机器视觉和自动化技术的快速发展,工业生产中的机器人技术日益成为研究的热点。其中,基于视觉引导的机器人定位与抓取技术对于提高生产效率、降低成本以及优化生产线具有至关重要的作用。本篇论文主要对基于视觉引导的ABB机器人定位与抓取技术进行研究,以期为相关领域提供参考。
二、研究背景及意义
近年来,工业自动化已成为提高生产效率的重要手段。在此背景下,基于视觉引导的机器人技术逐渐崭露头角。视觉系统通过捕获目标物体的图像信息,为机器人提供定位和抓取的依据。其中,ABB机器人凭借其高性能、高精度以及强大的运动控制能力,在工业生产中得到了广泛应用。因此,研究基于视觉引导的ABB机器人定位与抓取技术具有重要的现实意义。
三、相关技术概述
3.1 视觉系统
视觉系统是机器人实现定位与抓取的关键。通过图像采集设备(如摄像头)获取目标物体的图像信息,经过图像处理与分析,提取出目标物体的特征信息,为机器人提供定位与抓取的依据。
3.2 ABB机器人 ABB机器人具有高性能、高精度以及强大的运动控制能力。其高灵活性、高速度和高精度的特点使其在各种工业生产场景中表现出色。通过与视觉系统的结合,ABB机器人能够实现更高效的定位与抓取。
四、基于视觉引导的ABB机器人定位与抓取技术研究
4.1 定位技术研究
在视觉引导下,ABB机器人通过图像处理与分析技术实现目标物体的定位。首先,通过图像采集设备获取目标物体的图像信息;其次,利用图像处理与分析技术提取出目标物体的特征信息;最后,通过算法计算目标物体的位置信息,实现机器人的精确定位。
4.2 抓取技术研究
基于定位技术,ABB机器人可实现目标物体的精确抓取。在抓取过程中,需要考虑多种因素,如目标物体的形状、大小、重量以及抓取点的选择等。通过合理的机械结构设计、抓取策略制定以及控制算法优化,实现机器人的高效抓取。
机器视觉定位抓取方案
机器视觉定位抓取方案
引言:
随着机器视觉技术的快速发展,越来越多的应用场景涉及到了机器视觉的定位和抓取任务。机器视觉定位抓取方案是指利用机器视觉技术实现对目标物体的定位,并通过机器手臂或其他器械进行抓取操作的一种技术方案。本文将介绍一种基于机器视觉的定位抓取方案,并详细阐述其原理和实现步骤。
一、方案概述
机器视觉定位抓取方案主要分为两个步骤:目标物体的定位和目标物体的抓取。在定位阶段,通过机器视觉技术对目标物体进行检测和识别,获得目标物体的位置和姿态信息。在抓取阶段,根据目标物体的位置和姿态信息,控制机器手臂或其他器械进行精确抓取操作。
二、定位阶段
1.目标检测与识别
在目标检测与识别阶段,利用机器视觉技术对目标物体进行检测和识别。这可以通过深度学习算法中的卷积神经网络(CNN)来实现。首先,需要准备一个包含目标物体的大规模数据集,通过在该数据集上训练CNN网络,使其具有良好的检测和识别能力。然后,将待检测的图像输入到训练好的CNN网络中,网络会自动输出图像中目标物体的边界框和类别信息。
2.目标定位
目标定位是通过目标物体的检测结果,确定目标物体在图像中的准确位置。一种常用的方法是通过边缘检测和形态学处理来提取目标物体的边界信息,并计算目标物体的中心点坐标。另一种方法是利用给定的机器视觉系统的空间几何关系,通过坐标变换将图像中的目标物体位置转化为机器手臂空间中的坐标。
三、抓取阶段
1.抓取路径规划
在抓取路径规划阶段,根据目标物体的位置和姿态信息,计算机器手臂的抓取路径。一种常用的方法是通过逆运动学求解,将机器手臂末端执行器的目标位置和姿态转化为关节角度,从而实现机器手臂的精确控制。
2.抓取执行
在抓取执行阶段,将计算得到的抓取路径输入到机器手臂控制系统中,控制机器手臂按照设定的路径进行抓取操作。机器手臂可以配备各种类型的抓取器件,如夹爪、吸盘等,根据目标物体的特点和抓取任务的需求选择合适的抓取器件。
基于3D机器视觉引导机器人定位抓取
基于3D机器视觉引导机器⼈定位抓取随着⼯控及⼯业⾃动化技术发展迅速,在市场上,3D机器视觉则被越来越多地应⽤到⼯业⽣产中。3D机器视觉是⼯业⾃动化的“眼睛与⼤脑”,主要由⼯业摄像机、光源、⼯控机以及相应的图像分析软件系统组成。
3D机器视觉与运动控制的完美结合,为⼯业机器⼈产业的升级注⼊⼀股“⽣命⼒”。
3D机器视觉引导系统也被⼴泛的应⽤在⾃动化产线上,成为⼯业机器⼈重要组成部分。
不仅在⼯业、农业、国防、交通;甚⾄医疗等⾏业都获得了⼤量的应⽤,可以说已经深⼊到我们⽣产和⼯作的⽅⽅⾯⾯。
机器视觉应⽤发展的⼈⼯智能时代,⼯业应⽤对机器⼈的诉求早已突破既定重复的简单作业,⾯对当下⼯⼚对⼯业⾃动化“延展性”的更⾼要求,随着制造业对智能制造转型的深⼊,具备视觉感知能⼒的智能设备益发盛⾏,3D机器视觉引导系统作为前端感知的核⼼部件,市场需求旺盛。
盈泰德科技机器⼈3D视觉引导系统、深度学习分类与检测系统、2D/3D视觉定位系统等产品解决了机器⼈没有视觉感知与⽬标识别定位功能的这个影响机器⼈便捷应⽤的关键问题!使机器⼈拥有了“双眼”和“⼤脑”。