
工业机器人动力学仿真及有限元分析
工业机器人的力学分析
第
!!卷
!第
"期
#$%&!!!’$&"!!!!!平
!原
!大
!学
!学
!报
()*+’,-)./0’12*,’*’0#3+4052!!!!!667年
8月!(9:;&!667
工业机器人的力学分析
姬清华
!平原大学机电工程学院"河南新乡
<7"66"#
!!摘
!要!随着机电一体化技术的迅速发展!工业机器人在工业生产中的地位越来越重要!本文
从工业机器人的力学分析入手!分别作了静力学和动力学的分析研究!为工业机器人手部及运动各
构件提供了力学的分析原理及方法"
关键词!工业机器人#静力学#动力学#力矩
中图分类号!
5/!
,!!文章编号!
=66>?"@<
!667#
6"?6==8?6!
!!收稿日期!
!667?6"?6>
作者简介!姬清华$
=@A8%&!男!河南新乡人!主要从事机电一体化及数控加工方面的研究"
!!随着工业机器人技术的发展"工业机器人的力
学分析变得至关重要$工业机器人力学分析主要包
括静力学分析和动力学分析"它们是工业机器人操
作机设计%控制器设计和动态仿真的基础$
P静力学分析
静力学分析是研究操作机在静态工作条件下"
手臂的受力情况$
P&P静力平衡方程
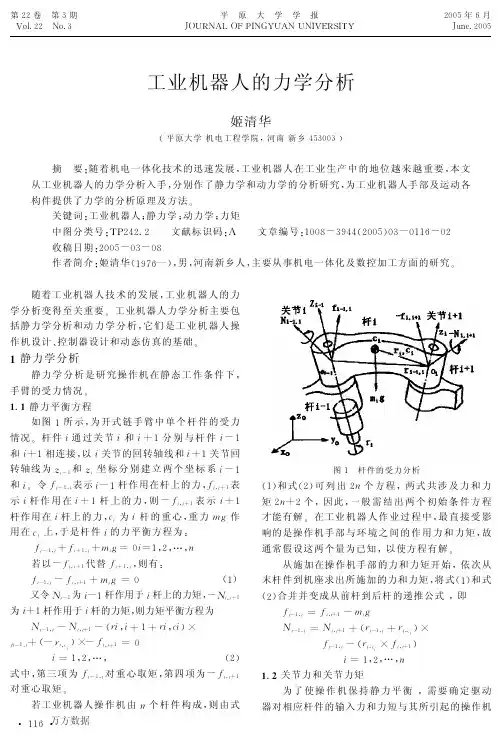
如图
=所示"为开式链手臂中单个杆件的受力
情况$杆件
)通过关节
)和
)N=分别与杆件
)U=
和
)N=相连接"以
)关节的回转轴线和
)N=关节回
转轴线为
2
)U=和
2
)坐标分别建立两个坐标系
)U=
和
)$令
5
)U=")表示
)U=杆作用在杆上的力"
5
)")N=表
示
)杆作用在
)N=杆上的力"则
U5
)")N=表示
)N=
杆作用在
)杆上的力"
*
)为
)杆的重心"重力
<1作
用在
*
)上"于是杆件
)的力平衡方程为&
5
)U=")N5
)N=")N<
)1K6)K="
!"’"
#
若以
5
)")N=代替
5
)N=")"则有&
5
)U=")U5
)")N=N<
)1K6!
=#
!!又令
;
)U=为
)U=杆作用于
)杆上的力矩"
U;
)")N=
为
)N=杆作用于
)杆的力矩"则力矩平衡方程为
;
)U=")U;
)")N=U!
&)"
)N=N&)"
*)#
UG动力学仿真有限元分析离心调速器工作模拟
离心调速器工作模拟
机械运转过程中,当工作阻力或驱动力发生突变时,会使输入能量与输出能量在较长的
一段时间内失去平衡,产生非周期性的速度波动,若不加以调节,会使系统的转速持续上升
或下降,严重时将导致飞车或停止转动。为避免这种情况,必须对速度进行调节。
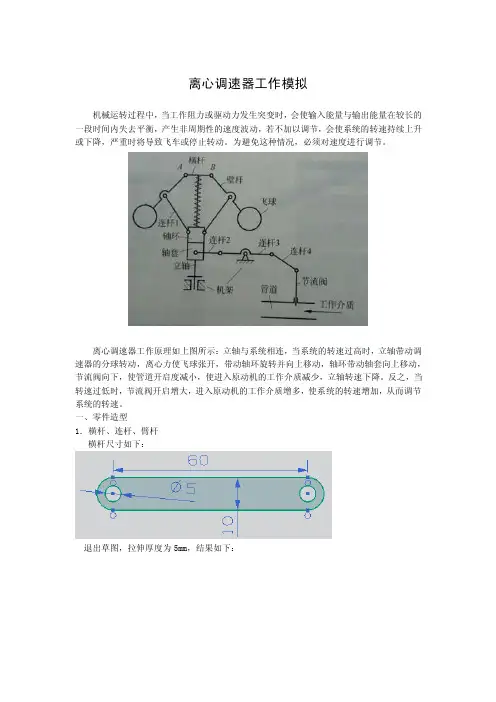
离心调速器工作原理如上图所示:立轴与系统相连,当系统的转速过高时,立轴带动调
速器的分球转动,离心力使飞球张开,带动轴环旋转并向上移动,轴环带动轴套向上移动,
节流阀向下,使管道开启度减小,使进入原动机的工作介质减少,立轴转速下降。反之,当
转速过低时,节流阀开启增大,进入原动机的工作介质增多,使系统的转速增加,从而调节
系统的转速。
一、零件造型
1.横杆、连杆、臂杆
横杆尺寸如下:
退出草图,拉伸厚度为5mm,结果如下:
臂杆尺寸如下:
拉伸长度为5mm,结果为:
连杆1、连杆2、连杆3的尺寸分别如下,拉伸厚度均为5mm
连杆4尺寸同连杆2,如下:
2、飞球
创建飞球,直径为50,圆心选择工件坐标系原点。选择【格式】/【WCS】/【原点】,
在弹出的对话框中输入数值,改变工件坐标系原点位置。
创建一长方体,输入数值,布尔操作选择求和
在长方体上作切除拉伸,拉伸深度为10,草图及结果如下:
3、立轴
首先得到圆柱体,直径为30mm,高度为250mm
在圆柱体端面绘制草图如下,然后作切除拉伸,给定深度为15mm,结果如下:
4. 轴环与轴套
首先得到一圆柱体,直径为40mm,高度为30mm,然后构造另一圆柱体,直径为20mm,
高度为30mm,做布尔差运算。在圆柱体轴心线的平面插入草图,尺寸如下
然后镜像草图:
退出草图,双向拉伸,距离为5mm,结果如下图所示
轴套与轴环尺寸相同,只是少了镜像
5、节流阀与管道
节流阀草图如下,然后做拉伸,深度为5mm
构建圆柱体,直径为25mm,高度为100mm,再次构造以圆柱体,直径为10mm,高度为100mm,
机器人建模与仿真

机器人建模与仿真
随着人工智能技术和机器人技术的不断发展,机器人在工业、医疗、军事等领域的应用越来越广泛。而机器人建模与仿真技术作为机器人开发的重要一环,能够帮助工程师们更好地理解和设计机器人系统。本文将探讨机器人建模与仿真的原理、方法和应用。
一、机器人建模
机器人建模是指将机器人系统的物理特性、动力学等信息抽象成数学或逻辑模型的过程。机器人建模可以分为几何建模和动力学建模两方面。
几何建模是指对机器人的形状、结构和位置进行描述和建模的过程。通过几何建模可以确定机器人的坐标系、连杆长度、关节角度等信息。常见的几何建模方法包括DH法、变换矩阵法和齐次变换法等。
动力学建模是指研究机器人系统的运动学和动力学特性,并建立相应的数学模型。运动学描述了机器人系统的位置、速度和加速度之间的关系,而动力学则研究了机器人系统的力、力矩和质量分布等因素对机器人系统运动的影响。常用的动力学建模方法有拉格朗日动力学和牛顿-欧拉动力学等。
二、机器人仿真
机器人仿真是指利用计算机模拟机器人系统的运动和行为的过程。通过仿真,工程师可以在不进行实际硬件搭建的情况下,对机器人系统的性能进行评估和优化。机器人仿真可以分为离线仿真和在线仿真两种形式。
离线仿真是在计算机上对机器人系统进行仿真和测试的过程。通过离线仿真,可以预测机器人系统在不同场景下的性能,包括运动能力、灵活性和稳定性等。离线仿真往往利用高级编程语言和建模工具进行,如MATLAB、Simulink和SolidWorks等。
在线仿真是指将仿真过程与实际硬件连接起来,实时监控机器人系统的状态并进行控制的过程。在线仿真操作所使用的工具和技术包括传感器技术、机器人操作系统和网络通信等。在线仿真可以更加真实地反映机器人系统的行为和性能。
三、机器人建模与仿真的应用
机器人建模与仿真技术在机器人系统的设计、控制和优化中起到了重要的作用。以下是机器人建模与仿真在几个典型应用领域中的应用示例:
四自由度工业机器人运动学分析与仿真
《装备制造技术》2021年第2期
四自由度工业机器人运动学分析与仿真
张洪波1,孟丹1,潘宜斌2,冯宝林1,岳亮亮1,李磊1
(1•常州先进制造技术研究所,江苏常州213164:2.合肥固泰自动化有限公司,合肥230051 )
摘要:以高粉尘环境下四自由度工业机器人为研究对象,利用D-H法建立机器人运动学方程,求出其位置的解析解, 利用solidworks软件建立机器人的三维虚拟样机,并用recurdyn软件进行了运动学仿真验证 关键词:工业机器人;运动学分析;运动学仿真
中图分类号:TP242.2 文献标识码:A 文章编号:1672-545X(2021 >02-0017-03
0引言
随着人力成本的逐步提高,搬运码垛等运输工
业的发展遭遇了前所未有的掣肘,高速重载工业机
器人技术的研究已成为我国工业领域亟待解决的问
题。当前,四自由度码垛机器人多是由两个旋转关节
和两个移动关节组成的混联机器人,而四个旋转关
节机器人具有动作灵活、工作空间大、干涉小、结构
紧凑、易密封防尘等优点lh21。本文采用双平行四边形
串联机构,增加了机器人本体整体刚度,同时可以维
持末端执行机构的水平姿态;对四自由度工业机器
人的四个旋转关节进行结构分析和运动学分析,在
不考虑力与力矩情况下,将机器人相对于固定参考
坐标系的运动作为时间的函数,研究了关节变量和
机器人末端位姿的关系i3'并用recurdyn进行运动
学仿真,验证了机器人数值计算,同时为机器人后续
的轨迹规划,动力学性能分析提供参考。
1机器人结构设计
本文机器人的设计负载250 kg,主要由四个旋
转关节组成:(1 )转座通过轴线竖直的旋转关节与底
座相连;(2)转座为机器人本体的支撑机构,其上安
装有平衡缸、大臂和副杆连杆;(3)小臂通过电机、减
速器直驱方式安装在大臂关节处,旋转关节处亦为
副杆连杆支撑点;(4)腕部与小臂通过旋转关节相连,
通过副杆连杆和大、小臂形成的平行四边形机构,使
工业机器人大臂的自由模态分析与研究

工业机器人大臂的自由模态分析与研究
发布时间:2022-09-22T06:51:46.457Z 来源:《科技新时代》2022年第5期 作者: 俞涛 王军
[导读] 根据《“十四五”机器人产业发展规划》中重要任务的要求以及我国工业机器人技术发展的现状,对工业
俞涛 王军
(中船重工鹏力(南京)智能装备系统有限公司,南京 211106)
摘 要:根据《“十四五”机器人产业发展规划》中重要任务的要求以及我国工业机器人技术发展的现状,对工业机器人关键技术的研究和开发将具有重要的意义。本文以CATIA软件为结构设计与仿真平台,通过三维设计、仿真分析等现代设计方法,对工业机器人臂结构进
行三维建模和模态分析,得到工业机器人臂的10阶自由模态的固有频率,提出优化的可行性方案。
关键词: 工业机器人;CATIA;模态分析
1 引言
工业机器人本体结构设计是工业机器人实用化关键技术之一。近年来,得益于我国制造业的转型升级逐步推进,工业机器人的使用量逐年递增,应用领域更加广泛,使用场景更加丰富。根据相关资料显示,近年来,我国的工业机器人市场规模一直位居世界首位。但是,
在市场规模领先的背景下,一直存在着我国制造业整体技术水平同欧美等发达国家存在一定差距的事实。尤其是在高端装备制造业,这样
的差距更加明显。工业机器人作为高端装备制造业的一个代表性装备,还有较多的核心、关键技术亟需突破。
机器人大臂是整个工业机器人本体结构的重要组成部分,它除了承受机器人小臂和腕部的重量,还承受固定底座安装位置的变化产生的随机载荷,并且,工业机器人为多轴串联结构,各个轴运动部件同时作用产生振动载荷。大臂结构在各个振动源的激励下不断的产生振
动。如果这些振源和大臂发生共振现象,除了振动和噪音,还会造成机器人的定位精度丧失,甚至零件发生损坏,影响工业机器人的运动
学和动力学性能,因此,必须对机器人大臂的固有频率进行分析,通过在结构上进行优化设计,避开各种振动源的激励频率。
SolidWorks机器人运动学和动力学仿真技术研究

SolidWorks机器人运动学和动力学仿真技术研究
在现代工业中,机器人技术的发展引领着生产制造的进步。为了提高机器人的操作效率和准确性,研究人员一直致力于开发先进的仿真技术以模拟机器人的运动学和动力学。其中,SolidWorks作为一款流行的三维设计软件,提供了强大的机器人运动学和动力学仿真工具,成为了研究人员的首选。
机器人的运动学和动力学是机器人技术中的两个重要概念。运动学研究机器人的位置、速度、加速度和轨迹,而动力学则研究机器人受力状况以及对环境的相互作用。运动学和动力学的仿真技术可通过SolidWorks的计算机辅助设计(CAD)环境进行实现。
首先,SolidWorks提供了完善的运动学仿真功能,可以准确地模拟机器人的运动轨迹和工作空间。研究人员可以根据机器人的几何结构、连接关系和约束条件,使用SolidWorks进行运动学建模和仿真。通过设置关节的运动范围、限制条件以及工作空间的约束,可以模拟机器人在不同任务下的运动情况。运动学仿真结果可以帮助研究人员评估机器人的动作是否符合设计要求,并对机器人的性能进行分析和改进。
其次,SolidWorks还提供了强大的动力学仿真功能,可以模拟机器人受力情况和对环境的相互作用。在机器人执行任务时,会受到来自外界的力和力矩,这些外界力会影响机器人的稳定性和动作效果。通过建立机器人的物理模型,并加入机器人和环境之间的力学力和接触力,可以准确地模拟机器人在各种工作负载和环境条件下的动力学行为。动力学仿真结果可以帮助研究人员评估机器人的可靠性和稳定性,为设计优化提供指导。
除此之外,SolidWorks还具有其他与机器人运动学和动力学仿真相关的功能。例如,通过SolidWorks的可视化工具,研究人员可以实时观察机器人的运动过程,并生成动画以及运动轨迹图。同时,SolidWorks还允许用户对机器人的设计进行参数化建模和优化,在仿真分析的基础上进行机械结构的改进、工作效率的提高等。
柔性多体动力学模型建立与仿真分析
柔性多体动力学模型建立与仿真分析
一、引言
柔性多体动力学模型是描述机器人、航天器、汽车等复杂系统运动和变形的重要工具,它能够准确地模拟系统的非线性动力学行为。在科学、工程和军事等领域,准确理解和预测系统的运动行为对于设计和优化系统至关重要。本文将探讨柔性多体动力学模型的建立与仿真分析。
二、柔性多体动力学模型的基本原理
柔性多体动力学模型是由刚体和柔性体组成的,刚体用于描述系统的几何形状和质量分布,而柔性体则用于描述系统的弹性变形。在建立柔性多体动力学模型时,需要考虑以下几个方面。
1. 刚体动力学模型
刚体动力学模型主要由刚体质量、质心位置、惯性矩阵和外力矩阵等参数组成。通过牛顿-欧拉方程,可以求解刚体的运动学和动力学参数。
2. 柔性体动力学模型
柔性体动力学模型主要由弹性变形方程、弹性势能和形变能等参数组成。通过拉格朗日方程,可以求解柔性体的运动学和动力学方程。
3. 位形坐标描述
在建立柔性多体动力学模型时,需要选择合适的位形坐标描述模式。常用的位形坐标描述模式有欧拉角、四元数和拉格朗日点坐标等。
三、柔性多体动力学模型的建立
1. 刚体建模 在刚体建模中,需要确定刚体的质心位置、惯性矩阵和外力矩阵等参数。通过对刚体进行转动惯量测量、质心定位和精确测力等实验,可以得到准确的参数值。
2. 柔性体建模
柔性体建模是建立柔性多体动力学模型的关键步骤之一,通过选择合适的柔性体模型和参数,可以准确地描述系统的弹性变形。常用的柔性体模型包括弯曲梁模型、剪切梁模型和薄板模型等。通过有限元分析和实验测试,可以获取柔性体的弹性参数和模态特性。
3. 使用有限元方法建立模型
有限元方法是建立柔性多体动力学模型的常用方法,它通过将柔性体划分为有限个单元,利用单元间的相对位移和应变关系,求解节点的位移和形变。通过有限元方法建立的模型,能够在较高的精度下反应系统的运动和变形情况。
四、柔性多体动力学模型的仿真分析
机械加工过程中的动力学特性分析与仿真
机械加工过程中的动力学特性分析与仿真
机械加工作为现代工业生产中不可或缺的一环,其动力学特性对于产品质量和生产效率具有重要影响。本文将从动力学的角度对机械加工过程进行分析与仿真。
一、机械加工动力学特性的意义
机械加工动力学是指在机械加工过程中,物体与机床、工具等之间所产生的相互作用力以及加工过程中所涉及的速度、加速度等物理量的变化规律。了解机械加工动力学特性的意义在于:
1. 提高生产效率:通过分析机械加工动力学特性,可以确定合适的加工参数和刀具轴向力,从而提高机械加工的效率。
2. 保证产品质量:机械加工动力学特性分析可以帮助预测加工过程中的振动和共振情况,避免加工过程中出现表面质量不良等问题。
3. 优化机械结构设计:通过仿真分析机械加工动力学特性,可以为机械结构设计提供依据,减小机床刚度需求,降低成本,提高性能。
二、机械加工动力学特性分析方法
1. 系统建模:机械加工过程中的动力学特性分析需要对系统进行建模,包括加工件、刀具、机床等。为了准确描述各个物体之间的相互作用关系,可以采用有限离散元素建模或连续介质建模等方法。
2. 力学分析:通过建立系统的力学方程,分析加工过程中产生的各种力的大小和方向。根据牛顿第二定律,加工过程中物体所受的力等于物体的质量与加速度的乘积,可以通过测量来获得加工过程中的力信息。 3. 振动分析:机械加工过程中的振动是动力学特性中重要的一部分。振动现象的频率和振幅都会对加工表面质量造成影响。振动分析可以通过系统的模态分析来完成,通过计算得到系统的固有频率和振型,判断系统是否存在共振现象。
4. 仿真分析:为了提高分析的准确性和效率,可以借助计算机仿真技术进行机械加工动力学特性的模拟。通过建立相关的模型和运用数值计算方法,可以得到机械加工过程中关键参数的变化情况,如切削力、加速度等。
三、机械加工动力学特性仿真案例
以铣削过程为例,通过仿真分析机械加工动力学特性可以在设计中预测刀具进给速度、刀具径向力等参数对铣削过程中的振动和表面质量的影响。
动力学系统的数学建模及其仿真技术研究
动力学系统的数学建模及其仿真技术研究
第一章 前言
动力学系统是指由物体或者粒子在相互作用下发生的运动,常见于自然界和工业生产中。动力学系统具有非线性、时变、混沌等特性,其研究可以促进能源、交通、机械等领域的发展。数学建模及其仿真技术是研究动力学系统的重要方法。
本文将探讨动力学系统的数学建模及其仿真技术研究,分别从动力学系统的数学建模和仿真技术两个方面进行讨论。
第二章 动力学系统的数学建模
动力学系统的数学建模是将实际问题抽象成数学模型的过程,能够用来预测系统的行为和控制其运动。动力学系统的数学建模可以分为三个步骤:选择数学模型、建立数学模型、验证数学模型。
2.1 选择数学模型
在选择数学模型时,需要考虑多种因素,包括物理规律、实验数据、数学方法等。通常可以将动力学系统分为线性和非线性两种情况,线性动力系统可以采用基于奥氏定理的线性微分方程来描述,非线性动力系统则需要采用非线性微分方程或者离散映射等模型来描述。 2.2 建立数学模型
在建立数学模型时,需要依据实际问题确定模型的自变量、因变量、参数等要素。通常可以采取物理定律、统计学规律等方法来建立数学模型。在模型中,要素之间的相互关系需要用数学符号表示出来,构建出方程组或者离散映射等模型,以描述系统的演化规律。
2.3 验证数学模型
在验证数学模型时,需要将数学模型与实验数据进行比对,判断模型与实验数据的吻合程度,并不断修改模型以提高模型的预测精度。验证数学模型包括以实验数据为基础的反演方法和以理论模型为基础的模拟方法等。
第三章 动力学系统的仿真技术研究
动力学系统的仿真技术研究是将数学模型转化为计算机程序,以模拟动力学系统的演化规律和预测其行为的过程。
3.1 常见的动力学系统仿真工具
目前较为常见的动力学系统仿真工具有MATLAB、Simulink、LabVIEW等,这些工具具有可视化、交互式、模块化等特点,可以方便地进行数学模型的建立和仿真。
西华大学机器人创新设计实验报告(工业机械手模拟仿真)(新)
所谓的光辉岁月,并不是以后,闪耀的日子,而是无人问津时,你对梦想的偏执。
放弃很简单,但你坚持到底的样子一定很酷! 1
实 验
报 告
(理工类)
课 程 名 称: 机器人创新实验
课 程 代 码: 6003199
学院(直属系): 机械学院机械设计制造系
年级/专业/班: 2010级机制3班
学 生 姓
名:
学 号:
实验总成绩:
任 课 教 师: 李炜
开 课 学 院:
机械工程与自动化学院
实验中心名称: 机械工程基础实验中心
所谓的光辉岁月,并不是以后,闪耀的日子,而是无人问津时,你对梦想的偏执。
放弃很简单,但你坚持到底的样子一定很酷! 2
一、 设计题目
工业机器人设计及仿真分析
二、 成员分工:(5分)
姓 名 学 号 班 级 任务分配
机械手总体设计
运动仿真分析
工程分析(有限元技术)
文献资料汇总处理
三、 设计方案:(整个系统工作原理和设计)(20分)
1、功能分析
工业机器人由操作机(机械本体)、控制器、伺服驱动系统和检测传感装置构成,是一种仿人操作、自动控制、可重复编程、能在三维空间完成各种作业的机电一体化自动化生产设备。特别适合于多品种、变批量的柔性生产。它对稳定、提高产品质量,提高生产效率,改善劳动条件和产品的快速更新换代起着十分重要的作用。机器人技术是综合了计算机、控制论、机构学、信息和传感技术、人工智能、仿生学等多学科而形成的高新技术,是当代研究十分活跃,应用日益广泛的领域。机器人应用情况,是一个国家工业自动化水平的重要标志。机器人并不是在简单意义上代替人工的劳动,而是综合了人的特长和机器特长的一种拟人的电子机械装置,既有人对环境状态的快速反应和分析判断能力,又有机器可长时间持续工作、精确度高、抗恶劣环境的能力,从某种意义上说它也是机器的进化过程产物,它是工业以及非产业界的重要生产和服务性设备,也是先进制造技术领域不可缺少的自动化设备。