
Matlab中的Simulink和SimMechanics做仿真
这里我们利用Matlab中的Simulink和SimMechanics做仿真,那么先来看看相关的资料。 SimMechanics ——机械系统建模和仿真 SimMechanics 扩展Simscape™ 在三维机械系统建模的能力。用户可以不进行方程编程,而是借助该多刚体仿真工具搭建模型,这个模型可以由刚体、铰链、约束以及外力组成。自动化3-D动画生成工具可做到仿真的可视化。用户也可通过从CAD系统中直接导入模型的质量、惯量、约束以及三维几何结构。Real-Time Workshop可以对SimMchanics模型进行自动化C代码生成,并在硬件在回路仿真过程中可以使用生成的代码而不是硬件原型测试嵌入式控制器。 SimMechanics可以用于开发悬架、机器手臂、外科医疗设备、起落架和大量的其它机械系统。用户也可以在SimMechanics环境下集成其它的MathWorks物理建模工具,这样做可以实现更加复杂跨领域的物理建模。
特点: 提供了三维刚体机械系统的建模环境
包含了一系列分析机械运动和设计机械元件尺寸的仿真技术
三维刚体可视化仿真
SimMechanics Link utility,提供Pro/ENGINEER 和SolidWorks CAD平台的接口并且也
提供了API函数和其它CAD平台的接口 能够把模型转化为C代码(使用Real-Time Workshop)
由于集成在Simulink环境中,因此可以建立高精度、非线性的模型以支持控制系统的开发和测
试。
强大功能: 搭建机械系统模型 使用SimMechanics用户仅需要收集物理系统信息即可建立三维机械系统模型。使用刚体、坐标系、铰链和作用力元素定义和其它Simulink模型直接相连的部分。这个过程可以重用Simulink模型以及扩展了SimMechanics工具的能力。用户还可把Simulink模型和SimMechnics模型集成为一个模块,并可封装成可在其它模型中复用的子系统。
机械系统建模仿真和分析 SimMechanics包含如下子系统:
使用Simulink查表模块和SimMechanics传感器和作动器定义的非线性的弹性单元
用来定义航空器件压力分布的空气动力学拖曳模块,例如副翼和方向舵
车辆悬架系统,例如防侧翻机械装置和控制器
轮胎模型 SimMechanics 系统包含如下模块: 具有质量的实体单元;
平移和旋转连接铰链单元;
向机械系统提供力和力矩作用的激励单元,可接受 Simulink 模型的信号;
测量机械系统运动物理量的传感器单元,可向Simulink 模型输出信号。
机械系统动画显示 SimMechanics中可以用Virtual Reality工具箱或是MATLAB图形方式生成系统三维动画。MATLAB图形方式能提供基本的动画显示,Virtual Reality工具箱则能提供更加高级、真实的动画。两种工具都可以用来显示机械系统的数值分析结果。 实体、铰链、约束和坐标系统 SimMechanics 支持任意数量的实体。实体通过质量属性,坐标系统定义,并通过铰链与其它实体相连。 可以在系统的运动实体上添加相应的运动约束。约束通过使用 Simulink 信号限定实体,并以时间函数的形式驱动实体运动来实现。 SimMechanics 界面为定义坐标系统,约束和驱动条件以及力/力矩的定义提供了多种方式。包括:
在实体上连接多个本地坐标,用于施加作用条件和测量物理量
通过添加自己订制的模块来定制扩展铰链库
在SimMechanics模块中使用MATLAB表达式和Simulink工具
激励器和传感器 Simulink和SimMechanics模块之间的联系通过激励器和传感器模块来完成。激励器使用Simulink信号指定实体或铰链上的力和运动,包括:
指定实体或铰链的运动参数,如按某种时间函数变化的位移、速度或加速度
用Simulink信号(包括系统中传感器的反馈信号)指定力和力矩并施加在实体或铰链上
检测由不连续摩擦力引起的离散事件
计算系统的初始状态(位移和速度),用于动力学仿真
传感器模块用来检测实体和铰链的运动参数,并输出为 Simulink 信号。包括:
o 在Simulink 示波器模块中显示系统的位移、速度和加速度
o 监视系统中的作用力
机械运动的仿真和分析 SimMechanics 为机械系统提供了如下仿真/分析方式:
正向动力学分析 — 求解机械系统在给定激
励下的响应; 逆向运动学和动力学分析 — 求解机械系统
在给定运动结果时所需的力和力矩; 线性化分析 — 可求得系统在指定小扰动或
初始状态下的线性化模型,以分析系统响应性能; 平衡点分析 — 可以确定稳态平衡点,供系统分析和线性化使用。 代码生成 使用Real-Time Workshop工具可以对SimMechanics模型进行自动代码生成,用户利用生成的代码实现下列功能:
建立SimMechanics模型相对应的可执行文件,可以集成到C程序和其它MATLAB程序中的可
执行文件 将SimMechanics模型下载到实时的处理器中进行硬件在回路仿真
对C代码进行编译以提高模型的运算速度
CAD组件导入SimMechanics 使用SimMechanics Link,用户能够从CAD组建中自动化生成SimMechanics模型。SimMechanics Link能够导出关键数据并保存到数据文件中。构件中各个部分的质量和惯量能够转化为SimMechanics的刚体参数。 对于SolidWorks和ProEngineer模型,用户可以安装一个插件用于保存CAD构件,文件形式为XML格式,并且这个XML文件可以导入到SimMechanics中。对于其它的CAD系统,SimMechanics Link提供一套API函数,用户借助这些API函数可以和CAD系统相关联。 SimMechanics Link需要MATLAB License,下载网页为: www.mathworks.com/products/simmechanics/download_smlink.html
多领域物理建模 由于是集成在Simulink和MATLAB环境中,因此可以使用MATLAB提供的工具箱和Simulink模块库仿真和搭建模型,这个模型既可以是被控对象模型也可是控制器模型,即使SimMechanics的信号具有物理量纲,也可以把这类信号和Simulink普通模块进行相连(使用激励器和传感器)。总而言之,用户可以在一个统一的平台上开发、测试模型。 需要的产品:
使用SimMechanics需要 MATLAB
Simulink
Simscape
simuscape ——跨学科物理系统建模和仿真工具 Simscape是在Simulink基础上的扩展工具模块,用来建立多种不同类型物理系统的建模并进行仿真,例如由机械传动,机构,液压和电气元件构成的系统。Simscape可以广泛应用于汽车业,航空业,国防和工业装备制造业。Simscape同SimMechanics,SimDriveline,SimHydraulics和SimPowerSystems一起,可以支持复杂的不同类型(多学科)物理系统混合建模和仿真。 使用统一环境实现多种类型物理系统建模和仿真,包括机械,电气和液压系统; 使用基本物理建模单元构造模型,并提供了建模所需的模块库和相关简单数学运算单元; 用户可自己指定参数和变量的单位,模块内部自动实行单位转换和匹配; 具有连接不同类型物理系统的桥接模块; 具备扩展产品所建模型的全权仿真和受限编辑功能,单独运行仿真时无需 SimMechannics , SimDriveline和SimHydraulics的产品使用许可。
强大功能 多学科系统物理建模 在Simscape的环境中,用户的建模过程如同装配真实的物理系统。Simscape 采用物理拓扑网络方式构建模型:每一个建模模块都对应一个实际的物理元器件,例如油泵、马达或者运算放大器;模块之间的连接线代表元件之间装配和能量传递关系。这种建模方式直观的表现出物理系统的组成结构,而不是用晦涩的数学方程。Simscape根据模型所表达的系统组成关系,自动构造出可以计算系统动态特性的数学方程。这些方程可同其他Simulink模型一起结合运算。
Simscape的建模库提供超过24个电气建模单元,15个液压建模单元,23个机械建模单元;这些单元之间可以互相连接,联合建模。这些基本的单元也可以组合起来,构造更加复杂的器件模型。 Simscape模型中的Sensor模块用来测量机械量(力/力矩,速度),液压量
(压力,流量)或电气量(电压,电流),测量输出的信号量可以输出给标准的Simulink模块处理。而Source模块能够将标准的Simulink信号转换成同等
量值的上述物理信号。Sensor和Source模块的使用将Simulink控制算法模型同Simscape物理网络拓扑模型有机的结合起来,可实现闭环控制算法开发。
Matlab仿真详细教程
Matlab仿真详细教程
导读:MATLAB是美国著名公司MathWorks推出的一款商业数学软件,这款软件为用户提供了算法开发、数据可视化、数据分析等操作交互环境,本文主要是给大家介绍怎么用MATLAB这款软件仿真,下面看详细操作。
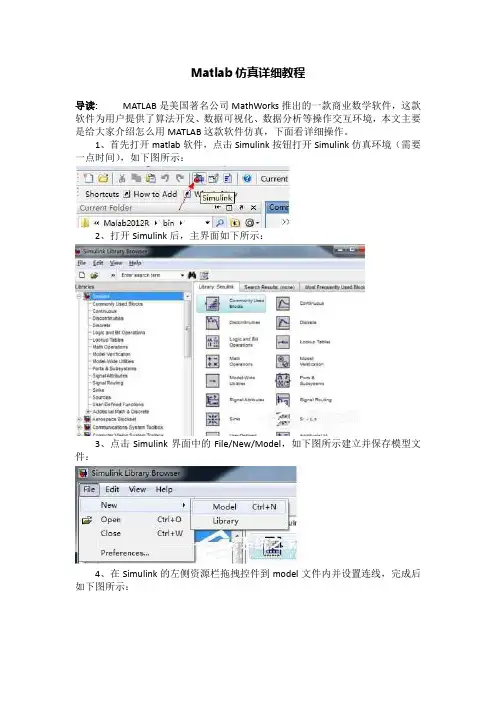
1、首先打开matlab软件,点击Simulink按钮打开Simulink仿真环境(需要一点时间),如下图所示:
2、打开Simulink后,主界面如下所示:
3、点击Simulink界面中的File/New/Model,如下图所示建立并保存模型文件:
4、在Simulink的左侧资源栏拖拽控件到model文件内并设置连线,完成后如下图所示:
5、检查系统框图无误后点击运行按钮(如下图箭头所指),大概几秒后仿真结束:
6、双击图中的示波器就可以查看系统仿真输出,如下图所示:
使用正版的MATLAB软件是英文版的,所以如果在英语方面能力比较弱的话,最好补补这些专业英语单词,不然使用这款软件会比较吃力。
以上便是MATLAB 仿真的详细操作,希望本篇教程对你有所帮助。
matlab2010b电机仿真
matlab2010b电机仿真在MATLAB 2010b中进行电机仿真可以使用Simulink和Simscape Power Systems工具箱。
下面是一个简单的示例,演示了如何使用Simulink建立并运行一个电机仿真模型。
1. 打开MATLAB 2010b软件。
2. 在Simulink库浏览器中找到电机建模组件。
可以在“Simulink”标签下的“Electrical”部分找到一些相关组件,如“Induction Motor”和“DC Motor”等。
3. 双击相应的组件,将其拖动到模型编辑器中。
可以使用这些组件来构建一个电机模型。
4. 连接电机建模组件的输入和输出端口。
例如,可以将一个输入信号传递到电机的控制端口,将输出信号连接到电机的运动端口。
5. 配置电机的参数。
双击电机组件,可以打开参数对话框,并设置电机的参数,如转矩、速度、电压等。
6. 添加其他必要的组件和连接,以完成电机模型的搭建。
7. 单击模型编辑器中的“运行”按钮,开始仿真电机模型。
可以通过观察仿真结果和信号波形来分析电机的行为和性能。
注意:MATLAB 2010b版本可能需要安装额外的工具箱才能进行电机仿真。
可以在软件安装目录下的“toolbox”文件夹中查找相关的工具箱,并确保其已经安装和激活。
此外,Simscape Power Systems工具箱也提供了一系列电机模型和仿真组件,可以用于建立更精细和复杂的电机系统模型。
可以按照类似的步骤,使用Simscape Power Systems工具箱中的电机组件进行仿真。
希望以上信息对您有帮助!。
机理仿真 matlab simulink-概述说明以及解释
机理仿真matlab simulink-概述说明以及解释1.引言1.1 概述引言部分是文章的开篇,用于引入读者对于文章主题的理解。
在本篇关于机理仿真matlab simulink 的长文中,引言部分可以包括以下内容:机理仿真是指利用计算机模拟和模型技术来模拟和分析各种物理系统的行为和性能。
随着计算机技术的不断发展和进步,机理仿真在工程领域中扮演着日益重要的角色。
Matlab作为一种强大的数学计算软件,被广泛应用于各种领域的仿真分析中。
而Simulink作为Matlab的扩展工具,更是为系统级建模和仿真提供了便利和高效性。
本文将介绍机理仿真在工程领域中的应用及其在Matlab和Simulink 中的具体实现方法。
在接下来的正文部分中,我们将详细讨论机理仿真的概念、Matlab在仿真中的应用以及Simulink的基本原理。
最后,我们将总结本文的主要内容,并展望机理仿真在工程领域中的应用前景。
希望通过本文的介绍,读者能够对机理仿真及其在Matlab和Simulink中的应用有所了解,并启发更多的研究和应用。
1.2 文章结构文章结构部分的内容如下:本文主要分为三个部分:引言、正文和结论。
在引言部分,将首先对机理仿真进行简要介绍,然后说明本文的结构安排,并明确本文的目的。
在正文部分,首先会介绍机理仿真的概述,包括其定义、作用和重要性。
接着将探讨Matlab在仿真中的应用,介绍Matlab在仿真中的特点和优势。
最后将详细讲解Simulink的基本原理,包括Simulink的工作原理、模块和运行流程。
在结论部分,将对全文进行总结,归纳本文的主要观点和结论。
同时,展望机理仿真在未来的应用前景,并进行一些探讨。
最后以一些结束语来结束全文,点亮全文的主题思想。
1.3 目的:本文旨在探讨机理仿真在工程领域的应用和价值,具体包括介绍机理仿真的概念和原理、阐述Matlab在仿真中的应用技术、深入解析Simulink 的基本原理。
Simulink仿真教程
Simulink动态仿真
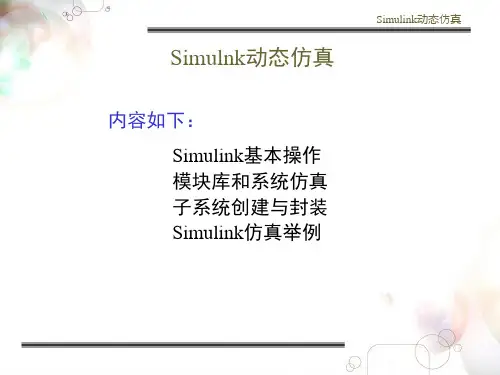
Simulink模块库 2. Sinks 库
③ :示波器。显示在仿真过程产生的信号波形。双击该图 标,弹出示波器窗如右图所示:
建立Simulink仿真模型 f) 模块的连接 模块之间的连接是用连接线将一个模块的输出端与另一模块 的输入端连接起来;也可用分支线把一个模块的输出端与几 个模块的输入端连接起来。 连接线生成是将鼠标置于某模块的输出端口 ( 显一个十字光 标) ,按下鼠标左键拖动鼠标置另一模块的输入端口即可。 分支线则是将鼠标置于分支点,按下鼠标右键,其余同上。
建立Simulink仿真模型 e) 模块参数设置 用鼠标双击指定模块图标,打开模块对话框,根据对话框栏 目中提供的信息进行参数设置或修改。 例如双击模型窗口的传递函数模块,弹出图示对话框, 在对话框中分别输入分子、分母多项式的系数,点击OK 键,完成该模型的设置,如右下图所示:
Simulink动态仿真
[说明]若不设置仿真参数,则采用Simulink缺省设置 .
Simulink动态仿真
Simulink 基本操作
系统仿真运行 1. Simulink模型窗口下仿真 步骤 ③ 仿真运行和终止:在模型窗口选取菜单【Simulation: Start】, 仿真开始,至设置的仿真终止时间,仿真结束。若在仿真过程 中要中止仿真,可选择【Simulation: Stop】菜单。也可直接点 击模型窗口中的 (或 )启动(或停止)仿真。
连接线(左键 )
matlab教学PPT第7讲MATLAB仿真SIMULINK
第7讲 SIMULINK 图2-18 通过命令启动Simulink仿真
第7讲 SIMULINK
可见,仿真完成之后,工作空间中出现了“ScopeData” 结构变量,其中包含了示波器显示的全部波形数据。通过 “plot”命令可以作出这些数据对应的波形,
组建用户自定义模块库如果建立了许多自定义的子系统并且已经封装好了而这些已经封装的自定义模块又是会反复使用的就像simulink提供的模块库中那些模块一样在这种情况下就有必要对这些自定义的重用性较好的模块进行建库以方便管理和反复使用同时也可以作为新的专业库提供给其他用户使用
第7讲 SIMULINK
第7讲 MATLAB仿真_SIMULINK
第7讲 SIMULINK
• Simulink全方位地支持动态系统的建模仿真,它支持连 续系统、离散系统、连续离散混合系统、线性系统、非 线性系统、时不变系统、时变系统的建模仿真,也支持 具有多采样速率的多速率系统。可以说,在通用系统仿 真领域,Simulink是无所不包的。
• 结合MATLAB编程和Simulink可视化建模仿真各自的特 点,可以构建更为复杂的系统模型,并进行自动化程度 更高的仿真和仿真结果的数据分析,这是MATLAB的高 级应用方面。
第7讲 SIMULINK 图2-15 仿真结果
第7讲 SIMULINK
• 更换信号源为Sources子模块库中的SignalGenerator,并设置 信号源为0.2Hz的方波,幅度为1,如图2-16左边对话框所示。
• 设置示波器显示窗口的属性(Parameters),使之成为双踪 显示,然后将示波器第二输入节点与信号源输出相连,这 样我们就可以同时观察系统的输入输出波形了。系统建模 如图2-16中间窗口所示。
MATLAB-Simmechanics1机构建模仿真试题答案

74分1.刚体有()个连接端(6.0分)A.0B.1C.2D.3我的答案:C√答对2.刚体默认有()个坐标系(6.0分)A.0B. 1C. 2D. 3我的答案:C×答错3.质量属性是指(6.0分)A.质量B.惯性张量C. 质量和惯性张量D. 重力我的答案:C√答对4.Spherical模块有()个自由度(6.0分)A.0B.1C.2D.3我的答案:C×答错5.机架(Ground)有()个连接端(6.0分)A.0B.1C.2D.3我的答案:B√答对1.SimMechanics1模块组包括:(8.0分))A.刚体子模块组(Bodies)B.约束与驱动模块组(Constraints & Drivers)C.力单元模块组(Force Elements)D.接口单元模块组(Interface Elements)我的答案:ABCD√答对2.刚体子模块组包括:(8.0分))A.刚体(Body)B. 传感器(Sensors)C. 机架(Ground)D. 机械环境(Machine Enviroment)我的答案:ACD√答对3.SimMechanics1模块组包括:(8.0分))A.模块组(Joints)B. 传感器和激励器模块组(Sensors & Actuators)C.控制工具箱模块组D. 辅助工具模块组(Utilities)我的答案:ABD√答对4.辅助工具模块组包括:(8.0分))A.Continuous AngleB.Mechanical Branching BarC. ToolboxD. Connection Port我的答案:ABCD×答错5.传感器与激励器模块组包括:(8.0分))A.Body ActuatorB. Body SensorC.Driver ActuatorD. Joint Actuator我的答案:ABCD√答对1.Body Actuator模块是通过广义力或力矩来驱动刚体(6.0分)我的答案:正确√答对2.Machine Environment模块是用来设定机器的机械参数设置(6.0分)我的答案:正确√答对3.SimMechanics1模块组提供了建模的必要模块,在Simulink中使用需要接口模块连接(6.0分)我的答案:正确×答错4.一个铰可以连接两个以上的构件(6.0分)我的答案:错误√答对5.Joint模块表示互相连接构件之间的相对运动(6.0分)我的答案:正确√答对。
基于MATLABSimulink的水轮机调节系统的仿真
Company Logo
比例系数Kp
线1、2、3分别 为Kp去取3、5、7 时的仿真波形。随 着比例系数的增大 ,系统的动态特性 逐步恶化。
Company Logo
积分系数Ki
线1、2、3分别 为Ki取0.1、0.5、 1时的仿真波形。 增大积分系数可以 较小稳态误差,改 善系统的稳态性能 ,但系统超调量增 大。
机组惯性时间常数Ta
线1、2、3分别 为Ta取5、7、9时 的仿真波形。随着 Tw增大,超调减小 ,有利于改善系统 的稳定性,但是Tw 过大会导致调节时 间过长。
Company Logo
水轮机综合自调节系数en
线1、2、3分别 为en取0.5、1、 1.5时的仿真波形 。随着en的增大, 系统超调量减小, 稳态误差增大。
Company Logo
水轮机数学模型
Company Logo
引水系统
水轮机引水系统的模型可以分为刚性
水击模型和弹性水击模型。在管道比较短
(通常指长度小于600m ~800m)且小波动
的情况下,刚性水击模型能更准确地反映
管道内流体的动态变化。弹性水击模型则 适用于管道较长或是大波动这两种情况。
Company Logo
结果对比分析
虚线: M=26.8% T=12.5s 实线2: M=5.44% T=8.95s 实线3: M=0 T=9.38s
Company Logo
水流惯性时间常数Tw
线1、2、3分别 为Tw取0.5、1.5、 2.5时的仿真波形 。随着Tw增大,系 统动态性能逐渐恶 化。
Company Logo
The End
谢谢!
Company Logo
Company Logo
simulink仿真简单实例
simulink仿真简单实例
一、模拟环境
1、MATLAB/Simulink 设计环境:
在MATLAB中开发Simulink模型,仿真模拟系统,开发系统塑造都可以在这个环境下进行。
2、LabVIEW 设计环境:
LabVIEW允许你以基于可视化技术的开发环境(VI)来创建测试,模拟,监控系统,以及自动化系统的可视化界面。
二、仿真实例
1、基于MATLAB/Simulink的仿真实例:
(1)传统的PID控制器
这是一个利用PID控制器控制速度的例子。
首先,建立一个简单的Simulink模型,包括PID控制器、电机和反馈器件。
之后,你可以调整PID参数,以提高系统的控制能力。
(2)智能控制
这是一个基于智能控制算法的实例。
通过使用神经网络,试图根据输入自动调整PID参数,使系统具有更强的控制能力。
2、基于LabVIEW的仿真实例:
(1)叉车仿真
这是一个使用LabVIEW来模拟电动叉车运行过程的实例。
你可以模拟叉车的启动过程,叉车行驶过程,并开发出任意的叉车控制算法。
(2)汽车仿真
这是一个使用LabVIEW进行汽车模拟的实例。
你可以模拟汽车的动力性能,并开发出任意类型的汽车控制算法,如路径规划算法,自动驾驶算法等。
matlab的Simulink简介
Simulink是MATLAB最重要的组件之一,它提供一个动态系统建模、仿真和综合分析的集成环境。
在该环境中,无需大量书写程序,而只需要通过简单直观的鼠标操作,就可构造出复杂的系统。
Simulink具有适应面广、结构和流程清晰及仿真精细、贴近实际、效率高、灵活等优点,并基于以上优点Simulink已被广泛应用于控制理论和数字信号处理的复杂仿真和设计。
同时有大量的第三方软件和硬件可应用于或被要求应用于Simulink。
Simulink是MATLAB中的一种可视化仿真工具,是一种基于MATLAB 的框图设计环境,是实现动态系统建模、仿真和分析的一个软件包,被广泛应用于线性系统、非线性系统、数字控制及数字信号处理的建模和仿真中。
Simulink可以用连续采样时间、离散采样时间或两种混合的采样时间进行建模,它也支持多速率系统,也就是系统中的不同部分具有不同的采样速率。
为了创建动态系统模型,Simulink提供了一个建立模型方块图的图形用户接口(GUI) ,这个创建过程只需单击和拖动鼠标操作就能完成,它提供了一种更快捷、直接明了的方式,而且用户可以立即看到系统的仿真结果。
Simulink;是用于动态系统和嵌入式系统的多领域仿真和基于模型的设计工具。
对各种时变系统,包括通讯、控制、信号处理、视频处理和图像处理系统,Simulink提供了交互式图形化环境和可定制模块库来对其进行设计、仿真、执行和测试。
. 构架在Simulink基础之上的其他产品扩展了Simulink多领域建模功能,也提供了用于设计、执行、验证和确认任务的相应工具。
Simulink与MATLAB® 紧密集成,可以直接访问MATLAB大量的工具来进行算法研发、仿真的分析和可视化、批处理脚本的创建、建模环境的定制以及信号参数和测试数据的定义。
丰富的可扩充的预定义模块库 交互式的图形编辑器来组合和管理直观的模块图 以设计功能的层次性来分割模型,实现对复杂设计的管理 通过Model Explorer 导航、创建、配置、搜索模型中的任意信号、参数、属性,生成模型代码 提供API用于与其他仿真程序的连接或与手写代码集成 使用Embedded MATLAB™ 模块在Simulink和嵌入式系统执行中调用MATLAB算法 使用定步长或变步长运行仿真,根据仿真模式(Normal,Accelerator,Rapid Accelerator)来决定以解释性的方式运行或以编译C代码的形式来运行模型 图形化的调试器和剖析器来检查仿真结果,诊断设计的性能和异常行为 可访问MATLAB从而对结果进行分析与可视化,定制建模环境,定义信号参数和测试数据 模型分析和诊断工具来保证模型的一致性,确定模型中的错误平面连杆机构英文名称:planar linkage mechanism定义:所有构件间的相对运动均在平行平面内运动的连杆机构。
如何在Matlab中进行模拟和仿真
如何在Matlab中进行模拟和仿真引言:模拟和仿真是数字化时代不可替代的工具,在众多领域具有广泛的应用。
Matlab作为一种强大的数学计算软件,提供了丰富的工具和函数,可以帮助我们进行各种模拟和仿真分析。
本文将介绍如何在Matlab中进行模拟和仿真,以及一些常用的技巧和注意事项。
一、Matlab中的模拟和仿真工具1. Matlab的基本特性Matlab具有高效的计算能力和友好的用户界面,支持多种数学运算、绘图和数据处理功能。
它提供了丰富的工具箱,可以满足不同领域的模拟和仿真需求。
2. Matlab SimulinkMatlab Simulink是Matlab中的一款强大的系统仿真工具,可用于建立各种复杂的动态系统模型。
通过使用Simulink中的模块和线路连接,可以直观地建立并仿真各种系统,如电路、机械系统、控制系统等。
3. Matlab中的其他工具箱除了Simulink,Matlab还提供了许多其他工具箱,如Signal Processing Toolbox、Control System Toolbox、Communication Toolbox等,可以用于处理和分析特定领域的信号、控制和通信问题。
这些工具箱提供了丰富的函数和算法,大大简化了模拟和仿真的过程。
二、Matlab模拟和仿真的基本步骤1. 建立模型在进行模拟和仿真之前,首先需要明确模型的目标和要求。
然后,根据模型的特点和公式,使用Matlab提供的函数和工具箱,建立相应的数学模型。
可以根据需要将模型分为多个子系统,以便更好地组织和管理模型。
2. 参数设置模型建立完成后,需要设置各个参数的数值。
这些参数可能包括模型的物理特性、控制参数等。
根据具体情况,可以通过手工输入、数据拟合或对已有数据的分析来确定参数的取值。
3. 运行仿真参数设置完成后,即可运行仿真。
Matlab提供了多种仿真方法,如连续仿真、离散仿真、Monte Carlo仿真等。