
第7讲 控制系统时域分析Matlab仿真
自动控制原理MATLAB仿真实验(于海春)
自动控制原理MATLAB仿真实验(于海春)
实验一典型环节的MATLAB仿真
一、实验目的
1.熟悉MATLAB桌面和命令窗口,初步了解SIMULINK功能模块的使用方法。2.通过观察典型环节在单位阶跃信号作用下的动态特性,加深对各典型环节响应曲线的理解。
3.定性了解各参数变化对典型环节动态特性的影响。二、SIMULINK的使用
MATLAB中SIMULINK是一个用来对动态系统进行建模、仿真和分析的软件包。利用SIMULINK功能模块可以快速的建立控制系统的模型,进行仿真和调试。
1.运行MATLAB软件,在命令窗口栏“>>”提示符下键入imulink命令,按Enter键或在工具栏单击
按钮,即可进入如图1-1所示的SIMULINK仿真环境下。
2.选择File菜单下New下的Model命令,新建一个imulink仿真环境常规模板。
图1-1SIMULINK仿真界面图1-2系统方框图
3.在imulink仿真环境下,创建所需要的系统。以图1-2所示的系统为例,说明基本设计步骤如下: 1)进入线性系统模块库,构建传递函数。点击imulink下的“Continuou”,再将右边窗口中“TranferFen”的图标用左键拖至新建的“untitled”窗口。
2)改变模块参数。在imulink仿真环境“untitled”窗口中双击该图标,即可改变传递函数。其中方括号内的数字分别为传递函数的分子、分母各次幂由高到低的系数,数字之间用空格隔开;设置完成后,选择OK,即完成该模块的设置。
3)建立其它传递函数模块。按照上述方法,在不同的imulink的模块库中,建立系统所需的传递函数模块。例:比例环节用“Math”右边窗口“Gain”的图标。
4)选取阶跃信号输入函数。用鼠标点击imulink下的“Source”,将右边窗口中“Step”图标用左键拖至新建的“untitled”窗口,形成一个阶跃函数输入模块。
实验二典型系统的时域响应分析实验仿真报告答案分析解析

. .
word教育资料 实验二 典型系统的时域响应分析
1. 实验目的
1) 通过用MATLAB 及SIMULINK 对控制系统的时域分析有感性认识。
2) 明确对于一阶系统,单位阶跃信号、单位斜坡信号以及单位脉冲信号的响应曲线图。
3) 对于二阶系统阶跃信号的响应曲线图以及不同阻尼比、不同自然角频率取值范围的二阶系统曲线比较图。
4) 利用MATLAB 软件来绘制高阶控制系统的零极点分布图,判断此系统是否有主导极点,能否用低阶系统来近似,并将高阶系统与低阶系统的阶跃响应特性进行比较
5)编制简单的M文件程序。
2. 实验仪器
PC计算机一台,MATLAB软件1套
3. 实验内容
1)一阶系统的响应
(1) 一阶系统的单位阶跃响应
在SIMULINK 环境下搭建图1的模型,进行仿真,得出仿真曲线图。
理论分析:C(s)=1/[s(0.8s+1)]由拉氏反变换得h(t)=1-e^(-t/0.8) (t>=0)
由此得知,图形是一条单调上升的指数曲线,与理论分析相符。 . .
word教育资料 (2) 一阶系统的单位斜坡响应
在SIMULINK环境下搭建图2的模型,将示波器横轴终值修改为12进行仿真,得出仿真曲线图。
理论分析:C(s)=1/[s^2(4s+1)]可求的一阶系统的单位斜坡响应为c(t)=(t-4)+4e^(-t/4)
e(t)=r(t)-c(t)=4-4e^(-t/4) 当t=0时,e(t)=0,当趋于无穷时,误差趋于常值4.
3) 一阶系统的单位脉冲响应
在medit 环境下,编译一个.m 文件,利用impulse()函数可以得出仿真曲线图。此处注意分析在SIMULINK 环境中可否得到该曲线图。
. .
word教育资料
理论分析:C(s)=5/(0.8s+2)=(5/2)/(0.4s+1)可求的g(t)=6.25e^(-t/0.4),是一个单调递减的函数。
基于MATLAB控制系统的仿真与应用毕业设计论文
基于MATLAB控制系统的仿真与应用毕业设计论文
目录
1. 内容概述................................................2
1.1 研究背景与意义.......................................2
1.2 国内外研究现状.......................................4
1.3 研究内容与目标.......................................5
1.4 论文结构安排.........................................6
2. 控制系统基本原理........................................7
2.1 控制系统概述.........................................8
2.2 线性控制理论........................................10
2.3 线性离散控制系统....................................11
2.4 系统仿真方法........................................12
3. MATLAB控制系统仿真模块设计.............................13
3.1 MATLAB环境介绍......................................15 3.2 控制系统基本模块设计................................17
3.3 控制策略实现........................................18
3.4 仿真界面设计........................................20
MATLAB与控制系统仿真大作业
一、matlab计算(每道题5分,共10分)
1. 已知下列矩阵
=4787155741400092A,
−=9061b,5423−−=a,
(1)计算bA*和TaA*;
(2)求解线性系统的解bAx=。
注:求解x时命令不唯一,但答案唯一 (1)
>> A=[2 9 0 0; 0 4 1 4; 7 5 5 1; 7 8 7 4];
>> b=[-1;6;0;9];
>> a=[3 -2 4 5];
>> A*b
ans =
52
60
32
77
>> A*a'
ans =
-12
16
36
53
(2)
>> A=[2 9 0 0; 0 4 1 4; 7 5 5 1; 7 8 7 4];
>> b=[-1;6;0;9];
>> x=A\b
x =
-2.9709
0.5491
3.6000
0.0509
2. 已知下列矩阵
=413452132A和
−=532662531B 试求BA和BA*•,并用语言叙述两个结果的区别。
>> A=[2 3 1 ;2 5 4;3 1 4 ];
>> B=[-1 3 5;2 6 6;2 3 5];
>> A*B
ans =
6 27 33
16 48 60
7 27 41
>> A.*B
ans =
-2 9 5
4 30 24
6 3 20
A*B是位乘, A.*B是点乘
A*B是线性代数里面的矩阵相乘
A.*B是两个矩阵对应元素相乘 二、Matlab绘图(10分)
说明:程序写出6分,图形4分。
1、在一个图形窗口中同时会出曲线:有y1=sinx,y2=1.5cosx,y3=e3x,
y4=e-2x。
要求:同一个绘图窗口中建立多个子绘图区,x的取值范围为 [0,10],
步长为0.1。标示坐标轴x,y(表达式)的名称、标题(显示自己的
MATLABSimulink和控制系统仿真实验报告
MATLAB/Simulink与控制系统仿真实验报告
姓名: 喻彬彬
学号:
K031541725
实验1、MATLAB/Simulink仿真基础及控制系统模型的建立
一、实验目的
1、掌握MATLAB/Simulink仿真的基本知识;
2、熟练应用MATLAB软件建立控制系统模型。
二、实验设备
电脑一台;MATLAB仿真软件一个
三、实验内容
1、熟悉MATLAB/Smulink仿真软件。
2、一个单位负反馈二阶系统,其开环传递函数为210()3Gsss。用Simulink建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
3、某控制系统的传递函数为()()()1()YsGsXsGs,其中250()23sGsss。用Simulink建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
4、一闭环系统结构如图所示,其中系统前向通道的传递函数为320.520()0.11220sGsssss,而且前向通道有一个[-0.2,0.5]的限幅环节,图中用N表示,反馈通道的增益为1.5,系统为负反馈,阶跃输入经1.5倍的增益作用到系统。用Simulink建立该控制系统模型,用示波器观察模型的阶跃响应曲线,并将阶跃响应曲线导入到MATLAB的工作空间中,在命令窗口绘制该模型的阶跃响应曲线。
四、实验报告要求
实验报告撰写应包括实验名称、实验内容、实验要求、实验步骤、实验结果及分析和实验体会。
五、实验思考题
总结仿真模型构建及调试过程中的心得体会。
题1、
(1)利用Simulink的Library窗口中的【File】→【New】,打开一个新的模型窗口。
MATLAB进行控制系统频域分析
一、基于MATLAB的线性系统的频域分析基本知识
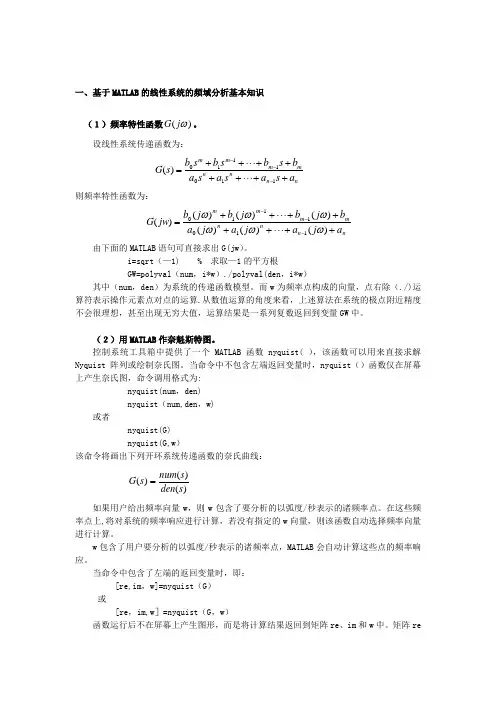
(1)频率特性函数)(jG。
设线性系统传递函数为:
nnnnmmmmasasasabsbsbsbsG1101110)(
则频率特性函数为:
nnnnmmmmajajajabjbjbjbjwG)()()()()()()(1101110
由下面的MATLAB语句可直接求出G(jw)。
i=sqrt(—1) % 求取—1的平方根
GW=polyval(num,i*w)./polyval(den,i*w)
其中(num,den)为系统的传递函数模型。而w为频率点构成的向量,点右除(./)运算符表示操作元素点对点的运算.从数值运算的角度来看,上述算法在系统的极点附近精度不会很理想,甚至出现无穷大值,运算结果是一系列复数返回到变量GW中。
(2)用MATLAB作奈魁斯特图。
控制系统工具箱中提供了一个MATLAB函数nyquist( ),该函数可以用来直接求解Nyquist 阵列或绘制奈氏图。当命令中不包含左端返回变量时,nyquist()函数仅在屏幕上产生奈氏图,命令调用格式为:
nyquist(num,den)
nyquist(num,den,w)
或者
nyquist(G)
nyquist(G,w)
哈工大机电系统控制基础大作业Matlab时域分析
《机电系统控制基础》大作业一
基于MATLAB的机电控制系统响应分析
姓 名
学 号
班 级
学 院
哈尔滨工业大学
2013年12月12日 成 绩 机电系统控制基础
第 1 页 1 作业题目
1. 用MATLAB绘制系统2()25()()425CssRsss的单位阶跃响应曲线、单位斜坡响应曲线。
2. 用MATLAB求系统2()25()()425CssRsss的单位阶跃响应性能指标:上升时间、峰值时间、调节时间和超调量。
3. 数控直线运动工作平台位置控制示意图如下:
aKbKXi(s)给定环节
比较环节 放大环节 伺服电机减速器Xo(s)光栅尺工作台负载螺纹传动滚珠丝杠J1J2+-
伺服电机原理图如下:
uaLRiaωM
(1)假定电动机转子轴上的转动惯量为J1,减速器输出轴上的转动惯量为J2,减速器减速比为i,滚珠丝杠的螺距为P,试计算折算到电机主轴上的总的转动惯量J;
(2)假定工作台质量m,给定环节的传递函数为Ka,放大环节的传递函数为Kb,包括检测装置在内的反馈环节传递函数为Kc,电动机的反电势常数为Kd,电动机的电磁力矩常数为Km,试建立该数控直线工作平台的数学模型,画出其控制系统框图;
(3)忽略电感L时,令参数Ka=Kc=Kd=R=J=1,Km=10,P/i=4π,利用MATLAB分析kb的取值对于系统的性能的影响。 机电系统控制基础
第 2 页 2 题目1
源代码:
t=[0:0.01:5];u=t;
C=[25],R=[1,4,25];
G=tf(C,R);
[y1,T]=step(G,t);
y2=lsim(G,u,t);
subplot(121),plot(T,y1);
xlabel('t(sec)'),ylabel('x(t)');
grid on;
subplot(122),plot(t,y2);
grid on;
Matlab中的动态系统建模与仿真方法介绍
Matlab中的动态系统建模与仿真方法介绍
引言:
动态系统建模与仿真在各个科学领域扮演着重要的角色。在众多的建模软件中,Matlab无疑是最为常用和受欢迎的。本文将介绍Matlab中的动态系统建模与仿真方法,帮助读者理解和掌握这一重要技术。
一、动态系统建模的基础知识
动态系统是指在时间上随着一系列因素的变化而产生演化的系统。建模是指将真实世界的系统用数学方程来描述,并将其转化为计算机可处理的形式。为了进行动态系统建模,我们需要了解以下几个基础概念:
1. 状态变量:动态系统的状态变量描述系统在某一时刻的状态。例如,对于物理系统来说,位置和速度可以作为系统的状态变量。
2. 输入和输出:输入是指影响系统状态变量的外部参数,而输出是指我们希望观测到的系统的行为或性能指标。
3. 动态方程:动态方程是描述系统状态变化随时间演化的数学方程。一般来说,动态方程是一个微分方程或差分方程。
二、Matlab中的动态系统建模工具
Matlab提供了许多用于动态系统建模和仿真的工具箱。下面将介绍其中几个常用的工具箱:
1. Simulink:Simulink是Matlab的一个可视化仿真环境,用于建模、仿真和分析各种动态系统。它提供了丰富的模块库,可以轻松构建复杂的系统模型,并进行仿真分析。 2. Control System Toolbox:该工具箱提供了一套功能强大的工具,用于设计和分析控制系统。它包含了许多常见的控制器设计方法,如比例、积分和微分控制器(PID),以及现代控制理论中的状态空间方法。
3. Signal Processing Toolbox:信号处理是动态系统建模中的一个重要环节。这个工具箱提供了许多用于信号处理和分析的函数和工具,如傅里叶变换、滤波器设计等。
三、动态系统建模方法
在Matlab中,我们可以使用不同的方法来进行动态系统建模,下面介绍几种常见的方法:
1. 方程建模法:这是最常见的建模方法之一,通过分析系统的物理特性和因果关系,建立微分方程或差分方程来描述系统动态特性。例如,利用牛顿运动定律可以建模机械系统。
基于MATLAB控制系统仿真与分析软件设计
信息技术
基于M A T L A B控制系统仿真与分析软件设计
梅飞 (长江大学电信学院 湖北荆州434023)
摘 要;本文介绍了在MATLAB提供的GUI guide工具的可视化环境下,通过采用基于对象的设计,开发了自动控翻系统的计算机辅助
设计与仿真分析软件。经应用验证试软件具有操作简便、界面友好、功能完善等特点。 关键词:MATLAB 控制系统 仿真软件
中图分类号:TH1 2 文献标识码:A 文章编号:1672—3791(2008)1l(a)一0046—01
Ⅸ自动控制原理》、《现代控制理论》是
自动化及相关专业的两门技术基础课,由
于自动控制技术在各个行业的广泛渗透,
其控制理论已逐渐成为高等学校许多学科
共同的专业基础课,且愈来愈占有重要的
位置。由于课程本身涉及许多的数学分析
和复杂运算,这些运算和分析对控制技术
和控制理论都有不可替代的作用,但由于
其本身的复杂性给教学带来了诸多不便。
系统基于MATLAB中具有可视化编程能
力的图形用户界面GUI而开发的应用软
件,使用此软件时用户只需输入系统参数,
然后点击相关按钮,就可以快速得到相应
的结果,真正地达到了操作简单易行、快
速可靠,且界面友好,可读性强,可适用于
教学、研究、工程等领域。
1软件总体设计
1.1软件构成
自动控制理论对控制系统分析和设计
主要从稳定性、暂态性能、稳态性能方面
进行。根据要求应给出分析结果或设计出
满足指标要求的控制系统。自动控制理论
分析和设计方法主要有:时域法、根轨迹
法、频域法、极点配置和观测器设计、最
优控制系统设计等。
MATLAB的控制系统工具箱提供了丰
富的工具用于处理和分析线性时不变LTI
模型。利用工具箱中的函数不但可以实现
系统模型的建立、转换、分析和处理,还可
以进行控制系统设计。
工科类多数专业的自动控制理论课程
教学内容主要为经典控制理论,该软件的
图1系统结构图
图2初始界面 研制主要以经典控制理论方法为主。软件
matlab二阶系统数值仿真程序
《Matlab二阶系统数值仿真程序:深度与广度的探索》
一、引言
在工程学和科学研究中,对于控制系统和信号处理系统的分析和设计是非常重要的。而二阶系统作为控制系统中常见的一种类型,其数值仿真程序的编写和应用更是至关重要。在本文中,我们将深入探讨Matlab中二阶系统的数值仿真程序,帮助读者全面理解并灵活运用这一主题。
二、Matlab中二阶系统数值仿真程序的基本原理
在Matlab中,我们可以使用一系列内置函数来构建二阶系统的数值仿真程序。我们需要定义二阶系统的参数,包括阻尼比、自然频率和初始条件等。我们可以利用Matlab中的控制系统工具箱来建立系统的传递函数或状态空间模型。通过调用相关的数值仿真函数,如step()和impulse()等,可以对二阶系统进行时域响应和频域分析,从而深入理解其特性和行为。
三、深入探讨二阶系统数值仿真程序的应用
1. 时域响应分析:利用Matlab中的step()函数,我们可以得到二阶系统的阶跃响应曲线。通过观察阶跃响应曲线的波形和参数,我们可以了解系统的过渡过程、稳态性能以及动态特性。
2. 频域分析:利用Matlab中的bode()函数,我们可以绘制二阶系统的频率响应曲线。通过分析频率响应曲线的幅频特性和相频特性,我们可以了解系统的频率选择性、共振特性以及稳定性边界。
3. 参数变化分析:利用Matlab中的sensitivity()函数,我们可以对二阶系统的参数进行变化分析。通过观察不同参数对系统特性的影响,我们可以进行灵活的系统设计和优化。
四、对二阶系统数值仿真的个人观点和理解
在我看来,Matlab中二阶系统的数值仿真程序是非常实用和强大的工具。通过深入探索和灵活应用,我们可以更好地理解和分析控制系统的性能和特性。我也认为在实际工程和科学项目中,对于二阶系统数值仿真的深度和广度探索,能够为我们带来更多有价值的思考和经验。
五、总结与回顾
在本文中,我们深入探讨了Matlab中二阶系统数值仿真程序的基本原理和应用。通过时域响应分析、频域分析和参数变化分析,我们对二阶系统的特性和行为有了更深入的理解。我也共享了个人对于这一主题的观点和理解。希望本文能为读者带来深刻的启发和实用的指导。