
第八章 运动目标检测及测速 雷达原理 教学课件
2023年大学_《雷达原理》第三版(丁鹭飞耿富录著)课后答案下载
2023年《雷达原理》第三版(丁鹭飞耿富录著)课后答案下载
《雷达原理》第三版内容简介
第1章 绪论
1.1 雷
雷达传感器
雷达传感器
达的任务
1.2 雷达的基本组成
1.3 雷达的工作频率
1.4 雷达的应用和发展
1.5 电子战与军用雷达的发展
主要参考文献
第2章 雷达发射机
2.1 雷达发射机的任务和基本组成
2.2 雷达发射机的主要质量指标
2.3 单级振荡和主振放大式发射机
2.4 固态发射机 2.5 脉冲调制器
主要参考文献
第3章 雷达接收机
3.1 雷达接收机的组成和主要质量指标
3.2 接收机的'噪声系数和灵敏度
3.3 雷达接收机的高频部分
3.4 本机振荡器和自动频率控制
3.5 接收机的动态范围和增益控制
3.6 滤波和接收机带宽
主要参考文献
第4章 雷达终端显示器和录取设备
4.1 雷达终端显示器
4.2 距离显示器
4.3 平面位置显示器
4.4 计算机图形显示
4.5 雷达数据的录取
4.6 综合显示器简介
4.7 光栅扫描雷达显示器
主要参考文献 第5章 雷达作用距离
5.1 雷达方程
5.2 最小可检测信号
5.3 脉冲积累对检测性能的改善
5.4 目标截面积及其起伏特性
5.5 系统损耗
5.6 传播过程中各种因素的影响
5.7 雷达方程的几种形式
主要参考文献
第6章 目标距离的测量
6.1 脉冲法测距
6.2 调频法测距
6.3 距离跟踪原理
6.4 数字式自动测距器
主要参考文献
第7章 角度测量
7.1 概述
7.2 测角方法及其比较
雷达原理复习总结

第一章 绪论(重点)
1、雷达的基本概念
雷达概念(Radar),雷达的任务是什么,从雷达回波中可以提取目标的哪些有用信息,通过什么方式获取这些信息
雷达概念:Radio Detection and Ranging 的缩写。无线电探测和测距,无线电定位。
雷达的任务:雷达检测,目标定位,目标跟踪,目标成像,目标识别。
从雷达回波中可以提取目标的有用信息,获取方式:
目标信息 雷达提取
空间位置 距离 R=Ct/2 回波延时
方位 天线扫描
仰角
速度 多普勒频移
尺寸和形状 回波延时、多普勒频移
2、目标距离的测量
测量原理、距离测量分辨率、最大不模糊距离
测量原理:通过接收信号的时间延迟进行测距 R=Ct/2 (t:滞后时间)
距离测量分辨率:两个目标在距离方向上的最小可区分距离
最大不模糊距离:
3、目标角度的测量
角度分辨率
角度分辨率:位于同一距离上的两个目标在方位角平面或仰角平面上可被区分的最小角度
4、雷达的基本组成
哪几个主要部分,各部分的功能是什么
同步设备(Synchronizer):雷达整机工作的频率和时间标准。
发射机(Transmitter):产生大功率射频脉冲。
收发转换开关(Duplexer): 收发共用一副天线必需,完成天线与发射机和接收机连通之间的切换。
天线(Antenna):将发射信号向空间定向辐射,并接收目标回波。
接收机(Receiver):把回波信号放大,检波后用于目标检测、显示或其它雷达信号处理。
显示器(Scope):显示目标回波,指示目标位置。
天线控制(伺服)装置:控制天线波束在空间扫描。
电源
第二章 雷达发射机
雷达原理

1、MTI:动目标显示
z 基本原理:
动目标显示雷达是在普通脉冲雷达基础上发展起来的。这种体制的雷达能
在杂波或噪声干扰背景中抑制固定干扰、探测运动目标信息。其基本原理在于利
用运动目标回波多普勒频移效应,借助固定目标回波同动目标回波经相检波输出
的视频脉冲串在幅度上的差异,通过延迟对消实现动目标检测。
z 功能:可在空对地、空对海、地对地场合发挥空中预警、目标指示或武
器控制的功能。
z MIT信号的主要特征:
(1)低重频,一般低于4KHZ(可保证无测距模糊);
(2)采用参差重频、脉组间变重频及重频分集技术(获得目标速度信息,
克服盲速);
(3)载频主要分布于L、S波段;
(4)有较高的雷达工作频率稳定度(为了提取动目标频移信息);
(5)脉冲重频稳定度高(为实现延迟对消);
2、PD雷达:脉冲多普勒雷达
z 基本原理:PD雷达是在MTI雷达的基础上建立起来的,比MTI有更强的
杂波抑制能力,改善因子高达50-60dB,且具有普通脉冲雷达的距离分辨
力及连续波雷达的速度分辨力。PD雷达的PRF可分为高,中,低三种,
其特点及用途也是根据PRF划分的。一般而言,低重频PD雷达也就是MTI
雷达,所谓PD雷达主要指高,中重频的情形。
z 功能: 表 PD雷达的分类与功能
分类 PRF范围 特点 功能
高PRF 几十KHZ—几
百KHZ 不存在速度模糊,但有距
离模糊 机载预警(高空)
中PRF 10KHZ-20KHZ 存在速度模糊、距离模糊目标跟踪(近程低空)
低PRF 不超过几KHZ 存在速度模糊,但没有距
离模糊 MTI
z 信号特征:
(1) 信号为一组相干脉冲串,有高度的短期稳定性,无论工作频率,脉宽,脉位,脉
幅要求苛刻.
(2)PRI一般较高,大于5KHZ.
(3)重频调变是其最大特点:重频参差、分段调频
脉冲多普勒雷达在机载火控、机载预警、空中交通管制、导航、气象探测等
领域都己得到了广泛的应用,下面一一介绍其作为不同用途的信号特征差别:
雷达组成及原理
——仅供参考 雷达的组成及其原理
课程名称:现代阵列并行信号处理技术
姓名:杜凯洋
教师:王文钦教授
一.简介
雷达(Radar,即 radio detecting and ranging),意为无线电搜索和测距。它是运用各种无线电定位方法,探测、识别各种目标,测定目标坐标和其它情报的装置。在现代军事和生产中,雷达的作用越来越显示其重要性,特别是第二次世界大战,英国空军和纳粹德国空军的“不列颠”空战,使雷达的重要性显露的非常清楚。雷达由天线系统、发射装置、接收装置、防干扰设备、显示器、信号处理器、电源等组成。其中,天线是雷达实现大空域、多功能、多目标的技术关键之一;信号处理器是雷达具有多功能能力的核心组件之 雷达种类很多,可按多种方法分类:
(1)按定位方法可分为:有源雷达、半有源雷达和无源雷达。
(2)按装设地点可分为;地面雷达、舰载雷达、航空雷达、卫星雷达等。
(3)按辐射种类可分为:脉冲雷达和连续波雷达。
(4)按工作被长波段可分:米波雷达、分米波雷达、厘米波雷达和其它波段雷达。
(5)按用途可分为:目标探测雷达、侦察雷达、武器控制雷达、飞行保障雷达、气象雷达、导航雷达等。
二. 雷达的组成
(一)概述
1、天线:辐射能量和接收回波(单基地脉冲雷达),(天线形状,波束形状,扫描方式)。
2、收发开关:收发隔离。
3、发射机:直接振荡式(如磁控管振荡器),功率放大式(如主振放大式),(稳定,产生复杂波形,可相参处理)。
4、接收机:超外差,高频放大,混频,中频放大,检波,视频放大等。(接收机部分也进行一些信号处理,如匹配滤波等),接收机中的检波器通常是包络检波,对于多普勒处理则采用相位检波器。
——仅供参考 5、信号处理:消除不需要的信号及干扰而通过或加强由目标产生的回波信号,通常在检测判决之前完成(MTI,多普勒滤波器组,脉冲压缩),许多现代雷达也在检测判决之后完成。
雷达原理及测试方案
1 雷达原理及测试方案
1 雷达组成和测量原理
雷达(Radar)是Radio Detection and Ranging的缩写,原意“无线电探测和测距”,即用无线电方法发现目标并测定它们在空间的位置。现代雷达的任务不仅是测量目标的距离、方位和仰角,而且还包括测量目标速度,以及从目标回波中获取更多有关目标的信息。
1.1 雷达组成
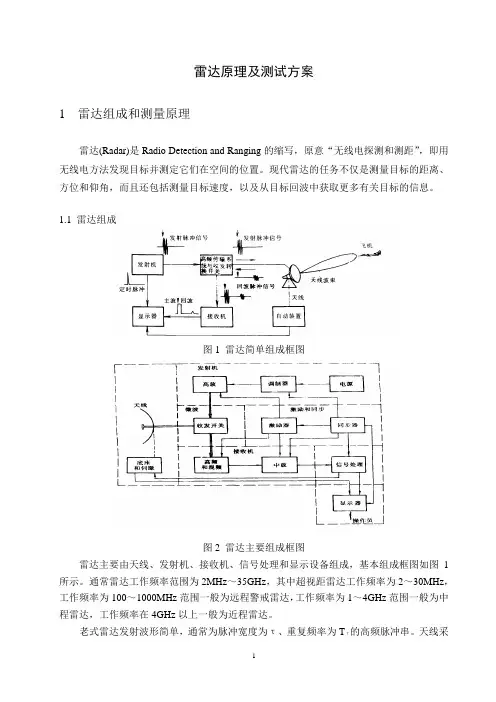
图1 雷达简单组成框图
图2 雷达主要组成框图
雷达主要由天线、发射机、接收机、信号处理和显示设备组成,基本组成框图如图1所示。通常雷达工作频率范围为2MHz~35GHz,其中超视距雷达工作频率为2~30MHz,工作频率为100~1000MHz范围一般为远程警戒雷达,工作频率为1~4GHz范围一般为中程雷达,工作频率在4GHz以上一般为近程雷达。
老式雷达发射波形简单,通常为脉冲宽度为τ、重复频率为Tτ的高频脉冲串。天线采 2 用机械天线,接收信号处理非常简单。这种雷达存在的问题是抗干扰能力非常差,无法在复杂环境下使用。
由于航空、航天技术的飞速发展,飞机、导弹、人造卫星及宇宙飞船等采用雷达作为探测和控制手段,对雷达提出了高精度、远距离、高分辨力及多目标测量要求,新一代雷达对雷达原有技术作了相当大的改进,其中频率捷变和线性相位信号、采用编码扩频的低截获概率雷达技术、动态目标显示和脉冲多普勒技术是非常重要的新技术。
表1 雷达频率分段
波段名称 频 率 分配雷达频段
HF 2~30 超视距雷达
VHF/UHF 100~1000MHz 420~450MHz 890~940MHz 远程雷达
L 1~2GHz 1.215~1.4GHz 中程雷达
S 2~4GHz 2.3~2.5GHz 2.7~3.7GHz 中/近程雷达
C 4~8GHz 5.25~5.925GHz 近程雷达
X 8~12GHz 13.4~14GHz 15.7~17.7GHz 近程雷达
Ku 12~18GHz 13.4~14GHz 15.7~17.7GHz
雷达原理笔记之线性调频连续波雷达测距测速原理

1 雷达原理笔记之LFMCW雷达测距
测速
1 雷达原理笔记之LFMCW雷达测距测速
1.1 单边扫频锯齿波
1.1.1 静止目标回波分析
1.1.2 运动目标回波分析
1.1.3 优缺点分析
1.2 双边扫频三角波
1.2.1 运动目标回波分析
调频连续波雷达在当今的雷达行业仍占有较高的地位。由于其无盲区测距的巨
大优势,现在人们更多地将其应用在车载雷达行业。
调频连续波雷达现在主要有单边扫频(锯齿波)和双边扫频(三角波)两种调
制形式。
1.1 单边扫频锯齿波
上图就是典型的单边扫频连续波雷达的图像,调频斜率。
1.1.1 静止目标回波分析
静止目标(或者径向速度为0)的目标没有多普勒频移,因此回波信号在频率轴
没有频移而只是在时间上延后时间。雷达接收机前端将发射信号和回波信号进行混
频得到差拍频率。有如下关系式:
由此可以解得:
由此便可求出距离目标的距离。而静止目标(或者径向速度为0)。与脉
冲体制雷达一样,单边扫频锯齿波雷达同样存在蹴鞠模糊问题:
当回波信号的时间延迟大于单边扫频锯齿波雷达的周期时会出现距离测量的模
糊现象。真实目标距离与测量值相差整数个最大不模糊距离()。
1.1.2 运动目标回波分析
由上图可以清楚地看出,目标的多普勒频移、差拍频率以及回波延时,满
足如下关系:
进一步整理,得到:
观察结果可知,目标距离与多普勒频率出现了耦合,因此不能唯一的解出R和
f。解决方案之一是采用双边扫频的三角波。d
实际应用中解耦合的方法:将混频得到的回波信号进行距离门重排,然后
进行FFT,得到准确的,代入式(4)反解出目标距离。
1.1.3 优缺点分析
优点:1. 接收机前端混频器输出的差拍频率较低,因此可用窄带的接收机进
行处理。
2. 连续发射信号,可以降低平均发射功率,减小被截获的可能性。
3. 大时宽带宽,可以获得较高的信噪比增益。
缺点:频带利用率低。
1.2 双边扫频三角波
上图就是典型的单边扫频连续波雷达的图像,调频斜率。
1.2.1 运动目标回波分析
雷达技术及其军事应用
雷达技术及其军事应用
雷达是英文Radar的音译,源于Radio Detection and Ranging,原意是“无线电探测和测距”,即用无线电方法发现目标并测定它们在空间的位置。雷达技术起初用于二战时期,经
过几十年的发展,雷达相关技术发展成熟,在各个领域有个较为广泛的应用。下面我就雷达
技术及其军事应用方面给大家做一个简要的汇报。
我讲的内容共有四个部分:一是雷达的基本结构;二是雷达的相关技术指标;三是雷
达的关键技术;四是雷达在军事方面的应用。 首先说一下雷达的基本结构。以典型的单基地脉冲雷达为例来说明雷达的基本组成及
其作用。主要由发射机、天线、接收机、处理机、显示器五大部分组成。由雷达发射机产生
电磁能,经收发开关传给天线,再由天线将此电磁能定向辐射到大气中。电磁能在大气中以
光速传播,如果目标恰好位于定向天线的波束内,则它将截取一部分电磁能。目标将被截取
的电磁能向各个方向进行散射,其中部分散射的能量朝向雷达接收机方向。雷达天线搜集到这部分散射的电磁波后,就经传输线和收发开关反馈给接收机。接收机将这微弱的信号放大
并经信号处理后即获取所需信息,并将结果送至终端显示。这就是雷达的基本结构及其工作
原理。
其次介绍一下雷达的相关技术指标。雷达是用来探测的,它探测到关于目标的信息是
从接收机所接收的回波中得到的。那么我们就非常关心怎样能从回波中提取有用信息,这是
我们研究问题的关键所在。
首先是目标斜距的测量。雷达工作时,发射机经天线向空间发射一串重复一定周期的
高频脉冲。如果在电磁波传播途径上有目标存在,那么雷达就可以接收到来自目标反射回来的回波。由于回波信号往返于雷达与目标之间,它将滞后于发射脉冲一个时间t
。我们知道目标 电磁波的能量是以光速传播的。设目标距离为R,则传播的距离等于光速乘以时间间隔的一
半。能测量目标距离是雷达的一个突出优点,测距的精度和分辨力与发射信号带宽有关。脉
冲越窄,性能越好。 其次是目标位置的测量。目标角位置指方位角或仰角,在雷达技术中测量两个角基本
雷达原理复习提纲大全
雷达原理复习提纲大全
发射机
自激振荡式发射机(电真空)
主振放大式发射机(电真空发射机、全固态发射机)
单级振荡式发射机:简单、经济、轻便。
主振放大式发射机:频率稳定性高、发射信号相位相参、波形灵活。
雷达数据的录取方式:半自动录取和全自动录取
固态发射机的优点:不需要阴极加热、寿命长;具有很高的可靠性:体积小、重量轻:工作频带宽、效率高:系统设计和运用灵活:维护方便,成本较低。
雷达原理知识点汇总
第一章 绪论
1、雷达概念(Radar):
radar的音译,“Radio Detection and Ranging ”的缩写。原意是“无线电探测和测距”,即用无线电方法发现目标并测定它们在空间的位置。
2、雷达工作原理:
发射机在定时器控制下,产生高频大功率的脉冲串,通过收发开关到达定向天线,以电磁波形式向外辐射。在天线控制设备的控制下,天线波束按照指定方向在空间扫描,当电磁波照射到目标上,二次散射电磁波的一部分到达雷达天线,经收发开关至接收机,进行放大、混频和检波处理后,送到雷达终端设备,能判断目标的存在、方位、距离、速度等。
3、雷达的任务:
利用目标对电磁波的反射来发现目标并对目标进行定位。随着雷达技术的发展,雷达的任务不仅仅是测量目标的距离、方位和仰角,而且还包括测量目标的速度,以及从目标回波中获取更多有关目标的信息。
4、从雷达回波中可以提取目标的哪些有用信息,通过什么方式获取这些信息?
斜距R : 雷达到目标的直线距离OP。
方位角α: 目标斜距R在水平面上的投影OB与某一起始方向(正北、正南或其它参考方向)在水平面上的夹角。
俯仰角β:斜距R与它在水平面上的投影OB在铅垂面上的夹角,有时也称为倾角或高低角。
5、雷达工作方式
连续波和脉冲波
6、雷达测距原理
R=(C∆t)/2
式中,R为目标到雷达的单程距离,∆t为电磁波往返于目标与雷达之间的时间间隔,C为电磁波的传播速率(3×10⁸米/秒)
现代战争的眼睛——雷达
现代战争的千里眼,顺风耳——雷达
中学生也能看懂的雷达远离
一、什么是雷达
小时候看西游记,觉得里面的千里眼、顺风耳非常神奇,要是人类也能拥有这个技能就好了。其实当时不知道,人类在二战的时候就用另一种形式实现了千里眼、顺风耳——雷达。雷达在百公里、千公里之外就能发现敌方并对其进行精确定位,它已是现代战争核心装备,备称为现代战争的 “眼睛”。本文将以非常浅显的方式解释雷达的工作原理,了解雷达是如何发现并定位目标的。但是在了解雷达原理之前,首先我们得搞清楚什么是雷达。雷达一词其实是英文“Radar”的音译,源于Radio Detection and Ranging,原意是无线电探测和测距。即用无线电方法发现目标并测定他们的空间位置的装置称之为“雷达”。只不过,随着雷达技术的发展,现代雷达的作用远超出探测和定位的范围,现代雷达还可以测量目标的速度、对目标进行成像甚至测量目标的大小和材料特性。
二、雷达工作原理
小时候我们就知道“回声”现象,当你对着大山或高大的建筑大喊一声吼,只要在合适的距离上(该距离最近你能把回声和原声分开,最远回声还没衰减道你的听力之下)你就能听到回声。加入你手上一亿个精确的计时器,能分别将你发声的时间t1和听到回声的时间t2记录下来,那么你就可以根据声音在空气中传播速度估计出大山或高大建筑的距离:
R=vt/2
其中v为声波在空气中传播的速度,t=t2-t1为回声和发声之间的时间延迟。之所以要除以2,是因为声波从你到反射体,再从反射体反射回来一共跑了两趟。
其实电磁波和声波相似,都是自然界的一种波动现象,波的反射、折射、衍射、散射现象,电磁波一个不落,全部具有。回声现象利用声波遇到障碍物产生的反射对其定位,那么雷达就是利用电磁波遇到目标产生的反射(或称为二次散射)来对其定位。通过与回声现象产生机理进行类比,雷达要发现目标至少需要3个装置,即发射机,用于产生和发射电磁波,相当于人的嘴巴用来产生声波;接收机,用于接收目标反射回来的电磁波,相当于人的耳朵来收听回波声音;另外一个就是精确的计时系统,用于记录电磁波从发射到接收之间的时间差。然后根据相同的计算公式来计算目标的距离
频率分集阵列雷达运动目标检测方法研究
频率分集阵列雷达运动目标检测方法研究
频率分集阵列雷达运动目标检测方法研究
摘要:雷达技术在军事和民用领域中广泛应用,特别是在目标检测和跟踪方面具有重要作用。本文研究了频率分集阵列雷达技术在运动目标检测领域的应用。通过对雷达脉冲信号的处理和算法的优化,提高了雷达系统对运动目标的检测能力。
1. 引言
雷达技术在军事和民用领域中被广泛应用,可以用于目标检测、跟踪、导航和制导等方面。在雷达目标检测中,通常需要在杂波背景中准确地探测到移动的目标。频率分集阵列雷达技术通过对信号频率进行处理,提高了雷达系统对运动目标的检测能力。
2. 频率分集阵列雷达原理
频率分集阵列雷达是一种基于波束形成的雷达系统。其基本原理是通过使用多个接收天线,对接收到的信号进行合并,从而提高信噪比和目标检测能力。频率分集阵列雷达系统中,每个接收天线的输入信号会通过不同的延迟线进行处理,再经过相位调整后进行合并。通过对多个接收天线的信号进行处理和合并,可以增强雷达系统对目标的探测能力。
3. 频率分集阵列雷达运动目标检测方法
频率分集阵列雷达运动目标检测方法包括两个主要步骤:雷达信号处理和目标检测算法。
3.1 雷达信号处理
雷达信号处理包括去噪、波束形成和时域多普勒处理三个主要步骤。
去噪:通过使用数字滤波器和去相关技术,对接收到的信号进行去噪处理,从而提高信号的质量。
波束形成:使用数字波束形成算法,将多个接收天线的信号进行加权和融合,以提高雷达系统的方向性和灵敏度。
时域多普勒处理:对接收到的信号进行多普勒处理,获得目标的速度信息,从而实现目标的运动检测。
3.2 目标检测算法
目标检测算法是频率分集阵列雷达中的核心部分,常用的算法包括CFAR和MUSIC等。
CFAR算法:常见的恒虚警率自适应检测方法,通过对接收到的信号进行统计分析,确定目标的存在和位置。