
陆地钻机立柱式钻杆排放系统设计
陆地钻机立柱式钻杆排放系统设计
口张洪生
兰州理工大学 口姚璐璐
机电工程学院 口杨帆
兰州730050
摘 要:在对陆地钻机结构进行分析的基础上,设计了立柱式钻杆排放系统,系统采用全液压驱动设计,电液比例阀
和电液方向阀等对系统的方向、位置和速度进行控制,再通过PLC进行控制,实现了系统的智能化和柔性化。
关键词:钻杆排放系统陆地钻机PLC液压系统
中图分类号:TE928;TE951 文献标识码:A 文章编号:1000—4998f2012)06—0036—03
改革开放以来。我国经济高速发展,对能源的需
求越来越大,我国也由石油出口国变为石油进口大
国,石油已经成为制约我国经济增长的“瓶颈”。钻井
是石油工业的“龙头”,钻井的投资占整个石油工业上
游投资的一半左右。钻井工程技术水平直接关系到石 油勘探开发的成败。也决定着石油上游业务的发展潜
力和竞争能力,目前,其技术发展趋向于信息化、自动
化、智能化。
钻杆排放系统作为海洋钻井平台和钻井船上重
要的井口机械化设备之一,在起钻、下钻作业过程中
实现了对钻杆、套管等钻具的夹持、提升、下放和平移
等操作,实现钻井过程中井口到排放架之间钻杆排放
的自动化操作,避免人与钻杆的直接接触。并可加快起
下钻速度,对降低海上钻井作业成本、提高作业安全
性发挥了重要作用。20世纪90年代以来,该技术趋
收稿日期:2011年12月 于成熟并开始广泛应用。2001年,由英国石油公司与
PAT公司共同研制了轻型自动化钻井系统(LADS),
与相同功率常规钻机相比.新式钻机质量还不到常规
钻机的112,仅需1人即可在计算机控制室完成所有 钻井、起下钻及水平排立管柱作业。因海洋钻井平台一
钻井船的特殊和恶劣作业环境限制,也由于国家和行
业内的相关法律法规对作业人员的HSE要求,使海洋
钻机对钻杆自动排放系统的需求量呈现出逐年上升
的趋势。但是,对于陆地石油钻机而言,钻杆自动排放
系统的应用还没有起步。本文根据陆地钻机常用的结
构形式,借鉴国外海洋钻杆排放系统的开发经验,设计
出适合安装到陆地钻机的立柱式自动排杆系统。
1 结构方案
笔者所设计的立柱式钻杆排放系统主要用于实现
在井口与立根盒之间往返自动移送钻杆立根操作,还
置与空心平旋盘轴作相对旋转运动;数据接收装置内
部包括数据接收器和外界光源屏蔽罩,同时光脉冲发
射器的发射端也位于信号接收装置内部,在该结构下,
数据的发射和接收都在一个与外界干扰隔绝的环境
下,从而可以避免外界信号对有用信号的干扰。为了便
于机床各部分的安装和拆卸,在平旋盘轴和平旋盘的
连接部位安装了数据线接口1,在平旋盘和动力主轴 的接触部位安装了数据线接口2。
5结论
(1)按照极坐标方程轨迹特点,设计出了主轴以
极坐标参数运行的新型机床。
(2)完成了机床整体的设计,针对机床电主轴在
供电、供水以及位置反馈系统存在的问题,本课题成功
的设计了电主轴的动态连接供水、供电系统,以及位置
反馈数据的光耦传输装置。解决了制造极坐标机床的
lJ36l 2012/6 难题,为机床的生产制造提供了理论依据。
参考文献
[1] 杨建武.国内外数控技术的发展现状与趋势[J].制造技术
与机床,2008(12):57—58.
[2]Tobias S A.Machine tool vibration[M].Glasgow:Blackie and Sons Ltd,1965.
[3] 袁名伟,田美丽,徐国胜.车削中心的极坐标功能研究[J].
机械制造,2002(9):24—25.
[4]Yan HS.A methodology for Creative Mechanism Design[J].
Mechanism and Machine Theory,1992,27(3). [5] Koenigsberger F,Tlusty J.Structral of Machine tolls[M].
London:Pergamon Press.1971.
[6] 陈子银,陈为华.数控机床结构、原理与应用[M].北京:北京 理工大学出版社。2006.
△
(编辑 凌 云)
机械制造50卷第574期 可与自动吊卡、动力辅助鼠洞、铁钻工配合完成离线
单根接成立根操作,而不需要借助起升系统,不影响 钻进进度。系统结构形式与钻台排放架结构形式密切
相关.根据钻机型式及钻杆立根容量等因素,排放架
可设计成星型、平行型和x—Y型。图1为立柱式钻杆
排放系统的示意图。其特点是有1个独立柱状的支撑
构架,立柱上搭载着两个机械手臂,上机械手臂可以沿
立柱上下移动,整个立柱可以在井口、鼠洞以及立根
盒之间行走。上下端的驱动装置还能使立柱按照一定
▲图1总体方案 1.平移油缸2.提升油缸3.行走马 达4.夹紧油缸5.夹持爪6.摆放主 臂A 7.摆放主臂B 8.摆放副臂9. 行走齿条lO.上行走机构(行走马达) 11.上行走轨道12.钻具 ▲图2上机械手臂
1.辅助平移油缸2.辅助提升油缸 3.扶正爪4.辅助摆放主臂A 5.辅 助摆放主臂B 6.辅助摆放副臂7. 钻具8.行走、回转机构(行走马达、 摆动缸)9.下行走轨道 ▲图3下机械手臂
机械制造50卷第574期 的角度旋转。 1.1 上机械手臂
图2为上机械手 臂的示意图。摆放主
臂B与摆放副臂为平 行四连杆机构.根据
椭圆机构原理,平移
油缸动作驱动夹持爪
在水平面内作前后直
线运动.以实现夹持
爪靠近或远离立柱:
摆放主臂A的长度为 摆放主臂B的1/2.提
升油缸回缩实现夹持
爪短行程的弧线提 升:行走马达经过齿
轮减速后啮合立柱上 的齿条实现了整个上机械手臂的上下移动;锁紧油缸
配合啮合齿条实现了上机械手臂的锁紧;上机械手臂
夹持爪通过两个液压夹紧缸驱动夹持爪的张合,主要
用于套住钻具,使其保持在导轨内,并能实现旋转从而
实现钻具的加紧。
1.2下机械手臂
图3所示为下机械手臂示意图。下端固定在立柱 上,手臂机械机构与上机械手臂类似。辅助平移油缸与
上臂平移油缸同步动作,辅助提升油缸与上臂提升油
缸同步动作.使钻杆在保持竖直的状态下实现水平移 动和短距离升降。因下夹持爪不承载钻杆自重,所以由
一个夹紧油缸控制其张合,内侧采用水平滚轮设计。回
转机构实现整个立柱按角度转动,由摆动马达驱动。立
柱有轴承支撑,摆动马达安放在支撑下方,马达输出轴
直接和立柱相连。立柱底部为行走小车,由液压马达驱
动,与立柱顶端行走小车中的液压马达同步动作,实现
立柱在井口与立根盒之间的移动。
2钻杆移动方案
钻杆移送的;b-案包括起钻、下钻、离线接单杆等,
假定系统在半自动化控制的情况下工作,图4给出的
为起钻过程。系统所进行的基本动作是相同的。而与控
制方式无关。控制方式不同只不过使操作者的行为动
作有所改变。PLC可根据不同的工序要求进行自动4-1=
和半自动控制。
起钻过程如下。
图4(a)工序过程:
1)系统处于备用状态;2)吊卡提升 ̄-di ̄;3)放入卡
瓦。 图4(b)工序过程:
1)系统移动到井口;2)上爪平移伸出;3)上爪抓住
钻具;4)铁钻工卸扣;5)下爪平移伸出;6)下爪抓住钻
具;7)系统短距离提升钻具。
图4(o)工序过程:
1)上爪、下爪同时收回;2)立柱移动到指定位置;
3)上下臂同时平移伸出;4)系统使钻具短距离下降;5) 上爪、下爪同时松开;6)上下手臂同时收回。
2012/6 20
1.油箱2.吸油滤油器3.液位计4.变量泵5.电动机6.空滤器7.单向阀8.压力表开关9.压力表1O.电磁溢流阀11.储能器12.电 液比例方向阀l3.电磁换向阀14.液控单向阀16.回油滤油器l7.冷却器18.单向节流阀19.电接点温度计20.安全球阀21.减压阀 23.电磁水阀24.压力接头25.平衡阀 ▲图5液压系统原理
3液压驱动系统及控制系统
3.1 液压驱动系统 系统采用全液压驱动,保证了整机动作迅速、平
稳.满足了机构的动作精度及需要承受大负载及运动
性能等方面的特殊要求。液压原理图如图5所示。
在该液压系统中.为防止各种干扰影响手持抓取
钻具,采用变量泵供油。平移油缸控制回路采用液压换
向阀配合比例调速阀,实现夹持爪平移。夹紧油缸和提
升油缸回路采用电磁换向阀配合双向液压锁、比例调
速阀,实现钻具被抓取和提升时的锁紧和保压。马达回 路采用电液比例方向阀配合平衡阀。马达回路为了避
免抖动,电液比例方向阀通过阀配的驱动器(比例放大 器)调整一个斜坡时间可以很方便地调节抖动特性,一
个旋钮或手柄电位计经过PLC处理后可以控制这个
比例阀,方便现场工作时对速度的随时调整。部件运行
方向的控制主要通过控制面板、外部接近开关和压力
继电器的传递信号来改变液压回路的换向阀的工作位
置,使液流按要求流动。
3.2控制系统 本系统选用可编程控制器对液压执行系统进行控
制。PLC自带编程器能实现离线及在线编程,还可以结
合实际的工程要求,调整控制程序,实现机械本体的不
同动作,实现了柔性化设计。该机械手在PLC控制下
2012/6 可实现手动、连续动作两种工作方式。其手动方式是指
利用按钮和摇杆对机械手每步动作单独进行控制,连
动方式是指机械本体根据控制信号自动循环执行每步
动作,直至获得停止信号。系统启动后,根据工序要求, 通过旋转按钮确定工作方式为单动或连动形式,如果
选择连动则执行自动程序。否则默认执行单动程序。
4结束语
钻杆自动排放系统在提高钻井效率、改善工人工
作条件、降低钻井成本等方面发挥了极其重要的作用。
目前,国外已有多项钻杆自动排放系统专利。在对国外 钻杆排放系统研究的基础上,设计出国产的钻井平台
钻杆自动排放系统,实现钻杆操作的自动化,是可行
的。本系统采用全液压驱动设计,使用PLC进行实时 控制,实现了手动、连动、互锁、状态显示、延时报警等
功能,具有较强的抗干扰能力,良好的可靠性。
参考文献
[1] 刘文庆,崔学政,张富强.钻杆自动排放系统的发展及典型
结构[J].石油矿场机械,2007,36(11).
『2]Hawkins.Piek2up and Lay2down System and Method:US.
6,994;505 B2[P].2006202207. [3] 姜鸣,曹言悌,周声强.陆地钻机钻杆自动排放系统的设计
方案[J].石油机械,2008,36(8). △
(编辑 丁 罡)
机械制造50卷第574期
海洋钻机钻杆自动排放驱动装置方案设计

2011年第4O卷 第12期第48页 石油矿场机械 0IL FIELD EQUIPMENT
文章编号:1O01 3482(2011)12-0048—03
海洋钻机钻杆自动排放驱动装置方案设计
李富平 ,杨国家。,石美玉 ,王运安。,高学仕
(1.中国石油大学(华东)机电工程学院,山东青岛266555;2.山东科瑞控股集团有限公司,山东东营257067)
摘要:海洋钻机起下钻需要井架工爬上二层台进行手工操作,危险性高,时间长,效率低。在总结国
内外钻杆自动排放系统的基础上,提出一种行走式驱动装置方案,驱动方式简单,易于自动化控制,
能够大幅增加操作的安全性,降低劳动强度,提高钻机的工作效率,具有较好的发展前景。
关键词:钻杆排放装置;结构;方案
中图分类号:TE952 文献标识码:A
Driving Device Project Designing of Offshore Rig Pipe Racking System
LI Fu—ping ,YANG Guo—j ia ,SHI Mei—yu ,WANG Yun—an。,GAO Xue—shi
(1.College oj Mechanical and Electronic Engineering,China University of Petroleum,Qingdao 266555,China; 2.Shandong Kerui Petroleum Equipment Co.,Ltd,Dong3ring 257067,China)
Abstract:During the round trip operations on the offshore rig,workers have to climb to the rack~
ing board for handing operation.The work is more dangerous and taking more time with lower ef~
钻柱设计
1 第二节 钻柱与下部钻具组合设计
一、钻柱设计与计算
合理的钻柱设计是确保优质、快速、安全钻井的重要条件。尤其是对深井钻井,钻柱在井下的工作条件十分复杂与恶劣,钻柱设计就显得更加重要。
钻柱设计包括钻柱尺寸选择和强度设计两方面内容。在设计中,一般遵循以下两个原则:
第一, 满足强度(抗拉强度、抗击强度等)要求,保证钻柱安全工作;
第二, 尽量减轻整个钻柱的重力,以便在现有的抗负荷能力下钻更深的井。
(一)钻柱尺寸选择
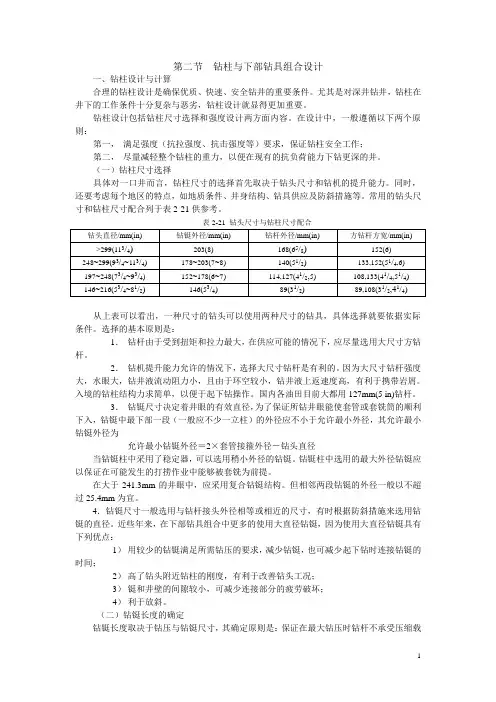
具体对一口井而言,钻柱尺寸的选择首先取决于钻头尺寸和钻机的提升能力。同时,还要考虑每个地区的特点,如地质条件、井身结构、钻具供应及防斜措施等。常用的钻头尺寸和钻柱尺寸配合列于表2-21供参考。
表2-21 钻头尺寸与钻柱尺寸配合
钻头直径/mm(in) 钻铤外径/mm(in) 钻杆外径/mm(in) 方钻杆方宽/mm(in)
>299(113/4) 203(8) 168(65/8) 152(6)
248~299(93/4~113/4) 178~203(7~8) 140(51/2) 133,152(51/4,6)
197~248(73/4~93/4) 152~178(6~7) 114,127(41/2,5) 108,133(41/4,51/4)
146~216(53/4~81/2) 146(53/4) 89(31/2) 89,108(31/2,41/4)
从上表可以看出,一种尺寸的钻头可以使用两种尺寸的钻具,具体选择就要依据实际条件。选择的基本原则是:
1. 钻杆由于受到扭矩和拉力最大,在供应可能的情况下,应尽量选用大尺寸方钻杆。
2. 钻机提升能力允许的情况下,选择大尺寸钻杆是有利的。因为大尺寸钻杆强度大,水眼大,钻井液流动阻力小,且由于环空较小,钻井液上返速度高,有利于携带岩屑。入境的钻柱结构力求简单,以便于起下钻操作。国内各油田目前大都用127mm(5 in)钻杆。
3. 钻铤尺寸决定着井眼的有效直径,为了保证所钻井眼能使套管或套铣筒的顺利下入,钻铤中最下部一段(一般应不少一立柱)的外径应不小于允许最小外径,其允许最小钻铤外径为
小井眼钻机起升系统和钻杆排放系统研究的开题报告
小井眼钻机起升系统和钻杆排放系统研究的开题报告
一、研究背景
小井眼钻机是一种常用于地下矿井、石油勘探等领域的特种设备,其作用为在地下储藏介质中钻取孔眼,以便于在孔眼中注入压裂液、增压等操作。小井眼钻机起升系统和钻杆排放系统是其两个主要组成部分,用于控制钻杆的行进和位置。本项目旨在研究小井眼钻机起升系统和钻杆排放系统,提高其工作效率和安全性。
二、研究内容及方法
1. 研究小井眼钻机起升系统的控制方法,包括起升电机的设计、钻塔的传动方式等。
2. 研究小井眼钻机钻杆排放系统的排放方式和控制方法,包括排放器的设计和控制系统的开发。
3. 运用MATLAB等软件进行数据模拟和仿真分析,验证系统设计的可行性和有效性。
4. 经过模拟和仿真分析反复优化设计,实现小井眼钻机起升系统和钻杆排放系统的精准控制和协同运行。
三、预期研究成果
通过对小井眼钻机起升系统和钻杆排放系统的研究,我们期望可以实现以下成果:
1. 实现小井眼钻机起升系统和钻杆排放系统的精准控制。
2. 提高钻机工作的效率和安全性,减少出现故障的概率。
3. 验证研究成果的可行性和有效性,为实际应用提供技术支持。 四、研究计划
1. 第一年:调研、资料收集和系统设计。
2. 第二年:制作系统模型,进行仿真分析和数据模拟。
3. 第三年:系统优化、测试和实验验证。
4. 第四年:总结成果,撰写论文。
五、研究团队
本研究项目由一名博士生和一名导师共同完成,需要有相应的机械、控制和计算机科学方面的知识背景。同时,需要有相关实验室和设备的支持。
浅谈国内石油钻机钻柱自动化处理系统技术现状

浅谈国内石油钻机钻柱自动化处理系统技术现状
摘要:国外钻机经过柴油机驱动→直流电驱动→交流电驱动,已发展到高度自动化和智能化阶段。随着石油工业的发展,对钻机的作业效率有更高的要求。常规钻机采用人工操作钻柱系统的模式越来越不适应发展的需要。另外对钻机的自动化操作要求也越来越迫切。
一、 国内相关产业和技术现状、发展趋势
中石油应用情况
2015年开始,中石油相继开展了钻机自动化升级改造工作。
川庆钻探2015年引进了国内首套TI-350T型自动化钻机并在四川投入使用。该钻机井队定员仅19人,目前正在中石油威远区块威204H11平台进行应用
长城钻探2015年配套了国内首套自主研制的GW-AH1500自动化钻机。
大庆钻探配备ZJ15/ZJ30快速移运钻机90多台,部分钻机进行了钻柱自动化改造。
2018年,中石油共配套17台钻机钻柱自动化处理系统。
中石化应用情况
胜利工程公司2016年完成1套ZJ30钻机、1套XJ650修井机的整体配套试验。2017年,完成了国内首套在役ZJ50钻机钻柱自动化系统的整体配套应用。实现了钻井过程中钻柱输送与运移、正常钻进作业与起下钻过程的自动化,形成了DREAM钻机自动化整体配套技术,具备了现场应用条件。截止2018年7月,该工程公司配套钻台机械手40余套,铁钻工10套,动力猫道4套,二层台自动排管装置3套,动力卡瓦10余套,整体配套1套ZJ30和1套ZJ50钻机钻柱自动化操作系统、1套陆地XJ650和1套海洋作业平台HXJ180修井机钻柱自动化操作系统。整体配套的ZJ50钻机已完成7口井的现场应用,累计钻井进尺21531m,目前正在自贡市自211平台施工。
中原工程公司钻井某公司2019年3月 70333ZY 井队的 ZJ70D 钻机完成钻柱自动化处理系统的配套安装,目前在长宁H29平台施工。
国内各大油服公司部分海上钻井平台进行了钻机自动化升级配套,配备了铁钻工、钻台机械手等自动化单元设备,其中中油海蓝鲸1号、中海油981、中石化勘7等钻井平台配套了整套钻机钻柱自动化装备,实现了钻柱处理全过程自动化。
最新最全机械电子论文题目
最新最全机械电子论文题目
机械电子工程产品在人们工作生活中占据着越来越重要的地位,为人类带来了便利轻松的生活。下面是店铺带来的关于最新最全机械电子论文题目的内容,欢迎阅读参考!
最新最全机械电子论文题目(一)
1. 基于面向服务构架的机械自动化处理系统的设计与实现
2. BP网络在机械自动化加工参数自动选择中的应用研究
3. 机械自动化控制系统中RS485-光-CAN通信模块设计与开发
4. 集装箱自动化堆场物流系统仿真与分析
5. 感应加热磁热耦合场数值模拟及温度回归分析
6. HEV再生制动系统与ABS协调控制建模与仿真的研究
7. 舞台空间姿态控制系统的研究
8. 基于激光导航的果园拖拉机自动控制系统研究
9. 中国传统家具镶嵌艺术及现代化技术的研究
10. 新型修井作业油管移运自动化系统设计与仿真
11. 人工清扫街道的环卫工人作业疲劳研究
12. D公司变频器在中国纺织业业务拓展策略研究
13. 耳机插头注塑自动化设备的开发
14. 新型修井作业起升系统设计及仿真研究
15. 智能化工程机械机群状态监测与故障诊断系统研究
16. 盘形滚刀破岩过程有限元数值模拟
17. 乳化液泵站变频恒压控制系统的研究
18. 陆地钻机立柱式钻杆排放系统设计
最新最全机械电子论文题目(二)
1. 电子信息技术在农业机械中的应用
2. 电子信息技术在农业机械中的应用
3. 浅谈电子液压技术与工程机械智能化
4. 电子液压技术与工程机械智能化分析
5. 浅谈电子信息技术在农业机械中的应用 6. 电子表为什么没有击垮机械表?
7. 试论电子计算机辅助技术在机械领域的应用
8. 伺服驱动器电子凸轮功能演示装置的机械设计
9. 电子材料表面抛光中化学和机械的平衡及其改善方法
10. CAXA电子图板及AutoCAD在机械制图方面的功能比较
11. 机械电子工程专业研究生电子实验教学平台的开发
12. 基于TRIZ的机械电子工程专业硕士研究生电子创新实验平台
陆地钻机立柱式钻杆自动传送系统研究
2012年1月 第40卷第2期 机床与液压
MACHINE TO0L&HYDRAULICS Jan.20l2 Vo1.40 N0_2
DOI:10.3969/j.issn.1001—3881.2012.02.001
陆地钻机立柱式钻杆自动传送系统研究
朱吉良 ,沙永柏 ,赵晓影
(1.吉林大学机械科学与工程学院,吉林长春130025;
2.长春职业技术学校信息技术分院,吉林长春130033)
摘要:介绍一种陆地钻机立柱式自动传送系统的结构组成、主要技术参数、工作原理,对主要参数进行了分析与计
算。该系统适用于陆地深部钻机,能实现钻杆的自动化传送。 关键词:钻杆自动传送系统;陆地钻机
中图分类号:P 634.3 1 文献标识码:A 文章编号:1001—3881(2012)2—001—3
The Design of Column Pipe Automatic Transferring System of Land Rig
ZHU Jiliang ,SHA Yongbai ,ZHAO Xiaoying
(1.College of Mechanical Science and Engineering,Jilin University,Changchun Jilin 1 30025,China;
2.Changchun College of Vocation and Technology,Changchun Jilin 130033,China) Abstract:The general mechanical structure,main technical parameters and working principle of the column pipe automatic transferring system of land rig were introduced.Calculation of main pammeters were presehted.The pipe transferring system fits for
钻杆自动排放转运和移运系统分析及结构设计
2O13,十第42卷 第9期第44页 石油矿场机械 OIL F1EI D EQUIPMENT
文章编号:1O01—3482(2013)09 0044 04
钻杆自动排放转运和移运系统分析及结构设计
张 敬
(渤海装备辽河重工有限公司,辽宁盘锦l24010)
摘要:针对海上钻井作业工作环境恶劣、钻杆排放操作具有危险性等问题,设计了钻杆排放自动转
运和自动移运系统。在钻杆转运和移运过程中都采用了液压系统,以实现较高的稳定性和精确性。
该系统结构简单,拆装维修方便,在各种Z-况下能保持良好状态,磨损小。对降低海上钻井作业风
险和成本具有重要意义。
关键词:钻杆;自动排放;转运;移运;结构设计
中图分类号:TE95l 文献标识码:A
+ +”—卜“+-——卜 …—十一—十一— ・—十一—-卜u-'H“— ——卜”-+-“十”H-“—卜一+”— --—-卜~—+一”— 一—。卜一——卜”— ~——卜-——卜”— 一+”—-+_”+~+”—十“+~+”+ —■一”—’一“+一——卜”—卜一+一+一—卜“+”-4-“十“+・
图5动力架体Von Mises应力分布
动力架体的最大载荷为2 250 kN,计算得到动
力架体的 一2.78。
动力架体的材料均采用Q69OD,公称厚度为16
~4O mm,其屈服强度 一670 MPa,故
~=== 一 -241Lo'J MPa 一 一 Ⅳ
有限元分析结果表明:动力架体最大应力
===223 MPa,所以动力架体在同时承受最大载荷、顶
驱反转矩以及刹车反转矩工况下静强度满足API
Spec 8C(第五版)校核标准。
4 结语
4 000 m齿轮齿条钻机完全改变了传统陆地钻 机的动力传动模式,它没有游动系统,提升装置通过
电机驱动齿轮与固定在井架上的齿条啮合转动来实
现提升装置上下游动。动力装置通过顶驱与钻柱直
接连接,便于控制钻柱方位,既具有提升能力,又可
以加压钻进,配合顶部驱动装置,特别适用于定向
钻杆自动排放系统的发展及典型结构
2007年第36卷 第11期第74页 石油矿场机械 OIL FIELD EQUIPMENT 文章编号:1001—3482(2007)11-0074—04
钻杆自动排放系统的发展及典型结构
刘文庆,崔学政,张富强 (中国石油大学(华东),山东东营257061) 摘要:在20世纪40年代,人们就开始探索起下钻操作的机械化方法,于是产生了钻杆自动排放系 统。目前,该系统已在深水及超深水海洋钻机中得到广泛应用,在改进钻井作业的安全性和经济性 等方面取得了巨大成功。介绍了钻杆自动排放系统的发展历史和促进其发展的因素,以及国外的 典型系统。 关键词:钻杆排放系统;井口机械化;发展;结构原理 中图分类号:TE928 文献标识码:A
Development and Typical Structure of Pipe Racking System LIU Wen—qing,CUI Xue—zheng,ZHANG Fu—qiang (China University of Petroleum(Huandong),Dongying 257061,China) Abstract:Pipe racking system was developed when people began to find methods to mechanize the operation of tripping in and tripping out in 1 940 s.This system,which made great success in im— proving the safety and economy of drilling operation,has been widely used in deepwater and ul— tra—deepwater drilling rigs.This paper introduced the history of pipe racking system,factor of its development and several typical systems abroad. Key words:pipe racking system;mechanization in well opening;development;structure and the— orY 在起下钻过程中需要将钻杆从井口移送到排放 架或从排放架移送到井口,即钻杆排放操作。特点 是具有危险性;是一个重复性高而劳动强度大的过 程;花费大量时间;需要多人合作共同完成。 在海上钻井作业中常遇风浪,工作环境恶劣,安 全情况更为突出。同时,海上钻井成本很高,加快钻 井速度,缩短钻井周期显得尤为重要。 20世纪40年代,人们开始探索使钻杆操作机 械化的各种方法,于是产生了钻杆排放系统,实现钻 井过程中井口到排放架之间钻杆排放的自动化操 作,避免人与钻杆的直接接触,并可加快起下钻速 度,对降低海上钻井作业成本发挥了重要作用。 1 发展历史 1949年,在研制半自动化钻机时就采用了钻杆 排放系统。该系统可以通过液压和气动阀来进行, 从而完成起下钻的各种常规操作[1]。 1956年,第1套机械化钻杆操作系统应用到 CUSS一1钻井船上,该系统为卧式操作系统,安装在 钻杆甲板尾部。钻杆通过自动化坡道移送至井口, 然后由吊卡提升。与此同时,一套立式钻杆排放系 统得到发展,此系统与传统的钻杆立根操作方式相 似。20世纪40年代末,一套样机系统安装到Hum~ ble 30型钻机上,并且成功钻进了22 860 m。
钻井平台钻杆自动化排放系统方案设计
2012年第41卷 第9期第82页 石油矿场机械 OIL FIELD EQUIPMENT
文章编号:1OO1—3482(2012)09—0082—03
钻井平台钻杆自动化排放系统方案设计
何 鸿
(宝鸡石油机械有限责任公司,陕西宝鸡721002)
摘要:钻杆自动排放系统在提高钻井效率、降低作业成本方面成效显著。通过对国内外技术调研,
分析排管系统典型结构,提出一种适用于海上钻井平台的自动化钻杆排放系统总体方案。通过方
案简化也可适用于陆地钻机。
关键词:钻杆自动排放系统;井口自动化;方案设计
中图分类号:TE928 文献标识码:B
在起下钻过程中需要将钻杆从井口移送到排放
架或从排放架移送到井口,即钻杆排放操作。其特
点是具有危险性;是一个重复性高而劳动强度大的
过程,要多人合作共同完成。在海上钻井作业中,常
遇风浪,工作环境恶劣,安全问题更为突出。同时,
海上钻井成本很高,加快钻井速度,缩短钻井周期显
得尤为重要。因此钻杆自动化排放系统将会发挥重
要作用 。
钻杆自动化排放系统主要由排管机、指梁2部
分组成,与铁钻工、动力鼠洞、动力卡瓦等设备配合
使用,通过司钻房远程控制,完成钻杆自动排放、自
动下钻等作业。
1 钻杆自动排放系统典型结构
1.1 星型
星型钻杆排放系统通过指梁旋转带动钻杆旋
转,排管机配合指梁只需旋转一定角度便可以在井
口与排放架之间移送钻杆[2],不需要另外设计轨道,
从而大大节省操作空间,多应用于小型钻机。典型
结构如图1。
1.2 X-Y型
x—Y型排管机布置于指梁中间位置,通过排
性高、能耗合理、直接有效的油气回收处理工艺,有 着较大发展前景。
参考文献: [1]何 月,鲁晓春.北京市油库油气回收装置优选分析 [J].环境污染与防治,2008,30(10):59—62. 管机移动及回转完成钻杆在井口与指梁间运送,立根
设计独立的固定装置,这种布局有效利用了井架内空
间,指梁对称布置,提高了排管机使用效率。目前大
陆地钻机钻杆自动化处理系统方案设计
2014年第43卷 第2期第86页 石油矿 0IL FIELD 场机械 EQUIPMENT
文章编号:1001-3482(2014)02-0086—03
陆地钻机钻杆自动化处理系统方案设计
白丙建 ,谭刚强。,栾 苏 。,杨海刚 。,刘春宝l,
(i.宝鸡石油机械有限责任公司,陕西宝鸡721002;2.国家油气钻井装备工程技术研究中心,陕西宝鸡721002;
3.川庆钻探工程有限公司,成都610051)
摘要:钻杆自动化处理在提高钻井效率,降低钻井工人劳动强度方面效果明显。介绍了国内外陆地
钻机钻杆处理的发展现状。提出一种适用于陆地钻机的钻杆自动化处理系统总体设计方案,能对
钻杆进行地面到钻台的传送、上卸扣操作、钻台区立根传送,实现自动化操作。
关键词:钻杆排放装置;自动化系统;方案
中图分类号:TE928 文献标识码:A
Design Tentative of Automatic Drill Pipe Handling System in Land Rig
BAI Bing-jian ,TAN Gang—qiang。,LUAN Su ,YANG Hai—gang ~,LIU Chun—bao ’
(1.BaojiOilfield Machinery Co.,Ltd.,Baoji 721002,China; 2.National Oil&Gas Drilling Equipment Engineering Research Center,Baoji 721002,China; 3.Chuanqing Drilling Engineering Co.,Ltd.,Chengdu 610051,China)
Abstract:Automatic drill pipe handlipg made favorable effect in improving the drilling efficiency