
地图匹配算法综述
现代军用导航技术

现代军用导航技术
作者: 东北一只虎 发布日期: 2005-11-11
查看数: 2694 出自:
[复制链接]
精确制导武器给人的印象是精确打击所需的末制导技术。但是,实际的中远程制导武器(如防区外打击武器)在到达最后攻击处的巡航或滑翔阶段中,需要由导航系统按照一定的预定轨迹修正运动姿态,以保证导弹或制导炸弹在飞行末段进入末制导导引头的有效制导区域,否则就会因目标丢失造成脱靶。此外,由于战场空间的拓展,导航技术在多种军事装备中广泛应用,甚至拓展到单兵系统。现代战争迫切要求武器系统装备精密导航设备,提供准确的导航信息,来提高武器的战斗性能。
一、卫星导航技术
卫星导航技术是指利用卫星导航定位系统提供位置、速度及时间等信息来完成对各种目标的定位、导航、监测和管理。它综合了传统天文导航定位和地面无线电导航定位的优点,相当于设置在太空的一个无线电导航台,可在任何时间、任何地点为用户确定其所在的地理经纬度和海拔高度。
目前成功应用的卫星导航系统有
1.美国的GPS、
2.俄罗斯的GLONASS和
3.我国自主研制生产的"北斗一号"卫星导航系统。
4.欧洲正在实施"伽利略"计划,预计将于2008年投入使用。
1. GPS导航系统
GPS、GLONASS和"伽利略"均为全球导航系统。它们工作原理类似,均是利用同时接收到4颗以上导航卫星的导航信号,计算出导航信息。GPS是由美国国防部运作的军民两用系统,直接目的是为了满足军事需要。该系统已经广泛地应用在美军的各种武器平台上,扩展为精确制导武器中复合制导的一种极其重要的手段。GPS系统提供需授权的P码(可加密为Y码)精密定位服务(PPS)和C/A码标准定位服务(SPS)。目前,P码提供的运动目标在空间的位置精度可达5m,测速精度优于0.1m/s,计时精度可达20ns。GPS已成为美军实施远程精确打击的"法宝",在多次军事冲突中发挥了重要作用。为了增强GPS的稳定性和抗干扰性,美军近年来对GPS进行了一系列的改进:改变军用接收机对C/A码的依赖直接获取P(Y)码;发射新型GPS卫星,将军用和民用码分离,增加新的民用频率,播发新的军用M码并加大其发射功率;利用战场上空的无人机创造伪GPS星座,增强抗干扰性等。
车载GPS_DR组合导航系统卡尔曼滤波方法的改进
第37卷 第2期2009年3月 河南师范大学学报(自然科学版)JournalofHenanNormalUniversity(NaturalScience) Vol.37 No.2Mar.2009
文章编号:1000-2367(2009)02-0067-03
车载GPS/DR组合导航系统卡尔曼滤波方法的改进
高金辉,汪晓晨,贾利锋
(河南师范大学物理与信息工程学院,河南新乡453007)
摘 要:将全球定位系统(GPS)和航位推算法(DR)两种定位方式结合,实现车辆GPS/DR组合定位系统的自
适应信息融合.联合卡尔曼滤波器存在数学模型不确定性和误差模型的随机性的缺点,提出改进方法是采用联邦滤
波器,并引入利用模糊推理建立的模糊自适应联邦滤波器,提高了系统的精度和功能.
关键词:信息融合;GPS/DR组合导航;自适应联邦滤波器
中图分类号:U666.1 文献标识码:A
车辆导航中,由于GPS能为用户提供全天候、连续实时的高精度位置、速度和时间信息,因此得到了广
泛的应用.但是GPS的缺点是易产生失锁现象,卫星信号受阻挡后会出现中断.DR系统是自主导航系统,不
受周围环境的影响,能提供连续的导航,但是DR的缺点是定位误差随时间不断积累,长时间单独使用定位
精度达不到要求.因此建立GPS/DR组合导航系统,当卫星信号正常接收时,利用GPS接收定位信息,DR
修正信息;当信号阻挡时,利用DR自主导航和短时间定位精度高的特点,来确定定位信息.
1 GPS/DR组合导航系统联邦卡尔曼滤波器
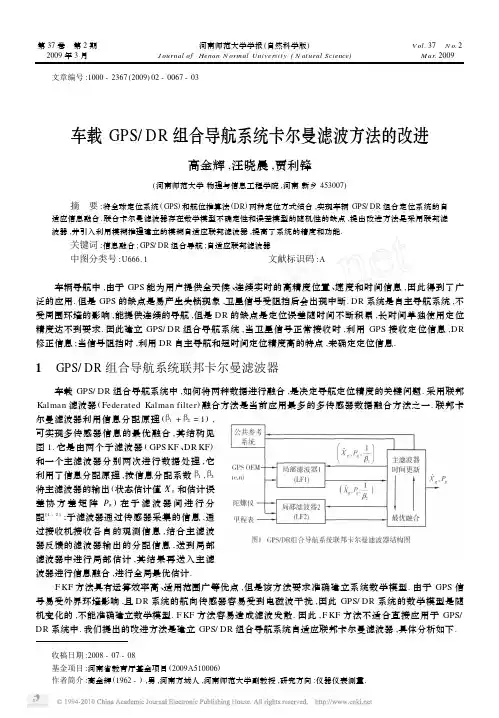
车载GPS/DR组合导航系统中,如何将两种数据进行融合,是决定导航定位精度的关键问题.采用联邦
Kalman滤波器(FederatedKalmanfilter)融合方法是当前应用最多的多传感器数据融合方法之一.联邦卡
尔曼滤波器利用信息分配原理(β1+β2=1),
可实现多传感器信息的最优融合,其结构见
图1.它是由两个子滤波器(GPSKF、DRKF)
和一个主滤波器分别两次进行数据处理,它
基于卡尔曼滤波的地形辅助导航
总第214期
2012年第4期 舰船电子工程 Ship Electronic Engineering Vol_32 No.4 54
基于卡尔曼滤波的地形辅助导航
周亦军郑彤
(海军驻四三八厂军事代表室武汉430064)
摘要利用海底地形辅助导航是水下载体导航技术致力研究的新方向。该3c*,IN多波束测深系统测量真实地形数据,在此实测地形
图的基础上,采用ICCP算法为对准匹配算法,得到水下载体的最佳匹配位置,提高水下载体的导航精度。并利用仿真以平台式惯导系统为
例,用卡尔曼滤波对惯导系统误差进行最优估计,取得了较好的效果。 关键词水下载体;多波束测深系统;ICCP算法;地形匹配;导航
中图分类号U666.11
Sea Bottom Terrain Aided Navigation Based on the Kalman Filter
ZHOU Yijun ZHENG Tong
(Military Representative Office in the 438th Factory,Wuhan 430064)
Abstract Terrain matching assistant navigation is a new method in navigation technology of the underwater vehicles.In this paper,the
real terrain data are measured by multi—beam sounding system,and ICCP algorithm is selected as a registration matching algorithm.Based on
the measured terrain data and the algorithm,the accumulative errors of the Inertial Navigation System can be corrected and the optimal mate
自主视觉导航方法综述_黄显林
第28卷 第2期吉林大学学报(信息科学版)Vol.28 No.22010年3月JournalofJilinUniversity(InformationScienceEdition)Mar.2010
文章编号:1671-5896(2010)02-0158-08
自主视觉导航方法综述收稿日期:2010-01-05基金项目:国家自然科学基金重点资助项目(60535010)作者简介:黄显林(1956— ),男,山东蓬莱人,哈尔滨工业大学博士生导师,主要从事组合导航、复杂系统控制研究,(Tel)86-451-86402204-8888(E-mail)xlinhuang@;通讯作者:姜肖楠(1981— ),男,吉林省吉林市人,哈尔滨工业大学博士研究生,主要从事视觉导航研究,(Tel)86-451-86402204-8666(E-mail)jxnhit@。黄显林,姜肖楠,卢鸿谦,李明明
(哈尔滨工业大学控制理论与制导技术研究中心,哈尔滨150001)
摘要:为深入研究视觉导航方法,对自主视觉导航方法进行了综述。阐述了视觉导航方法的分类方式,并按
照视觉导航系统对地图的依赖性进行分类(即基于地图的视觉导航、地图生成型视觉导航和无地图型视觉导
航),对视觉导航的发展进行综述;给出了视觉组合导航系统的发展现状。对近年视觉导航领域文献的分析表
明,视觉导航的研究热点在向智能化和多传感器融合方向延伸。
关键词:计算机视觉;视觉导航;自主导航
中图分类号:TP391.4文献标识码:A
SurveyofVisionforAutonomousNavigation
HUANGXian-lin,JIANGXiao-nan,LUHong-qian,LIMing-ming
(CenterforControlTheoryandGuidanceTechnology,HarbinInstituteofTechnology,Harbin150001,China)
图像匹配方法研究综述
图像匹配方法研究综述
一、本文概述
图像匹配,作为计算机视觉和图像处理领域的重要研究内容,旨在从大量的图像数据库中寻找与给定查询图像相似或相同的图像。随着数字图像数据的爆炸性增长,图像匹配技术在许多实际应用中,如目标识别、遥感图像处理、人脸识别、图像检索、视频监控、医学图像分析等领域,都发挥了关键的作用。然而,由于图像匹配涉及的问题复杂多样,包括光照变化、尺度变化、旋转、遮挡、噪声干扰等因素,使得图像匹配成为一个具有挑战性的研究课题。
本文旨在全面综述图像匹配方法的研究现状和发展趋势。我们将对图像匹配问题进行明确的定义和分类,阐述其在实际应用中的重要性。然后,我们将详细介绍传统的图像匹配方法,如基于特征的方法、基于区域的方法、基于变换的方法等,并分析其优缺点和适用场景。接下来,我们将重点介绍近年来兴起的深度学习方法在图像匹配中的应用,包括卷积神经网络(CNN)、孪生网络、注意力机制等,并探讨其与传统方法的比较和优势。
我们还将对图像匹配的评价指标和常用数据集进行介绍,以便读者对各类方法的性能有更加直观的了解。我们将对图像匹配方法的未来发展趋势进行展望,以期为相关研究人员提供有益的参考和启示。
通过本文的综述,我们希望能够为读者提供一个全面、深入的图像匹配方法的知识体系,促进该领域的研究进展和应用发展。
二、图像匹配方法分类
图像匹配作为计算机视觉和图像处理领域的重要研究内容,其目标是在不同视角、光照、尺度或形变等情况下,找到两幅或多幅图像之间的相似性或关联性。根据算法的不同特点和应用场景,图像匹配方法大致可以分为以下几类。
基于特征的方法:这类方法首先提取图像中的关键特征,如角点、边缘、斑点等,然后对这些特征进行描述和编码,最后通过特征之间的相似性度量来实现图像匹配。常见的特征提取算法有SIFT、SURF、ORB等,它们能够在一定程度上应对光照、尺度和旋转等变化。基于特征的方法通常具有较高的准确性和鲁棒性,但计算复杂度较高,实时性较差。
基于特征点的图像匹配技术研究与应用

基于特征点的图像匹配技术研究及应用
文献综述
1. 图像匹配的概念
图像匹配[1]是指通过一定的匹配算法在两幅或多幅图像之间识别同名点,如二维图像匹配中通过比较目标区和搜索区中相同大小的窗口的相关系数,取搜索区中相关系数最大所对应的窗口中心点作为同名点。其实质是在基元相似性的条件下,运用匹配准则的最佳搜索问题。
图像匹配中事先获得的图像称为基准图像(base image),在匹配过程中在线或者实时获得的图像称为实时图像(real time image)。基准图像可以比实时图像大也可以比实时图像小。当基准图像比实时图像大时,匹配过程就是在基准图像中搜寻实时图像位置的过程;当实时图像比基准图像大时,匹配过程就是在实时图像中寻找作为目标的基准图像的过程。在地图导航系统[2]中,基准图像比实时图像大。如图1.1所示。
基准图像实时图像待匹配区域dxdy搜索区域M1N1N2M2图1.1 地图导航系统中的图像匹配示意图
基准图像和实时图像是对同一对象有差别的近似描述,设和分别为基准图像和实时图像的灰度分布,在不考虑关照变换等影响下,两者存在如下关系:
其中是高斯白噪声,可以通过一定的滤波方法滤除。是上的点在X和Y方向上的位置偏差,称为定位噪声。位置偏差往往是因为图像的几何形变造成的。
实际上利用计算机进行处理的并不是连续图像,图像的位置和灰度都被划分为离散的值,常用像素矩阵来表示一副图像。在地图匹配导航中,通常基准图像比实时图像大。直接进行相关匹配的两幅图像应该是大小一样的,为了确定实时图像在基准图像中的位置,就必须在基准图像中提出与实时图像大小相等的基准子图,并逐个与实时图像进行比较,以便找出与实时图像匹配的那个基本子图,从而确定实时图像在基准图像中的位置。所以一般图像匹配的过程就是不断从基准图像中提取基准子图与实时图像进行相关运算的过程,这个过程可以是线性遍历式的,也可以是非线性随机的搜索过程。
多传感器融合SLAM研究综述
多传感器融合SLAM研究综述
目录
1. 内容简述................................................2
1.1 SLAM问题的概述和重要性...............................3
1.2 多传感器融合的优势...................................4
1.3 文档结构.............................................6
2. 传感器技术.............................................6
2.1 视觉传感器..........................................7
2.1.1 相机模型和特点...................................9
2.1.2 立体视觉........................................10
2.1.3 其他视觉传感器..................................12
2.2 激光传感器..........................................14
2.2.1 激光雷达技术....................................15
2.2.2 激光条纹扫描仪..................................17
2.3 其他传感器..........................................18 3. 多传感器融合算法.......................................20
3.1 数据预处理..........................................22
机器人避障策略综述
机器人避障策略综述
机器人避障策略是机器人自主导航的重要组成部分,它指的是机器人在运动过程中如何避免与障碍物发生碰撞。以下是一些常见的机器人避障策略:
1. 全局规划:通过预先规划机器人的路径,使其避开已知的障碍物。这种方法通常需要对环境进行建模,并使用搜索算法或路径规划算法来找到最优路径。
2. 局部避障:当机器人在运动过程中遇到未知的障碍物时,通过实时感知周围环境并做出反应来避开障碍物。这种方法通常使用传感器(如激光雷达、摄像头等)来获取环境信息,并使用算法(如人工势场法、模糊逻辑等)来决定机器人的运动方向。
3. 动态避障:当机器人在运动过程中遇到动态障碍物 (如移动的人或车辆)时,通过实时感知和预测障碍物的运动轨迹来避开障碍物。这种方法通常需要使用传感器和机器学习算法来预测障碍物的运动轨迹。
4. 协同避障:当多个机器人在同一环境中运动时,通过相互通信和协作来避免碰撞。这种方法通常需要使用通信协议和协调算法来实现。
5. 基于地图的避障:通过使用预先构建的地图来避开障碍物。这种方法通常需要使用传感器和地图匹配算法来实现。
不同的避障策略适用于不同的场景和机器人类型,选择合适的避障策略需要考虑机器人的运动能力、传感器配置、环境复杂度等因素。
slam重定位方法
slam重定位方法
Slam重定位方法
1. 简介
随着自主导航机器人和增强现实技术的发展,SLAM(Simultaneous Localization and Mapping)重定位方法变得越来越重要。SLAM重定位旨在通过机器视觉和激光扫描等传感器数据,实现机器人在未知环境中的定位和地图构建。
2. SLAM重定位方法的分类
类别一:基于特征点的方法
基于特征点的SLAM重定位方法主要通过提取场景中的关键特征点,并与先前记录的地图进行匹配。以下是几种常见的方法:
• 传统关键点匹配方法:根据特征描述子的相似度进行匹配,常用的算法包括SIFT、SURF和ORB等。
• 基于BoW(Bag of Words)的方法:将特征描述子表示为词包,通过匹配词包的相似性来确定位姿。
• 基于直方图的方法:以特征点的分布直方图为特征,通过直方图相似性度量进行匹配。 类别二:基于深度学习的方法
近年来,深度学习技术的兴起为SLAM重定位带来了新的方法。以下是几种基于深度学习的SLAM重定位方法:
• 基于深度神经网络的方法:利用卷积神经网络(CNN)或循环神经网络(RNN)等深度学习模型,直接从图像中学习定位和地图结构。
• 基于生成对抗网络(GAN)的方法:通过对抗训练,生成逼真的场景图像,并与实际场景进行匹配。
• 基于自编码器的方法:通过自编码器学习图像特征表示,实现定位匹配。
类别三:基于图优化的方法
基于图优化的SLAM重定位方法将传感器数据抽象为图的节点和边,通过最小化误差函数,优化机器人位姿和地图模型。以下是几种常见的方法:
• 基于最小二乘法的方法:利用最小二乘法建立误差模型,通过迭代优化参数,实现精确的位姿估计和地图构建。
• 基于因子图的方法:将SLAM问题建模为因子图,在因子图上进行消息传递和推理,优化机器人位姿和地图拓扑结构。
• 基于非线性优化的方法:利用非线性优化算法,如高斯牛顿法或Levenberg-Marquardt算法,解决SLAM重定位问题。 3. 总结
基于位置信息的用户行为轨迹分析与应用综述
基于位置信息的用户行为轨迹分析与应用综述
陈康;黄晓宇;王爱宝;陶彩霞;关迎晖;李磊
【摘 要】近年来,随着空间数据采集技术的发展,基于位置信息的用户行为轨迹分析及其应用的研究引起了广泛关注,并已展现了良好的商业前景.根据应用的领域,对这一问题的研究主要可以分为智能交通应用和用户行为分析应用两种类型.本文分别对这两类应用的研究现状进行了较为全面的总结,对每类应用,都概括了在相关领域中研究的典型问题和代表性结果.最后,讨论了在用户行为轨迹分析研究中的主要技术特点,并对未来的研究工作进行了展望.
【期刊名称】《电信科学》
【年(卷),期】2013(029)004
【总页数】7页(P118-124)
【关键词】位置服务;行为轨迹分析;智能交通;社交网络;大数据
【作 者】陈康;黄晓宇;王爱宝;陶彩霞;关迎晖;李磊
【作者单位】中国电信股份有限公司广东研究院 广州510630;华南理工大学经济与贸易学院 广州510006;中山大学软件研究所 广州510275;中国电信集团公司 北京 100032;中国电信股份有限公司广东研究院 广州510630;中国电信股份有限公司广东研究院 广州510630;中山大学软件研究所 广州510275
【正文语种】中 文
1 前言 近年来,随着以GPS导航仪和智能手机为代表的智能终端的普及与应用,人们已经能够以相对低廉的代价获得大量的用户实时位置数据,如在GPS导航系统的支持下,可以实时获得汽车驾驶员当前所在的经、纬度位置信息和行驶方向信息;对于随身携带移动电话的用户,能以基站定位的方式,估计出该用户所在的大概区域。特别地,对于给定的用户,将其在一组连续时间点上的位置“串联”起来后,就形成了他在这个时间段内的行为轨迹数据。
在大量用户位置和行为轨迹数据的背后,隐含了丰富的空间结构信息和用户行为规律信息,通过对这些信息进行深入的挖掘和利用,不仅有可能发现个体用户的日常行为规律和群体用户的共性行为特征,甚至还有可能掌握其社交关系信息,这对智能交通、广告推荐等应用具有非常重要的意义。早在2003年,Rao与Minakakis预测,如下4类基于用户位置信息的服务应用蕴藏着巨大的商机[1]: