
气动人工肌肉驱动仿人灵巧手的结构设计_彭光正
第26卷 第7期2006年7月北京理工大学学报TransactionsofBeijingInstituteofTechnologyVol.26 No.7Jul.2006
文章编号:1001-0645(2006)07-0593-05
气动人工肌肉驱动仿人灵巧手的结构设计
彭光正, 余麟, 刘昊
(北京理工大学信息科学技术学院自动控制系,北京 100081)
摘 要:研究一种气动人工肌肉驱动的多指仿人灵巧手的结构设计.通过分析正常人体解剖学,针对人类手掌的
外形结构、驱动形式及运动规则,设计了一种5指仿人灵巧手.该灵巧手有5个手指、19个自由度,在外观和功能
上与人手接近;手指采用气动人工肌肉驱动,以柔索传动.实验结果表明,该仿人灵巧手具有很好的柔顺性,并且整
体外形和手指关节的运动范围均能达到拟人的效果.
关键词:灵巧手;人工肌肉;仿生学
中图分类号:TP242 文献标识码:A
StructuralDesignofaDexterousHandActuatedby
PneumaticArtificialMuscle
PENGGuang-zheng, YULin, LIUHao
(DepartmentofAutomaticControl,SchoolofInformationScienceandTechnology,BeijingInstitute
ofTechnology,Beijing100081,China)
Abstract:Astructuraldeviseofadexteroushandwithmulti-fingersdrivenbypneumaticartificalmus-
cleisintroduced.Bystudyingtheshape,structure,driving-modelandtherulesofmovementofhu-
manhandfromanthropotomy,adexteroushandclosetoahumanhandinstructureandfunctionswith
5fingersand19DOFsisdesigned.Expeimentalresultsshowthattheadoptionofpneumaticartifical
muscleandartificaltendonsmakesitmoreflexible.Besides,thissortofdexteroushandcanmatchup
withtheeffectofpersonificationbothinexternalshapeandtherangeofmovement.
Keywords:dexteroushand;pneumaticartificialmuscle;bionics
收稿日期:20051229基金项目:国家自然科学基金资助项目(50475163)作者简介:彭光正(1964-),男,教授,博士生导师,E-mail:smcpeng@bit.edu.cn. 机器人灵巧手是一个高度集成化的机电系统,
涉及机械、电子、计算机、控制等多个学科领域.20
世纪80年代以来,由于气动人工肌肉技术的发展,
将气动人工肌肉作为机器人的驱动装置越来越受到
研究者的注意,具有代表性的是英国Shadow公司
研制的人工肌肉驱动的人工假肢[1].将人工肌肉运
用于灵巧手的设计,可以使灵巧手更接近于人手.
在国家自然科学基金资助下,作者对人工肌肉驱动特性做了大量的研究工作,设计出了气动人工
肌肉驱动的仿人灵巧手,并对气动肌肉手指关节做
了实验.
1 仿人灵巧手驱动的选择
驱动系统是机器人灵巧手的重要组成部分,用
以产生运动和力,对系统的性能和操作能力具有决
定性的作用.到目前为止,绝大多数多指灵巧手采用电机驱
动[2-3].但是电机输出功率和它的体积是一对矛
盾.大功率电机体积大,不便于集成在灵巧手中,减
速和力矩传递也是个难题.体积小的电机输出功率
不够,难以提供给手指关节足够的握持力.
气动人工肌肉(PMA)结构简单、紧凑,在小型、
轻质的机械手开发中具有突出优势;它的高度柔性
使其在机器人柔顺性方面很有应用潜力;它安装简
便、不需要复杂的机构及精度要求,甚至可以沿弯角
安装;无滑动部件,动作平滑,响应快,可实现极慢速
的,更接近于自然生物的运动;同时,它还具备价格
低廉、输出力/自重比高、节能、自缓冲、自阻尼、防
尘、抗污染等优点,所以在灵巧手的设计中采用
PMA驱动的方式.
在实际应用中一般使用成对的PMA构成各种
形式的驱动关节,其驱动力靠相互抗衡的一对PMA
的压力差产生,不用减速机构,可以直接驱动,也可
以将其中一只PMA用弹簧代替.
2 整体结构设计
灵巧手的整体结构采用一体化设计,将驱动手
指的人工肌肉放置于前臂,驱动手腕的人工肌肉放
置于上臂,通过人造腱来传递动力和运动,加强了仿
生的效果,同时可以有效地减小手掌和手指的体积
和质量[4].
所设计的仿人灵巧手外形如图1所示.
图1 仿人灵巧手外形图Fig.1 Afigureofthedexteroushand
作为仿人机械手,所设计的灵巧手有5根手指.
虽然4指灵巧手,甚至3指灵巧手同样能出色地完
成抓取动作,但是5指灵巧手能更好地完成抓取动
作,使得抓取控制更简单.抓取物体时,每个手指所
负责的任务就不必划分得十分明确,控制算法自然
会比较简单[5].
驱动装置采用英国Shadow公司的Mckibben
型气动人工肌肉,传动方式采用人工腱传动.所有手指由柔索驱动,而人工肌肉则固定于前臂上,柔索穿过手掌与人工肌肉相连(图2).驱动手腕动作的
人工肌肉固定于大臂上.
图2 气动肌肉安装位置示意图
Fig.2 FixingofPMA采用一对气动人工肌肉驱动.每根人工肌肉直
径6mm,长150mm,质量10g,最大拉力达70N.
灵巧手有5根手指,不包括腕部在内一共有17
个自由度(图3).其中拇指4个关节,4个自由度;
食指4个关节,3个自由度;中指4个关节,3个自由
度;无名指4个关节,3个自由度;小指5个关节,4
个自由度,一共由34根气动人工肌肉驱动.腕部2
个关节,2个自由度,由4根气动人工肌肉驱动.除
拇指外,4指远端的2个关节采用机械耦合,使2个
自由度合并为1个,即减少了驱动器的数量,同时又
使得手指的运动更像人类的手指[6].
图3 灵巧手自由度示意图Fig.3 DOFofthedexteroushand
灵巧手由手掌、手指组成(图4).手掌由3部分
组成:拇指掌骨、中间掌、小指掌骨,其中中间掌是食
指、中指和无名指掌骨的合并掌.这一简化设计使
得灵巧手的机械结构简单,同时提供了一个传感器
信号调理电路的空间,而且它不会影响整个手的仿
生运动.
5根手指分别是拇指、食指、中指、无名指和小
指,其中食指、中指和无名指在结构和长度上均相
同,小指与其它3指相比,结构相同,长度略短.当5
指伸直且4指平行时,中心线间距20mm,给佩戴人
工皮肤留下足够的空间;拇指与食指呈20°角.拇指
有4个关节:拇指指间关节、拇指掌指关节、拇指腕
掌关节,其中拇指腕掌关节设计为拇指远端腕掌关
节和拇指近端腕掌关节.拇指远端腕掌关节实现拇
指横向摆动,拇指近端腕掌关节实现拇指靠掌运动,
它们共同作用实现拇指腕掌关节的功能,即将实际594北京理工大学学报 第26卷关节在两个自由度方向分解并分别设计;其它4指
均有4个关节:远端指间关节、近端指间关节、指掌关节、横向摆动关节,其中指掌关节和横向摆动关节
共同作用实现指掌关节的功能.
图4 灵巧手背面与正面示意图Fig.4 Backandpalmofthedexteroushand
拇指远端腕掌关节横向摆动范围为0°~60°,4
指指根横向摆动关节运动范围为-15°~+15°,其
它关节运动范围均为0°~90°.
灵巧手的尺寸与人类的手接近,如表1所示.
表1 灵巧手主要尺寸表
Tab.1 Mainsizeofdexteroushandmm
拇指食指中指无名指小指掌宽掌长掌厚
8010610610687909020
3 手指的结构设计
3.1 设计思想
目前灵巧手手指的设计有两种主流设计思想,
即内骨骼设计和外骨骼设计.外骨骼设计的手指外
部只能安装很薄的用于增加摩擦力的橡胶皮,用于
柔性接触的厚衬垫只能装于手掌上,而且难于安装
触觉传感器;内骨骼设计有利于安装触觉或力传感
器以及柔性衬垫.仿人灵巧手采用内骨骼设计.
肌腱是人手实现运动的关键.仿照人类手指的
自然设计采用两条PMA驱动一个关节,一根PMA
的收缩力通过柔索传到手指腹面,做屈指运动,另一
根的PMA收缩力通过柔索传到手指背面,做伸指
运动.人手的肌腱穿过附着于骨骼上的内部具有润
滑脂的腱鞘,腱鞘具有很好的弹性,在骨骼弯曲时具
有良好的适应性,最大限度地减少了关节连接处的
部件.在仿人灵巧手的设计中运用了这种思想,所
有的柔索(人工腱)均带有腱鞘,靠腱鞘的柔性变形来适应各种弯曲,使柔索能顺利地将人工肌肉的运动从小臂传递到手指上.
在灵巧手的设计中,采用橡胶软管作为柔索的
腱鞘,以减少关节旋转给柔索带来的摩擦.
3.2 设计结构
拇指是最灵活的手指,其外形如图5所示.
图5 拇指外形图
Fig.5 Figureofthethumb拇指的结构如图6所示,可以看到,拇指由远端
指节骨、近端指节骨和拇指侧掌骨构成.在5指并
拢时,拇指指肚与手掌掌心面成45°,4指指肚与掌
心面平行.这样设计的好处是,在抓取物体时,拇指
可以用正面来接触物体表面,可以更好地传递力,使
触觉传感器更好地反馈接触面上产生的信号;另一
方面也符合人手的形状[7].
图6 拇指的结构Fig.6 Structureofthethumb
拇指远端腕掌关节实现拇指横向摆动,拇指近
端腕掌关节实现拇指靠掌运动,它们共同作用实现595第7期 彭光正等:气动人工肌肉驱动仿人灵巧手的结构设计
基于腱绳驱动的仿人灵巧手

基于腱绳驱动的仿人灵巧手
刘阳;江励;徐俊佳;汤健华
【期刊名称】《机械工程师》
【年(卷),期】2024()4
【摘 要】针对仿人灵巧手依赖复杂驱动传动机械结构和控制方法,以及缺乏灵活性、适应性的问题,结合对人手结构与功能的分析,设计了一种仿人灵巧手。从灵巧手的传动和结构两个方面出发,利用柔性腱绳在扭绞过程中的缩短效应作为灵巧手的驱动方案,并研究灵巧手在腱绳传动下的结构设计,通过耦合机构设计实现手指的灵巧抓持。对手指的运动学、静力学进行推导,完成手指工作空间计算。最后进行了不同尺寸物体的抓持试验。结果表明,所设计的仿人灵巧手可在设计范围内对典型形状物体完成稳定、可靠的抓持,并为后续灵巧手抓取控制打下基础。
【总页数】7页(P79-85)
【作 者】刘阳;江励;徐俊佳;汤健华
【作者单位】五邑大学智能制造学部
【正文语种】中 文
【中图分类】TB241
【相关文献】
1.气动人工肌肉驱动仿人灵巧手的设计2.基于BP神经网络的腱驱动灵巧手的自适应阻抗控制3.基于仿人并联手指机构的机器人灵巧手设计与性能研究4.腱驱动仿人型五指灵巧手的设计 因版权原因,仅展示原文概要,查看原文内容请购买
基于数据手套的气动灵巧手控制系统设计

基于数据手套的气动灵巧手控制系统设计
郭冰菁;李鹏杰;韩建海;李向攀;朱玉乐
【摘 要】设计的气动人工肌肉驱动的灵巧手控制系统,由数据手套完成远端到临近点的主从控制,由分布式二级控制系统完成临近点到接触点的自主控制.两种控制方式相融合,既提高了抓取效率,又保证了抓取的柔性,对灵巧手的智能控制方法的研究有一定的参考价值.
【期刊名称】《液压与气动》
【年(卷),期】2016(000)010
【总页数】5页(P42-46)
【关键词】气动人工肌肉;数据手套;灵巧手;主从控制;自主控制
【作 者】郭冰菁;李鹏杰;韩建海;李向攀;朱玉乐
【作者单位】河南科技大学机电工程学院,河南洛阳471003;河南科技大学机电工程学院,河南洛阳471003;河南科技大学机电工程学院,河南洛阳471003;河南科技大学机电工程学院,河南洛阳471003;河南科技大学机电工程学院,河南洛阳471003
【正文语种】中 文
【中图分类】TH137
引言
随着灵巧手技术的发展,其控制方式也在不断发展。自主控制和主从控制是其主要的两种控制方式。灵巧手的自主控制是指其根据给定任务和外界条件,能够自主的决定操作过程并完成任务,体现了灵巧手的高智能性。在主从控制中,灵巧手从初始位到抓持位的过程由人手来控制,灵巧手的运动被人手运动所决定,将人手直观的映射到灵巧手来完成操作任务。本研究设计的基于数据手套的灵巧手控制系统同时具有主从控制和自主控制,在灵巧手初始位置到临近点之间,采用主从控制;采用自主控制使灵巧手从临近点移动到接触点。这两种方式的融合大大提升了灵巧手的作业能力。
灵巧手抓取控制系统由三级控制器(PC机、DSP和单片机)构成,如图1所示, 由数据手套作为外设实现主从控制,由灵巧手上安装的关节角度传感器和触力传感器作为信息反馈实现闭环自主控制。
1.1 控制系统结构
灵巧手从初始位置运动到临近点的过程中,人手(主手)直接操控灵巧手(从手)来实现主从控制。人手操控灵巧手运动到临近点的信息由数据手套采集之后传输给PC机[1]。
人工肌肉驱动的多指灵巧手运动学计算与分析

224 机械设计与制造
Machinery Design&Manufacture 第11期 2013年11月
人工肌肉驱动的多指灵巧手运动学计算与分析
朱玉乐,郭冰菁
(河南科技大学,河南洛阳471003)
摘要:目前对灵巧手的运动学分析对象多为单指结构,很少涉及多指协调的运动学分析,为了更好地完成HUST灵巧
手的抓取规划,主要针对多指灵巧手的运动学问题以及各手指的操作可达性进行分析计算与验证。根据气动人工肌肉驱
动的HUST灵巧手的结构特点,采用标准D—H参数法建立各手指指尖相对于手掌坐标系的运动方程,分析求解多指气
动灵巧手的正逆运动学问题,基于Matlab对灵巧手的工作空间进行仿真分析,得出了各手指在手掌坐标系下的操作可达
空间,并通过抓取实例验证了运动学与仿真分析的正确性,为多指灵巧手的抓取规划提供了重要依据。
关键词:多指灵巧手;运动学;Matlab;工作空间;操作可达性
中图分类号:TH16;TP24 文献标识码:A 文章编号:1001—3997(2013)11—0224—04
Kinematics Calculation and Analysis of Multi—Fingered Dexterous
Hand driven by Artificial Muscles
ZHU Yu-le,GUO Bing-jing
(Henan University of Science&Technology,He’nan Luoyang 47 1003,China)
Abstract:The kinematics analysis of the dexterous hand o ̄ect is single structure,more rarely involving multi-fingered
coordination kinematics analysis,and in order to better complete the HUST dexterous hand graspingplanning,it mainly aims
机器人灵巧手指的结构设计与分析
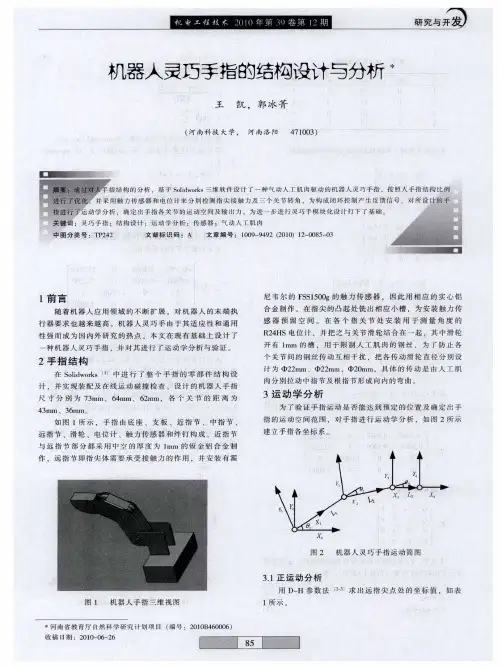
研究与 机器人灵巧手指的结构设计与分析 关键词:灵巧手指; 中图分类号:TP242 王凯,郭冰菁 (河南科技大学, 河南洛阳471003) 结构的分析,基于Solidworks 维软件设计了一种气动人 肌肉驱动的机器人灵巧手指,按照人手指结构比例 触力传感器和电位计来分别检测指尖接触力及三个关节转角,为构成闭环控制产生反馈信号。对所设计的手 .确定出手指各关节的运动空间及输出力.为进一步进行灵巧手模块化设计打下了基础。 结构设计:运动学分析;传感器;气动人工肌肉 文献标识码:A 文章编号:1009—9492(2010)12—0085—03 l莉罱 随着机器人应用领域的不断扩展.对机器人的末端执 行器要求也越来越高.机器人灵巧手由于其适应性和通用 性强而成为国内外研究的热点,本文在现有基础上设计了 一种机器人灵巧手指.并对其进行了运动学分析与验证。 2手指结构 在Solidworks…中进行了整个手指的零部件结构设 计,并实现装配及在线运动碰撞检查。设计的机器人手指 尺寸分别为73ram、64mm、62mm,各个关节的距离为 43mm、36mm。 如图1所示.手指由底座、支板、近指节、中指节、 远指节、滑轮、电位计、触力传感器和绊钉构成。近指节 与远指节部分都采用中空的厚度为1mm的钣金铝合金制 作,远指节即指尖体需要承受接触力的作用,并安装有霍 图1 机器人手指三维视图 尼韦尔的FSS1500g的触力传感器,因此用相应的实心铝 合金制作,在指尖的凸起处铣出相应小槽,为安装触力传 感器预留空间。在各个指关节处安装用于测量角度的 R24HS电位计,并把之与关节滑轮结合在一起,其中滑轮 开有lmm的槽.用于限制人工肌肉的钢丝.为了防止各 个关节间的钢丝传动互相干扰.把各传动滑轮直径分别设 计为中22mm、中22mm、 20mm.具体的传动是由人工肌 肉分别拉动中指节及根指节形成向内的弯曲。 3运动学分析 为了验证手指运动是否能达到预定的位置及确定出手 指的运动空间范围.对手指进行运动学分析,如图2所示 建立手指各坐标系。 图2 机器人灵巧手指运动简图 3.1正运动分析 用D—H参数法[2-3]求出远指尖点处的坐标值,如表 1所示。 十河南省教育厅自然科学研究计划项目(编号:2010B460006) 收稿醐 6曩—■ 一
腱绳驱动仿人灵巧手运动分析
332023年第24
期 / NEW PRODUCT NEW TECHNOLOGY
0 引言
伴随着工业及科技领域的蓬勃发展,中国对航空航
天、核工业等战略性产业愈加重视。在这些工业场景中,
工作人员通常需要在极端、危险的条件下进行作业,对
人身体健康会产生较大危害。为此,可替代技术人员进
入此类极端工业场景完成复杂工作任务的智能机器人应
运而生,其末端执行器的选择直接影响了机器人的工作
效率。作为结合了仿生学新型末端执行器[1,2]的灵巧手,
拥有灵巧性高、适应性强、可完成多种不同类型的复杂
操作等优点,成为近年来机器人领域研究的热点。
仿人灵巧手可分为全驱动仿人灵巧手和欠驱动仿
人灵巧手[3-7]2类。针对欠驱动灵巧手的发展和研究,
美国宇航局(NASA)对在航天领域应用的空间机器
人研制了早期最为经典的一种欠驱动灵巧手Robonaut Hand[8],此后又与通用汽车合作对上一代灵巧手进行优
化研制了第二代Robonaut Hand。Catalano M G等[9]研
制了PISA/IIT SoftHand,这种手仅用单一舵机驱动整个
具有19个自由度的灵巧手,其很好地利用了腱绳驱动
方式的优势,为腱绳驱动灵巧手提供了思路。徐昱琳等[10]研制的SHU-Ⅱ采用轻质腱绳驱动并将6个直流电动
机内置于手掌,其中5个电动机分别控制各手指弯曲运
动,余下的1个电动机控制拇指侧摆,具有较大的运动
抓取空间。基于此,本文设计了一种腱绳驱动仿人灵巧
手,先对其进行运动学分析,再求出其雅克比矩阵,分
析手指动力学性能和运动空间,为仿人灵巧手提供控制
依据和理论。
1 仿人灵巧手的总体设计
本文灵巧手依据人手作为仿生对象,
根据人体手部腱绳驱动仿人灵巧手运动分析
王峥宇1 张 立1 陈耀轩1 梅 杰1,2 陈定方1,21武汉理工大学交通与物流工程学院 武汉 430063 2武汉理工大学智能制造与控制研究所 武汉 430063
摘 要:针对在极端环境下代替人工进行作业的需求,文中设计了一种由腱绳驱动的灵巧手作为高效机器人末端执行器。通过效仿人体骨骼设计,由手掌中的微型电动机转动带动腱绳驱动灵巧手关节转动。对灵巧手分别进行了正逆运动学分析,采用D-H参数法,得到手指末端的位置信息;利用解析法求解雅克比矩阵;进行动力学分析,得出灵巧手控制的基础条件;运用蒙特卡罗法将各手指运动学方程推导计算结果可视化为手指运动空间,结果验证了运动学分分析的正确性,可为灵巧手智能化控制的发展提供参考。
服务机器人仿人灵巧手设计

服务机器人仿人灵巧手设计
左骏秋;张磊;金志鹏;喜冠南;孙小刚
【期刊名称】《南通职业大学学报》
【年(卷),期】2014(000)002
【摘 要】The current humanoid dexterons hand is problematic, of which
the cost is excessive and the struc-ture is complicated, which results in that
it is not conducive to the operation of service robots and market ex-pansion. Based on this, we propose a simple humanoid dexterous hand
design. The program, only designs three fingers, and each finger has three
degrees of freedom, applies one motor-driven under-drive mode. The
finger joints are transmitted by interleaved steel belt, which guarantees
each of them can rotate at the same time. The design of this simple
humanoid robot hand not only ensures the realization of humanoid
movements, but also saves spaces and costs, with simple but compact
structure.%目前设计的仿人灵巧手存在成本过高、结构复杂等问题,不利于服务机器人的动作实现与市场拓展。基于此,提出一种简易的仿人灵巧手设计方案。该方案中,仅设计了三根手指,每根手指三个自由度,采用了电机驱动的欠驱动方式,手指每个关节间由交错式钢丝带传动,达到了关节同时转动的设计要求。该设计既完成了仿人动作,又能达到节省空间的目的,且结构简单而紧凑,降低了开发成本。
Shadow仿人灵巧手动力学研究
Shadow仿人灵巧手动力学研究
靳果;邱兵涛;韩枫
【摘 要】In order to to realize the real-time control of dexterous hand, the
researches of the inverse problem of dynamics of dexterous hand are
needed, so that the relationship between motion locus parameters and the
required torque can be obtained. In this paper, the Shadow dexterous
hand was studied, and the research conclusion of kinematics was referred
to. By establishing the dynamic model, the dynamics of Shadow dexterous
hand was studied in three respects:the finger link system, tendon
transmission system and pneumatic muscles actuator. Finally the single
finger dynamics equation of dexterous hand was derived.%为了实现对仿人灵巧手的实时控制,需要对灵巧手的动力学逆问题进行研究,得到运动轨迹相关参量与所需力矩的关系。本文以Shadow仿人灵巧手为研究对象,参考灵巧手运动学的研究结论,建立动力学模型,分析Shadow仿人灵巧手的手指连杆动力学、腱传动系统动力学和驱动系统动力学相关问题,最后得到仿人灵巧手单指动力学方程,为灵巧手的仿真实验和实际应用提供了理论基础。
气动人工肌肉制作及应用
图3 压力—
时间关系内。仿真计算的结果为:从中间位置向左回转到极限位置的仿真结果如图3所示。3 结论从国外的相关仿真软件分析情况来看,液压仿真展在国外一直受到重视,不断地在进行开拓与完善。在许多液压技术应用场合,利用液压仿真技术,选择或开发恰当的液压仿真软件系统,通过对系统的动静态特性进行预测,可以大大地缩短液压系统或元件的设计周期,避免因重复试验及加工所带来的昂贵费用,而且可以及早地认识到该系统在动静态特性方面所存在的薄弱环节并加以消除,从而达到优化系统、优化元件、优化参数的目的。参 考 文 献[1] 程安宁.液压仿真技术的应用与发展[J].机床与液压,2004(5).气动人工肌肉制作及应用杨 林 韩建海 赵书尚 肖亮子(河南科技大学机电工程学院,河南洛阳 471003)摘 要:气动人工肌肉作为一种新型的气动执行元件,在服务型机器人中得到了越来越多的应用。本文对气动人工肌肉所需的制作材料、制作过程、工作原理和特性进行了详细的叙述,最后介绍了用制作的气动人工肌肉驱动机械装置的应用实例。关键词:气动人工肌肉;执行元件;制作;柔顺性;应用中图分类号:TH138.51 文献标识码:A 文章编号:100820813(2007)0320006203FabricationandApplicationofPneumaticArtificialMusclesYANGLin,HANJian2hai,ZHAOShu2shang,XIAOLiang2zi(SchoolofMechatronicsEngineering,HenanUniversityofScienceandTechnology,Luoyang,471003)Abstract:Thepneumaticartificialmusclesasonekindofnewactuatorsarewidelyusedintheapplicationofservicerobots.Thefabri2catingmaterials,processing,workingprincipleandcharacteristicsofthepneumaticartificialmusclesaredescribedindetailinthisar2ticle.Finally,theapplicationexampleofthemechanicaldeviceactuatedbyfabricatedpneumaticartificialmusclesisexplainedinthepaper.KeyWords:pneumaticartificialmuscles;actuator;fabrication;softness;application0 概述气动人工肌肉是一种新型的拉伸型气动执行元件,当通入压缩空气时,能像人类的肌肉那样产生很强的收缩力,所以称作气动人工肌肉。气动人工肌肉以收稿日期:2007202214作者简介:杨林(1986-),男,河南科技大学机电工程学院测控技术及仪器专业04级本科生。崭新的设计构思突破了气动执行元件作功必须由压缩空气推动活塞这一传统概念。与传统的气缸相比,省略了活塞、活塞杆、缸筒、密封圈等诸多零部件,主要由弹性橡胶内管、纤维编织网外套和两端部连接头组成。气动人工肌肉具有结构简单、输出力大、无机械运动部件产生的摩擦、特别是安全、柔顺等特点。随着服务型机器人对系统安全性和柔顺性要求的提高,气动人工肌肉所具有的特点,使它非常适宜用作该类
新型气动人工肌肉驱动踝关节矫正器设计
2013年第5期 液压与气动
DOI:10.11832/j.issn.1000—4858.2013.05.031
新型气动人工肌肉驱动踝关节矫正器设计
韩建海,韩超军 Ankle Foot Orthosis Powered by Pneumatic Artificial Muscles
HAN Jian—hai,HAN Chao-jun (河南科技大学机电工程学院,河南洛阳471003) 摘要:针对脑卒中患者踝关节存在的异常步态问题,以一对对抗气动人工肌肉作为驱动,以流量比例 阀为控制元件,研究设计了一种新型气动人工肌肉驱动踝关节矫正器,帮助患者完成日常运动康复训练。文 中叙述了矫正器的机械结构、气动回路和控制系统的构成,并制作了实验样机。经实验验证,该矫正器可以 较好地完成对正常人的行走步态跟踪,达到康复训练的目的。 关键词:气动人工肌肉;踝关节矫正器;步态跟踪;行走步态 中图分类号:TH138文献标志码:B文章编号:10004858(2013)05_()111一D4 引言 脑卒中患者由于身体上运动神经元的损害从而导 致下肢肌力低下、肌张力增高痉挛、运动控制障碍和 深浅感觉障碍等问题_】J。就踝关节而言,患者在步行 过程中容易出现足内翻、足下垂、跖背曲痉挛、关节不 稳定、步幅减小、步度缓慢和步行不对称等异常步行模 式。目前神经肌肉促通术即运动疗法是对由于人体神 经受损而造成的下肢瘫痪或偏瘫等症状的主要治疗方 法 j。矫形器治疗可提高脑卒中后偏瘫患者对自身 姿势的控制能力,改善步行能力,控制轻度痉挛,预防 矫正畸形,提高生活自理能力 。 国内外已经开展了利用机器人技术对踝关节进行 矫正的研究。国外已经开发出了各式的踝关节矫正 器。美国密歇根大学、新西兰奥克兰大学均已开发出 基于气动人工肌肉为平台的踝关节矫正器 。国内 对踝关节矫正器的研究较国外晚,而且多以电机驱动 为主,上海大学机械电子工程系研制了以滚珠丝杠式 电动直线电机作为驱动的步态康复用踝关节系统 ; 哈尔滨工程大学机电学院开发了以电机为驱动的踏板 型下肢康复机器人,通过控制踏板的俯仰角度来实现 对踝关节的锻炼 J。 通过对国内外的研究现状分析发现,国内的踝关 节矫正器通常采用电机驱动,但是电机驱动的机械性 能刚性大、柔性差,系统急剧变化的冲击力容易对踝关 节造成损伤,而且存在能效较低、价格昂贵、对理疗师 依赖程度高等缺点。 本研究采用一对对抗的人工肌肉作为驱动元件设 计制作的踝关节矫正器,固定在人的踝足位置,对正常 人行走状态下的踝关节步态曲线进行跟踪运动,从而 达到运动康复的目的,并且可以在下肢康复医疗机器 人的辅助下,摆脱理疗师或医护人员,实现自主康复。 而且人工肌肉具有柔顺性好、安全、节能、价格低廉等 优点,具有很好的实用价值和市场前景。 1方案设计与制作 1.1 踝关节步态分析 踝关节在行走过程中的运动方式为一轴性作背屈 (足尖向上)和跖屈(足尖向下)运动。本文定义在直 立状态下,踝关节的角度为0。,背屈为角度负方向,跖 屈为角度正方向。在正常人行走过程中,踝关节在 一8。~12。的范围内活动,将脚跟落地的时刻作为一个 步态周期的开始,其转动角度曲线如图1所示l9]。而 脑卒中后出现的足下垂、跖背曲痉挛、关节不稳定等问
(完整版)基于气动人工肌肉驱动的多关节机械手指动_力学仿真毕业设计
南 京 工 程 学 院
毕业设计说明书(论文)
系 部:
机械工程学院
专 业: 机械电子工程
题 目: 基于气动人工肌肉驱动的多关节机械手指动力学仿真
指导者: 闫华 副教授
评阅者:
2015 年 5 月 南 京
毕业设计说明书(论文)中文摘要
由于气动人工肌肉比重小、结构紧凑,占用空间小等优点,本文提出一种曲柄滑块机构来驱动手指弯曲,让气动人工肌肉驱动滑块运动,首先设计气动肌肉手指关节结构,并用SolidWorks绘制手指的三维图,利用ADAMS和MATLAB进行动力学联合仿真,在手指端设置一定的负载,输入手指三个关节的直线驱动,观察手指末端的角速度变化和三个驱动力的变化,最后根据气动肌肉的驱动原理进行了气动肌肉灵巧手关节运动的控制研究,利用比例压力阀对气动肌肉压力进行控制,使气动肌肉横向收缩带动滑动移动,从而实现对手指关节弯曲角度的控制。
关键词:仿人灵巧手;关节设计;气动肌肉;动力学仿真
毕业设计说明书(论文)外文摘要
Title Dynamic simulation of multi joint robotic
fingers based on pneumatic muscle driven muscle
Abstract
Because of the small proportion of pneumatic muscle, compact
structure and small space occupancy, etc. In this paper, a slider