
火箭助飞鱼雷程序弹道自适应控制系统设计
Vo1.35.NO.10 oct,2010 火力与指挥控制 Fire Control&Command Control 第35卷第10期 2010年10月
文章编号:1002—0640(2010)10—0078—03
火箭助飞鱼雷程序弹道自适应控制系统设计
陈法扬 ,康凤举 ,赵晓冬 ,关 宇。
(1.西北工业大学航海学院,西安710072,2.海军驻上海地区航天系统军事代表室,上海200233)
摘要:针对火箭助飞鱼雷空中段飞行过程中随机干扰大、动力学参数变化剧烈等特点,将自适应控制方法引入火箭助 飞鱼雷空中段控制系统,并根据Narendra提出的只利用系统输入输出量的模型参考自适应控制理论设计了其自适应控制规 律,仿真结果证明该控制系统能够克服动力学特性的变化并有较高的制导精度及较强的抗干扰能力。 关键词:火箭助飞鱼雷,动力学模型,模型参考,自适应理论 中图分类号:TP391.9 文献标识码:A
Adaptive Controller System Design for Rocket-assisted
Torpedo Program Traj ectory
CHEN Fa—yang ,KANG Feng—ju ,ZHAO Xiao—dong ,WU Yu
(1.Marine Collage,Northwestern Polytechnic University,xi’an 710072,China,
2.Navy Representative Office Stationed at Shanghai Aerospace System,Shanghai 200233,China)
Abstract:Aiming to solve tile great random interfere and acuity change of dynamics parameters when
the Rocket—assisted Torpedo(RT)flight in the air,a design method of adaptive control for RT eontrol
system was introduced in this paper.The Model Reference Adaptive Control theory of using the import and export quantum which is brought forward by Narendra was applied in the RT control system.
Computer simulation results demonstrate the effectiveness of the system for overcoming the change of
dynamic characteristic.The system achieves the higher control and guide precision and better anti—jamming
capability.
Key words:rocket—assisted torpedo,dynamics models,model reference,adaptive theory
引 言
在诸多的反潜武器中,火箭助飞鱼雷具有速度
高、射程远、反应快等优点。但其在空中段飞行过程 中,某些参数会发生变化,例如,燃料的消耗和级间 分离使质量、质心发生变化,各种动力学参数随飞行
高度与飞行马赫数变化十分剧烈等等;另一方面,全
方位快速滚转时要求具有较快的姿态响应速度和较
小的超调量。传统控制方法难以满足上述要求。因 此需要研究新的控制方法,使火箭助飞鱼雷在大范 围飞行时具有一致性。自适应控制是处理这类参数
收稿日期:2009—05—15 修回日期:2009—08.20 *基金项目:水下信息处理与控制国家重点实验室基金资助 项目(51448080105ZS2601) 作者简介:陈法扬(1984一),男,江苏徐州人,硕士生,研 究方向:系统建模与仿真。 不确定性变化控制系统的有效方法口],本文将自适
应控制方法引入火箭助飞鱼雷空中段控制系统。由
于偏航通道系统结构与俯仰通道基本相同,故本文 仅介绍俯仰通道的自适应控制系统设计方法。
本文首先建立了火箭助飞鱼雷主动飞行段动力 学模型,并通过模型分解及小扰动简化,得到俯仰通
道的线性化小扰动短周期运动模型。在此基础上利 用Narendra提出的只利用系统输入输出量的模型
参考自适应控制理论[2]设计了火箭助飞鱼雷自适应
控制规律并进行了仿真验证。
1 火箭助飞鱼雷的动力学模型[3]
在对火箭助飞鱼雷空中段进行建模时,通常用
一组非线性常微分方程来描述其在空间的运动,这
其中包括动力学方程、运动学方程、质量变化方程
等。考虑到助飞火箭的全程近似是在一个铅垂平面
内飞行,为了分析方便,将火箭飞行空间方程组分为 陈法扬,等:火箭助飞鱼雷程序弹道自适应控制系统设计 (总第35~1711) ・79・
纵向运动方程组和侧向运动方程组。在纵向运动中,
假设所有的侧向和横滚运动的参数为零,可得到其
纵向运动方程为:
d V一(P—x)COS ̄--Nsin口一 gsin
面dO一(P—x)sinct+^VCOSff- gcos0
J =::M
警一 COS
d y— sin0
d 3一 1 (1) d
但上述箭体运动方程组都是非线性的,必须利 用小扰动原理对其进行线性化。另外考虑到设计控
制系统时只需研究扰动运动短周期阶段,可以忽略
速度偏量△ 。于是得到纵平面短周期扰动运动方
程组为[4]:
dO—c1d—c20一c3 一c1d—c2=c3oe
—dw—zb1一b2a—b3 d ——t—b1 一b2 一b3
一 +a (2)
c1一[(Po—Xo)+( :1)o—No口o]/( 口),C2一gsinO/
,c3一(A.e1)o/mv,bl一( W z 1)o/J:,b2一(A2: o/J ,
b。一( 磊.o/J:
这些参数都是依赖于空气动力特性的参数,随
着飞行高度和飞行马赫数的变化而变化。本文中将
这些参数的变化拟合成二次曲线,在设计控制规律
时用二次函数代表其变化。
2 自适应控制系统设计
由于该系统的状态变量无法全部观测,所以本
文采用Narendra提出的只利用系统输入输出量的
模型参考自适应控制理论设计了火箭助飞鱼雷自适 应控制规律。
2.1被控对象和参考模型
在基于经典控制理论设计的控制系统中,保留
舵回路,并将其近似为一个比例环节;保留阻尼回
路,以提高弹体的阻尼特性。舵回路和阻尼回路以及 弹体的俯仰角回路构成控制对象,其数学模型为:
WP(s)一 (3)
参考模型的选择应使其输出具有理想的动态特
性,并且阶次应与被控对象相同。选用如下三阶环节
作为本系统的参考模型 : Wm㈤一 ==: b ̄ls丽+b=o(4)
2.2控制器结构
在本系统中,由于得不到全部状态变量,现引入 两个状态变量滤波器F 和 。F 的输入信号为被
控对象的输入“,F 的输入信号为被控对象的输出 Y ,外加前馈增益k。和补偿多项式L( )。相应的控
制器结构如图1所示。
图1俯仰通道控制系统结构图 其中,状态变量滤波器F :
W ) ( 1 G b--- (5)
状态变量滤波器F :
W。(s)一 。+ (sI—G) 6= 等+ 。(6)
前馈控制器:W。(s)一志。。
补偿器£( ): ( )的选取应使 , ( ) ( )相对
阶为1,所以L(s)一s+a。。
c一(c1,c2,…,c 1) ,d==:( 1,d2,…,d 一1) 为
可调参数向量;F(s)为 一1阶首~多项式;C( )、D ( )为 一1阶多项式。
G== 0 1 … O
L—g1 一g2 … 一 6一(0,0,…,1) ,∈R 一
至此,被控对象的输入可表示为: (f)一Or e1 ’r (7)
其中 =( ,,(£), 1(f),Yp(£), 2(f)),07’一(志。,
c ,d。,d )分别为信号向量和可调参数向量。 —
(s) 。 2.3模型匹配 由图1知,当参考模型与可调系统完全匹配时:
F( )一N (s)L( ),ko=足, /kp
[F(5)一C( )] (s)一ED(s)+d。F(s)]志pNp(s)===
(s)N,(5) (8)
设计确定N ( )后,F(s)亦随之确定。当N ( )
和Mp( )互质时,必有[F( )~c( )]和ED(5)+ 。F (s)]使式(8)成立。
・80・ (总第35—1712) 火力与指挥控制 2010年第1O期
王一匿]一 篓§量]匿]+匮 ][ s L
令 (f)一 ’+ ( ),式中0 表示可调系统与参
考模型完全匹配时的参数向量; 表示参数误差向
=L( )[ 。+ ] L一 (s) 一( ) + (5) (10)
由此可得系统增广状态方程
::=A z+6f Y,十 ( ) ]
Y,=ATx=ATxp (11)
p+ b h bp(c ) bp( ) ]
式中A 一f dobh bp(f ) ,+G b(d ) f l 6^ r o G j
bc一[6 ,b,O],bY=(1,0,0,…,O)
则增广误差方程为
e=A P+L(s)6r[ ’ ]
e1=hfe (12)
相应的传递函数为:
在正定对称矩阵|P和半正定对称矩阵Q,使PA +
A P一~Q;bYP=hT成立,相应地自适应参数调节
规律为 =一re 。此时系统全局一致稳定, (f)有
界,当 )充分激励时,lira1 (f)I一0,lira lI ll一0。
3 仿真结果与讨论
选计算步长,l一0.1,可调参数初值经计算得
用数值积分法仿真,用Matlab语言编写仿真程
序,在程序中用参数拟合函数表示参数的变化 。
时问/s 时间/s
圈2(a) 自适应系统阶跃 图2 ) 传统双闭环控制系 响应 统阶跃响应 由图2(a)及图2(b)可知,自适应系统的超调量 和调节时间均明显优于传统控制系统。 、
(2)抗干扰和抗过程参数变化情况
给定参考输入为单位阶跃信号,当f=20 S时,
在过程输出端加一幅值为0.1的恒值干扰,同时过 程参数突然变化:
1—} l*0.8 2—} 2*0.7, 3—} 3*0.85, l— l
*1.1,Cx2 c 2*1.3 自适应系统与传统双闭环控制的输出响应如图
3所示。 1.2 l o.8 o.6 o.4 o.2 o o.2 o 5 1o 15 20 25 30 35 时间(s) 1.4 1.2 1 0.8 0.6 0.4 0.2 0
时问(8)
图3(a) 自适应系统干扰 图3(b) 传统双闭环干扰响 响应 应 由图3(a)及图3(b)可知,自适应系统相对于传 统控制系统具有较强的抗干扰能力和抗过程参数变
化能力。
4 结 论
本文针对火箭助飞鱼雷在空中段飞行过程中各
种动力学参数随飞行高度与飞行马赫数变化十分剧 烈、要求具有较快的姿态响应速度和较小的超调量
航空航天中的火箭姿态控制系统设计

航空航天中的火箭姿态控制系统设计
航空航天领域中的火箭姿态控制系统设计是确保火箭在飞行中能够保持所需的姿态和稳定性的关键部分。火箭姿态控制系统不仅仅是为了方便整个火箭的运行和飞行,更是为了确保火箭能够精确地达到特定的轨道、角度和位置。
火箭姿态控制系统设计的目标是确保火箭在它的飞行轨道上能够精确地达到特定的姿态和稳定性,并且能够适应在不同的飞行阶段中的各种环境和气象条件。
火箭姿态控制系统一般由以下几个部分组成:推进系统、导向系统、姿态感知与测量系统、控制系统和动力系统。每个部分在确保火箭姿态控制的同时,都有其自身的设计考量和功能。
首先,推进系统是火箭姿态控制系统中最为关键的部分之一。推进系统的设计应该考虑到火箭的推力、推力持续时间和推力方向的变化。推进系统能够提供相应的推力和速度,以使火箭能够保持所需的姿态和稳定性。
其次,导向系统是为了控制火箭的方向和角度,确保火箭沿着预定的轨迹飞行。导向系统一般使用陀螺仪或星敏感器等设备来感知和测量火箭的姿态信息。这些信息将被传输给控制系统以进行相应的调整和纠正。
姿态感知与测量系统是用来感知和测量火箭的姿态信息的关键系统,其设计需要确保获取到的姿态数据准确可靠。姿态感知与测量系统可以使用加速度计、陀螺仪、星敏感器等设备进行姿态测量。这些测量结果可以被传输给控制系统进行火箭姿态的控制和调整。
控制系统是火箭姿态控制系统中的核心部分,负责处理姿态感知与测量系统获取的数据,并根据预先设定的目标进行控制策略的制定。控制系统可以使用PID控制器等算法来进行姿态调整和控制,以确保火箭能够达到所需的姿态和稳定性。
最后,动力系统是为火箭姿态控制系统提供所需能量的部分。动力系统主要包括供电系统、推进系统和控制系统。其中,供电系统负责为其他系统提供所需的电力,推进系统提供推力和速度,控制系统进行姿态调整和控制。
在火箭姿态控制系统设计过程中,还需要考虑到其他因素,如稳定性、抗干扰性和可靠性等。稳定性是指火箭能够在不受外界干扰的情况下保持所需的姿态和稳定性。抗干扰性是指火箭姿态控制系统能够适应各种外界干扰和气象条件的能力。可靠性是指火箭姿态控制系统在整个飞行过程中能够保持正常运行的概率。
火箭助飞鱼雷水下射击禁区建模与仿真

火箭助飞鱼雷水下射击禁区建模与仿真
佚 名
【摘 要】The definition of rocket assisted torpedo (RAT) shooting
forbidden zone and the division principle are given. Accordingly, the
calculation models of shooting forbidden zones in initial searching phase,
pursuing phase and re-searching phase of a rocket assisted torpedo are
built by considering the characteristic of its underwater trajectory. The
influences of some factors on the shooting forbidden zones are analyzed
via simulation, and the result indicates that the torpedo homing distance
and velocity, as well as the maximum velocity of target, are the key
influencing factors. Further, the expression of RAT underwater shooting
forbidden zone is simplified according to infaust instance.% 射击禁区是影响火箭助飞鱼雷作战使用安全的重要因素。给出了火箭助飞鱼雷射击禁区的定义及划分原则;结合火箭助飞鱼雷水下弹道特点,建立了火箭助飞鱼雷初始搜索段、跟踪段和再搜索段的射击禁区解算模型。仿真分析了不同因素对火箭助飞鱼雷水下射击禁区的影响,仿真结果表明,鱼雷自导作用距离、鱼雷航速以及目标最大航速是影响射击禁区大小的主要影响因素。最后,从不利角度出发对火箭助飞鱼雷水下射击禁区的计算公式进行了简化。
火箭助飞鱼雷水下射击禁区建模与仿真 2

火箭助飞鱼雷水下射击禁区建模与仿真
佚 名
【期刊名称】《鱼雷技术》
【年(卷),期】2013(000)003
【摘 要】射击禁区是影响火箭助飞鱼雷作战使用安全的重要因素。给出了火箭助飞鱼雷射击禁区的定义及划分原则;结合火箭助飞鱼雷水下弹道特点,建立了火箭助飞鱼雷初始搜索段、跟踪段和再搜索段的射击禁区解算模型。仿真分析了不同因素对火箭助飞鱼雷水下射击禁区的影响,仿真结果表明,鱼雷自导作用距离、鱼雷航速以及目标最大航速是影响射击禁区大小的主要影响因素。最后,从不利角度出发对火箭助飞鱼雷水下射击禁区的计算公式进行了简化。
【总页数】6页(P213-218)
【正文语种】中 文
【中图分类】TJ631.8
【相关文献】
1.水下驻留无人水下航行器驻留过程建模与仿真 [J], 张斌;宋保维;朱信尧;朱崎峰
2.火箭助飞鱼雷对随机机动目标的射击效率仿真 [J], 周明;徐德民
3.飞航式火箭助飞鱼雷弹道建模与仿真 [J], 崔洪坤;孙振新
4.基于噪声干扰器对抗的火箭助飞鱼雷射击效率仿真研究 [J], 丁红岩;宋保维;周明;姜凯峰
5.火箭助飞鱼雷系统建模与空中弹道仿真研究 [J], 王晓娟;唐世轩;刘正平
因版权原因,仅展示原文概要,查看原文内容请购买
火箭助飞鱼雷海上落点测控系统测量误差分析

火箭助飞鱼雷海上落点测控系统测量误差分析
张玉涛;薛飞;李鹏
【期刊名称】《鱼雷技术》
【年(卷),期】2012(020)005
【摘 要】火箭助飞鱼雷海上落点是影响其命中精度的重要参数,在试验测量时,用于水声定位的海上浮标可能会出现缺失而影响其测量精度.本文利用Matlab软件对火箭助飞鱼雷海上落点测量浮标预设阵型进行了仿真研究,分析了缺失部分浮标对测量精度的影响,给出了缺失浮标数量及阵型最低条件,即当12个浮标中缺失4个浮标且阵型不对称时,测量精度会迅速下降.研究结果表明,在落点测控过程中,如果文中的预设浮标阵型不满足最低条件,应重新调整浮标.该研究可为海上实际试验指挥决策提供技术支撑.
【总页数】4页(P392-395)
【作 者】张玉涛;薛飞;李鹏
【作者单位】中国人民解放军91439部队,辽宁大连,116041;中国人民解放军91439部队,辽宁大连,116041;中国人民解放军91439部队,辽宁大连,116041
【正文语种】中 文
【中图分类】TJ631.2;TM46
【相关文献】
1.弹丸海上落点声学测量方法研究 [J], 刘德耀;吴军波;武翰文
2.DS/FH混合扩频测控系统中测量误差分析 [J], 鲍君海;张晓林;刘佳;周波 3.火箭助飞鱼雷入水姿态角海上测量方法探讨 [J], 杨绪升;周学滨;谢峰
4.火箭助飞鱼雷落点测量方法 [J], 马锦垠
5.一种海上落点声学测量基站优化布设方法 [J], 张志伟;孙翱;张旭;李智生
因版权原因,仅展示原文概要,查看原文内容请购买
基于作战效率的水面舰艇鱼雷攻潜火力分配优化
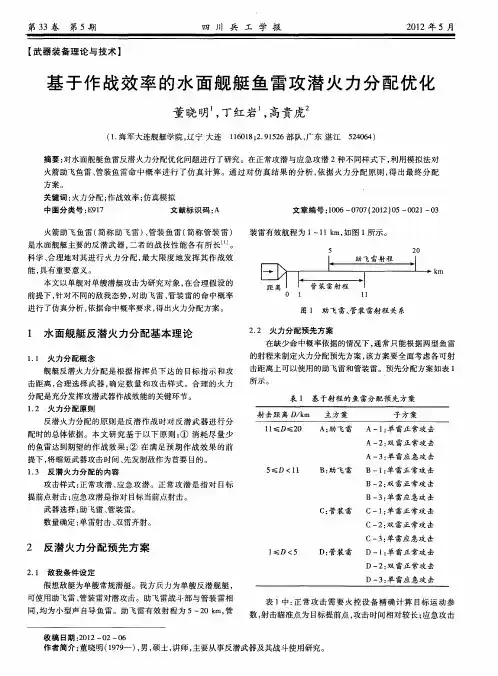
第33卷第5期 四川兵工学报 2012年5月 【武器装备理论与技术】 基于作战效率的水面舰艇鱼雷攻潜火力分配优化 董晓明 ,丁红岩 ,高贵虎 (1.海军大连舰艇学院,辽宁大连116018;2.91526部队,广东湛江524064) 摘要:对水面舰艇鱼雷反潜火力分配优化问题进行了研究。在正常攻潜与应急攻潜2种不同样式下,利用模拟法对 火箭助飞鱼雷、管装鱼雷命中概率进行了仿真计算。通过对仿真结果的分析,依据火力分配原则,得出最终分配 方案。 关键词:火力分配;作战效率;仿真模拟 中图分类号:E917 文献标识码:A 文章编号:1006—0707(2012)05—0021—03 火箭助飞鱼雷(简称助飞雷)、管装鱼雷(简称管装雷) 是水面舰艇主要的反潜武器,二者的战技性能各有所长 。 科学、合理地对其进行火力分配,最大限度地发挥其作战效 能,具有重要意义。 本文以单舰对单艘潜艇攻击为研究对象,在合理假设的 前提下,针对不同的敌我态势,对助飞雷、管装雷的命中概率 进行了仿真分析,依据命中概率要求,得出火力分配方案。 1 水面舰艇反潜火力分配基本理论 1.1火力分配概念 舰艇反潜火力分配是根据指挥员下达的目标指示和攻 击距离,合理选择武器,确定数量和攻击样式。合理的火力 分配是充分发挥攻潜武器作战效能的关键环节。 1.2火力分配原则 反潜火力分配的原则是反潜作战时对反潜武器进行分 配时的总体依据。本文研究基于以下原则:①消耗尽量少 的鱼雷达到期望的作战效果;②在满足预期作战效果的前 提下,将缩短武器攻击时间、先发制敌作为首要目的。 1.3反潜火力分配的内容 攻击样式:正常攻潜、应急攻潜。正常攻潜是指对目标 提前点射击;应急攻潜是指对目标当前点射击。 武器选择:助飞雷、管装雷。 数量确定:单雷射击、双雷齐射。 2反潜火力分配预先方案 2.1敌我条件设定 假想敌艇为单艘常规潜艇。我方兵力为单艘反潜舰艇, 可使用助飞雷、管装雷对潜攻击。助飞雷战斗部与管装雷相 同,均为小型声自导鱼雷。助飞雷有效射程为5—20 km,管 装雷有效航程为1—11 km,如图1所示。 5 2O O 1 11 图1助飞雷、管装雷射程关系 2.2火力分配预先方案 在缺少命中概率依据的情况下,通常只能根据两型鱼雷 的射程来制定火力分配预先方案,该方案要全面考虑各可射 击距离上可以使用的助飞雷和管装雷。预先分配方案如表1 所示。 表1基于射程的鱼雷分配预先方案
运载火箭自适应增广控制参数设计及稳定性裕度分析
第46卷 第1期
2024年1月系统工程与电子技术
SystemsEngineeringandElectronicsVol.46 No.1January2024
文章编号:1001506X(2024)01027109 网址:www.sysele.com
收稿日期:20221212;修回日期:20230425;网络优先出版日期:20230906。网络优先出版地址:http:∥link.cnki.net/urlid/11.2422.TN.20230906.1020.012基金项目:国家自然科学基金(12002398)资助课题
通讯作者.引用格式:张亮,刘思,赵康伟,等.运载火箭自适应增广控制参数设计及稳定性裕度分析[J].系统工程与电子技术,2024,46(1):
271279.犚犲犳犲狉犲狀犮犲犳狅狉犿犪狋:ZHANGL,LIUS,ZHAOKW,etal.Parametersdesignandstabilitymarginanalysisofadaptiveaugmentingcontrolforlaunchvehicle[J].SystemsEngineeringandElectronics,2024,46(1):271279.运载火箭自适应增广控制参数设计及
稳定性裕度分析
张 亮1,,刘 思2,赵康伟1,胡存明2
(1.中山大学航空航天学院,广东深圳518107;2.上海航天控制技术研究所,上海201100)
摘 要:针对运载火箭主动飞行段的强鲁棒姿态控制系统设计要求,提出自适应增广控制器(adaptiveaug
mentingcontroller,AAC)的参数设计方法以及稳定性裕度分析方法。首先,针对传统运载火箭建立了小扰动线
性化方程,推导了传递函数,并基于特征点参数设计了比例微分(proportionalderivative,PD)控制器及校正网
鱼雷自动控制系统试卷及答案
鱼雷自动控制系统试卷1
一、概念题(每小题5分;共30)
1、鱼雷弹道的袋形深度
2、小扰动线性化
3、自由角
4、横舵管制
5、半实物仿真实验
6、捷联式惯导系统
二、简答题(每小题6分,共30分)
1、对没有横滚控制的鱼雷,试述鱼雷总统设计时重心侧移和重心下移的作用。
2、为了减小回旋横滚,往往将直鳍舵设计成什么样子?解释这种设计对回旋横滚的作用。
3、绘制鱼雷自动控制系统原理框图。
4、铰链力矩指什么?有什么作用?
5、简述回旋运动对深度误差的影响。
三、控制系统的状态方程为(20分)
•CXYbUAXX
其中,1210061000A 001b
321xxxX 001C
试用极点配置方法,确定反馈增益矩阵321kkkK,使闭环系统的特征值为
2*1,j1*2,j1*3
四、鱼雷横滚控制系统如下图所示:(20分) 图中,鱼雷横滚控制系统的开环传递函数为])[()1()(0441212001vAsJsskvAksGmxxmx
试用渐近稳定频域判据,求该非线性系统的渐近稳定条件。
答案
一、概念题(每小题5分;共30)
1、答:指鱼雷发射后的航行过程中跳离水面的现象。一般是不允许鱼雷跳水的,因为跳水不仅破坏了鱼雷的隐蔽性,而且也会影响某些部件工作可靠性。
2、在小扰动条件下,在“工作点”附近略去高阶小量,将物理过程的非线性关系简化为线性关系。
3、自由角指为了使鱼雷在设定深度上航行,必须保持平衡,可在鱼雷发射之前预先将横舵转动一个角度,这个预先设定的横舵角习惯上称为自由角。
4、管制指在鱼雷初始航行阶段,将横舵锁定在某一范围或一定的角度上。
5、所谓半实物仿真,就是将系统的一部分用实际装置,另一部分用数学模型在计算机省运行,并用适当的实验设备将实际装置于计算机连接起来。在鱼雷控制系统的半实物仿真实验中,一般控制装置采用实物,鱼雷运动的动力学特性采用失效模型在计算机上运行,再用运动模拟转台和深度伺服系统将两者连接起来。
鱼雷全弹道仿真系统性能最优设计
鱼雷全弹道仿真系统性能最优设计
任庆生;李斌;范若楠;曾进
【期刊名称】《计算机仿真》
【年(卷),期】2016(033)009
【摘 要】为了提高鱼雷摧毁水下或水面目标的效率,需解决系统中存在的强非线性、大计算量黑盒系统的优化问题,改进鱼雷性能,减少工作量.为此提出基于精英个体保留选择的CGA(Compact Genetic Algorithm)算法,并对算法中的参数设置进行了理论分析.以航程最短和脱靶量最小为目标,实现了鱼雷全弹道仿真系统性能最优设计.与传统的遗传算法相比,新算法不仅简单易实现,而且仅用不到原来一半的时间就能得到满意的结果,实现了复杂系统的快速优化.
【总页数】5页(P19-22,67)
【作 者】任庆生;李斌;范若楠;曾进
【作者单位】上海交通大学计算机系,上海200240;中同船舶重工集团公司第705研究所,陕西西安710075;中同船舶重工集团公司第705研究所,陕西西安710075;上海交通大学计算机系,上海200240
【正文语种】中 文
【中图分类】TP391.9;O224
【相关文献】
1.基于以太网的鱼雷声光复合制导全弹道仿真平台构建 [J], 李斌;郑为;万亚民
2.高空远程滑翔鱼雷全弹道仿真关键技术 [J], 潘光;吴文辉;毛昭勇;黄桥高 3.基于MATLAB的反鱼雷鱼雷固定提前角导引弹道仿真 [J], 潘光;杨悝
4.基于双欧拉法的鱼雷空中弹道仿真 [J], 任斌; 温志文; 杨智栋
5.基于双欧拉法的鱼雷空中弹道仿真 [J], 任斌; 温志文; 杨智栋
因版权原因,仅展示原文概要,查看原文内容请购买
火箭助飞鱼雷入水点散布误差综合分析
火箭助飞鱼雷入水点散布误差综合分析
王炳魁;门金柱;周明
【期刊名称】《舰船科学技术》
【年(卷),期】2009(031)011
【摘 要】火箭助飞鱼雷的入水点散布误差是影响其射击效率的重要因素.根据火箭助飞鱼雷空中弹道的特点,从干扰因素的不同来源出发,分析了火箭助飞鱼雷入水点散布的主要误差源,讨论了其影响火箭助飞鱼雷射击效率的内外因素及作用规律,并据此对相关系统的改进或进行误差补偿提出了建议,对实际使用武器时有效地减小入水点散布误差,提高火箭助飞鱼雷的射击效率有一定的指导意义.
【总页数】4页(P59-62)
【作 者】王炳魁;门金柱;周明
【作者单位】海军大连舰艇学院水下作战研究所,辽宁,大连,116018;海军大连舰艇学院,水武与防化系,辽宁,大连,116018;海军大连舰艇学院水下作战研究所,辽宁,大连,116018
【正文语种】中 文
【中图分类】TP391.9
【相关文献】
1.风对火箭助飞鱼雷入水点散布影响的仿真分析 [J], 吴铭;吴芳;高青伟
2.火箭助飞鱼雷入水点测量系统的设计与实现 [J], 马锦垠;侯宝娥
3.火箭助飞鱼雷入水点精度Bayes点估计评定方法 [J], 邵宗战;侯代文;房毅 4.火箭助飞鱼雷入水点精度评定方法 [J], 宁永成;侯代文;邢国强
5.火箭助飞鱼雷综合落水散布误差分析 [J], 李琛;谭捷
因版权原因,仅展示原文概要,查看原文内容请购买
鱼雷控制系统计算机辅助分析设计与仿真课程设计
1 鱼雷控制系统计算机辅助分析设计与仿真课程设计
简介
鱼雷控制系统是一种用于海上军事作战的重要装备。为了能够更好地研究和设计鱼雷控制系统,需要使用现代计算机技术来进行辅助分析和仿真。本课程设计旨在提供计算机辅助分析设计与仿真的基础知识和技能,帮助学生更好地掌握鱼雷控制系统的设计与开发。
课程安排
本课程设计将分为以下几个部分:
第一部分:理论知识介绍(预计时间:2周)
本部分将介绍课程设计所需要的理论知识。具体内容包括: - 鱼雷控制系统的基本原理 - 现代计算机技术在鱼雷控制系统中的应用 - 计算机辅助分析设计与仿真的基本概念和方法
第二部分:软件使用技能训练(预计时间:4周)
本部分将介绍鱼雷控制系统的仿真软件,并通过实际操作,让学生掌握软件的使用技能。具体内容包括: - 仿真软件的安装和配置 - 仿真软件的基本功能和操作方法 - 鱼雷控制系统仿真场景的设定和调整
第三部分:鱼雷控制系统仿真设计(预计时间:4周)
本部分将要求学生根据指定的仿真场景,使用仿真软件完成鱼雷控制系统的设计。具体内容包括: - 仿真场景的设定和要求 - 鱼雷控制系统的设计和调整 -
仿真结果的分析和报告撰写 2 第四部分:课程总结与展望(预计时间:1周)
本部分将对本课程设计进行总结,并展望计算机辅助分析设计与仿真在鱼雷控制系统研究领域的未来发展方向。
学习方法
学生可以通过以下方式获得本课程设计的学习资料和支持: - 在线课程:本课程设计的学习资料将以在线课程的形式提供,学生可以通过网络随时随地进行学习。 - 项目文档:本课程设计的项目文档将提供详细的指导和要求,学生可以根据文档进行实践和操作。 - 讨论区支持:本课程设计将设立讨论区,学生可以在讨论区与老师和同学进行交流和讨论,获得支持和帮助。
参考资料
• 蔡健祥.现代控制原理与应用[M].北京:高等教育出版社,2003.
• 杨永华. Matlab在控制系统设计中的应用[M]. 北京: 科学出版社,