
三相异步电动机按转子磁链定向的矢量控制系统仿真
摘要本文对三相异步电动机按转子磁链定向的矢量控制系统进行了计算机仿真研究,运用Matlab/Simulink和SimPowerSystem工具箱及面向系统电气原理结构图的仿真方法,实现了带转矩内环的转速、磁链闭环矢量控制系统的建模与仿真;重点介绍了调速系统的建模和调节器参数的设置,给出了矢量交流调速系统的仿真模型和仿真结果非常接近实际情况,说明了仿真模型的正确性。
关键词:异步电动机;交流调速;矢量控制目录摘要 (I)1概述 (1)2总系统设计 (2)3子系统设计 (6)3.1 转速控制器 (6)3.2 定向控制器 (6)4三相异步电动机磁场定向矢量控制系统仿真 (8)4.1参数给定 (8)4.2系统仿真 (10)总结 (12)参考文献 (13)附录 (14)1概述交流调速技术在工业领域的各个方面应用很广,对于提高电力传动系统的性能有着重要的意义,由于电力传动系统的复杂性和被控对象的特殊性,使得对它的建模与仿真一直是研究的热点。
对其仿真研究不能像控制系统那样可用各环节简化传递函数来表示,这样会有很多重要环节被忽略,完全体现不了交流调速系统的整体结构和各个环节点上的信号状态。
对电气传动系统的建模仿真力求达到与实际系统相一致,Matlab提供的Simulink中的电力系统工具箱(SimPowerSystems)能很好地满足这一要求。
以往对电气传动系统的仿真研究主要集中在电机的建模和仿真,最近,许多对复杂电力传动系统的建模仿真方法已提出,主要有运用仿真工具箱对电力传动系统建模仿真和将电力传动系统的功能单元模块化的仿真建模。
由于三相异步电动机是一个多变量、强耦合非线性系统,存在着高性能上难以控制的问题。
矢量控制技术有按转子磁链定向和按定子磁链定向的控制等策略。
按转子磁链定向矢量控制给出了交流电动机的基本解耦控制方法。
在设计调速系统过程中,利用Matlab按转子磁链定向矢量控制的交流调速系统仿真,正确的应用坐标变换模块是建立转子磁链模型的基础。
同时,转子磁链、转矩解耦环节的模型也是仿真的关键因素。
2总系统设计本文采用定子电流励磁分量和转矩分量闭环控制的矢量控制由于此方案具有电流励磁分量与和转矩分量的反馈形成双反馈,具有良好的性能,因此采用此方案。
三相 异步电动机磁场定向矢量控制系统模块(Field-OrientedControl Induction Motor Drive ) 图标如图2-1所示:图2-1 磁场定向矢量控制系统系统模块的原理如图2-2所示:转速给定转速控制器定向控制器制动单元电流检测转速检测三相逆变器三相不控整流器A B C图2-2 磁场定向矢量控制交流调速系统原理图系统主电路有三相不控桥、直流母线、三相逆变器和异步电机组成,逆变器由转速控制器和磁场定向控制器控制,直流母线上有滤波电容和制动单元。
磁场定向控制器用于完成电动机转子磁场观测、定向、坐标变换、PWM 调整和驱动信号的产生和分配,是系统的重要控制单元。
模块输入有SP 、Mec-T 、A 、B 、C 5个端口,其中输入SP 用于设定转速,设定的转速一般是阶梯函数,为了避免给定突变时可能带来的电流和转矩冲击,模块有加减速的限制。
输入Mec-T 用于设定机械负载转矩,如果负载转矩与转速符号相反,则加速转矩取决于电磁转矩和负载转矩之和。
A 、B 、C 是三相电源输入端。
模块输出有三路,Motor、Conv.和Ctrl。
Motor端口可以通过电动机测速模块motor demux观测电动机的参数、整流输出电流和逆变器输入电流等。
Conv.端口输出变流器参数,包括直流母线电压、整流器输出电流和逆变器输入电流等,这些参数也可以通过多路测量器multimeter来观测。
Ctrl端输出控制器参数,包括转矩给定、实际速度与速度给定之间的偏差等。
模块的对话框如下图2-3所示,对话框有3页:Asynchronous Machine、Converter and DC bus 也设置不控整流器、逆变器和直流母线滤波电容和制动单元参数,Controller参数也包括转速控制器和磁场定向控制器的参数,系统的控制有转速和转矩两种方式可以选择。
a)b)c)a)电机参数页b) Converter and DC bus参数页c)控制器参数页图2-3 磁场定向控制系统对话框Application Libraries模型库中交流调速系统的组成基本相同,主电路实AC/DC/AC 结构,主电路的整流器、逆变器和异步电机模型都取自Simpowersystems模型库中,因此对话框中的参数也与模型库相应模块的参数相同。
直流母线的滤波电容和制动单元结构和参数与直流PWM调速系统主电路中的相同。
各种系统的不同在于采用不同电动电动机和控制策略。
在磁场定向矢量控制中控制策略体现在定向控制器中,各种系统也有基本相同的转速控制器,因此在以下调速系统介绍中重点介绍体现控制策略的模块。
系统中的控制器模块计算都是离散的,并且转速控制器和反映控制策略的模块有不同的采样时间(在对话框中设定)。
3子系统设计3.1 转速控制器磁场定向矢量控制系统模型见附录,模型由二极管整流器、三相逆变器、异步电动机组成的主电路和转速控制器(Speed Controller ),定向控制器(F.O.C )等组成。
其中转速控制器结构如图3-1所示,内部结构省略。
转速给定*N 经过加减速限制环节(Rate Limiter ),使阶跃输入时实际转速给定的上升和下降斜率,转速反馈N 经过低通滤波器(Low Pass filter)得到转速偏差(*N N -)。
Proportional gain 、Integral gain 和Discrete-Time Integrator 模块组成带限制的离散PI 调节器,调节器的输出经过了选择开关,根据对话框中设定的转矩或转速控制方式决定转速控制器的输出。
加减速斜率、PI 调节器比例和积分系数、低通滤波器截止频率(Cutoff Frequency )等参数都在对话框中设置。
图3-1转速控制器转速控制器中有一个磁通表,磁通表使电动机在基速以下保持额定磁通,基速以上进行弱磁控制,磁通表是一个LOOK UP 模块,其设定见表3-1,在2000 r/min 以下保持额定磁通nf ,在2500r/min 以上开始弱磁,额定磁通nf 在定向控制器对话框中设定。
表3-1 磁通表转速(r/min) 0500100015002000250030003500磁通/Wbnfnfnfnfnf0.9nf0.72nf0.51nf3.2 定向控制器用于限制开关频率,改善脉冲波形。
定向控制器(F.O.C )是矢量控制的核心模块,模块的功能是:1)将输入的定子三相电流经过3s/2r 变换(ABC-DQ 模块)得到dq 坐标系上的两相电流i sd 、i sq 。
2)由磁通观测器计算转子磁链:()rs d m T i L phir +⨯=1 (3-1)由模块Teta Calculation 计算转子转角:()()wm r r q m P R L phir I L Teta +=** (3-2)3)由磁通调节器Flux-PI 模块计算转子磁链给定值Phir*,由励磁电流模块i *d Calculation 计算定子电流励磁分量i *d :m d L phir i =* (3-3)4)根据转速调节器输出Torque*和转子磁链Phir 计算定子电流转矩分量i sq :()()()phir T L L p i e m r sq ***=132 (3-4)5)根据定子电流励磁分量i sd 和定子电流转矩分量i sq 经过2r/3s 变换(DQ-ABC 模块)得到三相定子电流的给定值i *abc 。
6)三相定子电流的给定值i *abc 与定子电流的实际值i abc 经过电流调节器(Current Regulation )得到6个驱动信号Pulses ,电流调节器由3个滞环控制器组成,并经过3个逻辑非模块得到6路驱动信号见图3-2。
滞环控制器的环宽由对话框中电流控制器参数设定。
电流调节器之后的pulse droping 模块内有3个D 触发,其中D 触发内部结构如图3-3所示。
图3-2电流调节器图3-3 D 触发器模块4三相异步电动机磁场定向矢量控制系统仿真磁场定向矢量控制异步电机调速系统仿真模型结构图如图4-1所示,模型由磁场定向矢量控制系统模块(filed-oriented control induction motor drive ),三相电源(460V 、60Hz ),速度给定(peed reference ),负载转矩给定(Torque reference )和检测单元(demux ),Machine terminal voltages 等模块组成。
图4-1 磁场定向控制异步电动机调速系统仿真模型其中demux 为子系统 结构图如图4-2所示:图4-2 demux 内部结构图4.1参数给定(1) 电动机参数和控制参数 电动机功率149.2KVA ,电压460V/60Hz ,定子电阻14.85×310-Ω,电感0.3027×310-H ,互感10.46×310-H 。
转子电阻9.295×310-Ω。
电感0.3027×310-H 。
电动机转动惯量3.13.1 kg.m 2,摩擦系数0.08,极对数2。
(2)转速调节器和定向控制器参数转速控制器和定向控制电流控制器参数见表4-1:(3)仿真参数仿真参数如图4-3所示,仿真算法采用混合步长(Fixed-step)并采用离散算法(dicrete),仿真时间为3s。
图4-3 仿真参数设置4.2系统仿真系统的转速设定为:启动时t=0s时n*=500r/min,t=1s时n*=0,起动时负载转矩TL=0,t=0.5s时加载TL=795N×M,t=1.5s时负载转矩TL=-795N×M。
即电动机空载起动,0.5时加载电动机为正传电动状态,1s时电动机减速,1.5s时转速基本下降到0,同时负载转矩变负,电动机应产生相应的反转矩抵消负的负载转矩,使转速保持为0。
从图4-4中可以看到,在突加转速给定起动时,电动机转速按规定的加速度上升,在0.6s时转速基本达到500r/min,在0.6~1s间保持匀速旋转,对于2对极电动机转速为500r/min。
然后电动机按固定的减加速度下降,1.5s时转速下降到0,这时电动机的负电磁转矩抵消了负载转矩,保持转速为0电动机的同步转速为21.46r/min,考虑异步电动机的转差,转子实际转速为0,达到了控制要求。
图4-4系统仿真图总结本文在三相异步电动机按转子磁链定向的矢量控制系统的数学模型基础上,利用Matlab模块库中交流电动机本体模块、坐标变换模块等来进行调速系统的仿真。
基于转子磁场定向异步电机矢量控制电机及其系统分析与仿真讲解

基于转子磁场定向异步电机矢量控制在 20 世纪 60 年月从前,全球电气传动系统中高性能调速传动都采纳直流电动机,而绝大多数不变速传动则使用交流电机。
使得交流电机的应用遇到很大限制。
1971 年德国学者 Blaschke F 提出了交流电动机的磁场定向控制原理,应用坐标变换将三相系统等效为两相系统,再经过按磁场定向的同步旋转变换实现了定子电流励磁重量与转矩重量之间的解耦,从而达到对交流电机的磁链和电流分别控制的目的,为异步电机的调速确定了基础。
磁耦合是机电能量变换的必需条件,电流与磁通的乘积产生转矩,转速与磁通的乘积获得感觉电动势。
无论是直流电动机,还是交流电动机均这样。
交、直流电动机结构和工作原理的不一样,使得表达式差异很大。
1 三相异步电机非线性数学模型在研究异步电机数学模型时,作以下的假设(1)忽视空间谐波,三相绕组对称,产生的磁动势沿气隙按正弦规律分布。
(2)忽视磁路饱和,各绕组的自感和互感都是恒定的。
(3)忽视死心消耗。
(4)不考虑频率变化和温度变化对绕组电阻的影响。
无论异步电动机转子是绕线型还是笼型的,都可以等效成三相绕线转子,并折算到定子侧,折算后的定子和转子绕组匝数相等。
异步电动机三相绕组可以是Y 连接,也可以是连接。
若三相绕组为连接,可先用—Y变换,等效为Y 连接。
而后,按Y 连接进行解析和设计。
三相异步电机的物理模型以以下图1 所示,定子三相绕组轴线 A 、 B、C 在空间是固定的,转子绕组轴线a、b、c 随转子以角转速w 旋转。
图 1 三相异步电动机的物理模型异步电动机的动向模型由磁链方程、电压方程、转矩方程和运动方程构成。
此中磁链方程和转矩方程为代数方程,电压方程和运动方程为微分方程。
1.1 磁链方程异步电动机每个绕组的磁链是它自己的自感磁链和其他绕组对它的互感磁链之和 ,所以,六个绕组的磁链可用下式表示:A L AA L AB L AC L Aa L Ab L Ac i A B L BA L BB L BC L Ba L Bb L Bc i BCL CAL CB L CC L CaL Cb LCc i C (1)LaALaBLaCLaaLabLaci a a bL bALbBL bCL baL bbL bci b cLcALcB LcC Lca Lcb Lcci c式中 i A ,i B ,i C ,i a ,i b , i c 是定子和转子相电流的刹时价;A ,B ,C , a,b ,c 是各相绕组的全磁链。
异步电动机矢量控制系统仿真研究
异步电动机矢量控制系统仿真研究摘要:本文以异步电机矢量控制原理为基础,通过坐标变换和转子磁链位置计算,利用Matlab/Simulink 构建一种异步电动机矢量控制系统的模型。
通过仿真不仅验证了模型的正确性,而且还为实际调速系统控制算法实现提供可靠的分析依据。
关键词:矢量控制;异步电动机;Matlab/Simulink1 引言直流电动机调速系统具有优良的静、动态调速特性,其根本原因在于作为控制对象的他励直流电动机电磁转矩能够容易而灵活地进行控制[1-2]。
在1971 年德国学者提出的矢量变换控制方法中,正交旋转坐标系的直轴励磁轴(M)与转子磁场重合,交轴为转矩轴(T),转子磁场的交轴分量为零,电磁转矩的方程得到简化,即在磁场恒定的情况下,电磁转矩与交轴电流分量成正比,因此,感应电机的机械特性与他励直流电机的机械特性完全一样,实现了磁场和转矩的解耦控制。
像直流调速系统一样,实现了交流电动机的磁通和转矩分别独立控制,从而使交流电动机具有了直流电动机的全部点。
由于直轴和转子磁场重合,因此也称转子磁场定向控制[3-5]。
2 转子磁场定向(FOC)控制框图矢量控制系统的结构图如图1所示。
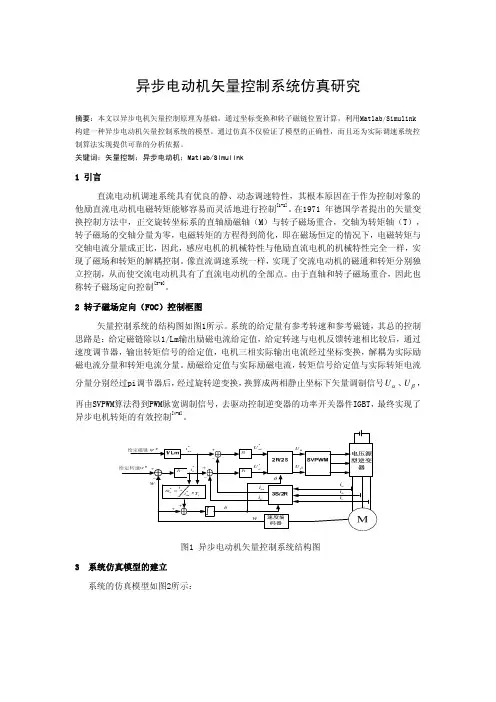
系统的给定量有参考转速和参考磁链,其总的控制思路是:给定磁链除以1/Lm输出励磁电流给定值,给定转速与电机反馈转速相比较后,通过速度调节器,输出转矩信号的给定值,电机三相实际输出电流经过坐标变换,解耦为实际励 磁电流分量和转矩电流分量。
励磁给定值与实际励磁电流,转矩信号给定值与实际转矩电流分量分别经过pi调节器后,经过旋转逆变换,换算成两相静止坐标下矢量调制信号αU 、βU ,再由SVPWM算法得到PWM脉宽调制信号,去驱动控制逆变器的功率开关器件IGBT,最终实现了异步电机转矩的有效控制[4-5]。
PI图1 异步电动机矢量控制系统结构图3 系统仿真模型的建立 系统的仿真模型如图2所示:图2 异步电动机矢量控制系统仿真图3.1 主要仿真模块介绍3.1.1 速度、转矩、磁链调节器模块三个调节器的参数值如表1;三个调节器的内部接线结构如图3所示。
按照转子磁链定向的矢量控制系统仿真

按照转子磁链定向旳矢量控制系统仿真1.矢量控制技术概述异步电机旳动态数学模型是一种高阶、非线性、强耦合旳多变量系统,其控制十分复杂。
矢量控制实现旳基本原理是通过测量和控制异步电动机定子电流矢量,根据磁场定向原理分别对机旳励磁电流和转矩电流进行控制,从而到达控制异步电动机转矩旳目旳。
将异步电动机旳异步电动定子电流矢量分解为产生磁场旳电流分量(励磁电流) 和产生转矩旳电流分量(转矩电流) 分别加以控制,并同步控制两分量间旳幅值和相位,即控制定子电流矢量,因此称这种控制方式称为矢量控制方式。
ω图1 带转矩内环节磁链闭环旳矢量控制系统构造图2.几种关键问题:●转子磁链函数发生器根据电机旳调速范围和给定旳转速信号,在恒转矩范围内恒磁通调速、转子磁通保持额定磁通;在恒功率范围内弱磁调速,转子磁通随转速指令旳增大而减小。
转子磁链函数发生器用来产生磁链大小信号。
这里采用下面旳曲线。
转子磁链旳幅值一般为1。
●转子磁链旳观测与定向转子磁链旳观测模型重要有二种:(1) 在两相静止坐标系上旳转子磁链模型电机旳定子电压和电流由传感器测得后,通过3S/2S 变换,再根据异步电机在两项静止坐标系下旳数学模型,计算转子磁链旳大小。
()r αm s αr r βr 11L i T T p ψωψ=-+ ()r βm s βr r αr 11L i T T p ψωψ=++ (2) 按磁场定向两相旋转坐标系上旳转子磁链模型三相定子电流 iA 、 iB 、iC 经3/2变换变成两相静止坐标系电流 is α 、 is β ,再经同步旋转变换并按转子磁链定向,得到M ,T 坐标系上旳电流 ism 、ist ,运用矢量控制方程式m st1s r rL i T ωωωψ-==mr smr 1L i T p ψ=+可以获得 ψr 和 ωs 信号,由ωs 与实测转速 ω 相加得到定子频率信号ω1,再经积分即为转子磁链旳相位角ϕ ,它也就是同步旋转变换旳旋转相位角。
异步电动机矢量控制系统的仿真
异步电动机矢量控制系统仿真1.异步电机矢量控制系统的原理及其仿真1.1 异步电动机矢量控制原理异步电机矢量变换控制系统和直接转矩控制系统都是目前已经获得应用的高性能异步电机调速系统,对比直接转矩控制系统,矢量变换系统有可以连续控制,调速范围宽的优点,因此矢量变换控制系统为现代交流调速的重要方向之一。
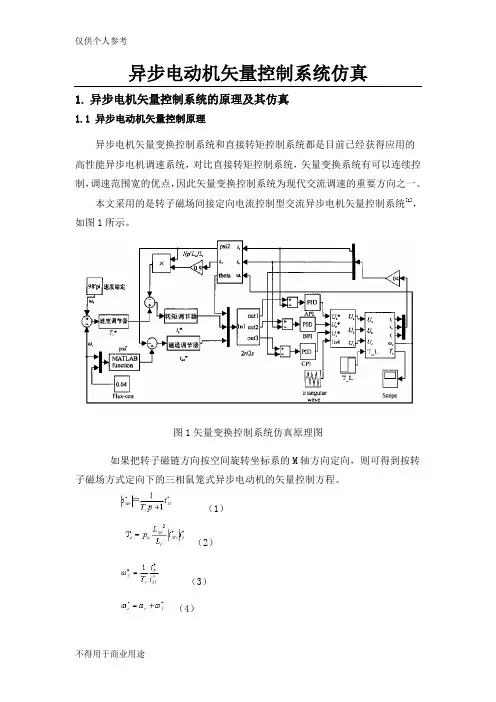
本文采用的是转子磁场间接定向电流控制型交流异步电机矢量控制系统[1],如图1所示。
图1矢量变换控制系统仿真原理图如果把转子磁链方向按空间旋转坐标系的M轴方向定向,则可得到按转子磁场方式定向下的三相鼠笼式异步电动机的矢量控制方程。
(1)(2)(3)(4)(5)上列各式中,是转子励磁电流参考值;是转差角频率给定值;是定子电流的励磁分量;是定子电流的转矩分量;是定子频率输入角频率;是转子速度;是转子磁场定向角度;是转子时间常数;和分别是电机互感和转子自感。
图4所示控制系统中给定转速与实际电机转速相比较,误差信号送入转速调节器,经转速调节器作用产生给定转矩信号,电机的激磁电流给定信号根据电机实际转速由弱磁控制单元产生,再利用式(1)产生定子电流激磁分量给定信号,定子电流转矩分量给定信号则根据式(2)所示的电机电磁转矩表达式生成。
、和转子时间常数Lr一起产生转差频率信号,与ωr相加生成转子磁场频率给定信号,对积分则得到转子磁场空间角度给定信号。
和经坐标旋转和2/3相变换产生定子三相电流给定信号、和,与定子三相电流实测信号、和相比较,由滞环控制器产生逆变器所需的三相PWM信号。
1.2 异步电机转差型矢量控制系统建模在MATLAB/SIMULINK环境下利用电气系统模块库中的元件搭建交流异步电机转差型矢量控制系统[2],电流控制变频模型如图2所示。
图2 电流控制变频模型图整个仿真图由电气系统模块库中的元件搭建组成,元件的直观连接与实际的主电路相像似,其中主要包括:速度给定环节,PI速度调节器、坐标变换模块、磁场定向模块、滞环电流调节器、IGBT逆变器元件、异步电动机元件以及测量和显示模块。
按转子磁链定向的矢量控制系统仿真研究

图 1 带转矩内环磁链闭环的矢量控制结构图 转子磁链反馈信号包含了转子磁链的大小
和位置,转子磁链的观测模型主要有二种[3]: (1)在两相静止坐标系的模型。定子电压和
电流由传感器测得后,经过 3s/2s 变换,根据异
图 3 调节器的内部结构 Transformation dq0_to_abc 模 块 将 上 一 级
按Ã转ÁÅÂÄ子磁链定向ÂÁ的Ã矢量Á控制系统仿真研究 科 技 论 坛
郭 瑞 王庆贤 (兰州交通大学自动化与电气工程学院,甘肃 兰州 730070)
摘 要:详细分析矢量控制系统对异步电机电磁转矩实时控制的原理,构建带转矩内环磁链闭环按照转子磁链定向矢量控制结构,对系统的各 部分进行了详细的阐述。利用仿真工具建立了仿真模型,结果表明该方法实现电磁转矩控制,达到良好的调速性能。
图 10 调速过程中的电流波形
20%,减速过程的快速性良好。在 3s 时刻加速 过程平滑,基本无冲击。
10%,转速也能良好的跟随给定值。整个调速过
5 结论
程中的电磁转矩指令值如图 6、图 7 为其响应,
矢量控制是一种优良的控制策略,带转矩
可以看出,系统对电磁转矩的控制是有效的。 内环磁链闭环矢量结构,得益于直接对转矩和
2.3.2 采集节点对总线命令的响应 控制管理计算机作为数据采集系统的主节 点,可向各节点发送总线命令。总线命令包括总 线检测或总线切换等。采集节点作为从节点,两 路总线的 eCAN 模块均设置有特定 ID 的邮箱 接受总线命令,这些邮箱始终使能,在收到数据 后可立即产生邮箱中断。不论命令从哪条总线 上传来,采集节点均能够进行响应。 若为总线切换命令,则调用相应函数,复位 当前总线,切换到另一总线。另外,为了便于恢 复通信,主节点在正常通信时,需将当前的邮箱 通信状况记录下来,包括正在发送和待发送的 信息。读该表即可获取系统原来进行的任务,实 现原来通信任务的可靠切换。其他从节点则只 需在复位后等待主节点重新请求数据即可。 总线检测则是主节点随机的向总线上的从 节点发送远程帧,从节点收到后,将自己的节点
异步电机矢量控制Matlab仿真实验

目录1. 矢量控制基本原理: (1)2.电机模型推导: (2)3。
仿真模型框图 (5)3。
1 坐标系下异步电机的仿真模型 (5)3。
2各元件的参数图 (6)3.3三相异步电机的仿真模型 (8)3。
4各模块的原理图 (9)3.5仿真的初始数据 (10)4 矢量控制系统设计 (11)4.1 矢量控制系统的电流闭环控制方式思想 (11)4。
2 MATLAB系统仿真系统设计 (11)4.3 PI调节器设计 (13)5.仿真结果 (15)6.个人总结 (17)7。
参考文献 (18)异步电机矢量控制Matlab仿真实验1. 矢量控制基本原理:矢量控制系统的基本思路是以产生相同的旋转磁动势为准则,将异步电动机在静止三相坐标系上的定子交流电流通过坐标变换等效成同步旋转坐标系上的直流电流,并分别加以控制,从而实现磁通和转矩的解耦控制,以达到直流电机的控制效果。
所谓矢量控制,就是通过矢量变换和按转子磁链定向,得到等效直流电动机模型,在按转子磁链定向坐标系中,用直流电动机的方法控制电磁转矩与磁链,然后将转子磁链定向坐标系中的控制量经变换得到三相坐标系的对应量,以实施控制。
其中等效的直流电动机模型如图1-1所示,在三相坐标系上的定子交流电流,,A B C i i i ,通过3/2变换可以等效成两相静止正交坐标系上的交流s i α和s i β再通过与转子磁链同步的旋转变换,可以等效成同步旋转正交坐标系上的直流电流sm i 和st i 。
m 绕组相当于直流电动机的励磁绕组,sm i 相当于励磁电流,t 绕组相当于电枢绕组,st i 相当于与转矩成正比的电枢电流。
其中矢量控制系统原理结构图如图1—2所示。
图1—1 异步电动机矢量变换及等效直流电动机模型图1—2矢量控制系统原理结构图通过转子磁链定向,将定子电流分量分解为励磁分量sm i 和转矩分量st i ,转子磁链r ψ仅由定子电流分量sm i 产生,而电磁转矩e T 正比与转子磁链和定子电流转矩分量的乘积,实现了定子电流的两个分量的解耦。
三相异步电动机按转子磁链定向的矢量控制系统仿真
摘要本文对三相异步电动机按转子磁链定向的矢量控制系统进行了计算机仿真研究,运用Matlab/Simulink和SimPowerSystem工具箱及面向系统电气原理结构图的仿真方法,实现了带转矩内环的转速、磁链闭环矢量控制系统的建模与仿真;重点介绍了调速系统的建模和调节器参数的设置,给出了矢量交流调速系统的仿真模型和仿真结果非常接近实际情况,说明了仿真模型的正确性。
关键词:异步电动机;交流调速;矢量控制目录摘要 (I)1概述 (1)2总系统设计 (2)3子系统设计 (6)3.1 转速控制器 (6)3.2 定向控制器 (6)4三相异步电动机磁场定向矢量控制系统仿真 (8)4.1参数给定 (8)4.2系统仿真 (10)总结 (12)参考文献 (13)附录 (14)1概述交流调速技术在工业领域的各个方面应用很广,对于提高电力传动系统的性能有着重要的意义,由于电力传动系统的复杂性和被控对象的特殊性,使得对它的建模与仿真一直是研究的热点。
对其仿真研究不能像控制系统那样可用各环节简化传递函数来表示,这样会有很多重要环节被忽略,完全体现不了交流调速系统的整体结构和各个环节点上的信号状态。
对电气传动系统的建模仿真力求达到与实际系统相一致,Matlab提供的Simulink中的电力系统工具箱(SimPowerSystems)能很好地满足这一要求。
以往对电气传动系统的仿真研究主要集中在电机的建模和仿真,最近,许多对复杂电力传动系统的建模仿真方法已提出,主要有运用仿真工具箱对电力传动系统建模仿真和将电力传动系统的功能单元模块化的仿真建模。
由于三相异步电动机是一个多变量、强耦合非线性系统,存在着高性能上难以控制的问题。
矢量控制技术有按转子磁链定向和按定子磁链定向的控制等策略。
按转子磁链定向矢量控制给出了交流电动机的基本解耦控制方法。
在设计调速系统过程中,利用Matlab按转子磁链定向矢量控制的交流调速系统仿真,正确的应用坐标变换模块是建立转子磁链模型的基础。
异步电机矢量控制系统的设计及仿真研究
-
G^(
s)
R( ]
s)
+
1 - C( s) G^( s)
1 + C( s) [G( s)
-
G^(
s)
D( ]
s)
( 7)
由式( 7) 可知,当模型与对象匹配,即 G^( s) = G( s) 时,若
选择 C( s) = G^ - 1 ( s) 且此时系统可实现,则式( 7) 变为 Y( s)
= R( s) ,即系统的输出始终等于输入,不受任何干扰。此外,
+ +
1 1
·2λλss
++11·s
( 11)
由式( 5) 可得基于内模控制的速度调节器为:
F( s)
=
(
Tc s
+ 1) ( 2λs Kλ2 s
+ 1)
( 12)
显然这也是一种 PID 调节器,但是它只有一个可调参数 λ。
图 5 矢量控制变频调速系统近似动态结构图
5 仿真试验结果
为验证本方案的有效性,搭建矢量控制系统如图 7 所 示,速度调节器采用内模控制方法。
收稿日期: 2011 - 03 - 13
前已经有许多较为成熟的方法,如定子磁场定向矢量控制、 气隙磁场定向矢量控制、转子磁场定向矢量控制、电压定向 矢量控制等,而且应用于工业领域中,获得了很好的控制效 果[1]。在矢量控制系统中,异步电机的速度调节器一般都采 用常规的比例积分即 PI 调节器。这种调节器具有结构简 单,可靠性较高,抗扰性强,稳态精度高等优点。由于采用了 饱和非线性控制,起动过程结束进入转速调节阶段后,必须 要使转速调节器退出饱和状态。按照 PI 调节器的特性,只 有使转速超调,才能使 ASR 退出饱和,这就是说采用 PI 调节 器的双闭环调速系统的转速动态响应必然有超调[2]。为解 决这一问题,文献[3]提出采用 I - P 控制器取代 PI 调节器
三相异步电机按转子磁链定向的矢量控制系统实验研究
突加 、 突卸3 N・ m负载 , 实验 波形 如图2 所示 , 从上 到下依次 为
1 通 道 观测 磁 链 反 馈 、 3 通道 观 测 转矩 指 令 、 4 通 道 观 测 转 矩
反 馈、 2 通道观 测转速 反馈 。对 于磁链 , l 格( 1 v) 代表0 . 5 Wb : 对 于转 矩 , 1 格( 1 v) 代表6 . 6 6 N・ m; 对 于转 速 , l 格 ( 1 V) 代
关 键词 : 矢量控制; 三 相 异步 电机 ; DS P
0 引 言
电机 是 电能消 耗 的最 大户 , 其中 工业 电机用 电量 占据 工 业用 电的比例 很高 。 三相 交流笼型异步 电机 因其成本低 、 可靠 性高、 维护 简 单 等优 点 , 成 为 在工 业控 制 领域 运用 最 多 的 电
L 忆
( 1 )
同步 旋 转 坐 标 系 幽 上 的 电 压 方 程 :
r } q ,  ̄ - 2l 0 县 q
M, 。 。 D J 9 d
…
u , d = R, i , #p d / ,  ̄ -( t o I 一 ) m u 尺 ( 2 ̄ 0 - 2) 0 t d
…
电磁 转 矩 方 程 :
n ( i , q i T d — i g ) ( 3 )
图2 突加 、 突卸负载 时系统性能
从 图中可 以看 出, 无论 是突加还 是突 卸负载转矩 , 电机在
经 过短 时间调 整后 总能将 速度 保持为 原来 的状 态, 速 度 波 动 不 大, 系统具有较 强的抗负载冲击能 力。 ( 下 转 第4 7 页)
异步电动机矢量控制系统仿真模型设计本科本科毕业论文
异步电动机矢量控制系统的仿真模型设计中文摘要:矢量控制是在电机统一理论、机电能量转换和坐标变换理论的基础上发展起来的,它的思想就是将异步电动机模拟成直流电动机来控制,通过坐标变换,将定子电流矢量分解为按转子磁场定向的两个直流分量并分别加以控制,从而实现磁通和转矩的解耦控制,达到直流电机的控制效果。
本文针对异步电动机磁链闭环矢量控制进行研究和探索。
通过空间矢量的坐标变换,对系统进行建模,其中包括直流电源、逆变器、电动机、转子磁链电流模型、ASR、ATR、AΨR 等模块。
并对控制系统进行了MATLAB/Simulink仿真分析。
关键词:异步电动机、矢量控制、MATLAB仿真Abstract:Vector control(VC) is based on motor unification principle,energy conversion and vector coordinate transformation theory.By transforming coordinate, The stator current is decomposing two DC parts which orientated as the rotator magnetic field and controlled respectively.So magnetic flux and torque are decoupled. It controls the asynchronous motor as a synchronous way. This paper does some research works of the asynchronous motor flux vector control closed-loop research and exploration. Through the space vector coordinate transformation, and the modeling of system,including DC power supply, inverter, AC motor, rotor flux current model, the ASR, ATR,AΨR and modules. And the control system is MATLAB/Simulink analysis.Key Words:Asynchronous Motor,Vector Control,MATLAB Simulation一、绪论1、交直流调速系统的相关概念及比较交流调速系统是以交流电动机作为控制对象的电力传动自动控制系统。