
典型二阶系统的z变换
典型二阶系统的z变换
在控制系统中,二阶系统是一种常见的系统结构,它由两个一阶子系统级联而成。
这种系统在许多实际应用中都有广泛的应用,例如机械控制、电路控制等领域。
在控制系统中,我们常常使用z变换来对系统进行分析和设计。
z变换是一种重要的数学工具,它能够将离散时间域函数转换为复平面上的函数。
在二阶系统中,我们可以使用z变换来描述系统的传递函数和频率响应。
通过对系统进行z变换,我们可以得到系统的离散时间域方程和频域特性。
二阶系统的传递函数通常可以表示为:
H(z) = (b0 + b1z^(-1) + b2z^(-2)) / (1 + a1z^(-1) + a2z^(-2))
其中,b0、b1、b2为输入信号的系数,a1、a2为输出信号的系数。
通过对传递函数进行z变换,我们可以得到系统的差分方程,从而可以分析系统的稳定性、阶跃响应和频率响应等特性。
对于二阶系统的稳定性分析,我们通常会计算系统的极点。
极点是传递函数的根,它决定了系统的稳定性。
在z平面上,稳定系统的极点应该位于单位圆内。
通过计算传递函数的极点,我们可以判断系统的稳定性。
在阶跃响应分析中,我们关注系统的响应时间和超调量。
通过对系
统的传递函数进行部分分式展开,我们可以得到系统的阶跃响应。
阶跃响应可以描述系统对阶跃输入信号的响应情况,包括响应时间和超调量。
通过分析阶跃响应,我们可以了解系统的动态特性。
频率响应分析是控制系统设计中的重要一环。
通过对系统的传递函数进行z变换,并将z变量替换为复平面上的点,我们可以得到系统的频率响应。
频率响应描述了系统在不同频率下的增益和相位特性。
通过分析频率响应,我们可以了解系统对不同频率输入信号的响应情况,并进行系统的合理设计。
二阶系统的z变换在控制系统分析和设计中具有重要的作用。
通过对系统进行z变换,我们可以得到系统的离散时间域方程和频域特性,从而进行系统的稳定性分析、阶跃响应分析和频率响应分析。
掌握二阶系统的z变换方法,对于控制系统的设计和优化具有重要意义。
《自动控制原理》复习题
第一章 习题1. 闭环和开环控制各有什么优缺点?开环: 结构简单,成本低廉,工作稳定,当输入信号和扰动能预先知道时,控制效果较好。
但不能自动修正被控制量的偏离,系统的元件参数变化以及外来的未知扰动对控制精度影响较大。
闭环:具有自动修正被控制量出现偏离的能力,可以修正元件参数变化及外界扰动引起的误差,控制精度高。
缺点:被控量可能出现振荡,甚至发散。
2.随动、恒值、程序控制系统。
按给定值变化规律分有:随动、恒值、程序控制系统。
3.开环、闭环、复合控制系统。
按系统结构分有:开环、闭环、复合控制系统4. 对一个自动控制系统的性能要求可以概括为哪几个方面 ? 可以归结为稳定性、准确性(精度)和快速性。
第三章 习题一、基本概念1.最大超调量: 直接说明控制系统的阻尼特性。
2. 过渡过程时间:在过渡过程的稳态线上,用稳态值的百分数∆(通常%2%5=∆=∆或)作一个误差允许范围,过渡过程曲线进入并永远保持在这一允许误差范围内,进入允许误差范围所对应的时间叫过渡过程时间。
3. 峰值时间: 欠阻尼系统单位阶跃响应输出达到最大值时对应的时间。
4. 上升时间:在单位阶跃信号作用下,欠阻尼二阶系统输出第一次达到最终稳态值所对应的时间。
5. 闭环主导极点:假如距虚轴较远的闭环极点的实部与距虚轴最近的闭环极点的实部的比值大于或等于5,且在距虚轴最近的闭环极点的附近不存在闭环零%100)()()(⋅∞∞-=c c tp c p σ点。
这个距虚轴最近的闭环极点将在系统的过渡过程中起主导作用,称之为闭环主导极点。
它常以一对共轭复数极点的形式出现。
6. 稳态误差:稳态误差ess是系统的误差响应达到稳定时的值,是对系统稳态控制精度的度量,是衡量控制系统最终精度的重要指标。
7.开环静态位置放大倍数KP8.开环静态速度放大倍数Kv9.开环静态加速度放大倍数Ka二、问答题1、线性连续系统稳定的充要条件是什么?答:系统特征方程式的根全部具有负实部。
控制工程基础期末考试复习资料

《控制工程基础》课程综合复习资料一、单选题1. 判断下面的说法是否正确:偏差()t ε不能反映系统误差的大小。
(A)正确(B)错误答案:B2. 判断下面的说法是否正确:静态速度误差系数v K 的定义是20lim .()s s G s →。
(A)正确(B)错误答案:B3.二阶振荡环节的传递函数G(s)=()。
(A)22,(01)21Ts T s Ts ξξ<<++ (B)22,(01)21T T s Ts ξξ<<++ (C)221,(01)21T s Ts ξξ<<++ (D)22,(01)21s T s Ts ξξ<<++ 答案:C4.函数5()301G jw jw =+的幅频特性()A w 为()。
(A)(B)(C)(D)259001w + 答案:D5.某一系统的误差传递函数为()1()1()i E s X s G s =+,则单位反馈系统稳态误差为()。
(A)01lim ()1()i s s X s G s →+ (B)01lim ()1()i s X s G s →+ (C)1lim ()1()i s s X s G s →∞+ (D)1lim ()1()i s X s G s →∞+ 答案:A6.某系统的传递函数为21()56s s s s φ+=++,其单位脉冲响应函数0()x t =()。
(A)23(2)1()t t e e t ---+(B)23(2)1()t t e e t --+(C)1()t(D)0答案:A7.图中系统的脉冲传递函数为()。
(A)1010()(1)()(1)()T T C z z e R z z z e --+=-+ (B)1010()(1)()(1)()T T C z z e R z z z e ---=-+ (C)210()10()(1)()T C z z R z z z e -=--(D)210()10()(1)()T C z z R z z z e --=-- 答案:C8.二阶系统的极点分别为120.5,3s s =-=-,系统增益2,则其传递函数为()。
差分方程及其Z变换法求解

= b0 r[(k + m)T ] + b1r[(k + m − 1)T ] + .......bm−1r[(k + 1)T ] + bm r (kT )
zX 1 ( z ) − zx1 (0) = X 2 ( z )
x2(kT)
z −1
x1(kT) z −1 x2(z) y[(k+1)T] KT
-
x1(0) 1 x1(z)
例2:画出例2所示离散系统的模拟图
y[(k + 1)T ] = -( KT -1) y (kT ) + KTr (kT ) r(kT)+ 1)T ] + ( KT -1) y (kT ) = KTr (kT ) y (k + 1) + ( K -1) y (k ) = Kr (k )
KT-1
三、差分方程的解
差分方程的求解:迭代法、z变换法。 迭代法:将原系统的差分方程化为如下形式:
y[(k + n)T ] = −a1 y[(k + n − 1)T ] − ...... − an −1 y[(k + 1)T ] − an y[kT ] + b0 r[( k + m)T ] + b1r[(k + m − 1)T ] + .......bm −1r[( k + 1)T ] + bm r (kT )
y (kT ) = 0.446 + 1.429(-0.4) k -1.875(-0.6) k
《自动控制原理》z变换与z反变换

《自动控制原理》z变换与z反变换自动控制原理是一门研究系统动态特性与控制方法的学科,其中涉及到了很多数学工具和方法,其中之一就是z变换和z反变换。
本文将对z 变换和z反变换进行详细的解释和介绍。
z变换是一种非常重要的数学工具,它是离散时间信号和系统分析中的一种常用方法。
z变换的定义如下:X(z)=Z[x(n)]=∑[x(n)*z^(-n)]其中,x(n)为离散时间信号,X(z)为z变换后的结果,z为变量。
z变换可以将离散时间信号从时域转换到z域,从而可以更方便地进行分析和处理。
z变换可以将离散时间信号表示为有理函数的形式,从而可以用于求解离散时间系统的频率响应、系统稳定性等问题。
z变换的性质有很多,这里只介绍其中几个重要的性质。
首先是线性性质,即线性系统的z变换可以表示为输入信号和系统冲激响应的z变换的乘积。
其次是时移性质,即输入信号的z变换与输入信号z变换乘以z^(-n)的结果相等。
最后是共轭对称性质,即输入信号为实数序列时,其z变换的共轭对称性质。
在进行z变换的计算时,可以使用z变换的表格、z变换的性质以及z变换的逆变换来简化计算。
z变换的逆变换可以将z域的信号重新转换回时域的信号,其定义如下:x(n) = Z^(-1)[X(z)] = (1/2πj) * ∮[X(z) * z^(n-1) * dz]其中,X(z)为z变换的结果,x(n)为z变换的逆变换结果。
z反变换可以将z域的信号转换为时域的信号,从而可以得到离散时间信号的具体数值。
z变换和z反变换在自动控制领域中有着广泛的应用。
例如,在系统建模和分析中,可以通过z变换将离散时间系统转换为z域的传递函数,从而可以方便地进行系统分析和控制器设计。
此外,在数字滤波器设计中,z变换也是一种常用的工具,可以将滤波器的差分方程转换为z域的传递函数,从而可以设计出满足要求的数字滤波器。
总结起来,z变换和z反变换是自动控制原理中的重要数学工具,可以方便地进行离散时间信号和系统的分析和处理。
自动控制理论智慧树知到答案章节测试2023年山东大学

第一章测试1.自动控制系统的工作原理是检测{偏差},再以{偏差}为控制作用,从而消除偏差。
()A:对B:错答案:A2.自动控制装置由{测量元件},{比较元件},调节元件,{执行元件}四部分组成。
()A:错B:对答案:B3.连续系统是指系统中各部分的输入和输出信号都是连续变化的模拟量。
()A:对B:错答案:A4.线性定常系统是用线性常系数微分方程描述的系统。
()A:对B:错答案:A5.给定输入是对系统输出量的要求值。
()A:对B:错答案:A6.被控量是指被控系统所要控制的物理量。
()A:对B:错答案:A7.被控对象是指被控制的机器,设备和生产过程。
()A:对B:错答案:A8.下列选项中,开环控制系统是指系统的输出量对系统()。
A:无控制作用B:其他选项都包括C:有无控制作用答案:A9.闭环控制系统是系统的输出量对系统有控制作用。
()A:对答案:A10.开环控制系统的特点是结构简单,无反馈,不能纠正偏差。
闭环控制系统的特点是能自动纠正偏差,需要考虑稳定性问题。
()A:错B:对答案:B第二章测试1.求图示系统的传递函数()A:B:C:D:答案:B2.下列选项中,求图示无源网络的传递函数G(S)==()A:B:C:D:答案:B3.下列选项中,求图示无源网络的传递函数G(S)==()A:B:C:D:答案:D4.下列选项中,求图示无源网络的传递函数G(S)=()A:B:C:D:答案:C5.用解析法列写线性系统的微分方程有哪些步骤?()。
A:确定输入输出、根据物理定律列元件各变量的微分方程、消中间变量、标准化B:确定输入、根据物理定律列元件各变量的微分方程、标准化C:确定输入输出、根据物理定律列元件各变量的微分方程、消中间变量D:确定输入、根据物理定律列元件各变量的微分方程、消中间变量、标准化答案:A6.传递函数与输入和初始条件无关。
()A:错答案:B7.物理性质不同的系统,完全可以有相同的传递函数。
()A:错B:对答案:B8.状态向量是以状态变量为元所组成的向量。
自动控制原理试题库20套和答案详解
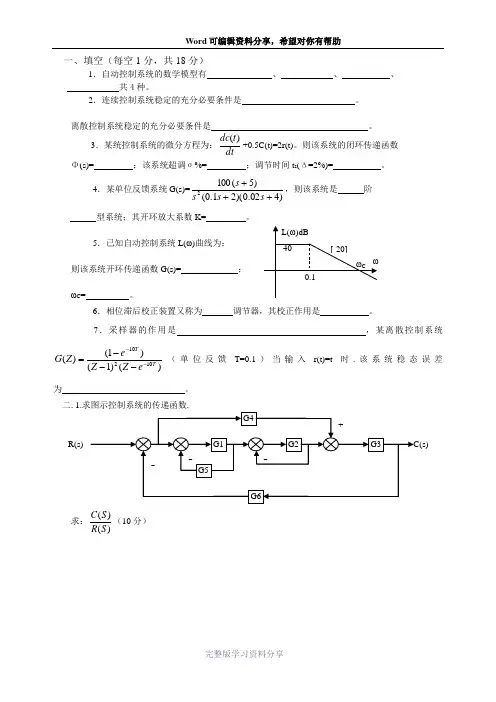
一、填空(每空1分,共18分)1.自动控制系统的数学模型有 、 、 、共4种。
2.连续控制系统稳定的充分必要条件是 。
离散控制系统稳定的充分必要条件是 。
3.某统控制系统的微分方程为:dtt dc )(+0.5C(t)=2r(t)。
则该系统的闭环传递函数 Φ(s)= ;该系统超调σ%= ;调节时间t s (Δ=2%)= 。
4.某单位反馈系统G(s)=)402.0)(21.0()5(1002+++s s s s ,则该系统是 阶 型系统;其开环放大系数K= 。
5.已知自动控制系统L(ω)曲线为:则该系统开环传递函数G(s)= ;ωC = 。
6.相位滞后校正装置又称为 调节器,其校正作用是 。
7.采样器的作用是 ,某离散控制系统)()1()1()(10210T T e Z Z e Z G -----=(单位反馈T=0.1)当输入r(t)=t 时.该系统稳态误差为 。
二. 1.求图示控制系统的传递函数.求:)()(S R S C (10分)R(s)2.求图示系统输出C(Z)的表达式。
(4分)四.反馈校正系统如图所示(12分)求:(1)K f=0时,系统的ξ,ωn和在单位斜坡输入下的稳态误差e ss.(2)若使系统ξ=0.707,k f应取何值?单位斜坡输入下e ss.=?五.已知某系统L(ω)曲线,(12分)(1)写出系统开环传递函数G(s)(1) (2) (3)(2)求其相位裕度γ(3)欲使该系统成为三阶最佳系统.求其K=?,γmax =?六、已知控制系统开环频率特性曲线如图示。
P 为开环右极点个数。
г为积分环节个数。
判别系统闭环后的稳定性。
(要求简单写出判别依据)(12分)七、已知控制系统的传递函数为)1005.0)(105.0(10)(0++=s s s G 将其教正为二阶最佳系统,求校正装置的传递函数G0(S)。
(12分)一.填空题。
(10分)1.传递函数分母多项式的根,称为系统的2. 微分环节的传递函数为3.并联方框图的等效传递函数等于各并联传递函数之4.单位冲击函数信号的拉氏变换式5.系统开环传递函数中有一个积分环节则该系统为型系统。
二阶传递函数离散化
二阶传递函数离散化二阶传递函数是指具有两个极点和一个零点的传递函数。
在离散化二阶传递函数之前,首先需要了解传递函数的概念。
传递函数是描述线性时不变系统的输入与输出关系的数学模型。
一般形式下传递函数可以表示为:H(z) = Y(z) / X(z)其中H(z)为传递函数,X(z)为系统的输入信号的z变换,Y(z)为系统的输出信号的z变换。
传递函数可以帮助我们理解系统的稳定性、频率响应以及对输入信号进行滤波等。
离散化是将连续时间系统转换为离散时间系统的过程。
在离散化过程中,最常用的方法是将连续时间信号通过采样转换为离散时间信号。
而对于传递函数的离散化,可以通过将连续时间传递函数转换为离散时间传递函数。
对于二阶传递函数的离散化,可以通过以下步骤实现:1.将连续时间传递函数的形式转换为z变换形式。
这可以通过将传递函数中的s变量替换为z变量来实现。
具体的方法是令z =e^(sT),其中T为采样周期。
将传递函数中的所有s替换为z,并将连续时间变量转换为离散时间变量。
2.将z变换传递函数约化为离散时间域差分方程的形式。
z变换传递函数通常可以表示为多项式的比例,具体形式为:H(z) = (b0 + b1z^(-1) + b2z^(-2)) / (a0 + a1z^(-1) +a2z^(-2))其中b0,b1,b2为输出信号中的系数,a0,a1,a2为输入信号中的系数。
3.将离散时间域差分方程转换为差分方程的形式。
差分方程表示了离散时间系统的输入与输出关系。
通过对离散时间域差分方程进行变换,可以得到差分方程的形式。
4.根据差分方程,可以进行进一步的分析和处理。
可以通过求解差分方程获得离散时间系统的输出响应,进而进行系统的稳定性分析和频率响应分析。
需要注意的是,在离散化过程中,采样频率对系统的离散化效果有很大的影响。
当采样频率足够高时,离散化系统的行为会更接近于连续时间系统。
因此,在离散化时需要选择适当的采样频率,以保证离散化系统能够有效地表达连续时间系统的动态特性。
信号与系统课件ch10 z变换-lec[10-3]
上讲回顾由零极点图对傅里叶变换进行几何求值分析一阶、二阶系统Z变换的性质(表10.1)常用Z变换对(表10.2)信号与系统课程组© 20142大纲310.1 Z 变换定义10.2 Z 变换的收敛域10.3 Z 逆变换10.4 由零极点图对傅里叶变换进行几何求值10.5 Z 变换的性质10.6 常用Z 变换对10.7 用Z 变换分析与表征LTI 系统10.8 系统函数的代数属性与方框图表示10.9 单边z 变换信号与系统课程组10.7 利用z 变换分析和表征LTI 系统•系统函数)()(z X n x )(n h [])()(n h ZT z H =)()()()()()(z H z X z X n h n x n y =∗= : 称为系统函数/ 传递函数410.7 利用z 变换分析和表征LTI 系统5这就是LTI 系统的傅里叶分析。
即是系统的频率响应。
如果 的ROC 包括单位圆,则 和 的ROC 必定包括单位圆,以 代入,即有()()()ωωωj j j e H e X e Y ⋅= LTI 系统的性质直接与 在z 平面的特性(零极点及收敛域)相联系!信号与系统课程组•10.7.1 因果性(Causality )–一个具有有理系统函数 的DT LTI 系统是因果的,当且仅当:•(a) 收敛域必须位于最外层极点的外边,且无限远点必须在收敛域内;且•(b) 若 表示成z 的多项式之比,其分子多项式的阶次不大于分母的阶次。
)(216)(317)(n u n u n x nn ⎪⎭⎫⎝⎛−⎪⎭⎫⎝⎛=NN N N MM M M z a z a z a z a a z b z b z b z b b z D z N z X ++++++++++==−−−−112210112210)()()( NM ≤710.7 利用z 变换分析和表征LTI 系统信号与系统课程组•10.7.2 稳定性(Stability )–一个DT LTI 系统,当且仅当它的系统函数 的收敛域包括单位圆 1时,该系统稳定。
第二章Z变换
左边序列的n Z 变 换的收敛域n 一 定位于最内n 部 1 极点的内部,
其收敛域为:
0 z Rx
左边序列 的收敛域
4.双边序列
双边序列可看作左边序列和右边序列之和,其Z变换为:
1
X (z ) x (n )z nx (n )z n x (n )z n
n
n 0
n
双边序列 的收敛域
X(ej)1a1ej
za
此时,ROC包括了单位圆。
例2: x(n)anu(n1)
1
X(z) anzn anzn
n
n1
1aa1z1z 11az1
za
例3. x(n)(1)nu(n)2nu(n1)
2
X (z) (1)n zn 1 2n zn
n0 2
n
1
1 1
z 1
1
1 2 z 1
2
ROC: 1 z 2 2
定包括 z 点。
因果序列的收敛域为: Rx z
例1.考虑一系统,其中 H(z)11 1z112 1z1
判断其是否为因果系统?
2
z2
解: 因为H(z)的ROC是最外边极点的圆的外边,所以它的 单位脉冲响应h(n)是右边序列。为了确定是否是因果的, 我们可以利用因果性所要求的其它条件来检验。
把H(z)表示成两个多项式之比
数形式 的反变X换( z。)
3. 留数法:
由留数定理有:
x (n )1 2j
cX (z)zn 1 d zR e s[X (z)zn 1 ,zi] i
x ( n ) 等 于 X ( z ) Z n 1 在 围 线 积 分 C 内 所 有 极 点 Z i 上 的 留 数 的 总 和
浙江理工大学《951自动控制理论》考研专业课真题试卷
(a)
(b)
图2
第 1 页 ,共 3 页
三、(15 分) 已知系统的单位阶跃响应为 c(t) 1 0.2e60t 1.2e10t ,试求:
(1)系统的传递函数;
(2)系统的阻尼比 和自然振荡频率n 。
四、(20 分)给定系统如图 3 所示, K 0 ,试画出系统的根轨迹,并分析增益对系统阻尼特性
图1
G(s) K
二、 (30 分) 系统结构如图 2 所示,
s(Ts 1) ,定义误差 e(t) r(t) c(t) ,
(1) 若希望图(a)中,系统所有的特征根位于 s 平面上 s 2 的左侧,且阻尼比为 0.5,求
满足条件的 K,T 的取值范围。
(2) 求图(a)系统的单位斜坡输入下的稳态误差。 (3) 为了使稳态误差为零,让斜坡输入先通过一个比例微分环节,如图(b)所示,试求出
海天课堂
中国考研专业课辅导知名品牌
浙江理工大学考研专业课真题试卷
951 自动控制理论
2016 年《951 自动控制理论》专业课真题试卷 2017 年《951 自动控制理论》专业课真题试卷 2018 年《951 自动控制理论》专业课真题试卷 2019 年《951 自动控制理论》专业课真题试卷
浙江理工大学
R(s)
E(s)
—
K
C(s)
s(Ts 1)
Hale Waihona Puke 图 3(a)第 1 页 ,共 2 页
图 3(b)
五、(30 分)单位反馈系统对数幅频特性如图 4 所示(最小相位系统)。要求: 1)写出系统的开环传递函数;2)判别系统的稳定性;3)如果系统是稳定的,求 r(t)= t 时的稳 态误差。