
人教版八年级物理下册第十二章 简单机械 小结与复习2
1 2
G总·4l=F·3l
知识点三 机械效率
机械效率
1.定义:有用功跟总功的比值。 2.公式: W有
W总
3.用百分数表示。总小于1。
提高机械效率的方法
减轻机械自重; 减小机械间的摩擦(加润滑油); 允许情况下增加物重。
例题6 某实验小组利用如图所示装置研究 杠杆的机械效率,实验的主要步骤如下:
①用轻绳悬挂杠杆一端的O点作 为支点,在A点用轻绳悬挂总重为G的 钩码,在B点用轻绳竖直悬挂一个弹 簧测力计,使杠杆保持水平;
②竖直向上拉动弹簧测力计缓慢 匀速上升(保持O点位置不变),在此过 程中弹簧测力计的读数为F,利用刻 度尺分别测出A、B两点上升的高度为 h1、h2,回答下列问题:
η=__(__1_)__杠_。杆(机用械已效知率或的测表量达的式物为理量GFhh符12 号10表0% 示)
所做的功为总功,提升钩码时,对钩码做的功为有用功, 克服杠杆的重力做的功为额外功,根据功的计算式和机 械效率的定义可得杠杆机械效率的表达式 η=Gh1/Fh2×100%;在钩码重一定时,提升相同高度, 则有用功一定,因此影响机械效率的主要原因是额外功, 即克服杠杆的重力所做的功;当钩码位置移到C点时, 将钩码提升相同的高度,则杠杆的重心向上移动的距离 变小,即额外功减小,根据机械效率的定义可知,此时 机械效率变大。
本章复习和总结
R·八年级下册
课前自学准备 课标要求
学习目标
1.认识杠杆,知道杠杆的的种类及其应用,理 解杠杆的平衡条件.
2.知道滑轮、斜面等简单机械的特点,会使用 简单机械改变力的大小和方向.
3.理解什么是机械效率,能正确分析简单机械 的机械效率,并能进行功、功率、机械效率的综合 计算.
课堂教学展示 本章总结
4
20 木 °板
7
0.34
4.9
1 2.38 4.9 48.6%
5
15 毛 °巾
7
0.26
5.1
1 1.82 5.1 35.7%
(1)在第1、2、3次实验中,选用玻璃、木板、毛
巾作为斜面表面的材料,是为了__________。
6.0
(2)在第2次5实8.3验%中,拉力做的总功是______J,斜
滑 实质:等臂杠杆
轮 特点:不能省力,但可以改变力的方向
动
定义:工作时,轴随物体一起运动的滑轮
滑 实质:动力臂为阻力臂2倍的杠杆
轮 特点:能省力,但要多移动距离
F
1(G n
G动)
s nh
F 拉力 n 承担物重的绳子段数 G 物重 G动 动滑轮重 S 自由端移动的距离 h 物体上升的高度
例3 如图所示,正常使用时属于费力机 械的是(C )
知识点一 杠杆及其平衡条件
杠杆的五要素
支点:杠杆可以绕其转动的点O 动力:使杠杆转动的力F1 阻力:阻碍杠杆转动的力F2 动力臂:从支点O到动力F1作用线的距离l1 阻力臂:从支点O到阻力F2作用线的距离l2
杠杆的平衡条件
动力×动力臂=阻力×阻力臂 F1l1=F2l2
杠杆的分类
特点概念
实例
省力杠杆 费力杠杆 等臂杠杆
实 验 次 序
斜面 倾角
斜 面 材 料
物 重 G/N
斜面 高度 h/m
沿斜面 拉力F/N
斜面 长 s/m
有用 总功 功W有 W总
/J /J
机械 效率η
1
30 玻 °璃
7
0.5
4.9
1 3.5 4.9 71.4%
2
30 木 °板
7
0.5
6.0
1 3.5
3
30 毛 °巾
7
0.5
6.5
1 3.5 6.5 53.8%
例7 小刚小组探究了影响滑 轮组机械效率的因素后,联想斜面 也是一种机械,那么斜面的机械效 率与斜面的哪些因素有关呢?小刚
猜想斜面的机械效率可能跟斜面的粗糙程度有关, 小萌猜想可能跟斜面的倾斜程度有关。于是他们将 一块长木板的一端垫高,构成长度一定、高度可调 的斜面,用弹簧测力计拉着同一木块沿不同的斜面 匀速向上运动,如图所示,下表是他们实验记录的 有关数据。
等臂杠杆 轮轴 费力杠杆 轮轴
例4 如图所示,图中是一个_动___滑轮, 如果物体在水平面上做匀速直线运动,拉力F为 10N,物体受到的摩擦力大小为__5_N___,若F 拉滑轮运动的速度是1m/s,则物体A移动的速 度是2m__/s____。
绳子一端移动速度等 于物体移动速度的2倍
例5 如图所示,滑轮下挂重500N的物体 G,滑轮重40N,绳和杠杆都是轻质的.要在图 示位置使杠杆平衡,在杠杆的A点所加的竖直 向上的力F应是(杠杆上标度的间距相等)B ( A).270N B.360N C.540N D.720N
倾斜程度越大,斜面的机械效率越大.你认为存在的问题是:
_______省__力____________________________________
____。
解析:通过表格数据1、2、3可以看出,斜面的机 械效率与粗糙程度有关,斜面越粗糙,机械效率越低; 拉物体时拉力沿斜面向上,拉力做的功为W=Fs为总功, 克服木块重力做的功W有=Gh为有用功,其机械效率 η=W有/W总;实验的1、4、5次实验中斜面的倾角不同, 斜面的粗糙程度不同,没有很好地控制变量,故不能得 出正确的结论;通过实验2与4或3与5可以看出,在斜面 粗糙程度相同时,斜面的倾角越小,所用的拉力越小, 即越省力。
(2)下表是小强的实验记录,在这两组数 据中,他发现实验序号为1____的一组数据是错误 的.经检查,结果是测量阻力臂时读错了,阻力臂 的实际值应为0._6___m;通过探究,小强得到杠杆 的平衡条件是F__1l_1=_F__2l_2 ________.
实验序 号
1
动力F1/N 2
动力臂 l1/m
0.3
课堂教学展示 教学板书
课后反馈总结 布置作业
1.从课后习题中选取; 2.完成练习册本课时的习题。
面的机械效率是________.
(3)分斜析面第的1粗、糙2程、度越3次大(实或验小数),据斜,面可的机以械得效出率越:低当(其或高)
他条件一定时,
_____________________________________。
没有(控4制)接若触通面过的分粗析糙第程1、度4相、同5次实验数据,得出斜面
阻力 F2/N
1
阻力臂 l2/m
0.4
2
1
0.4
2
0.2
例2 如图甲所示,不计重力的杠杆OB可绕 O点转动,重为6N的物体P悬挂在杠杆的中点A处, 拉力F1与杠杆成30°角,杠杆在水平位置保持平 衡.此状态下拉力F1=__6___N.试作出F1的力臂l1.
l1
知识点二 滑轮和其他简单机械
定
定义:使用时,轴固定不动的滑轮
省力费距离,l动 大于l阻
费力省距离,l动 小于l阻 不费力也不省距 离,l动等于l阻
1、用开瓶器开瓶盖 2、用指甲剪剪指甲 3、用羊角锤拔钉子
4、用镊子夹砝码 5、用筷子夹东西
6、天平
例1 小强在探究“杠杆的平衡条件”时:
(1)为了便于测量力臂,他先调节杠杆两 端的平衡螺母,使杠杆在水__平____位置平衡;
(2)本次实验中,若提升的钩码杠重杆一的定自,重
则影响杠杆机械效率的主要因素是: __________。
(3)若只变将大钩码的悬挂点由A移至C,O、 B位置不变,仍将钩码提升相同的高度,则杠杆 的机械效率将______(选填“变大”“变小”或 “不变”)。
解析:利用杠杆来提升重物,弹簧测力计的拉力
八年级物理下册第十二章简单机械知识点总结(超全)(带答案)
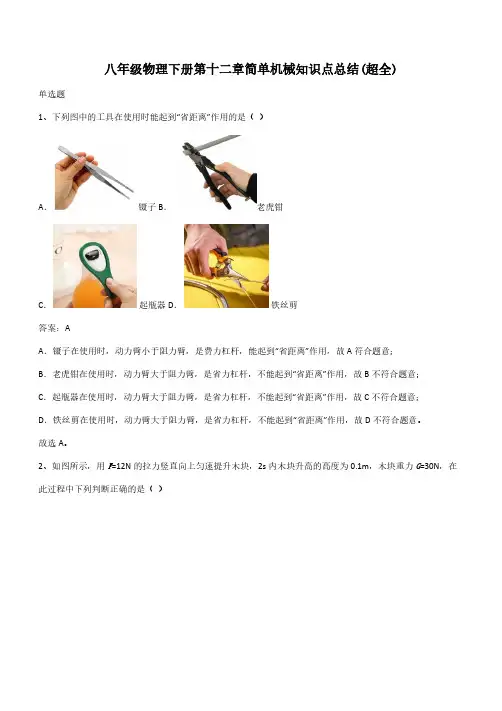
八年级物理下册第十二章简单机械知识点总结(超全)单选题1、下列图中的工具在使用时能起到“省距离”作用的是()A.镊子B.老虎钳C.起瓶器D.铁丝剪答案:AA.镊子在使用时,动力臂小于阻力臂,是费力杠杆,能起到“省距离”作用,故A符合题意;B.老虎钳在使用时,动力臂大于阻力臂,是省力杠杆,不能起到“省距离”作用,故B不符合题意;C.起瓶器在使用时,动力臂大于阻力臂,是省力杠杆,不能起到“省距离”作用,故C不符合题意;D.铁丝剪在使用时,动力臂大于阻力臂,是省力杠杆,不能起到“省距离”作用,故D不符合题意。
故选A。
2、如图所示,用F=12N的拉力竖直向上匀速提升木块,2s内木块升高的高度为0.1m,木块重力G=30N,在此过程中下列判断正确的是()A.拉力F做功为1.2JB.滑轮组做的有用功为3JC.滑轮组机械效率为40%D.拉力F做功的功率为0.6W答案:BAB.滑轮组做的有用功为W有用=Gh=30N×0.1m=3J由图可知,动滑轮上的绳子段数n=3,则绳端的移动距离s=nh=3h=3×0.1m=0.3m拉力F做功为W总=Fs=12N×0.3m=3.6J故A错误,B正确;C.机械效率η=W有用W总×100%=3J3.6J×100%≈83.3%故C错误;D.拉力F做功的功率P=W总t=3.6J2s=1.2W故D错误。
故选B。
3、如图所示的各种工具,正常使用时省力的是()A.定滑轮B.动滑轮C.筷子D.船桨答案:BA.定滑轮的实质是等臂杠杆,使用时既不省力,也不省距离,故A不符合题意;B.动滑轮的实质是动力臂为阻力臂二倍的杠杆,若不计轮重和摩擦,可以省一半的力,故B符合题意;C.筷子在使用时,动力臂小于阻力臂,属于费力杠杆,故C不符合题意;D.船桨在使用时,动力臂小于阻力臂,属于费力杠杆,故D不符合题意。
故选B。
4、为了将一物块送到高处,小杰用木板和滑轮搭建了如图所示的装置。
第十二章简单机械小结与复习课件人教版物理八年级下册

F 大=0.2G′=0.2×2 000 N=400 N, 设物体在水平方向上移动的距离为 l,则动滑轮上升的高度为 l,滑轮组的机械效率:
η=W 有
W总
= F 大l F 大 l+G 动 l
= F大 F 大+G 动
= 400
400 N N+100
N
=80% 。
热点三 简单机械作图 9.(2022·营口)如图甲所示是自行车的手闸,其中ABO部分可视为一种杠杆,其简 化示意图如图乙所示,O为支点,F2为阻力,请在图乙中画出: (1)作用在A点的最小动力F1及其力臂l1。 (2)阻力F2的力臂l2。
解:
热点四 机械计算 10.2022·北京俯卧撑是一项常见的健身项目,采用不同的方式做俯卧撑,健身效 果通常不同。如图甲所示的是小京在水平地面上做俯卧撑保持静止时的情境,他的 身体与地面平行,可抽象成如图乙所示的杠杆模型,地面对脚的力作用在O点,对 手的力作用在B点,小京的重心在A点。已知小京的体重为750 N,OA长为1 m,OB 长为1.5 m。
物体在水平面上做匀速直线运动,受到的拉力与摩擦力是一对平衡力,则拉动物体
的力 F′=f=200 N,
不计绳重及绳与滑轮、滑轮与轴之间的摩擦,根据
F
=1 n
(F′+G 动)可知,动滑轮的
重力:G 动=2F-F′=2×150 N-200 N=100 N。
(3)若物重增大到 2 000 N,则水平方向上拉动物体的力,
2.(2021·枣庄)如图所示,一根质地均匀的木杆可绕O点自由转动,在木杆的右端 施加一个始终垂直于木杆的作用力F,使木杆从OA位置匀速转到OB位置的过程中, 力F的大小将( A )
A.先变大,后变小 B.先变小,后变大 C.一直是变大的 D.一直是变小的
八年级物理下册第十二章简单机械单元总结含解析新版新人教版
第十二章简单机械单元总结一、杠杆1.杠杆:在力的作用下能绕着固定点转动的硬棒,这根硬棒就叫杠杆。
(1)“硬棒”泛指有一定长度的,在外力作用下不变形的物体。
(2)杠杆可以是直的,也可以是任何形状的。
2.杠杆的五要素(1)支点:杠杆绕着转动的固定点,用字母“O”表示。
它可能在棒的某一端,也可能在棒的中间,在杠杆转动时,支点是相对固定;(2)动力:使杠杆转动的力叫动力,用“F1”表示;(3)阻力:阻碍杠杆转动的力叫阻力,用“F2”表示;l”表示;(4)动力臂:从支点到动力作用线的垂直距离,用“1l”表示。
(5)阻力臂:从支点到阻力作用线的垂直距离,用“2注意:无论动力还是阻力,都是作用在杠杆上的力,但这两个力的作用效果正好相反。
一般情况下,把人施加给杠杆的力或使杠杆按照人的意愿转动的力叫做动力,而把阻碍杠杆按照需要方向转动的力叫阻力。
力臂是点到线的距离,而不是支点到力的作用点的距离。
力的作用线通过支点的,其力臂为零,对杠杆的转动不起作用。
3.杠杆示意图的画法:(1)根据题意先确定支点O;(2)确定动力和阻力并用虚线将其作用线延长;(3)从支点向力的作用线画垂线,并用l1和l2分别表示动力臂和阻力臂;第一步:先确定支点,即杠杆绕着某点转动,用字母“O”表示。
第二步:确定动力和阻力。
人的愿望是将石头翘起,则人应向下用力,画出此力即为动力用“F1”表示。
这个力F1作用效果是使杠杆逆时针转动。
而阻力的作用效果恰好与动力作用效果相反,在阻力的作用下杠杆应朝着顺时针方向转动,则阻力是石头施加给杠杆的,方向向下,用“F2”表示。
第三步:画出动力臂和阻力臂,将力的作用线正向或反向延长,由支点向力的作用线作垂线,并标明相应的“l1”“l2”, “l1”“l2”分别表示动力臂和阻力臂。
4.杠杆的平衡条件(1)杠杆的平衡:当杠杆在动力和阻力的作用下静止时,我们就说杠杆平衡了。
(2)杠杆的平衡条件实验1)首先调节杠杆两端的螺母,使杠杆在水平位置平衡。
人教版物理八年级下册第十二章简单机械小结与复习》教案
人教版物理八年级下册第十二章简单机械小结与复习》教案一. 教材分析人教版物理八年级下册第十二章“简单机械”是学生在学习了力学基础知识后的进一步拓展。
本章主要包括杠杆、滑轮、斜面等简单机械的分类、原理和应用。
通过本章的学习,学生能够理解各种简单机械的工作原理,掌握使用和判断简单机械的方法,培养学生的实践能力和创新意识。
二. 学情分析八年级的学生已经具备了一定的物理知识基础,对于力学有一定的了解。
但是,对于简单机械的理解和应用还需要进一步的引导和培养。
此外,学生的动手操作能力和团队协作能力也需要在本章学习中得到锻炼和提高。
三. 教学目标1.让学生掌握杠杆、滑轮、斜面等简单机械的分类、原理和应用。
2.培养学生的动手操作能力和团队协作能力。
3.培养学生的实践能力和创新意识。
四. 教学重难点1.重点:简单机械的分类、原理和应用。
2.难点:杠杆的平衡条件、滑轮和斜面的原理。
五. 教学方法1.采用问题驱动的教学方法,引导学生主动探究和解决问题。
2.利用实验和实例,让学生直观地理解简单机械的原理和应用。
3.采用小组合作的学习方式,培养学生的团队协作能力。
六. 教学准备1.实验器材:杠杆、滑轮、斜面等简单机械模型。
2.教学工具:PPT、黑板、粉笔。
3.学习资料:相关课文、练习题。
七. 教学过程1.导入(5分钟)利用PPT展示各种简单机械的图片,引导学生思考:这些机械是如何工作的?它们有什么共同点?2.呈现(10分钟)介绍杠杆、滑轮、斜面等简单机械的分类和原理。
通过实验和实例,让学生直观地理解简单机械的工作原理。
3.操练(15分钟)学生分组进行实验,亲自动手操作简单机械,观察和记录实验结果。
教师巡回指导,解答学生的疑问。
4.巩固(10分钟)学生根据实验结果,总结简单机械的原理和应用。
教师点评学生的总结,并进行补充讲解。
5.拓展(10分钟)学生分组讨论:还有哪些生活中的简单机械?它们是如何工作的?学生代表进行汇报,分享各自的发现。
八下物理第十二章简单机械知识点总结和单元复习
第十二章简单机械知识点一、杠杆滑轮以及杠杆平衡条件【知识干货】一、杠杆1、五要素:两力,两力臂,一支点。
2、杠杆平衡条件:动力×动力臂=阻力×阻力臂3、★★★杠杆作图:先找支点,再画出力和力所在直线,从支点做力方向的垂线,垂线段即是对应的力臂。
4、杠杆的分类:省力杠杆(省力费距离),费力杠杆(费力省距离),等臂杠杆(不省力,不省距离)。
要做到会区分生活中的例子里是用到了那种杠杆。
二、滑轮1、定滑轮:(等臂杠杆)特点:不省力,不省距离,但是可以改变力的方向;2、动滑轮:(省力杠杆)特点:省力,但费距离,不能改变力的方向;3、滑轮组:可以根据组合发挥两种滑轮的优点。
三、其它简单机械1.轮轴:是由一个轴和一个大轮组成能绕共同轴线转动的杠杆. 使用轮轴可以省力. 如:门把手、方向盘、扳手. F1R=F2r.2.斜面:是一种费了距离但能省力的简单机械. 如:盘山公路. Fs=Gh,F=Gh/s. 斜面高度一定时,斜面越缓,越省力.【常见典例】1、如图1所示是小李和小王、小东利用刻度均匀的轻质杠杆探究“杠杆平衡条件”的实验装置.(1)实验前将杠杆的中点置于支架上,没挂钩码时,杠杆静止的位置如图1甲所示,此时应将螺母向_______调节,使杠杆在水平位置平衡,这样做的目的是为了方便读出,此时杠杆自身重力的力臂为. (2)杠杆平衡后,小李在左右两侧分别挂上钩码,如图1乙所示,杠杆的_______端会下沉,要使杠杆重新在水平位置平衡,在不改变钩码悬挂点的位置和改变较少钩码的前提下,只需将即可.(3)小李和小王又分别设计了两种实验方案,小李的方案如图1丙所示,小王的方案如图丁所示. 你认为的实验方案更好,请说明你的理由:.(4)实验中小王发现:如果在杠杆的O点用弹簧测力计施加一个向上的力,这个力在探究实验时是否影响到杠杆的平衡?请说明理由.(5)如图1戊所示,若用弹簧测力计在D点向下拉杠杆,使杠杆在水平位置平衡,当测力计从a位置转到b位置时,其示数大小将________.(6)小王在实验中,发现用如图1己装置的方式悬挂钩码,杠杆也能水平平衡(杠杆上每格等距),但老师建议同学们不宜采用这种方式,主要是因为________(填字母).A.一个人无法独立操作B.力臂与杠杆不重合C.力和力臂数目过多,不易得出结论D. 杠杆受力不平衡(7)改变钩码数量和位置获得三次测量数据(如表),目的是____________________,根据表中数据你得出杠杆的平衡条件是,并完成表中的空格.(8)小东用如图1庚装置进行探究,发现当杠杆水平平衡时,与小王同学得出的杠杆平衡条件不相符,其可能的原因是.2、在“探究杠杆平衡条件”的实验中:(1)实验前,小明出发如图1-甲所示的情况,应将杠杆左端的螺母向________(填“左”或“右”)调,使杠杆在水平位置平衡,主要目的是____________________________。
八年级物理下册第十二章简单机械知识点总结
八年级物理下册第十二章简单机械知识点总结八年级物理下册第十二章简单机械知识点总结第十二章简单机械知识网络构建高频考点透析序号考点考频1杠杆的五要素★★2杠杆的平衡条件及应用★★★3杠杆的分类★★★4定滑轮和动滑轮的实质和作用★★5滑轮组的特点和组装★★6轮轴和斜面的工作原理★7机械效率及其计算★★★8测滑轮组机械效率的方法★★★第一讲简单机械知识能力解读知能解读:(一)杠杆在力的作用下,能够绕固定点转动的硬棒(可以是弯曲的)就是杠杆,这个固定点叫支点。
知能解读:(二)杠杆的五要素杠杆的五要素指支点、动力、阻力、动力臂、阻力臂(如图)。
1.杠杆可以绕其转动的点O叫做支点;2.使杠杆转动的力F1叫做动力;3.阻碍杠杆转动的力F2叫做阻力;4.从支点O到动力F1作用线的距离l1叫做动力臂;5.从支点O到阻力F2作用线的距离l2叫做阻力臂。
知能解读:(三)力臂从支点到力的作用线的距离叫力臂。
分为动力臂和阻力臂。
注意:不要把从动力作用点到支点的距离作为动力臂,或把从阻力作用点到支点的距离作为阻力臂。
知能解读:(四)杠杆力臂的画法—一找点、二画线、三作垂线段1.首先在杠杆的示意图上,确定支点O。
2.画好动力作用线及阻力作用线,画的时候要用虚线将力的作用线延长。
3.从支点O向力的作用线引垂线,画出垂足,则从支点到垂足的距离就是力臂,力臂用虚线(或实线)表示并用大括号标明,在旁边标上字母或,分别表示动力臂或阻力臂。
注意:力臂有时在杠杆上,有时不在杠杆上。
如果力的作用线恰好通过支点,则力臂为零。
若杠杆的作用点不变,但动力或阻力的方向改变,则动力臂或阻力臂一般改变。
知能解读:(五)杠杆的平衡条件1.杠杆平衡:杠杆静止或匀速转动都叫做杠杆平衡,注意:我们在实验室探究杠杆平衡条件的实验是在杠杆水平位置平衡进行的,但在实际生产和生活中,这样的平衡不多,在许多情况下,杠杆倾斜静止这是因为杠杆受到平衡力作用。
所以说杠杆不论处于怎样的静止,都可以理解成平衡状态。
(完整版)八年级下册第十二章简单机械知识点复习,推荐文档
L 1OF 1F 2L 2第十二章 简单机械第 1 节 杠杆1. 杠杆:一根硬棒,在力的作用下绕着固定点转动,这根硬棒叫做杠杆。
(杠杆是一根在力的作用下能绕着固定点转动的硬棒)。
判断一个物体是不是杠杆,需要满足三个条件,即硬物体(不一定是棒)、受力(动力和阻力)和转动(绕固定点)。
杠杆可以是直的,也可以是弯的,甚至是任意形状的,只要在力的作用下能绕固定点转动,且是硬物体,都可称为杠杆。
2.杠杆的五要素是什么?(1) 支点:杠杆绕着转动的点。
用字母 O 表示。
(2) 动力:使杠杆转动的力。
用字母 F 1 表示。
(3) 阻力:阻碍杠杆转动的力。
用字母 F 2 表示。
(4) 动力臂:从支点到动力作用线的距离。
用字母 L 1 表示。
(5) 阻力臂:从支点到阻力作用线的距离。
用字母 L 2 表示。
3. 研究杠杆的平衡条件:①杠杆平衡是指:杠杆静止或匀速转动。
②实验前:应调节杠杆两端的螺母,使杠杆在水平位置平衡。
这样做的目的是:可以方便的从杠杆上量出力臂。
③结论:杠杆的平衡条件是:动力×动力臂=阻力×阻力臂。
4.杠杆平衡的条件:动力×动力臂=阻力×阻力臂.或写作:F 1L 1=F 2L 2 或写成是阿基米德发现的杠杆原理。
F 2 L 1 = F 1 L 2。
这个平衡条件也就 5.三种杠杆:名称 结 构 特 征特 点 应用举例省力杠杆动力臂大于阻力臂(L 1>L 2,F 1< F 2)省力、费距离撬棒、铡刀、动滑轮、轮轴、羊角锤、钢丝钳、手推车、花枝剪刀费力杠杆动力臂小于阻力臂(L 1<L 2,F 1> F 2)费力、省距离缝纫机踏板、起重臂、人的前臂、理发剪刀、钓鱼杆、镊子、船桨等臂杠杆动力臂等于阻力臂(L 1=L 2,F 1=F 2)不省力、不费力天平,定滑轮第 2 节 滑轮1、定滑轮:①定义:轴固定不动的滑轮。
②特点:使用定滑轮不能省力但是能改变力的方向。
(实质是个等臂杠杆)力的作用线:通过力的作用点沿力的方向所画的直线③对理想的定滑轮(不计轮轴间摩擦):(1): F=G (2): S=h2、动滑轮:①定义:轴和重物一起移动的滑轮。
人教版八年级物理下册第十二章简单机械《小结与复习》PPT课件
例:右图所示杠杆平衡吗? 作如下变化,杠杆能平衡吗? 若左侧加一个相同钩码; 若右侧减一个钩码; 支点右移一格; 左侧钩码组左移一格。
4.杠杆分类 ① 省力杠杆:动力臂大于阻力臂。省力,但费距离。
例:开瓶起子、羊角锤起钉子、剪铁皮的剪子
② 费力杠杆:动力臂小于阻力臂。省距离,但费力。
例:钓鱼杆、使用筷子、用大扫帚扫地
F n1(G物 + G轮 )
拉力与重物移动距离的关系: 绳子自由端移动的距离是重物移动 距离的n倍。
s = nh
例1 小明站在地面上准备用一个滑轮组提升重物, 请在图中画出绕线的方法。
例 一根绳子最多能承受300 N的拉力,要
提起1 000 N的重物,应用什么样的滑轮组?
(动滑轮重力不计要求向下拉且滑轮个数最少)
新课标人教版八年级物理下册
第十二章 简单机械
小结与复习
知识梳理
一、简单机械
杠杆
1.杠杆的五要素
①支点O、动力F1 、阻力F2 、动力臂 l1 、阻力臂 l2
② 图示杠杆的力臂
例:画出图中力F对 支点O的力臂l 。
l
O
F
例 一块截面积为矩形ABCD的均匀金属块重 2 000 N,它的长宽之比为4:3,将它置于水平地 面上如图所示,若在A点用力F抬起金属块的一
2.测滑轮组的机械效率:
实验原理
W有 Gh
W总 Fs
直接测量量为G、F、h、s ,
用公式计算中间量W有= Fs , W总= Gh 。
计算机械效率 W有
W总
滑轮组的机械效率与滑轮轴摩擦、动滑轮重、
物重有关。
动滑轮重一定,物重越大,机械效率越高。
人教版2023初中物理八年级物理下册第十二章简单机械知识点总结(超全)
人教版2023初中物理八年级物理下册第十二章简单机械知识点总结(超全)单选题1、如图所示,正在使用的四种工具中,属于费力杠杆的是()A.瓶盖起子B.托盘天平C.羊角锤D.筷子答案:DA.瓶盖起子在使用过程中,动力臂大于阻力臂,是省力杠杆,故A不符合题意;B.天平在使用过程中,动力臂等于阻力臂,是等臂杠杆,故B不符合题意;C.羊角锤在使用过程中,动力臂大于阻力臂,是省力杠杆,故C不符合题意;D.筷子在使用过程中,动力臂小于阻力臂,是费力杠杆,故D符合题意。
故选D。
2、如图所示,不计滑轮重和绳子与滑轮之间的摩擦,用三种不同的方式分别拉同一物体在水平地面上做匀速直线运动,所用拉力分别为F1、F2、F3,它们的大小关系正确的是()A.F2<F1<F3B.F1<F2 <F3C.F2<F3<F1D.F3<F2<F1答案:A不计滑轮重和绳子与滑轮之间的摩擦,假设物块与地面的摩擦力为f,左滑轮为定滑轮,F1处于绳端,所以F1=f中滑轮为动滑轮,F2处于绳端,则F2=1 2 f右滑轮为动滑轮,滑轮、物体匀速运动,滑轮受到向左的力2f等于向右的拉力F3,即F3=2f所以F2<F1<F3,故A符合题意,BCD不符合题意。
故选A。
3、如图,用相同的滑轮组将重分别为G1和G2的物体匀速提升相同高度,所用的拉力分别是F1和F2,机械效率分别是η1和η2。
若G1>G2,不计绳重及摩擦,则()A .F 1>F 2,η1>η2B .F 1<F 2,η1<η2C .F 1<F 2,η1>η2D .F 1>F 2,η1<η2答案:A同一滑轮组绳的有效股数n 相同,动滑轮重相同,若不计绳重与摩擦的影响,由F =1n (G +G 动)可知,提升物体的重力越大,所用的拉力越大,由G 1>G 2可知,两次所用的拉力的关系为F 1>F 2, 滑轮组的机械效率为η=W 有W 总×100%=Gℎ(G +G 动)ℎ×100%=G G +G 动×100%=11+G 动G ×100% 提升物体的重力越大,滑轮组的机械效率越大,所以,两次滑轮组机械效率的关系为η1>η2,故BCD 不符合题意,A 符合题意。
人教版2020年春物理八年级下册《第十二章简单机械》小结与复习(无答案)
《第十二章 简单机械》小结与复习一、杠杆及其五要素1、定义:_______________________________________________________ 叫杠杆。
说明:①杠杆可直可曲,形状任意。
②有些情况下,可将杠杆实际转一下,来帮助确定支点。
如:鱼杆、铁锹。
2、五要素——组成杠杆示意图。
①支点:___________________。
用字母______表示。
②动力:___________________。
用字母______表示。
③阻力:___________________。
用字母______表示。
说明:动力、阻力都是杠杆的受力,所以作用点在杠杆上。
动力、阻力的方向不一定相反,但它们使杠杆的转动的方向_____④动力臂:从________到________的距离。
用字母________表示。
⑤阻力臂:从________到________的距离。
用字母________表示。
画力臂方法:⑴ 找支点O ;⑵ 画力的作用线(虚线);⑶ 画力臂(虚线,过支点垂直力的作用线作垂线);⑷ 标力臂(大括号)。
二、滑轮1、定滑轮: ①定义:②实质:__________________________________杠杆。
③特点:使用定滑轮不能____________________但是能改变动力的______________。
④对理想的定滑轮(不计轮轴间摩擦)F=G 绳子自由端移动距离S F (或速度v F ) = 重物移动的距离S G (或速度v G ) 2、动滑轮:①定义:②实质:动力臂为阻力臂 倍的省力杠杆。
③特点:使用动滑轮能省 的力,但不能改变动力的 。
④理想的动滑轮(不计轴间摩擦和动滑轮重力)则:F=G/2只忽略轮轴间的摩擦则拉力F= (G 物+G 动)/2绳子自由端移动距离S 绳(或v 绳)=2倍的重物移动的距离S 物(或v 物)3、滑轮组① 定义: 。
② 点:使用滑轮组既能省 又能改变动力的 。