
陀螺转台的伺服系统设计
陀螺转台的伺服系统设计
院 系 自动化学院
专 业 自动化
班 级 4407202
学 号 200403072045
姓 名 杨林
指导教师 张红梅
负责教师
沈阳航空工业学院
2008年6月沈阳航空工业学院毕业设计(论文)
-I- 摘 要
陀螺仪表试验转台是一种航空仪表地面现场测试的专用设备,主要由高精度转台和控制系统组成。本文主要设计了转台的控制系统。首先介绍了陀螺转台的结构及工作原理,然后基于陀螺转台的工作原理设计出转台控制系统的原理图,再根据转台控制系统的原理图,对系统的各组成环节进行建模,最后得出各环节的数学模型。经过分析得出转台控制系统共由五部分组成,分别是:比较环节、校正环节、检测环节、晶闸管整流装置和直流力矩电机。转台控制系统主要完成对角位置信号的跟踪。本次设计的主要目的是提高转台的控制精度,改善系统的动态品质。基于MATLAB/SIMULINK对系统进行仿真研究,并完成软件的调试。仿真结果表明本设计能够完成转台的角位置跟踪。
关键词:陀螺转台;控制系统;SIMULINK仿真 沈阳航空工业学院毕业设计(论文)
-II- Abstract
Gyro testing turntable is the appropriation equipment used to test the special ground
aviation equipment, it is made of high accuracy turntable and the control system. The
design is mainly about turntable control system. First, it introduces structure and working
principle of gyro turntable, then, based on the principle gyro turntable, design a schematic
of turntable control system, according to the schematic of turntable control system’s
principle, set up the model of system's parts, at last, got the math modeling of each part.
After analysis, turntable control system is from a total of five parts. namely: comparing
links, links correction, testing links, SCR devices and DC torque motor. The turntable
control system to complete the main diagonal position signal tracking. The design of the
main purpose is to improve the accuracy of the control table and improve the quality of
the dynamic. The system is imitated by the soft ware MATLAB/ SIMULINK and
completed software debugging. The simulation results show that the designed system to
complete the corner location tracking.
Keywords: Gyro platform; control system; SIMULINK simulation 沈阳航空工业学院毕业设计(论文)
-III- 符 号 表
emT 电机转矩 N·m eV 实际误差速度
LT 负载转矩 N·m R 给定角速度
e 电动势常数 Wb
fR 反馈角位置
ai 电枢电流 A eP 实际误差
au 电枢电压 V KU 触发电路的控制电压
P 磁极对数 dU 晶闸管整流桥输出电压
N 电枢绕组的总导线数 输出角位置
aE 感应电动势 V )(1sG 位置调节器的传递函数
n 电动机转速 r/s )(2sG 速度调节器的传递函数
aR 电枢电阻 )(sHV 速度检测器的传递函数
MT 机电时间常数 )(sHp 位置检测器的传递函数
aT 电气时间常数 )(sWs 晶闸管整流装置的传递函数
CV 给定速度 电机角速度 rad/s
fV 反馈速度
沈阳航空工业学院毕业设计(论文)
-IV- 目 录
第1章 绪论 ......................................................................................................................... 1
1.1 课题背景 .................................................................................................................... 1
1.2 陀螺的发展简史 ........................................................................................................ 4
1.3 转台的国内外发展概况 ............................................................................................ 4
1.4 转台的发展趋势 ........................................................................................................ 5
1.5 本文研究的主要内容 ................................................................................................ 5
第2章 陀螺转台的主要组成及功能 ................................................................................. 7
2.1 陀螺测试转台结构及其控制系统介绍 .................................................................... 7
2.2 转台的主要功能 ........................................................................................................ 8
2.3 转台的电机部分 ........................................................................................................ 9
2.3.1 直流力矩电动机的发展现状 ............................................................................ 10
2.3.2 力矩电动机的结构特点 .................................................................................... 10
2.3.3 直流力矩电机模型分析 .................................................................................... 11
第3章 位置伺服系统控制技术 ....................................................................................... 14
3.1 不同系统的位置控制方式 ...................................................................................... 14
3.2 运动控制系统 .......................................................................................................... 16
第4章 转台控制系统设计 ............................................................................................... 19
4.1 比较环节 ............................................................................................................... 19
4.2 校正环节 ............................................................................................................... 19
4. 3 检测环节 .............................................................................................................. 21
4. 4 晶闸管整流装置 .................................................................................................. 21
4. 5 执行电机 .............................................................................................................. 23
第5章 仿真软件介绍 ....................................................................................................... 25
基于GUI的MEMS大量程陀螺仪快速标定设计

基于GUI的MEMS大量程陀螺仪快速标定设计
张慧;李杰;秦丽;刘俊;王一焕
【摘 要】For wide scale MEMS gyroscope,general calibration equipment
can’t reach the required speed,so it is not suitable for three-axis position
speed turntable to calibrate. This paper presents a new calibration
equipment. The new calibration facility is proposed which is suitable for a
wind range of micro electromechanical gyroscope cali⁃bration method,and
designed with GUI interface. The MEMS gyroscope output mathematical
model derived how to get the MEMS gyroscope zero and calibration factor
and other parameters. After analyzing of experimental data ,a wind range
of MEMS gyroscope calibration device can be calibrated 20 r/s of the wide
range gyroscope. This device is simple and easy to implement,and has
high application value.%针对MEMS大量程陀螺仪量程较大,一般的标定设备达不到需要的转速,因此不适合用三轴位置速率转台标定。设计了一种新的标定设备,提出了一种适用于大量程微机电陀螺仪的标定方法,并设计了GUI操作界面。根据微机电陀螺仪的输出数学模型,推导了如何得到MEMS陀螺仪的零点和标定因数等参数。通过实验数据分析可知,大量程微机电陀螺仪标定设备可以标定20
适用于小暗室的天线测试转台设计

适用于小暗室的天线测试转台设计
摘 要 针对承重臂过长导致的承重臂变形及精度下降问题,提出了结构稳定性、系统可靠性方面做了很大的改进的天线测试转台,具有方位、俯仰电控旋转功能,用于检测卫星导航产品在不同方向上的收发性能。利用转台的角度变化信息,设计一种改进的自适应滤波器,拥有更高的可靠性和稳定性。
关键词 微波暗室;天线测试转台;承重臂; 自适应滤波
中图分类号 TH703.5 文献标识码 A 文章编号
0 引言
导航天线尺寸较小,所用暗室也较小,这样所用测试转台的性能及安装方式将直接影响测试结果的准确性[1]。本论文中的转台采用蜗轮蜗杆传动方式,实现方位与俯仰方向的电控旋转要求。通过转台的角度变化信号,设计拥有更高的可靠性和适应性[2]的改进自适应滤波器,引入PID前馈响应,可以较精确地跟踪一般的低频运动目标[3],使得系统运行精确、稳定。同时实现了暗室侧壁安装,极大地减小了对测试结果的影响。
1 总体设计
1.1 系统组成及整体布局
转台主要由机械系统、控制系统组成,转台在系统的控制下作方位旋转、俯仰旋转运动。为保证转台在各种环境下能够正常工作,选用安川伺服电机作为驱动。为减少对暗室静区的影响,转台系统大量采用环氧玻璃钢作为结构材料。转台支架用于辅助对转台的支撑,同时内部放置程控电源及转台控制器。
1.2 方位转台设计 方位转台安装在L型臂上,通过安装在L型臂内侧的电机带动蜗轮蜗杆进行驱动。包括方位转轴、方位轴驱动电机及减速器、传动齿轮、传动杆、蜗轮蜗杆传动机构等。如图1-1:
图 1-1方位驱动示意图
1.3 俯仰转台设计
俯仰转台安装在转台基座上,由电机驱动俯仰摇臂沿圆弧导轨运动,整体安装外罩。包括转臂、俯仰中心轴、俯仰轴驱动电机、俯仰轴驱动减速机、辅助支撑弧形导轨、辅助支撑滑块等,其总体布局如图 1‑2所示:
图 1-2 俯仰结构示意图
车载惯导系统单轴测试转台设计与实现
车载惯导系统单轴测试转台设计与实现
王佳笑;常天庆;朱斌;王宇颢
【摘 要】针对基层装甲部队中装甲战车惯性导航系统检测的需要,结合车载惯性导航系统的特点,设计一种基于交流直驱伺服电机的单轴测试转台.介绍了车载惯性导航系统单轴测试转台的结构和组成,详述了符合基层部队用车载惯性导航系统测试用单轴转台的软硬件设计方法,解决了设计过程中的关键问题.该测试转台已成功担负某型车载惯性导航系统的测试任务,应用表明该单轴洲试转台具有结构简单、性能可靠、操作方便等优点,具有较高的实用性.
【期刊名称】《现代电子技术》
【年(卷),期】2010(033)015
【总页数】3页(P55-57)
【关键词】测试转台;直驱伺服电机;车载惯性导航系统;PI控制
【作 者】王佳笑;常天庆;朱斌;王宇颢
【作者单位】装甲兵工程学院,控制工程系,北京,100072;装甲兵工程学院,控制工程系,北京,100072;装甲兵工程学院,控制工程系,北京,100072;装甲兵工程学院,控制工程系,北京,100072
【正文语种】中 文
【中图分类】TN87;TP274
0 引 言 随着武器装备的信息化发展,惯性导航系统在装甲战车上得到广泛应用。但长时间在野战条件下运行,惯性测量器件容易受到路面颠簸、震动等因素的影响,直接造成车辆导航定位的失准。因此,对车载惯性导航系统的测试显得尤为重要。测试转台是惯性导航系统检测的主要测试设备[1-2]。以往的通用测试转台为了突出其通用性,往往结构复杂,造价也较高。但对于基层装甲部队来说,他们需要一种结构简单、性能可靠、运输方便、操作简单的专门用于车载惯导测试的单轴转台。本文针对基层装甲部队对车载惯性导航系统测试的需要,结合车载惯性导航系统的测试特点,设计开发了基于伺服电机直接驱动的单轴测试转台。
1 单轴测试转台的原理
单轴测试转台是机电一体化产品,其本质是一个高精度控制系统。它的工作原理如图1所示。工控计算机的指令信号和编码器的反馈信号,经运动控制器的控制运算,生成控制信号,控制信号通过电机控制转台台面转动;同时,角位置传感器将转台台面的运动量转化为电信号,反馈给运动控制器,从而形成闭环控制系统,对台面的运动进行精确控制。
无人机的光纤陀螺控制系统设计

无人机的光纤陀螺控制系统设计
无人机是一种新兴的飞行器,其应用范围越来越广泛。光纤陀螺是非常重要的控制设备,有助于提高无人机的飞行稳定性。本文将介绍无人机的光纤陀螺控制系统设计。
一、概述
光纤陀螺是指利用光纤的自旋定向性质来检测角速度和角位移的一种惯性测量装置。它是一种高精度、高分辨率、长时间稳定的角速度传感器。在无人机领域,光纤陀螺可以用于机翼和操纵面的姿态控制。
二、光纤陀螺原理
光纤陀螺的基本结构是光路环,它由光纤及其支持件、光学器件、检测器、电视接收器等组成。当陀螺仪绕其轴旋转时,陀螺转动轴上光线的振动方向将随陀螺的旋转而转动。这时,当振动方向和光纤轴方向之间的夹角产生偏差时,光经过光纤内部时会发生干涉现象,干涉光的相移随偏差角度而变化,随后将发出光强的变化。通过检测光强的变化,就可以测量出陀螺的旋转角速度和角位移。
三、光纤陀螺在无人机中的应用 在无人机领域中,光纤陀螺主要用于姿态控制,其作用是测量无人机的姿态变化,并给出相应的控制信号,保证无人机的飞行稳定性。相比于其它的传感器,光纤陀螺具有高精度、长寿命、不受机械振动干扰等优点。
四、光纤陀螺控制系统设计
光纤陀螺控制系统主要由姿态传感器、控制器和执行器构成。姿态传感器包括光纤陀螺和加速度传感器,用于测量机体的姿态;控制器主要负责控制执行器,使无人机保持期望的姿态;执行器则是通过机械方式对无人机进行姿态控制。
为了保证无人机控制稳定性,光纤陀螺控制系统设计要考虑以下几个方面:
1. 姿态控制算法设计:姿态控制算法是光纤陀螺控制系统的核心,要保证控制算法能够实时、精确地计算无人机的姿态变化,并生成相应的控制信号。
2. 系统稳定性设计:为了保证无人机的稳定性,控制系统需要设计具有高稳定性的控制回路,并对系统的各个环节进行协调和优化。
3. 系统状态监测和故障诊断:在光纤陀螺控制系统中,对机体状态进行监测和故障诊断非常重要。因为如果在机体出现故障时不能及时进行诊断和处理,可能会导致飞行事故的发生。 五、光纤陀螺控制系统设计案例
基于PCI04的天线转台伺服系统设计
第30卷第1期 2014年2月 电子机械工程
Electro—Mechanical Engineering V0I.30.No.1 Feb.2014
基于PC104的天线转台伺服系统设计
徐周,李建峰
(中国电子科技集团公司第三十八研究所, 安徽合肥230088)
摘 要:为了稳定可靠地实现某天线转台伺服系统的圆扫、扇扫和定位3种工作方式,文中介绍了一种
基于PC104的伺服系统的设计原理及软硬件实现方法,软件采用C语言编写。具体介绍了系统控制方 式的设计及一种天线阵面风阻力矩、惯性力矩和摩擦力矩的计算方法,在此基础上讨论了驱动元件选型
的计算。通过样机和多批次的实际使用验证,结果表明,该伺服系统设计合理、工作稳定、定位准确、安 全可靠,满足所有技术要求。
关键词:伺服系统;天线转台;风载;PC104 中图分类号:TN957.2 文献标识码:A 文章编号:1008—5300(2014)01-0061一o4
Design of Antenna Turntable Servo System Based on PC104
XU Zhou,LI Jian・feng
(The 38th Research Institute ofCETC,Hefei 230088,China)
Abstract:To implement a stable and reliable antenna turntable servo system which functions circular scan—
ning,fan scanning and positioning.In this paper,the design principle and software/hardware implementation method of a PC104 based servo system are introduced,the software are written using C language.The design
陀螺仪工作原理与应用
陀螺仪工作原理与应用(陀螺经纬仪 Jyro Station)
来源:译自日本《测量》06年8月号 作者:日本测量仪器工业会 更新日期:2006-9-22 阅读次数:3235
为了求得测量的基准方位和日照时间的方位,必须使用磁针罗盘仪进行天体观测。然而,磁针罗盘仪的精度有限,在天体观测中还要受到确保通视、天气、场所和时间等观测条件的影响。为了解决这些问题,可采用利用了力学原理求得真北的陀螺经纬仪。陀螺经纬仪在隧道测量以及由于不能和已知点通视而无法确定方位、方向角的情况下都能发挥很大的作用。
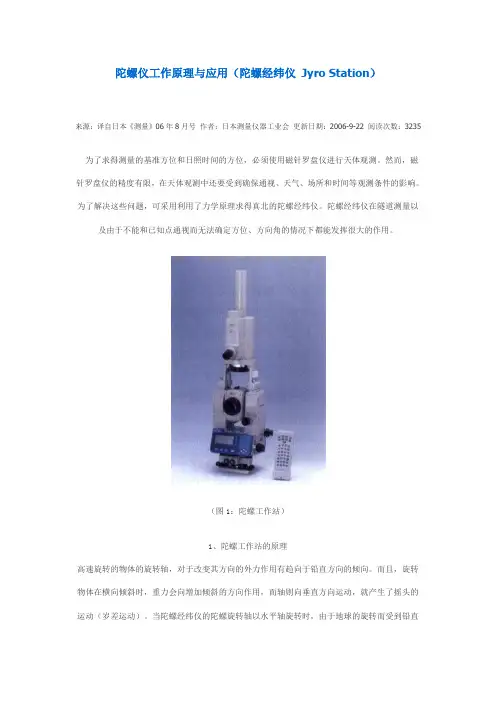
(图1:陀螺工作站)
1、陀螺工作站的原理
高速旋转的物体的旋转轴,对于改变其方向的外力作用有趋向于铅直方向的倾向。而且,旋转物体在横向倾斜时,重力会向增加倾斜的方向作用,而轴则向垂直方向运动,就产生了摇头的运动(岁差运动)。当陀螺经纬仪的陀螺旋转轴以水平轴旋转时,由于地球的旋转而受到铅直方向旋转力,陀螺的旋转体向水平面内的子午线方向产生岁差运动。当轴平行于子午线而静止时可加以应用。
2、陀螺工作站的构造
(图4:陀螺经纬仪的构造 0点调整螺丝, 吊线,照明灯,陀螺转子、指针、供电用馈线、反射镜、陀螺马达、刻度线、目镜)。
陀螺经纬仪的陀螺装置由陀螺部分和电源部分组成。此陀螺装置与全站仪结合而成。陀螺本体在装置内用丝线吊起使旋转轴处于水平。当陀螺旋转时,由于地球的自转,旋转轴在水平面内以真北为中心产生缓慢的岁差运动。旋转轴的方向由装置外的目镜可以进行观测,陀螺指针的振动中心方向指向真北。利用陀螺经纬仪的真北测定方法有“追尾测定”和“时间测定”等。
追尾测定[反转法]
利用全站仪的水平微动螺丝对陀螺经纬仪显示岁差运动的刻度盘进行追尾。在震动方向反转的点上(此时运动停止)读取水平角。如此继续测定之,求得其平均震动的中心角。用此方法进行20分钟的观测可以求得+/-0。5分的真北方向。
时间测定[通过法]
用追尾测定观测真北方向后,陀螺经纬仪指向了真北方向,其指针由于岁差运动而左右摆动。用全站仪的水平微动螺丝对指针的摆动进行追尾,当指针通过0点时反复记录水平角,可以提高时间测定的精度,并以+/-20秒的精度求得真北方向。
单轴精密测试转台的设计与运动控制
单轴精密测试转台的设计与运动控制
一、单轴精密测试转台的设计
在设计单轴精密测试转台时,需考虑以下几个方面:
1.结构设计:转台的结构设计应合理、稳定,以保证精密度和可靠性。一般采用典型的机械结构,如圆盘、均匀旋转杆、滑移杆等。同时,转台的材料选择应具备高强度、优良的机械性能和稳定性能。
2.转台轴承:转台轴承是保证转台可以平稳旋转和承载测试负载的重要组成部分。常用的轴承包括滚珠轴承和滑动轴承。对于要求较高的实验,如精密测试和定位控制,一般选择高精度、高刚度的滚珠轴承。轴承的选择要满足转台的刚度需求,并保持低扭矩、低摩擦和高轴向刚度。
3.驱动系统:转台的驱动系统包括电机和减速装置。电机一般选择直流或步进电机,以满足高精度、高速和平稳运动的要求。减速装置主要用于减小电机输出转矩,提高转台的扭矩稳定性。在设计时需考虑减速比、精度和可靠性等因素。
4.传感器:精密测试转台的传感器用于测量转台的姿态信息,如角度、位置和速度等。主要的传感器包括编码器、陀螺仪和加速度计。这些传感器可通过反馈系统将测量值传递给电机驱动和控制系统,实现闭环控制。传感器的选型应考虑精度、稳定性和可靠性。
二、单轴精密测试转台的运动控制
1.控制方法:常用的控制方法包括PID控制、模糊控制和自适应控制等。PID控制是一种经典的控制方法,通过对转台输出信号进行比例、积分和微分处理,实现控制系统的稳定性和响应速度。模糊控制是一种模糊逻辑和推理的控制方法,可适应非线性、不确定性和模糊性系统。自适应控制是根据系统动态特性和误差信号实时调整控制参数的控制方法,能够提高系统的鲁棒性和稳定性。
2.控制策略:转台的控制策略主要包括位置、速度和力控制。位置控制是指通过控制转台的位置来实现目标位置的精确定位。速度控制是指通过控制转台的速度来实现特定速度要求的运动。力控制是指通过控制转台的输出力矩,实现特定力控制要求,如振动控制和负载控制。在实际应用中,根据具体需要可以选择不同的控制策略,并结合上述的控制方法进行综合控制。
光纤陀螺仪测试系统设计与软件实现
光纤陀螺仪测试系统设计与软件实现 ・77・
光纤陀螺仪测试系统设计与软件实现
吉世涛 ,秦永元 ,刘智荣
(1.西北工业大学自动化学院,陕西西安710072;2.中国航天科技集团第十六研究所,陕西西安710100)
摘要:介绍了一套光纤陀螺仪自动化测试系统,测试系统可以完成光纤陀螺静态测试、速率测试和环境
试验测试等。测试系统硬件主要包括测试工控机、数据采集卡及环境测试设备,测试软件基于Microsoft
Windows系统和Microsoft Visual C++6.0软件开发平台。测试系统可以实现多通道光纤陀螺数据采
集、分析与处理、动态显示,并控制速率转台和高低温试验箱等环境试验设备完成光纤陀螺多种性能测
试。实际应用表明,自动化测试系统可以大大提高光纤陀螺的测试效率,满足批量化生产的需求,实现
了测试过程的标准化。
关键词:惯性器件;光纤陀螺仪;测试系统
中图分类号:V241.5 文献标识码:A 文章编号:1000—8829(2012)05—0077—04
Research on Automation Test System and Software of Fiber—Optic Gyro
JI Shi—tao ,QIN Yong yuan ,LIU Zhi.rong
(1.School of Automation,No ̄hwestem Polytechnical University,Xi’an 7 10072,China; 2.Institute No.16 of China Aerospace Science and Technology Corporation,Xi’an 710100,China)
Abstract:A set Of automation test system of fiber—optic gyro is introduced.System hardware included industry
车载两轴转台伺服控制系统的研究
车载两轴转台伺服控制系统的研究
陈惠贤 ,董新利。,王上峰
(1.兰州理工大学数字制造技术与应用省部共建教育部重点实验室,甘肃兰州730050;2.兰州理工大学
机电工程学院,甘肃兰州730050)
Vehicle 2——axis Servo Control System Design
CHENG Hui—xian .DONG Xin—ii .WANG Shang—fengz
(1.Key Laboratory of Digital Manufacturing Technology and Application.the Ministry of Education,Lanzhou University of Technology,Lanzhou 730050,China;2.School of Mechanical and Electronical Engineering,Lanzhou University of Technology, Lanzhou 730050,China)
摘要:根据车栽两轴转台电气系统的性能指标
要求,采用旋转变压器和位置变送器构成转轴的角
位置反馈,同时检测陀螺敏感转轴在惯性空间中的
速率变化;利用陀螺信号稳定转台的姿态;脉宽调制
功放和直流力矩电机构成系统的执行机构;以无刷
直流电机作为伺服系统的伺服电机;采用电流环、速
率环、位置环三闭环的控制策略,基于
TMS320F240 DSP芯片设计了全数字PID控制算
法,代替了该型号转台原来的模拟控制算法,实现了
光电跟踪系统的高频响、超低速、宽调速和高精度。
关键词:DSP;无刷直流电机;驱动器;PWM
中图分类号:TP216
文献标识码:A
文章编号:1001—2257(2010)02—0038一O3
Abstract:According to the performance re—
quirements of car 2一axis turret electrical system,
三轴陀螺漂移测试转台台体动力学建模及控制系统设计
里 !童墨 竺 主里兰 垫查兰塑 文章编号:1005-6734(2002)02 0064 04 2002年4月
三轴陀螺漂移测试转台台体动力学建模及控制系统设计
罗晶,陈平,王广雄
(哈尔滨工业大学控制工程系,哈尔滨1 50001)
摘要:带宽的保证是三轴陀螺漂移测试转台(以下简称三轴转台)伺服系统设计的主要困难,从
使用的角度出发,要求转台伺服系统有较大的带宽,以使三轴转台有较快的响应速度,对干扰 有较强的抑制能力,提高三轴转台的跟踪精度,但一些客观因素使带宽指标受到限制,其中机
械台体的谐振对带宽的影响是决定性的,本文所讨论的三轴转台动力学模型,是三轴转台控制 系统设计的依据
关键词:三轴;台体建模;陀螺漂移;控制系统
中图分类号:U666 16 文章标识码:A
Dynamics Modeling and Control System Design
on Three-axis Gyro Drift Test Table
LUO Jing,CHEN Ping,WANG Guang-xiong (DepartmentofControlEngineering,HarbinInstituteofTechnology,Harbin 150001,China)
Abstract:The main problem of the design of three—axis gyro drift test table SeFVO system is the bandwidth.In application,large bandwidth of turning table will be the required for fast response, powerful anti-jamming and accurate tracking.Some o ̄ecfive factors limit the performances of bandwidth.especially the resonance of the mechanism.1n this paper,the dynamics modeling on LIu'ee—axis gym drift test table is the basic design of control system. Key words:three—axis;table make model;gym dri control system