
平面机构的组成原理、结构分类和结构分析
机械原理平面机构的结构分析主要内容:
第一章 平面机构的结构分析
本章主要内容:
1)平面机构运动简图的绘制
2)平面机构自由度的计算及机构具有确定运动的条件
3)机构的组成原理及结构分析
1-1. 研究机构结构的目的
(1) 探讨机构运动的可能性及其具有确定运动的条件
(2) 将各种机构按结构加以分类,并按分类建立运动分析和动力分析的一般方法
(3) 了解机构的组成原理
(4) 绘制机构运动简图
1-2. 运动副、运动链和机构
一、运动副
基本概念:
1运动副:两构件直接接触形成的可动联接运动副1 运动副2 运动副
2运动副元素:参与接触而构成运动副的点、线、面。
3自由度:构件所具有的独立运动的数目
4约束:对独立运动所加的限制
运动副的分类:
1根据运动副的接触形式,运动副归为两类:
1)低副:面接触的运动副。如转动副、移动副。
2)高副:点或线接触的运动副。如齿轮副、凸轮副。
2根据两构件的空间运动形式,可将运动副分为平面运动副和空间运动副。
1)平面运动副:组成运动副两构件间作相对平面运动,如转动副、移动副、凸轮副、齿轮副。
2)空间运动副:组成运动副两构件间作相对空间运动。如螺旋副,球面副
运动副的约束特点:
具有两个约束而相对自由度等于一的平面运动副:转动副和移动副。
具有一个约束而相对自由度等于二的运动副:高副
约束一个相对转动而保留两个相对移动的运动副是不可能存在的。
二、运动链
•运动链:两个以上构件以运动副联接而成的系统。
•闭链:组成运动链的每个构件至少包括两个运动副元素,该运动链为封闭系统。
•开链:运动链中有的构件只包含一个运动副元素。
三、机构
从运动链的角度,机构需具有下列特点:
•1) 运动链中有机架 •2) 各构件间有确定的运动
1-3.平面机构运动简图
一、机构运动简图的定义及作用
说明机构各构件间相对运动关系的简单图形.
机构运动简图是用规定的运动副符号及代表构件的线条来表示构件和运动副,并按一定比例表示各运动副的相对位置.
机械原理第二章机构的结构分析
第二章机构的结构分析
§2-1机构结构分析的内容及目的 §2-2机构的组成
§2-3机构运动简图
§2-4机构具有确定运动的条件
§2-5机构自由度的计算 §2-7平面机构的组成原理、结构分类及结构分析
§2-6 计算平面机构自由度时应注意的事项
§2-1机构结构分析的内容及目的
主要内容及目的是: ■研究机构的组成及机构运动简图的画法;
■ 了解机构具有确定运动的条件;
■研究机构的组成原理及结构分类。
§2-2机构的组成
1・构件
任何机器都是由许多零件组合而成 的。
零件是机器中的一个独立制造单元体; 构件是机器中的一个独立运动单元体。 从运动来看,任何机器都是由若干个 构件组合而成的。
2.运动副
运动副是两构件直接接触而构成的可 动连接;
运动副元素是两构件参与接触而构成 运动副的表面。
例2・1轴与轴承、滑块与导轨、两轮齿啮合。 活塞
连杆头 连杆体
齿轮
(1) 运动副的分类 1)按其引入的约束数目分:1级副、II级副、……V级副。
2)按其接触形式分]咼副:点、线接触的运动副 低副:面接触的运动副
转动副(回转副或较链)
运动副还可分为平面运动副与空间运动副两类。
・► 3) 按其相对运动形式分\ 移动副
螺旋副
(2) 运动副符号
运动副常用规定的简单符号来表达(GB4460 — 84)。
各种常用运动副模型
常用运动副的符号表
3.运动链
构件通过运动副的连接而构成的相对可动的系统。 闭式运动链(简称闭链)
开式运动链(简称开链)
平面闭式运动链 空间闭式运动链 平面开式运动链 空间开式运动链
@ A
空间較链四杆机伟… 4.机构
具有固定构件的运动链称为机构o
机构中的固定构件。
一般机架相对地面固定不动,但当机
构安装在运动的机械上时则是运动的O
原动件——按给定已知运动规律 独立运动的构件;常以转向箭头表示。
从动件 机构中其余活动构件。 其运动规律决定于原动件的运动规律 和机构的结构及构件的尺寸。
平面机构的结构分析
第三章平面机构的结构分析
机构是机器的主要组成部分。机构的组成以及机构在什么条件下才具有确定的运动都将在本 章中讨论。另外,为了分析旧机械以及设计新机械,都需要将具体的机械抽象成简单的运动学模 型,绘制出机构运动简图,本章也将就这一内容进行介绍。
一、 教学要求
1. 熟练掌握机构运动简图的绘制,能看懂各种机构运动简图,能根据具体的机械熟练绘制出 机构运动简图。
2. 掌握平面机构自由度的计算方法,能正确区分复合铰链、局部自由度和虚约束。
3. 掌握机构具有确定运动的条件。
二、 教学重点与难点
1•机构运动简图的绘制,是难点之一。
2•机构具有确定运动的条件。
3•平面机构自由度的计算,这是本章的难点之二。
3.1机构的组成
3.1.1运动副
使两个构件直接接触并能产生相对运动的连接,称为运动副。如轴承中的滚动体与内、外圈 的滚道、啮合中的一对齿廓、滑块与导槽,均能保持直接接触,并能产生一定的相对运动,因此 都构成运动副。构件上参与接触的点、线、面,称为运动副元素。
根据运动副各构件之间的相对运动是平面运动还是空间运动, 可将运动副分为平面运动副和
空间运动副。所有构件都只能在相互平行的平面上运动的机构称为平面机构。本章仅就平面运动 副和平面机构进行讨论。
3.1.2自由度和运动副约束
对于一个作平面运动的构件而言,仅有 3个独立运动的参数,即沿 x轴、y轴的移动和绕垂
直于xOy平面的轴的转动,可用 3个独立的参数x、y、a来描述如下图。人们把构件相对于参考 系所具有的独立运动参数的数目称为构件的自由度。
y
两个构件通过运动副连接以后,相对运动受到限制。运动副对成副的两构件间的相对运动所 加的限制成为约束。引入 1个约束将减少1个自由度,而约束的多少及约束的特点取决于运动副 的形式。
两构件组成的运动副,不外乎通过点、线或面的接触来实现。按照接触特性,通常把运动副 分为低副和高副两大类。
机械原理教案

机械原理教案
平面机构的组成原理分析
1.平面机构的组成原理
任何机构中都包含原动件、机架和从动件系统三部分。由于机架的自由度为零,每个原动件的自由度为1,而机构的自由度等于原动件数,所以,从动件系统的自由度必然为零。
杆组:自由度为零的从动件系统。
基本杆组:不可再分的自由度为零的构件组合称为基本杆组,简称基本组。
杆组的结构式为:lpn23
机构的组成原理:把若干个自由度为零的基本杆组依次联接到原动件和机架上,就可组成新的机构,其自由度数目与原动件的数目相等。
在进行新机械方案设计时,可以按设计要求根据机构的组成原理,创新设计新机构。 在设计中必须遵循的原则:在满足相同工作要求的前提下,机构的结构越简单、杆组的级别越低、构件数和运动副的数目越少越好。
2.平面机构的结构分析
对已有机构或已设计完的机构进行运动分析和力分析时,首先需要对机构进行结构分析,即将机构分解为基本杆组、原动件和机架,结构分析的过程与由杆组依次组成机构的过程正好相反。通常称此过程为拆杆组。
拆杆组时应遵循的原则:从传动关系离原动件最远的部分开始试拆;每拆除一个杆组后,机构的剩余部分仍应是一个完整的机构;试拆时,按二级组试拆,若无法拆除,再试拆高一级别的杆组。
3.平面机构的高副低代法
目的:为了使平面低副机构结构分析和运动分析的方法适用于含有高副的平面机构。
概念:用低副代替高副
方法:用含两个低副的虚拟构件代替高副
高副低代必须满足的条件:
1.替代前后机构自由度不变
2.替代瞬时速度加速度不变
对于一般的高副机构,在不同位置有不同的瞬时替代机构。经高副低代后的平面机构,可视为平面低副机构。
第三章 平面机构的运动分析和力分析
基本要求:
1.掌握速度瞬心的概念,平面机构速度瞬心的数目及确定方法,学会用速度瞬心法对现有机构进行速度分析;
2.掌握用相对运动图解法对机构进行速度分析的方法;
3.掌握机构运动分析的复数矢量法,了解矩陈法;
第十一讲 机构的组成原理及其结构分类
第十一讲 机构的组成原理及其结构分类
一、机构的组成原理
1、基本机构
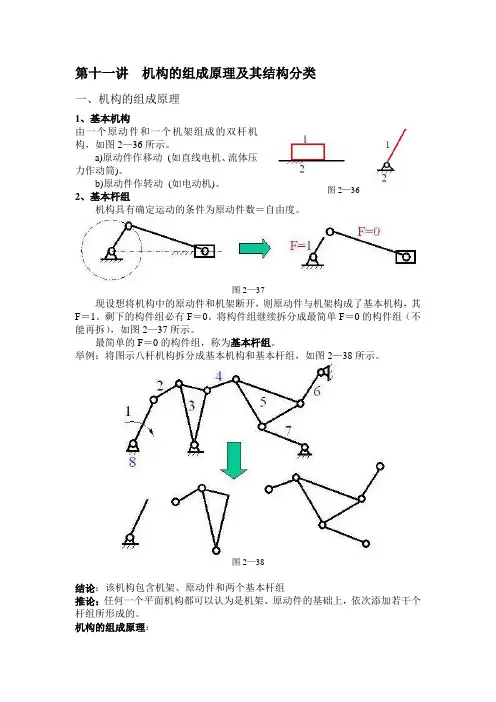
由一个原动件和一个机架组成的双杆机构,如图2—36所示。
a)原动件作移动 (如直线电机、流体压力作动筒)。
b)原动件作转动 (如电动机)。
2、基本杆组
机构具有确定运动的条件为原动件数=自由度。
现设想将机构中的原动件和机架断开,则原动件与机架构成了基本机构,其F=1。剩下的构件组必有F=0。将构件组继续拆分成最简单F=0的构件组(不能再拆),如图2—37所示。
最简单的F=0的构件组,称为基本杆组。
举例:将图示八杆机构拆分成基本机构和基本杆组,如图2—38所示。
结论:该机构包含机架、原动件和两个基本杆组
推论:任何一个平面机构都可以认为是机架、原动件的基础上,依次添加若干个杆组所形成的。
机构的组成原理: 图2—36
图2—37
图2—38 机构=机架+原动件+基本杆组
二、机构(结构)分类
设基本杆组中有n个构件,则由条件F=0有:
F=3n-2PL-Ph=0
PL=3n/2 (低副机构中Ph=0 )
∵ PL 为整数, ∴ n只能取偶数。
n = 2 4 n>4
PL = 3 6
n=2的杆组称为Ⅱ级组—应用最广而又最简单的基本杆组。共有5种类型,典型Ⅱ级组如图2—39所示。 n=4(PL=6)的杆组称为Ⅲ级组,如图2—40所示。结构特点:其中一个构件有三个运动副。
IV级组:有两个三副杆,且4个构件构成四边形结构,如图2—41所示。
内端副—杆组内部相联。
外端副—与组外构件相联。
机构的级别:
机构按所含最高杆组级别命名,如Ⅱ级机构,Ⅲ级机构等。注意:
1、杆组的各个外端副不可以同时加在同一个构件上,否则将成为刚体。如图2—42。
2、机构的级别与原动件的选择有关,如图2—43。 图2—39
机械原理 机构的结构分析
1 第一讲 机构的结构分析
知识点归纳:
一 机构的组成
1.构件:机器中每一个独立的运动单元,任何机器都是由若干个(两个以上)构件组合而成。
2.零件:机器的独立制造单元。
二、运动副及分类
1.运动副:由两构件直接接触而组成的可动联接称为运动副。而把两构件上能够直接接触而构成运动副的表面称为运动副的元素。
2.运动副的分类
根据构成运动副的两构件的接触情况进行分类。
①高副:两构件通过点或线接触而构成的运动副。常见的高副:凸轮副 齿轮副
②低副:两构件通过面接触而构成的运动副。常见的低副有:回转副,移动副,球面副。
3. 约束:平面高副引入的1个约束,自由度为2,低副引入2个约束,自由度为1.
三、运动链
1.定义:若干个构件通过运动副的连接而构成的相对可动的系统称为运动链。
2.闭链:若运动链的各构件构成了首末封闭的系统,则称其为闭式运动链。
3.开链:若运动链的各构件未构成首末封闭的系统,则称其为开式运动链。
四、机构
1.机构:在运动链中,若将某一构件加以固定而成为机架,则这种运动链叫机构。
2.机架:机架是固定不动的构件
3.原动件:机构中按给定的已知运动规律独立运动的构件。(一个工作着机构中,驱动机构的外力所作用的构件,又叫主动件)
4.从动件:运动链中除原动件外其余活动构件。
五、机构运动简图
思路:先定原动部分和工作部分(一般位于传动线路末端),弄清运动传递路线,确定构件数目及运动副的类型,并用符号表示出来。
注意事项:
1.首先要搞清楚实际构造和运动情况,弄清路线:原 传 执。
2.高副要绘制接触处的曲线轮廓。
3.选择机构的多数构件的运动平面为投影面。
4.比例尺表示方法。
5.机架间的相对位置很重要(如对心曲柄滑块机构和偏置曲柄滑块机构)。
6.转动副的转动中心,和移动副的移动导路方向。为了准确地反映构件间原有的相对运动,表示转动副的小圆必须与相对回转轴线重合;表示移动副的滑块,导杆或导槽,其导路必须与相对移动方向一致;表示平面高副的曲线,其曲率中心的位置必须与构件的实际轮廓相等。