
提高汽车主动安全性和操作稳定性的控制策略研究
主动安全技术在汽车碰撞预防中的改进方案
主动安全技术在汽车碰撞预防中的改进方案随着汽车产业的发展,人们对汽车安全性能的要求越来越高。
汽车碰撞事故时有发生,给人们的安全带来了巨大的威胁。
为了保护乘客的生命安全,减少碰撞事故的发生,汽车制造商们致力于不断改进主动安全技术。
本文将介绍主动安全技术在汽车碰撞预防中的改进方案。
首先,碰撞预警系统是主动安全技术中的重要组成部分。
碰撞预警系统通过使用传感器来实时监测车辆周围的动态环境信息。
当系统检测到与前方车辆或障碍物之间的距离过近或存在可能发生碰撞的危险时,会发出警报,提醒驾驶员采取行动。
为了进一步提高碰撞预警系统的准确性和可靠性,汽车制造商们不断改进传感器的性能。
例如,采用更先进的雷达技术和摄像头系统,提高系统的识别能力和反应快速性,以确保警报的及时性和准确性。
其次,自动紧急制动系统是另一个重要的主动安全技术改进方案。
这一系统通过传感器监测车辆前方的障碍物,并在发生碰撞危险时自动启动刹车系统,实现车辆的紧急制动。
一些制造商还引入了先进的制动控制技术,比如电子稳定控制系统等,以提高制动效果和车辆稳定性。
这种技术改进不仅可以减少碰撞事故的发生,还可以减少碰撞事故的严重程度,保护乘客的生命安全。
此外,前碰撞辅助系统也是主动安全技术中的一项改进方案。
该系统通过预测与前方车辆之间的碰撞危险,并提供相应的辅助驾驶措施,以减少碰撞事故的发生。
例如,当系统检测到碰撞危险时,它会自动减速,并配合车辆的防滑控制系统和电子稳定控制系统,实现更可靠的车辆操作和安全驾驶。
此外,一些进一步改进的系统还可以主动采取措施来避免碰撞,如自动变道和自动避让等。
最后,智能驾驶辅助系统的改进也为汽车碰撞预防提供了新的解决方案。
智能驾驶辅助系统可以通过使用传感器、相机和人工智能技术来监测车辆周围的环境,并为驾驶员提供实时的辅助驾驶功能。
例如,通过使用车道保持辅助系统,系统可以自动识别并保持车辆在正确的车道内行驶,避免意外变道和碰撞事故的发生。
汽车安全(对于车辆来说分为主动安全和被动安全两大方面)

颜色与安全
使红、黄、蓝、绿色的轿车与观察者保持等距离,在观察者看来,似乎红色和黄色轿车要近一些,而蓝色和 绿色轿车要远一些。因此,红色和黄色称前进色,蓝色和绿色称后退色。前进色的视认性较好。
近有研究表明,轿车行车安全性不仅受其操作安全视线等因素的影响,而且还受到车身颜色的能见度影响。 心理学家认为,视认性好的颜色能见度佳,因此这类颜色用于轿车车身可以有效提高行车的安全性。颜色的可视 认性主要与下列因素有关:
相关依据
随着中国汽车工业的飞速发展和汽车保有量的大幅提高,我国每年由于交通事故造成的人员伤亡和财产损失 也在随之大幅的增加。汽车的被动安全性能也就自然而然的越来越受到广大国人的**。厂家也越来越多的把自己 产品的安全性当作宣传的重点,越来越多的世界最新的安全技术研究成果被引进中国,越来越多的中国的工程师 和研发人员开始专注于这一领域。NCAP体系被引入中国,各种 CAD、CAE以及碰撞计算软件被引入中国。好像世 界有的我们都有了,世界在做的事情我们也都在做。别人有LS-Dyna、Hyperworks、 Madymo和Radioss,我们都 有。别人在做整车碰撞建模、模拟、结构优化和数字假人(Dummy)建模,这一切我们也都在做。那么我们就要问, 我们在汽车安全技术研发上还缺少什么。答案是:好像什么都不缺了。
随着电子科技的发展,各种汽车智能安全系统也开始发展起来,主要是通过由雷达和摄像机组成的“预知传 感器”,对行车危险进行判断并帮助驾车者进行处理。这一系统能够在汽车与其它物体发生撞前的瞬间,自动进 行干预以保证安全。
安全驾驶
这里应该指出,汽车安全如今越来越成为一个必须综合考量的问题,无论主动还是被动安全系统,都有互相 结合的趋势。专家们提醒,除了汽车本身以外,如果没有良好的驾驶习惯,乘员也是不安全的,甚至反而会使安 全配备无法发挥其应有作用。如驾乘不系安全带,酒后驾车,超速行驶等,如果发生险情与车辆的安全性是没有 关系的。所以安全意识才是汽车行驶安全的关键!
汽车主动安全技术探讨
蜘 耄 ! 触 艄 雌 张 脯
O 引 言
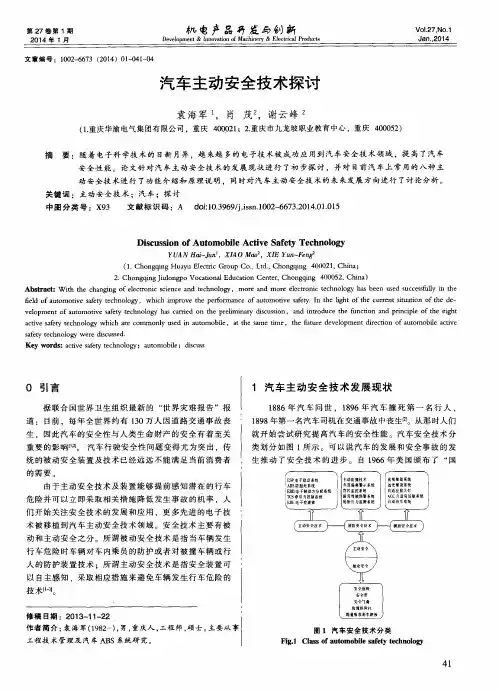
据联 合 国世 界卫 生 组织 最 新 的 “ 世 界 灾难 报 告 ”报 道 : 目前 ,每 年 全世 界 约有 1 3 0万 人 因道 路交 通 事故 丧 生 .因此 汽 车的安 全 性 与人类 生 命 财产 的 安全 有 着至 关
重要 的 影响 『 】 2 , 1 。 汽 车行 驶安 全性 问题变 得 尤为 突 出 ,传 统 的被 动安 全装 置 及技 术 已经远 远 不能 满 足 当前 消费 者 的需 要 。 由 于主 动安 全技 术及 装 置 能够 提前 感 知潜 在 的行 车 危 险并 可 以立 即采 取相 关措 施 降低 发 生事 故 的机 率 .人 们开 始关 注 安全 技术 的 发展 和应 用 。更 多 先进 的 电子 技 术被 移植 到 汽车 主 动安 全技 术 领域 。安 全 技术 主 要有 被 动 和主 动安 全 之分 。所 谓被 动 安全 技 术是 指 当车 辆 发 生 行 车危 险 时车辆 对 车 内乘员 的 防护 或 者对 被撞 车 辆 或行 人 的防 护装 置技 术 :所 谓主 动安 全 技术 是 指安 全 装置 可
的 制 动 压 力 , 让 汽 车 在 制 动 过 程 中 车 轮 始 终 处 于 即 将 抱
于 欧美 地 区 ,甚 至低 于全 球平 均数 值 。2 0 1 1 年 统计数 据 表 明 ,欧美 地 区 的车 辆装 配 A B S的 比例 约为 8 8 % ,E S P
的装配 比例 约 为 4 5 % ,而在 中 国这 两项 数 据分 别 为 6 5 % 和 5 %I 4 t 。 目前 ,AB S系统 、E B D系统 、T C S系 统 主要 装 配 在 中高档 乘用 车辆 上 使用 。而 E S P系统 及 车道 偏离 警
整车控制策略

整车控制策略整车控制策略是指整个车辆系统实现全面、高效、可控的运行管理,以保证车辆的安全性、性能和舒适性。
整车控制策略的制定是整车控制技术的重要组成部分,其核心是以整车动力学和动态特性为基础,建立科学合理的控制方法和算法,实现车辆性能优化和能量管理,提高车辆的燃油效率和驾驶舒适性。
下面从整车控制的策略、算法和应用等方面展开讨论。
一、整车控制的策略整车控制的策略包括动力总成、制动系统、转向系统、电动机控制、能量管理等方面,要根据车型、场景和用户需求等因素制定相应的控制策略。
例如,为了提高车辆的燃油效率,可以采用Eco Drive或Green Drive等节能驾驶模式,通过优化发动机转速、换档逻辑以及启停系统等控制策略,降低能源损失,实现节能减排的目标。
此外,对于混合动力车和纯电动车,还需要实现电力与机械能的优化协同控制,通过电机调速、能量回收等方式实现动力平衡和车速控制。
二、整车控制的算法整车控制的算法是指基于物理模型、控制理论和算法优化等方法,对汽车的运动学和动力学特性进行分析、建模和优化设计,实现整车控制的精准和稳定。
例如,针对传统能量回收系统存在能量溢流和回收效率低等问题,可以采用离散控制策略,制定能量回收模型和控制算法,通过控制电机和发动机的调速、转矩和视驶距离等参数,使得能量回收效率最大化,同时防止电机和电池的过载和损坏。
此外,为了提高车辆的操控性和稳定性,还需结合传感器、执行器和人机交互系统等技术,实现智能化的控制和决策。
三、整车控制的应用整车控制的应用包括车辆动态控制、智能驾驶、车辆诊断与维护等方面,涉及到多个系统和模块的协同运作。
例如,有了先进的车身稳定控制、刹车防抱死和电子差速等系统的支持,可以有效提高车辆的抓地力和操控性,避免因驾驶失误或路面异常导致的交通事故。
此外,结合先进的传感器、视觉和语音识别技术,车辆可以实现自主驾驶或半自主驾驶,通过智能巡航、车道保持、自动泊车等功能实现车辆的智能化和自主化,提高驾驶的安全性和舒适性。
线控转向系统的主动转向控制策略研究

( .C lg f caia a dEet ncE g er g hn nvrt f erl m,D n y gS ad n 5 0 1 1 oeeo hncl l r i ni e n ,C i U i syo t e l Me n co n i a ei P ou o gi hn og 7 6 , n 2 C ia 2.Sh o o cai dV h l E gne n , e i stt o eh ooy B in 0 0 1 C i ) hn ; c ol f Mehns a e ie nier g B in I tue f cnl , e ig10 8 , hn mn c i jgn i T g j a A S R T:t r y—Wi ( B )ss m e mn t em ca i onci sbtens e n he a d B T AC S e —B e r S W yt l ia st eh c cnet n ew e t r gw el e e i e h n a l o ei n
统的变传动比 , 主动控制前轮转角。通过时域响应 、 转向增益 、 开环总 方差等指标对其 进行 了性 能分析 。结 果表 明: 用提 采
出的主动转向控制策略时稳 态质心侧 偏角大大降低 , 开环总方差大大降低 , 而提高了汽车的操纵稳定性 。 从
关键词 : 控转向 ; 线 主动转向 ; 纵稳定 性 操
中 图分 类 号 :2 0 1 U7 .1 文 献标 识 码 : A
Re e r h o tv t e i g Co t o t a e y s a c n Ac ie S e rn n r lS r t g o e r —b —W ie S se fSte y r y tm
探究汽车安全技术的研究现状和展望
探究汽车安全技术的研究现状和展望作者:永亮来源:《科学与财富》2018年第07期摘要:从汽车安全问题的角度来说,汽车安全技术是其重要决定因素。
汽车安全技术主要包括两个方面的内容,分别是主动安全技术和被动安全技术。
所以,对于大多数的汽车安全技术研究者来说,这两项内容的研究是其重要课题。
在本文中,对汽车主动安全技术和被动安全技术进行了相应分析。
关键词:汽车主动安全技术;汽车被动安全技术;研究现状;展望在现代社会中,汽车这种交通工具发挥着重要作用,为人民群众的出行带来了巨大便利。
但是也导致了大量交通事故。
因为汽车而造成的伤亡数量不断增多,进而造成了巨大经济损失。
所以,在全世界范围中,人们对汽车安全技术的重视程度不断提高。
通过多个国家的努力,汽车安全技术取得了较大成果[1]。
一、汽车主动安全技术(一)防抱死系统。
该系统在汽车主动安全技术中所指的是,在避免汽车抱死事故发生中应用的一种主动安全技术。
一般情况下,在汽车运行的实时状态之下,对该技术进行相应应用,其发挥着比较重要的作用,可以掌握汽车具体运行状态,由此在第一时间断定汽车车轮的运行轨迹和运动趋势。
当发现其中存在的隐患和问题的时候,可以及时作出反应采取有效措施和手段对其进行处理。
(二)电子稳定系统。
在该系统中,集合了多种功能,主要包括驾驶者疲劳检测系统和汽车限速功能等,正是因为如此,电子稳定系统可以为汽车运行实时状态之下的稳定性提供重要保障,从而在一定程度上降低交通事故的发生率。
(三)电子制动力分配系统。
该系统在汽车主动安全技术中占据着重要位置,发挥着不容小视的作用和影响。
该系统工作原理的复杂性较高,当开展工作的时候电子制动力分配系统所应用的最重要电子工具是计算机[2]。
一般情况下,当汽车处于运动过程中的时候,汽车所有车轮的周边环境都有着相应差异,正是因为如此,导致每个车轮在运动过程中承受着不同程度的摩擦力,使得汽车安全性得不到有效保障,同时电子制动力分配系统的安装便可以较好调控不同车轮在不同摩擦力影响之下的刹车性能。
汽车主动安全技术预防事故的重要手段
汽车主动安全技术预防事故的重要手段随着汽车产业的发展和人们生活水平的提高,汽车已经成为我们日常生活中不可或缺的交通工具。
然而,汽车事故依然时有发生,给人们生命财产安全带来了威胁。
为了减少事故的发生,汽车主动安全技术应运而生,并成为预防事故的重要手段。
本文将对一些常见的汽车主动安全技术进行介绍,并分析其在预防事故中的作用。
1.制动辅助系统制动辅助系统是一种重要的汽车主动安全技术,它通过提供制动辅助力来帮助驾驶员更好地控制车辆。
其中,最常见的制动辅助系统是防抱死制动系统(ABS)和电子制动力分配系统(EBD)。
ABS能够通过电子控制,调节每个车轮的制动力,防止车轮抱死。
EBD则可以自动调节每个轮子的制动力,使每个轮子都能达到最佳制动效果。
这两种制动辅助系统的应用,可以大大提高制动的稳定性和效果,降低因制动不当引起的事故发生。
2.稳定性控制系统稳定性控制系统是另一项重要的汽车主动安全技术。
它可以通过传感器感知车辆的转弯角度、侧倾角度和速度等信息,通过计算和控制,实时调整车辆的制动力和转向力,帮助驾驶员保持车辆的稳定性。
其中最常见的稳定性控制系统是电子稳定控制系统(ESC)。
ESC通过自动干预制动和转向系统,来纠正车辆的不稳定状态,有效地预防车辆侧翻和失控,提高驾驶安全性。
3.防撞警示系统防撞警示系统是一种基于传感器和雷达等设备的汽车主动安全技术,它能够通过感知前方障碍物的距离和速度等信息,及时发出警示,提醒驾驶员采取相应的行动。
其中最常见的防撞警示系统是前向碰撞预警系统(FCW)和自适应巡航控制系统(ACC)。
FCW能够通过前方摄像头或雷达,监测前方车辆和障碍物的距离,并在距离过近时发出警示。
ACC则能够根据前车的速度和距离,自动调整车辆的速度,并保持与前车的安全距离。
这些防撞警示系统的应用,可以大大减少碰撞事故的发生。
4.车道保持辅助系统车道保持辅助系统是一种通过摄像头或传感器等设备,监测车辆在道路上的位置,并根据车辆的位置和驾驶行为,进行预警或辅助驾驶的技术。
汽车动力学稳定性自适应控制研究
在 控 制 过 程 当 中权 值 将 不 断 地 得 到 更 新 。
图 2 单 神 经 元 自适 应 控 制 器 原 理 图
当 采 用 增 量 式 表 示 时 , 制 器 的 输 出 为 控
Au( ) 一 1・e 五 + 2・ ( 五 () △ 五) + 3・A e 五) (
分 别 针 对 不 同 附 着 系 数 路 面 和 不 同 车 速 行 驶 工 况 下 车 辆 横摆 角速度 响应进 行 了仿真 , 果如 以下各 图所 示 , 结 图 4和 图 5分 别 为 不 同 附 着 系 数 路 面 下 车 辆 的 响 应 曲 线 , 6和 图 7分 别 为 不 同 车 速 下 车 辆 的 响 应 曲 线 。 比 图 较 图 4和 图 5可 以 看 到 , 着 地 面 附 着 系 数 减 小 , 规 随 常 P D 控 制 对 于 不 同 附 着 系 数 路 面 的 控 制 效 果 差 异 非 常 I 大 , 面 情 况 越 差 , 应 超 调 越 大 , 整 时 间 也 越 长 。 而 路 响 调 使 用 了 自 适 应 P D 控 制 器 , 应 过 程 则 获 得 了 更 好 的 I 响
・36 ・
汽 车 研 究 与 开 发
维普资讯
一
一
霉馥萋
一一 一一
嘲
单 神 经 元 P D 控 制 器 主 要 由 信 号 转 换 环 节 和 神 经 I 元 两 部 分 组 成 , 原 理 如 图 2所 示 。输 入 信 号 通 过 转 换 其
t ¨
式 中 - 为 汽 车 质 量 ; 为 汽 车 绕 。轴 的 转 动惯 量 ; ' m , 志 、 z 别 为 前 后 车 轮 的 侧 偏 刚 度 ; 为 前 轮 转 角 ; 、 志 分 n6 分别 为前 、 轴至 车辆质心 的距离 ; 为车辆前进 速度 ; 后
直接横摆力矩控制车辆稳定性研究概述
摘 要:针对直接横摆力矩如何实现汽车的稳定性,与其他一些汽车稳定性控制系统进行了比 较。概述了国内外采用的一些直接横摆力矩控制策略及力矩分配方法,并介绍了直接横摆力 矩控制在实车上的应用,最后分析了直接横摆力矩的发展趋势。 关键词:直接横摆力矩控制 车辆稳定性控制 控制策略 集成控制
Abstract Direct yaw moment control with other vehicle stability control systems was compared on how improve the vehicle's stability. Some control strategies that are used in direct yaw moment control and the study of moment distribution at home and abroad are summarized, and the applications of direct yaw moment control in some real vehicle were introduced. Fanally development tendency of direct yaw moment control was analyzed. Key words direct yaw moment control; vehicle stability control; control strategies; integration control
4WS和主动前/后轮转向系统均通过前后轮转角影响轮胎侧向 力,减小车辆侧偏角,改善侧向稳定性。
4WS是在转向行驶中,通过增加后轮转向,使汽车在低速时 能够减少最小转弯半径,提高汽车机动性,而在中高速时,减小 质心侧偏角,提高汽车的操纵稳定性。在侧向加速度较小的范围 内,轮胎侧向力与转向角成比例,这样通过一个2自由度的线性模 型就能够很容易地实现控制目标。但在大侧向加速度下,侧向力 与转向角不再成比例,轮胎侧向力取决于轮胎的负重和纵向力,此 时轮胎进入非线性特性区域,轮胎侧向力易达到饱和,使得4WS不 能取得令人满意的效果,汽车易失稳[1]。
《磁流变半主动悬架控制策略研究》
《磁流变半主动悬架控制策略研究》一、引言汽车悬架系统作为连接车身与车轮的桥梁,其性能直接关系到汽车的行驶平稳性、操控性和安全性。
随着汽车工业的快速发展,对汽车悬架系统的性能要求也越来越高。
磁流变半主动悬架作为一种新型的悬架技术,具有较好的可控性和适应性,因此受到了广泛关注。
本文旨在研究磁流变半主动悬架的控制策略,以提高汽车的行驶性能。
二、磁流变半主动悬架的基本原理磁流变半主动悬架系统主要由磁流变液减震器、传感器和控制器等部分组成。
其中,磁流变液减震器是核心部件,其工作原理是通过改变磁场强度来调节阻尼力的大小,从而实现悬架系统的半主动控制。
传感器用于实时监测车身和车轮的振动情况,将信息反馈给控制器。
控制器根据反馈信息,结合预设的控制策略,发出指令调节磁流变液减震器的阻尼力,以实现最优的悬挂性能。
三、控制策略研究3.1 经典控制策略目前,磁流变半主动悬架的控制策略主要包括天棚阻尼控制策略、预瞄控制策略和模糊控制策略等。
天棚阻尼控制策略是一种基于理想天棚阻尼的半主动控制方法,其优点是简单易行,但难以适应复杂的路况和驾驶需求。
预瞄控制策略则通过预测未来路况和驾驶意图,提前调整悬架系统的阻尼力,以提高行驶平稳性和操控性。
模糊控制策略则是一种基于模糊逻辑的控制方法,能够根据实时路况和驾驶需求,自适应地调整悬架系统的阻尼力。
3.2 新型控制策略为了进一步提高磁流变半主动悬架的性能,本文提出了一种基于神经网络的自适应控制策略。
该策略通过训练神经网络模型,实时学习并适应不同的路况和驾驶需求,自动调整悬架系统的阻尼力。
同时,为了进一步提高系统的稳定性和可靠性,我们还采用了多模式切换控制策略。
该策略根据不同的驾驶模式和路况,自动切换到最合适的控制模式,以实现最优的悬挂性能。
四、实验验证为了验证所提出的控制策略的有效性,我们进行了大量的实验测试。
实验结果表明,采用神经网络自适应控制策略的磁流变半主动悬架系统,在各种路况和驾驶需求下均能实现较好的行驶平稳性和操控性。