
一种M/T混合测速法的研究与实现
・50・ 兵工自动化 Ordnance Industry Automation 2O17.01 36(1)
一种M/T混合测速法的研究与实现
周昂扬 ,张志安 ,吴 勇
(1.南京理工大学机械工程学院,南京210094;2.河北太行机械有限公司,石家庄052165)
摘要:针对高精度伺服控制系统中电机速度反馈信号的采集精度问题,提出一种基于误差分析的M/T混合测速 法。该方法由TMS320F28335增强型正交编码脉冲模块(eQEP)和增量式光电编码器组成,通过比较已有的各种转速 测量方法的不足,在不增加软硬件复杂度的前提下,利用M法和T法在恰当时刻的切换,实现较宽速度范围内的高 精度测速,并给出了实际各种情况下动态测速的软件算法流程,利用实验验证了算法的准确性。实验结果表明:该 方法实现了较宽速度范围内的高精度测速,实际应用中可根据具体测速条件灵活调整参数,具有很强的通用性。 关键词:增量式光电编码器;增强型正交编码脉冲模块;M/T混合测速法 中图分类号:TP206 文献标志码:A
Research and Implementation of M/T Mixed Velocity Measurement Method
Zhou Angyang ,Zhang Zhian ,Wu Yong‘ (1.School ofMechanical Engineering,Nanjing University ofScience&Technology,Nanjing 2 10094,China; 2.Hebei Taihang Machinery Co.,Ltd.,ShUiazhuang 052 1 65,China)
Abstract:To solve the problem of precious acquisition of feedback signal about motor speed in high precision servo system,a new method based on the error analysis—M/T mixed velocity measurement is put forward.This method consists of enhanced quadrature encoder pulse(eQEP)module in TMS320F28335 and incremental photoelectric encoder. Disadvantages of several exiting velocity measurement methods have been compared.Handover the M or T method at the right moment,we can implement precious velocity measurement in wide speed range without complicating the hardware configurations and software situations.Software algorithm procedure of dynamic velocity measure under practical situation is also provided.Experiments prove the accuracy of the proposed algorithm.The test results show that the method can be used for high precision velocity measurement in wide velocity range.Aajust parameters according to velocity measurement conditions in practical application.It has strong commonality. Keywords:incremental photoelectric encoder;enhanced quadrature encoder pulse module;M/T mixed velocity measurement method
0 引言
在高精度伺服控制系统中,电机的转速是对其
进行闭环控制必不可少的反馈量。作为各种控制算
法的原始输入参数,转速测量的响应时间越短,精
度越高,整个伺服控制系统的稳定性和准确性就越
好 J。现代传动系统中,测速发电机加A/D转换器
的方案已经被测量精度更高的光电编码器直接数字
测速法所取代。光电编码器可以分为绝对式光电编
码器和增量式光电编码器,二者的测量原理不同,
实现方法也不尽相同。一般而言,增量式光电编码 器较绝对式光电编码器测速精度要高 J。目前,基
于增量式光电编码器的常用测速方法有M法、T法、
M/T法和变M/T法。其中M法和T法原理简单,
实现方便,但测速范围受限;M/T法和变M/T法
可在较宽的速度范围内高精度测速,但增加了软硬
件的复杂度,实现起来有一定困难。为此,笔者提
出了一种新的M/T混合测速法,用以平衡复杂度与 精度之间的矛盾。在测速硬件方面,选用了专为电
机调速控制而设计的32位数字电机控制芯片
TMS320F28335。它是一款内部集成了增强型正交
编码脉冲模块(eQEP)的数字信号处理器,与光电编
码器配合使用,构成了电机位置高精度、快响应测
量的完美解决方案p】。基于此,笔者结合
TMS320F28335和增量式光电编码器组成的硬件系
统,详细介绍M/T混合测速法的实现。
1 测速硬件
1.1 增量式光电编码器
作为测量电机转速的传感器件,增量式光电编 码器应用光电转换的原理,将转速信号转换成某一
频率的脉冲电信号。如图1所示,增量式光电编码
器主要由光源、码盘、检测光栅、光电检测器件和
转换电路组成。当码盘随着被测转轴转动时,光线
透过码盘和检测光栅上的透光缝隙照射到光电检测 器件上,输出一组相位相差90。的类正弦波信号,
收稿日期:2016-09—25:修回日期:2016—11—07 作者简介:周昂扬(1992一),男,江苏人,在读硕士,从事机械电子工程研究。
第1期 周昂扬等:一种M/T混合测速法的研究与实现
再经过转换电路的信号处理,就可以得到一组规整 的正交脉冲信号,如图2所示。它具有低惯量、低
噪声、高分辨率和高精度的优点,缺点是无法直接
读出转动轴的绝对位置信息L4J。 光电检测 光源 码盘 检测光.栅 器件 转换电路 兰口
1一 n r] aY-弦波形 方波
图1 增量式光电编码器的组成
厂]厂]厂]厂]厂]厂]厂]A相
厂]厂]厂]厂]厂]厂]厂]聃
[-1 z相
图2正交脉冲信号
1.2 eQEP模块
作为一款专为电机调速控制而设计的数字电机
控制芯片,TMS320F28335将转速测量常用的外部
电路集成于芯片内部,组成了增强型正交编码脉冲
模块(eQEP)。
图3 eQEP模块功能框图
eQEP模块包含的功能单元有:正交编码单元
(QDU)、位置计数器及控制单元(PCCU)、边沿捕
获单元(QCAP)、定时器基准单元(UTIME)和看门狗
电路(QWDOG)等 J,如图3所示。QDU用于对正
交脉冲信号进行倍频鉴向,当工作在正交计数模式
时,可以实现脉冲频率的4倍频,从而大大提高测
速精度;PCCU用来接收倍频后的位置脉冲和方向
信号,通过合理设置不同的运行和锁存模式,能够
灵活地适用于各种测速算法;QCAP用来测量单位
位移量之间的时间,用以实现低速范围的T法测速; UTIME可以产生一个定时器基准单元超时事件,以
此触发PCCU和QCAP的锁存,可用在高速段转速
测量M法当中。具体实现细节,将在下一部分中结
合不同的测速方法详细介绍。
2 常用电机转速测量方法分析与比较
基于增量式光电编码器的常用转速测量方法有
M法、T法、M/T法和由M/T法演变而来的多种
变M/T法。
2.1 M法
M法,也称为频率法,通过测量一段固定时间
问隔内的编码器输出脉冲数来计算转速。在实际应
用中,可以通过eQEP模块的定时器基准单元
(UTIME)来设定测速频率风,在定时器基准单元超
时事件发生时,锁存位置计数器QPOSCNT中的数
据QP,假设编码器线数为Ⅳ,则电机转速
. : 墨。 (1) “ 4×N
应用eQEP模块实现M法测速的软件编程十分
简单,但当转速很低时,QP值很小,易产生较大的
相对误差;因此,M法一般用在转速较高的情况下。
2.2 T法
T法,也称为周期法,通过测量编码器2个相
邻脉冲之间的时问间隔来计算转速。eQEP模块的
边沿捕获单元(QCAP)可以精确地检测到经过分频
后的位置计数脉冲,并在每个脉冲到来时产生1个
uPEVNT触发脉冲,将捕获定时器QCTMR中的值
锁存到捕获周期寄存器QCPRD中,同时将捕获定
时器复位;因此,应用QCAP可以很容易的实现T
法测速。设位置脉冲分频数为1/D ,捕获定时器时
钟分频数为I/Dc,系统时钟为Cs,寄存器
QCPRDLAT中的值为Qc,则电机转速
s: 。 (2 ‘4N×Qo×Dc
相较于M法适用于高速阶段,T法在低速阶段
可以获得很高的测量精度,当转速较低时,Qc值很
大,测量相对误差也会大大降低。但当转速过低时,
可能导致响应时间过长。
2.3 M/T法以及几种变M/T法
集M法和T法之长,在规定时间内同时测量正
交脉冲信号M1和高频时钟脉冲M2来确定被测转速
的方法叫做M/T测速法,原理如图4所示。在编码
钟分频数为l/
Dc,系统时钟为Cs,寄存器器的上升 ・52・ 兵工自动化 第36卷
沿到来时开启高频时钟和定时 ,在规定的时间
(一般是固定不变采样周期)内,分别计取光电码
盘的脉冲个数ml和高频时钟脉冲个数m2,Tc定时
一到,再计取△ 时间内的高频时钟脉冲个数m3。
△ 是 结束后到码盘下一个脉冲上升沿为止的时 间间隔 ]。则电机转速 rI1/ 为
= 60  ̄fo ̄m, (3)
m :
广]r_] ___r_] 冲
二二 二 i一期
n几r]门n几n n n n::::::n门n r]r]n n n时钟脉冲
图4 变M/T法测速原理
这种方法可在较宽的速度范围内得到精确的测
速值。但其精度依赖于△ 的精确测取,为此,硬
件配置和软件程序均较复杂。而且在低速运行时,
实时性会变差。
各种变M/T测速法与M/T测速法的基本思路
相同,是在M/T法的基础上做了一定的改善,文献
[7-8]中均提出了各自的变M/T测速法,这里不做详
细论述。
总结以上各种测速方法,M法和T法配合eQEP
模块实现起来十分容易,但其测速的范围却受到很
大的限制,M法适用于高速,T法适用于低速,都
很难应用在较宽的速度范围内。M/T法和变M/T
法则可在较宽的速度范围内测得精确的转速值,但
精度和测速范围的提高是以增加硬件配置和软件程
序的复杂度来实现的,实际应用当中有一定的难度。
电力拖动自动控制系统-运动控制系统-阮毅-陈伯时思考题和课后习题答案

-
电力拖动自动控制系统-运动控制系统〔 阮毅 伯时〕课后答案包括思考题和课后习题
第2章
2-1 直流电动机有哪几种调速方法?各有哪些特点?
答:调压调速,弱磁调速,转子回路串电阻调速,变频调速。特点略。
2-2 简述直流 PWM 变换器电路的根本构造。
答:直流 PWM 变换器根本构造如图,包括 IGBT 和续流二极管。三相交流电经过整流滤波后送 往直流 PWM 变换器,通过改变直流 PWM 变换器中 IGBT 的控制脉冲占空比,来调节直流 PWM 变换 器输出电压大小,二极管起续流作用。
2-3 直流 PWM 变换器输出电压的特征是什么?
答:脉动直流电压。
2=4 为什么直流 PWM 变换器-电动机系统比 V-M 系统能够获得更好的动态性能?
答:直流 PWM 变换器和晶闸管整流装置均可看作是一阶惯性环节。其中直流 PWM
变换器的时 间常数 Ts 等于其 IGBT 控制脉冲周期〔1/fc〕 ,而晶闸管整流装置的时间常数 Ts 通常取其最大 失控时间的一半〔1/〔2mf〕。因 fc 通常为 kHz
级,而 f 通常为工频〔50 或 60Hz〕 为一周 〕 ,m 整流电压的脉波数,通常也不会超过 20,故直流 PWM 变换器时间常数通常比晶闸管整流装置时 间常数更小,从而响应更快,动态性能更好。
2=5 在直流脉宽调速系统中, 当电动机停顿不动时, 电枢两端是否还有电压?电路中是否还有电 流?为什么?
答:电枢两端还有电压,因为在直流脉宽调速系统中,电动机电枢两端电压仅取决于直流 PWM 变换器的输出。电枢回路中还有电流,因为电枢电压和电枢电阻的存在。
2-6 直流 PWM 变换器主电路中反并联二极管有何作用?如果二极管断路会产生什么后果?
光电编码器原理课件

光电编码器原理课件
光电编码器
光电编码器,是一种通过光电转换将输出轴上的机械几何位移量转换成脉冲或数字量的传感器。这是目前应用最多的传感器,光电编码器是由光栅盘和光电检测装置组成。光栅盘是在一定直径的圆板上等分地开通若干个长方形孔。由于光电码盘与电动机同轴,电动机旋转时,光栅盘与电动机同速旋转,经发光二极管等电子元件组成的检测装置检测输出若干脉冲信号,通过计算每秒光电编码器输出脉冲的个数就能反映当前电动机的转速。此外,为判断旋转方向,码盘还可提供相位相差90º的两路脉冲信号。
根据检测原理,编码器可分为光学式、磁式、感应式和电容式。根据其刻度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。(REP)
1.1增量式编码器
增量式编码器是直接利用光电转换原理输出三组方波脉冲A、B和Z相;A、B两组脉冲相位差90º,从而可方便地判断出旋转方向,而Z相为每转一个脉冲,用于基准点定位。它的优点是原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,适合于长距离传输。其缺点是无法输出轴转动的绝对位置信息。
1.2绝对式编码器
绝对编码器是直接输出数字量的传感器,在它的圆形码盘上沿径向有若干同心码道,每条道上由透光和不透光的扇形区相间组成,相邻码道的扇区数目是双倍关系,码盘上的码道数就是它的二进制数码的位数,在码盘的一侧是光源,另一侧对应每一码道有一光敏元件;当码盘处于不同位置时,各光敏元件根据受光照与否转换出相应的电平信号,形成二进制数。这种编码器的特点是不要计数器,在转轴的任意位置都可 读出一个固定的与位置相对应的数字码。显然,码道越多,分辨率就越高,对于一个具有 N位二进制分辨率的编码器,其码盘必须有N条码道。
绝对式编码器是利用自然二进制或循环二进制(葛莱码)方式进行光电转换的。绝对式编码器与增量式编码器不同之处在于圆盘上透光、不透光的线条图形,绝对编码器可有若干编码,根据读出码盘上的编码,检测绝对位置。编码的设计可采用二进制码、循环码、二进制补码等。它的特点是:
应用霍尔集成传感器测量转速电路设计 黄河科技学院课程设计9
课程设计说明书 第 I页
应用霍尔集成传感器测量转速电路设计
摘 要
在工程实践中,经常碰到需要测量转速的场合,而单片机作为一款性价比很高的微控制器在测速系统有着广泛的应用。首先,本文叙述了单片机测量转速的系统构成及转速测量的几种常用方法。其次,介绍了一种基于89C51单片机的电动机测速系统,该系统利用霍尔传感器产生脉冲信号,通过定时算法程序,将转速结果实时显示出来。最后,对测量指标进行了分析、比较并提出改进方案。
关键词:单片机,转速测量,霍尔传感器
课程设计说明书 第 II页
目 录
1 绪论 ........................................................................................................................................ 1
1.1课题的背景 ....................................................................................................................... 1
1.2课题的目的及意义 ........................................................................................................... 1
1.3设计思路与内容 ............................................................................................................... 2
编码器测速
----------------------------免费智能车技术服务第一家飞思卡尔智能车舵机和测速的控制设计与实现
时间:2010-04-1411:53:10来源:电子设计工程作者:雷贞勇谢光骥五邑大学
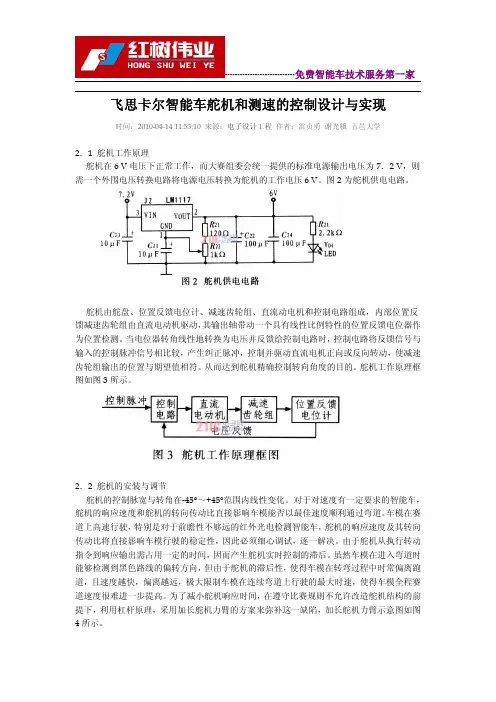
2.1舵机工作原理
舵机在6V电压下正常工作,而大赛组委会统一提供的标准电源输出电压为7.2V,则
需一个外围电压转换电路将电源电压转换为舵机的工作电压6V。图2为舵机供电电路。
舵机由舵盘、位置反馈电位计、减速齿轮组、直流动电机和控制电路组成,内部位置反
馈减速齿轮组由直流电动机驱动,其输出轴带动一个具有线性比例特性的位置反馈电位器作
为位置检测。当电位器转角线性地转换为电压并反馈给控制电路时,控制电路将反馈信号与
输入的控制脉冲信号相比较,产生纠正脉冲,控制并驱动直流电机正向或反向转动,使减速
齿轮组输出的位置与期望值相符。从而达到舵机精确控制转向角度的目的。舵机工作原理框
图如图3所示。
2.2舵机的安装与调节
舵机的控制脉宽与转角在-45°~+45°范围内线性变化。对于对速度有一定要求的智能车,
舵机的响应速度和舵机的转向传动比直接影响车模能否以最佳速度顺利通过弯道。车模在赛
道上高速行驶,特别是对于前瞻性不够远的红外光电检测智能车,舵机的响应速度及其转向
传动比将直接影响车模行驶的稳定性,因此必须细心调试,逐一解决。由于舵机从执行转动
指令到响应输出需占用一定的时间,因而产生舵机实时控制的滞后。虽然车模在进入弯道时
能够检测到黑色路线的偏转方向,但由于舵机的滞后性,使得车模在转弯过程中时常偏离跑
道,且速度越快,偏离越远,极大限制车模在连续弯道上行驶的最大时速,使得车模全程赛
道速度很难进一步提高。为了减小舵机响应时间,在遵守比赛规则不允许改造舵机结构的前
提下,利用杠杆原理,采用加长舵机力臂的方案来弥补这一缺陷,加长舵机力臂示意图如图
4所示。
----------------------------免费智能车技术服务第一家
频率步进和脉冲多普勒复合测速研究

第27卷第3期 2008年6月’ 红外与毫米波学报 J.Infrared Millim.Waves Vo1.27,No.3 June,2008 文章编号:1001—9014(2008)03—0190—04 频率步进和脉冲多普勒复合测速研究 王桂丽 , 李兴国 (1.南京理工大学电子工程与光电技术学院,江苏南京210094; 2.安徽师范大学物理与电子信息学院,安徽芜湖241000) 摘要:毫米波频率步进(Step—Frequency)雷达是一种距离高分辨率雷达.实现运动目标的距离高分辨必须进行运动 补偿。故提出了一种基于频率步进和脉冲多普勒体制复合测速的方法.仿真结果表明该方法测速精度高,抗噪性能 好,算法简单,速度快. 关键词:毫米波雷达;运动补偿;一维距离像;频率步进;脉冲多普勒 中图分类号:TN958.3 文献标识码:A CoMPoUND APPRoACH oF MEASURING VELoCITY BASED oN STEP-FREQUENCY AND PULSE DoPPLER SYSTEM WANG Gui—Li。 ,LI Xing—Guo (1.School of Electronic Engineering and Optoelectronic Technology,NJUST,Nanjing 210094,China; 2.School of Electronic Information Engineering,Wuhu 241000,China) Abstract:Millimeter wave(MMW)step frequency radar is a kind of high range resolution radar.Motion compensation is neces— sary in improving resolution of moving target.Based on the approach of step—frequency and pulse Doppler system for motion COl/I- pensation,a compound approach for measuring velocity Was developed.Simulations show that this method is real-time and hish efficient,and the method Can accomplish accurate estimation of target ̄velocity and it has good anti—noise performance. Key words:MMW radar;motion compensation;1一D range profile;step frequency;pulse Doppler 引言 高分辨率雷达要求雷达系统具有大的带宽,在现 有的硬件水平限制下,频率步进(Step—Frequency (SF))波形可以在保证高分辨率的前提下,具有较窄 的瞬时带宽,降低了对接收机和信号处理器件的要 求,易于工程实现,具有距离高分辩特性,对于目标的 检测、截获、跟踪具有明显优势,但是存在严重的距离 一速度耦合;而脉冲多普勒(Pulse Doppler(PD))信 号主要利用了目标回波的频率特性,尤其是对毫米波 信号,波长短,回波信号的多普勒频移大,易于检测. 交叉发射sF帧信号和PD帧信号,并通过sF时域相 关法测速和PD测速复合的方法来进行运动参数估 计,提高测速精度,减小速度补偿误差,实现高分辨的 一维距离像,以便进行精确测距和目标识别等;同时 PD波形还可以通过速度实现多目标分辨. 1频率步进(Step-Frequency)雷达高分辨 一维距离像 雷达信号体制为交叉发射频率步进信号和脉冲 多普勒信号,毫米波PD信号对多普勒频移敏感,通 过设置参数,可以达到很高的测速精度,从而对SF 回波速度补偿误差小,实现高分辨的一维距离像.雷 达的发射信号如图1所示. 1.1基本处理及其多普勒效应 毫米波雷达发射的一组频率步进脉冲序列信 号,其数学表达式为: s(£)=∑rect()exp(j2arnt),(1) U 、 』P 式中: =fo+n , f上1:f ,一 /2< < / 【0.0the 收稿日期:2007—10—11,修回日期:2008—01—18 Received date:2007.10—11,revised date:2008.O1.18 基金项目:总装备部预研基 ̄(9140A01020107BQo211);安徽师范大学青年科学基金资助项目(2006xqn60) 作者简介:王桂丽(1979一),女,安徽太和人,南京理工大学在读博士,主要从事信号处理与目标识别研究.
飞机轮速传感器优化设计及其测速方法

2021年第 11 期
165针对飞机轮速传感器低速输出信号幅值不满足要求
和抗干扰能力较弱等问题,结合测速系统的测速方法进
行研究,对轮速传感器进行电路和结构的优化设计,并采
用M/T测速方法进行测速。实验结果表明,优化后的轮速
传感器的输出幅值得到了有效提高,抗干扰能力明显增
强,结合合适的测速方法,能够准确采集飞机机轮的速度
信号。
0 引言
随着航空工业的不断发展,目前大多数飞机都安装了
机轮防滑刹车系统。防滑刹车系统是飞机起降系统的核
心部分,主要功能是对飞机的起降、刹车、滑行、转弯等进
行控制。轮速传感器作为防滑刹车系统的一个重要部件,
用于检测飞机机轮的速度并产生与轮速成正比的频率信
号,提供给刹车盒或飞行控制计算机,从而根据情况决定
是否进行刹车。如果采集的轮速信号出现畸变,幅值不达
标等情况,或者测速误差太大,都可能会造成飞机在滑跑
过程中出现防滑失效,如抱死或爆胎、刹车失效等安全事
故。因此,轮速传感器的性能以及合适的测速方法,直接影响防滑刹车系统的性能,进而影响飞机的着陆安全以
及飞机的各项战术技术指标[1-4]。目前,在装有防滑刹车系
统的飞机上一般装有磁阻式轮速传感器,但是轮速传感
器的抗干扰能力比较差,并且在低速状态下会出现幅值
较低的现象,在干扰比较大时甚至发生波形畸变的问题。
速度传感器的输出信号提供飞机机轮测速系统,其测速
方法是否有效也影响着机轮速度信号是否能够准确采
集。本文针对轮速传感器输出信号的问题以及测速系统
的测速方法进行研究,对轮速传感器进行优化设计,并提
出合适的测速方法,提高轮速传感器的抗干扰能力,确保
能够准确采集飞机轮速信号。
1 轮速传感器的结构及工作原理
1.1 轮速传感器的结构
轮速传感器主要由定子、转子、线圈、磁钢组件、轴承
等零组件构成,结构如图1所示。
1.2 轮速传感器的工作原理
轮速传感器依据法拉第磁感应原理工作,其原理图如
图2所示。齿数相同的定子和转子形成闭合磁路,当轮速
图1 轮速传感器结构图
谈提升机制动器空动时间的测试
毽塑:墼_且
谈提升机制动器空动时间的测试于志广泷煤集团七台河分公司矿井建设公司,黑龙江七台河154600)|”j姨甄bi受鼹朗提拣猹毓嚣蜘畸讯嫩南法、硬许缓鼓、擀黼专融‰}|w斗’鼬i¨"。”j。jYpj~j“|+‘?Pj:慧|;,洪躏釉帆蝴、蝌懒、嫩一l|_tj。t㈡、'}h÷…。匕mni_k如jhI?嚏Iki譬矗b卜。o;“墨提升机是煤炭企业的重要设备,直接影响煤矿生产的安全和效率。而提升机的制动器空动时间对防止过卷事故的发蛭关重要。张梅提出的检测制动器空动时间的方法,非常重要,煤矿技术人员更应认真的学习与研究。1测试方法测定具体和方法步骤如下:提升系统空载低速运行,当两罐笼在井筒中点相遇的瞬间,将主令控制器手柄迅速搬到中间琴位使主电机断电,施闸,紧急制动。由DSP检测从断电到停车这一过程中提升系统的速度。空载低速运行,可恍肖除罐笼内载荷的影响,比较明确地测出提升系统的空动时间。
图1提升容器速蝴2硬件组成提升机空动时间测试装置(图2)以TMS320F240DSP为核心,外围扩展速度检测、开关量输入、LCD显示和RS一485通信接口等电路。
图2系统缚漪谰光电脉冲编码器输出脉冲信号,经光电隔离后加在TMS320F240DSP的正交编码融中单元QEP引脚上,定时采集高速脉冲可得提升系统转速,由此可得容器的速度、形成、位置等参数。开关量输入信号主要是主电饥断电、施闸及提升机停车等信号。开关量输入信号经光电隔离后送到DSP的I/o引脚。LCD显示电路用于显示空动时间及系统工作状态等参数。所采用的RS一485通信接口用于实现检测装置与上位机之间的远程通信功能,在匕位胡上可通过^桐界面实现对检测装置的动态管理。3软件设计系统软件完成提升系统的速度检测,通过速度图得到空动时间,在LCD上显示出来,然后通过串口发送出去。为了提高程序运行速度,采用TMS320F240DSP汇编语言编写程序,并采用模块化程序结构,以提高软件调试、修改和补充的效率。
转速测量
电机转速测试原理及方法
1.转速测量原理
数字测速法按照其原理可分为三大类:一类是用单位时间内测得的物体旋转角度来计算速度,例如在单位时间内,累计转速传感器发出的个脉冲,即为该单位时间内的速度。这种以测量频率来实现测速的方法,称为测频法,即M法;另一类是在给定的角位移距离内,通过测量转过这一角位移的时间来实现测速,称为测周法,即T法。例如转过给定的角位移△θ,传感器便发出一个电脉冲周期,以晶振产生的标准脉冲来度量这一周期时间,经换算便可得转速。
以上两种方法的优缺点是M法一般用于高速测量,转速过低时,测量误差较大,同时检测装置对转速的分辨能力也较差;而T法则一般用于低速测量,速度越低,测量精度越高,在高速时误差较大。
结合以上二种方法的优点,可得到第三种测速方法——M/T测速法。“M/T法”综合了“M法”和“T法”的优点。如图所示:
在上图中列出了3种常用的基于光电编码器测速法原理图,假定时钟频率为sf,光电编码器在前轮每转一周产生脉冲数为P。1M和2M从分别是对在相同时间内编码器脉冲和时钟脉冲进行计数的计数值。
5647666666666555555d fddd 2.下面介绍几种编码器测速方法
(1)“M法”测速
通过测量一段固定时间间隔内的编码器脉冲数来计算转速。如图所示;设在固定时间T内测得的编码器脉冲数为1M,则用1M除以T(即TM1)得到单位时间内编码器产生的脉冲数,用它再除以P,则得到的1M/(T×P)表示单位时间内前轮转动的周数,最后再乘以60(s)就得到前轮每分钟转动的周数,从而实现计算转速的目的。用公式表示为PTM160n根据以上分析,可知这种测速方法的准确性主要由1M决定,并且在转速较高时也1M较大,其相对误差较小,故适合于高速场合测试。
(2)“T法”测速
通过测量编码器两个相邻脉冲的时间间隔来计算转速,则用2M除以f得到1个编码脉冲所占用的时间,其倒数(即:2fM)为单位时间内编码器产生的脉冲数,与“M法”测速类似,即得转速计算公式2f60nPM
运动控制期末考试题浓缩版
第一章
1 直流调速方法(1)调节电枢供电电压U;(2)减弱励磁磁通
(3)改变电枢回路电阻R
2 常用的可控直流电源有以下三种(1)旋转变流机组——用交流电
动机和直流发电机组成机组,以获得可调的直流电压。(2)静止式可
控整流器——用静止式的可控整流器,以获得可调的直流电压。(3)
直流斩波器或脉宽调制变换器——用恒定直流电源或不控整流电源供
电,利用电力电子开关器件斩波或进行脉宽调制,以产生可变的平均电
压。
3 由原动机(柴油机、交流异步或同步电动机)拖动直流发电机G实
现变流,由G给需要调速的直流电动机M供电,调节G的励磁电流if即可
改变其输出电压 U,从而调节电动机的转速 n 。 这样的调速系统简称
G-M系统。
4 晶闸管-电动机调速系统(简称V-M系统),图中VT是晶闸管可控
整流器,通过调节触发装置GT的控制电压Uc来移动触发脉冲的相位,
即可改变整流电压Ud,从而实现平滑调速。
5 抑制电流脉动的措施(1)设置平波电抗器;(2)增加整流电路相数;
采用多重化技术
6 PWM系统的优点(1)主电路线路简单,需用的功率器件少;
(2)开关频率高,电流容易连续,谐波少,电机损耗及发热都较小;
(3)低速性能好,稳速精度高,调速范围宽,可达1:10000左右;
(4)若与快速响应的电机配合,则系统频带宽,动态响应快,动态抗
扰能力强;(5)功率开关器件工作在开关状态,导通损耗小,当开关
频率适当时,开关损耗也不大,因而装置效率较高;(6)直流电源采
用不控整流时,电网功率因数比相控整流器高。
7 在动态过程中,可把晶闸管触发与整流装置看成是一个纯滞后环节,其滞后效应是由晶闸管的失控时间引起的。
8 9 对于调速系统的转速控制要求有以下三个方面:(1)调速(2)
稳速(3)加、减速。
10 调速指标(1)调速范围:生产机械要求电动机提供的最高转速和最
低转速之比叫做调速范围,用字母D表示,即 (2)静差率:当系统在
某一转速下运行时,负载由理想空载增加到额定值时所对应的转速降
自行车测速仪的设计
摘 要
随着居民生活水平的不断提高,自行车不再仅仅是普通的运输、代步的工具,而是成为人们娱乐、休闲、锻炼的首选。自行车测速仪能够满足人们最基本的需求,让人们能清楚地知道当前的速度、里程、时间、温度等物理量。本论文主要阐述一种基于霍尔元件的自行车测速仪的设计。
本文以STC89C54RD+单片机为核心,霍尔传感器测转数,实现对自行车里程、速度、时间、温度的测量统计,能将自行车的里程及速度用LCD实时显示。文章详细介绍了自行车测速仪的硬件电路和软件设计。硬件部分利用霍尔元件将自行车每转一圈的脉冲数传入单片机系统,然后单片机系统将信号经过处理送LCD显示。软件部分用C语言进行编程,采用模块化设计思想。该系统硬件电路简单,子程序具有通用性,已达到设计目标。
关键词:速度;温度;霍尔元件;单片机
目 录
第1章 绪论 ......................................................................................................................... 1
1.1 国内外自行车测速仪的发展现状及趋势 .......................................................... 1
1.2 本论文的研究内容 ............................................................................................... 2
第2章 自行车测速仪的总体设计方案 ............................................................................ 4
2.1 单片机选型 ........................................................................................................... 4