
一种新的加权中值滤波的快速算法
基于梯度倒数加权和中值滤波的图像平滑改进算法

第8卷第6期 2o08年11月 潍坊学院学报 Journal of Weifang University V01.8 No.6 NOv.2O08 基于梯度倒数加权和中值滤波的图像平滑改进算法 韩殿元 (潍坊学院,山东潍坊261061) 摘 要:分析了传统梯度倒数加权和中值滤波算法的特点,根据图像的相关性和连通性原理,利用邻 域窗口中像素间的梯度信息,对像素进行平滑处理前先对该像素是否为噪声点进行判断,提出了一种基于 梯度倒数加权和中值滤波的图像平滑改进算法。实验表明,改进算法较原算法能够更好地去除椒盐和随 机噪声,同时较好地保持了图像的细节信息,处理过程的运算复杂度与原算法相当。 关键词:图像平滑;梯度倒数加权;中值滤波;改进算法 中图分类号:TP391.41 文献标识码:A 文章编号:1671—4288(2008)O6一O0O9一O3 目前使用的图像平滑方法有多种,如局部平滑 法、超限像素平滑法、灰度最相近的K邻点平均法、 最大均匀性平滑法、有选择保边缘平滑法、梯度倒数 加权平滑法以及中值滤波法等n]。 在这些算法中,梯度倒数加权平滑法能够在降 低噪声的同时,较好地保持图像的边缘和细节信息。 但对于被椒盐噪声或脉冲噪声污染的图像,采用传 统的梯度倒数加权平滑算法,滤波效果并不明显。 而中值滤波对脉冲干扰及椒盐噪声的抑制效果很 好,但对点、线等细节较多的图像却不太合适,滤波 后图像大量细节丢失。本文分析了梯度倒数加权平 滑法和中值滤波的特点及缺陷,提出了一种改进的 平滑算法,该算法能有效去除图像中的噪声,同时能 很好地保持细节信息,作为细节较多的图像的一种 预处理过程,具有较高的实用价值。 1 中值滤波算法 中值滤波是对一个滑动窗口中的各个像素灰度 值排序,用中值代替窗口中心像素的灰度值的滤波 方法。算法如下: (1)开辟三个数组pixelB、pixelG、pixe1R分别 记录中值滤波窗口中像素的R、G、B分量值; (2)用冒泡法分别对三个数组中的像素值进行 排序; (3)若图像像素位数小于8,则将数组pixelB的 中值代替窗口中心对应的像素灰度值,否则,分别取 三个数组p.xelB、pixelG、pixelR的中值并代替窗口 中心对应的像素的B、G、R值。 2梯度倒数加权平滑法 梯度倒数加权平滑法的原理是基于图像在同一 个区域内的灰度变化要比在区域之间的变化小,在 边缘处的梯度绝对值要比区域内部的梯度绝对值 高。在一个n×n的窗口内,若把中心像素与其各邻 点之间的梯度绝对值的倒数定义为各邻点的加权 值,则在区域内部的邻点,加权值大;而在一条边缘 近旁的和位于区域外的邻点,加权值小。这样对加 权的邻域进行局部平均,可使图像得到平滑,又不至 于使边缘和细节明显变模糊。为使平滑后像素的灰 度值在原图像的灰度范围内,应采用归一化的梯度 倒数作为加权系数口]。具体算法如下: 定义n×n邻域内的像素梯度倒数为: , . .、 1 g z’ 。’ 一 干 = (1) 这里i,j为整数且在[一n/2,n/2]取值,若f(x +i,y+j)==:f(x,y),则定义g(x,y;i,j)一2。这样g (x,y;i,j)的值域为(O,2]。定义一个归一化的权矩 阵w作为图像平滑的模板,其中, = 一÷, 一号) 一÷, 一÷+1) … 一÷, +÷)【 一手+l, 一÷) 一÷+1,j,一手+1)…(z一÷+1, +÷)l +÷, 一÷) +÷, 一÷+1) … +÷, +÷)j *收稿日期:20O8一O6—12 作者简介:韩殿元(1971一),男,山东安丘人,潍坊学院计算机与通信工程学院讲师。 9
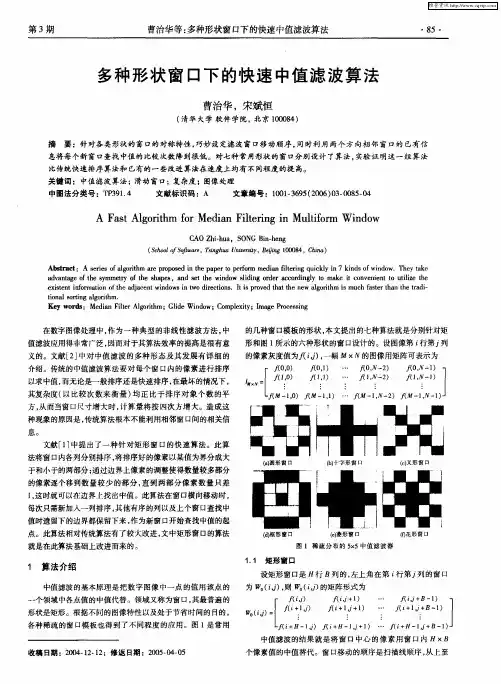
多种形状窗口下的快速中值滤波算法
第3期 曹治华等:多种形状窗口下的快速中值滤波算法 ・85・
多种形状窗口下的快速中值滤波算法
曹治华,宋斌恒
(清华大学软件学院,北京100084)
摘要:针对各类形状的窗口的对称特性,巧妙设定滤波窗口移动顺序,同时利用两个方向相邻窗口的已有信
息将每个新窗口查找中值的比较次数降到很低。对七种常用形状的窗口分别设计了算法,实验证明这一组算法 比传统快速排序算法和已有的一些改进算法在速度上均有不同程度的提高。 关键词:中值滤波算法;滑动窗口;复杂度;图像处理 中图法分类号:TP391.4 文献标识码:A 文章编号:1001—3695(2006)03.0085・o4
A Fast Algorithm for Median Filtering in Multiform Window
CAO Zhi.hua。SONG Bin heng (School ofJs ,Tsinghua University,Belting 100084,China)
Abstract:A series of algorithm are proposed in the paper to perform median filtering quickly in 7 kinds of window.They take advantage of the symmetry of the shapes,and set the window sliding order accordingly to make it convenient to utilize the existent information of the adjacent windows in two directions.It is proved that the new algorithm is much faster than the tradi— tional so ̄ing algorithm. Key words:Median Filter Algorithm;Glide Window;Complexity;Image Processing
一种新型自适应中值滤波算法

第28卷第2期 2OO6年6月 湘潭师范学院学报(自然科学版) Journal of Xiangtan Normal Univers ̄r(Natural Science Edition) VoI.28 No.2 June.2O06
一种新型自适应中值滤波算法
肖助明,冯月亮,李 涛,伍铁兵
(湖南科技大学信息与电气工程学院,湖南湘潭411201)
摘要:对开发大米检测中的脉冲噪声提出了一种新型的基于极值和噪声密度估计算法的自适应滤波算法,结合了 EM算法和]MFLED算法的优点。实验表明该算法比现有的中值滤波去噪和保持物体的实际大小、边缘等许多重要细节的 能力更强,特别在噪声密度比较高的情况。 关键词:图像处理;极值;噪声估计;自适应中值滤波 中国分类号:TP391.41 文献标识码:A 文章编号:1671—0231(2006)o2一OO28—05
在大米加工厂,图像的采样量化传输过程中信号和噪声总是结伴而行。经典中值滤波的去噪效果是 以图像分辨率的降低为代价的[¨。PSM算法[ ]是循环操作,执行时问长,而且要预先估计参数,实际应用
很难操作。Max—rain算法_3 J虽然在一定程度上减少了误差传播累积,但细节的模糊问题并没得到很好的 解决。WM算法[ J通过加权,降低了细节损失,但去噪性能同时下降。EM算法[5_5,针对脉冲噪声的一个特
征,被噪声污过的像素点的灰度值是最大的或者最小的,但这个特征是不能准确的区分噪声点和信息点。 IMFLED算法l6J有很好的去噪能力,但和EM算法一样不能准确区分噪声点和信息点,而且执行时间长。
通过大量的加工大米的采样发现,在光照正常的情况,大米灰度图像中的大米胚芽等部分的灰度值也为最
大值,这样噪声稍微大点,仅依靠以上的去噪算法处理,文献[1]中大米加工的一些重要指标就无法实现。
针对这个问题,作者提出了一种新的自适应滤波算法。测试结果表明,采用此方法对图像进行除噪处理,
数据去噪算法及公式
数据去噪算法及公式
数据去噪是一种常见的信号处理技术,用于从含有噪声的数据中提取出干净的信号。以下是一些常见的数据去噪算法及其公式:
1. 均值滤波 (Mean Filter):
公式:y[n] = (x[n] + x[n-1] + x[n+1]) / 3
这种方法将每个数据点的值替换为它周围邻近数据点的平均值。
2. 中值滤波 (Median Filter):
公式:y[n] = Median(x[n-k], ..., x[n], ..., x[n+k])
这种方法将每个数据点的值替换为它周围邻近数据点的中值,其中k是滤波器的大小。
3. 加权平均滤波 (Weighted Average Filter):
公式:y[n] = (w1*x[n-1] + w2*x[n] + w3*x[n+1]) / (w1 + w2
+ w3)
这种方法根据权重系数对每个数据点进行加权平均。
4. 傅里叶变换滤波 (Fourier Transform Filter):
这种方法基于频域分析和滤波,通过将信号转换到频域进行滤波处理,然后再进行逆变换得到去噪后的信号。
这些只是一些常见的数据去噪算法,具体选择哪种算法取决于数据的特点和噪声类型。还有其他更高级的算法,如小波去噪、卡尔曼滤波等,可以根据具体需求选择合适的方法。
滤波算法融合权重计算公式

滤波算法融合权重计算公式
引言。
在现代信息处理和数据分析中,滤波算法是一种常用的技术,用于处理信号或数据的噪声和干扰。滤波算法可以通过对信号进行加权平均或者滤波处理,来提高信号的质量和准确性。在实际应用中,滤波算法的融合权重计算公式起到了至关重要的作用,它可以根据不同的情况和需求,灵活地调整权重,以达到最佳的滤波效果。
滤波算法概述。
滤波算法是一种利用数学模型和算法对信号或数据进行处理的技术。它可以通过对信号进行加权平均或者滤波处理,来提高信号的质量和准确性。滤波算法通常可以分为线性滤波和非线性滤波两种类型。线性滤波是一种对信号进行加权平均的处理方法,常见的线性滤波算法包括均值滤波、中值滤波和高斯滤波等。非线性滤波则是一种对信号进行非线性变换的处理方法,常见的非线性滤波算法包括中值滤波、自适应滤波和小波滤波等。
滤波算法的融合权重计算公式。
在实际应用中,滤波算法通常需要融合多种滤波方法,以达到更好的滤波效果。融合权重计算公式是一种用于计算不同滤波算法在融合过程中的权重分配的方法。融合权重计算公式可以根据不同的情况和需求,灵活地调整权重,以达到最佳的滤波效果。
常见的融合权重计算公式包括加权平均法、最大值法、最小值法和自适应权重法等。其中,加权平均法是一种常见的融合权重计算公式,它可以根据不同滤波算法的性能和准确性,灵活地调整权重,以达到最佳的滤波效果。最大值法和最小值法则是一种根据不同滤波算法的输出值,选择最大或最小值作为最终输出的融合权重计算公式。自适应权重法则是一种根据不同滤波算法的性能和准确性,自动调整权重,以达到最佳的滤波效果。
融合权重计算公式的应用。
融合权重计算公式在实际应用中具有广泛的应用价值。它可以根据不同的情况和需求,灵活地调整权重,以达到最佳的滤波效果。在实际应用中,融合权重计算公式可以根据不同的滤波算法的性能和准确性,自动调整权重,以达到最佳的滤波效果。例如,在图像处理领域,融合权重计算公式可以根据不同的滤波算法的性能和准确性,选择最佳的滤波方法,以提高图像的质量和清晰度。在数据分析领域,融合权重计算公式可以根据不同的滤波算法的性能和准确性,选择最佳的滤波方法,以提高数据的准确性和可靠性。
基于FPGA的中值滤波算法的实现

基于FPGA的中值滤波算法的实现
1.背景知识
中值滤波法是⼀种⾮线性平滑技术,它将每⼀像素点的灰度值设置为该点某邻域窗⼝内的所有像素点灰度值的中值.
中值滤波是基于排序统计理论的⼀种能有效抑制噪声的⾮线性信号处理技术,中值滤波的基本原理是把数字图像或数字序列中⼀点的值⽤该点的⼀个邻域中各点值的中值代替,让周围的像素值接近的真实值,从⽽消除孤⽴的噪声点。⽅法是⽤某种结构的⼆维滑动模板,将板内像素按照像素值的⼤⼩进⾏排序,⽣成单调上升(或下降)的为⼆维数据序列。⼆维中值滤波输出为g(x,y)=med{f(x-k,y-l),(k,l∈W)} ,其中,f(x,y),g(x,y)分别为原始图像和处理后图像。W为⼆维模板,通常为3*3,5*5区域,也可以是不同的的形状,如线状,圆形,⼗字形,圆环形等。
中值滤波法对消除椒盐噪声⾮常有效,在光学测量条纹图象的相位分析处理⽅法中有特殊作⽤,但在条纹中⼼分析⽅法中作⽤不⼤.
中值滤波在图像处理中,常⽤于保护边缘信息,是经典的平滑噪声的⽅法。
2.中值滤波理论
中值滤波是⼀种⾮线性滤波,在数字图像处理中,对于 N X N (N 为奇数) 中值滤波器,可以滤除⼩于或等于邻域中(N 2- 1)/2 个像素的噪声并且较好地保持图像的边缘[3]。对图像进⾏中值滤波处理⾸先要确定⼀个模板 N ×N ,⼀般选取 3X 3 或 5 ×5。中问位置的图像数据的表达式为
f (x ,y ) = med{f (x ± k,Y ± Z) , (K≤ (N -1) /2,Z≤ (N-1) /2) }
要得到模板中数据的中间值,⾸先要将数据按⼤⼩排序,然后根据有序的数字序列来找中问值。中值滤波排序的过程有很多成熟的算法,如冒泡排序、⼆分排序等,⼤多是基于微机平台的软件算法,⽽适合硬件平台的排序算法则⽐较少。
3.FPGA硬件实现⽅法
L(1,1) L(1,2) L(1,3)L(2,1) L(2,2) L(2,3)L(3,1) L(3,2) L(3,3)
滤波算法 龙格库塔算法-概述说明以及解释
滤波算法 龙格库塔算法-概述说明以及解释
1.引言
1.1 概述
概述:
滤波算法和龙格库塔算法是计算机科学领域中常用的算法之一,它们在数据处理和数值计算中有着重要的应用价值。滤波算法被广泛应用于信号处理、图像处理、通信系统等领域,用于消除信号中的噪声和提高数据的质量。而龙格库塔算法则是一种常用的数值求解微分方程的方法,能够有效地对复杂的数学模型进行数值求解,具有较高的准确性和稳定性。
本文将分别介绍滤波算法和龙格库塔算法的原理、优缺点以及应用领域,希望读者通过本文能够对这两种算法有更深入的了解,并在实际应用中能够灵活运用。
1.2 文章结构
本文将分为四个部分来探讨滤波算法和龙格库塔算法。首先在引言部分,对滤波算法和龙格库塔算法进行简要介绍,并说明本文的结构和目的。接着在第二部分,详细介绍滤波算法的概念、常见算法和应用场景,以便读者对滤波算法有个全面的了解。然后在第三部分,深入探讨龙格库塔算法的简介、原理和优缺点,帮助读者更好地理解这一种数值计算方法。最后,在结论部分对两种算法进行总结,并展望未来可能的发展方向,以及得出结论。通过以上四个部分的内容,读者能够全面了解和掌握滤波算法和龙格库塔算法的相关知识。
1.3 目的
本文的主要目的是介绍和探讨滤波算法和龙格库塔算法这两种在计算机科学和工程领域中广泛应用的算法。通过对这两种算法的概述、原理和应用进行详细分析,能够帮助读者全面了解它们的工作原理和特点。同时,通过对这两种算法的比较和讨论,可以帮助读者更好地理解它们在不同应用场景下的适用性和优缺点。
此外,本文还旨在为读者提供一个深入学习和掌握这两种算法的基础知识和入门指南。通过本文的学习,读者可以加深对滤波算法和龙格库塔算法的理解,为进一步的研究和实践打下坚实的基础。同时,希望本文能够激发读者对算法领域的兴趣,促使他们深入研究和探索更多先进的算法及其应用。
2.滤波算法
2.1 滤波算法概述
滤波算法是一种用于处理信号或数据的技术,其主要目的是通过去除噪声或不需要的信息,从而提取出所需的信号或数据。在实际应用中,滤波算法广泛应用于信号处理、图像处理、通信系统等领域。
滤波算法
滤波算法
在单片机系统中常用的滤波算法有限幅滤波法、中值滤波法、算术平均滤波法、加权平均滤波法、滑动平均滤波等。
1.限幅滤波算法
该运算的过程中将两次相邻的采样相减,求出其增量,然后将增量的绝对值,与两次采样允许的最大差值A进行比较。A的大小由被测对象的具体情况而定,如果小于或等于允许的最大差值,则本次采样有效;否则取上次采样值作为本次数据的样本。
算法的程序代码如下:
#defineA //允许的最大差值
char data;//上一次的数据
char filter()
{
chardata_new; //新数据变量
data_new=get_data(); //获得新数据变量
if((data_new-data)>A||(data-data_new>A))
return data;
else
returndata_new;
}
说明:限幅滤波法主要用于处理变化较为缓慢的数据,如温度、物体的位置等。使用时,关键要选取合适的门限制A。通常这可由经验数据获得,必要时可通过实验得到。
2.中值滤波算法
该运算的过程是对某一参数连续采样N次(N一般为奇数),然后把N次采样的值按从小到大排列,再取中间值作为本次采样值,整个过程实际上是一个序列排序的过程。
算法的程序代码如下:
#define N11 //定义获得的数据个数
char filter()
{
charvalue_buff[N]; //定义存储数据的数组
char count,i,j,temp;
for(count=0;count
{ value_buf[count]=get_data();
delay(); //如果采集数据比较慢,那么就需要延时或中断
}
for(j=0;j
{
for(value_buff[i]>value_buff[i+1]
{
temp=value_buff[i];
value_buff[i]=value_buff[i+1];
加权递推平均滤波法
加权递推平均滤波法
加权递推平均滤波法(Weighted Recursive Average Filtering)是一种数字信号处理中常用的滤波方法。它通过对输入信号的前一时刻滤波结果和当前时刻的输入信号进行加权平均来获得滤波结果。
滤波过程可以用以下递推公式表示:
y(n) = α * x(n) + (1-α) * y(n-1)
其中,y(n)为当前时刻的滤波结果,x(n)为当前时刻的输入信号,y(n-1)为前一时刻的滤波结果,α为滤波权重。
滤波权重α的取值范围为0到1,α越接近1,表示对当前输入信号的重视程度越高,滤波结果对当前输入信号的影响越大;α越接近0,表示对前一时刻滤波结果的重视程度越高,滤波结果对前一时刻滤波结果的影响越大。
加权递推平均滤波法的优点是计算简单,适用于实时滤波场景。缺点是对于快速变化的输入信号,滤波结果的响应较慢。可以通过调整滤波权重α的取值来平衡滤波结果的响应速度和抗噪能力。
(完整版)11种通用的滤波算法
一.十一种通用滤波算法(转)
1、限幅滤波法(又称程序判断滤波法)
A、方法:
根据经验判断,确定两次采样允许的最大偏差值(设为A)
每次检测到新值时判断:
如果本次值与上次值之差<=A,则本次值有效
如果本次值与上次值之差>A,则本次值无效,放弃本次值,用上次值代替本次值
B、优点:
能有效克服因偶然因素引起的脉冲干扰
C、缺点
无法抑制那种周期性的干扰
平滑度差
2、中位值滤波法
A、方法:
连续采样N次(N取奇数)
把N次采样值按大小排列
取中间值为本次有效值
B、优点:
能有效克服因偶然因素引起的波动干扰
对温度、液位的变化缓慢的被测参数有良好的滤波效果
C、缺点:
对流量、速度等快速变化的参数不宜
3、算术平均滤波法
A、方法:
连续取N个采样值进行算术平均运算
N值较大时:信号平滑度较高,但灵敏度较低
N值较小时:信号平滑度较低,但灵敏度较高
N值的选取:一般流量,N=12;压力:N=4
B、优点:
适用于对一般具有随机干扰的信号进行滤波
这样信号的特点是有一个平均值,信号在某一数值范围附近上下波动
C、缺点:
对于测量速度较慢或要求数据计算速度较快的实时控制不适用
比较浪费RAM
4、递推平均滤波法(又称滑动平均滤波法)
A、方法:
把连续取N个采样值看成一个队列
队列的长度固定为N
每次采样到一个新数据放入队尾,并扔掉原来队首的一次数据.(先进先出原则)
把队列中的N个数据进行算术平均运算,就可获得新的滤波结果 N值的选取:流量,N=12;压力:N=4;液面,N=4~12;温度,N=1~4
B、优点:
对周期性干扰有良好的抑制作用,平滑度高
适用于高频振荡的系统
C、缺点:
灵敏度低
对偶然出现的脉冲性干扰的抑制作用较差