
FANUC系列的OM系统常用参数
FANUC系列的OM系统常用参数FANUC系列的OM系统常用参数FANUC系列的OM系统常用参数。
250与251设定参数I/O是2与3时有效波特率552与553设定参数I/O是0与1时有效波特率518~521:依序为X,Y,Z和第4轴的快速进给速度。
设定值:30~24000MM/MIN522~525:依序为X,Y,Z和第4轴的线性加减速的时间常数。
设定值:8~4000(单位:MSEC)527设定切削进给速度的上限速度(X,Y,Z轴)设定值:6~15000mm/min529:在切削进给和手动进给指数加速/减速之时间常数。
设定值:0~4000msec。
当不用时此参数设0530:在指数加速/减速时进给率之最低极限(F L)设定值:6~15000。
通常此值设0531:设定在循环切削G73(高速钻孔循环)中之后退量。
设定值:0~32767MM532:在循环切削G73(钻深孔循环)中,切削开始点之设定。
设定值:0~32767MM533设定快速移动调整率的最低进给速度(F0)设定值:6~15000M M/MIN534设定在原点复归时之最低进给速度(FL)设定值:6~15000MM/MIN535,536,537,538在X,Y,Z与第4轴各轴的背隙量,设定值:0~2550MM539:在高速主轴的最大转数(为主轴机能的类比输出使用),(在3段变速情形下之中间速度)(主轴速度电压10V时主轴速度)设定值:1~19999RPM546:设定Cs轴的伺服环路内发生的漂移量。
设定值:0~+或-8192(VELO)自动补正时此值会自动变化(T系列)548:在指数加速/减速中手动进给的最低极限速度(FL)设定值:6~15000MM/MIN(米制)6~6000INCH/ MIN(英制)549:在自动模式中打开电源后之切削进给速度550:在自动插入顺序号码中,号码之增量值551:在周速一定控制(G96)中量低的主轴转数555:在3段变速选择中,高速档之主轴转数最大设定值(S类比输出用)556:在3段变速选择中,高速档之主轴转数最低设定值(为S类比输出B类使用)557:在刀尖半径补正(T系)或刀具补正(M系)时,当刀具沿着接近于90度的锐角外围移动时,设定可忽略的小移动量之极限值。
设定值:0~16383MM559~562:X,Y,Z和第4轴各别在手动模式中之快速移动速度。
设定值:3 0~24000MM/MIN。
设定0时与参数学518~521相同577:设定主轴速度补正值,即主轴速度指令电压的零补正补偿值之设定(这S4/S5数位控制选择)设定值:0~+或-8192580:内侧转角部自动速度调整的终点减速距离,设定值:1~3999(0。
1MM)设定动作领域Le)581:内侧转角部自动速度调整的终点减速距离,设定值:1~3999(0。
1MM)设定动作领域Ls)583~584:分别为F1~F4与F5~F9的进给速度上限值。
设定值:0~15000MM/MIN593~596为X,Y,Z与第4轴停止中位置偏差量的极限值,设定值:0~32767601~604:手动进给时的指数加减速度的时间常数之设定(为X,Y,Z和第4轴)当设0时与参数5 29相同605~608:为X,Y,Z和第4轴的手动进给时的指数加减速下限速度的设定。
设定值:6~15000MM/MIN613:在刚性攻牙时,主轴和Z轴马达的加减速度的时间常。
设定值:0~4000MSEC(标准值:200/150)614:刚性攻牙时,主轴和Z轴的指数型加减速的下限速度,设定值:6~15000MM/MIN615:刚性攻牙时,主轴和Z轴位置控制的环路增益。
设定值:1~9999MSEC(标准值:1500~3000)注:欲改变每一齿轮之环路增益,将此参数设定0,同时设定每一齿轮在参数689,670,671中的环路增益,本参数并非0时,各齿轮之每一环路增益为无效,同时此参数之值便成为所有齿轮的环路增益616:刚性攻牙时,主轴的环路增益倍率(齿轮有复数段时为低速齿轮用)(此值造成螺纹精度的影响)设定值:1~32767617:刚性攻牙的容许主轴的最高转速。
设定值:主轴:位置解码器齿轮比1:1 0—7400 1:2 0—9999 1:4 0—9999 1:8 0—9999 (单位:RPM。
标准设定值:3600)618:设定刚性攻牙时,Z轴的位置准位宽度,设定值:1~32767(标准值:20)619:设定刚性攻牙时,主轴的准位宽度(此值太大则螺纹精度差)设定值:0~32767(标准值:20)624:刚性攻牙时,主轴的中速齿轮用环路增益倍率(使用2段以上齿轮时之设定)设定值:1~32767625::刚性攻牙时,主轴的高速齿轮用环路增益倍率(使用2段以上齿轮时之设定)设定值:1~32767626:刚性攻牙时,定义基准导程用进给速度,设定值:6~15000MM/MIN627:刚性攻牙时主轴的位置偏差量(诊断用)628:刚性攻牙时,主轴的分配量(诊断用)635:设定所有轴切削进给的插入后直线型加减速之时间常数。
但是设定值为0时,即成为指数型加减速,设定值:8~1024636:所有轴外部减速的速度。
设定值;6~15000MM/MIN643与644为第7,8轴之快速移动速度(设定值:30~24000MM/MIN)645与646为第7,8轴之直线型加减速之时间常数(快速进给用)设定值:8~4000647与648为第7,8轴之背隙量(设定值:0~2550MM)651 ~656:为各轴(X,Y,Z与第4,7,8轴)之PMC轴用切削进给的指数加减速的时间常数(设定值:0~4000)注:当设定0时,则使用NC用资料(参数529设定之值)657~6 62:为各轴(X,Y,Z与第4,7,8轴)之PMC轴用切削进给的指数加减速时的下限速度(FL)(设定值:6~15000)注:当设定0时,则使用NC用资料(参数530设定之值)669:刚性攻牙时,以各齿轮的主轴和Z轴之位置控制环路增益,设定第1段齿轮的位置控制环路增益(设定值:1~9999)670:刚性攻牙时,以各齿轮的主轴和Z轴之位置控制环路增益,设定第2段齿轮的位置控制环路增益(设定值:1~9999)671:刚性攻牙时,以各齿轮的主轴和Z轴之位置控制环路增益,设定第3段齿轮的位置控制环路增益(设定值:1~9999)700~707设定范围0~99999999此参数设定从原点的距离,为利用参数来设定范围外边是禁止区,通常设定在机械的最大范围,当轴进入禁止区时会有一个过行程警报的显示。
在检出操作中因会有变动,故应有多余的范围,有一原则,在米制情形时,在快速移动为1/5的多余之值,此值为设定范围708~711为当自动坐标系统设定使用时,X,Y,Z和第4轴各轴原点坐标值的设定。
设定范围:0~99999999735~738设定X,Y,Z和第4轴第1原点和第2原点的距离。
设定值:0~99999999753与754分别为X,Y,Z和第4轴的外部工件原点偏置量(设定值:0~+或-7999)这是提供工件坐标系(G54~G59)原点位置的参数之一,工件原点偏置量按不同坐标系而异,但此参数对所有工件坐标系给于共同的偏置量。
一般以由机械来的输入(外部数据输入)自动设定755~758:分列为X,Y,Z轴和第4轴的第1工件原点偏置量(G54)设定值:0~+或-99999999759~762:分列为X,Y,Z轴和第4轴的第2工件原点偏置量(G55)设定值:0~+或-99999999(并以此类推。
)788~796依序为F1位数指令中,F1~F9的进给速度。
设定值:0~15000MM/MIN804~809:设定上述表示的行程界,设定值:0~+或-99999999并以距离参考点的距离设定(参数24# 4设定将禁止领域定义于外侧或内侧,设1为外侧)815~818:依序在执行自动坐标系设定时,设定参考点的坐标值(输入系统为英制时,须使参数63#1=1)1000为X轴的螺距误差补正原点。
设定值:0~1271001~1128为X轴的螺距误差补正量,设定值:0~+或-7200 0为Y轴的螺距误差补正原点。
设定值:0~1272001~2128为Y轴的螺距误差补正量,设定值:0~1+或-73000为Z轴的螺距误差补正原点。
设定值:0~1273001~3128为Z轴的螺距误差补正量,设定值:0~+或-74000等以此类推为第4轴。
8500~8565为第5轴用数位伺服关系的参数8600~8665为第6轴用数位伺服关系的参数以此类推8100~ 8165为第1轴。
8()00#1表示数位伺服关系的参数的标准值于电源开时:0:设定1:不设定设定马达形式后,此参数设定为0,则电源开时,符合参数8()20的马达形式的标准自动设定于参数内,而且此参数变为18()01#0~#5马达形式脉波解码器1转的脉波数(P/R) #5 #4 #3 #2 #1 #02-0,1-0,0,5,10,,20,20M,30,3 0R 2000 0 1 1 1 1 。
2500 0 1 1 0 1 0。
3000 0 1 0 0 0 14-0,3-0 20 00 0 1 0 1 0 15-0 1000 0 1 0 0 0 02-0,1-0,0,5,10,20,20M,30,30R 12500 0 0 0 0 0 1。
20000 1 1 1 1 1 1。
25000 1 1 1 0 1 08()02#3设1# 4设08()04此参数于电源开时,自动设定为标准值,但必须使8()00#1设08()20设定马达形式。
设定范围:1~32767。
NC的记忆器内有各马达形式的数位伺服关系的标准值,经由本参数则可设定所要的资料。
各轴分别设定。
此参数为0以下或设定未登记的马达形式,则产生警示资料号码马达形式 5-0 4-0 3-0 2-0 1-0 0 5 10 20M 20 30 30R8()20 3 4 5 6 7 8 9 10 11 12 13 148()21:负载惯量比(设定范围:1~32767使用数位伺服时,负载和马达转子的惯量比可用下式计算,而分别设定于各轴负载惯量负载惯量比=——————乘以256转子惯量8()22马达旋转方向的设定:111:正方向 -111:负方向8()23:数位伺服关系(PULCO)资料范围:1~32767使用数位伺服时,各轴分别设定马达1转时,速度回馈用检出器的脉波数。
脉波数以A相。
B相的脉波1周期有4脉波计算8()24:数位伺服关系(PULS)资料范围:1~32767使用数位伺服时,各轴分别设定马达1转时,速度回馈用检出器的脉波数。
脉波数以A相。
B相的脉波1周期有4脉波计算。
(例:2000P/R的脉波解码器时,2000与4相乘=8000)8()40~8()65;数位伺服关系的参数(注:PRM8()00#1(DGRPM)=0,PRM8()20中输入马达形式时,则此参数于电源开时,自动设定为标准值。
FANUC-OM参数说明书

71.6 1改成0 PMC启动时读入芯片程序FANUC 0系统参数功能目录(其中:0—T或0—M栏中为0的表示该类数控机床拥有此项功能,否则不具备次功能)表1 SETTING参数参数号符号意义—T—M0000 PWE 参数写入0 0 0000 TVON 代码竖向校验0 0 0000 ISO EIA/ISO代码0 0 0000 INCH MDI方式公/英制0 0 0000 I/O RS—232C口0 0 0000 SEQ 自动加顺序号0 0表2 RS232C口参数2/0 STP2 通道0停止位0 0 552 通道0波特率0 0 12/0 STP2 通道1停止位0 0 553 通道1波特率0 0 50/0 STP2 通道2停止位0 0 250 通道2波特率0 0 51/0 STP2 通道3停止位0 0 251 通道3波特率0 0 55/3 RS42 Remote Buffer 口RS232/522 0 0 390/7 NODC3 缓冲区满0 0表3 伺服控制轴参数1/0 SCW 公/英制丝杠0 03/0.1.2.4 ZM回零方向0 08/2.3. 4 ADW轴名称30/0.4 ADW 轴名称032/2.3 LIN 3,4轴,回转轴/直线轴0388/1 ROAX 回转回转轴循环功能0388/2 RODRC 绝对指令近距离回转0388/3 ROCNT 相对指令规算0788 回转轴每转回转角度011/2 ADLN 第4轴,回转轴/直线轴0 398/1 ROAX 回转轴循环功能0398/2 RODRC 绝对指令近距离回转0 398/3 ROCNT 相对指令规算0 788 回转轴每转回转角度0860 回转轴每转回转角度0 0500—503 INPX,YZ,4到位宽度0 0504—507SERRX,Y,Z,4运动时误差极限0 0508—511 GRDSX,Y,Z,4栅格偏移量0 0512—515 LPGIN位置伺服增益0 0517 LPGIN 位置伺服增益(各轴增益)0 0518—521 RPDFX,Y,X,4G00速度0 0522—525 LINTX,Y,Z,4直线加/减速时间常数526 THRDT G92时间常数0528 THKFL G92X轴的最低速度0 0 527 FEDMX F的极限值0 0 529 FEEDT F的时间常数0 0 530 FEDFL 指数函数加减速时间常数0 0 533 RPDFL 手动快速成移动倍率的最低值0 0 534 ZRNFL 回零点的低速0 0535—538 BKLX,Y,Z,4反向间隙0 0593—596 STPEX,Y,Z,4伺服轴停止时的位置误差极限0 0393/5 快速倍率为零时机床移动0 0表3 坐标系参数10/7 APRS 回零点后自动设定坐标系0 0 2/1 PPD 自动设坐标系相对坐标值清零024/6 CLCL 手动回零后清除局部坐标系0 28/5 EX10D 坐标系外部偏移时刀偏量的值(×10)0708—711 自动设定工件坐标系的坐标值735—728 第二参考点0 0780—783 第三参考点0 0784—787 第四参考点0 0表4 行程限位8/6 OTZN Z轴行程限位检查否0 15/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0 57/5 HOT3 超行程—LMX—+LMZ有效0 65/3 PSOT 回零点前是否检查行程限位0 0700—703 各轴正向行程0 0704—707 各轴负向行程0 015/2 COTZ 超行程—LMX—+LMZ有效0 20/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0743—746 第二行行程正向限位747—750 第二行行程反向限位804—806 第三行行程正向限位807—809 第三行行程反向限位770—773 第二行行程正向限位774—777 第二行行程反向限位747—750 第三行行程正向限位751—754 第三行行程反向限位760—763 第四行行程正向限位764—767 第四行行程反向限位表5 进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效0 0 8/5 ROVE 快速倍率信号ROV2(G117/7)有效0 49/6 NPRV 不用位置编码器实现主轴每转进给0 0 20/5 NCIPS 是不进行到位检查0 0 4—7 参考计数器容量0 0 4—7 检测倍比0 021/0.1 .2.3 APC绝对位置编码器0 035/7 ACMR 任意CMR 0 037/0.1 .2.3 SPTP用分离型编码器0 0100—103 指令倍比CMR0 0表6 DI/DO参数8/7 EILK Z轴/各轴互锁0 09/0.1.2.3 TFINFIN信号时间0 09/4.5.6.7 TMFM,S,T读信号时间0 012/1 ZILK Z轴/所有轴互锁0 31/5 ADDCF GR1,GR2,DRN地址0252 复位信号扩展时间0 0表7 显示和编辑1/1 PROD 相对坐标显示是否包括刀补量0 0 2/1 PPD 自动设坐标系相对坐标清零0 0 15/1 NWCH 刀具磨损补偿显示W 0 0 18/5 PROAD 绝对坐标系显示是否包括刀补量0 23/3 CHI 汉字显示0 0 28/2 DACTF 显示实际速度0 0 29/0.1 DSP 第3,4轴位置显示035/3 NDSP 第4轴位置显示0 38/3 FLKY 用全键盘0 0 48/7 SFFDSP 显示软按键0 0 60/0 DADRDP 诊断画面上显示地址字0 0 60/2 LDDSPG 显示梯形图0 0 60/5 显示操作监控画面0 0 64/0 SETREL 自动设坐标系时相对坐标清零0 0 77/2 伺服波形显示0 0 389/0 SRVSET 显示伺服设定画面0 0 389/1 WKNMDI 显示主轴调整画面0 0表8 编程参数10/4 PRG9 O9000—O9999号程序保护0 0 15/7 CPRD 小数点的含义0 0 28/4 EXTS 外部程序号检索0 029/5 MABSMDI—B中,指令取决于G90/G91设定389/2 PRG8 O8000—O8999号程序保护0 0 394/6 WKZRST 自动设工件坐标系时设为G54 0表9 螺距误差补偿11/0.1 PML 螺补倍率0 0712—715 螺补间隔756—759 螺补间隔1000,2000 3000,4000 补偿基准点0 01001-1128 2001-2128 3001-3128 4001-4128 补偿值0 0表10 刀具补偿1/3 TOC 复位时清除刀长补偿矢量0 0 1/4 ORC 刀具补偿值(半径/直径输入)08/6 NOFC 刀补量计数器输入010/5 DOFSI 刀偏量直接输入013/1 GOFU2 几何补偿号(由刀补号或刀号)指定013/2 GMOFS 加几何补偿值(运动/变坐标)014/0 T2D T代码位数014/1 GMCL 复位时是否清几何补偿值014/5 WIGA 刀补量的限制015/4 MORB 直接输入刀补测量值的按钮024/6 QNI 刀补测量B时补偿号的选择075/3 WNPT刀尖补偿号的指定(在几何还是在磨损中)122 刀补偿量B时的补偿号0728 最大的刀具磨损补偿增量值0729 最大的刀具磨损补偿值078/0 NOINOW 用MDI键输入磨损补偿量0 0 78/1 NOINOG 用MDI键输入几何补偿量0 0 78/2 NOINMV 用MDI键输入宏程序变量0 0 78/3 NOINMZ 用MDI键输入工件坐标偏移量0 0393/2 MKNMDI在自动方式的停止时,用MDI键输入工件坐标偏移量0 0表11 主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWMS模拟M03,M04的方向0 014/2 主轴转速显示0 0 24/2 SCTO 是否检查SAR(G120/4)0 0 49/0 EVSF SF的输出0 0 71/0 ISRLPC 串行主轴时编码器信号的接法071/4 SRL2SP 用1或2个串行主轴071/7 FSRSP 是否用串行主轴0108G96或换档(#3/5:GST=1)或模拟主轴定向(SOR:G120/5:M=1)速度0 0110 检查SAR(G120/4)的延时时间0 516 模拟主轴的增益(G96)0539模拟主轴电动机的偏移补偿电压(G96)551 G96的主轴最高转速0 556 G96的主轴最高转速0540—5 43 各档主轴的最高转速3/5 GST 用SOR(G120/5)定向/换档0 14/0 SCTA 加工启动时检查SAR信号0 20/7 SFOUT 换档时输出SF 0 29/4 FSOB G96时输出SF 0 35/6 LGCM 各档最高速的参数号0539,54 1,555 各档的主轴最高转速542 主轴最高转速0 543 主轴最低转速0585,58 6 主轴换档速度(B型)577 模拟主轴电动机的偏移补偿电压0 6519/7 主轴电动机初始化0 0 6633 主轴电动机代码0 06501/2 POSC2 用位置编码器0 06501/5 -7 CAXIS1—3用高分辩率编码器0 06503/0 PCMGSL 定向方法(编码器/磁传感器)0 0 6501/1 PCCNCT 内装传感器0 06501/4 .6.7 位置编码器信号0 06504/1 HRPC 高分辩率编码器0 0 表12 其它24/0 JGNPMC 用PMC 0 071/6 DPCRAM 显示PMC操作菜单0 0 123 图形显示的绘图坐标系00001ADFT RDRN DECI ORC TOC DCS PROD DCS7 6 5 4 3 2 1 0 ADFT 1:进行自动漂移补偿。
(sms)FANUCOM参数说明书

改成启动时读入芯片程序系统参数功能目录(其中:—或—栏中为的表示该类数控机床拥有此项功能,否则不具备次功能)表参数参数符号意义——号参数写入代码竖向校验代码方式公英制—口自动加顺序号表口参数通道停止位通道波特率通道停止位通道波特率通道停止位通道波特率通道停止位通道波特率口缓冲区满表伺服控制轴参数公英制丝杠回零方向轴名称轴名称,轴,回转轴直线轴回转回转轴循环功能绝对指令近距离回转相对指令规算回转轴每转回转角度第轴,回转轴直线轴回转轴循环功能绝对指令近距离回转相对指令规算回转轴每转回转角度回转轴每转回转角度—,,到位宽度—,,,运动时误差极限—栅格偏移量—位置伺服增益位置伺服增益(各轴增益)—速度—直线加减速进度常数进度常数轴的最低速度的极限值的进度常数指数函数加减速进度常数手动快速成移动倍率的最低值回零点的低速—反向间隙—伺服轴停止时的位置误差极限快速倍率为零时机床移动表坐标系参数回零点后自动设定坐标系自动设坐标系相对坐标值清零手动回零后清除局部坐标系坐标系外部偏移时刀偏量的值(×)—自动设定工件坐标系的坐标值—第二参考点—第三参考点—第四参考点表行程限位轴行程限位检查否第二行行程限位第三行行程限位超行程——有效回零点前是否检查行程限位—各轴正向行程—各轴负向行程超行程——有效第二行行程限位第三行行程限位—第二行行程正向限位—第二行行程反向限位—第三行行程正向限位—第三行行程反向限位—第二行行程正向限位—第二行行程反向限位—第三行行程正向限位—第三行行程反向限位—第四行行程正向限位—第四行行程反向限位表进给与伺服电机参数空运行时,快速移动指令是否有效快速倍率信号()有效不用位置编码器实现主轴每转进给是不进行到位检查—参考计数器容量—检测倍比绝对位置编码器任意用分离型编码器—指令倍比表参数轴各轴互锁信号进度,,读信号进度轴所有轴互锁,,地址复位信号扩展进度表显示和编辑相对坐标显示是否包括刀补量自动设坐标系相对坐标清零刀具磨损补偿显示绝对坐标系显示是否包括刀补量汉字显示显示实际速度第,轴位置显示第轴位置显示用全键盘显示软按键诊断画面上显示地址字显示梯形图显示制作监控画面自动设坐标系时相对坐标清零伺服波形显示显示伺服设定画面显示主轴调整画面表编程参数—号程序保护小数点的含义外部程序号检索—中,指令取决于设定—号程序保护自动设工件坐标系时设为表螺距误差补偿螺补倍率—螺补间隔—螺补间隔补偿基准点,,补偿值表刀具补偿复位时清除刀长补偿矢量刀具补偿值(半径直径输入)刀补量计数器输入刀偏量直接输入几何补偿号(由刀补号或刀号)指定加几何补偿值(运动变坐标)代码位数复位时是否清几何补偿值刀补量的限制直接输入刀补测量值的按钮刀补测量时补偿号的选择刀尖补偿号的指定(在几何还是在磨损中)刀补偿量时的补偿号最大的刀具磨损补偿增量值最大的刀具磨损补偿值用键输入磨损补偿量用键输入几何补偿量用键输入宏程序变量用键输入工件坐标偏移量在自动方式的停止时,用键输入工件坐标偏移量表主轴参数定向时,模拟输出的极性模拟,的方向主轴转速显示是否检查()的输出串行主轴时编码器信号的接法用或个串行主轴是否用串行主轴或换档(:)或模拟主轴定向(::)速度检查()的延时进度模拟主轴的增益()模拟主轴电动机的偏移补偿电压()的主轴最高转速的主轴最高转速—各档主轴的最高转速用()定向换档加工启动时检查信号换档时输出时输出各档最高速的参数号各档的主轴最高转速主轴最高转速主轴最低转速主轴换档速度(型)模拟主轴电动机的偏移补偿电压主轴电动机初始化主轴电动机代码用位置编码器—用高分辩率编码器定向方法(编码器磁传感器)内装传感器位置编码器信号高分辩率编码器表其它用显示制作菜单图形显示的绘图坐标系:进行自动漂移补偿。
FANUCO系统常用参数

FANUCO系统常用参数1. P参数(Programmable parameter):这些参数用于设定机床的各种功能和操作模式。
例如,P1表示第一个参数,通常用于设定主轴速度、进给速度、工件坐标系等。
2. G代码参数(G Code Parameter):这些参数用于切换不同的G代码功能、坐标系和刀具半径补偿。
例如,G54-G59表示不同的工件坐标系,G40-G42表示刀具半径补偿。
3. M代码参数(M Code Parameter):这些参数用于设定机床的不同操作模式,例如,M03表示主轴正转,M04表示主轴反转,M05表示停止主轴。
4. T代码参数(T Code Parameter):这些参数用于选择和切换刀具。
例如,T01表示选择第一个刀具,T02表示选择第二个刀具。
5. S参数(Speed Parameter):用于设定主轴转速。
例如,S1000表示主轴转速为1000转/分钟。
6. F参数(Feedrate Parameter):用于设定进给速度。
例如,F200表示进给速度为200mm/分钟。
7. I、J、K参数(Incremental Coordinate Parameter):这些参数用于设定圆弧的半径、起点和终点。
例如,G02 X10 Y10 I5 J5表示从当前位置以半径为5的圆弧运动到X=10、Y=10的位置。
8. R参数(Retract Plane Parameter):用于设定刀具的安全位置。
例如,G01 Z-10 R2表示在Z=-10位置进行切削时,刀具在切削时以2mm的高度保持安全。
9. L参数(Loop Count Parameter):用于设定循环次数。
例如,L2表示循环2次。
10. H参数(Tool Length Offset Parameter):用于设定刀具长度的补偿。
例如,H1表示第一个刀具长度的补偿。
11. D参数(Dwell Parameter):用于设定停顿时间。
Fanuc_0M_参数
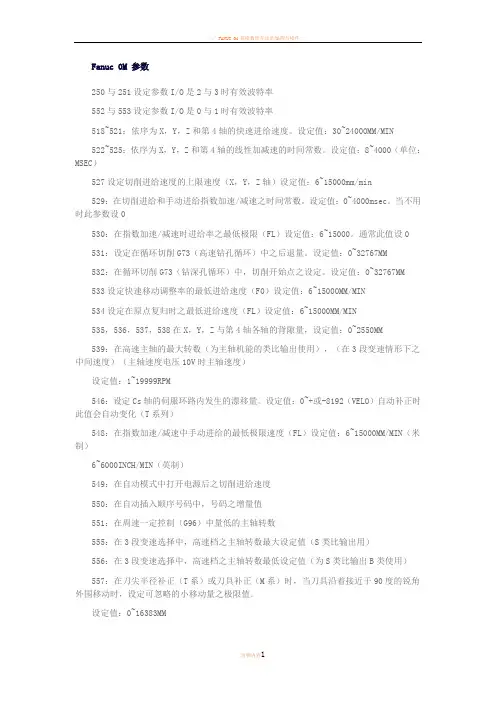
Fanuc 0M 参数250与251设定参数I/O是2与3时有效波特率552与553设定参数I/O是0与1时有效波特率518~521:依序为X,Y,Z和第4轴的快速进给速度。
设定值:30~24000MM/MIN522~525:依序为X,Y,Z和第4轴的线性加减速的时间常数。
设定值:8~4000(单位:MSEC)527设定切削进给速度的上限速度(X,Y,Z轴)设定值:6~15000mm/min529:在切削进给和手动进给指数加速/减速之时间常数。
设定值:0~4000msec。
当不用时此参数设0530:在指数加速/减速时进给率之最低极限(FL)设定值:6~15000。
通常此值设0531:设定在循环切削G73(高速钻孔循环)中之后退量。
设定值:0~32767MM532:在循环切削G73(钻深孔循环)中,切削开始点之设定。
设定值:0~32767MM533设定快速移动调整率的最低进给速度(F0)设定值:6~15000MM/MIN534设定在原点复归时之最低进给速度(FL)设定值:6~15000MM/MIN535,536,537,538在X,Y,Z与第4轴各轴的背隙量,设定值:0~2550MM539:在高速主轴的最大转数(为主轴机能的类比输出使用),(在3段变速情形下之中间速度)(主轴速度电压10V时主轴速度)设定值:1~19999RPM546:设定Cs轴的伺服环路内发生的漂移量。
设定值:0~+或-8192(VELO)自动补正时此值会自动变化(T系列)548:在指数加速/减速中手动进给的最低极限速度(FL)设定值:6~15000MM/MIN(米制)6~6000INCH/MIN(英制)549:在自动模式中打开电源后之切削进给速度550:在自动插入顺序号码中,号码之增量值551:在周速一定控制(G96)中量低的主轴转数555:在3段变速选择中,高速档之主轴转数最大设定值(S类比输出用)556:在3段变速选择中,高速档之主轴转数最低设定值(为S类比输出B类使用)557:在刀尖半径补正(T系)或刀具补正(M系)时,当刀具沿着接近于90度的锐角外围移动时,设定可忽略的小移动量之极限值。
FANUCOM参数说明书

71.6 1改成 0 PMC 启动时读入芯片程序FANUC 0 系统参数功能目录(其中: 0— T 或0— M 栏中为 0 的表示该类数控机床拥有此项功能,否则不具备次功能)表 1 SETTING 参数参数符号意义0 0 号— T — M 0000 PWE参数写入0 0 0000 TVON 代码竖向校验0 0 0000 ISO EIA/ISO 代码0 0 0000 INCH MDI 方式公 / 英制0 0 0000 I/O RS — 232C 口0 0 0000 SEQ 自动加顺序号0 0 表2RS232C 口参数2/0 STP2 通道 0停止位0 0 552通道 0波特率0 0 12/0STP2 通道 1停止位0 0 553通道 1波特率0 0 50/0STP2 通道 2停止位0 0 250通道 2波特率0 0 51/0STP2 通道 3停止位0 0 251通道 3波特率0 0 55/3RS42 Remote Buffer 口 RS232/522 0 0 390/7 NODC3 缓冲区满0 0表 3 伺服控制轴参数1/0 SCW公 /英制丝杠0 03/0.1.ZM 回零方向0 02.48/2.3.ADW 轴名称430/0.4 ADW轴名称0 32/2.3 LIN3, 4轴,回转轴 /直线轴0 388/1 ROAX 回转回转轴循环功能0 388/2 RODRC绝对指令近距离回转0 388/3 ROCNT相对指令规算0 788回转轴每转回转角度0---11/2 ADLN第 4轴,回转轴 /直线轴0 398/1 ROAX 回转轴循环功能0---398/2 RODRC398/3 ROCNT788860500 —INPX ,YZ ,503 4504 —SERRX ,507Y,Z,4 508 —GRDSX,Y , 511Z,4512 —LPGIN515517LPGIN518 —RPDFX,Y , 521X,4522 —LINTX,Y ,Z, 525 4526THRDT528THKFL527FEDMX529FEEDT530FEDFL533RPDFL534ZRNFL535 —BKLX,Y ,Z, 538 4593 —STPEX,Y , 596Z,4393/5表 3 坐标系参数10/7 APRS2/1 PPD24/6 CLCL28/5 EX10D 708—711735—728780—783784—绝对指令近距离回转0 相对指令规算0 回转轴每转回转角度0回转轴每转回转角度0 0 到位宽度0 0 运动时误差极限0 0 栅格偏移量0 0 位置伺服增益0 0位置伺服增益(各轴增益)0 0 G00 速度0 0 直线加 /减速时间常数G92 时间常数0G92X 轴的最低速度0 0 F 的极限值0 0 F 的时间常数0 0 指数函数加减速时间常数0 0 手动快速成移动倍率的最低值0 0 回零点的低速0 0 反向间隙0 0 伺服轴停止时的位置误差极限0 0 快速倍率为零时机床移动0 0回零点后自动设定坐标系0 0 自动设坐标系相对坐标值清零0手动回零后清除局部坐标系0 坐标系外部偏移时刀偏量的值(×10 )0 自动设定工件坐标系的坐标值0 第二参考点0 0 第三参考点0 0 第四参考点0 0---787---表 4 行程限位8/6 OTZN Z 轴行程限位检查否0 15/4LM2第二行行程限位0 24/4INOUT 第三行行程限位0 57/5HOT3超行程— LMX — +LMZ 有效0 65/3PSOT 回零点前是否检查行程限位0 0 700 —各轴正向行程0 0 703704 —各轴负向行程0 0 70715/2COTZ 超行程— LMX — +LMZ 有效020/4LM2第二行行程限位024/4INOUT 第三行行程限位0743 —第二行行程正向限位0 746747 —第二行行程反向限位0 750804 —第三行行程正向限位0 806807 —第三行行程反向限位0 809770 —第二行行程正向限位773774 —第二行行程反向限位777747 —第三行行程正向限位750751 —第三行行程反向限位754760 —第四行行程正向限位763764 —第四行行程反向限位767表 5 进给与伺服电机参数1/6 RDRN空运行时,快速移动指令是否有效0 0 8/5 ROVE 快速倍率信号 ROV2 (G117/7 )有效0---49/6NPRV 不用位置编码器实现主轴每转进给0 0 20/5NCIPS 是不进行到位检查0 0 4— 7参考计数器容量0 0 4— 7检测倍比0 021/0.1APC 绝对位置编码器0 0.2.3---35/7ACMR 任意 CMR 0 037/0.1SPTP 用分离型编码器0 0.2.3100 —指令倍比 CMR0 0 103表6DI/DO 参数8/7 EILK Z 轴 /各轴互锁0 09/0.1.TFIN FIN 信号时间0 02.39/4.5.TMF M, S, T 读信号时间0 06.712/1ZILK Z 轴 /所有轴互锁0 31/5ADDCF GR1 , GR2 , DRN 地址0252复位信号扩展时间0 0表 7 显示和编辑1/1 PROD相对坐标显示是否包括刀补量0 02/1 PPD 自动设坐标系相对坐标清零0 015/1NWCH 刀具磨损补偿显示 W 0 0 18/5PROAD绝对坐标系显示是否包括刀补量0 23/3CHI 汉字显示0 0 28/2DACTF显示实际速度0 0 29/0.1 DSP 第 3,4轴位置显示035/3NDSP 第 4轴位置显示0 38/3FLKY 用全键盘0 0 48/7SFFDSP显示软按键0 0 60/0DADRDP诊断画面上显示地址字0 0 60/2LDDSPG 显示梯形图0 0 60/5显示操作监控画面0 0 64/0SETREL自动设坐标系时相对坐标清零0 0 77/2伺服波形显示0 0 389/0 SRVSET显示伺服设定画面0 0 389/1 WKNMDI显示主轴调整画面0 0表 8 编程参数10/4PRG9 O9000 — O9999 号程序保护0 0 15/7CPRD 小数点的含义0 0 28/4EXTS外部程序号检索0 029/5MABSMDI — B 中,指令取决于G90/G91 设0 定---389/2 PRG8 O8000 — O8999 号程序保护0 0 394/6 WKZRST自动设工件坐标系时设为G54 0---表 9 螺距误差补偿11/0.1 PML 螺补倍率0 0712 —螺补间隔0 715756 —螺补间隔7591000 ,补偿基准点20000 0 3000 ,40001001- 补偿值11282001-21280 0 3001-31284001-4128表 10 刀具补偿1/3 TOC 复位时清除刀长补偿矢量0 0 1/4 ORC刀具补偿值(半径 /直径输入)08/6 NOFC 刀补量计数器输入010/5DOFSI 刀偏量直接输入013/1GOFU2 几何补偿号(由刀补号或刀号)指定013/2GMOFS加几何补偿值(运动 /变坐标)014/0T2D T 代码位数014/1GMCL复位时是否清几何补偿值014/5WIGA刀补量的限制015/4MORB直接输入刀补测量值的按钮024/6QNI 刀补测量 B 时补偿号的选择075/3WNPT刀尖补偿号的指定(在几何还是在磨0 损中)122刀补偿量 B 时的补偿号0728最大的刀具磨损补偿增量值0729最大的刀具磨损补偿值078/0NOINOW用 MDI 键输入磨损补偿量0 0 78/1NOINOG 用 MDI 键输入几何补偿量0 0 78/2NOINMV用 MDI 键输入宏程序变量0 0 78/3NOINMZ用 MDI 键输入工件坐标偏移量0 0393/2 MKNMDI在自动方式的停止时,用 MDI 键输入0 0 工件坐标偏移量---表 11 主轴参数---13/5ORCM 定向时, S 模拟输出的极性13/6.7 TCW,CW S 模拟 M03 , M04 的方向0 0 M14/2主轴转速显示0 0 24/2SCTO 是否检查 SAR ( G120/4 )0 0 49/0EVSF SF 的输出0 0 71/0ISRLPC串行主轴时编码器信号的接法071/4SRL2SP 用1或2个串行主轴071/7FSRSP是否用串行主轴0108G96 或换档( #3/5 : GST=1 )或模拟0 0 主轴定向( SOR :G120/5 : M=1 )速度110检查 SAR ( G120/4 )的延时时间0 516模拟主轴的增益( G96 )0539模拟主轴电动机的偏移补偿电压0 (G96 )551G96 的主轴最高转速0556G96 的主轴最高转速0540 —5 各档主轴的最高转速433/5 GST 用 SOR (G120/5 )定向 /换档0 14/0SCTA加工启动时检查 SAR 信号0 20/7SFOUT 换档时输出 SF 0 29/4FSOB G96 时输出 SF 0 35/6LGCM各档最高速的参数号0 539,54 各档的主轴最高转速0 1,555542主轴最高转速0 543主轴最低转速0 585,58 主轴换档速度( B 型)0 6577模拟主轴电动机的偏移补偿电压0 6519/7 主轴电动机初始化0 0 6633主轴电动机代码0 06501/2 POSC2 用位置编码器0 0 6501/5 CAXIS1 —用高分辩率编码器0 0 -7 36503/0 PCMGSL定向方法(编码器 /磁传感器)0 0 6501/1 PCCNCT内装传感器0 0 6501/4 位置编码器信号0 0 .6.76504/1 HRPC 高分辩率编码器0 0 表 12 其它24/0 JGNPMC 用 PMC 0 071/6DPCRAM 显示 PMC 操作菜单0 0 123 图形显示的绘图坐标系00001ADFT RDRNDECI ORC TOC DCS PROD DCS7 6 5 4 3 2 1 0ADFT 1 :进行自动漂移补偿。
FANUC0系统部分参数功能说明

FANUC0系统部分参数功能说明FANUC 0系统部分参数功能说明1.SETTING 参数参数号符号意义0-T 0-M0000 PWE 参数写⼊O O0000 TVON 代码竖向校验O O0000 ISO EIA/ISO代码O O0000 INCH MDI⽅式公/英制O O0000 I/O RS-232C⼝O O0000 SEQ ⾃动加顺序号O O2.RS232C⼝参数2/0 STP2 通道0停⽌位O O552 通道0波特率O O12/0 STP2 通道1停⽌位O O553 通道1波特率O O50/0 STP2 通道2停⽌位O O250 通道2波特率O O51/0 STP2 通道3停⽌位O O251 通道3 波特率O O55/3 RS42 Remote Buffer ⼝RS232/422 O O390/7 NODC3 缓冲区满O O3.伺服控制轴参数1/0 SCW 公/英制丝杠O O3/0.1.2.4 ZM 回零⽅向O O8/2.3.4 ADW 轴名称O30/0.4 ADW 轴名称O32/2.3 LIN 3,4轴,回转轴/直线轴O388/1 ROAX 回转轴循环功能O388/2 RODRC 绝对指令近距离回转O388/3 ROCNT 相对指令规算O788 回转轴每转回转⾓度O11/2 ADLN 第4轴,回转轴/直线轴O398/1 ROAX 回转轴循环功能O398/2 RODRC 绝对指令近距离回转O398/3 ROCNT 相对指令规算O788 回转轴每转回转⾓度O860 回转轴每转回转⾓度O500-503 INPX,Y,Z,4 到位宽度O O504-507 SERRX,Y,Z,4 运动时误差极限O O 508-511 GRDSX.Y,Z,4 栅格偏移量O O512-515 LPGIN 位置伺服增益O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度O O522-525 LINTX,Y,Z,4 直线加/减速时间常数O O 526 THRDT G92时间常数O528 THDFL G92X轴的最低速度O527 FEDMX F的极限值O O529 FEEDT F的时间常数O O530 FEDFL 指数函数加减速时间常数O O533 RPDFL ⼿动快速移动倍率的最低值O O 534 ZRNFL 回零点的低速O O535-538 BKLX,Y,Z,4 反向间隙O O593-596 STPEX,Y,Z,4 伺服轴停⽌时的位置误差极限O O 393/5 快速倍率为零时机床移动O O 4.坐标系参数10/7 APRS 回零点后⾃动设定⼯件坐标系O O2/1 PPD ⾃动设坐标系相对坐标值清零O24/6 CLCL ⼿动回零后清除局部坐标系O28/5 EX10D 坐标系外部偏移时⼑偏量的值(×10)O 708-711 ⾃动设定⼯件坐标系的坐标值O 735-738 第⼆参考点O O780-783 第三参考点O O784-787 第四参考点O O5.⾏程限位8/6 OTZN Z轴⾏程限位检查否O15/4 LM2 第⼆⾏程限位O24/4 INOUT 第三⾏程限位O57/5 HOT3 硬超程-LMX--+LMZ有效O65/3 PSOT 回零点前是否检查⾏程限位O O700-703 各轴正向⾏程O O704-707 各轴反向⾏程O O15/2 COTZ 硬超程-LMX--+LMZ有效O20/4 LM2 第⼆⾏程限位O24/4 INOUT 第三⾏程限位O743-746 第⼆⾏程正向限位O747-750 第⼆⾏程反向限位O804-806 第三⾏程正向限位O807-809 第三⾏程反向限位O770-773 第⼆⾏程正向限位O774-777 第⼆⾏程反向限位O747-750 第三⾏程正向限位O751-754 第三⾏程反向限位O760-763 第四⾏程正向限位O764-767 第四⾏程反向限位O6.进给与伺服电机参数1/6 RDRN 空运⾏时,快速移动指令是否有效O O8/5 ROVE 快速倍率信号ROV2(G117/7)有效O49/6 NPRV 不⽤位置编码器实现主轴每转进给O O 20/5 NCIPS 是否进⾏到位检查O O 4—7 参考计数器容量O O4—7 检测倍⽐O O21/0.1.2.3 APC 绝对位置编码器O O35/7 ACMR 任意CMR O O37/0.1.2.3 SPTP ⽤分离型编码器O O100-103 指令倍⽐CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁O O9/0.1.2.3 TFIN FIN信号时间O O9/4.5.6.7 TMF M,S,T读信号时间O O12/1 ZILK Z轴/所有轴互锁O31/5 ADDCF GR1,GR2,DRN 地址O252 复位信号扩展时间O O8.显⽰和编辑1/1 PROD 相对坐标显⽰是否包括⼑补量O O2/1 PPD ⾃动设坐标系相对坐标清零O O15/1 NWCH ⼑具磨损补偿显⽰W O O18/5 PROAD 绝对坐标系显⽰是否包括⼑补量O23/3 CHI 汉字显⽰O O28/2 DACTF 显⽰实际速度O O29/0.1 DSP 第3,4轴位置显⽰O35/3 NDSP 第4轴位置显⽰O38/3 FLKY ⽤全键盘O O48/7 SFFDSP 显⽰软按键O O60/0 DADRDP 诊断画⾯上显⽰地址字O O60/2 LDDSPG 显⽰梯形图O O60/5 显⽰操作监控画⾯O O64/0 SETREL ⾃动设坐标系时相对坐标清零O O 77/2 伺服波形显⽰O O389/0 SRVSET 显⽰伺服设定画⾯O O389/1 WKNMDI 显⽰主轴调整画⾯O O9.编程参数10/4 PRG9 O9000-O9999号程序保护O O15/7 CPRD ⼩数点的含义O O28/4 EXTS 外部程序号检索&n, bsp; O O29/5 MABS , MDI-B中,指令取决于G90/G91设定O 389/2 PRG8 O8000-O8999号程序保护O O 394/6 WKZRST ⾃动设⼯件坐标系时设为G54 O 10.螺距误差补偿T M11/0.1 PML 螺补倍率O O712-715 螺补间隔O756-759 螺补间隔O1000, 2000,3000, 4000 补偿基准点O O1001-11282001-21283001-3128 4001-4128 补偿值O O11.⼑具补偿1/3 TOC 复位时清除⼑长补偿⽮量0 O1/4 ORC ⼑具补偿值(半径/直径输⼊) O8/6 NOFC ⼑补量计数器输⼊O10/5 DOFSI ⼑偏量直接输⼊O13/1 GOFU2 ⼏何补偿号(由⼑补号或⼑号)指定O 13/2 GMOFS 加⼏何补偿值(运动/变坐标)0 14/0 T2D T代码位数O14/1 GMCL 复位时是否清⼏何补偿值O14/5 WIGA ⼑补量的限制O15/4 MORB 直接输⼊⼑补测量值的按钮O24/6 QNI ⼑补测量B时补偿号的选择O75/3 WNPT ⼑尖补偿号的指定(在⼏何还是在磨损中) O 122 ⼑补测量B时的补偿号O728 最⼤的⼑具磨损补偿增量值O729 最⼤的⼑具磨损补偿值O78/0 NOINOW ⽤MDI键输⼊磨损补偿量O O78/1 NOINOG ⽤MDI键输⼊⼏何补偿量O O78/2 NOINMV ⽤MDI键输⼊宏程序变量O O78/3 NOINMZ ⽤MDI键输⼊⼯件坐标偏移量O O393/2 MKNMD12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的⽅向O O14/2 主轴转速显⽰O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出O O71/0 ISRLPC 串⾏主轴时编码器信号的接法O71/4 SRL2SP ⽤1或2个串⾏主轴O71/7 FSRSP 是否⽤串⾏主轴O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度O O 110 检查SAR(G120/4)的延时时间O 516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O551 G96的主轴最的转速O556 G96的主轴最⾼转速O540-543 各挡主轴的最⾼转速O3/5 GST ⽤SOR(G120/5)定向/换挡O14/0 SCTA 加⼯启动时检查SAR信号O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最⾼速的参数号O539,541,555 各挡的主轴最⾼转速O542 主轴最⾼转速O543 主轴最低转速O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压O6519/7 主轴电机初始化O O6633 主轴电机代码O O6501/2 POSC2 ⽤位置编码器O O6501/5-7 CAXIS1-3 ⽤⾼分辨率编码器O O6503/0 PCMGSL 定向⽅法(编码器/磁传感器) O O 6501/1 PCCNCT 内装传感器O O6501/4.6.7 位置编码器信号O O6504/1 HRPC ⾼分辨率编码器O O13.其它24/0 IGNPMC ⽤PMC O O71/6 DPCRAM 显⽰PMC操作菜单O O 123 图形显⽰的绘图坐标系O。
数控系统0M各种参数表【发那科】
O
O
15/7
CPRD
小数点的含义
O
O
28/4
EXTS
外部程序号检索
&n, bsp;
O
O
29/5 MABS ,
MDI-B中,指令取 决于G90/G91设定
O
389/2 PRG8 O8000-O8999号
程序保护 O
O
394/6 WKZRST 自动设工件坐
标系时设为G54
O
10.螺距 误差补偿
11/0.1 PML 螺补倍率 O O
O
O
60/2 LDDSPG
显示梯形图 O
O
60/5 显示
操作监控画面 O
O
64/0 SETREL
自动设坐标系时 相对坐标清零
O O
77/2
波形显示 O
O
伺服
389/0
SRVSET
显示伺服设定
画面
O
O
389/1
WKNMDI
显示主轴调整
画面
O
O
9.编程
参数
10/4
PRG9
O9000-O9999号程
序保护
2. RS232C口 参数
2/0 STP2 通道0停止位
O O
552 0波特率
通道
O O
12/0 STP2 通道1停止位
O O
553
1波特率 O
O
通道
50/0 STP2 通道2停止位
O O
250
2波特率 O
O
通道
51/0 STP2 通道3停止位
O O
251
3 波特率 O
O
通道
Fanuc常用系统参数
1 Fanuc系统参数一.16系统类参数1. SETTING 参数参数号符号意义 16-T 16-M0/0 TVC 代码竖向校验 O O0/1 ISO EIA/ISO代码 O O0/2 INI MDI方式公/英制 O O0/5 SEQ 自动加顺序号 O O2/0 RDG 远程诊断 O O3216 自动加程序段号时程序段号的间隔 O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422) 5: Data Server10 :DNC1/DNC2接口 O O100/3 NCR 程序段结束的输出码 O O100/5 ND3 DNC运行时:读一段/读至缓冲器满 O OI/O 通道0的参数:101/0 SB2 停止位数 O O101/3 ASII 数据输入代码:ASCII或EIA/ISO O O 101/7 NFD 数据输出时数据后的同步孔的输出 O O 102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O103 波特率:10:480011:960012:19200 O OI/O 通道1的参数:111/0 SB2 停止位数 O O111/3 ASI 数据输入代码:ASCII或EIA/ISO O O 111/7 NFD 数据输出时数据后的同步孔的输出 O O 112 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O113 波特率:10:480011:960012:19200 O O其它通道参数请见参数说明书。
3.进给伺服控制参数1001/0 INM 公/英制丝杠 O O1002/2 SFD 是否移动参考点 O O1002/3 AZR 未回参考点时是否报警(#90号) O 1006/0,1 ROT,ROS 设定回转轴和回转方式 O O 1006/3 DIA 指定直径/半径值编程 O1006/5 ZMI 回参考点方向 O O1007/3 RAA 回转轴的转向(与1008/1:RAB合用) O O 1008/0 ROA 回转轴的循环功能 O O1008/1 RAB 绝对回转指令时,是否近距回转 O O 1008/2 RRL 相对回转指令时是否规算 O O1260 回转轴一转的回转量 O O1010 CNC的控制轴数(不包括PMC轴) O O1020 各轴的编程轴名 O O1022 基本坐标系的轴指定 O O1023 各轴的伺服轴号 O O1410 空运行速度 O O1420 快速移动(G00)速度 O O1421 快速移动倍率的低速(Fo) O O1422 最高进给速度允许值(所有轴一样) O O 1423 最高进给速度允许值(各轴分别设) O O 1424 手动快速移动速度 O O1425 回参考点的慢速 FL O O1620 快速移动G00时直线加减速时间常数 O O 1622 切削进给时指数加减速时间常数 O O 1624 JOG方式的指数加减速时间常数 O O 1626 螺纹切削时的加减速时间常数 O1815/1 OPT 用分离型编码器 O O1815/5 APC 用绝对位置编码器 O O1816/4,5,6 DM1--3 检测倍乘比DMR O O 1820 指令倍乘比CMR O O1819/0 FUP 位置跟踪功能生效 O O1825 位置环伺服增益 O O1826 到位宽度 O O1828 运动时的允许位置误差 O O1829 停止时的允许位置误差 O O1850 参考点的栅格偏移量 O O1851 反向间隙补偿量 O O1852 快速移动时的反向间隙补偿量 O O1800/4 RBK 进给/快移时反向间补量分开 O O4.坐标系参数1201/0 ZPR 手动回零点后自动设定工件坐标系 O O 1250 自动设定工件坐标系的坐标值 O O1201/2 ZCL 手动回零点后是否取消局部坐标系 O O 1202/3 RLC 复位时是否取消局部坐标系 O O 1240 第一参考点的坐标值 O O1241 第二参考点的坐标值 O O1242 第三参考点的坐标值 O O1243 第四参考点的坐标值 O O5.行程限位参数1300/0 OUT 第二行程限位的禁止区(内/外) O O 1320 第一行程限位的正向值 O O1322 第一行程限位的反向值 O O1323 第二行程限位的正向值 O O1324 第二行程限位的反向值 O O1325 第三行程限位的正向值 O O1321 第三行程限位的反向值 O O6.DI/DO参数3003/0 ITL 互锁信号的生效 O O3003/2 ITX 各轴互锁信号的生效 O O3003/3 DIT 各轴各方向互锁信号的生效 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------2 Fanuc系统参数3004/5 OTH 超程限位信号的检测 O O3010 MF,SF,TF,BF滞后的时间 O O3011 FIN宽度 O O3017 RST信号的输出时间 O O3030 M代码位数 O O3031 S 代码位数 O O3032 T代码位数 O O3033 B代码位数 O O7.显示和编辑3102/3 CHI 汉字显示 O O3104/3 PPD 自动设坐标系时相对坐标系清零 O O 3104/4 DRL 相对位置显示是否包括刀长补偿量 O O 3104/5 DRC 相对位置显示是否包括刀径补偿量 O O 3104/6 DRC 绝对位置显示是否包括刀长补偿量 O O 3104/7 DAC 绝对位置显示是否包括刀径补偿量 O O 3105/0 DPF 显示实际进给速度 O O3105/ DPS 显示实际主轴速度和T代码 O O3106/4 OPH 显示操作履历 O O3106/5 SOV 显示主轴倍率值 O O3106/7 OHS 操作履历采样 O O3107/4 SOR 程序目录按程序序号显示 O O3107/5 DMN 显示G代码菜单 O O3109/1 DWT 几何/磨损补偿显示G/W O O3111/0 SVS 显示伺服设定画面 O O3111/1 SPS 显示主轴调整画面 O O3111/5 OPM 显示操作监控画面 O O3111/6 OPS 操作监控画面显示主轴和电机的速度 O O 3111/7 NPA 报警时转到报警画面 O O3112/0 SGD 波形诊断显示生效(程序图形显示无效) O O 3112/5 OPH 操作履历记录生效 O O3122 操作履历画面上的时间间隔 O O3203/7 MCL MDI方式编辑的程序是否能保留 O O3290/0 WOF 用MDI键输入刀偏量 O O3290/2 MCV 用MDI键输入宏程序变量 O O3290/3 WZO 用MDI键输入工件零点偏移量 O O3290/4 IWZ 用MDI键输入工件零点偏移量(自动方式) O 3290/7 KEY 程序和数据的保护键 O O8.编程参数3202/0 NE8 O8000—8999程序的保护 O O3202/4 NE9 O9000—9999程序的保护 O O 3401/0 DPI 小数点的含义 O O3401/4 MAB MDI方式G90/G91的切换 O 3401/5 ABS MDI方式用该参数切换G90/G91 O9.螺距误差补偿3620 各轴参考点的补偿号 O O3621 负方向的最小补偿点号 O O3622 正方向的最大补偿点号 O O3623 螺补量比率 O O3624 螺补间隔 O O10.刀具补偿3109/1 DWT G,W分开 O O3290/0 WOF MDI设磨损值 O O3290/1 GOF MDI设几何值 O O5001/0 TCL 刀长补偿A,B,C O5001/1 TLB 刀长补偿轴 O5001/2 OFH 补偿号地址D,H O5001/5 TPH G45-G48的补偿号地址D,H O5002/0 LD1 刀补值为刀号的哪位数 O5002/1 LGN 几何补偿的补偿号 O5002/5 LGC 几何补偿的删除 O5002/7 WNP 刀尖半径补偿号的指定 O5003/6 LVC/LVK 复位时删除刀偏量 O O5003/7 TGC 复位时删除几何补偿量(#5003/6=1) O 5004/1 ORC 刀偏值半径/直径指定 O5005/2 PRC 直接输入刀补值用PRC信号 O5006/0 OIM 公/英制单位转换时自动转换刀补值 O O 5013 最大的磨损补偿值 O5014 最大的磨损补偿增量值 O11.主轴参数3701/1 ISI 使用串行主轴 O O3701/4 SS2 用第二串行主轴 O O3705/0 ESF S和SF的输出 O O3705/1 GST SOR信号用于换挡/定向 O3705/2 SGB 换挡方法A,B O3705/4 EVS S和SF的输出 O3706/4 GTT 主轴速度挡数(T/M型) O3706/6,7 CWM/TCW M03/M04的极性 O O 3708/0 SAR 检查主轴速度到达信号 O O 3708/1 SAT 螺纹切削开始检查SAR O 3730 主轴模拟输出的增益调整 O O3731 主轴模拟输出时电压偏移的补偿 O O 3732 定向/换挡的主轴速度 O O3735 主轴电机的允许最低速度 O3736 主轴电机的允许最低速度 O3740 检查SAR的延时时间 O O3741 第一挡主轴最高速度 O O3742 第二挡主轴最高速度 O O3743 第三挡主轴最高速度 O O3744 第四挡主轴最高速度 O3751 第一至第二挡的切换速度 O3752 第二至第三挡的切换速度 O3771 G96的最低主轴速度 O O3772 最高主轴速度 O O4019/7 主轴电机初始化 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------3 Fanuc系统参数4133 主轴电机代码 O O12.其它6510 图形显示的绘图坐标系 O7110 手摇脉冲发生器的个数 O O7113 手脉的倍比m O O7114 手脉的倍比n O O13.0i系统的有关参数8130 总控制轴数 O O8131/0 HPG 使用手摇脉冲发生器 O O8132/0 TLF 刀具寿命管理功能 O O8132/3 ISC 用分度工作台 O8133/0 SSC G96功能生效 O O 8134/0 IAP 图形功能生效 O O二.0系统参数1.SETTING 参数参数号符号意义 0-T 0-M0000 PWE 参数写入 O O0000 TVON 代码竖向校验 O O 0000 ISO EIA/ISO代码 O O 0000 INCH MDI方式公/英制 O O 0000 I/O RS-232C口 O O0000 SEQ 自动加顺序号 O O2.RS232C口参数2/0 STP2 通道0停止位 O O552 通道0波特率 O O12/0 STP2 通道1停止位 O O 553 通道1波特率 O O50/0 STP2 通道2停止位 O O250 通道2波特率 O O51/0 STP2 通道3停止位 O O251 通道3 波特率 O O55/3 RS42 Remote Buffer 口RS232/422 O O 390/7 NODC3 缓冲区满 O O3.伺服控制轴参数1/0 SCW 公/英制丝杠 O O3/0.1.2.4 ZM 回零方向 O O8/2.3.4 ADW 轴名称 O30/0.4 ADW 轴名称 O32/2.3 LIN 3,4轴,回转轴/直线轴 O388/1 ROAX 回转轴循环功能 O388/2 RODRC 绝对指令近距离回转 O388/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O11/2 ADLN 第4轴,回转轴/直线轴 O398/1 ROAX 回转轴循环功能 O398/2 RODRC 绝对指令近距离回转 O398/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O860 回转轴每转回转角度 O500-503 INPX,Y,Z,4 到位宽度 O O504-507 SERRX,Y,Z,4 运动时误差极限 O O508-511 GRDSX.Y,Z,4 栅格偏移量 O O512-515 LPGIN 位置伺服增益 O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度 O O522-525 LINTX,Y,Z,4 直线加/减速时间常数 O O526 THRDT G92时间常数 O528 THDFL G92X轴的最低速度 O527 FEDMX F的极限值 O O529 FEEDT F的时间常数 O O530 FEDFL 指数函数加减速时间常数 O O533 RPDFL 手动快速移动倍率的最低值 O O534 ZRNFL 回零点的低速 O O535-538 BKLX,Y,Z,4 反向间隙 O O593-596 STPEX,Y,Z,4 伺服轴停止时的位置误差极限 O O393/5 快速倍率为零时机床移动 O O4.坐标系参数10/7 APRS 回零点后自动设定工件坐标系 O O2/1 PPD 自动设坐标系相对坐标值清零 O24/6 CLCL 手动回零后清除局部坐标系 O28/5 EX10D 坐标系外部偏移时刀偏量的值(×10) O 708-711 自动设定工件坐标系的坐标值 O735-738 第二参考点 O O780-783 第三参考点 O O784-787 第四参考点 O O5.行程限位8/6 OTZN Z轴行程限位检查否 O15/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O57/5 HOT3 硬超程-LMX--+LMZ有效 O65/3 PSOT 回零点前是否检查行程限位 O O700-703 各轴正向行程 O O704-707 各轴反向行程 O O15/2 COTZ 硬超程-LMX--+LMZ有效 O20/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O743-746 第二行程正向限位 O747-750 第二行程反向限位 O804-806 第三行程正向限位 O807-809 第三行程反向限位 O770-773 第二行程正向限位 O774-777 第二行程反向限位 O747-750 第三行程正向限位 O751-754 第三行程反向限位 O760-763 第四行程正向限位 O764-767 第四行程反向限位 O6.进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效 O O 8/5 ROVE 快速倍率信号ROV2(G117/7)有效 O 49/6 NPRV 不用位置编码器实现主轴每转进给 O O 20/5 NCIPS 是否进行到位检查 O O4—7 参考计数器容量 O O4—7 检测倍比 O OAPC 绝对位置编码器 O O4 Fanuc系统参数35/7 ACMR 任意CMR O OSPTP 用分离型编码器 O O100-103 指令倍比CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁 O OTFIN FIN信号时间 O OTMF M,S,T读信号时间 O O12/1 ZILK Z轴/所有轴互锁 O31/5 ADDCF GR1,GR2,DRN 地址 O252 复位信号扩展时间 O O8.显示和编辑1/1 PROD 相对坐标显示是否包括刀补量 O O 2/1 PPD 自动设坐标系相对坐标清零 O O15/1 NWCH 刀具磨损补偿显示W O O18/5 PROAD 绝对坐标系显示是否包括刀补量 O23/3 CHI 汉字显示 O O28/2 DACTF 显示实际速度 O O29/0.1 DSP 第3,4轴位置显示 O35/3 NDSP 第4轴位置显示 O38/3 FLKY 用全键盘 O O48/7 SFFDSP 显示软按键 O O60/0 DADRDP 诊断画面上显示地址字 O O60/2 LDDSPG 显示梯形图 O O60/5 显示操作监控画面 O O64/0 SETREL 自动设坐标系时相对坐标清零 O O 77/2 伺服波形显示 O O389/0 SRVSET 显示伺服设定画面 O O389/1 WKNMDI 显示主轴调整画面 O O9.编程参数10/4 PRG9 O9000-O9999号程序保护 O O15/7 CPRD 小数点的含义 O O28/4 EXTS 外部程序号检索 O O29/5 MABS MDI-B中,指令取决于G90/G91设定 O 389/2 PRG8 O8000-O8999号程序保护 O O394/6 WKZRST 自动设工件坐标系时设为G54 O10.螺距误差补偿11/0.1 PML 螺补倍率 O O712-715 螺补间隔 O756-759 螺补间隔 O1000, 20003000, 4000 补偿基准点 O O1001-11282001-21283001-31284001-4128 补偿值 O O11.刀具补偿1/3 TOC 复位时清除刀长补偿矢量 0 O1/4 ORC 刀具补偿值(半径/直径输入) O8/6 NOFC 刀补量计数器输入 O10/5 DOFSI 刀偏量直接输入 O13/1 GOFU2 几何补偿号(由刀补号或刀号)指定 O 13/2 GMOFS 加几何补偿值(运动/变坐标) 014/0 T2D T代码位数 O14/1 GMCL 复位时是否清几何补偿值 O14/5 WIGA 刀补量的限制 O15/4 MORB 直接输入刀补测量值的按钮 O24/6 QNI 刀补测量B时补偿号的选择 O75/3 WNPT 刀尖补偿号的指定(在几何还是在磨损中) O122 刀补测量B时的补偿号 O728 最大的刀具磨损补偿增量值 O729 最大的刀具磨损补偿值 O78/0 NOINOW 用MDI键输入磨损补偿量 O O78/1 NOINOG 用MDI键输入几何补偿量 O O78/2 NOINMV 用MDI键输入宏程序变量 O O78/3 NOINMZ 用MDI键输入工件坐标偏移量 O O393/2 MKNMDI 在自动方式的停止时,用MDI键输入工件坐标偏移量 O O12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向 O O14/2 主轴转速显示 O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出 O O71/0 ISRLPC 串行主轴时编码器信号的接法 O 71/4 SRL2SP 用1或2个串行主轴 O71/7 FSRSP 是否用串行主轴 O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度 OO110 检查SAR(G120/4)的延时时间 O 516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O 551 G96的主轴最的转速 O556 G96的主轴最高转速 O540-543 各挡主轴的最高转速 O3/5 GST 用SOR(G120/5)定向/换挡 O14/0 SCTA 加工启动时检查SAR信号 O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最高速的参数号 O539,541,555 各挡的主轴最高转速 O542 主轴最高转速 O543 主轴最低转速 O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压 O6519/7 主轴电机初始化 O O6633 主轴电机代码 O O6501/2 POSC2 用位置编码器 O O6501/5-7 CAXIS1-3 用高分辨率编码器 O O 6503/0 PCMGSL 定向方法(编码器/磁传感器) O O 6501/1 PCCNCT 内装传感器 O O6501/4.6.7 位置编码器信号 O O6504/1 HRPC 高分辨率编码器 O O13.其它24/0 IGNPMC 用PMC O O71/6 DPCRAM 显示PMC操作菜单 O O123 图形显示的绘图坐标系 O。
FANUC OM参数说明书
71.61改成0 PMC启动时读入芯片程序FANUC0系统参数功能目录(其中:0—T或0—M栏中为0的表示该类数控机床拥有此项功能,否则不具备次功能)表1SETTING参数参数号符号意义—T—M0000 PWE 参数写入0 0 0000 TVON 代码竖向校验0 0 0000 ISO EIA/ISO代码0 0 0000 INCH MDI方式公/英制0 0 0000 I/O RS—232C口0 0 0000 SEQ 自动加顺序号0 0 表2RS232C口参数2/0 STP2 通道0停止位0 0 552 通道0波特率0 0 12/0 STP2 通道1停止位0 0 553 通道1波特率0 0 50/0 STP2 通道2停止位0 0 250 通道2波特率0 0 51/0 STP2 通道3停止位0 0 251 通道3波特率0 0 55/3 RS42 RemoteBuffer口RS232/522 0 0 390/7 NODC3 缓冲区满0 0 表3伺服控制轴参数1/0 SCW 公/英制丝杠0 0 ZM 回零方向0 08/2.3. 4 ADW轴名称30/0.4 ADW 轴名称032/2.3 LIN 3,4轴,回转轴/直线轴0388/1 ROAX 回转回转轴循环功能0388/2 RODRC 绝对指令近距离回转0388/3 ROCNT 相对指令规算0788 回转轴每转回转角度011/2 ADLN 第4轴,回转轴/直线轴0 398/1 ROAX 回转轴循环功能0 398/2 RODRC 绝对指令近距离回转0 398/3 ROCNT 相对指令规算0 788 回转轴每转回转角度0860 回转轴每转回转角度0 0500—503 INPX,YZ,4到位宽度0 0504—SERRX,运动时误差极限0 0507 Y,Z,4508—511 GRDSX,Y,Z,4栅格偏移量0 0512—515 LPGIN位置伺服增益0 0517 LPGIN 位置伺服增益(各轴增益)0 0518—521 RPDFX,Y,X,4G00速度0 0522—525 LINTX,Y,Z,4直线加/减速时间常数526 THRDT G92时间常数0528 THKFL G92X轴的最低速度0 0 527 FEDMX F的极限值0 0 529 FEEDT F的时间常数0 0 530 FEDFL 指数函数加减速时间常数0 0 533 RPDFL 手动快速成移动倍率的最低值0 0 534 ZRNFL 回零点的低速0 0535—538 BKLX,Y,Z,4反向间隙0 0593—596 STPEX,Y,Z,4伺服轴停止时的位置误差极限0 0393/5 快速倍率为零时机床移动0 0 表3坐标系参数10/7 APRS 回零点后自动设定坐标系0 0 2/1 PPD 自动设坐标系相对坐标值清零024/6 CLCL 手动回零后清除局部坐标系0 28/5 EX10D 坐标系外部偏移时刀偏量的值(×10)0708—711 自动设定工件坐标系的坐标值735—728 第二参考点0 0780—783 第三参考点0 0784—787 第四参考点0 0表4行程限位8/6 OTZN Z轴行程限位检查否0 15/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0 57/5 HOT3 超行程—LMX—+LMZ有效0 65/3 PSOT 回零点前是否检查行程限位0 0700—703 各轴正向行程0 0704—各轴负向行程0 070715/2 COTZ 超行程—LMX—+LMZ有效0 20/4 LM2 第二行行程限位0 24/4 INOUT 第三行行程限位0743—746 第二行行程正向限位747—750 第二行行程反向限位804—806 第三行行程正向限位807—809 第三行行程反向限位770—773 第二行行程正向限位774—777 第二行行程反向限位747—750 第三行行程正向限位751—754 第三行行程反向限位760—763 第四行行程正向限位764—767 第四行行程反向限位表5进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效0 0 8/5 ROVE 快速倍率信号ROV2(G117/7)有效0 49/6 NPRV 不用位置编码器实现主轴每转进给0 0 20/5 NCIPS 是不进行到位检查0 0 4—7 参考计数器容量0 0 4—7 检测倍比0 0 APC 绝对位置编码器0 0 35/7 ACMR 任意CMR 0 0 SPTP 用分离型编码器0 0100—103 指令倍比CMR0 0表6DI/DO参数8/7 EILK Z轴/各轴互锁0 0 TFIN FIN信号时间0 0TMF M,S,T读信号时间0 0 12/1 ZILK Z轴/所有轴互锁0 31/5 ADDCF GR1,GR2,DRN地址0252 复位信号扩展时间0 0 表7显示和编辑1/1 PROD 相对坐标显示是否包括刀补量0 0 2/1 PPD 自动设坐标系相对坐标清零0 0 15/1 NWCH 刀具磨损补偿显示W 0 0 18/5 PROAD 绝对坐标系显示是否包括刀补量0 23/3 CHI 汉字显示0 0 28/2 DACTF 显示实际速度0 0 29/0.1 DSP 第3,4轴位置显示035/3 NDSP 第4轴位置显示0 38/3 FLKY 用全键盘0 0 48/7 SFFDSP 显示软按键0 0 60/0 DADRDP 诊断画面上显示地址字0 0 60/2 LDDSPG 显示梯形图0 0 60/5 显示操作监控画面0 0 64/0 SETREL 自动设坐标系时相对坐标清零0 0 77/2 伺服波形显示0 0 389/0 SRVSET 显示伺服设定画面0 0 389/1 WKNMDI 显示主轴调整画面0 0 表8编程参数10/4 PRG9 O9000—O9999号程序保护0 0 15/7 CPRD 小数点的含义0 0 28/4 EXTS 外部程序号检索0 029/5 MABSMDI—B中,指令取决于G90/G91设定389/2 PRG8 O8000—O8999号程序保护0 0 394/6 WKZRST 自动设工件坐标系时设为G54 0 表9螺距误差补偿11/0.1 PML 螺补倍率0 0712—715 螺补间隔756—759 螺补间隔1000,2000 3000,4000 补偿基准点0 01001-1128 2001-2128 3001-3128 4001-4128 补偿值0 0表10刀具补偿1/3 TOC 复位时清除刀长补偿矢量0 0 1/4 ORC 刀具补偿值(半径/直径输入)08/6 NOFC 刀补量计数器输入010/5 DOFSI 刀偏量直接输入013/1 GOFU2 几何补偿号(由刀补号或刀号)指定013/2 GMOFS 加几何补偿值(运动/变坐标)014/0 T2D T代码位数014/1 GMCL 复位时是否清几何补偿值014/5 WIGA 刀补量的限制015/4 MORB 直接输入刀补测量值的按钮024/6 QNI 刀补测量B时补偿号的选择075/3 WNPT刀尖补偿号的指定(在几何还是在磨损中)122 刀补偿量B时的补偿号0728 最大的刀具磨损补偿增量值0729 最大的刀具磨损补偿值078/0 NOINOW 用MDI键输入磨损补偿量0 0 78/1 NOINOG 用MDI键输入几何补偿量0 0 78/2 NOINMV 用MDI键输入宏程序变量0 0 78/3 NOINMZ 用MDI键输入工件坐标偏移量0 0393/2 MKNMDI在自动方式的停止时,用MDI键输入工件坐标偏移量0 0表11主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWMS模拟M03,M04的方向0 014/2 主轴转速显示0 0 24/2 SCTO 是否检查SAR(G120/4)0 0 49/0 EVSF SF的输出0 0 71/0 ISRLPC 串行主轴时编码器信号的接法071/4 SRL2SP 用1或2个串行主轴071/7 FSRSP 是否用串行主轴0108G96或换档(#3/5:GST=1)或模拟主轴定向(SOR:G120/5:M=1)速度0 0110 检查SAR(G120/4)的延时时间0 516 模拟主轴的增益(G96)0539模拟主轴电动机的偏移补偿电压(G96)551 G96的主轴最高转速0 556 G96的主轴最高转速0540—5 43 各档主轴的最高转速3/5 GST 用SOR(G120/5)定向/换档0 14/0 SCTA 加工启动时检查SAR信号020/7 SFOUT 换档时输出SF 0 29/4 FSOB G96时输出SF 0 35/6 LGCM 各档最高速的参数号0539,54 1,555 各档的主轴最高转速542 主轴最高转速0 543 主轴最低转速0585,58 6 主轴换档速度(B型)577 模拟主轴电动机的偏移补偿电压0 6519/7 主轴电动机初始化0 0 6633 主轴电动机代码0 06501/2 POSC2 用位置编码器0 06501/5 -7 CAXIS1—3用高分辩率编码器0 06503/0 PCMGSL 定向方法(编码器/磁传感器)0 0 6501/1 PCCNCT 内装传感器0 06501/4 .6.7 位置编码器信号0 06504/1 HRPC 高分辩率编码器0 0 表12其它24/0 JGNPMC 用PMC 0 0 71/6 DPCRAM 显示PMC操作菜单0 0 123 图形显示的绘图坐标系0 0001ADFT RDRN DECI ORC TOC DCS PROD DCS 76543210ADFT1:进行自动漂移补偿。
FANUC系列的OM系统常用参数
FANUC系列的OM系统常用参数
一、具有可靠性和稳定性的FANUC系列OM系统参数
1、IPR:该参数用于控制机械臂的制动器状态。
IPR设置为1,机械
臂可以把制动器打开。
IPR设置为0,机械臂制动器收紧。
2、SVO:该参数用于控制机械臂的伺服系统。
SVO设置为1,机械臂
伺服系统打开。
SVO设置为0,机械臂伺服系统关闭。
3、SPEED:该参数用于控制机械臂的运行速度。
SPEED设置越高,机
械臂的运行速度越快,SPEED设置越低,机械臂的运行速度越慢。
4、CYCLE:该参数用于控制机械臂运行的模式,它决定了机械臂的行
为如何运行。
5、CMD_DG:该参数用于控制示教模式,它决定了机械臂如何响应示
教指令。
6、ERROR:该参数用于控制机械臂的异常处理。
当发生错误时,机械
臂将停止运行,并显示错误代码,以便进行定位。
7、E_STOP:该参数用于控制紧急停止状态。
当E_STOP被设置为1时,机械臂将停止运行,并将状态保存下来,以便之后恢复正常操作。
8、SW_POS:该参数用于控制机械臂坐标系的安装位置。
SW_POS允许
用户自定义机械臂坐标系的安装位置,以便在不同的工作环境中达到最佳
性能。
9、EL_MODE:该参数用于控制机械臂角度模式。