
工业现场总线协议解析
工业控制组态及现场总线技术

工业控制组态及现场总线技术
工业控制组态(Industrial Control Configuration)和现场总线技术(Fieldbus Technology)是现代工业自动化领域中的两个重要概念,它们在工业过程控制和自动化系统中扮演着关键的角色。
工业控制组态:
工业控制组态是指在自动化系统中通过软件工具进行控制系统的配置和参数设置。它包括了如下几个方面:
1.PLC编程: 使用可编程逻辑控制器(PLC)进行逻辑和功能块的编程,从而实现对工业过程的控制。
2.HMI设计: 人机界面(HMI)的设计,通过图形化界面展示控制系统的运行状态,使操作人员能够直观地监控和控制工业过程。
3.SCADA系统: 监控和数据采集系统的配置,用于实时监测和记录工业系统中的各种参数。
4.报警和事件管理: 设置报警和事件处理规则,确保及时发现和响应系统异常。
5.通信配置: 配置控制系统中各个组件之间的通信方式,确保各设备之间的信息交流。
现场总线技术:
现场总线技术是一种用于连接现场设备(传感器、执行器等)和控制系统的通信协议和架构。它的主要目的是减少布线复杂性、提高设备之间的通信效率,并支持实时数据传输。常见的现场总线技术包括:
1.Profibus: 一种用于工业自动化的现场总线标准,支持高速数据传输和实时通信。
2.Modbus: 一种串行通信协议,广泛应用于工业控制系统中,特别是在PLC和外部设备之间的通信。
3.DeviceNet: 一种用于自动化设备之间通信的工业现场总线,主要应用于低层次的设备连接。
4.CANopen: 基于CAN总线的开放式通信标准,广泛应用于机器控制和自动化领域。
5.Ethernet/IP: 基于以太网的工业自动化通信协议,支持实时数据传输和工业以太网的特性。
通过使用现场总线技术,工业控制系统可以更灵活地配置和连接各种设备,实现数据的高效传输和实时控制。这有助于提高系统的可扩展性、可维护性和性能。
三种工业总线及其中的现场总线

一, 工业总线三种基本类型
*传感器级总线,即485总线网络
*设备级总线,即HART总线网络
*现场总线,即FieldBus现场总线网络
现场总线定义:现场总线是指以工厂内的测量和控制机器间的数字通讯为主的网络,也称现场网络。也就是将传感器、各种操作终端和控制器间的通讯及控制器之间的通讯进行特化的网络。这些机器间的主体配线是ON/OFF、接点信号和模拟信号,通过通讯的数字化,使时间分割、多重化、多点化成为可能,从而实现高性能化、高可靠化、保养简便化、节省配线(配线的共享)。
现场总线分为以下几种:
下面就几种主流的现场总线做一简单介绍。
1、基金会现场总线(FoundationFieldbus 简称FF)
这是以美国Fisher-Rousemount公司为首的联合了横河、ABB、西门子、英维斯等80家公司制定的ISP协议和以Honeywell公司为首的联合欧洲等地150余家公司制定的WorldFIP协议于1994年9月合并的。该总线在过程自动化领域得到了广泛的应用,具有良好的发展前景。
基金会现场总线采用国际标准化组织ISO的开放化系统互联OSI的简化模型(1,2,7层),即物理层、数据链路层、应用层,另外增加了用户层。FF分低速H1和高速H2两种通信速率,前者传输速率为31.25Kbit/秒,通信距离可达1900m,可支持总线供电和本质安全防爆环境。后者传输速率为1Mbit/秒和2.5Mbit/秒,通信距离为750m和500m,支持双绞线、光缆和无线发射,协议符号IEC1158-2标准。FF的物理媒介的传输信号采用曼切斯特编码。
2、CAN(ControllerAreaNetwork控制器局域网)
最早由德国BOSCH公司推出,它广泛用于离散控制领域,其总线规范已被ISO国际标准组织制定为国际标准,得到了Intel、Motorola、NEC等公司的支持。CAN协议分为二层:物理层和数据链路层。CAN的信号传输采用短帧结构,传输时间短,具有自动关闭功能,具有较强的抗干扰能力。CAN支持多主工作方式,并采用了非破坏性总线仲裁技术,通过设置优先级来避免冲突,通讯距离最远可达10KM/5Kbps/s,通讯速率最高可达40M
现场总线及通讯协议

现场总线及通讯协议
现场总线的现状和未来发展
一、引言
计算机控制系统的发展在经历了基地式气动仪表控制系统、电动单元组合式模拟仪表控制系统、集中式数字控制系统以及集散控制系统(DCS)后,今后将朝着现场总线控制系统的方向发展。现场总线(field bus)是指现场仪表和数字控制系统输入输出之间的全数字化、双向、多站的通讯系统。
二、现场总线的产生
纵观控制系统的发展史,不难发现,每一代新的控制系统推出都是针对老一代控制系统存在的缺陷而给出的解决方案,最终在用户需求和市场竞争两大外因的推动下占领市场的主导地位,现场总线和现场总线控制系统的产生也不例外。
1、模拟仪表控制系统
模拟仪表控制系统于六七十年代占主导地位。其显著缺点是:模拟信号精度低,易受干扰。
2、集中式数字控制系统
集中式数字控制系统于七八十年代占主导地位。采用单片机、PLC、SLC或微机作为控制器,控制器内部传输的是数字信号,因此克服了模拟仪表控制系统中模拟信号精度低的缺陷,提高了系统的抗干扰能力。集中式数字控制系统的优点是易于根据全局情况进行控制计算和判断,在控制方式、控制机时的选择上可以统一调度和安排;不足的是,对控制器本身要求很高,必须具有足够的处理能力和极高的可靠性,当系统任务增加时,控制器的效率和可靠性将急剧下降。
3、集散控制系统(DCS)
集散控制系统(DCS)于八、九十年代占主导地位。其核心思想是集中管理、分散控制,即管理与控制相分离,上位机用于集中监视管理功能,若干台下位机下放分散到现场实现分布式控制,各上下位机之间用控制网络互连以实现相互之间的信息传递。因此,这种分布式的控制系统体系结构有力地克服了集中式数字控制系统中对控制器处理能力和可靠性要求高的缺陷。在集散控制系统中,分布式控制思想的实现正是得益于网络技术的发展和应用,遗憾的是,不同的DCS厂家为达到垄断经营的目的而对其控制通讯网络采用各自专用的封闭形式,不同厂家的DCS系统之间以及DCS与上层Intranet、Internet信息网络之间难以实现网络互连和信息共享,因此集散控制系统从该角度而言实质是一种封闭专用的、不具可互操作性的分布式控制系统且DCS造价昂贵。在这种情况下,用户对网络控制系统提出了开放化和降低成本的迫切要求。
工业网络常用协议概要
工业网络归结为三类:RS485网络、HART网络和现场总线网络。
HART网络:HART是由艾默生提出一个过度性总线标准,主要是在4~20毫安电流信号上面叠加数字信号,物理层采用BELL202频移键控技术,以实现部分智能仪表的功能,但此协议不是一个真正意义上开放的标准。
FieldBus现场总线网络:现场总线是当今自动化领域的热点技术之一,被誉为自动化领域的计算机局域网。它的出现标志着自动化控制技术又一个新时代的开始。现场总线是连接控制现场的仪表与控制室内的控制装置的数字化、串行、多站通信的网络。其关键标志是能支持双向、多节点、总线式的全数字化通信。现场总线技术成为国际上自动化和仪器仪表发展的热点,它的出现使传统的控制系统结构产生了革命性的变化,使自控系统朝着“智能化、数字化、信息化、网络化、分散化”的方向进一步迈进,形成新型的网络通信的全分布式控制系统——现场总线控制系统FCS(Fieldbus Control System)。然而,现场总线还没有形成真正统一的标准,ProfiBus、CANbus、CC-Link等多种标准并行存在,并且都有自己的生存空间。何时统一,遥遥无期。支持现场总线的仪表种类还比较少,可供选择的余地小,价格又偏高,用量也较小。
RS485网络:RS485/MODBUS是流行的一种布网方式,实施简单方便 ,支持RS485的仪表很多。
Modbus 协议是一项应用层报文传输协议,包括 ASCII、RTU、TCP 三种报文类型。此协议支持传统的 RS-232、RS-422、RS-485 和以太网设备。许多工业设备,包括 PLC,DCS,智能仪表等都在使用 Modbus 协议作为他们之间的通讯标准。
Modbus优点
(1)公开发表并且无版权要求
(2)易于部署和维护
(3)对供应商来说,修改移动本地的比特或字节没有很多限制。
(4)Modbus 允许多个 (大约 240 个) 设备连接在同一个网络上进行通信
工业总线优劣对比研究报告

工业总线优劣对比探究报告
摘要:
本探究通过对工业总线的优劣对比进行深度分析,包括Modbus、Profibus、CAN、Ethernet等常见工业总线协议的比较。通过对各个协议的功能特点、适用范围、性能指标、传输速率、可靠性等方面的评估,得出了每种协议的优点和不足之处。探究结果表明,在实际工业应用中选择合适的工业总线协议对于提高工业自动化系统的可靠性和效率至关重要。
一、引言
工业总线是在工业自动化领域中用于实现设备之间通信和数据传输的关键技术。不同的工业总线协议具有不同的特点和适用范围,如何选择合适的工业总线协议对于提升工业自动化系统的性能起到了至关重要的作用。
二、Modbus协议
Modbus协议是一种串行通信协议,常用于工业控制领域。它具有简易易实现、通信稳定可靠等优点。但是,Modbus协议在传输速率和带宽方面存在一定的限制,不适用于大规模的数据传输和高速通信。
三、Profibus协议
Profibus协议是一种数字串行通信协议,广泛应用于工业自动化领域。它具有传输速度快、抗干扰能力强等优点。然而,Profibus协议的设备和网络配置较为复杂,需要专业的技术人员进行维护和管理。
四、CAN协议
CAN协议是一种广泛应用于汽车、航空航天和工业自动化等领域的现场总线协议。它具有传输速率高、可靠性强等优点。然而,CAN协议的实现复杂度较高,对硬件和软件的要求也相对较高。
五、Ethernet协议
Ethernet协议是一种广泛应用于计算机网络中的通信协议。它具有带宽大、传输距离长等优点。然而,Ethernet协议在实时性和可靠性方面相对较差,在工业自动化领域应用受到了限制。
六、对比分析
通过对以上四种协议的比较分析,可以得出以下结论:
1. 在传输速率方面,Ethernet协议明显优于其他三种协议,但在实时性和可靠性方面相对较差。
modbus通信协议,profibus、FF、CAN总线等几种现场总线知识合集
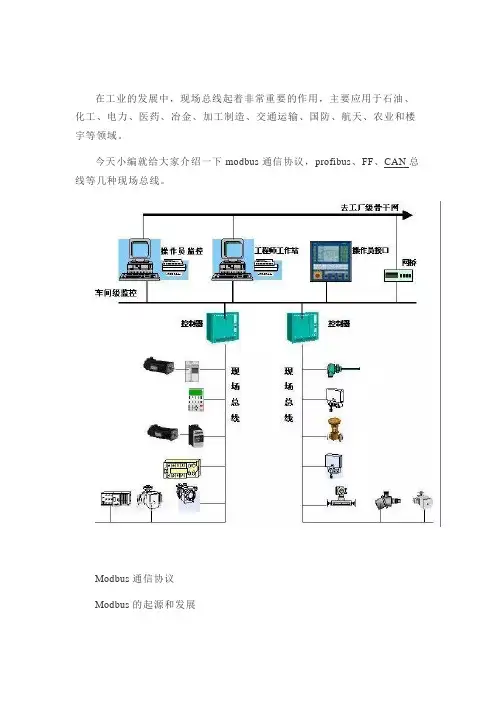
在工业的发展中,现场总线起着非常重要的作用,主要应用于石油、化工、电力、医药、冶金、加工制造、交通运输、国防、航天、农业和楼宇等领域。
今天小编就给大家介绍一下modbus通信协议,profibus、FF、CAN总线等几种现场总线。
Modbus通信协议
Modbus的起源和发展 Modbus是由Modicon(现为施耐德电气公司的一个品牌)在1979年发明的,是全球第一个真正用于工业现场的总线协议。
为更好地普及和推动Modbus在基于以太网上的分布式应用,目前施耐德公司已将Modbus协议的所有权移交给IDA(Interface for Distributed
Automation,分布式自动化接口)组织,并成立了Modbus-IDA组织,为Modbus今后的发展奠定了基础。在中国,Modbus已经成为国家标准GB/T19582-2008。据不完全统计:截止到2007年,Modbus的节点安装数量已经超过了1000万个。
为更好地普及和推动Modbus在基于以太网上的分布式应用,目前施耐德公司已将Modbus协议的所有权移交给IDA(Interface for Distributed
Automation,分布式自动化接口)组织,并成立了Modbus-IDA组织,为Modbus今后的发展奠定了基础。在中国,Modbus已经成为国家标准GB/T19582-2008。据不完全统计:截止到2007年,Modbus的节点安装数量已经超过了1000万个。
Modbus的应用
应用于电子控制器上的一种通用语言。通过此协议,控制器相互之间、控制器经由网络(例如以太网)和其它设备之间可以通信。 当在同一Modbus网络上通信时,此协议决定了每个控制器需要知道它们的设备地址,识别按地址发来的消息,决定要产生何种行动。
此协议支持传统的RS-232、RS-422、RS-485和以太网设备。许多工业设备,包括PLC,DCS,智能仪表等都在使用。
工控系统主流工业控制协议介绍
工控系统主流工业控制协议介绍
工控系统是指用于监控和控制工业生产过程的自动化系统。主流的工业控制协议有许多种类,下面我将介绍几种常见的工业控制协议。
1. Modbus协议,Modbus是一种串行通信协议,用于在工控系统中传输数据。它是一种开放的通信协议,被广泛应用于工业自动化领域。Modbus协议包括Modbus RTU、Modbus ASCII和Modbus
TCP/IP等不同的变种,适用于不同的通信介质和网络环境。
2. Profibus协议,Profibus是一种用于工业自动化领域的现场总线通信协议。它能够实现实时数据交换和设备控制,广泛应用于工业控制系统中。Profibus协议包括Profibus DP(分布式外围设备)和Profibus PA(过程自动化)两种不同的变种,分别适用于不同的应用场景。
3. Ethernet/IP协议,Ethernet/IP是一种基于以太网的工业控制协议,它将工业控制和以太网技术相结合,实现了工控系统和企业网络的无缝连接。Ethernet/IP协议广泛应用于工业自动化设备和控制系统之间的数据通信和设备控制。
4. Profinet协议,Profinet是一种用于工业自动化领域的以太网通信协议,它能够实现实时数据交换和设备控制,支持高性能的工业应用。Profinet协议结合了以太网和实时通信技术,适用于各种工业控制和自动化应用场景。
除了上述介绍的几种主流工业控制协议外,还有许多其他的工业通信协议,如CANopen、DeviceNet、Modbus-RTU等,它们都在工业控制系统中发挥着重要的作用。这些协议各有特点,适用于不同的应用场景,工程师需要根据具体的控制要求和系统架构选择合适的协议来实现工业控制和数据通信。综上所述,工业控制协议在工控系统中扮演着至关重要的角色,它们的选择和应用对于工业自动化的发展和实现生产过程的高效控制具有重要意义。
现场总线概述.
1 现场总线概述
现场总线控制系统技术是20 世纪80 年代中期在国际上发展起来的一种崭新的工业控制技术。现场总线控制系统(FCS)的出现引起了传统的PLC和DCS控制系统基本结构的革命性变化。现场总线系统技术极大地简化了传统控制系统繁琐且技术含量较低的布线工作量,使其系统检测和控制单元的分布更趋合理。更重要的是从原来的面向设备选择控制和通信设备转变成为基于网络选择设备。尤其是20世纪90 年代现场总线控制系统技术逐渐进入中国以来,结合Internet 和Intranet 的迅猛发展,现场总线控制系统技术越来越显示出其传统控制系统无可替代的优越性。现场总线控制系统技术已成为工业控制领域中的一个热点。
1 现场总线的发展
计算机控制系统的早期,采用一台小型机控制几十条控制回路,目的是降低每条回路的成本。但由于计算机的故障将导致所有控制回路失效,所以后来发展成分布式控制(DCS),即由多台微机进行数据采集和控制,微机间用局域网(LAN)连接起来成为一个统一系统。DCS沿用了二十多年,其优点和缺点均充分显露。最主要的问题仍然是可靠性:一台微机坏了,该微机管辖下的所有功能都失效;一块AD板上的模/数转换器坏了,该板上的所有通道(8或16个)全部失效。曾有过采用双机双I/O等冗余设计,但这又增加了成本,增加了系统的复杂性。为了克服系统可靠性、成本和复杂性之间的矛盾,更为了适应广大用户要求的系统开放性、互操作性要求,实现控制系统的网络化,一种新型控制技术──现场总线控制系统(FCS)正迅速发展起来。
1.1 什么是现场总线
从名词定义来讲,现场总线是用于现场电器、现场仪表及现场设备与控制室主机系统之间的一种开放的、全数字化、双向、多站的通信系统。而现场总线标准规定某个控制系统中一定数量的现场设备之间如何交换数据。数据的传输介质可以是电线电缆、光缆、电话线、无线电等等。
通俗地讲,现场总线是用在现场的总线技术。传统控制系统的接线方式是一种并联接线方式,从PLC控制各个电器元件,对应每一个元件有一个I/O口,两者之间需用两根线进行连接,作为控制和/或电源。当PLC所控制的电器元件数量达到数十个甚至数百个时,整个系统的接线就显得十分复杂,容易搞错,施工和维护都十分不便。为此,人们考虑怎样把那么多的导线合并到一起,用一根导线来连接所有设备,所有的数据和信号都在这根线上流通,同时设备之间的控制和通信可任意设置。因而这根线自然而然地称为了总线,就如计算机内部的总线概念一样。由于控制对象都在工矿现场,不同于计算机通常用于室内,所以这种总线被称为现场的总线,简称现场总线。 2
现场总线与工业以太网
现场总线与工业以太网
现代工业领域的通信技术在不断发展,为了满足工业自动化的需要,现场总线和工业以太网成为了两种主流的通信技术。本文将从介绍两者的定义、特点、应用领域等方面进行论述,以帮助读者更好地理解现场总线和工业以太网的区别与联系。
一、现场总线的定义
现场总线,顾名思义,是指在工业现场中用于连接各种现场设备和传感器的通信技术。它采用串行通信方式,将各个设备连接到统一的总线上,使得各个设备可以进行数据的交互和通信。现场总线常见的标准有Profibus、Modbus、CAN等。
二、现场总线的特点
1. 高可靠性:现场总线采用多级冗余和容错技术,能够提供稳定可靠的通信环境,抵抗电磁干扰和噪声的干扰。
2. 实时性强:现场总线通信速率快,能够满足对实时性要求较高的工业自动化应用。
3. 灵活性高:现场总线支持多种拓扑结构,可根据现场设备的不同需求进行灵活搭配,具有良好的扩展性和可调整性。
4. 成本相对较低:现场总线技术成熟,设备价格相对较低,适用于中小型工业系统。
三、现场总线的应用领域 现场总线广泛应用于工业自动化控制系统、传感器和执行器的连接以及数据采集等领域。例如,在工厂生产线上,通过现场总线可以实现对各个设备的监控和控制,提高生产效率和质量。
四、工业以太网的定义
工业以太网是指将以太网技术应用于工业自动化领域的通信网络。它基于以太网标准,通过对物理层接口和网络协议的改进,使得以太网能够适应工业环境的要求,提供可靠的通信服务。
五、工业以太网的特点
1. 高带宽:工业以太网支持高速数据传输,能够满足工业自动化中对大数据量的实时传输需求。
2. 网络结构灵活:工业以太网具有良好的可扩展性和灵活性,支持各种网络拓扑结构,满足不同工业场景的需求。
3. 兼容性强:工业以太网基于以太网标准,与传统以太网兼容,可以与企业内部的办公以太网进行连接。
4. 安全性高:工业以太网提供各种安全机制和协议,保护工业控制系统的安全和隐私。
EtherCAT协议分析
EtherCAT协议是德国倍福自动化有限公司(Beckhoff Automation GmbH)于2003年提出,并于2005年被定为IEC标准62407;2007年,IEC把EtherCAT协议加到工业现场总线标准61158。
一、协议概述
为提高通信效率以及实时性,EtherCAT协议的主要思想有两方面。简化协议,协议兼容以太网的MAC层协议,并由纯硬件完成解析,提高处理速度;而其他协议由软件解析上层协议,由于CPU的负载在不同时段的不确定性导致相应的处理时间偏差加大,而纯硬件的方式能在确定的时间内完成处理,使时间更加精确。EtherCAT协议考虑到工业应用中每次通信的数据量小和对实时性要求高的特点,在以太网数据包的基础上加入自己的协议,把一个以太网数据包分成若干个EtherCAT数据包加以充分利用,并给主站控制各从站提供了更大的灵活性。
EtherCAT网络由一个主站(Master)和最大可能为216次个从站(Slave)组成,支持以太网的所有拓扑结构(星型/总线型/环型等),其工作原理如下:EtherCAT网络就像是一列运行的火车,主站是火车的起点和终点,火车把车上的乘客(数据包)送(写操作)到任何指定的站点(从站),也能在所有它经过的站点上接收新的乘客(读操作),它是工业领域中飞速传输的以太网。
二、EtherCAT关键技术
1.帧结构
EtherCAT在以太网帧结构的基础上加入了新的协议,数据的最外层是以太网数据帧。在以太网数据帧的数据部分中实现EtherCAT协议,由EtherCAT协议头开始,后跟若干个数据包。数据包由包头和数据组成,最后跟WKC以判断每次操作是否正确。
2.寻址方式
EtherCAT主站通过特定的寻址方式选择从站,当整个EtherCAT网络中有路由器时,主站先通过网段间寻址(segment addressing)找到子网,网段寻址通过以太网数据帧中的目标地址(Destination Address)找到目标网段,而这个DA是目标网段内第一个EtherCAT从站的MAC地址。当EtherCAT数据包经过第一个子网络后,从站把DA和SA(Source Address)互换,因为数据经过全部从站后,要返回到主站。