
汽车倒车雷达PPT课件
汽车倒车技术(第三讲)
倒车雷达简介
喇叭
蜂鸣器
数码波段
发展历程
液晶荧屏
DVD影像
• 倒车雷达的组成
一、超声波传感器 对车后部的障 碍物信息进行捕捉 ,并发送给智能控 制盒进行处理。体 积非常小,一般安 装在车尾。
• 倒车雷达的原理
报警装置
发射器
控制器
接收器
发射波 反射波 障 碍 物
激光器种类繁多,按工作物质分类: 固体激光器(如红宝石激光器) 气体激光器(如氦-氖气体激光器、二氧化碳 激光器) 半导体激光器(如砷化镓激光器) 液体激光器。
固体激光器
它的工作介质为固态物质。特点是体积小而坚固,功
率大。目前,输出功率可达几十兆瓦。常用的固体激光器 有红宝石激光器。 液体激光器
•
激光
某些物质原子中的粒子受光或电的激发,由低能级 的原子跃迁为高能级原子,当高能级原子的数目大于低
能级原子的数目,并由高能级跃迁回低能级时,就发射
出相位、频率、方向等完全相同的光,即激光。 是20世纪60年代出现的最重大科技成就之一,具有 高方向性、高单色性和高亮度三个重要特性。激光波长 从0.24μm到远红外整个光频波段范围。
②
若采用无线电波测量,其误差比激光测距误差大得多。 在激光测距的基础上,发展了激光雷达。
特点:对时间测量精度要求高,适于测量超长距离 应用:建筑测绘、桥梁监测、军事探测、野外勘探、 天体测量
实例:地球到月球距离(分辨力:1m)
2)相位差测距法
原理:激光器向被测目标发出连续激光脉冲,返回发射 端接收。 激光器 被测目标 c---光速 f0---脉冲频率 Φ ---相位差
• 超声测距原理
• 超声波发射器向某一方向发射超声波,在发射时 刻的同时开始计时,超声波在空气中传播,途中 碰到障碍物就立即返回来,超声波接收器收到反 射波就立即停止计时。超声波在空气中的传播速 度为340m/s,根据计时器记录的时间t,就可以 计算出发射点距障碍物的距离(s),即:
汽车防撞控制系统ppt课件

经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
1.汽车电磁波雷达防撞系统的工作原理 图3-4所示为该系统组成的方框图,当发射机采用微波调频连 续波体制时,在车辆行进中雷达窄波束向前发射调频连续波信号。
在正常行驶时,该系统处于非工作状态。当本车的车头非常接近 于前车的车尾时,该系统将发出防追尾警告。
在发出警告后,如果驾驶员没有采取制动减速措施,该系统便自 动起动紧急制动装置,以避免发生追尾事故。
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
思考与练习
1.简述超声波倒车防碰撞系统的工作过程。 2.简述超声波倒车防碰撞系统的工作原理。
3.倒车防碰撞系统的工作过程 当挂上倒挡时,超声波倒车防碰撞系统即开始工作,发出“啷 嘟”的声音,表明该系统状态良好。当车与障碍物相距1.6m时, 可听见间断报警信号。离障碍物越近,声音越急促。如距离小于 0.2m,则连续发出报警声。报警范围如图3-8所示。
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
经营者提供商品或者服务有欺诈行为 的,应 当按照 消费者 的要求 增加赔 偿其受 到的损 失,增 加赔偿 的金额 为消费 者购买 商品的 价款或 接受服 务的费 用
传感器外形如图3-7所示,可发送超声波和接收反射后的超声 波。电子系统利用发送和接收到的超声波计算汽车与障碍物的距 离。
毕设答辩PPT_倒车雷达系统
开始
初始化
处于倒车状态?
N
MSP430处于超低 功耗模式
Y 四个超声波 传感器定时测距
取与障碍物 最短的距离
串口通信发送汽 车控制总线
上位机 进行显示
判断不同 的距离
发出不同的语 音警报
上位机通过蓝牙通信控制小车的运行,并且控制小 车发出“倒车,请注意!”的提示音。小车的尾部装有 两个超声波传感器,定时200ms发出超声波,并采集障 碍物距离的信息,发送到单片机进行数据处理,得到车 后的障碍物与小车的距离,并且通过无线通信实时送回 上位机进行显示,实现连续测距、无线通信显示障碍物 距离的功能。测量的误差控制在1cm以内,实现了较为 精确的测量。
上位机的“前进”、“倒车”、“停车”、“左转”、 “右转”按钮,可控制小车的运行;“提示”按钮,可 控制小车发出“倒车,请注意!”的提示音。 当障碍物距离车尾不足2m,在上位机上显示距离,大 于2m不进行显示(为了符合实际运用,并节约能源); 当障碍物距离车尾不足1m,自动发出“不足一米,请注 意安全!”的语音提示。并且通过蜂鸣器发出持续的 “bi…bi…”报警信号; 当障碍物距离车尾不足0.5m,自动发出“不足半米, 危险!”的语音提示。并且通过蜂鸣器发出持续而急促 的“bi…bi…”报警信号; 当障碍物距离车尾不足0.1m,小车将自动停车,避免 撞上障碍物。
汽车倒车雷达系统
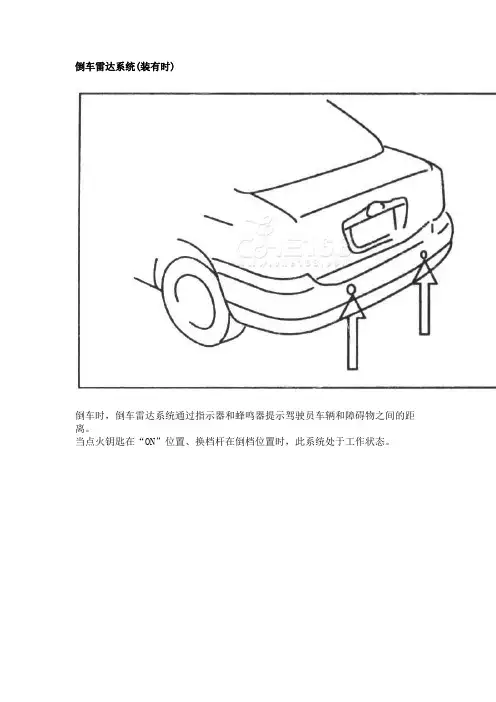
倒车雷达系统(装有时)
倒车时,倒车雷达系统通过指示器和蜂鸣器提示驾驶员车辆和障碍物之间的距离。
当点火钥匙在“ON”位置、换档杆在倒档位置时,此系统处于工作状态。
打开:按下开关。
指示器点亮并且蜂鸣器鸣响声。
关闭:再按一次开关。
这种系统通过指示器和蜂鸣器来提示驾驶员车辆和障碍物之间的距离。
感知范围
传感器的感知范围,即能感知的A的最大值为1,200mm。
>$@严禁在的传感器部件上粘贴附件或其他物体,否则会妨碍该系统正确工作并可能造成不测事故。
>$@
下列情况,系统不能正常工作。
1 传感器上粘有冰、雪、泥浆等物。
2 在高温或低温环境下长时间停车之后。
3 在崎岖不平的道路、泥泞道路或草深的道路上行驶时。
4 在其他车辆的喇叭、摩托车的发动机或任何能产生超声波的物体附近。
5 安装有双通道无线电天线或缓冲棒。
6 车辆重心倾斜。
7 用手遮盖传感器。
8 过于接近物体。
9 重重地敲打传感器。
当有下列物体接近传感器时,系统也许不能工作。
1 金属导线、绳索或较薄的物体
2 棉花、雪片或有吸收性的物体
3 较小的物体
4 有尖锐边缘的物体
5 高而凸出的物体
下列情况,须委托比亚迪汽车销售服务店或特约维修站检查系统。
1 保险杠凹陷。
2 指示器持续发亮而蜂鸣器不响。
>$@倒车雷达系统只是用于辅助倒车,请您不要过分依赖于此系统,倒车时请随时注意车周围的情况。
>$@。
全国职业院校教师能力大赛-第5课,说课课件
课前探索
1.领取任务 2.新知自学
1.确定实验内容 2.确定试验方案 3.制作实验道具 4.实验验证 5.实验结果分析
课后拓展
1.技能巩固 2.拓展延伸
课前探索 领取任务
课前探索 领取任务
1) 任务一,打开链接,观看视频,思考为什么客户会投诉,倒车雷 达为什么没有发挥作用,并将自己的思考记录在任务书上;
课堂内化 确定实验内容
奥迪A6倒车雷达的有效测量范围是30cm-150cm和测量条件是障碍物直径 大于75mm,高度大于30cm。
课堂内化 确定实验内容
结合倒车雷达的工作原理,和学生一起分析存在盲区的原因,雷达超声波的 强度决定了探测距离;安装的位置和超声波的传播形式决定了探测范围的广角; 障碍物的大小和形状影响雷达波的反射情况。
课前探索 新知自学
1) 任务二,学习平台的教学视频和维修手册,确定奥迪A6轿车倒车 雷达测试范围,并作好记录;
课前探索 新知自学
3)任务三,通过网络,查找一种车型倒车雷达的测试范围。;
课前探索
完成课前测试,教师根据课前测试的成绩和课前任务书的完成情况,对学生进 行分组。
课堂内化 创设情景
下发任务书和维修手册,通过案例创设工作情景,让学生扮演维修技师,提 高学生的学习兴趣,加深学生对职业素养的认识。
全国职业院校教师教学能力大赛
教学模块:倒车辅助系统
第5课 任务三:倒车雷达的测量范围第一节课
课程介绍
奥迪车系的专用检测仪器与设备
奥迪 汽车 实用 技术
发动机启停系统
倒车辅助系统
智能巡航系统 自适应空气悬架系统
安全辅助系统 车载网络系统
倒车雷达概述 (2学时)
倒车雷达的工作过程 (2学时)
倒车雷达
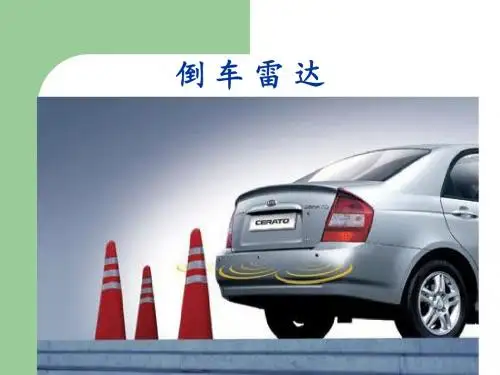
1 2
3
倒车雷达的概念
Hale Waihona Puke 倒车雷达的结构倒车雷达的发展过程 倒车雷达的工作原理 对倒车雷达的性能要求
4 5
倒车雷达
1. 倒车雷达(PDC)
英文名称:Parking Distance Control 倒车雷达是一种安装在汽车前、后保险 杠上的电子侦测系统。采用超声波检测技术, 当驾驶汽车前进或倒退在狭窄的车位泊车时, 通过声音和提示可知车后是否有不明障碍物 距离及远近,从而辅助驾驶员安全,轻松地 倒车,避免碰撞。 国内品牌:豪迪,路标,铁将军,宝仕 达,二狼神,世博,德首,天睿,黑鹰,奇 真等。
第四代 液晶荧屏显示
这一代产品有一个质的飞跃,特别是荧屏显示 开始出现动态显示系统。不用挂倒档,只要发动汽 车,显示器上就会出现汽车图案以及车辆周围障碍 物的距离。 点评:动态显示,色彩清晰漂亮,外表美观, 可以直接粘贴在仪表盘上,安装很方便,价格在 800~1500元之间。不过液晶显示器外观虽精巧,灵 敏度较高,但抗干扰能力不强,所以误报也较多。
倒车雷达
倒车雷达测距离
雷达测方位
倒车雷达的安装
雷达传感器(探头)
4.4 几款倒车雷达
汽车各种测距方式主要技术参数对比表
探头安装部位
2个
安装在汽车后保 险杠上
8个
前 4后 4
3个
安装在汽车后 保险杠上
6个
前 2后 4
4个
安装在汽车 后保险杠上
探头安装方式
嵌入式
2. 显示器
倒车雷达的显示器装在后视镜上,它 不停地提醒司机车距后面物体还有多少距离, 到危险距离时,蜂鸣器就开始鸣叫,让司机 停车。 挡位杆挂入倒挡时,倒车雷达自动 开始工作,测距范围达1.5米左右,故在 停车时,对司机很实用。
汽车修理案例ppt课件
现代130倒车雷达长鸣故障 汽车修理案例
1
;.
现代130倒车雷达长鸣故障 ➢ 故障现象:2009年现代I30倒车雷达长鸣,客户进厂反映本车刚喷漆出厂,当挂倒车档时, 车辆后面没有任何障碍物,倒车雷达蜂鸣器长鸣。 ➢ 检查过程:检查倒车雷达控制模块无故障,倒车探头良好,线路无故障。 ➢ 故障分析;根据倒车雷达工作原理,倒车探头发出超声波,遇到障碍物后超声波反馈信 号经过探头接收,给控制模块,分析超声波反馈信息,发出障碍指令,蜂鸣器鸣响。
3
2
பைடு நூலகம்
;.
现代130倒车雷达长鸣故障 ➢ 故障排除:经过认真检查,发现倒车探头被漆膜盖住,将倒车探头上的漆膜处理掉,故障排
除。 ➢ 维修总结;在汽车修理中,不光要听客户的说法,还要根据汽车的工作原理,认真分析故障
现象、仔细检查故障相关部件。准确找到故障点,排除故障。同时还要对车辆线束、插 头.电气控制部件进行全面检查,防止日后返修。
汽车电子技术《倒车雷达报警系统06》
汽车倒车平安装置有声纳〔超声波〕倒车平安装置和雷达倒车平安装置,下面以奥迪A6、丰田轿车倒车平安报警系统为例加以介绍。
奥迪A6轿车倒车声纳报警系统该系统装有4个声纳传感器,并均匀安装在汽车后杠上未喷漆的部位内,如图9-13所示。
图9-13 图9-14 图9-15〔1〕系统结构声纳传感器既是执行元件,也是传感器;既发射信号,也接收信号。
控制单元向4个声纳传感器中的1个发出命令,该传感器即发出超声波,4个传感器都接收超声波的回波。
在声纳传感器内,回波信号被转换成数字信号,并将其传递到控制单元,控制单元根据回波的传播时间计算出与障碍物的距离。
图9-14为奥迪A6轿车倒车声纳报警系统图。
声纳传感器由1个无线电收发机和1个整理器构成,整理器将回波信号转换成数字信号传递给控制单元,其结构如图9-15所示。
〔2〕工作过程① 当挂上倒挡时,声纳倒车报警系统即开始工作,发出“嘟嘟〞的声音说明该系统状态良好。
②当车与障碍物相距 m时,可听见间歇警报声。
离障碍物越近,声音越急促。
如距离小于 m,那么连续发出警报声。
警报声间隔及音量用故障检测仪设定。
警报区域如图9-16所示。
图9-16 图9-172.丰田轿车倒车平安报警系统丰田轿车声纳传感器的安装位置和工作原理与奥迪A6轿车相似。
40 H的超声波脉冲,以15次/秒的频率向后发射。
假设车后有障碍物,超声波在该处被反射,根据超声波的往返时间,就能确定障碍物到汽车的距离。
障碍物位置的判断是用不同传感器发射头与接收头的组合而获得的,发射头为T1、T2,接收头为R1、R2。
汽车在倒车时,由微机控制左方发射头T1与右方接收头Rl工作,覆盖左前方区域;用T2和R1覆盖正前方区域;用T2和R2覆盖右前方区域。
这样用不同T和R的组合巡回检测,即可确定障碍物在汽车后左、中或右的位置,如图9-17所示。
距离的显示用蜂鸣器发出声音警报,显示器警报灯发亮。
当距离为1~2 m时,发出“嘟、嘟〞两声短音;当距离为~1 m发出“嘟、嘟、嘟〞三声短音;当距离< m时,发出“嘟〞一声长音。
超声波倒车雷达 毕业答辩PPT
二、指向特性
实际的超声波传感器中的压电晶片是一 个小圆片,可以把表面上每个点看成一 个振荡源,辐射出一个半球面波(子 波),这些子波没有指向性。但离开超 声传感器的空间某一点的声压是这些子 波迭加的结果(衍射),却有指向性。
11
2.2超声波测距的原理
超声测距从原理上可分为共振式、脉冲反射式两种。由于应用要求限
19
3.1 发射与接收电路的设计方案
由AT89S52单片机编程,执行程序后P1.0 口产生40KHZ的脉冲信号,超声波 发射探头TCT40-16T产生超声波。接收头采用和发射头配对的TCT40-16R将超声波 调制脉冲变为交变电压信号,送入CX20106A中进行处理。CX20106A是带有信号 放大器,宽频带滤波器,检波器。整形及滞后比较器的多功能芯片。当高电平越变 为低电平,作为中断请求信号,送至单片机处理。
2.4.4 测量盲区
在以传感器脉冲反射方式工作的情况下,电压很高的
发射电脉冲在激励传感器的同时也进入接收部分。此时,
在短时间内放大器的放大倍数会降低,甚至没有放大作
用,这种现象称为阻塞。不同的检测仪阻塞程度不一样。
根据阻塞区内的缺陷回波高度对缺陷进行定量评价会使
结果偏低,有时甚至不能发现障碍物,这是需要注意的。
图2.3 超声波测距硬件电路图 14
电路频率的选择应该满足发射传感器的固有频率 40KHz,这样才能使 其工作在谐振频率,达到最优的特性。发射电压从理论上说是越高越好, 因为对同一支发射传感器而言,电压越高,发射的超声功率就越大,这 样能够在接收传感器上接收的回波功率就比较大,对于接收电路的设计 就相对简单一些。但是,每一支实际的发射传感器有其工作电压的极限 值,即当工作电压超过了这个极限值之后,会对传感器的内部电路造成 不可回复的损害。因此,工作电压不能超过这个极限值。同时,发射电 路中的阻尼电阻决定了电路的阻尼情况。通常采用改变阻尼电阻的方法 来改变发射强度。电阻大时阻尼小,发射强度大,仪器分辨率低,适宜 于探测厚度大,对分辨力要求不高的试件。电阻小时阻尼大,分辨率高, 在探测近表面缺陷时或对分辨力有较高要求时应予采用。
汽车舒适系统故障诊断与修理雷达系统工作失效的检测与维修-优秀课件PPT
2.雷达系统的组成和工作原理
二、倒车雷达工作原理
倒车雷达在倒车时,利用超声波原理,由装置在车尾保险杠上的探头发送超声波撞击障 碍物后反射此声波,计算出车体与障碍物间的实际距离,然后提示给司机,使停车或倒 车更容易、更安全。
3.雷达系统的加装
倒车雷达有粘贴式和开孔式两种安装方式。
1.粘贴式安装 粘贴式安装是指将探头粘贴在车尾合适位置的一种安装方式,此种安装仅限于
2.雷达系统的组成和工作原理
倒车雷达是汽车驻车或者倒车时的安全辅助装置,能以声音或者更为直观的显示告知驾驶员 周围障碍物的情况,解除了驾驶员驻车、倒车和起动车辆时前后左右探视所引起的困扰,并帮助驾 驶员扫除了视野死角和视线模糊的缺陷。
一、倒车雷达基本组成 倒车雷达主要由超声波传感器、控制器和显示器或蜂鸣器等组成
3.雷达系统的电路检测
通过以下两个案例总结雷达系统电路检测的基本方法
案例一:倒车雷达在倒车时不工作 1故障现象: 倒车时倒车雷达显示器无显示, 蜂鸣器无提示音发出。 2故障原因: ①汽车电瓶电压不足; ②连接线束与控制器接触不良; ③连接线束与显示器接触不良; ④连接显 示器到控制器的线束损坏; ⑤倒车雷达控制器损坏或倒车雷达显示器损坏。 3故障诊断与排除: ①检查ACC及倒车灯电压是否在9—16V范围内, 如小于此电压,需及时调整。 ②检查车身线束与控制器连接是否牢靠, 如连接正常时, 用手触摸探头传感器时, 会有轻微的震 动感。如没有, 需检查控制器线束的供电端口电压是否正常。 ③检查车身线束与显示器连接是否牢靠, 如连接正常时, 在通电的瞬间显示器上的LED灯会全部点 亮大概1秒钟的时间, 如没有此现象, 需检查显示器线束的供电端口电压是否正常。 ④如果显示器通电时能正常工作, 且倒车时控制器所接的探头传感器有震动,但显示器无法显示倒 车数据, 需检查显示器到控制器间的连线是否正确连 通,可使用万用表进行断路及短路测试。 ⑤如经过上述检查后,仍无法排除故障,即可判断为控制器或显示器损坏。可分别以好的部件进行 替换,从而判断出正确的部件故障。