
几种自制机器人驱动功放芯片电路
1 在自制机器人的时候,选择一个合适的驱动电路也是非常重要的,本文详细介绍了几种常用的机器人驱动芯片。
介绍几种机器人驱动芯片
在自制机器人的时候,选择一个合适的驱动电路也是非常重要的。最初,通常选用的驱动电路是由晶体管控制继电器来改变电机的转向和进退,这种方法目前仍然适用于大功率电机的驱动,但是对于中小功率的电机则极不经济,因为每个继电器要消耗20~100mA的电力。
当然,我们也可以使用组合三极管的方法,但是这种方法制作起来比较麻烦,电路比较复杂,因此,我在此向大家推荐的是采用集成电路的驱动方法:
马达专用控制芯片LG9110
芯片特点:
低静态工作电流;
宽电源电压范围:2.5V-12V ;
每通道具有800mA 连续电流输出能力;
较低的饱和压降;
TTL/CMOS 输出电平兼容,可直接连CPU ;
输出内置钳位二极管,适用于感性负载;
控制和驱动集成于单片IC 之中;
具备管脚高压保护功能;
工作温度:0 ℃-80 ℃。
描述:
LG9110 是为控制和驱动电机设计的两通道推挽式功率放大专用集成电路器件,将分立电路集成在单片IC之中,使外围器件成本降低,整机可靠性提高。该芯片有两个TTL/CMOS 兼容电平的输入,具有良好的抗干扰性;两个输出端能直接驱动电机的正反向运动,它具有较大的电流驱动能力,每通道能通过750 ~800mA 的持续电流,峰值电流 2 能力可达1.5 ~2.0A ;同时它具有较低的输出饱和压降;内置的钳位二极管能释放感性负载的反向冲击电流,使它在驱动继电器、直流电机、步进电机或开关功率管的使用上安全可靠。LG9110 被广泛应用于玩具汽车电机驱动、步进电机驱动和开关功率管等电路上。
管脚定义:
1 A 路输出管脚、2和3 电源电压、4 B 路输出管脚、5和8 地线、6 A 路输入管脚、7 B
路输入管脚
2、恒压恒流桥式1A驱动芯片L293
图2是其内部逻辑框图
图3是其与51单片机连接的电路原理图 3 L293是著名的SGS公司的产品,内部包含4通道逻辑驱动电路。其后缀有B、D、E等,除L293E为20脚外,其它均为16引脚。其额定工作电流为1A,最大可达1.5A,Vss电压最小4.5V,最大可达36V;Vs电压最大值也是36V,但经过我的实验,Vs电压应该比Vss电压高,否则有时会出现失控现象。下表是其使能、输入引脚和输出引脚的逻辑关系(电路按图3连接):
EN A(B) IN1(IN3) IN2(IN4) 电机运行情况
H H L 正转
H L H 反转
H 同IN2(IN4) 同IN1(IN3) 快速停止
L X X 停止
3、恒压恒流桥式2A驱动芯片L298N
L298也是SGS公司的产品,比较常见的是15脚Multiwatt封装的L298N,内部同样包含4通道逻辑驱动电路。图4是其引脚图:
4
1、15脚是输出电流反馈引脚,其它与L293相同。在通常使用中这两个引脚也可以直接接地。图5是其与51单片机连接的电路图。
33063应用
电源电路
一、 使用LM2575的降压开关电源
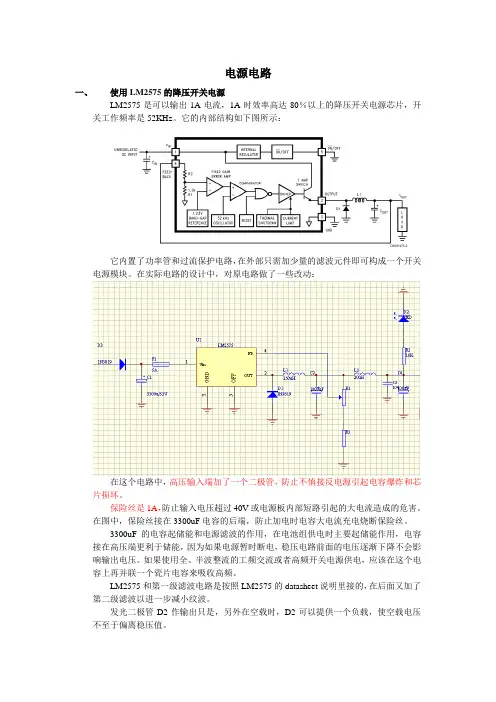
LM2575是可以输出1A电流,1A时效率高达80%以上的降压开关电源芯片,开关工作频率是52KHz。它的内部结构如下图所示:
它内置了功率管和过流保护电路,在外部只需加少量的滤波元件即可构成一个开关电源模块。在实际电路的设计中,对原电路做了一些改动:
在这个电路中,高压输入端加了一个二极管,防止不慎接反电源引起电容爆炸和芯片损坏。
保险丝是1A,防止输入电压超过40V或电源板内部短路引起的大电流造成的危害。在图中,保险丝接在3300uF电容的后端,防止加电时电容大电流充电烧断保险丝。
3300uF的电容起储能和电源滤波的作用,在电池组供电时主要起储能作用,电容接在高压端更利于储能,因为如果电源暂时断电,稳压电路前面的电压逐渐下降不会影响输出电压。如果使用全、半波整流的工频交流或者高频开关电源供电,应该在这个电容上再并联一个瓷片电容来吸收高频。
LM2575和第一级滤波电路是按照LM2575的datasheet说明里接的,在后面又加了第二级滤波以进一步减小纹波。
发光二极管D2作输出只是,另外在空载时,D2可以提供一个负载,使空载电压不至于偏离稳压值。 在机器人的应用中,LM2575把24~30V的电压降至9~12V,供传感器板和主控板使用。主控板带有线性稳压,所以本电路对输出电压的精确程度要求不是很高,所以在输出端又串接了一个肖特基二极管防止用户错把高压接到输出端。如果该电源板直接对单片机供电,这个二极管不能接,而且最好把电源部分集成到主控板上,防止连线不当造成的干扰。
所有电感用黑色铁氧体磁芯自己绕制,不要用色环电感(小于200mA的除外)。漆包线直径0.51mm。L1用磁罐,L2用磁环。
二、 使用比较器的降压开关电源
使用滞回比较器作自激振荡的12V 1A开关稳压电源,是工控主板用5V 10A开关电源(项目被取消,未实际制作)的技术验证机。
4种直流电机控制电路详解,含图
4种直流电机控制电路详解,含图含公式,直观又细致,不懂都难!
旺材电机与电控
2小时前
私信“干货”二字,即可领取138G伺服与机器人专属及电控资料!
直流电机在家用电器、电子仪器设备、电子玩具、录相机及各种自动控制中都有广泛的应用。
但对它的使用和控制,很多读者还不熟悉,而且其技术资料亦难于查找。直流电机控制电路
集锦,将使读者“得来全不费功夫”!
在现代电子产品中,自动控制系统,电子仪器设备、家用电器、电子玩具等等方面,直流电
机都得到了广泛的应用。大家熟悉的录音机、电唱机、录相机、电子计算机等,都不能缺少
直流电机。所以直流电机的控制是一门很实用的技术。本文将详细介绍各种直流电机的控制
技术。
直流电机,大体上可分为四类:
第一类为有几相绕组的步进电机。这些步进电机,外加适当的序列脉冲,可使主轴转动一个
精密的角度(通常在1.8°--7.5°之间)。只要施加合适的脉冲序列,电机可以按照人们的预定的
速度或方向进行连续的转动。
步进电机用微处理器或专用步进电机驱动集成电路,很容易实现控制。例如常用的SAAl027
或SAAl024专用步进电机控制电路。
步进电机广泛用于需要角度转动精确计量的地方。例如:机器人手臂的运动,高级字轮的字
符选择,计算机驱动器的磁头控制,打印机的字头控制等,都要用到步进电机。
第二类为永磁式换流器直流电机,它的设计很简单,但使用极为广泛。当外加额定直流电压
时,转速几乎相等。这类电机用于录音机、录相机、唱机或激光唱机等固定转速的机器或设
备中。也用于变速范围很宽的驱动装置,例如:小型电钻、模型火车、电子玩具等。在这些
应用中,它借助于电子控制电路的作用,使电机功能大大加强。
第三类是所谓的伺服电机,伺服电机是自动装置中的执行元件,它的最大特点是可控。在有
控制信号时,伺服电机就转动,且转速大小正比于控制电压的大小,除去控制信号电压后,
伺服电机就立即停止转动。伺服电机应用甚广,几乎所有的自动控制系统中都需要用到。例
值得一做的LME49830TB功放DIY全程记录
值得一做的LME49830TB功放DIY全程记录
LME49830TB这个线路很好,十分稳定绝不自激。自认为精简的是没有用的或起反作用的。试音条件简陋,音源:电脑无损音频文件,安桥SE90声卡。音箱:天音发烧级6寸落地,高低音均为英国博声单元。主观听觉良好,信噪比极高。高音纤细,铁三角碰钟等细微的极高音清晰可辨丝丝入耳。中高音明亮不燥人声亲切细腻即所谓“口水满地”,因中高音比较完美而人声乐器定位比较清楚。中低音强劲有力弹性十足,收放自如。大音量重低音感觉有些收不住,也可能是由于供电电压比较低,因试机用散热器仅1.6KG电流也没有调大,单管100ma左右,放大器功率不够大且电源只用一组的缘故,这个问题比较容易解决。感觉还是低音太重,也可能是我听音偏好,喜欢听女声。耦合电容用魏玛4.7uf
MKP10两个并联与一个4.7uf均有此问题。减少耦合电容容量可以缓解,耦合电容1uf低音已经很满意了,我用的是ERO-MKP-0.36两个并联为0.72uf,爱好音乐的友人来做客帮忙试听也认为低音已经够足。为什么可以用这么小?也许是我的音源与音箱的原因需要耦合电容小?不知。耦合电容挺关键,应反复更换调试。试机时推动与末级均用一组供电,两个变压器。电源电原理图与实际接线图,见图:断开图中叉处,变成一个变压器把推动与末级共用一组电源。由末级供电通过两个二极管连接到推动级供电(虚线处)试听也没感觉有什么不妥,信噪比一样的高,夜深人静的时候离音箱喇叭很近也听不到任何噪音,也许是我早过花甲真的耳背了?另外,我用自耦变压器与调压器配合将末级供电电压调到50V推动级调到55V感觉更好,控制力更强。前边已经说了C1耦合电容问题,再说C2输入旁路。我试用82P、180P、220P、330P没有太大改变,最后选用180P银云母。C3偏置电路电容,有的电路用到最大0.1uf也有用20P的,我实验可以不接也没有发现有什么不妥,国半的原文说明是“不带补偿的偏置电路只是在LME49830的偏置引脚之间连接一个电阻或电位器和一到两个电容器”K1058/J162是负温度系数音响专用管,就可以不加温补,可是国半他不说明白数值让你猜。我猜的是180P银云母,这个电容在原电路有47uf电解电容,在这个电路加上音质会劣化,因为原电路还串接一个1.1K的电阻,这个电阻咱是串联不上的,末级电流会很大,调不小的,所以电容还是小点好。C4单极点补偿电容,原文“LME49830的功能之一是通过选择外部补偿电容值来设定放大器的压摆率和功率带宽。减小补偿电容器的数值可增加放大器的压摆率以及功率带宽” 压摆率越大功放速度越快。根据参考设计,看起来功放在100W以内可以选择22P的银云母电容可行。还有双极点补偿,见图:原厂说明“为了设置单极点方案,在出厂时印刷电路板上已安装了RC2(0Ω),为了使CC2在电路中有效,必须拆除RC2。CornellDubilier公司生产的云母电容可用作频率补偿。典型地,第二个补偿电容值的选择应为CC1电容值的两到十倍之间。五倍于CC1的值是一个安全的起点。然后,基于期望极点的位置来选择电阻值。推荐的起始值是,CC2为12 pF和RC1为5.1kΩ”。12P是20P的几倍呀?岂有此理。看起来人家说的是起始值,可以往大加。也试了一下可惜感觉不明显,也许是电压低的原因?宝上的板就一个电容也是一样的感觉吧。那就单极点补偿了。C5超前补偿电容,这个电容5P不能随意加大会自激的,不安装没有发现不妥。超前补偿问题请自行百度。负反馈问题,见原图:CI1是个极为关键的电容选用索伦,CI2选用魏玛0.1uf。CI3选用220P,这个电容不可以随意加大,超过500P就有强烈自激的危险。静态零点漂移。热稳定时测量零点漂移一路为负0.1mv另一路为负0.4mv。末级大管不曾配对,当时对0.4mv的还耿耿于怀,连续更换了数个大管没有任何变化,看起来零飘是由49830及负反馈决定的。俗话说“再好的刀伤药也不如不割口”受本坛网友“灯泡”启发将这三个电容去除,249电阻直接接地,发现原负0.1mv的那路变为正8mv热稳定后为正11mv,而原来负0.4mv变为正1mv热稳定后为正4mv,这样已经很好了,什么索伦.丝膜还有伺服电路都是浮云了。零飘正11mv的那路又更换了49830,零飘变为正6mv。分立元件已是望尘莫及,除非它上均热槽,那也费不起那个劲呀。推动输出两个6.8K电阻自认为中间接零点可以钳位,输出电平更为平衡。实践证明用一个12K的即可,没有发现任何不妥。(虚线处)原厂电路没有标明阻值,说明可以不安装。你不安装试试,很可能会自激。栅极电阻,一般电路均为100欧姆到250欧姆,太大影响高频,小有可能自激。手头有低温漂180欧姆电阻就用上了,应该说阻值比较合适。推荐220欧姆。其他的阻值没有试。电路若自激迫不得已就得加大栅极电阻,用600欧姆的。器件选用:图纸上已经标明的源级电阻5W,我用的是0.15欧姆,可以在0.15至0.27之间选择。茹贝尔电阻是用无感厚膜电阻 功率不详估计在10W以上没有加散热片,没有感觉发热。输出并联在电感上的4.7欧姆电阻3W。其他均为1/4W。宝上成品PCB茹贝尔网络器件安装位置值得商榷。输出电感自制,1mm漆包线在8mm圆棒上饶20匝,一定绕紧。测量了一下大约11-12uh。宝上成品PCB板位置太小,安装不上。耦合电容ERO-MKP-0.36uf两并为0.72uf,推动级滤波220uf/100V的电解电容一定要用好的,我选用索伦。5P超前补偿电容是用0.5mm厚环氧双面覆铜板自制,应该是优于色环电容。小容量电容为银云母,0.1uf与1uf退偶电容均选用魏玛。(制作完成后又经过几天听音调机发现,5P的超前补偿电容不能加,要剪掉,否则会造成声像飘忽)自己设计PCB板可以随心所欲自由发挥,按照自己喜欢的器件大小尺寸合理安排在PCB的位置,更能体现DIY精神,乐趣无穷。有的网友在上一个帖子回帖说:“网上都有成品卖了,自己做是因为什么,特殊吗?”你是不懂DIY。要那么说商场各种功放成品机买一个得了,还买成品板再安装干什么?费那个事干嘛。PCB设计原则。地线走向要清晰,尽量缩短走线,栅极电阻尽量靠近大管栅极,大管引脚也要短多余剪除,0.1uf退偶电容每个大管分配一个尽量靠近漏极。自制的单面PCB板,有一根跳线。大管要打空心铆钉2*3否则较难焊接,还需要挫掉一点再铆。1K可调电阻要把阻值调到大致中间位置再安装。PCB尺寸188mm*61mm见图:重新改板。采用大面积覆铜地线层,其主要是省三氯化铁,也可能有助于小信号屏蔽,不知。地线层间距为0.6mm。推动与末级地线分开。49830散热器与地相连,要加云母绝缘。此机性能优异,性价比极高,器件少极易制作。什么1969等可以无视。推荐DIY此机。只要正确选择器件,不走弯路就会造价低廉。推荐变压器要大于500W,分开供电更好,共用一组电源也可,不会出现什么噪音。推荐推动级电压正负55V至60V,末级电压正负50V至55V。我是挨完打想起把式来了,我现在的电压设定低了,虽然低了些性能还是很满意,若追求极致就要更换变压器与滤波电容。用炮灰喇叭试机感觉此机板极其稳定,没有安装喇叭保护器就迫不及待的连接大音箱试机了,千万不要学我,一定要有用炮灰喇叭,一定要安装好喇叭保护器再试大音箱。
n mos 的自举驱动电路 电机
n mos 的自举驱动电路 电机
摘要:
一、NMOS驱动电路概述
二、NMOS驱动电路的关键元件及其作用
1.反置图腾柱
2.PWM电压基准
3.驱动电流提供
三、NMOS驱动电路在电机驱动中的应用
四、自举驱动电路的设计与优化
1.驱动能力强,减少门极驱动损耗
2.增强MOSFET抗干扰能力
五、电机驱动电路的构建
1.电机三相绕组中心点接供电系统
2.三相绕组端接三极管C极
3.三极管B极接移相电路输出
4.三极管E极接GND
六、结论与展望
正文:
MOS驱动电路在现代电子设备中有着广泛的应用,尤其是在电机驱动领域。本文将详细介绍NMOS驱动电路的工作原理、关键元件及其在电机驱动中的应用,并探讨一种自举驱动电路的设计与优化。 MOS驱动电路的核心是反置图腾柱,它由q1和q2两个晶体管组成,用于实现隔离。此外,电路中还包含两个电源vl和vh,它们可以为电路提供所需的电压。PWM电压基准由r2和r3提供,通过改变这个基准,可以使电路工作在PWM信号波形比较陡直的位置。q3和q4是驱动电流提供者,当导通时,它们的压降通常只有0.3v,从而降低了驱动损耗。
在电机驱动中,NMOS驱动电路起着至关重要的作用。首先,将电机三相绕组中心点接供电系统,另一端接移相电路输出。然后,将三相绕组端接三极管C极,三极管B极接移相电路输出,三极管E极接GND。这种电路设计具有驱动能力强、门极驱动损耗小、抗干扰能力高等优点。
此外,我们还设计了一个250kHz开关频率下的自举推挽驱动电路和门极快速放电回路。这种自举驱动电路具有类恒流源性质,进一步增强了驱动能力,减少了门极驱动损耗,提高了MOSFET的抗干扰能力。
总之,NMOS驱动电路在电机驱动中的应用具有诸多优势。通过合理的设计和优化,可以实现高效、可靠的电机驱动。
44种电子自制电路图!(值得收藏)

44种电子自制电路图!(值得收藏)
• TDA2030功放电路
• 20W单端纯甲类功放
• UC3843组成小功率开关电源
• 电子变压器
• 稳压电源3-10w
• 手机充电器电源变换器
• 单片开关电源
• 简单实用的开关电源
• 10W开关变压器
• 15W开关电源制作电路图
• 300W电子变压器
• 300VA UPS电脑电源电路图
• 200W ATX电源
• 自激电鱼机
• 脉冲限流充电器
• 脉冲手机充电器
• 开关电源恒流充电器
• 电子自控捕鱼器原理图
• 电子围栏电路图
• 电动自行车脉宽控制调速电路图
• 电动自行车充电器
• 下载浏览更多电路...
下滑了解更多
部分电路图如下
常用pwm控制芯片及电路工作原理

常用pwm控制芯片及电路工作原理
常用PWM控制芯片及电路工作原理
一、引言
脉宽调制(PWM)是一种常用的电子技术,用于控制电子设备的输出信号的占空比。常见的PWM控制芯片和电路广泛应用于各个领域,如电机驱动、LED亮度控制、音频放大等。本文将介绍几种常用的PWM控制芯片及其工作原理。
二、常用PWM控制芯片和电路
1. NE555
NE555是一种经典的PWM控制芯片,被广泛应用于各种电子设备。其工作原理基于一个比较器和一个RS触发器构成的控制电路。NE555通过调节电阻和电容的值,可以实现不同的调制周期和占空比。
2. Arduino
Arduino是一种开源的单片机平台,它内置了PWM功能,可以通过编程来控制输出的PWM信号。Arduino的PWM输出信号是通过改变数字输出引脚的电平和占空比来实现的。通过编写代码,可以轻松地控制PWM信号的频率和占空比。
3. 555定时器与MOS管
这种PWM控制电路的原理是利用NE555定时器和MOS管组成的开关电路。NE555定时器负责产生固定频率的方波信号,而MOS管则根据方波信号的占空比进行开关控制。通过调节NE555的电阻和电容值,可以实现不同的PWM频率和占空比。
4. 软件PWM
软件PWM是通过编程实现的一种PWM控制方式,主要用于一些资源有限的单片机系统。它通过周期性地改变输出引脚的电平和占空比来模拟PWM信号。软件PWM的实现原理是使用定时器中断来触发状态改变,并通过软件计数器来控制占空比。
三、PWM控制原理
PWM控制的基本原理是通过改变信号的占空比来控制输出的平均功率。占空比是指PWM信号高电平的时间与一个周期的比值。例如,如果一个PWM信号周期为1ms,高电平时间为0.5ms,则占空比为50%。占空比越大,输出信号的平均功率越大。
PWM控制的工作原理是利用开关的方式,将输入电压分成若干个短时间段的高电平和低电平。通过不同的高低电平时间比例,可以调节输出信号的平均功率。PWM信号的频率越高,控制精度越高。
基于LMD18200的直流电机驱动电路设计
基于LMD18200的直流电机驱动电路设计
Make by 客家人YouDream_ 基于LMD18200的直流电机驱动电路设计 ——2012.05.08 LMD18200 是美国国家半导体公司(NS)推出的专用于运动控制的H桥组件。同一芯片上集成有CMOS 控制电路和DMOS 功率器件, 峰值输出电流高达6A ,连续输出电流达3A ,工作电压高达55V ,还具有温度报警和过热与短路保护功能。主要应用于位置控制、速度控制、工业机器人和各种数控设备都需要直流电机和步进电机。其功能如下: ★连续输出电流3A,峰值电流6A,,工作电压高达55V; ★可通过输入的PWM信号实现PWM控制; ★可通过输入的方向控制信号实现转向控制; ★可以接受TTL或CMOS以及它们兼容的输入控制信号; ★可以实现直流电动机的双极型和单极型控制; ★内设过热报警输出和自动关断保护电路; ★内设防桥臂直通电路; ★低导通电阻,典型值0.3欧 LMD18200的原理图如下图所示。其内部集成了四个DMOS管,组成一个标准的H型驱动桥。通过充电泵电路为上桥臂的2个开关管提供栅极控制电压,充电泵电路由一个300kHz左右的振荡器控制,使充电泵电容可以充至14V左右,典型上升时间是20us,适于1KHz左右的频率。可在引脚1、11外接电容形成第二个充电泵电路,外接电容越大,向开关管栅极输入的电容充电速度越快,电压上升的时间越短,工作频率可以更高。引脚 2、10接直流电机电枢,正转时电流的方向应该从引脚2到引脚10,反转时电流的方向应该从引脚10到引脚2。电流检测输出引脚8可以接一个对地电阻,通过电阻来检测输出过流情况。内部保护电路设置的过电流阈值为10A,当超过该值时会自动封锁输出,并周期性的自动恢复输出。如果过电流持续时间较长,过热保护将关闭整个输出。过热信号还可通过引脚9输出,当结温达到145度时引脚9有输出信号。 LMD18200内部原理图 基于LMD18200的直流电机驱动电路设计
自举驱动
在变频器驱动电路、伺服驱动器电路或步进电机驱动电路中,上桥电路的驱动一般都会设计独立的电源。典型的变频器驱动电路会设计四路电源,分别给上桥和下桥驱动使用。其中上桥三路电源是独立的,下桥因为IGBT共地的原因可以共用一组电源,此组电源相对另外三组,提供的功率要大一些。通常提供四组电源的方法是这样的:由开关变压器四组输出经二极管整流、电容滤波,得到15V左右的电压,此电压加至光耦的输出端电源脚。为了简化设计,在小功率的驱动电路中,常采用自举电路来达到目的。许多维修人员对此种电路搞不明白,维修时也不便试机,因而困惑,在此同大家探讨一番。
先看看一个基本的自举电路,如下图所示:
IR2175是一个电流检测芯片,检测端是V+ VS VB,输出端是PO OC ,当右边下桥的IGBT被控制导通时,电流从15V 经过二极管 自举电容 限流电阻 下桥IGBT到地,自举电容充电,而当上桥导通,下桥截止,VS的电位被抬高,因为自举电容上充有电压,而电容的电压不会突变,这个电压会使得VB对VS始终会保持一个正电压,而此时二极管处于反偏截止状态,即使VB是对地高压,也不会影响15V电源端。若干个充电周期后,自举电容被充满。只要下桥IGBT有驱动脉冲,自举电容的电压就可维持,这个VB对VS的相对电压可以做为IR2175内部输入部分电路的供电,这个电压和输出部分的电压是隔离的。这个设计简化了电路,避免了使用变压器的麻烦。如果使用变压器,则还需考虑振荡驱动整流滤波等一系列的电路。
下图是一个上下桥的驱动芯片IR2112的接线示意图。基于同样的原理,并在VB和VS之间的自举电容维持了VB VS之间的自举电压,这为上桥MOS管的驱动提供了动力源。 下图是变频器驱动使用自举电路的情形。VC电压分别在下桥MOS管Q2 Q4
Q6导通时,通过D1给C1充电,通过D2给C2充电,通过D3给C3充电。
若干脉冲后,自举电容得到稳定的电压,此电压可以用来做为驱动上桥的光耦供电。这样上桥的光耦就不必从开关变压器的很多组次级取电了。
20W×2的单片D类功放MAX9708
目前大功率输出的D类放大器IC,以外接大功率输出
晶体管的类型和需要安装于散热片上的大型封装的类型
为主.随着技术的不断进步,包含全部功能电路且采用小
型封装的单片D类放大器IC也开始慢慢地增多起来。
MAX9708是美信公司推出的一款无需使用散热片.
输出功率为20W×2(电源电压18V、负载8n、失真率10% 口从余
放MAX9708
时的最小值).外形尺寸仅为8mmx8mm的单片D类功率放
大器 当用于音箱与放大器为一体式的用途时不需要使用
输出滤波器。MAX9708的封装采用THZN QFN封装。照
片1是美信公司制作的用于评价MAX9708各项性能的评价
电路板MAX9708EVKIT 照片2是用MAX9708EVKIT制作
的小型音频放大器
201
0年第9期◇◇ 一、MAX9708的特点
1.将两路输出端并联连接可构成40W单声道功率放大
器
该集成电路的最大特点是在其内部集成了两套可用
于立体声放大、采用BTL(Bridge-Tied Load)输出的放
大电路。如果将这两套电路的输出端直接作并联连接的
话就立即变成了一个单声道功率放大器。由于输出端作
并联连接.输出电流增加一倍.所以输出功率也增大一
倍。
该集成电路用于立体声功率放大时最佳负载为8fZ.
而用于单声道将两个输出端并联连接时最佳负载变为4Q.
变为最大输出功率为40W的单声道功率放大器。
2.内部集成了D类放大器必需的全部功能电路
另外一个特点是在8x8x0.8的很小的塑封外壳内收纳
了D类放大器必需的全部功能电路。外围电路使用的元件
都是小型元件,在确保这些元件的散热问题的条件下,可
以将MAX9708组成的D类放大器组装在一个很小的机箱
内 生产厂家研制MAX9708的目标是将其用于电视机和
汽车音响中.还可以应用于机器人的发音装置和驱动电机
转动。 在这些应用场合中,如果负载与集成电路之间的距
/^'7 、>实用影音技术 离很近.并在屏蔽盒内布线的话可以省去接于放大器输出
双声道功放电路图自制音箱电路设计
双声道功放电路图自制音箱电路设计
在进行双声道功放电路图设计之前,我们需要先了解一些基本概念和原理。音箱的基本组成部分包括功放(Amplifier)、音源(Source)和扬声器(Speaker)。功放电路的主要作用是将音源信号进行放大后输出给扬声器,达到放大音源的目的。
首先,音频输入部分通常采用接收器或音源设备的输出接口连接到功放电路。常见的音频输入方式有立体声输入和单声道输入两种。在立体声输入时,需要将左右声道分别输入功放电路,并分别放大处理。而在单声道输入时,可以将输入信号通过一个放大通道处理即可。
其次,信号放大是功放电路的核心部分。通常采用运放(Operational Amplifier,简称OP-AMP)来放大音频信号。运放具有高增益和低失真的特性,广泛应用于音频放大电路中。运放电路的输入端通过耦合电容将音频信号输入,并通过反馈电路来调整放大倍数和频率特性。
音频输出通常通过输出级驱动扬声器。为了保证输出的音频信号能够正常驱动扬声器,需要考虑功放电路的输出阻抗、功率和失真等因素。输出级可以采用功放芯片提供的内置输出级,或者使用普通功放芯片搭配输出级电路来实现。
最后,电源供应是功放电路设计中另一个重要的考虑因素。功放电路通常需要较高的供电电压和电流来提供足够的功率输出。为了保证音频放大的稳定性和效果,电源供应需要稳定、低噪声,并具备较高的功率输出能力。常用的电源供应电路包括直流稳压电源和变压器供电电源。
根据以上的设计要求,下面是一个简单的双声道功放电路图设计。 首先,我们需要两个独立的放大通道,分别对应左声道(L)和右声道(R)。每个通道都包含输入级、放大级和输出级。输入级使用电容耦合将音频信号输入放大级,放大级使用运放电路对音频信号进行放大,输出级通过输出电容将放大后的信号输出给扬声器。
+---------+
+-------,L,--+
+---------
+----+