
基于单片机的图像采集系统设计
目 录
0 前言 ................................................................. 1
1总体方案设计 .......................................................... 1
2 系统硬件设计 ......................................................... 3
3 软件设计 ............................................................. 9
3.1软件设计概述 .................................................... 9
3.2程序流程图 ...................................................... 9
3.3子程序模块设计 ................................................. 10
4系统调试及结果分析 ................................................... 11
5结论及进一步设想 ..................................................... 14
参考文献 .............................................................. 14
课程设计体会 .......................................................... 15
附录1 元件清单 ....................................................... 16
附录2 系统电路图 ..................................................... 17
附录3 源程序 ......................................................... 18
沈阳航空航天大学课程设计论文 基于单片机的图像采集系统
第1页
基于单片机的图像采集系统
刘杰薇 沈阳航空航天大学自动化学院
摘要:传统的工业级图像处理采集系统大多是由CCD摄像头、图像采集卡和PC机组成,虽已得到了广泛的应用,但是它具有结构复杂,成本高,体积大,功耗大等缺点。随着单片机的迅速发展,开发一种智能控制及智能处理功能的微型图像处理采集系统成为可能,并且也克服了传统图像处理采集系统的诸多缺点。
本设计的图像采集系统采用AT89C51单片机为中心器件,利用74LS373寄存器、62256存储器。将软、硬件有机地结合起来,使得系统能够实现对摄像头传输的图像信号的采集,并保存在外置存储芯片中。其中软件系统采用C语言编写程序,包括延时程序、地址顺延程序等,硬件系统利用PROTEUS强大的功能来实现,简单切易于观察,在仿真中就可以观察到实际的工作状态。
关键字:单片机;图像采集;数字摄像头
0 前言
近年来随着科技的飞速发展,单片机的应用正在不断的走向深入,同时带动着传统控制检测日新月异更新。在实时检测和自动控制的单片机应用系统中,单片机往往是作为一个核心部件来使用,仅单片机方面的知识是不够的,还要根据具体的硬件结构,以及针对具体的应用对象的软件结合,加以完善。数字图像采集由于其大数据量通常采用DSP等高速处理器来实现。在某些领域方面图像实时性的要求并没有那么高,因此,本文采用STC89C51单片机作为控制器进行图像采集。
1总体方案设计
方案一:
由于C51单片机的RAM存储容量有限,而且受到C51单片机的IO工作频率的限制,直接通过C51单片机采集完整一帧的数字信号很难实现。因此,在C51单片机和数字摄像头之间加入一个先进先出存储器,由PC端通过串口控制C51单片机启动采集信号,采集一帧数据先放入存储器,然后单片机从存储器读出数据并通过串口发送至PC显示。整体设计框图如下: 沈阳航空航天大学课程设计论文 基于单片机的图像采集系统
第2页
图1 系统整体框图
整个系统由OV7670感光元件,先进先出存储器AL422B,STC89C51单片机,以及其他外围电路构成。OV7670是由omnivision公司产生的图像感光元件,其主要提供了D0-D7八个数字像素输出信号。AL422B这个先进先出的DRAM数据存储器主要用于存放完整的一帧OV7670的图像数据。在系统初始化后,等待上位机发出采集命令或配置寄存器命令,若接收到采集命令则在启动一帧采集,开始往AL422B 写入数据,在外部中断检测到下一个下降沿的时候发出采集一帧结束标志符,结束一帧数据写入。
方案二:
由STC12LE5A60S2 单片机和OV7670 图像传感器及相应的外接电路组成。其硬件电路如图2所示。
图2 SO 图像采集系统硬件电路图
STC12LE5A60S2 单片机和OV7670 图像传感器的输入电压均为3. 3 V,由于多数的供电装置提供的直接电压为5 V,系统增加了5 V 转3. 3 V电压转换电路。STC12LE5A60S2
单片机的内存储器仅为1 280 Byte,不足以存储一幅用于处理与识别的数字图像,因此,沈阳航空航天大学课程设计论文 基于单片机的图像采集系统
第3页 系统外接了32 KB的存储器BS62LV256 用于存储像素灰度值。由于单片机资源限制,P0 口既作为数据输入口,又作为数据输出口,通过使用74HC573 锁存器扩展端口资源。系统的外接电路多,降低了系统的抗干扰性,同时采集到的图像数据传输途径长,降低了系统速度。
方案确定:
以前并未接触过STC12LE5A60S2 单片机,短时间也不容易掌握,所以还是选择基于51单片机来完成此次课程设计要求。由于C51单片机的RAM存储容量有限,而且受到C51单片机的IO工作频率的限制,直接通过C51单片机采集完整一帧的数字信号很难实现,而在protues仿真中并未找到先进先出存储器AL422B,如果采用方案一,仿真会出现一定困难。因此,在本次课程设计中,我选择扩展一个62256数据存储器,用来存储摄像头输出的有用的数字信号。摄像头输出的信号不存储在单片机中,存在扩展的62256数据存储器中,也为之后需要扩展其他功能提供了便利条件。如下图所示:
图3 图像采集装置系统框图
2 系统硬件设计
2.1硬件设计概述
整个图像采集装置由数字摄像头、图像采集系统两个个模块组成。
2.2数字摄像头概述
摄像头可以分为两类,若图像数据是在摄像头和采集卡两部分完成数字化的,此摄像头就是模拟摄像头;然而若是在摄像头内部完成数字化的则是数字摄像头。数字摄像头不仅可以减少图像的噪音,而且与模拟摄像头相比,它更显著的提高了摄像头的信噪比、增加了摄像头的动态范围以及最大化图像灰度范围。目前,摄像头的研究围绕数字摄像头展开。
数字摄像头的芯片主要分为CCD和CMOS两种。CCD(Charge Coupled Device),又称为电荷耦合器件,以百万像素为单位。CCD是一种感光半导体芯片,用于捕捉图形,广泛运用于扫描仪、复印机以及无胶片相机等设备。此类摄像头与胶卷的原理相似,数字摄像头
(OV6620传感器)
图像采集系统
(单片机)
外扩存储器
数据总线等
数据总线等 沈阳航空航天大学课程设计论文 基于单片机的图像采集系统
第4页 即光线穿过一个镜头,将图形信息投射到CCD上。但又有不同,CCD既没有能力记录图形数据,也没有能力永久保存下来,甚至不具备“曝光”能力,因此所有图形数据都会不停留地送入一个A/D转换器,一个信号处理器以及一个存储设备如内存芯片或内存卡等。CCD有各式各样的尺寸和形状,其中,最大的有2×2平方英寸。CMOS(Complementary
Metal Oxide Semiconductor),又叫做互补金属氧化物半导体。它是计算机系统内一种重要的芯片,保存了系统引导所需的大量资料。CMOS传感器便于大规模生产,且速度快,成本较低,是数码相机关键器件的发展方向之一,在今后的发展应用中有着举足轻重的地位。
数字摄像头中的图像传感器是其主要元器件,依据CCD与CMOS芯片构成的两种在“内部结构”和“外部结构”上都是不同的传感器,即:
(1)在内部结构(传感器本身的结构)上,CCD的成像点为X-Y纵横矩阵排列,每个成像点由一个光电二极管和其控制的一个邻近电荷存储区组成。光电二极管将光线(光量子)转换为电荷(电子),聚集的电子数量与光线的强度成正比。在读取这些电荷时,各行数据被移动到垂直电荷传输方向的缓存器中。每行的电荷信息被连续读出,再通过电荷/电压转换器和放大器传感。这种构造产生的图像具有低噪音、高性能的特点。但是生产CCD需采用时钟信号、偏压技术,因此整个构造复杂,增大了耗电量,也增加了成本;CMOS传感器周围的电子器件,如数字逻辑电路、时钟驱动器以及模/数转换器等,可在同一加工程序中得以集成。CMOS传感器的构造如同一个存储器,每个成像点包含一个光电二极管、一个电荷/电压转换单元、一个重新设置和选择晶体管以及一个放大器,覆盖在整个传感器上的是金属互连器(计时应用和读取信号)以及纵向排列的输出信号互连器,可以通过简单的X-Y寻址技术读取信号。
(2)在外部结构(传感器在产品上的应用结构)上,CCD电荷耦合器需在同步时钟的控制下,以行为单位一位一位地输出信息,运行速度较慢,而CMOS光电传感器在采集光信号的同时就可以取出电信号,还能同时处理各单元的图像信息,运行速度比CCD电荷耦合器快很多。除此之外,CMOS光电传感器的加工采用半导体厂家生产集成电路的流程,可以将数字相机的所有部件集成到一块芯片上,如光敏元件、图像信号放大器、信号读取电路、模数转换器、图像信号处理器及控制器等,都可集成到一块芯片上,还具有附加DRAM的优点。
从上述两种数字摄像头的对比中可以得出,COMS数字摄像头满足设计的三条原则,安全可靠、集成度高、高性能、低噪音、成本低廉、经济实惠等。综上,本设计采用CMOS数字摄像头。
本设计中采用的数字摄像头主要由OV6620图像传感器构成,具体如图4所示。
基于单片机的手势检测识别系统设计与实现

一、概述
近年来,随着科技的不断进步和人们对智能化设备的需求日益增长,手势检测识别技术越来越受到人们的关注。通过手势检测识别技术,人们可以方便地与电子设备进行交互,实现更加智能、便捷的操作体验。设计并实现一套基于单片机的手势检测识别系统具有重要的意义。
二、系统设计
1. 系统需求分析
根据市场调研和用户需求,本手势检测识别系统应具备以下功能:
① 能够准确快速地识别用户手势;
② 具备一定的环境适应能力,能够在不同光线和背景条件下进行有效的识别;
③ 具备一定的用户交互性,能够实现与其他设备的连接;
④ 能够在一定程度上对用户手势进行记录和分析,以优化用户体验。
2. 系统总体架构设计
本系统采用基于单片机的方案,以STM32系列单片机为主控芯片,搭建一套完整的手势检测识别系统。系统总体架构主要包括图像采集模块、图像处理模块、手势识别模块和用户交互模块等部分。
3. 系统具体设计方案
① 图像采集模块:本系统采用摄像头作为图像采集设备,通过摄像头捕获用户手势图像,然后传输给单片机进行处理。 ② 图像处理模块:采用图像处理算法对采集到的图像进行预处理,包括去噪、边缘检测、二值化等步骤,以提高后续的手势识别效果。
③ 手势识别模块:基于预处理后的图像,采用机器学习或深度学习算法进行手势识别,将用户的手势信息转化为电信号,并传输给单片机。
④ 用户交互模块:通过单片机实现与其他设备的连接,将用户手势转化为相应的操作指令,实现用户与设备的交互。
⑤ 数据存储和分析模块:对用户手势进行记录和分析,提取用户习惯和行为特征,以优化用户体验。
三、系统实现
1. 硬件设计
系统硬件设计主要包括单片机模块、摄像头模块、LED显示模块等,其中单片机模块作为系统的主控制部分,负责整个系统的数据处理和控制。
2. 软件设计
系统软件设计包括图像处理算法的实现、手势识别算法的导入、用户交互界面的设计等。
3. 系统集成与调试
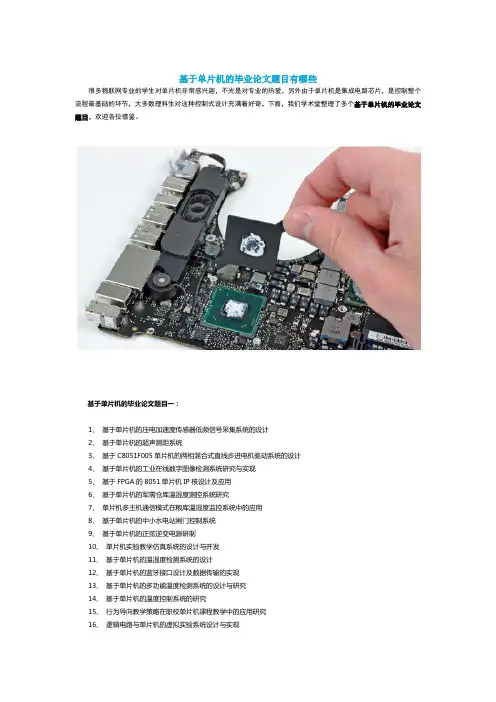
基于单片机的毕业论文题目有哪些
基于单片机的毕业论文题目有哪些
很多物联网专业的学生对单片机非常感兴趣,不光是对专业的热爱,另外由于单片机是集成电路芯片,是控制整个流程最基础的环节,大多数理科生对这种控制式设计充满着好奇,下面,我们学术堂整理了多个基于单片机的毕业论文题目,欢迎各位借鉴。
基于单片机的毕业论文题目一:
1、 基于单片机的压电加速度传感器低频信号采集系统的设计
2、 基于单片机的超声测距系统
3、 基于C8051F005单片机的两相混合式直线步进电机驱动系统的设计
4、 基于单片机的工业在线数字图像检测系统研究与实现
5、 基于FPGA的8051单片机IP核设计及应用
6、 基于单片机的军需仓库温湿度测控系统研究
7、 单片机多主机通信模式在粮库温湿度监控系统中的应用
8、 基于单片机的中小水电站闸门控制系统
9、 基于单片机的正弦逆变电源研制
10、 单片机实验教学仿真系统的设计与开发
11、 基于单片机的温湿度检测系统的设计
12、 基于单片机的蓝牙接口设计及数据传输的实现
13、 基于单片机的多功能温度检测系统的设计与研究
14、 基于单片机的温度控制系统的研究
15、 行为导向教学策略在职校单片机课程教学中的应用研究
16、 逻辑电路与单片机的虚拟实验系统设计与实现 17、 基于单片机的LED显示系统
18、 基于单片机的校园安防系统
19、 基于MSP430单片机的红外甲烷检测仪设计及实现
20、 基于高性能单片机的无线LED彩灯控制系统的设计与实现
21、 基于AVR单片机教学实验板的设计
22、 基于单片机的阀岛控制系统的研究
23、 基于AT89S51单片机实验开发系统设计
24、 基于单片机和GPRS数据传输技术的研究
25、 基于HCS12单片机的智能车底层控制系统研究
26、 单片机GPRS智能终端及远程工业监控技术研究
基于51单片机的远程指纹采集终端设计

凰 ■ 期 ll A ATION oec-踟j.
DOI:10.3969/j.issn.1001-8972.2010.23.037
基于51单片机的远程指纹采集终端设计
操权利孟志华唐辉田祯占侣情
武汉科技大学信息科学与工程学院430081
本文介绍了基于51单片机进行指纹数据
采集,并通过Internet传输到远程服务器进
行匹配的系统设计方法。完成了指纹数据
采集的电路设计,并根据需求对TCP/IP协
议栈进行了精简。本系统主要包括MCU系
统核心、指纹采集、网络通讯三部分,实
现了指纹数据的远程传输。晶振频率选为
22MHz时,能较好满足实际应用需求。
关|熹枣谣 l.1 _l 囊 ¨l_ 0l _j。
指纹识别;单片机;TCP/iP
引言
随着各类电子身份认证设备不断进入
人们的日常工作和生活,以及Internet应
用的迅猛发展,将身份认证设备接入
[nternet成为一种发展趋势。生物识别技
术已成为一种公认的最为方便和安全的身
份认证技术,而生物识别技术中指纹识别
技术的发展最为成熟、应用也最,“泛。
我们每个人的皮肤纹路(包括指纹)
在图案、断点和交叉点上各不相同,呈现
出唯一性且终身不变。据此,我们就可以
将指纹与个人进行一一对应,通过将其指
纹与预先保存的指纹数据进行比对,来验
证其真实身份,这就是指纹识别技术。指
纹识别技术主要包含四个功能:采集指纹
图像、提取指纹特征、保存数据和信息比
对。 指纹识别的首要任务是采集指纹图
像,其后才送往计算机进行识别和处理。
本文介绍了一种基于型号为
STC89C5 16RD+的MCU远程指纹采集终
端的设计方法,指纹采集选用FPMIOA模
块,远程数据传输采用TCP/IP协议栈。指
纹采集终端将采集的指纹图像通过
Internet传给远程指纹数据库,远程服务
器将其与指纹数据库中的指纹进行比对,
并将结果返回终端。指纹采集终端收到比 对结果后将其在LED h显示。
基于STM32的线阵CCD图像采集系统

龙源期刊网
基于STM32的线阵CCD图像采集系统
作者:王斌波 汪涛
来源:《电子世界》2013年第08期
【摘要】本文采用STM32F103作为主控芯片,利用该芯片产生线阵CCD驱动时序,通过USB技术进行数据传输,使用Qt+Libusb进行上位机软件开发,实现了一个驱动时序稳定,传输速率高、可即插即用,跨平台的USB线阵CCD图像采集系统。
【关键词】STM32;线阵CCD;USB;Qt;多线程;Libusb
1.引言
电荷耦合器件,即CCD,具有尺寸小、精度高、功耗低、寿命长等优点,被广泛应用于图像传感和非接触测量等领域中。在CCD应用技术中,需要合适的时序驱动来使CCD工作,驱动时序的好坏直接影响CCD的转换效率、信噪比等特性。通常CCD驱动设计有四种方式:EPROM驱动、IC驱动、单片机驱动及PLD驱动,以上方式存在逻辑设计复杂、调试困难、驱动频率低、柔性较差等缺点[1]。另外传统的CCD采集系统与上位机的通信都是通过串口方式进行,该方式通信速度较慢、不可即插即用,并且绝大多数笔记本是没有串口的,需通过USB转串口芯片,稳定性较差。
本文采用ARM驱动方式,选用意法半导体公司的STM32F103作为主控芯片,该处理器具有高速性、实时性、成本低和丰富的片内资源,可以产生稳定、精确、高速的CCD驱动时序,并且带有USB通信功能,可以实现与上位机的USB通信。
2.系统框架
系统主要由ARM处理器、电平转换、线阵CCD、滤波放大电路、A/D转换及USB接口电路等组成。
系统工作过程如下:ARM处理器产生驱动脉冲,通过电平转换之后驱动线阵CCD工作,线阵CCD的光敏单元受光的激发产生电信号,并在驱动脉冲的作用下输出离散的模拟信号,经滤波放大后通过A/D转换,然后,ARM处理器读取A/D转换的结果并存入片内RAM中,在接收完一帧CCD数据之后,通过USB接口将一帧CCD数据送入上位机进行进一步处理。系统框架如图1所示。
显微镜图像采集控制系统设计

APPLICATIoNS
显微镜图像采集控制系统设计
摘要:介绍了基于AT89C2051单片机的显微镜图像采集控制系统设计方
案,给出了通过RS-232接口实现计算机与单片机通信,进行完成单片机
驱动步进电动机的驱动,从而以实现采集显微图像的系统结构及设计方
法。该设计采用单片机控制手段并结合计算机技术、通信技术和控制技术
来实现整个系统的设计。
关键词:AT89C2051;单片机;串行通信;图像采集
鄢艳红 广州中医药3v ̄l'-a息技术学院
显微镜可用来观测显微组织。但
在检测含有放射性元素等有害物质
时,由于检测过程中,操作人员与样
品的距离较近,势必对人体造成一定
伤害。为此,采取对样品的远距离观
测与分析无疑是解决这一问题的有效
措施。本文基于减少或避免危害这一
宗旨,以xJ一16型显微镜为设计对象 进行图像采集控制系统的研究,从
而,开发出对显微镜的远位移动操
作、远动凋焦操作、远动摄像、显示
和输出的实时系统。该方法可实现对
显微镜远距离的观测控制,得到的图
像还可以通过网络实现共享。本系统
的设计可移植到医学等其它领域的显 微镜上,因而具有广泛的现实意义。
系统构成及工作原理
本系统是利用显微镜对样品进行 远距离观察的控制系统。系统主要由
显微镜、计算机、摄像头、视频捕捉
卡、单片机、步进电动机等仪器设备组
成。其中显微镜型号为xJ一16型,采用
倒置式载物台,粗调焦范围为25 mm,
微调焦范围为2mill,微动读数每格值
为0.002 mm。单片机选择的是性价比 较高的AT89C2051芯片,该芯片具有
集成度高、体积小、功能强、可靠性
高等优点。带2 K字节的闪速存储器,
振荡器频率为11.0592MHz,大部分指
令的执行时间约为1 s,响应速度很 快。此单片机共有20条引脚,它保留
了8031 CPU的P1口、P3.0 ̄P3.5引脚及
引脚功能,但P3.7只作端口用。为了
基于STM32的线阵CCD图像采集系统 2
I丝.皇 燕 …………………………. 基于STM32的线阵CCD图像采集系统 重庆大学王斌波汪涛 【摘要】本文采用s1M32F103作为主控芯片,利用该芯片产生线阵ccD驱动时序,通过usB技术进行数据传输,使用Qt+“busb进行上位机软件开发,实现了一个驱动时序 稳定,传输速率高、哥即插即用,跨平台的usB线阵ccD图像采集系统。 【关键词】STM32;线阵CCD;USB;Qt;多线程;Libusb A linear CCD image capture system based on STM3 2 Wang Bin boWang tao (ChongQing University,ChongQing 401331,China) Abstract:This text take STM32F103 as the main control chip.It uses this chip tO produce the timing drive of linear CCD.Also,it translatedatas via USB technology.And use Qt+Libusb to develop the program on upper computer.In the end,it realize a USB linear CCD image capture system that have stable timing drive,transfer data in a hi#rate,can plug and play and cross—platform. Keywords:STM32;LinearCCD;USB;Qt;MultiThread;Libusb 1.引言 电荷耦合器件,即CCD,具有尺寸小、精 度高、功耗低、寿命长等优点,被广泛应用于 图像传感和非接触测量等领域中。在CCD应用 技术中,需要合适的时序驱动来使CCD工作, 驱动时序的好坏直接影n[ ̄CCD的转换效率、信 噪比等特性。通常CCD驱动设计有四种方式: EPROM驱动、Ic驱动、单片机驱动及PLD驱动, 以上方式存在逻辑设计复杂、调试困难、驱动 频率低、柔性较差等缺点 。另外传统的CCD 采集系统与上位机的通信都是通过串口方式进 行,该方式通信速度较慢、不可即插即用,并 且绝大多数笔记本是没有串口的,需通过USB 转串口芯片,稳定性较差。 本文采用ARM驱动方式,选用意法半导体 公司的STM32F103作为主控芯片,该处理器具 有高速性、实时性、成本低和丰富的片内资 源,可以产生稳定、精确、高速的CCD驱动时 序,并且带有USB通信功能,可以实现与上位 机的USB通信。 2.系统框架 系统主要由ARM处理器、电平转换、线阵 CCD、滤波放大电路、A/D转换及USB接口电路 等组成。 系统工作过程如下:ARM处理器产生驱动 脉冲,通过电平转换之后驱动线阵CCD工作, 线阵CCD的光敏单元受光的激发产生电信号, 并在驱动脉冲的作用下输出离散的模拟信号, 经滤波放大后通过A/D转换,然后,ARM处理器 读取A/D转换的结果并存入片内RAM中,在接收 完一帧CCD数据之后,通过USB接口将一帧CCD 数据送入上位机进行进一步处理。系统框架如 图l所示。 归纳减小控制器缺陷风险的策略组合见表 3“建议行动”。Tg为原有控制措施。 4.控制器缺陷风险评定及风险控制目标的 实现 风险分析确定了需要控制的缺陷集(目标 风险因子Ri),通过采用策略分析决定的改进 措施使缺陷消除或使由缺陷产生的风险减小, 然后通过风险评定判断采取措施后风险是否己 充分减小,如风险已充分减小,则认为达到了 风险控制目标:如果风险未充分减小,则重新 确定改进措施以充分减小风险:如此重复减小 风险的迭代过程,直至风险充分减小。 4.1风险评定模型的确定 FMEA方法的输入(如缺陷的发生度)需要 一定时间段的积累。实际应用中需要尽快判断 采取措施后风险是否已充分减小,此种场合的 风险评定一般不宜采用FMEA。型式试验、例 行检验和抽样检验的组合提供了一种有效、 可行和快速的风险评定方法。型式试验(Type Test,Tt)是按强制性技术规范对样品进行 全项目的合格评定试验。例行检验(Rout ine Inspection,Tr)是对一定量的产品100%进行 预先设定的关键项目的合格评定。抽样检验 (Sampling Inspection,Ts)是按科学的抽样 规则(如IS02859)在一定量的产品中抽取样 品,进行预先设定的关键项目的合格评定,包 括与型式试验合格确认样品的一致性检查。预 先设定的关键项目应根据已识别的目标风险因 子Ri确定。 采取改进措施后缺陷的风险用按预定检验 规则检出的缺陷数(Fi,i=I,2,…,n)量 一22一电子tlI界/2013.04/ 化。可接受的风险水平用按预定规则确定的可 接受最小缺陷数(Aci,i=l,2,…,n)量化。 因为型式试验(Tt)是检验产品设计与强制性技 术规范的符合性,而产品不允许不符合强制性 要求,所以Tt的Aci值应设为0;Tr和Ts的Aci 值可由样本数量和合格质量水平(AQL)决定(如 IS02859提供了可选择的抽样方案和相应的AOL 确定原则),对于安全缺陷、材料和制造的不 可接受的变化,其Aci值均应设为0。 基于型式试验、例行检验和抽样检验的 组合的风险评定和风险控制模型如图4所示。 采取改进措施后的产品,如果型式试验、例 行检验、抽样检验发现的缺陷数(Fi,i=1, 2,…,n)小于或等于可接受最小缺陷数 (Aci,i=I,2,…,n),即满足式2(Fi≤Aci) 或式3(∑Fi≤∑Aci),则认为风险己充分减 小,达到了风险控制目标;如果有一个或一个 以上Fi>Aci或EFi>EAci,则风险未充分减 小,要重新确定改进措施以充分减小风险;如 此重复减小风险的迭代过程,直至风险己充分 减小,则认为达到了风险控制目标。 4.2控制器风险控制目标的实现方法 基于FMEA的风险评估己识别出控制器的 目标风险因子Ri(RI/R2/R3/R4,见表3);经策 略分析,决定了减小风险的改进措施;采取改 进措施后生产的一定量的产品按IEC 60598—2— 20等技术规范进行型式试验、例行检验和抽样 检验(或三者的合理组合,应至少包含根据控 制器目标风险因子Ri确定的关键项目的合格评 定。例行检验和抽样检验的实施可参照参考文 献[5]附录Q提供的指南,还应包括与型式试验 合格确认的样品的一致性检查):因RI/R2/R3/ R4严重度均属最高级别(不允许出现的安全缺 陷),应采用逐个缺陷判断的风险评定方法, 且Aci(i=1,2,3,4)值均应设为0:如检验没 有发现表3所列需控制缺陷Rl/R2/R3/R4,即 Fi:0(i=1,2,3,4);由Fi=Aci=O,按式2,可 认为风险己充分减小,风险控制目标己达到; 如检验发现有表3所列需控制缺陷Ri/R2/R3/ R4,即存在一个或一个以上Fi>O(i=1,2,3, 4),由Fi>Aci=O,按式2,可认为风险尚未充 分减小,需重新进行减小风险的策略分析,重 新确定改进措施Di、Pi、Ii和Ei以充分减小风 险:如此重复减小风险的迭代过程,直至风险 己充分减小,则认为达到了风险控制目标。 5.结语 FMEA方法能有效识别目标风险因子,基于 Tt、Tr和Ts组合的风险评定方法能有效判断风 险是否已充分减小,通过策略分析实施减小风 险的迭代过程,最终可实现控制器的安全风险 控制。本文构建的风险控制模型对其他电子电 器产品的安全风险控制也有指导意义。 参考文献 …1戴云徽.检验检疫符合性条件筛选及预警研究嗍.北 京:中国质检出版社jo12. 【21")Z阴出入境检验检疫局.出口灯具质量分析【z】2010— 2012. [31Report of RAPEX Notifications,201 1-2012. [4]IEC 61347—1 lamp control gear part l:generai and safety requirements. 【5]mc 60598—2-20 safety requirements for lighting chains.
STM32和OV2640的嵌入式图像采集系统设计
STM32和OV2640的嵌入式图像采集系统设计
王建;梁振涛;郑文斌;刘志军
【期刊名称】《单片机与嵌入式系统应用》
【年(卷),期】2014(14)9
【摘 要】基于STM32嵌入式系统及200万摄像头OV2640设计了图像采集系统,分析了系统的基本硬件架构,分别对不同模块的功能特点作出了简单的介绍;对系统的软件设计给出了详细的说明,介绍了系统初始化的基本思路和流程,以及相关外围设备模块在程序中的使用;并给出了系统的整体设计思路,实现了系统的稳定运行.
【总页数】3页(P46-48)
【作 者】王建;梁振涛;郑文斌;刘志军
【作者单位】华南农业大学工程学院,广州510642;深圳广和通实业发展有限公司;深圳有方科技有限公司;华南农业大学工程学院,广州510642
【正文语种】中 文
【中图分类】TP399
【相关文献】
1.基于STM32F407与OV2640的图像采集系统的设计 [J], 杨才生;吴状肥;万国义
2.基于STM32 CubeMX的高速嵌入式图像采集系统 [J], 邢方诚;王素珍;宗卫华;王涛
3.基于STM32的嵌入式远程图像监控系统设计 [J], 贺荣峰;张祺;蔡松涛;张超君
4.基于STM32嵌入式微处理器的农业气象物联网数据采集系统设计 [J], 韩琛晔 5.基于STM32F103的嵌入式图像采集系统 [J], 张兴武;赵庆志;张林华;夏汝岩;王政皓;孙小飞
因版权原因,仅展示原文概要,查看原文内容请购买
基于单片机的多路温度采集控制系统的设计
基于单片机的多路温度采集控制系统的设计
一、系统设计思路
1、系统架构:本系统的所有模块分为两个主要的部分:单片机部分和PC部分。单片机部分是整个温度控制系统的中心模组,它负责多路温度传感器的信号采集、温度计算和显示,还有一些辅助操作,如温度上下限报警等;PC部分主要实现数据采集、分析、处理、显示等功能,与单片机的交互可通过RS485、USB等接口进行。
2、硬件设计:本系统设计确定采用AT89C52单片机作为系统的处理核心,在系统中应用TLC1543数据采集芯片,采用ADC转换器将多个温度传感器的数据采集,使系统实现多路温度检测同时显示.另外,为了实现数据采集记录,系统可以选用32K字节外部存储封装。
二、系统总控程序设计
系统总计程序采用C语言进行编写,根据实际情况,主要分为以下几个主要的模块:
(1)初始化模块:初始化包括外设初始化、中断处理程序初始化、定时器初始化、变量初始化等功能。
(2)温度采集模块:主要对多路温度传感器的采集、计算并存储等操作,还可以实现温度的报警功能。
(3)录波模块:提供数据的实时采集、数据的存取、数据的滤波处理等功能。
(4)通信模块:主要是用于实现数据透传,采用RS485接口与PC端的上位机联网,可实现远程调试、远程控制等功能。
(5)用户界面模块:实现数据显示功能,可以根据用户的要求显示多路温度传感器检测到的数据。
三、实验检验
(1)检查系统硬件的安装是否良好;
(2)采用实测温度值与系统运行的实测温度值进行比对;
(3)做出多路温度信号的对比,以确定系统读取的数据是否准确;
(4)检查温度报警功能是否可以正常使用,也可以调整报警范围,试验报警功能是否可靠;
(5)进行通信数据采集的联网检测,确保上位机和系统可以进行实时、准确的通信。
基于图像采集的探地雷达车导航系统设计
基于图像采集的探地雷达车导航系统设计
许菲菲袁袁德品袁卢炯建渊东北林业大学机电工程学院袁黑龙江哈尔滨150040冤
摘要院介绍了一种基于freescale16位单片机进行图像采集与处理的探地雷达车导航系统的设计,该系统通
过CCD摄像头采集引导线图像并将采集结果存储到FIFO中袁解决了单片机处理速度不快的问题遥单片机通过对
图像进行二值化处理得到引导线的形态特征后进行导航遥实验结果表明袁该系统能很好地完成对雷达车的导航袁实
时性好袁抗干扰能力强袁软尧硬件的投入较小遥
关键词院图像采集曰TVP5150曰AL422B曰导航
中图分类号院TP391.41文献标识码院粤文章编号院2095-2953渊2012冤05-0041-02
DesignofaGroundProbingRadarVehicleNavigationSystem
BasedonImageAcquisition
XUFei-fei,YUANDe-pin,LUJiong-jian渊CollegeofElectromechanicalEngineering,NortheastForestryUniversity,HarbinHeilongjiang150040,China冤
粤遭泽贼则葬糟贼院ThedesignofagroundprobingradarvehiclenavigationsystembasedFreescale16-bitsinglechipmicrocomputer
forimageacquisionandprocessingisintroduced.ThesystemguideslinearimagesandstoresacquisionresultsintoFIFO
throughCCDcameraacquision,whichcaneffectivelyavoidthesinglechipmicrocomputer爷sinsufficientprocessingspeed.
基于LabVIEW的单片机USB数据采集系统设计
第8卷第1期 实验科学与技术 ・57・
基于LabVIEW的单片机USB数据采集系统设计
蔡共宣
(河南工业大学机电工程学院。郑州450007)
摘要:以内置USB2.0控制器的单片机AT89C5131作为主控芯片设计了单片机USB数据采集系统。针对传统方法开发USB 设备驱动程序难度较大的特点,在LabVIEW环境下基于NI—VISA技术开发了USB接口驱动程序,并通过LabVIEW编程实 现了PC机与单片机之间的数据通信。 关键词:单片机;USB总线;数据采集;NI—VISA技术;LabVIEW环境
中图分类号:TP274;TP368.1 文献标识码:A 文章编号:1672—4550{2010)01—0057—03
Design of MCU USB Data Acquisition System Based on LabVIEW
CAI Gong-xuan
(School of Mechanical&Electrical Ensineering,Henan University of Technology,Zhengzhou 450007,China)
Abstract:A MCU USB data acquisition system was designed,which had controller USB2.0 in AT89C5131 chip.It is dificult to de—
velop USB device driver,using a traditional method.Thus,one develops a USB driver based on NI—VISA(Virtual Instrument Soft- ware Architecture)in LabVIEW environment,which call realize the data communication between the PC and MCU. Key words:MCU;USB;data acquisition;NI—VISA;LabVIEW