
导引头稳定平台隔离度模型研究
基于ESO的导引头稳定平台双积分滑模控制
第47卷第"期 Vol.47 No.8红外与激光工程Infrared and Laser Engineering201"年"月 Aug. 2018
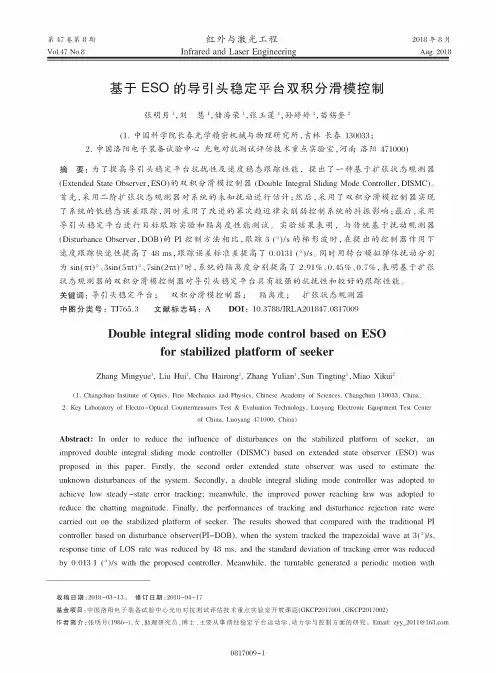
基于ESO的导引头稳定平台双积分滑模控制
张明月刘慧储海荣张玉莲孙婷婷苗锡奎2
(1.中国科学院长春光学精密机械与物理研究所,吉林长春130033;2.中国洛阳电子装备试验中心光电对抗测试评估技术重点实验室,河南洛阳471000)
摘要:为了提高导引头稳定平台抗扰性及速度稳态跟踪性能,提出了一种基于扩张状态观测器 (Extended State Observer,ESO)的双积分滑模控制器(Double Integral Sliding Mode Controller,DISMC)。
首先,采用二阶扩张状态观测器对系统的未知扰动进行估计;然后,采用了双积分滑模控制器实现 了系统的低稳态误差跟踪,同时采用了改进的幂次趋近律来削弱控制系统的抖振影响;最后,采用
导引头稳定平台进行目标跟踪实验和隔离度性能测试。实验结果表明,与传统基于扰动观测器 (Disturbance Observer,DOB)的PI控制方法相比,跟踪3 (°)/s的梯形波时,在提出的控制器作用下
速度跟踪快速性提高了 48 ms,跟踪误差标准差提高了 0.0131 〇/s。同时用转台模拟弹体扰动分别
为sin(!t)。、3sin(5!t)。、7sin(2!t)。时,系统的隔离度分别提高了2.91%、0.45%、0.7%,表明基于扩张
状态观测器的双积分滑模控制器对导引头稳定平台具有较强的抗扰性和较好的跟踪性能。
关键词:导引头稳定平台;双积分滑模控制器;隔离度;扩张状态观测器 中图分类号:TJ765.3 文献标志码:A DOI: 10.3788/IRLA201847.0817009
Double integral sliding mode control based on ESO
for stabilized platform of seeker
速率稳定滚仰式导引头跟踪回路自抗扰控制器设计与仿真

速率稳定滚仰式导引头跟踪回路自抗扰控制器设计与仿真
摘要:本文旨在设计一种适用于速率稳定滚仰式导引头跟踪回路的自抗扰控制器,以提高系统的稳定性和鲁棒性。通过Matlab/Simulink平台进行仿真验证,结果表明该自抗扰控制器在抑制外界扰动和提高系统跟踪性能方面具有良好的效果。
关键词:速率稳定滚仰式导引头、自抗扰控制器、仿真、鲁棒性
一、引言
速率稳定滚仰式导引头广泛应用于导弹、火箭、飞机等飞行器的姿态控制系统中,它能够实现对目标的精确跟踪和打击,因此对其控制系统的设计要求非常高。在实际应用中,导引头系统常常受到外界扰动的影响,导致系统的稳定性和跟踪性能下降。为了解决这一问题,自抗扰控制技术被引入到了导引头系统的控制设计中。本文将针对速率稳定滚仰式导引头跟踪回路设计一种自抗扰控制器,并通过仿真验证其有效性。
二、速率稳定滚仰式导引头模型建立
速率稳定滚仰式导引头是一种常见的姿态控制系统,其动力学模型可以用如下状态方程描述:
x_1=φ, x_2=φ_{d}, x_3=θ, x_4=θ_{d}
\dot{x_1} = x_2
\dot{x_4} = -a_g x_4 + b_g u_2
其中φ和θ分别为滚转角和俯仰角,φ_{d}和θ_{d}分别为滚转角速率和俯仰角速率,a_m和a_g为系统的阻尼系数,b_m和b_g为系统的增益系数,u_1和u_2为系统的输入信号。
三、自抗扰控制器设计
自抗扰控制器的设计可以分为两个步骤:传统控制器设计和扰动观测器设计。
1. 传统控制器设计
首先我们设计一个传统的PID控制器来实现对系统的基本稳定控制。PID控制器的输出可以表示为:
u_1 = k_p e_1 + k_i \int e_1 dt + k_d \dot{e}_1
e_1为系统的偏差信号,k_p、k_i和k_d分别为PID控制器的比例、积分和微分参数。 2. 扰动观测器设计
导引头结构力学模型简化

导引头结构力学模型简化
一、导引头结构的背景介绍
1. 导引头结构的定义与功能
2. 导引头结构在航天领域的应用
二、导引头结构的力学模型
1. 导引头结构力学模型的重要性
2. 导引头结构的力学模型简化的原因
三、导引头结构力学模型的简化方法
1. 离散系统模型简化方法
a. 物力性能简化
b. 模型简化方法的优点与限制
2. 连续系统模型简化方法
a. 基于变分原理的简化方法
b. 基于频率响应的简化方法
四、导引头结构力学模型简化的实例研究
1. 研究案例介绍
a. 导引头结构的参数与边界条件
b. 导引头结构的目标与约束条件
2. 案例分析与讨论
a. 采用离散系统模型简化的结果与分析
b. 采用连续系统模型简化的结果与分析
五、导引头结构力学模型简化的应用前景
1. 导引头结构模型简化在航天工程中的应用前景
2. 导引头结构力学模型简化的发展趋势 六、结论
总结导引头结构力学模型简化的重要性和现有方法的优缺点,并展望其未来发展前景。
速率稳定滚仰式导引头跟踪回路自抗扰控制器设计与仿真 2

速率稳定滚仰式导引头跟踪回路自抗扰控制器设计与仿真
一、引言
随着航空航天技术的不断发展,导弹和飞行器的控制系统设计也日益受到关注。导弹的导引头跟踪回路是其控制系统中的关键部分,其稳定性和精度对导弹的命中目标起着非常重要的作用。如何设计一种稳定性强、抗干扰能力强的导引头跟踪回路控制器成为了研究的热点。
自抗扰控制(Active Disturbance Rejection Control,ADRC)是一种新型的控制方法,它具有抗干扰能力强、收敛速度快、参数调节简单等优点,因此近年来在导弹和飞行器控制系统中得到广泛的应用。本文旨在利用ADRC算法设计速率稳定滚仰式导引头跟踪回路控制器,并对其进行仿真研究,以验证其稳定性和性能。
1. 系统建模
我们需要建立速率稳定滚仰式导引头跟踪回路的数学模型,以便进行控制器设计和仿真研究。导引头跟踪回路通常由俯仰通道和横滚通道组成,其中俯仰通道用来控制导弹的仰角,横滚通道用来控制导弹的滚转角。
导引头跟踪回路的动力学方程可以用如下形式表示:
\begin{cases}
J_{\theta}\ddot{\theta}=M_{\theta}-\frac{1}{T_{\theta}}\dot{\theta}-\frac{K_{w_{\theta}}}{T_{\theta}}w_{\theta}\\
J_{\phi}\ddot{\phi}=M_{\phi}-\frac{1}{T_{\phi}}\dot{\phi}-\frac{K_{w_{\phi}}}{T_{\phi}}w_{\phi}
\end{cases}
J_{\theta}和J_{\phi}为俯仰通道和横滚通道的转动惯量,\theta和\phi为俯仰通道和横滚通道的角度,M_{\theta}和M_{\phi}为俯仰通道和横滚通道的控制力矩,T_{\theta}和T_{\phi}为俯仰通道和横滚通道的时间常数,K_{w_{\theta}}和K_{w_{\phi}}为俯仰通道和横滚通道的扰动增益,w_{\theta}和w_{\phi}为系统的外部扰动。
自抗扰算法在导引头光电稳瞄系统中的应用雷海丽
自抗扰算法在导引头光电稳瞄系统中的应用 雷海丽
发布时间:2021-08-10T03:26:58.843Z 来源:《中国科技人才》2021年第12期 作者: 雷海丽 宋亚民 严宁 乔志峰[导读] 自抗扰控制算法能实时估计并补偿伺服系统在运行过程中受到的各种外界干扰和内部干扰,解决了现代控制理论中依赖数学模型的问题。将其应用到导引头的伺服控制中,可以解决导引头建模不确定性、探测器输出及传感器测量噪声多方面误差因素的影响,提高导引头的伺服性能,增强对外界扰动的隔离性能。
雷海丽 宋亚民 严宁 乔志峰
西安应用光学研究所 陕西西安 710065
摘要:自抗扰控制算法能实时估计并补偿伺服系统在运行过程中受到的各种外界干扰和内部干扰,解决了现代控制理论中依赖数学模型的问题。将其应用到导引头的伺服控制中,可以解决导引头建模不确定性、探测器输出及传感器测量噪声多方面误差因素的影响,提高导引头的伺服性能,增强对外界扰动的隔离性能。
关键词:自抗扰;隔离度;伺服性能
引言:
导引头是精确制导武器的核心部件,其伺服机构是实现视轴稳定和目标跟踪的执行装置,其性能直接影响导引头的制导精度。作为复杂的光、机电一体化装置,导引头伺服机构的研制涉及光学工程、惯性技术、机械工程及控制工程等多个学科领域,其控制性能受到陀螺随机误差、模型不确定性、干扰力矩、跟踪器滞后及多采样率等多方面误差因素的影响。现有的伺服机构研制大都将其作为一个独立的机电装置,很少从整个制导系统的角度去进行研究,所采用的测控方法多为经典的信号处理与控制方法。随着精确制导武器装备的发展,对导引头伺服机构的性能要求越来越高,稳定跟踪精度指标不断提高,采用传统的设计方法尤其是经典测控方法己很难实现这一目标,应用现代先进测控理论与技术来提高机构的控制性能显得尤为迫切。
1. ADRC控制系统概述
现代控制理论提出了许多控制算法,但这些算法大多以精准的数学模型为前提,而在工程实际中要得到控制系统准确的数学模型,几乎是不可能的,这成为了现代控制论应用的一大瓶颈。对于导引头来说,因此存在建模不确定性、探测器输出频率及传感器测量噪声等因素,基于精准数学模型的现代控制理论在导引头的伺服机构的调试中会有先天的不足之处,如何快且精确的进行导引头的伺服控制一直是一个比较难以解决的问题。
稳定平台电机负载仿真模型的建立及验证

第28卷第7期 2011年7月 机 电 工 程 Journal of Mechanical&Electrical Engineering Vol_28 No.7 Ju1.2011
稳定平台电机负载仿真模型的建立及验证
王乐勇,毛武军,邓方艺,赵文普
(中国空空导弹研究院,河南洛阳471009)
摘要:稳定平台可以很好地隔离载机飞行过程中的角扰动,而控制系统的设计对其隔离性能的实现至关重要。针对在使用Simulink 仿真时,数学模型中电机特性以及负载的影响难以确定的问题,通过实验数据对模型校准,以及设计的3种不同模拟负载进行了试 验验证,从而得到了精确的仿真模型。研究结果表明,该模型能够真实反应电机及负载的特性,有利于稳定平台控制系统的仿真设 计,保证了稳定平台的顺利交付。 关键词:稳定平台;数学仿真模型;Simulink工具箱;模拟负载 中图分类号:TP273;TH39 文献标志码:A 文章编号:1001—4551(2011)07—0831—04
Design and validate of electromotor loading model on stabilization platform
WANG Le—yong,MAO Wu-jun,DENG Fang—yi,ZHAO Wen—pu
(The Air—Air Missile Research Insititute of China,luoyang 47 1 009,China)
Abstract:The stabilized platform can be used to isolate carrier aircraft angle disturbance,SO the design of stabilization platform control sys— tem is very important to realize the performance of platform.In order to solve the problems that the mathematical model of motor characteris— tics and the loading is dificult to determine the influence of the problem by using Simulink toolbox,through the experimental data,the model calibration,and the design of three different load simulation were tested,thus the accurate simulation model was obtained.Research results show that the model can true respond motor and load characteristics,and it is favorable for the simulation design of the stabized platform con— trol system,guarantees the smooth delivery of stabilized platform. Key words:stabilized platform;mathematic model;Simulink toolbox;structural loading
一种低成本导引头伺服控制系统设计及仿真
笫36卷,增刊红外与激光工程2007年9月Vbl.36SupplenlentIn67aredandLaserEnginee血gSep.2007
一种低成本导引头伺服控制系统设计及仿真
周立钢,张聘义,胡海双,肖仁鑫,柳继勇
(昆明物理研究所,云南昆明650223)
摘要:低成本制导技术是精确制导技术的一个重要发展方向,能够以较低的成本显著提高现有武器系统的作战效能,具有较高的作战效费比。总结了国内外有关低成本制导技术的研究现状,主
要目的是在精确制导的基础上研究降低制导系统成本的方案,从而实现制导技术的低成本化。选用成本较低的微机械陀螺作为惯性传感器,稳定平台采用俯仰、偏航两轴稳定平台方式,在控制方式
上采用模拟控制。在此基础上对该方案进行数学建模和MAl凡AB仿真,最终得到了比较满意的仿真结果,并对伺服系统的仿真结果做了稳态分析和动态分析以及伺服系统隔离度分析,仿真结果说明
低成本伺服技术是可以实现的,而且稳态特性和动态特性都能够满足制导系统的要求。
关键词:低成本;建模;优化;仿真、中图分类号:TM383文献标识码:A文章编号:1007—2276(2007)增(探测与制导)一0358.05
Designandsimulation0flowcostinfraredseekerservosystem
ZHOULi—g觚g,zHANGPin—yi,HUHai—shuang,X队ORen—xin,UUJi-yong(Kun皿ngInsdmte0fPhysics,Ku衄ling650223,Cllina)
Abstract:LOw—costguided眦llIlologyisanimportantdeVelopmentaldirectionofprecisionguided
weapon,anditcane11llancetheef!ficiencyoft|legeneralweaponeVidentlywitIllowercost,sotllerateof
三轴陀螺稳定平台控制系统设计与实现_杨蒲
第15卷第2期 中国惯性技术学报 Vol.15 No.2 2007年4月 Journal of Chinese Inertial Technology Apr. 2007
文章编号:1005-6734(2007)02-0171-06
三轴陀螺稳定平台控制系统设计与实现
杨 蒲,李 奇
(东南大学 自动化研究所,南京 210096)
摘要:针对高精度光电导引系统快速隔离扰动、稳定视轴的要求,设计了以速率陀螺为核心构成的三轴陀螺稳定平台。结合某型号电视导引头设计过程,详细介绍了该三轴陀螺稳定平台的结构组成、主要元器件选型,以及软硬件实现。分析了陀螺稳定平台的隔离扰动原理,设计了多闭环复合控制结构,给出了系统各组成部分的模型,合理简化后建立了系统数学模型,并按照频域分析法设计了控制算法。对于陀螺信号噪声问题,设计了小波阈值滤波方法,有效地消除了反馈信号的噪声,提高了系统控制精度。整机测试表明,该陀螺稳定平台满足了导引头系统设计指标要求,具有较高的跟踪精度;能够在实验室条件下,进行多种电视跟踪模拟实验,为实际设备的研制提供了真实有效的数据。 关 键 词:稳定平台;速率陀螺;DSP;伺服控制 中图分类号:U666.1 文献标识码:A
Design and realization of control system for three-axis
gyro stabilized platform
YANG Pu, LI Qi
(Research Institute of Automation, Southeast University, Nanjing 210096, China)
Abstract: In view of the requirements of isolating disturbances and stabilizing optical axis of high-precision photoelectric guidance system, a three-axis stabilized platform system centering on the rate gyro was designed. Based on the design process of a TV guidance header, the mechanical structure constitution, main components selection and software and hardware realization were introduced. The disturbance-isolation theory of the stabilized platform was analyzed and the control structure including multiple closed-loops was designed. Each part of the control system was modeled, and then by simplifying their equations, the whole system model was founded and the control method was designed according to the frequency domain analysis method. To eliminate the gyro’s noise signal, a wavelet threshold filter was proposed, which can depress the feedback noise signal effectively and improve the control precision. The testing results on the equipment show that the gyro stabilized platform system meets the presetting performance demands and has higher tracking precision. Many kinds of TV tracking simulation experiments can be implemented in the laboratory, and this provides real and effective data for the development of practical equipments. Key words: stabilized platform; rate gyro; DSP; servo control 电视成像导引设备作为惯导武器的核心部分,对武器命中目标的精度起着十分重要的作用。由于导弹在飞行过程中,
导引头隔离度相位滞后对寄生回路稳定性影响研究
第32卷第1期 2 0 1 1年1月 兵 工 学 报 ACTA ARMAMENTARII Vol,32 NO.1 Jan. 201l
导引头隔离度相位滞后对寄生回路稳定性影响研究
杜运理,夏群利,祁载康
(北京理工大学宇航学院,北京100081)
摘要:为了分析隔离度对制导控制系统稳定性的影响,提出了隔离度寄生回路的概念,在考虑
隔离度相位滞后的基础上,建立了导引头隔离度寄生回路模型,通过对寄生回路无量纲化并采用劳
斯稳定判据计算得到了寄生回路负反馈和正反馈时的稳定域,在复频域分析了不同隔离度滞后角
对寄生回路稳定域的影响。仿真证明相位滞后角的增大会降低系统的稳定域,但稳定域最小点不
是出现在一180。相位滞后,而是出现在大约一140。时。所得结论对导弹制导控制系统初步方案确
定具有指导作用。
关键词:航天器结构与设计;导 】头隔离度;隔离度寄生回路;稳定性;隔离度相位滞后
中图分类号:TJ765.3 文献标志码:A 文章编号:1000.1093(2011)01.0028-05
Research on Effect of Seeker Disturbance Rej ection Rate with
Phase Lag on Stability of Parasitical Loop
DU Yun—li,XIA Qun—li,QI Zai—kang
(School of Aerospace Engineering,Beijing Institute of Technology,Beijing 100081,China)
Abstract:In order to analyze the effect of disturbance rejection rate on stability of the guidance system,
the conception of seeker disturbance rejection rate parasitical loop was presented.A model of parasitical
导引头伺服系统隔离度与测试
第17卷第8期 2009年8月 光学精密工程 0ptics and Precision Engineering Vo1.17 No.8 Aug.2009
文章编号 1004—924X(2009)08—1993—06
导引头伺服系统隔离度与测试
朱华征,范大鹏,马东玺,周晓尧
(国防科技大学机电工程系,湖南长沙410073)
摘要:角扰动隔离是导引头的一个重要功能,通常用隔离度来评价导引头的扰动隔离性能。为了实现对导引头隔离度的 快速测试,本文分析了导引头直接稳定和间接稳定的扰动隔离原理,建立了导引头的隔离度模型,最后通过分析导引头 的稳定回路结构,提出了一种适用于导引头伺服系统调试阶段的,基于dSPACE半实物仿真系统的隔离度测试方法。该 方法通过在稳定回路中施加干扰信号实现隔离度的快速测试,不需要使用飞行仿真转台模拟载体运动。与传统测试方 法相比,具有系统组成简单、测试速度快的特点。采用该方法对某红外成像导引头稳定回路进行了隔离度测试,测试结 果接近于传统测试方法的测试结果,其误差<2 dB,表明使用该方法测量导引头或其他动载体光电平台的隔离度是可行 的。 关 键 词:导引头;伺服系统;扰动隔离;隔离度;dSPACE 中图分类号:TJ765.331 文献标识码:A
Disturbance isolation index of seeker servo system and its test
ZHU Hua—zheng,FAN Da—peng,MA Dong—xi,ZHOU Xiao—yao
(School of Mechanical and Electronics Engineering,National University of Defense Technology,Changsha 410073,China)
Abstract:Angular disturbance isolation evaluated by a isolation index is an important function of a