
北京工业大学控制工程实验报告
. 精选 控制工程基础课程 实验报告
北京工业大学 机电学院 班号 彩虹人.
精选 实验一 控制系统的阶跃响应实验
二、实验内容 1、传递函数102102)(1ssGs 图像结果: Step Response
Time (seconds)Amplitude
012345600.20.40.60.8
0.950.9811.021.051.21.4System: sysPeak amplitude: 1.35Overshoot (%): 35.1At time (seconds): 1.06System: sysTime (seconds): 2.53Amplitude: 0.954System: sysTime (seconds): 3.55Amplitude: 1.02
代码: num=[10]; den=[1 2 10]; damp(den) Eigenvalue Damping Frequency -1.00e+00 + 3.00e+00i 3.16e-01 3.16e+00 -1.00e+00 - 3.00e+00i 3.16e-01 3.16e+00 (Frequencies expressed in rad/TimeUnit) step(num,den) . 精选 实验值 理论值 峰值Cmax(tp) 1.3509 1.351 峰值时间(tp) 1.0492s 1.047s 过渡时间ts %5 2.518s 3s %2 3.5147s 4s
理论值计算:
%13.12%100445147.3%%07.16%10033518.2%%21.0%100047.1047.10492.1%%0074.0%100351.1351.13509.1%4/43/3047.11/351.11212121/maxth2
athathpnathnathnpth
tttcstst
st
eC
ΔΔΔΔξωξωωξπξξπ
2、.
精选 3、 .
精选 4、1022123)s(3sssG :
102431234)(4ssssGs :
七、实验报告要求: (1)分析系统的阻尼比和无阻尼振荡频率对系统阶跃响应的影响
答:阻尼比决定了振荡特性,0<<1越小,其阶跃响应超调量越大,上升时间越长。,0<. 精选 <1, 有振荡>1,无振荡。系统无阻尼振荡频率越大,阶跃响应的反应速度
越快. (2)分析响应曲线的零初值,非零初值与系统模型的关系 答:当分子、分母多项式阶数相等时响应曲线初值不为0,当分子多项式的阶数低于分母多项式的结束时相应曲线的初值为零初值。 (3)分析响应曲线的稳态值与系统模型的关系 答:当分子、分母多项式阶数相等时响应曲线稳态值为零;当分子多项式的阶数低于分母多项式的结束时相应曲线的稳态值为1.
八、思考题:分析系统零点对阶跃响应的影响 答:当系统存在不稳定零点时,系统的阶跃响应可能有向下的峰值,,零点的存在使振荡响应增加。
实验二 控制系统的脉冲响应实验 二、实验内容 1、102102)(1ssGs .
精选 实验值 理论值 峰值Cmax(tp) 2.0853 * 峰值时间(tp) 0.4197s * 过渡时间ts %5 3.8819s *
%2 4.9311s * 2、.
精选 七、实验报告要求: (1)分析系统的阻尼比和无阻尼振荡频率脉冲响应的影响 答:系统的阻尼比(0长;系统的阻尼比ζ决定了其振荡特性:ζ>1 时,无振荡、无超调,阶跃响应非周期趋于稳态输出,0响应的反应速度越快。 (2)分析响应曲线的零初值、非零初值与系统模型的关系 答:当分子、分母多项式阶数相等时响应曲线初值为非零初值,当分子多项式的阶数低于分母多项式的结束时相应曲线的初值为零初值。 (4)分析响应曲线的稳态值与系统模型的关系 答:当分子、分母多项式阶数相等时响应曲线稳态值为0;当分子多项式的阶数低于分母多项式的结束时相应曲线的稳态值为1.
八、思考题: 分析系统零点对单位脉冲响应曲线的影响 答:当系统存在不稳定零点时,系统的阶跃响应可能有向下的峰值。
实验四 控制系统的伯德图实验
二、实验内容. 精选 10-1100101102103-180-135-90-450Phase (deg)
Bode Diagram
Frequency (rad/s)-80-60-40-2002040
System: 1Frequency (rad/s): 0.345Magnitude (dB): 0.0105
Magnitude (dB)System: 5Frequency (rad/s): 0.334Magnitude (dB): -0.0674
12345
1、1,ζ=0.01 ; 2,ζ=0.1 ;1,3=0.5 ;4,ζ=1 ;5,ζ=2 ; 2、
-140-120-100-80-60-40-200204060
Magnitude (dB)
10-1100101102103104-270-225-180-135-90Phase (deg)
Bode DiagramGm = 10.8 dB (at 31.6 rad/s) , Pm = 22.3 deg (at 16.3 rad/s)
Frequency (rad/s) .
精选 -150-100-50050100
Magnitude (dB)
10-1100101102103104-270-225-180-135-90Phase (deg)
Bode DiagramGm = 10.8 dB (at 31.6 rad/s) , Pm = 22.3 deg (at 16.3 rad/s)
Frequency (rad/s) 3、
-100-80-60-40-20020406080100
Magnitude (dB)
10-210-1100101102103-180-150-120Phase (deg)
Bode DiagramGm = -Inf dB (at 0 rad/s) , Pm = 54.9 deg (at 3.02 rad/s)
Frequency (rad/s)k=3 .
精选 实验五 控制系统的极坐标图实验
二、实验内容 1、
-1-0.9-0.8-0.7-0.6-0.5-0.4-0.3-0.2-0.10-20-15-10-505101520Nyquist Diagram
Real AxisImaginary Axis
2、T1>T2:绿 T2>T1:蓝.
精选 3、T1>T2:绿 T2>T1:红 如有侵权请联系告知删除,感谢你们的配合!
北京科技大学过程控制实验报告
实验报告课程名称:过程控制系统实验项目名称:被控对象特性测试实验日期与时间: 2022.07 指导教师:班级:姓名:学号:成绩:一、实验目的要求1.了解控制对象特性的基本形式。
2.掌握实验测试对象特性的方法,并求取对象特性参数二、实验内容本节实验内容主要完成测试对象特性,包含以下两部分内容:1.被控对象特性的实验测定本实验采用飞升曲线法(阶跃向应曲线法)测取对象的动特性。
飞升曲线是指输入为阶跃信号时的输出量变化的曲线。
实验时,系统处于开环状态,被控对象在某一状态下稳定一段时间后,输入一阶跃信号,使被控对象达到另一个稳定状态,得到被控对象的飞升曲线。
在实验时应注意以下的一些问题:1)测试前系统应处于正常工作状态,也就是说系统应该是平衡的。
采取一切措施防止其他干扰的发生,否则将影响实验结果。
2)在测试工作中要特别注意工作点与阶跃幅度的选取。
作为测试对象特性的工作点,应该选择正常工作状态,也就是在额定负荷及正常的其他干扰下,因为整个控制过程将在此工作点附近进行。
阶跃作用的取值范围为其额定值的 5-10%。
如果取值太小,由于测量误差及其它干扰的影响,会使实验结果不够准确。
如果取值过大,则非线性影响将扭曲实验结果。
不能获得应有的反应曲线,同时还将使生产长期处于不正常的工作状态,特别是有进入危险区域的可能性,这是生产所不能允许的。
3)实验时,必须特别注意的是,应准确地记录加入阶跃作用的计时起点,注意被调量离开起始点时的情况,以便计算对象滞后的大小,这对以后整定控制器参数具有重要的意义。
4)每次实验应在相同的条件下进行两次以上,如果能够重合才算合格。
为了校验线性,宜作正负两种阶跃进行比较。
也可作不同阶跃量的实验。
2.飞升曲线数据处理在飞升曲线测得以后,可以用多种方法来计算出所测对象的微分方程式,数据处理方法有面积法、图解法、近似法等。
面积法较复杂,计算工作量较大。
近似法误差较大,图解法较方便,误差比近似法小。
计算机控制工程实验报告
计算机控制工程实验一 实验目的 试验目的:1了解计算机控制系统的基本构成结构和掌握计算机控制系统的原理;熟悉计算机控制系统的设计过程。
2掌握控制器的设计方法;能够利用最小拍有纹波,最小拍无纹波,大林算法,数字PID 四种方法设计数字控制器。
并体会四种算法设计的不同。
比较不同控制器的设计方法的区别,在编程和仿真的过程中,学习MATLAB 软件的使用,通过Matlab 工具仿真控制效果,掌握不同控制器的特点;3 通过本实验积累在具体控制工程中分析与解决具体问题的能力,并熟悉设计控制系统的过程。
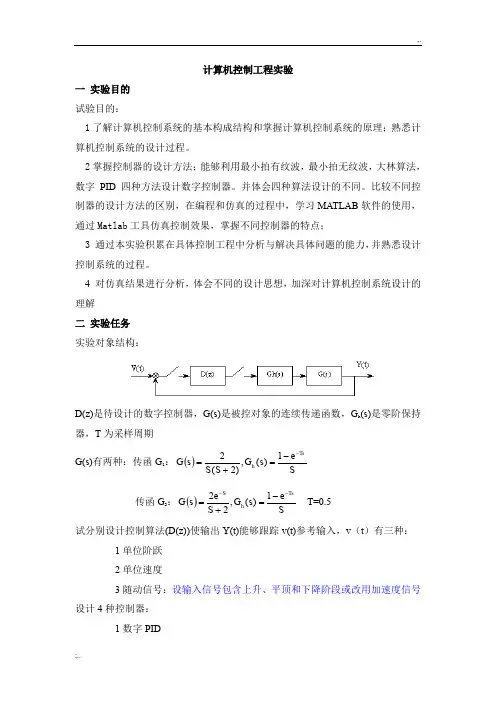
4 对仿真结果进行分析,体会不同的设计思想,加深对计算机控制系统设计的理解 二 实验任务 实验对象结构:D(z)是待设计的数字控制器,G(s)是被控对象的连续传递函数,G h (s)是零阶保持器,T 为采样周期G(s)有两种:传函G 1:()Se s G S S s G Tsh --=+=1)(,)2(2传函G 2:()Se s G S e s G Tsh S ---=+=1)(,22 T=0.5 试分别设计控制算法(D(z))使输出Y(t)能够跟踪v(t)参考输入,v (t )有三种:1单位阶跃 2单位速度3随动信号:设输入信号包含上升、平顶和下降阶段或改用加速度信号设计4种控制器:1数字PID2大林算法3最小拍(最速跟踪) 4最小拍无纹波三 数字控制器的设计、实验设计与仿真结果 1 有纹波的最小拍控制器(1)传函G 1的最小有纹波控制器设计广义对象的Z 传递函数为:故输入阶跃信号时被控对象为G 1(s)的控制器设计对单位阶跃信号,1=q 所以,因为, 且)('1z F 的首项为1,所以有,)('1z F =1, 即则数字控制器为: 输入阶跃信号时被控对象为G 1(s)的控制器设计:)368.01)(1()717.01(184.0)2(21)(1111-------+=⎥⎦⎤⎢⎣⎡+⋅-=z z z z s s s e Z z G Ts 11111=-===---j z N M d ,,,)()('1z F z z -=φ)()1()('11z F z z e --=φ01)(deg '1=-+=-m d z F )1()(1--=z z e φ1)(1)(-=-=z z z e φφ)717.01()368.01(43.5)()()(1)(11--+-=⋅=z z z z z G z D eφφ输入阶跃信号时被控对象为G 1(s)的仿真结果:输入速度信号时被控对象为G 1(s)的控制器设计对单位速度信号,2=q 所以,因为, 且)('1z F 的首项为1,所以有,)('1z F =1, 即则数字控制器为:输入速度信号时被控对象为G 1(s)的控制器设计:)()('1z F z z -=φ)()1()('121z F z z e --=φ01)(deg '1=-+=-m d z F 21)1()(--=z z e φ212)(1)(---=-=z z z z e φφ)717.01)(1()368.01)(5.01(86.10)()()(1)(1111----+---=⋅=z z z z z z z G z D e φφ输入速度信号时被控对象为G 1(s)的仿真结果:输入随动信号时被控对象为G 1(s)的控制器设计设计的随动信号是有单位速度信号叠加而成的,最高阶次为2,设计的控制器与单位速度信号相同。
北京工业大学 信息处理工程实验报告 IIR
北京工业大学信息处理工程实验报告IIR专业:电子信息工程姓名:周鸿宇学号:12021031指导教师:席大林完成日期:2015年5月19日A、设定指标设计按格式打印H数组(5分)printf("\n");printf("H(z)=");for(k=0;k<L;k++){printf("{%.2lf+",H[k][0][0]);if(H[k][0][1]!=0)printf("%.2lf*Z^(-1)",H[k][0][1]);if(H[k][0][2]!=0)printf("+%.2lf*Z^(-2)",H[k][0][2]);if(H[k][0][3]!=0)printf("+%.2lf*Z^(-3)",H[k][0][3]);if(H[k][0][4]!=0)printf("+%.2lf*Z^(-4)}",H[k][0][4]);printf("\n / ");printf("{%.2lf",H[k][1][0]);if(H[k][1][1]!=0)printf("+%.2lf*Z^(-1)",H[k][1][1]);if(H[k][1][2]!=0)printf("+%.2lf*Z^(-2)",H[k][1][2]);if(H[k][1][3]!=0)printf("+%.2lf*Z^(-3)",H[k][1][3]);if(H[k][1][4]!=0)printf("+%.2lf*Z^(-4)}",H[k][1][4]);if(k!=L-1)printf("\n * ");}getch();B、对H数组分母常系数归一(10分)printf("\n");printf("归一化H(z)=");for(k=0;k<L;k++){for(l=0;l<5;l++){H[k][0][l]=H[k][0][l]/H[k][1][0];H[k][1][ l]=H[k][1][l]/H[k][1][0];}printf("{%.2lf+",H[k][0][0]);if(H[k][0][1]!=0)printf("%.2lf*Z^(-1)",H[k][0][1]);if(H[k][0][2]!=0)printf("+%.2lf*Z^(-2)",H[k][0][2]);if(H[k][0][3]!=0)printf("+%.2lf*Z^(-3)",H[k][0][3]);if(H[k][0][4]!=0)printf("+%.2lf*Z^(-4)}",H[k][0][4]);printf("\n / ");printf("{%.2lf",H[k][1][0]);if(H[k][1][1]!=0)printf("+%.2lf*Z^(-1)",H[k][1][1]);if(H[k][1][2]!=0)printf("+%.2lf*Z^(-2)",H[k][1][2]);if(H[k][1][3]!=0)printf("+%.2lf*Z^(-3)",H[k][1][3]);if(H[k][1][4]!=0)printf("+%.2lf*Z^(-4)}",H[k][1][4]);if(k!=L-1)printf("\n + ");}getch();C、画幅频特性图(5分)幅度:double btw20lgHz(double f,double fs,double H[][2][5],int L){double wT,sum;int i;wT=8*f*atan(1.0)/fs;COMPLEX z_1(cos(wT),-sin(wT));for(sum=0,i=0;i<L;i++){sum=sum+20*log10(abs(polyval(&(H[i][0][0]),5,z_1)/polyval(&(H[i][1][0]),5,z_1)));}return sum;}相位:double btw20lgHz1(double f,double fs,double H[][2][5],int L){double wT,sum,b,c,i,r;int k,e;wT=8*f*atan(1.0)/fs;COMPLEX z_1(cos(wT),-sin(wT)),a=COMPLEX(r,i);for(sum=0,k=0;k<L;k++){a=(polyval(&(H[k][0][0]),5,z_1)/polyval(&(H[k][1][0]),5,z_1 ));sum=sum+(atan2(a.i,a.r));}return sum;}上图为幅度图,下边为相位图D、给定信号做数据采集(5分)x2[i]=COMPLEX(4*sin(M_PI*2*350*i/fs)+4*sin(M_PI*2*150*i/fs )+4*sin(M_PI*2*100*i/fs)+4*sin(2*M_PI*250*i/fs),0);window2("采样",-10,-50, 100,100, "w","phase");xy2(RED);plotgri1(RED,BLUE,x2,512);plotxy2(GREEN,3,i,4*sin(M_PI*2*350*i/fs)+4*sin(M_PI*2*150* i/fs)+4*sin(M_PI*2*100*i/fs)+4*sin(2*M_PI*250*i/fs));getch();信号为:4*sin(M_PI*2*350*i/fs)+4*sin(M_PI*2*150*i/fs)+4*sin(M_PI*2*100* i/fs)+4*sin(2*M_PI*250*i/fs)E、编写4阶DF,验证DF(10分)/1、自定一四阶滤波(函数见下一题的通用函数)输入为冲击函数,0处为1,其余为零。
工控实验报告

工业控制计算机实验报告实验一A/D、D/A 转换实验一、实验目的1.了解温控系统的组成。
2.了解NI 测量及自动化浏览器的使用并对数据采集卡进行设置。
3.了解Dasylab 软件的各项功能,并会简单的应用。
4.通过实验了解计算机是如何进行数据采集、控制的。
二、实验设备微型计算机、NI USB 6008 数据采集卡、温度控制仪、温箱。
三、实验内容1.了解温度控制系统的组成。
2.仔细观察老师对数据采集卡输入输出任务建立的过程及设置还有dasylab 基本功能的演示。
3.仔细阅读dasylab 相关文档,学习帮助文件tutorial 了解其基本使用方法。
4.动手实践,打开范例,仔细揣摩,并独立完成数据采集卡输入输出任务的建立并建立并运行单独的AD 及DA 系统,完成之后,按照自己的需要及兴趣搭建几个简单的系统运行。
四、温控系统的组成计算机温度控制系统由温度控制仪与计算机、数据采集卡一起构成,被控对象为温箱,温箱内装有电阻加热丝构成的电炉,还有模拟温度传感器AD590。
系统框图如图所示:五、温控仪基本工作原理温度控制仪由信号转换电路、电压放大电路、可控硅移相触发器及可控硅加热电路组成。
被控制的加热炉允许温度变化范围为0~100℃.集成电路温度传感器AD590(AD590 温数据采集卡温度控制仪温箱度传感器输出电流与绝对温度成正比关系,灵敏度为1uA/K).将炉温的变化转换为电流的变化送入信号转换、电压放大电路.信号转换电路将AD590 送来的电流信号转换为电压信号,然后经精密运算放大器放大、滤波后变为0~5V 的标准电压信号,一路送给炉温指示仪表,直接显示炉温值。
另一路送给微机接口电路供计算机采样.计算机通过插在计算机USB 总线接口上的NI USB 6008 12 位数据采集卡将传感器送来的0~5V 测量信号转换成0~FFFH 的12 位数字量信号,经与给定值比较,求出偏差值,然后对偏差值进行控制运算,得到控制度变化的输出量,再经过NI USB 6008 将该数字输出量经12 位D/A 转换器变为0~5V 的模拟电压信号送入可控硅移相触发器,触发器输出相应控制角的触发脉冲给可控硅,控制可控硅的导通与关断,从而达到控制炉温的目的。
北京科技大学_计算机控制实验报告

《计算机控制技术》实验报告学院自动化学院专业班级自1303同组成员姓名学号2016年 6月目录实验一过程通道和数据采集处理 (3)一、输入与输出通道 (3)1. AD 转换实验` (4)2. DA 转换实验` (17)二、信号的采样与保持` (20)1. 零阶保持实验` (20)三、数字滤波 (24)1. 一阶惯性实验 (24)实验二开环系统的数字程序控制 (29)数字PWM 发生器和直流电机调速控制 (29)一、实验目的 (29)二、实验内容` (29)三、实验所用仪表及设备 (29)四、实验原理及步骤 (29)五、思考题 (33)实验三数字PID闭环控制 (33)数字PID控制算法 (33)积分分离法PID控制 (34)简易工程法整定PID 参数 (41)扩充临界比例度法 (42)扩充响应曲线法 (43)实验一过程通道和数据采集处理为了实现计算机对生产过程或现场对象的控制,需要将对象的各种测量参数按要求转换成数字信号送入计算机;经计算机运算、处理后,再转换成适合于对生产过程进行控制的量。
所以在微机和生产过程之间,必须设置信息的传递和变换的连接通道,该通道称为过程通道。
它包括模拟量输入通道、模拟量输出通道、数字量输入通道、数字量输出通道。
模拟量输入通道:主要功能是将随时间连续变化的模拟输入信号变换成数字信号送入计算机,主要有多路转化器、采样保持器和A/D转换器等组成。
模拟量输出通道:它将计算机输出的数字信号转换为连续的电压或电流信号,主要有D/A 转换器和输出保持器组成。
数字量输入通道:控制系统中,以电平高低和开关通断等两位状态表示的信号称为数字量,这些数据可以作为设备的状态送往计算机。
数字量输出通道:有的执行机构需要开关量控制信号 (如步进电机),计算机可以通过I/O 接口电路或者继电器的断开和闭合来控制。
输入与输出通道本实验教程主要介绍以A/D 和D/A 为主的模拟量输入输出通道,A/D 和D/A 的芯片非常多,这里主要介绍人们最常用的ADC0809 和TLC7528。
北航智能控制实验报告

一、实验背景随着科技的不断发展,智能控制技术在各个领域得到了广泛应用。
为了让学生深入了解智能控制的基本原理和应用,本实验旨在通过北航智能控制实验平台,对智能控制技术进行实践操作,培养学生动手能力和创新思维。
二、实验目的1. 理解智能控制的基本概念和原理;2. 掌握智能控制算法的设计与实现;3. 熟悉智能控制实验平台的使用方法;4. 提高学生的动手能力和创新思维。
三、实验内容1. 智能控制基础理论(1)智能控制的基本概念:智能控制是研究如何使机器具有类似人类智能的控制能力,实现自主决策、自主学习和自适应控制的技术。
(2)智能控制的基本原理:主要包括模糊控制、神经网络控制、遗传算法控制等。
2. 智能控制算法设计与实现(1)模糊控制算法:设计模糊控制器,实现对被控对象的稳定控制。
(2)神经网络控制算法:设计神经网络控制器,实现对被控对象的快速响应和精确控制。
(3)遗传算法控制算法:设计遗传算法控制器,实现对被控对象的优化控制。
3. 智能控制实验平台操作(1)熟悉智能控制实验平台的结构和功能,包括硬件设备、软件界面等。
(2)根据实验要求,搭建实验系统,包括被控对象、控制器、传感器等。
(3)进行实验参数设置,包括控制算法参数、被控对象参数等。
(4)观察实验结果,分析实验现象,验证控制效果。
四、实验步骤1. 实验准备:了解实验目的、内容、步骤和要求,准备好实验所需的设备和工具。
2. 理论学习:学习智能控制的基本概念、原理和算法,为实验操作打下理论基础。
3. 系统搭建:根据实验要求,搭建实验系统,包括被控对象、控制器、传感器等。
4. 参数设置:根据实验要求,设置控制算法参数、被控对象参数等。
5. 实验操作:按照实验步骤进行操作,观察实验现象,记录实验数据。
6. 数据分析:对实验数据进行分析,验证控制效果,评估实验结果。
7. 实验总结:总结实验过程中遇到的问题、解决方法以及实验心得体会。
五、实验结果与分析1. 模糊控制实验:通过调整模糊控制器参数,实现了对被控对象的稳定控制,验证了模糊控制算法的有效性。
北工大控制科学与工程学科等级
北工大控制科学与工程学科等级摘要:1.北京工业大学控制科学与工程学科简介2.控制科学与工程学科的评估等级3.学科的优势与特点4.发展前景与展望正文:北京工业大学控制科学与工程学科简介北京工业大学(Beijing University of Technology,简称“北工大”)是一所以工为主,工学门类涵盖广泛的全国重点大学。
其中,控制科学与工程学科作为北工大的优势学科之一,具有较高的学术声誉和社会影响力。
该学科主要研究控制理论与控制工程、系统工程、检测技术与自动化装置、模式识别与智能系统等领域,以培养具备创新能力、实践能力和团队协作能力的高级工程技术人才。
控制科学与工程学科的评估等级根据我国教育部学位与研究生教育发展中心的评估结果,北京工业大学控制科学与工程学科在第四轮学科评估中获得A-等级,排名全国前10%。
这充分体现了该学科在学术研究、人才培养、社会服务等方面的综合实力。
学科的优势与特点北工大控制科学与工程学科具有以下优势与特点:1.师资力量雄厚,拥有一批在国内外具有影响力的学术领军人物和优秀青年学者;2.科研成果丰富,承担了多项国家级、省部级重点项目,取得了世界领先的研究成果;3.实验设施完善,具备先进的实验设备和条件,为科研和教学提供了有力保障;4.产学研结合紧密,与企业合作密切,促进了科研成果的转化与应用;5.国际交流广泛,与多个国际知名高校和研究机构建立了合作关系,提升了学科的国际化水平。
发展前景与展望站在新的历史起点上,北京工业大学控制科学与工程学科将继续保持优良的学术传统,发挥学科优势,加强内涵建设,提高学科整体水平。
在未来的发展中,学科将:1.深化教育教学改革,提高人才培养质量;2.加大科研创新力度,提升科学研究水平;3.拓展产学研合作,服务国家和社会发展;4.加强国际交流与合作,提升学科的国际影响力;5.着力引进和培养高层次人才,增强学科可持续发展能力。
基于LabVIEW的电子学实验过程教学改革
性劳动 , 精力很难集 中在实验台上。
2实验 自动 化 测试 的框 架
高校实验室教学设备数量有限, 特别是一些贵 重仪器 , 要做到学生与设备一对一配套是不现实的。 在传统的实验室教学模式 中, 一般会将学生分为若
收稿 日期 : 0 一 3 O 2 6 O 一l 0 作者简介 : 张
维普资讯
第5 卷 第 2期 20 0 6年 4月
J RA o BJ G OAI A & E N A I 0 N L FE北京工业职业技C I L U I VCT NL T 术 学院学报 o ! I N O HC F
R Y
№r 05 A2 0. p V1 . 0 .2 6
实验信息 , 特别是实验数据 的存储 、 分析和查询
是 电子学实验的一个重要内容。在传统实验教学模
容, 是培养学生电子技术应用 和工程设计 能力不可
缺少的教学环节。由于其面向的是一个发展迅速 的 学科 , 所以实验室教学方法 、 手段和水平也要不断改 进和提高 , 以适应学科的发展。 1 传统电子学实验窒教学模式的弊端
0引言
干小组 , 以组为单位作实验 , 使部分同学难以全部参
与和投入 , 没能充分 了解和掌握实验全过程。 12实验信息管理混乱 .
实验室是教学 、 科研的重要基地 , 实验室的建设 也反映了学校的教学体系、 学科建设和管理体制的
计算机工业控制实验报告
学生实验报告实验课程名称计算机工业控制技术开课实验室CAD/CAM计算机实验室《 AD和DA接口实验》实验报告四、实验步骤1.打开Keil软件,新建一个工程project2.新建一个文件,在新建文件中新建这个工程。
3. 选择Atmel中的AT98C51 。
4. 新建一个text文件并保存为C语言格式5.调整Target的Options,其中target的Xtal调整为11.0592兆赫兹,ouput中选上creat HEX File6.添加刚建好的文本文件到组(Add File to Group “Source Group 1”)7.输入程序并进行检测是否有错误或警告,直到无错误无警告为止。
8. 打开驱动器,选择STC89C52RC,打开程序文件Step1:选择单片机型号为STC89C52RCStep2:打开程序文件Step3:选择串行口为COM3,最高波特率为默认值Step4:默认选项Step5:下载,打开芯片上的开关《人机交互接口技术实验》实验报告1.打开Keil软件,关掉之前的工程,新建一个工程project2.选择Atmel中的AT89C513.新建一个Text文本,并保存为“.c”格式3.更改Target 的选项 Target 中 Xtal 为11.0592 MHZ,以及Output 中的选项4.添加刚建立的“.c”文件到组5.编写程序,然后检测程序时候有错,有错便修改程序至无错误6.打开驱动器,选择STC89C52RC,打开程序文件Step1:选择单片机型号为STC89C52RCStep2:打开程序文件Step3:选择串行口,最高波特率为默认值Step4:默认选项Step5:下载,打开芯片上的开6.按下实验芯片上的键,看显示结果是否正确,不正确在进行调试程序,修改程序等。
六、实验程序(源程序)#include<reg52.h>#define uint unsigned int //宏定义#define uchar unsigned charsbit duan=P2^6; //定义段选sbit wei=P2^7; //定义位选uchar code table[]={ //0--F显示代码case 0x77:num=16;break;}while(temp!=0xf0){temp=P3;temp=temp&0xf0;}}}return num ; /*返回num用数组代码显示出来*/}七、实验结果记录及分析答:实验程序传入芯片后,按芯片上的不同键,会显示不同的数。
本现代控制实验报告(3篇)
第1篇实验名称:现代控制实验实验日期:2023年X月X日实验地点:XXX实验室实验指导老师:XXX一、实验目的1. 理解现代控制理论的基本概念和原理。
2. 掌握使用MATLAB进行控制系统设计与仿真。
3. 学习使用控制器参数整定方法,提高控制系统的性能。
4. 分析系统稳定性,掌握李雅普诺夫稳定性理论的应用。
二、实验原理现代控制理论主要研究如何设计控制器,使系统的动态性能满足特定的要求。
实验中,我们将通过MATLAB软件实现以下内容:1. 控制系统建模:使用传递函数、状态空间等数学模型描述控制系统。
2. 控制器设计:设计PID控制器、模糊控制器等,实现系统性能的优化。
3. 系统仿真:在MATLAB中搭建仿真模型,观察控制效果。
4. 稳定性分析:运用李雅普诺夫稳定性理论,分析系统的稳定性。
三、实验器材1. MATLAB软件2. 电脑3. 控制系统实验平台四、实验内容1. 控制系统建模(1)根据实验平台提供的参数,建立控制系统的传递函数模型。
(2)使用MATLAB的控制系统工具箱,将传递函数模型转换为状态空间模型。
2. 控制器设计(1)设计PID控制器,通过调整参数实现系统性能的优化。
(2)设计模糊控制器,使用MATLAB的模糊逻辑工具箱实现控制器的设计。
3. 系统仿真(1)在MATLAB中搭建仿真模型,将控制器与被控对象连接。
(2)设置仿真参数,进行系统仿真,观察控制效果。
4. 稳定性分析(1)使用李雅普诺夫稳定性理论,分析系统的稳定性。
(2)根据稳定性分析结果,调整控制器参数,提高系统稳定性。
五、实验步骤1. 打开MATLAB软件,进入控制系统工具箱。
2. 根据实验平台提供的参数,建立控制系统的传递函数模型。
3. 将传递函数模型转换为状态空间模型。
4. 设计PID控制器和模糊控制器,并设置控制器参数。
5. 在MATLAB中搭建仿真模型,将控制器与被控对象连接。
6. 设置仿真参数,进行系统仿真,观察控制效果。