
陀螺寻北技术概述
1概述 陀螺寻北技术概述
技术中心赵治伟 厂办许卫东
从古至今,人们都有定方向的要求。早在
几千年前,中国的四大发明之一——指南针,
就是我们的祖先用来定方向的重要工具之
近几百年来,在陆地、航海、航空等领域,
无论是民用还是军用,都不能离开确定方向
的问题,而且,对定向还提出了越来越高的精
度要求。随着科学技术尤其是电子计算机技
术的突飞猛进,近几十年来,多种类型高精度
的定向寻北设备不断的出现。发展趋势是向
自动化、快速、高精度方向发展。
军用战车,如火炮、坦克、导弹发射车等,
对自身的性能要求越来越高,只有工作的快
速准确和灵活可靠,并能适应任何恶劣的气
候和复杂的战场环境,才能在现代战场上争
取到主动权,从而顺利完成任务。由于现代战
争所要求的快速性和机动性,重火器必须要
进入阵地就打,而打完就能撤离。这样,能快
速确定自身方位和坐标的自主式陆地车辆导
航系统便具有了非同寻常的意义。为此,国内
外许多单位除了努力提高车辆自身的性能以
外,都在积极研制自主式陆地车辆导航系统。
我厂和北京理工大学共同研制的陆地车辆定
位定向导航系统就是这样一种具有一定先进
性的导航系统。寻北仪为陆地车辆导航系统
提供航向基准,它的精度直接影响着整个导
航系统的精度。因此,寻北仪是陆地车辆导航
系统中的关键部件之一。当寻北仪用于间接
宝成科技 瞄准的武器设备时,由于它具有很好的机动
性,可以在许多未知地点更加灵活地工作,提
高了武器装备的适应性和生存能力。
捷联式寻北仪是寻北技术的新发展。以
前采用吊丝(摆式)或平台式寻北,吊丝摆式
寻北仪虽然比较成熟,而且寻北精度也较高,
但是操作复杂不易实现自动化,也不便于在
车上使用;平台式寻北仪是个复杂的精密机
电设备,其造价高,调试与维护较困难,也限
制了它的应用。捷联式寻北仪抛弃了复杂的
机电平台,以数学解算的方法自动实现寻北
的功能,使寻北仪的成本下降,可靠性提高。
并且软件具有可更新的特性,可以用新的算
法来不断提高和扩展它的功能。
2‘国外研制现状
陀螺寻北技术是定向导航领域的重要组
成部分,是现代工程作业及信息化战争中确
保武器系统快速、机动精确打击的重要保障
技术之一。因此,国际上众多发达国家均在研
制高性能战略、战术武器的同时,也投入大量
的人力、物力研制开发高精度、快速寻北系
统。
寻北仪是战略、战术、战役阵地机动发射
的理想定向设备,可为导弹、雷达、火炮和车
辆等提供方位基准。一般导弹机动发射要求
定向时间小于10分钟,定向精度在几角秒到
1角分以内;战役阵地发射要求定向时间小
1 维普资讯 http://www.cqvip.com 科研与开发
于5分钟,定向精度在几十角秒到1密位左
右(1密位=3.6角分)。
寻北仪在军事上的需求越来越迫切的同
表1 时,在隧道施工、矿山开采、大地测量、资源勘
测等民用工程中也越来越显示出广阔的应用
前景。表1介绍了国外常见寻北仪的简况。
名 称 厂家 精度 反应时间 备注
美国空军地球物理 AAMS 士21” 80rain 实验室和波士顿大学
MARCS陀螺指北仪 美国利尔宇航设备公司 士2 10rain 吊丝
MW77 德国WBK 士5” l0rain 吊丝
GYROMAX·2000陀螺指北仪 德国WBK矿山研究所 士3 (18) 9rain 吊丝
NSK5O 德国TELDIX 士1 4min
NFM指北装置 德国利顿公司 2 2.4min 动调陀螺
MOMG1一B21 GYMOG1一B1A 匈牙利光学仪器厂 士3 吊丝
GI一001陀螺指北仪 匈牙利MOM光学厂 3~5”(1艿) 30rain 吊丝
FK30陀螺指北仪 乌克兰中央设计局 30” 3mIn 磁悬浮陀螺摆式
PT3陀螺指北仪 乌克兰中央设计局 3” 7rain 磁悬浮陀螺摆式
GS908自动子午线 英飞机公司 <3 4rain 静压气浮
指示仪 陀螺摆式
光纤陀螺动态寻北仪 韩国海军研究院 0O56。 bmln 光纤陀螺 (98年) 电子工程部
动态航向:士O.2。 Octans光纤罗经及 法国IXSEA 纵横:0.01。 4rain 光纤陀螺跟踪 运动敏感装置 速度500。/s 重复精度:士O.025。
士60 1.5min GG1 瑞士WILD 士6O” 2rain 吊丝式 士2O” 20mi/2
3陀螺寻北的工作原理
3.1现有的寻北方法
寻北有多种方法,目前主要有四种:一是 磁北法,二是天文观测法,三是陀螺寻北法,
2 四是加速度计寻北法。磁北法受地球磁偏角
和磁偏角随时间变化的影响以及周围铁磁物
质的影响,精度不易提高,只能粗略定向。天
文观测法寻北是通过光学仪器观察天体而完
成定向的,其定向精度很高,但是通常它需要
2004年第2期 维普资讯 http://www.cqvip.com 较长的作业时间,还完全受气候条件的限制,
显然不便于野外机动使用。陀螺和加速度计
寻北都是惯性技术的产物,是根据惯性元件
敏感地球的自转运动而实现定北的,地球的
自转角速度水平分量就是地理正北方向。其
主要特点是:定向精度较高,测量时间短,不
受气候条件限制(可以全天候工作),在任何
时间和地点(高纬度地区除外)都可以自主测
量,而且操作简便,易于实现自动定向和机动
使用。陀螺寻北是目前使用较为普遍的方法,
加速度计寻北目前也取得了一定的进展,但
尚未见实际应用。
3.2陀螺寻北的工作原理
捷联式陀螺寻北仪要用高精度陀螺来测
量地球的自转运动分量,经计算而得到真北
方向。我厂目前使用的是高精度的动力调谐
陀螺仪的寻北仪。将陀螺仪(自转轴垂直向
上),和两个加速度计放置于能水平转动180
度的基座上,它们分别在相隔180度的两个
位置上测量地球的自转运动分量和重力加速
度(g)的分量,经计算机解算可消除陀螺仪的
常值漂移和加速度计的偏置,然后计算基座
的姿态角和相对真北的方位角。
捷联式陀螺寻北仪是固连在载体(如炮
车)上的,寻北仪、载体和地球之间的关系,我
们用几个坐标系来表示。
地理坐标系为北一西一天系,记为
X。(N)一Y。(w)一Z。(H),以t表示。导航坐标
系(地理系顺时针转 角)为X 一YrZ。,以n
表示。载体坐标系(导航坐标系绕Y 轴顺时
针转0角,再绕x轴逆时针转y角)为x·Y—
z,以b表示。寻北仪与载体固连在一起,便 合用一个载体坐标系。见图1。
其中: 定义为航向角;0定义为俯仰
角;y定义为横滚角。
陀螺与加速度计两个测量轴固连在载体
宝成科技 坐标系的X、Y轴上 Z轴上没有测量元件,
是因为Z。轴的地球自转垂直分量可由已知
的纬度值牛计算出来,所以它不影响寻北。
X X Xo ) 图1 坐标系的旋转
寻北计算 是在导航坐标系(x 一Y 一
Zo)上进行的,如图2所示。
∞xl=∞cc0s lI, =∞csInlI,
Xo(N)
图2 坐标系旋转中的方位角
OOy1一 一t CO cCosXlt g
 ̄t=arctg tuJx ̄v21 (1)
将载体坐标系(X—Y—Z)上的陀螺测量值
变换到导航坐标系上:
仨卜。 ·目
cosO 0-si胡
t
oy 维普资讯 http://www.cqvip.com 。科磺与开发
fIlJ)cc0S8一吣Ysin。sin7一 ̄sin0cos7 1
.{  ̄cos7一 ̄zsin7 } (z)
【tI,’csin。+n}yc0S。sin7+∞zc0s。c0s7 J f 1= ̄cosO—tovsinOsin7一 ̄sin0cos7 .{toy1=u ̄os7一 ̄sin7 (3)
【∞zo= sin甲=n sin8+吣Yc0s。sin7+“ 0s。c0s7
式(2)中的未知项是‘l,z,有:
ct㈩ ‘l,z一 一 一
将式(4)代入式(3)的tl,)【 和cl’YI中得:
O ̄xCOST--t% sint psin0cos7tax x (5) 一——— —一
-,v 一 (6) cl’Y1一————— ———一 b
将式(4)、(5)代入式(7)得: 一arctg—tovc os O- to,二sin  ̄os in7 +丽OJx sin Osin7
(7)
经过前文类似的坐标变换(略),可解得
姿态角为:
f0=8TCSin l g (8) arcsin南
将姿态角0和入代入式(7)就能得到有
姿态补偿的方位角。
3.3主要误差源
动调陀螺要用交流电源(陀螺马达电源、
激磁电源)以及再平衡回路等组合起来共同
完成惯性测量。
∞Y
∞X
4 图3 陀螺再平衡回路简化框图 UI四
U恼 为简化分析,忽略了陀螺的章动项和剩
余弹性系数△k的两轴交联耦合因素,便可
以画出图3所示的陀螺再平衡回路框图。其
中: K 、K :传感器电压信号系数;
KⅨC(s)、KtvC(s):放大补偿线路的补偿
系数与补偿函数的乘积;
Kmx、K :力矩器放大系数,可近似为常
数; . M 、Mv:给陀螺力矩器上施加的负反馈
力矩;
MXO-Mvo:干扰力矩;
H‘:陀螺输入角动量;
Rsx、Rsv:陀螺再平衡线路采样电阻。
由图3可知:
fux(s严HSKuxKmC(S)RsxHS+KuxK=C(S)Km—x+—(H。tY士Mx。)I ux(s)=—— n tI’Y士Ⅳ xoJ
UYI= Kuv Klv C(S )Rsv(H。‘lYO) 【uv(s) 再 F n‘I)c士M
(9)
因为OJx、(fly是常数,Ux(s)、Uv 的稳态
值可表示为:
f Ux—Kx ̄NCoSXlr+Dx
lUY=KYo ̄sinXIr+DY
为便于分析,令Kx—K+AKx,Kv=K+ AKv,再考虑到陀螺X和Y轴不正交误差角
GXv和 ̄lyx,以及其基座不稳定的干扰角速度
和 v,则实测输出电压(忽略二阶小量)
为:
fUx—K‘‘,NcosXIr+AKx‘‘,Ncos +
I a “’Ncos +(K+AKx)‘‘,jY+Dx
J UY—KcoNsinXIr+AKYo ̄sinXIr+
【 ayxtoNsinXI,r+(K+AKY) ̄Oix+D
式(11)中,除地转分量K∞ cosXIr和
Ko ̄sinXtr之外,还存在以下几个误差源:
1)增益系数误差项:AKx60Ncos ̄It和
AKva,Nsin ̄; (下转1l页)
2004年第2期 维普资讯 http://www.cqvip.com
关于摆式陀螺寻北仪摆动阻尼
1 关于陀螺摆的阻尼
陀螺摆的运动特性十分复杂,除去进动和章动之外,国外学者为此推导了大约5种单摆动运动方程。此外,陀螺摆的各种运动之间往往出现相互转换。对于摆式陀螺寻北仪的寻北测量来说,除去进动(方位轴的进动和俯仰轴的进动)之外的其他运动都属于干扰运动。这些干扰运动大部分产生于外部干扰(例如开锁动作和基座振动),另一部分产生于内部干扰,例如陀螺马达的运转噪声等等。
干扰运动不仅造成摆动运动的观测误差而且可能形成所谓 “整流力矩”,使陀螺摆的寻北零位产生偏移而造成寻北误差。为此设法消除干扰运动十分必要。
通常,最大的干扰源是来自陀螺摆开锁过程的干扰和外部机械干扰,因此最直接的方法是改进锁放机构和隔离外部干扰源即从干扰源头处理。但是在实际工作中上述方法往往不能达到满意的结果。为此提出了采用摆动阻尼技术,使寻北仪本身具有阻尼干扰运动的能力,而又不影响陀螺摆的正常工作。
陀螺摆(陀螺房)的运动可以简单的分解为六个自由度运动:
(1)陀螺房(质心)沿X,Y,Z三个轴向的平移运动
(2)以陀螺房下端悬挂点为轴,绕X,Y,Z 三个轴向的转动
其中有效运动是陀螺房的方位进动运动,即沿Z轴的低频方位进动,和沿水平X轴的低频俯仰进动。陀螺房质心的上下移动也应该属于有效运动。 2 也就是说,沿X,Y,Z三个轴向的平移晃动和沿H轴的转动全部是干扰运动。
而沿Z轴和沿水平X轴的转动运动中既有干扰运动又有“有效运动”。干扰运动往往夹杂在有效运动中。
章动运动只表现为沿两个水平X,Y轴的高频转动。
有效运动中,沿Z轴的方位进动是寻北测量过程中的主要测量对象,建议称为“主运动”,而沿水平X轴的俯仰进动则是一个与方位进动同时出现的“寄生运动”,尽管我们不喜欢它。实际上,除去俯仰进动之外还有一个往往被人忽视的“寄生运动”就是陀螺房质心沿铅垂线的上下移动,其位移量十分微小。
在出现干扰运动时,这些干扰运动通常也会(以高频分量形式)混入(或者是转化为)低频方位进动分量和俯仰进动分量中进而形成寻北测量误差。
光纤陀螺寻北仪的发展现状

光纤陀螺寻北仪的发展现状
1光纤陀螺的研究及应用现状 ........................................................................................................ 1
2 陀螺寻北仪的发展情况 ............................................................................................................... 1
1光纤陀螺的研究及应用现状
在惯性导航和惯性制导系统中,陀螺仪是极其重要的敏感元件。所谓惯性
导航,就是通过测量运载体的加速度,经过计算机运算,从而确定出运载体的瞬时速度和瞬时位置。所谓惯性制导,则是在得到这些参数的基础上,控制运载体的位置以及速度的大小和方向,从而引导运载体飞向预定的目标。
以陀螺仪和加速度计为敏感元件的惯性导航和惯性制导系统,是一种完全自主式的系统。它不依赖外部任何信息,也不向外发射任何能量,具有隐蔽性、全天候和全球导航能力。因此,惯性导航成为现代飞机、大型舰只和核潜艇的一种重要导航手段,而惯性制导则成为地地战术导弹、战略导弹、巡航导弹和运载火箭的一种重要制导方法。此外,惯性导航还可陆军炮兵测位、地面战车导航以及大地测绘等领域。由此可见,陀螺仪在航空、航天、航海、兵器以致国民经济的某些部门中都有着广泛的应用。
2 陀螺寻北仪的发展情况
第一阶段,20世纪50年代在船舶陀螺罗经的基础上,研制出矿用液浮式陀螺罗盘,这是陀螺寻北仪发展的初级阶段。在这个阶段,德国的克劳斯塔尔矿业学院于1949年研制出液浮式单转子陀螺球,电磁定中心,陀螺电源频率333HZ,电压为100伏三相交流电,陀螺转速19000转/分。一次观测中误差06,定向时间4小时,仪器重量640千克。其型号为MWI,1955年和1959年相继研制出MW3和MW4a型。精度进一步提高,定向时间进一步缩短,仪器重量进一步减轻。
基于方位捷联平台的陀螺寻北技术及精度分析

总第15l期 2OO6年第l期 舰船电子工程 Ship Electronic Engineering V01.26 No.1 125
基于方位捷联平台的陀螺寻北技术及精度分析
张涛徐晓苏
(东南大学仪器科学与工程系南京210096)
摘要:讨论了基于方位捷联平台的陀螺寻北方案,与传统的捷联式平台不同,方位捷联平台仿真了当地的水平坐标
系,并且平台的方位就是载体的方位。通过双位置方法准确计算出载体的方位角,并且抵消了陀螺的常值漂移对寻北精度
的影响。分析了平台角误差和转位误差对寻北解算精度的影响。实践证明:此种方法成本低,操作方便,精度较高。
关键词:寻北;二位置;方位捷联平台
中圈分类号:v241
A North Seeker Based On Azimuth Strapdown Platform and Accuracy Analyses
● ZllaI Tao Xu Xlaosu (Department of Instrument Science and En n鲫ing,Southeast University,Nanjing 210096)
Abstract:The scheme for gyroscope north seeker based咖azimuth strapdown platform is discussed,Not聃general stmpdown pla【.
form,azimuth strapdown#atform simulates horizontal coordinates and it’S azimuth is body’s azimuth,Azimuth arlgle is calculated exactly
th ̄,,ghtwo—positionmethod and constant drift ofgyroscopeis cancdlM.The effectfor accuracy ofnorth—seekerform ̄tform angle el'TOt and positiontransformation ̄'roris analyzed.Itis provedthatthisscheme has characteristics oflow ca)st,convenientfor operation and hi#-
基于旋转调制技术的自动陀螺寻北仪方案设计
测绘技术装备季刊第12卷2010年第2期 装备园地43
基于旋转调制技术的自动陀螺寻北仪方案设计
白云超 刘思伟’ 田育民’张华文
(1.西安测绘研究所陕西西安710054;2.77283部队云南开远661600)
摘要:旋转调制寻北技术是一种将陀螺仪安装在恒速旋转的转台上,进行数据采集,解算北向方位的寻北
技术 它将陀螺仪的输出信号调制为正弦信号,能很好地抑制陀螺漂移,方便了采用各种滤波算法求解,且
正弦信号的频率与转台转速成正比,有利于提高寻北速度。在原理介绍的基础上给出了一种自动化寻北仪样
机的系统结构组成、功能状态以及电子部件组成设计等。并给出了样机实际的测量结果。
关键词:旋转调制寻北仪陀螺仪
1引言
陀螺寻北仪是依靠测量地球白转角速度在其敏
感轴上的分量实现寻北的一种仪器,不仅在导弹、
火炮发射、舰船惯性导航、制导、车载定位定向系
统等国防高科技领域得到广泛的应用,而且也是地
球物理探测、煤矿开采、大地测量、矿山、隧道挖
掘等方位测量等民用领域中必要的测量手段。 寻北仪目前普遍采用多位置寻北法…,即在
0。~360。范围内的等间隔的位置上采样陀螺仪的
输出数据,进行方位角解算的方法。它在一定程度
上降低了陀螺漂移的影响,提高了寻北精度,且位
置越多效果越好。但要实现多位置采样,需转位机
构控制惯性测量单元在规定的时间内分别停在不同
的位置,这在工程实现上较难。因此实际普遍采用
二位置法 、三位置法、四位置法等。这些方法共同
的不足是寻北时间较长。为了进一步提高寻北精度,
缩短寻北时间,西安测绘研究所采用了一种新的动
态旋转调制寻北技术 设计了一种新型的陀螺寻北
仪。
2旋转调制寻北原理
将陀螺仪和加速度计组成的IMU安装在转台上,
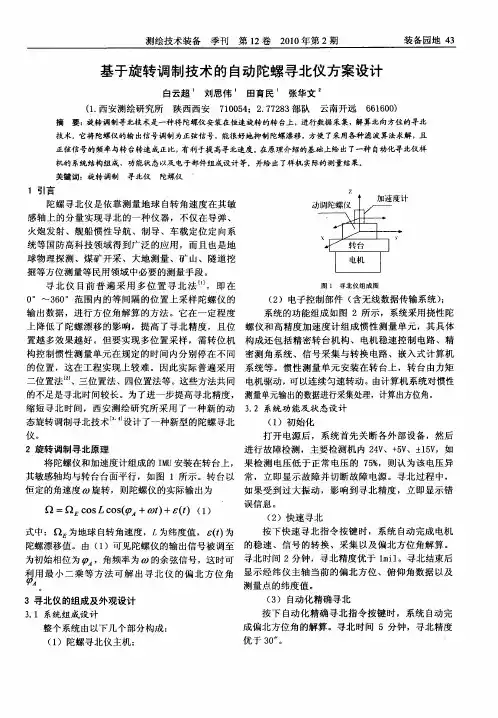
其敏感轴均与转台台面平行,如图1所示。转台以
恒定的角速度 旋转,则陀螺仪的实际输出为
Q=Q COSLcos(e + f)+c(t)(1)
式中:Q 为地球自转角速度,£为纬度值, (f)为
航天十五所陀螺寻北仪发展的回忆(1)

航天十五所陀螺寻北仪专业回忆(1)记得1970年冬天在太原发射场火箭发射前几天下了一场大雪,后来积雪融化了,就在火箭发射前一天天气突然降温,早上发现发射场坪地面出现很多裂缝,最宽的裂缝足足有三十毫米。我立刻到方位基准地标附近察看,眼前的场景让我一下蒙了,地标附近也出现大裂缝,显然地标位置被移动了。发射场用于为火箭发射瞄准的方位基准是地面上安放的三个基准点(陶瓷十字标),瞄准间内的基准点称为 “瞄准点”,瞄准窗外大约在射向方向距离瞄准点接近30米远的左右两侧分别设置两个地标,左侧为 “方位基准点”,右侧为备份的 “方位检察点”,这两个点相距二三十米远。瞄准点与 “方位基准点”的连线(瞄准线)以及瞄准点与方位检查点连线的大地方位角是测量大队经过大约一周的时间精确测量的。方位基准点附近的地面裂缝走向大致平行于瞄准线则瞄准线的大地方位角就会出现巨大偏差,仅此一项误差也可能造成近1km的弹着点横向偏差,这是不可接受的。重新测绘方位基准肯定是来不及了。我立刻将此意外情况报告给发射指挥部。指挥部领导反问:这种情况下明天是否可以如期发射?我不敢回答。我一个人无法承担这个责任,于是请来火箭总体和发射基地有关负责人一起仔进一步细查看和分析,发现 “检查点”附近的裂缝距离检查点比较远其裂缝走向大体与检察点与瞄准点连线方向接近垂直状态,也就是说备份地标的大地方位角变化量在可能在允许的误差范围内。大家一致同意利用备份检查点如期进行方位瞄准和发射。最终发射结果的横向偏差在预定范围之内。这是我第二次遇到有惊无险的难忘经历。第一次是曾经遇到下午的阳光进入瞄准仪光管内造成瞄准仪短时间失灵。上述突然发生的意外让人意识到过去对于地标的保护只限于防止人为有意(阶级敌人)和无意的破坏或者是自然灾害-地震而忽略了这类因素。在讨论这个问题时测绘大队负责人提到国外采用陀螺经纬仪(以下称摆式陀螺寻北仪)进行快速方位基准测量,还可以用于武器机动发射。这是我第一次听说“陀螺寻北仪”因此感到十分好奇。记得当时在一起参与讨论关于地标移动处理方法的总体设计部康家仁老师还为我上了关于陀螺寻北仪原理的第一课。 引进德国半液浮陀螺寻北仪后来得知当时国内采矿单位曾经引进几台德国MW10陀螺经纬仪用于井下隧道挖掘的定向。1971十五所花巨资从德国引进一台。仪器由谷晋桥老师负责管理和操作。MW10的陀螺房,敏感地球自转的传感器,犹如一个大肚长颈的瓶子。瓶肚子里安装陀螺马达-高速旋转的转子,其旋转轴处于水平位置。在地球自转的作用下,陀螺马达转子轴有趋北向的能力。为了尽可能消除瓶子转动摩擦,瓶子被放在漂浮室内的漂浮液中并且处于漂浮状态。为了防止瓶子翻到,瓶子长颈端部用低摩擦的宝石轴承定位。寻北测量前,在蒸馏水里溶入一种化学药品,改变溶液的比重然后灌入陀螺房漂浮室以使陀螺房处于合适的悬浮状态。陀螺马达的三相电源是通过三根(或四根)特制导流丝连接到陀螺房。这里的水也起着散热的作用防止陀螺马达工作时发热升温。寻北过程是手动操纵对陀螺房的方位摆动,也即陀螺转子轴的趋向北的方位摆动进行跟踪并且通过读取摆动的左右逆转点的经纬仪方位读数求得中间值作为寻北结果。其寻北精度约为20″,寻北时间大约为40分钟。由于该仪器体积大,架设和操作复杂因此并未在火箭发射中使用只是作为学习和参考。 吊丝式陀螺寻北仪 不久,德国研制成功小型化的GK-1陀螺经纬仪,第一次采用特制恒弹性合金(Gu40Mu5)悬带将陀螺房悬挂起来以消除了陀螺房方位转动的摩擦。此悬挂方式大大简化了寻北仪的整体结构成为摆式陀螺寻北仪发展的里程碑。1971年唐山铁道学院仿制成功GK-1。这是一种简单的将陀螺房上挂在普通经纬仪上构成的上挂式手动跟踪的吊丝陀螺经纬仪。一次寻北时间40分钟。寻北精度30角秒。后来在徐州光学仪器厂进行小批量生产。 国内首台军用陀螺经纬仪1972年航天十五所决定开展寻北仪的研究。由于当时自身设计能力和精力有限于是决定委托外单位研制。最初曾经希望航天13所主持研制但是当时13所忙于火箭惯性系统无瑕顾及地面发射设备,只承诺提供需要的陀螺马达和相应的三相中频电源(换流器)。这种情况下十五所不得不寻找其他协作单位。尽管几年前曾经因某些原因十五所中断了与总参测绘所研制瞄准仪的协作,但是总参测绘所的研发能力被广泛认可。因此经过多方考虑还是决定请总参测绘所研制这国内首台军用陀螺经纬仪也是国内首台陀螺房下挂式陀螺经纬仪。总参测绘所成立研制组参加人有沈少宇、黄存忠和1001厂。据我所知,在研制工作中沈少宇负责仪器中的核心部件-陀螺房、悬带、导流丝和锁放机构的设计,1001厂负责经纬仪和目视手动跟踪机构的设计和全部光机生产,黄存忠负责试验调试。十五所派谷晋桥作为外协负责人。经过将近两年的努力终于研制成功国内首台军用吊丝式陀螺经纬仪命名为461陀螺经纬仪。研制成功后不久沈少宇调离。461陀螺经纬仪也是目测手动操作但是没有采用上挂式结构而是将陀螺房放在经纬仪的下方。其寻北时间为45分钟,多个逆转点观测法。短期的均方差号称10角秒但是严格说远低于10角秒。1974年第一台461陀螺经纬仪移交给十五所。经过谷晋桥老师多次在地面和地下寻北测量试验考核并培训了几批操作手之后定型。我本人未参加研制和试验工作只参加了陀螺马达和三相陀螺马达电源(换流器)的验收。当时为了确保寻北精度选用了13所为火箭姿态控制用的垂直陀螺仪上使用的大动量矩陀螺马达,其动量矩是国外同类寻北仪使用的陀螺动量矩的5倍。马达功耗为30W,国外为仅3W。由于功耗过大造成工作时陀螺房升温可达六七十度严重影响寻北精度的可信度也大大限制了两次寻北时间间隔,必须在间隔一小时以上才能充分散热。由于陀螺马达直径过大造成寻北仪整体过大,架设和撤收需要两个人抬。虽然存在一些不足但作为国内第一台军用陀螺经纬仪毕竟是完成了从无到有的飞跃此后在1001厂进行批量生产。具有绝对测量功能的四位陀螺罗盘461通常用于地下的天文北测量以建立地下天文基准。除去仪器结构庞大和操作不便之外,其仪器常数稳定性存在较大问题,可信度不高,需要经常与地面高精度天文测量基准进行比对来修正仪器常数。为了跟踪国外最新技术,那时每两周必定去科技资料单位查阅国外发表的与自己专业有关的杂志、会议录、专利、科技报告。那时只能一个个翻阅卡片箱和科技资料目录。这也得益于我毕业分配初期曾经在情报组工作一年,深知国外资料中应有尽有。1980年我看到美国TRW公司“四位陀螺罗盘”的报道和相关资料经过反复学习大致有了一些了解。为了彻底解决建立高可靠的天文基准技术问题我和肖锡珙老师我写的例题报告是戴树智所长审批的。那是我第一次写,记得主管预言项目的戴树智副所长在我的报告上工工整整写下密密麻麻工工整整的写下指导意见甚至指出用词不当和错别字。南新宇所长对此极力支持和鼓励希望尽快开展研制工作。四位陀螺罗盘需要采用高精度液浮陀螺,当时只有天津707所的915惯导陀螺属于这种陀螺。在肖锡珙老师的指导下冯维康老师设计了原理实验装置,他利用1059瞄准仪的主体构成双轴转台,用DF-3瞄准仪的光管俯仰轴体安装陀螺并且放在瞄准仪的主体的开放式V型水平轴承上。在水平水平回转轴的两端各安装一个高精度正六面体用两个准直光管分别监测陀螺的翻滚和方位回转180°方位回转构成四位寻北陀螺罗盘。立方体的外侧面作为绝对北向的引出基面。 最初陆颂宁曾经参与设计部分电子线路-数字加矩驱动桥,后来由于隔离问题无法处理而未能使用。实验装置的电路包括:温控电路、宝石轴承抖动电路、再平衡电路、模数转换和全部用简单的门电路连接成的十进位计数器、数码管显示器等等全部由我本人设计完成。502所为此设计了一台陀螺马达三相电源。1980年肖锡珙主持了四位陀螺罗盘寻北系统原理实验试验。见:“四位陀螺罗盘试验总结”在完成四位陀螺罗盘原理实验之后,从此我就踏上这条寻北路,一条追随美国同行的不归路。与别人不同的是,我是越追越自卑了。我觉得1975年前美国人所达到的一等天文测量寻北精度已经超过当今人类应用的极限。直到现在我尚未发现国内同行有谁知道此事。我多么希望中国人也能跟上来!我不知道一百年以后中国人是否也能仿制出来然后把美国远远地摔到后面。国人只看到我们与国外的表面差距但是我觉得差距是本质上的差距,因为我们基本上没有什么原创,只是不断在跟随。感谢美国人不断将其创新技术资料公开发表而我则没完没了的学习和仿效否则我自己将一事无成。
一种纬度未知的全姿态光纤陀螺寻北方法

一种纬度未知的全姿态光纤陀螺寻北方法
王海明;李四海
【摘 要】常规光纤陀螺寻北仪采用4位置法、多位置法和旋转调制法等,当基座有俯仰角或倾斜角时均需要输入测量地纬度才能完成寻北,这种要求已制约了寻北仪在快速机动的现代战争中的应用.根据地球自转角速率为常量的特性,通过在正交坐标系中“虚拟”天向角速率测量陀螺,提出了一种仅需一个光纤陀螺和一个加速度计通过三位置转位来实现全姿态寻北的方法,该方法使寻北仪在纬度未知时也可全姿态高精度寻北,并输出载体姿态角和测量地纬度值.经工程样机验证,使用0.02(°)/√h随机游走的光纤陀螺和50 μg零偏重复性的加速度计可达到0.06°的寻北精度.
【期刊名称】《中国惯性技术学报》
【年(卷),期】2014(022)001
【总页数】4页(P63-66)
【关键词】光纤陀螺;寻北仪;三位置法;虚拟陀螺;纬度
【作 者】王海明;李四海
【作者单位】陕西华燕航空仪表有限公司,汉中723102;西北工业大学自动化学院,西安710129
【正文语种】中 文
【中图分类】U666.1 寻北仪能够为载体提供准确的航向信息,在国防军事和民用领域发挥着重要的作用。传统的寻北仪主要使用双轴挠性陀螺作为惯性传感器,由于挠性陀螺属于转子式机电陀螺,其寿命和抗振动冲击能力均有限。光纤陀螺(FOG)是基于Sagnac 效应的新型全固态陀螺仪,是一种无机械转动部件的惯性测量元件,具有寿命长、可靠性高、耐振动冲击等优点,用光纤陀螺构成寻北仪是技术发展的必然趋势[1]。
由于光纤陀螺为单轴陀螺,常用静态测量的4位置法、多位置法和动态测量的旋转调制法来完成寻北[2-4]。这些方法在水平测量时不需要知道本地纬度就可工作,但在有俯仰角和倾斜角的全姿态方式下工作时必须要输入测量地纬度才能完成寻北。在快速机动的现代战争中如果每次寻北时都要求知道测量地纬度将大大降低寻北仪的使用价值。基于地球自转角速率为常量的特性,本文通过在正交坐标系中“虚拟”天向角速率测量陀螺的基础上,巧妙构造算法,提出了一种仅需一个加速度计和一个光纤陀螺通过三位置转位来实现寻北的方案,该方案不需要知道本地纬度即可使寻北仪在全姿态下快速完成寻北,还能自行计算出本地纬度并输出载体的两个姿态角。
陀螺经纬测量原理及观测方法
陀螺经纬仪是由经纬仪、上架式陀螺仪、陀螺电源及仪器三脚架等组成。图示为DJ6-T60型陀螺经纬仪。
使用陀螺经纬仪定向是利用陀螺仪本身的特性(如定轴性和进动性)及地球自转的影响来达到寻北的目的。在地球南北纬度75°范围内,不受地形条件、气候条件及外界磁场的影响,无论白天和夜间都能测出测站点的真北来。所测的方位角就是天文方位角。
一、陀螺仪与陀螺电源
上图示陀螺的核心是由陀螺马达1装在密封的陀螺房2中,通过悬挂柱3由悬挂带4悬挂起来,用三根导流丝5给陀螺马达供电,在悬挂柱3上装有带光标和物镜的镜管6,它们共同构成陀螺灵敏部。光标经照明后通过物镜成像在目镜分划板7上,光标像在目镜视场内的摆动反映了陀螺灵敏部的摆动。图中8表示锁紧限幅机构,拧动仪器外部操作手轮,由凸轮9带动锁紧限幅机构的升降,从而使陀螺灵敏部托起(锁紧)和下放(摆动)。仪器外壳内壁装有磁屏蔽罩10,用来防止外界磁场的干扰。陀螺仪和经纬仪部分的连接靠经纬仪上部桥形支架11及螺纹压环12压紧来实现,两者连接的稳定性是通过桥形支架顶部三个球形顶尖插入陀螺仪底部三条向心“V”形槽来达到强制归心。陀螺电源是一个直流的晶体管电子设备,总体分为两层。下层是蓄电池箱,内装两组镣镉密封蓄电池,并联使用,端部装有输出插座。上层是逆变器,使用时由专用导线和蓄电池箱连接,逆变器面板上设有操作指示机构。
二、观测方法
(一)粗定向
在待定测站上安置陀螺经纬仪,望远镜在盘左位置,并大致对向北方,先进行粗定向。
1.两个逆转点法
起动陀螺,当电源逆变器电压为36V时,陀螺达到额定转速。旋转陀螺仪操作手轮,下放陀螺灵敏部,松开经纬仪水平制动螺旋,用手转动照准部进行跟踪。所谓跟踪,就是通过陀螺仪目镜观察,使视场上移动着的光标像与分划板的零刻线随时重合,当接近逆转点时,光标移动速度慢下来,此时制动照准部,用水平微动螺旋继续跟踪,直达逆转点时读出水平度盘读数u1'。松开制动螺旋,继续向反向跟踪,直达另一逆转点,读出u2’。旋转陀螺仪操作手轮,托起陀螺灵敏部,制动陀螺,按下式计算近似北方向在水平度盘的位置:
全姿态挠性陀螺寻北仪的研制及其数据处理技术的开题报告
全姿态挠性陀螺寻北仪的研制及其数据处理技术的开题报告
一、研究背景与意义
挠性陀螺寻北仪是一种能用于空间飞行器姿态控制的仪器。它利用了陀螺仪的原理,并采用了先进的数字信号处理技术,具有高精度、高稳定性、高可靠性等优点,是空间航天领域的重要设备。目前,国内对于挠性陀螺寻北仪的研究相对较少,尤其是在数据处理方面的技术比较落后,因此有必要进行深入研究和探讨。
本研究旨在研究全姿态挠性陀螺寻北仪的研制技术及数据处理技术,在实现高精度、高可靠性的同时,进一步提高其数据处理方面的性能和稳定性,为航天领域的应用提供技术支持和创新。
二、研究内容与方法
研究的主要内容包括:
1.挠性陀螺寻北仪的结构设计和制造工艺研究;
2.全姿态挠性陀螺寻北仪的数据采集和处理技术;
3.算法优化和性能测试。
对于第一项研究内容,将采用计算机辅助设计和制造技术,结合现有陀螺仪技术,研究并开发符合航天应用要求的挠性陀螺寻北仪的结构设计和制造工艺。
对于第二项研究内容,主要通过数据采集、传输和处理方式的优化来提高全姿态挠性陀螺寻北仪的性能。其中,数据采集阶段将采用高速ADC芯片实现,通过多通道数字信号采集芯片,同时采用自适应滤波算法、波前相位恢复算法等数据处理技术,优化数据处理效果。
对于第三项研究内容,将通过算法模拟和性能测试来评估全姿态挠性陀螺寻北仪的性能表现,由此进行算法优化和模型修正,最终实现该仪器性能优化和稳定性提高。
三、预期成果及应用前景
本研究的预期成果主要包括:
1.全姿态挠性陀螺寻北仪的研制成果;
2.数据处理技术的创新成果; 3.算法优化的研究成果。
本研究成果的应用前景主要集中在航天技术领域,可以广泛应用于卫星等航天器的姿态控制和导航定位,为我国航天事业的发展提供技术支持和保障。同时,该技术的应用还可以拓展到其他领域,如汽车导航、智能交通等方面,具有广泛的应用前景和市场潜力。
光纤陀螺寻北仪的二位置寻北方案
第14卷第3期 中国惯性技术学报 2006年6月 Vol.14
No.3 Journal of Chinese Inertial Technology Jun. 2006
·惯性系统研究与分析·
文章编号:1005-6734(2006)03-0001-05
光纤陀螺寻北仪的二位置寻北方案
蒋庆仙1
,马小辉1
,陈晓璧1
,冯玉才2
(1.西安测绘研究所,西安 710054;2.总装备部驻天津地区军事代表室,天津 300131)
摘要:介绍了光纤陀螺寻北的基本原理,分析了基座的倾斜误差对寻北精度的影响。基座平面
绕垂直于陀螺轴的倾角将直接引起一个同样量级的方位角测量误差,从而在较大程度上影响寻
北精度。基座平面绕陀螺轴的倾角对方位角测量的影响小,在一些寻北精度要求不高的场合,
可以忽略该倾角的影响。最后介绍了光纤陀螺寻北仪的二位置寻北方案。二位置寻北方案利用
光纤陀螺对相差180°的两个方向上的地球自转角速率水平分量的敏感,精确地解算出地理真
北方向与陀螺轴向的夹角。系统简单,比较容易实现。
关 键 词:寻北仪;二位置寻北方案;光纤陀螺;倾斜误差
中图分类号:U666.1 文献标识码:A
North determining scheme by two-position for a FOG north seeker
JIANG Qing-xian1
, MA Xiao-hui1
, CHEN Xiao-bi1
, FENG Yu-cai2
(1. Xi'an Research Institute of Surveying and Mapping, Xi'an 710054, China;
2. GAD Representative office in Tianjin, Tianjin 300131, China)
Abstract:The main principle of a FOG north seeker is introduced. The effect of tilt of the base relative
陕西航天长城测控微机械陀螺寻北系统说明书
电话:、825017101/5SHT-3-05陀螺寻北仪
1产品概述
SHT-3-05微机械陀螺寻北仪主要用于快速自主确定真北方向,它由两个高
精度微机械陀螺、高精度三轴微机械加速度计、处理电路、电源电路构成。其中
高精度微机械陀螺仪跟踪测量地球自转角速度,利用陀螺敏感到的地球自转角速
度在X、Y轴上的分量不同,得到产品参考轴的方位信息,再通过加速度计得到
产品轴向的倾斜数据,对方位进行倾斜补偿。
微机械陀螺寻北仪快速自主寻北的同时,用户也可以通过串口命令进行标
定,再次提高寻北精度。完全靠陀螺自主寻北,不受铁磁性及外部环境干扰。
2产品特点
1)内置0.02°/h微机械陀螺、10ug加速度计
2)可靠性高、性能稳定
3)体积小、重量轻
4)耐冲击、振动强
5)可通过串口再次进行零位修正,提高寻北精度
6)不受铁磁性及外部环境干扰
3技术指标
供电电源:+9V-36VDC(推荐供电电压12V)
工作方式:静态
倾角测量范围:±30º
电话:************、825017102/5倾角测量精度:±0.1º
倾角分辨率:0.01º
数字输出形式:RS422、RS485可选
方位角测量范围:0~360º
方位角测量精度:0.5°(标定操作后精度0.2°)
方位角分辨率:0.01º
寻北时间:3min
准备时间:30s
重量:240g
工作温度:-40℃~+85℃
冲击:100g,11ms
外形尺寸:58*58*30mm
4.接线端口及定义
(1)接插件采用J30J-9ZKP,定义如下:引脚号定义说明
1+12V电源输入正
2GND电源地
3Tx+/A数据输出正/485A
4TX-/B数据输出负/485B
5RX+数据输入正
6Rx-数据输入负
7,8,9FactoryUsed工厂用,严禁接入任何电平
电话:************、825017103/5(2)数据输出协议字节序号信号名称量程有效位定义备注