
非局部均值滤波
非局部均值滤波去噪研究
目录
I
目录
摘要 ........................................................................................................................................ I
第一章 引言 ......................................................................................................................... 1
第二章 图像去噪技术 ......................................................................................................... 2
2.1 图像噪声的定义和分类 ........................................................................................ 2
2.2 图像去噪技术的研究现状 .................................................................................... 2
2.3 图像质量评价标准 ................................................................................................ 3
第三章 非局部均值滤波原理 ............................................................................................. 5
3.1均值滤波 ................................................................................................................. 5
3.2非局部均值滤波 ..................................................................................................... 5
3.2.1非局部均值滤波基本原理 .......................................................................... 5
3.2.2非局部均值滤波存在的不足 ...................................................................... 6
3.2.3快速的非局部均值滤波算法 ...................................................................... 7
第四章 非局部均值滤波实验仿真 ..................................................................................... 9
4.1非局部均值滤波MATLAB仿真 ........................................................................... 9
4.2 非局部均值滤波权重参数的影响 ...................................................................... 10
总结 ..................................................................................................................................... 14
参考文献 ............................................................................................................................. 15 摘要
I 摘要
本文分析了非局部均值滤波(NLM)算法的优点和不足,提出了一种快速的非局部均值去噪算法。快速实现算法基于块的计算距离不变条件下使用的积分图像和快速傅里叶变换来实现。并且根据能使平均峰值信噪比(PSNR)达到最大的条件,在图像数据库计算NLM的最优参数,研究权重参数对滤波效果的影响,为自适应参数选择提供参考。
关键词:图像去噪;非局部均值;积分图像;快速傅里叶变换;
第一章 引言
1
第一章 引言
图像中的每一个像素点都不是孤立存在的,而是与其周围的像素一起组成图像中的几何结构[1]。以像素点为中心的窗口邻域,也就是图像块,能够很好地体现像素点的结构特征,将图像中复杂的空间交互关系考虑在内。相应于每一个像素点的图像块的集合可以作为图像的一种过完备表示。同时,图像一般都具有自相似性质,即处于图像中不同位置处的像素点往往表现出很强的相关性,纹理图像就是一个典型的例子。自然图像中通常包含丰富的重复结构或者说是冗余信息,从图像中任取一个小窗口,都能够从该幅图像中找到许多与其相似的窗口结构。自然图像中也包含足够多的重复结构,比如在图像的平坦区域存在大量相似的像素点,位于同一条直线或曲线边界上的点也具有相似的邻域模式。该结论对于图像中空间位置相距较近的窗口来说显然是成立的,这就是局部规则性的假设。因此,如果采用能够描述图像结构特征的图像片来度量像素之间的相似性,会比单个像素点的度量更加准确,从而更好地保护图像的结构信息。最早注意到图像具有这一特性的是Efros和Leung,他们利用图像片之间的相似性进行纹理合成与填补图像中的小洞,该算法在图像的较大区域内寻找与待处理像素相似的像素[2]。2005年,Buades等人提出了非局部均值去噪算法首次阐述了非局部滤波的概念,用结构相似性来局部平滑以及变换域滤波的去噪方法,目的都在于去除噪声并且恢复图像的主要几何结构[3].这些方法都是建立在对原始图像所作的规则性假设的基础之上,因而图像中的精细结构与细节信息都因为具有与噪声相似的特征而被平滑定义像素之间的差异,能够更好地保护图像的结构信息,取得了目前先进的去噪结果。
第二章 图像去噪技术
2
第二章 图像去噪技术
2.1 图像噪声的定义和分类
生活中我们对噪声的理解是 “妨碍人们感觉器官对所接收的信源信息理解的因素”。图像中也存在各种妨碍人们对其信息接受的因素,也就是我们所熟知的图像噪声。
噪声是影响数字图像质量的一个重要因素,它主要来源于图像的获取以及传输过程。在图像的获取过程中,成像传感器的性能会受到诸如外界环境条件、传感器元器件自身质量等许多因素的影响。
图像噪声按产生原因可以分成外部噪声和内部噪声;按声音幅度随时间分布形状来看,呈高斯分布的为高斯噪声,呈雷利分布的为雷利噪声;从噪声频谱形状的观点,频谱均匀分布的噪声成为白噪声,频谱与频率成反比的成为1/f噪声;由图像传感器,传输信道,解码处理等会产生有黑白相间亮暗点的椒盐噪声。由光的统计本质和图像传感器中 光电转换过程引起的光电子噪声在弱光照的情况下,影响更为严重,常用具有泊松密度分布的 随机变量作为光电噪声的模型,也就是泊松噪声。
2.2 图像去噪技术的研究现状
图像去噪属于图像复原技术的一种,是图像处理领域的一个经典问题。迄今为止,人们己经提出了许多种去噪方法[4],比如,按照不同学科的称谓,有基于概率理论的方法、基于统计理论的方法、基于偏微分方程的方法、线性及非线性滤波的方法、基于谱分析以及多分辨率分析的方法等。本节中,我们粗略地将其划分为基于变换域的去噪方法和基于空域的去噪方法,对这两类方法的发展现状及存在的问题分别进行讨论。
科研学者根据噪声的特性及信号本身的特性分析,提出了一系列空域及变换域去噪算法。空域去噪算法即直接在图像内对像素进行平滑等操作,去除噪声,典型算法包括均值滤波、中值滤波以及维纳滤波算法等。变换域去噪算法则是首先将图像矩阵变换到另一更具有区分性的空间,再利用该空间特性进行降噪处理。典型的变换域去噪算法主要包括傅里叶变换、小波变换、基于多尺度几何分析的滤波方法过完备字典的稀疏表示等。
均值滤波算法[5]在图像空间,利用相邻像素的均值替代原来图像灰度值对图像进行平滑处理,从而对图像去噪,是一种线性空域去噪算法。均值滤波算法简单,运行速度快,在工业界运用广泛,但由于仅仅是利用邻域的均值对像素值复原,噪声部分及边缘细节信息难以分,所有像素值都将被邻域均值平滑,并且邻域越大,滤波后的图像越模糊,此时边缘信息也丢失越多。这也就是我们经常看到的,经过均值滤波后的图像边缘变得不清晰。
中值滤波算法是利用统计学思想,具有非线性的特点。算法思想为对于给定的像光电信息处理报告
3 素点,将以该点为中心的模板内像素按灰度值大小排序,用排序后的中间值估计给定点的值。相较于均值滤波,中值滤波得到的方法噪声图像含有更少的结构信息,在去除椒盐噪声时比较有效,但如果图像本身含有较多孤立点或者尖峰,则不适合使用中值滤波算法。中值滤波是一种比较有代表性的基于排序统计的方法,类似的还有取最大值、最小值以及取中点等。
维纳滤波算法是最先在年提出来的,是一种自适应的线性滤波算法。它的设计思路是寻找一个使统计误差函数:
(1)
最小的估计,其中 表示未受噪声污染的图像,E为数学期望, 表示滤除噪声之后的图像。维纳滤波作为最基本的去噪算法,曾作为二战期间重大科研发现之一。噪声信号广义平稳是实现维纳滤波的必备要求,除此之外,还必须已知输入信号统计特性。但是,由于噪声的复杂多样、外界环境的变化以及信号本身的特性,输入过程的统计特性通常不容易获取,维纳滤波处理能力有限。
小波变换是另一种频率变换方法,作为傅里叶变换分析之后又一有效的时频分析方法,在科研及工业生产中得到了广泛应用。傅里叶变换反映的是整个时间周期内的频率特性,小波变换则不同,小波变换还结合了时间特性,能够在多个尺度上通过伸缩和平移对图像特性进行分析,因此能够更精确的区分噪声分量与图像本身的信息。在小波域进行降噪处理,是基于图像信息与噪声在小波域表现出的不同分布特性。图像信息一般位于低频部分和部分系数较大的高频分量上,噪声主要分布于系数较小的小波分量上。Mallat于1992年首次提出在小波域图像去噪的方法,随后,Donoho去噪过程中的小波阈值选取进行研究,提出了选取软阈值进行去噪的方法。此后,为了更加精确的利用小波理论进行去噪处理,人们又提出了一系列多尺度变换方法,比较有代表性的有contourlet变换、curvelet变换等。基于小波变换的去噪方法优势在于能够更有效的保留图像中的结构信息,但图像中含有较多平坦区域的部分则使用传统的去噪方法将更加有效。
图像平滑处理
图像平滑处理
图像平滑处理是一种常见的图像处理技术,它可以减少图像中的噪声,并使图像更加清晰和易于分析。在本文中,我将详细介绍图像平滑处理的原理、方法和应用。
一、图像平滑处理的原理
图像平滑处理的目标是通过去除图像中的高频噪声来减少图像的细节和纹理,从而使图像变得更加平滑。其原理是利用图像中像素之间的空间相关性,通过对像素周围邻域像素的加权平均来实现平滑效果。常用的图像平滑处理方法包括线性滤波和非线性滤波。
1. 线性滤波
线性滤波是一种基于滤波器的方法,它通过对图像中的每个像素应用一个滤波器来实现平滑效果。常用的线性滤波器包括均值滤波器、高斯滤波器和中值滤波器。
- 均值滤波器:它将每个像素的值替换为其周围邻域像素的平均值。均值滤波器适用于去除高斯噪声等均值为零的噪声。
- 高斯滤波器:它将每个像素的值替换为其周围邻域像素的加权平均值,权重由高斯函数决定。高斯滤波器可以有效地平滑图像并保持图像的边缘信息。
- 中值滤波器:它将每个像素的值替换为其周围邻域像素的中值。中值滤波器适用于去除椒盐噪声等异常值噪声。
2. 非线性滤波
非线性滤波是一种基于排序的方法,它通过对图像中的像素进行排序来实现平滑效果。常用的非线性滤波器包括双边滤波器和非局部均值滤波器。 - 双边滤波器:它考虑了像素之间的空间距离和像素值之间的差异,通过对邻域像素进行加权平均来实现平滑效果。双边滤波器可以保持图像的边缘信息,并有效地去除噪声。
- 非局部均值滤波器:它考虑了图像中的全局信息,通过对整个图像进行加权平均来实现平滑效果。非局部均值滤波器可以有效地去除噪声并保持图像的细节。
二、图像平滑处理的方法
图像平滑处理可以通过各种方法实现,下面介绍几种常用的方法。
1. 基于OpenCV的图像平滑处理
OpenCV是一个开源的计算机视觉库,提供了丰富的图像处理函数和算法。通过使用OpenCV,可以方便地实现图像平滑处理。
首先,需要安装OpenCV库并导入相应的模块。然后,可以使用cv2.blur()函数实现均值滤波,使用cv2.GaussianBlur()函数实现高斯滤波,使用cv2.medianBlur()函数实现中值滤波,使用cv2.bilateralFilter()函数实现双边滤波,使用cv2.fastNlMeansDenoising()函数实现非局部均值滤波。
快速非局部均值滤波图像去噪
快速非局部均值滤波图像去噪
张丽果
【期刊名称】《信号处理》
【年(卷),期】2013(29)8
【摘 要】针对非局部平均(NLM)去噪算法复杂度过高,滤波过程中对图像信号产生过度平滑的问题,提出一种基于高斯主成分分析的快速NLM去噪算法.该方法首先对所有像素点的邻域进行高斯滤波降低噪声干扰,提高主成分分析的准确度,降低分解结果的维度,进而提高NLM算法中的块匹配效率和准确性,为提高去噪效果奠定基础.虽然该方法在NLM前加入了高斯预滤波和主成分分析,但是由于有效的降维,整体算法复杂度较传统NLM仍有减少,且算法性能有所提高.实验表明与传统的NLM算法相比,本文所提出的新算法不仅降低了计算复杂度,而且可以产生更好的去噪效果.%This paper presents an efficient image denoising method by
using Gaussian Principle Component Analysis (GPCA) in conjunction with
Non-Local Means (NLM).By taking into account of the noise feature,this
method pre-filters the image before PCA analysis to improve the PCA
efficiency and decrease the dimensionality of projected the vector.By
applying GPCA to project the image patch into a lower-dimensional (LD)
space,the accuracy of the similarity weights calculation for NLM can be
improved with less computational complexity.Experiments show that our
贺兰山岩画的多尺度非局部滤波算法

第34卷第4期 V01.34 No.4 宁夏大学学报(自然科学版) Journal of Ningxia University(Natural Science Edition) 2013年12月 Dec.2O13
文章编号:0253—2328(2013)04—0306—07
贺兰山岩画的多尺度非局部滤波算法
刘国军 , 张选德 , 马月梅
(1.宁夏大学数学计算机学院,宁夏tlt)ll 750021; 2.宁夏大学民族预科教育学院,宁夏银川 750002)
摘要:针对贺兰山岩画提出了一种新的滤波算法,该方法基于混合多尺度和非局部平均滤波的思想处理噪声图 像.首先,将RGB彩色空间转换到L a 颜色空间;其次,对L a b 颜色空间的每个分量进行多层小波变换;然
后通过2种不同的策略处理粗尺度的小波系数,即对低频系数进行非局部平均滤波,对高频系数进行阈值处理,并 对处理后的粗尺度小波系数进行重构得到上一层的低频图像;之后,对每一个尺度继续上面的操作直到得到最细
尺度的系数,并对完全重构的图像进行非局部平均滤波;最后,将处理结果转换到通常的RGB彩色空间.大量的实 验用于讨论参数的选取和算法的有效性.结果表明,该方法在计算效率、鲁棒性和视觉效果方面均优于已有的混合 高斯尺度方法、多尺度双边滤波方法、非局部平均滤波方法.
关键词:贺兰山岩画;多尺度;非局部平均滤波 分类号:(中图)TP391;O235 文献标志码:A
数字图像在生成、采集、存储、处理以及传输过
程中,会不可避免地受到各种噪声的干扰,如白噪
声、散粒噪声、热噪声等.这些噪声的存在影响了图
像的质量,尤其是破坏了像素之间固有的相关性.因
此,图像去噪是边缘检测、分割、目标识别等问题的
关键预处理步骤.
图像结构比较复杂,包括大部分比较平滑的背
景区域、少部分含有重要视觉感知信息的细节或边
缘,因此,图像滤波旨在去除噪声的同时,尽可能地
保留细节或边缘等信息.通常图像滤波方法可分为
bm3d去噪原理

BM3D(Block
Matching and 3D Filtering)去噪原理是一种先进的图像去噪算法,它基于非局部均值(NL-Means)的思想,通过分块匹配和三维滤波来去除图像中的噪声。以下是BM3D去噪原理的详细解释:
1.
分块匹配:首先将含噪图像分割成大小相等的小块,然后对每个小块进行变换(如离散余弦变换DCT)。接着,通过块匹配算法找到与每个小块相似的其他小块,并将它们组合成一个三维矩阵。这个过程中,块匹配是基于小块之间的相似性度量(如欧氏距离)进行的,相似的小块被认为具有相似的噪声模式。
2. 三维滤波:在得到三维矩阵后,BM3D算法对其进行三维变换(如三维DCT)以将信号和噪声分离。然后,采用硬阈值滤波或软阈值滤波等方法去除低于一定幅度的变换系数,即去除噪声成分。最后,进行三维逆变换以恢复去噪后的信号。
3. 聚合:将经过三维滤波后的三维矩阵重新分块,并将每个小块按照原始图像中的位置还原。对于重叠部分的小块,采用逐像素加权平均的方法得到最终的去噪图像。
BM3D算法通过分块匹配和三维滤波的方式,能够有效地降低图像中的噪声,同时保留图像细节。它在去噪过程中充分利用了图像中相似块之间的冗余信息,提高了去噪效果。因此,BM3D算法被广泛应用于图像去噪、图像增强和图像恢复等领域。
一种去除高斯噪音的新方法
第12卷第24期2012年8月 1671~1815(2012)24—6204—04 科学技术与工程 Science Technology and Engineering Vo1.12 No.24 Aug.2012 ⑥2012 Sci.Tech.Engrg.
一种去除高斯噪音的新方法
王世秀 罗晓军
(商丘电视台技术部 ,商丘476000;商丘职业技术学院计算机系 ,商丘476000)
摘要提出一种新的去除高斯噪音的方法(NLTF)。该算法利用梯度能很好地反映图像结构信息的特点。把梯度引入双 边滤波算法中,又结合非局部均值的思想,而提出一种改进算法。它在保护图像边界和细节方面比双边滤波算法有明显优 势。在去除高斯噪音上比非局部均值平滑得更好。仿真实验证明,使用NLTF去噪,在视觉效果和PSNR等方面均超过已知 的许多经典算法。 关键词高斯噪音 滤波算法 梯度 中图法分类号TP391.41; 文献标志码A
在图像的获取、传输和存贮的过程中不可避免
地受到各种噪音的干扰。如高斯噪音、脉冲噪音以
及它们的混合噪音等。为了从图像中获取更准确
的信息,图像去噪成为后续处理的关键步骤。
我们知道,在众多单一的噪音类型中,去除高
斯噪音的难度是较大的,多年来在去除高斯噪音方
面出现很多经典的去噪算法,如文献l 1--10]。其
L卜I比较著名的算法是2005年法国学者Morel等人
提出非局部均值滤波算法 (NL—Mean),该算法在
去除高斯噪音方面其性能优于其它经典的去噪方
法,如全变差滤波 j、各向异性扩散 以及基于小
波的方法¨ 等。近几年来,许多学者利用非局部的
思想,也提出了许多优秀的算法,如文献[11—15],
但这些算法仅在某些方面有些改善,整体效果还未
能超过非局部均值算法。非局部均值在去除平滑
区域的高斯噪音有独特的效果,但在保护图像边界
和细节上还不甚理想,特别是对高污染的图像去噪
时,对边界和细节的模糊更大。为了减少这种模
NLM的一些理解
非局部均值处理的基本思想和优点
1.非局部均值的基本思想
基本思想是:当前像素点的灰度值与图像中所有与其结构相似的像素点加权平均得到。
非局部均值滤波的思想主要基于一个事实:对图像中任意一块小窗口图像块,
会有许多与之相似的图像块。与空间域滤波方法相比,这个方法的不同之处在于不需要局部约束。
非局部均值去噪算法主要利用数字图像中存在大量的自相似块这些冗余信息,通过建立待去噪像素点邻域与搜索区域的像素点邻域的相似性测度,计算搜索区域各像素点与待去噪像素点的相似度权重,然后对搜索区域内的像素点进行加权平均,从而计算得到待去噪像素点新的灰度值。非局部算法的思想简单却十分可行,但是逐个像素点处理必然导致计算复杂度太大,因此还有很多改进的余地。
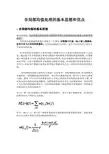
非局部均值的核心思想有点类似于小波基等一类的基构造思想。在对图像进行处理时,利用图像局部的相似性。对于每个像素的权值, 采用以它为中心图像子块(一般取7*7)与以当前像素为中心子块之间的高斯加权欧氏距离来计算, 权值设为此距离的负指数函数值。这样做的好处是在估计当前像素值时, 局部结构上与它相似的像素权重较大, 而结构相似像素上叠加的噪声是随机的, 因而通过加权均值可有效去除噪声。
设v(i)和“u(i)分别表示含噪图片和原始图片,其中f表示像素位置。非局部均
值算法可由下面的公式描述:
其中,NL(v)(i)表示在i像素位置处进行滤波得到的新像素灰度值。加权系数的大小由两个像素点的邻域的相似性决定:
其中, 表示高斯加权距离, 是归一化系数。
2.非局部均值处理的优缺点
由于NL-Means算法在对每个像素的加权平滑过程中考虑了局部结构的相似性, 取得了很高的滤噪效果。
虽然NLM有优异的去噪性能,但是过高的计算复杂度极大的限制了它的发展和应用。计算图像块之间相似性的匹配过程是NLM算法中的关键技术,NLM中所用的加权平均系数即由此得到。然而,图像的块是一个高维的向量,直接对其进行匹配运算比较图像块问相似性会造成算法复杂度急剧增大;另外NLM对图中所有的点的邻域块都直接进行相似性比较,在含噪情况下,这样得出的相似性权值准确性下降,容易对去噪结果造成一定的影响。因此如何在降低NLM计算复杂度的前提下提高匹配权值准确性仍然是需进一步解决的问题。
医学图像均值去噪方法思索
医学图像均值去噪方法思索
1概述
医学图像在获取与传输的过程中,会受到各种形式噪声的干扰。近年来,一些新的滤波技术逐渐受到相关学者的重视并被应用到医学图像的降噪中[1-3]。文献[3]提出的非局部均值(Non-localMeans,NLM)滤波算法考虑了尽可能多的相似性结构信息,但该算法存在耗时、搜寻相似像素不充分的不足。相关文献报道了一些改进的NLM滤波算法,如鲁棒的快速算法[4]、基于核回归的改进算法[5]、基于奇异值分解和K-均值聚类的自适应改进算法[6]、基于矩的改进算法[7-8]。这些改进算法均取得了较好的去噪效果。为提高NLM算法的去噪性能,本文提出一种基于梯度信息的自适应的医学图像去噪NLM改进算法(ANLM),并通过实验验证了算法的有效性和可行性。
2经典的非局部均值滤波算法
文献[3]中提出的经典NLM算法原理为:含噪图像f{f(i)|iI}的任一像素点i处被滤波的灰度值()fi为:()(,)()jIfiwijfj(1)222,||()()||1(,)e()ijfNfNhwijZi(2)其中,权重w(i,j)满足0≤w(i,j)≤1和(,)1jwij;22,||||为度量像素i和j的相似程度的高斯加权欧氏距离;a为高斯核的标准差,a0;h为控制衰减程度的参数;kN表示中心位于像素k的方形邻域。正则化常数Z(i)为:222,||()()||()eijfNfNhjIZi(3)为避免过加权,当ij时,权重w(i,j)为:w(i,j)max(w(i,j)),ij(4)NLM算法的核心思想是在一个称为搜索窗的大的像素范围内搜寻尽可能多的、与被滤波像素相似或匹配的其他像素参与到滤波过程中,以改善滤波效果。搜索窗内2个像素点i和j的相似性通过称为相似窗的2个邻域Ni和Nj中所有像素点的加权欧氏距离来度量。该距离越小,则i和j的相似程度越高,权重w(i,j)值越大。本文将上述算法称为经典的非局部均值算法(CassicalNL-means,CNLM)。显然,CNLM算法中相似窗的平移操作只能找到位置不同的相似像素,数量相对较少。若能同时对相似窗进行平移和旋转操作,则能找到更多的位置匹配或方向匹配的像素,从而提高算法的性能。本文基于这一思想,利用梯度信息,提出一种自适应的非局部均值滤波算法(AdaptiveNL-means,ANLM)。
非局部的可切换滤波图像椒盐噪声去除方法
非局部的可切换滤波图像椒盐噪声去除方法
李伟伟
【摘 要】针对图像被高强度椒盐噪声污染的问题,提出一种可切换的非局部去噪算法.首先将噪声图像切割为若干局部块作为算法的基本处理单位,设计块的预修复过程,以避免由于高噪声污染对局部块的干扰,保证相似度度量和模型估计过程的准确性;其次,在非局部范围内构造非局部滤波器,度量相似度并计算修复权值以进行噪声修复,得到全方位的图像去噪效果.实验结果表明,该算法较传统局部信息构建滤波器的方法,无论对低污染程度的图像,还是高污染程度的图像,在效果和图像衡量指标上均有一定的提升.
【期刊名称】《吉林大学学报(理学版)》
【年(卷),期】2019(057)004
【总页数】7页(P910-916)
【关键词】图像去噪;椒盐噪声;非局部滤波;欧氏距离
【作 者】李伟伟
【作者单位】山东青年政治学院信息工程学院,济南250103
【正文语种】中 文
【中图分类】TP391
由于数字图像需要被传感器采集, 因此易在传输和存储过程中被各类噪声污染进而导致图像质量下降. 污染图像的噪声类型较多, 将图像中的噪声去除并修复缺损内容有助于后续图像处理和视觉分析. 椒盐噪声是一类较常见的图像噪声. 椒盐噪声产生过程不依赖于图像内容, 直接将像素值干扰为极小值或极大值, 导致图像产生大量的黑点和白点, 使图像的视觉质量大幅度下降, 进而导致传统依赖梯度的边缘检测与特征抽取方法失效, 因此椒盐噪声的存在严重干扰了对图像的后续分析与处理效果[1-3].
椒盐噪声的灰度幅值位于图像灰度值的两端, 目标图像中未被污染的像素点, 通常保持原有像素幅值不变. 因此, 目前大部分图像去除椒盐噪声的关键都是如何判别与定位椒盐噪声以及如何选取最恰当的修复方案(盲恢复问题), 如经典中值滤波[4-5]法等. 中值滤波在局部范围内无条件地采用滤波模板过滤所有像素, 利用局部排序的思想, 在一定程度从概率上选取最可能为正常系数的像素进行恢复. 尽管经典非线性滤波方法在一定条件下有效, 但仍存在很多不足: 首先, 经典中值滤波不能判定具体哪个像素为噪声点, 导致算法只能对所有像素进行过滤, 效率较低; 其次, 即使已经准确定位了噪声, 但中值滤波采用的固定模板并不能完全有效地逼近真实像素值. 针对这些不足, 文献[6-13]利用Switching滤波器及其变换版本提出了针对噪声点和正常像素点不同滤波策略的处理方法. Switching滤波器在假设可有效定位噪声点的基础上, 在局部范围内利用排序、 模板、 直方图、 先验信息等方式, 尽可能估计该噪声点原有的信息. BBDN(boundary discriminative noise detection)滤波器在Switching滤波器的基础上通过引入像素点分类的思想, 将噪声分为低幅值噪声、 高幅值噪声和原始图像信息三类. 文献[14]通过引入空间距离作为相似性度量的标准. 文献[15-16]将模糊集引入中值滤波, 通过设定模糊阈值, 在一定程度上避免了正常点被错误的修复. 尽管上述方法的去噪效果有了较大改善, 但通常不能处理污染程度较高的噪声. 在非局部范围内, NLM(non-local mean)算法、
非局部均值滤波
非局部均值滤波
平滑处理是图像处理技术里最重要的一种,它主要利用某种形式的滤波器对图像进行处理,使之看起来更加柔和、清晰,去除上图像中的噪声或不重要的细节,从而提高图像的视觉效果。
非局部均值滤波(Non-Local Means,简称NLM)是一种近年来逐步提出的非常有效的处理技术,它利用非常容易理解的算法,以及大量的可调节的参数,可以非常有效的消除噪声,并可以更好的保留图像的细节,减少模糊现象。
NLM 算法是一种根据非局部均值来平滑处理图像的方法,它是一种基于以下原理和步骤实现平滑处理的方法:
1. 利用N×N大小的窗口覆盖图像,每次从窗口中选取一个像素点,把它作为参考点,将与其相邻的像素点成为窗口中任意点,这些点称之为想要处理的点;
2. 对于它临近的每一个点,用一个距离的衡量来比较它们的差异,取等于该距离的最近的一个点与之作归一化后的加权平均;
3. 根据上一步得到的结果,根据已知的参数调用迭代法对参考点的想要处理点进行更新;
4. 重复前面的步骤直到所有参考点都被迭代完毕,最终完成NLM处理。
NLM 算法具有时间效率高、算法处理效果好、平滑处理结果更加细腻准确等特点,具有广泛的应用领域,比如照片修复、低频噪声处理、压缩照片等等,其中,压缩照片方面的应用实际上也是利用NLM 算法去除噪点来减少图像的复杂度,从而实现质量更高的压缩。
去摩尔纹算法
去摩尔纹算法
摩尔纹是指在图像或视频中出现的一种视觉干扰,通常表现为黑白相间的条纹或斑点。这种干扰是由于图像采样和显示时产生的误差引起的,尤其是在低分辨率图像和视频中更为明显。去除摩尔纹是一项重要的图像处理任务,下面将介绍几种常用的去摩尔纹算法。
一、频域滤波法
频域滤波法是一种常见的去摩尔纹算法,其基本思想是将图像转换到频域进行滤波处理,然后再将结果转换回空域。具体步骤如下:
1. 对输入图像进行傅里叶变换,得到频谱图;
2. 设计一个合适的滤波器,在频谱图上进行滤波;
3. 对滤波后的频谱图进行反傅里叶变换,得到去除摩尔纹后的输出图像。
常用的滤波器有理想低通滤波器、布特沃斯低通滤波器和高斯低通滤波器等。但该方法需要对输入图像进行傅里叶变换和反变换,计算量较大,且容易出现振铃现象和失真问题。
二、小波变换法
小波变换法是一种基于多分辨率分析的去摩尔纹算法,它将图像分解为不同尺度的子带,然后对每个子带进行去摩尔纹处理。具体步骤如下:
1. 对输入图像进行小波变换,得到不同尺度的子带系数;
2. 对每个子带系数进行去摩尔纹处理; 3. 对处理后的子带系数进行小波反变换,得到输出图像。
常用的小波函数有哈尔小波、Daubechies小波和Symlets小波等。该方法可以有效地去除摩尔纹,但需要对输入图像进行多次小波变换和反变换,计算量较大。
三、非局部均值滤波法
非局部均值滤波法是一种基于图像自相似性的去摩尔纹算法,它利用了图像中相似区域之间的关联性。具体步骤如下:
1. 对输入图像中每个像素点周围的邻域区域进行匹配;
2. 选取与当前邻域区域最相似的若干个区域作为参考区域;
3. 计算参考区域中的非局部均值,并将其作为当前像素点的输出值。
该方法不需要进行频域变换和小波变换,计算量较小,且可以有效地去除摩尔纹。但该方法对输入图像中相似区域的匹配要求较高,容易出现伪影和失真问题。
四、深度学习法