
Fanuc常用系统参数
1 Fanuc系统参数一.16系统类参数1. SETTING 参数参数号符号意义 16-T 16-M0/0 TVC 代码竖向校验 O O0/1 ISO EIA/ISO代码 O O0/2 INI MDI方式公/英制 O O0/5 SEQ 自动加顺序号 O O2/0 RDG 远程诊断 O O3216 自动加程序段号时程序段号的间隔 O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422) 5: Data Server10 :DNC1/DNC2接口 O O100/3 NCR 程序段结束的输出码 O O100/5 ND3 DNC运行时:读一段/读至缓冲器满 O OI/O 通道0的参数:101/0 SB2 停止位数 O O101/3 ASII 数据输入代码:ASCII或EIA/ISO O O 101/7 NFD 数据输出时数据后的同步孔的输出 O O 102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O103 波特率:10:480011:960012:19200 O OI/O 通道1的参数:111/0 SB2 停止位数 O O111/3 ASI 数据输入代码:ASCII或EIA/ISO O O 111/7 NFD 数据输出时数据后的同步孔的输出 O O 112 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O113 波特率:10:480011:960012:19200 O O其它通道参数请见参数说明书。
3.进给伺服控制参数1001/0 INM 公/英制丝杠 O O1002/2 SFD 是否移动参考点 O O1002/3 AZR 未回参考点时是否报警(#90号) O 1006/0,1 ROT,ROS 设定回转轴和回转方式 O O 1006/3 DIA 指定直径/半径值编程 O1006/5 ZMI 回参考点方向 O O1007/3 RAA 回转轴的转向(与1008/1:RAB合用) O O 1008/0 ROA 回转轴的循环功能 O O1008/1 RAB 绝对回转指令时,是否近距回转 O O 1008/2 RRL 相对回转指令时是否规算 O O1260 回转轴一转的回转量 O O1010 CNC的控制轴数(不包括PMC轴) O O1020 各轴的编程轴名 O O1022 基本坐标系的轴指定 O O1023 各轴的伺服轴号 O O1410 空运行速度 O O1420 快速移动(G00)速度 O O1421 快速移动倍率的低速(Fo) O O1422 最高进给速度允许值(所有轴一样) O O1423 最高进给速度允许值(各轴分别设) O O1424 手动快速移动速度 O O1425 回参考点的慢速 FL O O1620 快速移动G00时直线加减速时间常数 O O 1622 切削进给时指数加减速时间常数 O O1624 JOG方式的指数加减速时间常数 O O1626 螺纹切削时的加减速时间常数 O1815/1 OPT 用分离型编码器 O O1815/5 APC 用绝对位置编码器 O O1816/4,5,6 DM1--3 检测倍乘比DMR O O1820 指令倍乘比CMR O O1819/0 FUP 位置跟踪功能生效 O O1825 位置环伺服增益 O O1826 到位宽度 O O1828 运动时的允许位置误差 O O1829 停止时的允许位置误差 O O1850 参考点的栅格偏移量 O O1851 反向间隙补偿量 O O1852 快速移动时的反向间隙补偿量 O O1800/4 RBK 进给/快移时反向间补量分开 O O4.坐标系参数1201/0 ZPR 手动回零点后自动设定工件坐标系 O O1250 自动设定工件坐标系的坐标值 O O1201/2 ZCL 手动回零点后是否取消局部坐标系 O O 1202/3 RLC 复位时是否取消局部坐标系 O O 1240 第一参考点的坐标值 O O1241 第二参考点的坐标值 O O1242 第三参考点的坐标值 O O1243 第四参考点的坐标值 O O5.行程限位参数1300/0 OUT 第二行程限位的禁止区(内/外) O O 1320 第一行程限位的正向值 O O1322 第一行程限位的反向值 O O1323 第二行程限位的正向值 O O1324 第二行程限位的反向值 O O1325 第三行程限位的正向值 O O1321 第三行程限位的反向值 O O6.DI/DO参数3003/0 ITL 互锁信号的生效 O O3003/2 ITX 各轴互锁信号的生效 O O3003/3 DIT 各轴各方向互锁信号的生效 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------2 Fanuc系统参数3004/5 OTH 超程限位信号的检测 O O3010 MF,SF,TF,BF滞后的时间 O O3011 FIN宽度 O O3017 RST信号的输出时间 O O3030 M代码位数 O O3031 S 代码位数 O O3032 T代码位数 O O3033 B代码位数 O O7.显示和编辑3102/3 CHI 汉字显示 O O3104/3 PPD 自动设坐标系时相对坐标系清零 O O3104/4 DRL 相对位置显示是否包括刀长补偿量 O O3104/5 DRC 相对位置显示是否包括刀径补偿量 O O3104/6 DRC 绝对位置显示是否包括刀长补偿量 O O 3104/7 DAC 绝对位置显示是否包括刀径补偿量 O O 3105/0 DPF 显示实际进给速度 O O3105/ DPS 显示实际主轴速度和T代码 O O3106/4 OPH 显示操作履历 O O3106/5 SOV 显示主轴倍率值 O O3106/7 OHS 操作履历采样 O O3107/4 SOR 程序目录按程序序号显示 O O3107/5 DMN 显示G代码菜单 O O3109/1 DWT 几何/磨损补偿显示G/W O O3111/0 SVS 显示伺服设定画面 O O3111/1 SPS 显示主轴调整画面 O O3111/5 OPM 显示操作监控画面 O O3111/6 OPS 操作监控画面显示主轴和电机的速度 O O 3111/7 NPA 报警时转到报警画面 O O3112/0 SGD 波形诊断显示生效(程序图形显示无效) O O 3112/5 OPH 操作履历记录生效 O O3122 操作履历画面上的时间间隔 O O3203/7 MCL MDI方式编辑的程序是否能保留 O O3290/0 WOF 用MDI键输入刀偏量 O O3290/2 MCV 用MDI键输入宏程序变量 O O3290/3 WZO 用MDI键输入工件零点偏移量 O O3290/4 IWZ 用MDI键输入工件零点偏移量(自动方式) O 3290/7 KEY 程序和数据的保护键 O O8.编程参数3202/0 NE8 O8000—8999程序的保护 O O3202/4 NE9 O9000—9999程序的保护 O O3401/0 DPI 小数点的含义 O O3401/4 MAB MDI方式G90/G91的切换 O3401/5 ABS MDI方式用该参数切换G90/G91 O9.螺距误差补偿3620 各轴参考点的补偿号 O O3621 负方向的最小补偿点号 O O3622 正方向的最大补偿点号 O O3623 螺补量比率 O O3624 螺补间隔 O O10.刀具补偿3109/1 DWT G,W分开 O O3290/0 WOF MDI设磨损值 O O3290/1 GOF MDI设几何值 O O5001/0 TCL 刀长补偿A,B,C O5001/1 TLB 刀长补偿轴 O5001/2 OFH 补偿号地址D,H O5001/5 TPH G45-G48的补偿号地址D,H O5002/0 LD1 刀补值为刀号的哪位数 O5002/1 LGN 几何补偿的补偿号 O5002/5 LGC 几何补偿的删除 O5002/7 WNP 刀尖半径补偿号的指定 O5003/6 LVC/LVK 复位时删除刀偏量 O O5003/7 TGC 复位时删除几何补偿量(#5003/6=1) O 5004/1 ORC 刀偏值半径/直径指定 O5005/2 PRC 直接输入刀补值用PRC信号 O5006/0 OIM 公/英制单位转换时自动转换刀补值 O O 5013 最大的磨损补偿值 O5014 最大的磨损补偿增量值 O11.主轴参数3701/1 ISI 使用串行主轴 O O3701/4 SS2 用第二串行主轴 O O3705/0 ESF S和SF的输出 O O3705/1 GST SOR信号用于换挡/定向 O3705/2 SGB 换挡方法A,B O3705/4 EVS S和SF的输出 O3706/4 GTT 主轴速度挡数(T/M型) O 3706/6,7 CWM/TCW M03/M04的极性 O O 3708/0 SAR 检查主轴速度到达信号 O O 3708/1 SAT 螺纹切削开始检查SAR O 3730 主轴模拟输出的增益调整 O O3731 主轴模拟输出时电压偏移的补偿 O O 3732 定向/换挡的主轴速度 O O3735 主轴电机的允许最低速度 O3736 主轴电机的允许最低速度 O3740 检查SAR的延时时间 O O3741 第一挡主轴最高速度 O O3742 第二挡主轴最高速度 O O3743 第三挡主轴最高速度 O O3744 第四挡主轴最高速度 O3751 第一至第二挡的切换速度 O3752 第二至第三挡的切换速度 O3771 G96的最低主轴速度 O O3772 最高主轴速度 O O4019/7 主轴电机初始化 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------3 Fanuc系统参数4133 主轴电机代码 O O12.其它6510 图形显示的绘图坐标系 O7110 手摇脉冲发生器的个数 O O7113 手脉的倍比m O O7114 手脉的倍比n O O13.0i系统的有关参数8130 总控制轴数 O O8131/0 HPG 使用手摇脉冲发生器 O O8132/0 TLF 刀具寿命管理功能 O O8132/3 ISC 用分度工作台 O8133/0 SSC G96功能生效 O O8134/0 IAP 图形功能生效 O O二.0系统参数1.SETTING 参数参数号符号意义 0-T 0-M0000 PWE 参数写入 O O0000 TVON 代码竖向校验 O O0000 ISO EIA/ISO代码 O O0000 INCH MDI方式公/英制 O O0000 I/O RS-232C口 O O0000 SEQ 自动加顺序号 O O2.RS232C口参数2/0 STP2 通道0停止位 O O552 通道0波特率 O O12/0 STP2 通道1停止位 O O553 通道1波特率 O O50/0 STP2 通道2停止位 O O250 通道2波特率 O O51/0 STP2 通道3停止位 O O251 通道3 波特率 O O55/3 RS42 Remote Buffer 口RS232/422 O O 390/7 NODC3 缓冲区满 O O3.伺服控制轴参数1/0 SCW 公/英制丝杠 O O3/0.1.2.4 ZM 回零方向 O O8/2.3.4 ADW 轴名称 O30/0.4 ADW 轴名称 O32/2.3 LIN 3,4轴,回转轴/直线轴 O388/1 ROAX 回转轴循环功能 O388/2 RODRC 绝对指令近距离回转 O 388/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O11/2 ADLN 第4轴,回转轴/直线轴 O398/1 ROAX 回转轴循环功能 O398/2 RODRC 绝对指令近距离回转 O 398/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O860 回转轴每转回转角度 O500-503 INPX,Y,Z,4 到位宽度 O O504-507 SERRX,Y,Z,4 运动时误差极限 O O 508-511 GRDSX.Y,Z,4 栅格偏移量 O O 512-515 LPGIN 位置伺服增益 O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度 O O522-525 LINTX,Y,Z,4 直线加/减速时间常数 O O526 THRDT G92时间常数 O528 THDFL G92X轴的最低速度 O527 FEDMX F的极限值 O O529 FEEDT F的时间常数 O O530 FEDFL 指数函数加减速时间常数 O O533 RPDFL 手动快速移动倍率的最低值 O O534 ZRNFL 回零点的低速 O O535-538 BKLX,Y,Z,4 反向间隙 O O593-596 STPEX,Y,Z,4 伺服轴停止时的位置误差极限 O O 393/5 快速倍率为零时机床移动 O O4.坐标系参数10/7 APRS 回零点后自动设定工件坐标系 O O2/1 PPD 自动设坐标系相对坐标值清零 O24/6 CLCL 手动回零后清除局部坐标系 O28/5 EX10D 坐标系外部偏移时刀偏量的值(×10) O 708-711 自动设定工件坐标系的坐标值 O735-738 第二参考点 O O780-783 第三参考点 O O784-787 第四参考点 O O5.行程限位8/6 OTZN Z轴行程限位检查否 O15/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O57/5 HOT3 硬超程-LMX--+LMZ有效 O 65/3 PSOT 回零点前是否检查行程限位 O O 700-703 各轴正向行程 O O704-707 各轴反向行程 O O15/2 COTZ 硬超程-LMX--+LMZ有效 O 20/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O743-746 第二行程正向限位 O747-750 第二行程反向限位 O804-806 第三行程正向限位 O807-809 第三行程反向限位 O770-773 第二行程正向限位 O774-777 第二行程反向限位 O747-750 第三行程正向限位 O751-754 第三行程反向限位 O760-763 第四行程正向限位 O764-767 第四行程反向限位 O6.进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效 O O 8/5 ROVE 快速倍率信号ROV2(G117/7)有效 O 49/6 NPRV 不用位置编码器实现主轴每转进给 O O 20/5 NCIPS 是否进行到位检查 O O4—7 参考计数器容量 O O4—7 检测倍比 O O21/0.1.2.3 APC 绝对位置编码器 O O4 Fanuc系统参数35/7 ACMR 任意CMR O O37/0.1.2.3 SPTP 用分离型编码器 O O100-103 指令倍比CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁 O O9/0.1.2.3 TFIN FIN信号时间 O O9/4.5.6.7 TMF M,S,T读信号时间 O O12/1 ZILK Z轴/所有轴互锁 O31/5 ADDCF GR1,GR2,DRN 地址 O252 复位信号扩展时间 O O8.显示和编辑1/1 PROD 相对坐标显示是否包括刀补量 O O 2/1 PPD 自动设坐标系相对坐标清零 O O15/1 NWCH 刀具磨损补偿显示W O O18/5 PROAD 绝对坐标系显示是否包括刀补量 O 23/3 CHI 汉字显示 O O28/2 DACTF 显示实际速度 O O29/0.1 DSP 第3,4轴位置显示 O35/3 NDSP 第4轴位置显示 O38/3 FLKY 用全键盘 O O48/7 SFFDSP 显示软按键 O O60/0 DADRDP 诊断画面上显示地址字 O O60/2 LDDSPG 显示梯形图 O O60/5 显示操作监控画面 O O64/0 SETREL 自动设坐标系时相对坐标清零 O O 77/2 伺服波形显示 O O389/0 SRVSET 显示伺服设定画面 O O389/1 WKNMDI 显示主轴调整画面 O O9.编程参数10/4 PRG9 O9000-O9999号程序保护 O O15/7 CPRD 小数点的含义 O O28/4 EXTS 外部程序号检索 O O29/5 MABS MDI-B中,指令取决于G90/G91设定 O 389/2 PRG8 O8000-O8999号程序保护 O O394/6 WKZRST 自动设工件坐标系时设为G54 O10.螺距误差补偿11/0.1 PML 螺补倍率 O O712-715 螺补间隔 O756-759 螺补间隔 O1000, 20003000, 4000 补偿基准点 O O1001-11282001-21283001-31284001-4128 补偿值 O O11.刀具补偿1/3 TOC 复位时清除刀长补偿矢量 0 O1/4 ORC 刀具补偿值(半径/直径输入) O8/6 NOFC 刀补量计数器输入 O10/5 DOFSI 刀偏量直接输入 O13/1 GOFU2 几何补偿号(由刀补号或刀号)指定 O13/2 GMOFS 加几何补偿值(运动/变坐标) 014/0 T2D T代码位数 O14/1 GMCL 复位时是否清几何补偿值 O14/5 WIGA 刀补量的限制 O15/4 MORB 直接输入刀补测量值的按钮 O24/6 QNI 刀补测量B时补偿号的选择 O75/3 WNPT 刀尖补偿号的指定(在几何还是在磨损中) O122 刀补测量B时的补偿号 O728 最大的刀具磨损补偿增量值 O729 最大的刀具磨损补偿值 O78/0 NOINOW 用MDI键输入磨损补偿量 O O78/1 NOINOG 用MDI键输入几何补偿量 O O78/2 NOINMV 用MDI键输入宏程序变量 O O78/3 NOINMZ 用MDI键输入工件坐标偏移量 O O393/2 MKNMDI 在自动方式的停止时,用MDI键输入工件坐标偏移量 O O12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向 O O14/2 主轴转速显示 O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出 O O71/0 ISRLPC 串行主轴时编码器信号的接法 O 71/4 SRL2SP 用1或2个串行主轴 O71/7 FSRSP 是否用串行主轴 O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度 OO110 检查SAR(G120/4)的延时时间 O 516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O 551 G96的主轴最的转速 O556 G96的主轴最高转速 O540-543 各挡主轴的最高转速 O3/5 GST 用SOR(G120/5)定向/换挡 O14/0 SCTA 加工启动时检查SAR信号 O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最高速的参数号 O539,541,555 各挡的主轴最高转速 O542 主轴最高转速 O543 主轴最低转速 O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压 O6519/7 主轴电机初始化 O O6633 主轴电机代码 O O6501/2 POSC2 用位置编码器 O O6501/5-7 CAXIS1-3 用高分辨率编码器 O O 6503/0 PCMGSL 定向方法(编码器/磁传感器) O O 6501/1 PCCNCT 内装传感器 O O6501/4.6.7 位置编码器信号 O O6504/1 HRPC 高分辨率编码器 O O13.其它24/0 IGNPMC 用PMC O O71/6 DPCRAM 显示PMC操作菜单 O O123 图形显示的绘图坐标系 O。
fanuc系统参数

常用参数(FANUC)关于编程及显示参数0138#6 存储卡输出提示3201#6 设1 I/O设备外部登录时对M2 M30 M99不视为结束1401#1 设1 定位G00为直线插补型刀具轨迹是直线3401 #0 设1 编程可以不编小数点,单位mm3104 #6 设1 显示刀尖坐标(Z向)3107 #4 设1 目录顺序从小到大排列3107#0 0:只显示程序号 1:显示程序号和名称3191#3 SETING提示3202#5 删除NC程序提示3204#0 应设03204#2 设1 可以用小括号编程3204#6 设1 MDI程序运行时执行M2。
M30。
%。
不删除3410 设20 圆弧插补时圆心坐标误差极限值3402 #0 设1 开机默认G13403 #5 设1 缺少圆弧插补圆心坐标( I或J )时报警3403 #6 设1 同时指令2个以上相同地址报警5004#2 设1 刀具补偿直径输入5400 #0 设1 在程序段中可同时编程G90,G915163 指定M代码。
选择小孔排屑钻削循环G83 5008#2 设1 G39圆弧过渡功能有效G1X-Y-G39X-Y-6000#5 设1 用户宏程序单段有效6001#3 0:输出#500变量 1:输出#100~#599变量#6 用户宏程序#100~#199变量 0:复位清空 1:不清空#7 用户宏程序#1~#33变量 0:复位清空 1:不清空5114 设1000 执行G73时抬刀量5115 设1000 执行G83时留空量3216 顺序号N的增量值关于刚性攻丝参数5200 #4 设1 刚性攻丝退刀倍率有效5201 #3 设1 刚性攻丝退刀倍率的单位(×10%)5211 刚性攻丝回退倍率的值 (×10%) (在5200#4=1时) 5213 刚性攻丝回退量的值 (5200#5=0时Z轴回退一个距离) 5213 刚性攻丝留空量的值 (5200#5=1时Z轴回退到R点) 5241 刚性攻丝主轴最高转速关于速度参数编程软件生成的程序执行之前加先行控制程序(G05.1 Q1或G08 P1)可完成高速精密加工1401#4 设1 进给倍率为0%时快速运行G00停止#6 设1 空运行时快速运行G00有效1410 空运行速度(5000mm)1421 快速F0的速度(500mm)1423 JOG进给的速度(5000mm)1601#6 设1 自动拐角降速1601#2 设1 执行程序重迭 (加工拐角平滑)1730 圆弧半径R的进给速度上限值32501731 对应进给速度上限值的圆弧半径值R50001732 基于圆弧半径的进给速度嵌位的下限值100实际速度关于保密参数3202#0 NE8 0:8000 程序解锁 1:8000程序锁住#4 NE9 0:9000程序解锁 1:9000程序锁住3210和3211 相同密码时NE9才能打开伺服参数2084 柔性进给齿轮比分子直线设3 (12)转台设1 2085 柔性进给齿轮比分母直线设250 (1000)转台设500 计算公式螺距/1000 = 12mm/1000=3/250转台角度*比值/1000 =360度*1/180/1000=1/500 1020 A设651023 设43460 设65关于行程检测和操作的参数302 诊断参数回第1参考点时开关脱开到零点的距离单位μm1240 第1参考点1241 第2参考点1320 正向软限值1321 负向软限值4077 准停7001#0 设1 手动介入自动返回功能有效5006#6(mc) 设0:G43/G49轴移动设1:G43/G49轴不移动改变坐标值 6006#4同时设1 3116#2 设0:CAN+RESET删除100报警设1:RESET删除100报警3117#1 设1 看诊断参数445 显示主轴角度1850 参考点补偿值(先偏移,后设软限值)1821 参考点补偿值容量1002 #2 设1 使用参考点补偿功能关于程序再启动的参数7300 #7 设1 输出最近S. T. B代码7310 三轴显示时有A轴显示时X设置1 X设置1Y设置2 Y设置2Z 设置3 Z设置4A设置3关于比例缩放参数5401#0 设1 比例缩放有效5400#6#7 设1 比例缩放单位0.0018132#5 设1 是否使用比例缩放格式:G51 X- Y- P -G50G51 X- Y- Z- P –X Y Z 是缩放中心绝对坐标值P- 表示所有轴相同缩放比例值单位0.001关于A轴参数1006#0 设1 0~360度取整1008#1 0:A轴近距离旋转 1:A轴按正负号方向旋转5500#6 1:A轴与其它轴插补5500#0 0:A轴输入不带小数点 1:A轴输入带小数点5512 执行分度最小单位设0时可以任意指令1260 设360000A轴圆柱插补格式1022 A设6 G07.1 / G107格式: G17 X0 A0 (建立平面)G07.1 / G107 An (建立圆柱插补) (n圆柱半径)G1 F- X- A-G41 / G42 D- X- A-X- A- - - - - -G2/G3 X- A- R-G40G07.1 / G107 A0 (撤消圆柱插补)M30各轴不同比例缩放参数(负比例形成镜向)5421 设各轴不同比例(X Y Z设0以外的值。
FANUC0I常用参数

FANUC0I常用参数1)参数(P):
P00:机器型号
P01:版本号
P04:每分钟脉冲数
P05:芯片计数器
P10:主回路数
P15:轴数
P17:补正系数
P20:选择模式(G90/G91)
P21:机器坐标系统(G54~G59)
P23:轴反转启用
P24:原点模式(G53/G54)
P25:机器轴主要轴联动
P26:每轴联动方式
P30:原点偏移量
P31:原点偏移量累计量
P32:模块联动
P33:每轴振动补偿
P34:曲线补偿
P35:原点回位方式
P37:多维坐标系模式
P40:加减速模式
P41:曲线加速度
P42:曲线减速度
P43:最大进给倍率
P44:最小进给倍率
P45:进给位置循环
P46:旋转行程循环
P47:开始位置轴锁定
P48:横移位置循环
P49:横移行程循环
P50:尾部裁切量
P51:加工精度
P52:最大精度
P53:速度控制精度
P54:位置控制精度
P55:回转编码器直径补偿
P56:刀具特性P57:指定轴转向P60:单位换算P61:主坐标轴P62:次坐标轴P63:辅助坐标轴P64:每轴行程P65:轴报警
P66:轴报警联动P67:小脉冲补偿P68:极限报警P69:空闲报警P70:指令编码P71:刀具偏移量P72:最小角抖动。
Fanuc常用系统参数
Fanuc常用系统参数(总21页)-CAL-FENGHAL-(YICAI)-Company One 11. SETTING 参数参数号符号意义16-T 16-M0/0TVC 代码竖向校验000/1 ISO EIA/ISO 代码000/2INI MDI方式公/英制0 00/5SEQ 自动加顺序号002/0RDG 远程诊断00 3216自动加程序段号时程序段号的间隔0 02.RS232C 口参数20 I/O通道(接口板):0, 1:主CPU 板JD5A2: 主CPU 板JD5B3: 远程缓冲JD5C或选择板1的JD6A (RS-422)5:Data Server10 : DNC1/DNC2 接口0 0100/3 NCR程序段结束的输出码0 0100/5 ND3 DNC运行时:读一段/读至缓冲器满0 0I/O通道0的参数:101/0 SB2停止位数0 0101/3 ASII 数据输入代码:ASCII 或EIA/ISO 0 0101/7 NFD数据输出时数据后的同步孔的输出0 0102输入输出设备号:0:普通RS-232 口设备(用DC1-DC4码)3:Handy File (3 〃软盘驱动器)0 0103波特率:10:480011:960012: 19200 0 0I/O通道1的参数:111/0 SB2停止位数0 0111/3 ASI 数据输入代码:ASCII 或EIA/ISO 0 0111/7 NFD数据输岀时数据后的同步孔的输出0 0112输入输出设备号:0:普通RS-232 口设备(用DC1-DC4码)3:Handy File (3 〃软盘驱动器)0 0113 波特率:10:480011:960012: 19200 0 0其它通道参数请见参数说明书。
3. 进给伺服控制参数1001/0 INM 公/英制丝杠0 01002/2 SFD 是否移动参考点0 01002/3 AZR 未回参考点时是否报警(#90号)01006/0, 1 ROT, ROS 设定回转轴和回转方式0 0 指定直径/半径值编程0 回参考点方向0 0回转轴的转向(与1008/1 :RAB 合用)0 0 回转轴的循环功能0 0绝对回转指令时,是否近距回转0 0 相对回转指令时是否规算0 01260回转轴一转的回转量0 01010 CNC 的控制轴数(不包括PMC 轴)0 0 1020各轴的编程轴名0 01022基本坐标系的轴指定0 0 1023各轴的伺服轴号0 0 1410空运行速度0 01420快速移动(G00)速度0 01421快速移动倍率的低速(Fo ) 0 01422最高进给速度允许值(所有轴一样)0 0 1423最高进给速度允许值(各轴分别设)0 0 1424手动快速移动速度0 0 1425回参考点的慢速FL 0 01620快速移动G00时直线加减速时间常数0 01622切削进给时指数加减速时间常数0 0 1624 JOG 方式的指数加减速时间常数0 0 1626螺纹切削时的加减速时间常数0 1815/1 OPT 用分离型编码器0 0 1815/5 APC 用绝对位置编码器0 0 1816/4,5,6 DM1—3 检测倍乘比凶R 0 0 1820指令倍乘比CMR 0 0 1819/0 FUP 位置跟踪功能生效0 0 1825位置环伺服增益0 0 1826到位宽度0 01828运动时的允许位置误差0 0 1829停止时的允许位置误差0 0 1850参考点的栅格偏移量0 0 1851反向间隙补偿量0 01852快速移动时的反向间隙补偿量0 01800/4 RBK 进给/快移时反向间补量分开0 0 4. 坐标系参数1201/0 ZPR 手动回零点后自动设定丄件坐标系0 0 1250自动设定工件坐标系的坐标值0 01201/2 ZCL 手动回零点后是否取消局部坐标系0 0 1202/3 RLC 复位时是否取消局部坐标系0 01006/3 DIA 1006/5 ZMI 1007/3 RAA 1008/0 R0A 1008/1 RAB 1008/2 RRL1240第一参考点的坐标值0 01241笫二参考点的坐标值0 01242笫三参考点的坐标值0 01243第四参考点的坐标值0 05 •行程限位参数1300/0 OUT第二行程限位的禁止区(内/外)0 0 1320第一行程限位的正向值0 01322第一行程限位的反向值0 01323第二行程限位的正向值0 01324第二行程限位的反向值0 01325第三行程限位的正向值0 01321第三行程限位的反向值0 06.DI/DO 参数3003/0 ITL互锁信号的生效0 03003/2 ITX各轴互锁信号的生效0 03003/3 DIT各轴各方向互锁信号的生效0 0作者:wqm8181 2006-12-14 19:51 回复此发言3004/5 OTH超程限位信号的检测0 03010MF, SF, TF, BF 滞后的时间0 03011FIN 宽度0 03017 RST信号的输出时间0 03030M代码位数0 03031S代码位数0 03032T代码位数0 03033B代码位数0 07.显示和编辑3102/3 CHI汉字显示0 03104/3 PPD自动设坐标系时相对坐标系清零0 03104/4 DRL相对位置显示是否包括刀长补偿量0 03104/5 DRC 相对位置显示是否包括刀径补偿量0 0 3104/6 DRC 绝对位置显示是否包括刀长补偿量0 0 3104/7 DAC 绝对位置显示是否包括刀径补偿量0 0 3105/0 DPF 显示实际进给速度0 03105/ DPS 显示实际主轴速度和T 代码0 03106/4 0PH 显示操作履历0 03106/5 SOV 显示主轴倍率值0 03106/7 0HS 操作履历采样0 03107/4 SOR 程序LJ 录按程序序号显示 0 0 3107/5 DMN 显示G 代码菜单0 0 3109/1 DWT 儿何/磨损补偿显示G/W 0 0 3111/0 SVS 显示伺服设定画面0 03111/1 SPS 显示主轴调整画面0 03111/5 0PM 显示操作监控画面0 03111/6 0PS 操作监控画面显示主轴和电机的速度0 0 3111/7 NPA 报警时转到报警画面0 03112/0 SGD 波形诊断显示生效(程序图形显示无效)0 0 3112/5 OPH 操作履历记录生效0 03122操作履历画面上的时间间隔0 0 3203/7 MCL MDI 方式编辑的程序是否能保留0 0用MDI 键输入刀偏量0 0用MDI 键输入宏程序变量0 0用MDI 键输入工件零点偏移量0 0 用MDI 键输入丄件零点偏移量(自动方式)程序和数据的保护键0 08. 编程参数 08000—8999程序的保护0 009000—9999程序的保护0 0 小数点的含义0 0 MDI 方式G90/G91的切换0 MDI 方式用该参数切换G90/G91 09 •螺距误差补偿3620各轴参考点的补偿号0 0 3621负方向的最小补偿点号0 0 3622正方向的最大补偿点号0 0 3623螺补量比率0 0 3624螺补间隔0 0 10・刀具补偿3109/1 DWT G ]分开 0 0 3290/0 WOF MDI 设磨损值 0 03290/0 W0F 3290/2 MCV 3290/3 WZ0 3290/4 IWZ3290/7 KEY3202/0 NE8 3202/4 NE9 3401/0 DPI 3401/4 MAB 3401/5 ABS3290/1 GOF MDI 设儿何值0 05001/0 TCL 刀长补偿 A, B, C 0 5001/1 TLB 刀长补偿轴05001/2 OFH 补偿号地址D, H 05001/5 TPH G45-G48 的补偿号地址 D, H 0 5002/0 LD1刀补值为刀号的哪位数0 5002/1 LGN 儿何补偿的补偿号0 5002/5 LGC 儿何补偿的删除0□002/7 WNP 刀尖半径补偿号的指定0 5003/6 LVC/LVK 复位时删除刀偏量0 05003/7 TGC 复位时删除儿何补偿量(#5003/6二1) 05004/1 ORC 刀偏值半径/直径指定05005/2 PRC 直接输入刀补值用PRC 信号05006/0 0IM 公/英制单位转换时自动转换刀补值0 0 5013最大的磨损补偿值05014最大的磨损补偿增量值011・主轴参数 使用串行主轴0 0 用笫二串行主轴0 0 S 和SF 的输出0 0 SOR 信号用于换挡/定向0 换挡方法A, B 0 S 和SF 的输出0主轴速度挡数(T/M 型)0 3706/6,7 CWTCW M03/M04 的极性 0 0 3708/0 SAR 检查主轴速度到达信号0 03708/1 SAT 螺纹切削开始检查SAR 03730主轴模拟输岀的增益调整0 03731主轴模拟输岀时电汗偏移的补偿0 0 3732定向/换挡的主轴速度0 0 3735主轴电机的允许最低速度0 3736主轴电机的允许最低速度0 3740检查SAR 的延时时间0 0 3741笫一挡主轴最高速度0 0 3742笫二挡主轴最高速度0 0 3743笫三挡主轴最高速度0 0 3744第四挡主轴最高速度03751第一至笫二挡的切换速度0 3752第二至第三挡的切换速度0 3771 G96的最低主轴速度0 0 3772最高主轴速度0 0 4019/7主轴电机初始化0 03701/1 ISI 3701/4 SS2 3705/0 ESF 3705/1 GST 3705/2 SGB 3705/4 EVS 3706/4 GTT作者:wqm8181 2006-12-14 19:51 回复此发言3 Fanuc系统参数4133主轴电机代码0 012.其它6510图形显示的绘图坐标系07110手摇脉冲发生器的个数0 07113手脉的倍比m 0 07114手脉的倍比n 0 013.0i系统的有关参数8130总控制轴数0 08131/0 HPG使用手摇脉冲发生器0 08132/0 TLF刀具寿命管理功能0 08132/3 ISC用分度工作台0 8133/0 SSC G96 功能生效0 08134/0 IAP图形功能生效0 0二.0系统参数1.SETTING 参数参数号符号意义O-T 0-M0000 PWE参数写入0 00000 TVON代码竖向校验0 00000 ISO EIA/ISO 代码0 00000 INCH MDI方式公/英制0 00000 I/O RS-232C 口0 00000 SEQ自动加顺序号0 02.RS232C 口参数2/0 STP2通道0停止位0 0552通道0波特率0 012/0 STP2通道1停止位0 0553通道1波特率0 050/0 STP2通道2停止位0 0250通道2波特率0 051/0 STP2通道3停止位0 0251通道3波特率0 055/3 RS42 Remote Buffer 口 RS232/422 0 0 390/7 NODC3缓冲区满0 0 3. 伺服控制轴参数1/0 SCW 公/英制丝杠0 0 3/ ZM 回零方向 0 0 8/ ADW 轴名称030/ ADW 轴名称032/ LIN 3, 4轴,回转轴/直线轴0 388/1 R0AX 回转轴循环功能0388/2 R0DRC 绝对指令近距离回转0 388/3 ROCNT 相对指令规算0 788回转轴每转回转角度011/2 ADLN 第4轴,回转轴/直线轴0 398/1 R0AX 回转轴循环功能0398/2 R0DRC 绝对指令近距离回转0398/3 ROCNT 相对指令规算0 788回转轴每转回转角度0860回转轴每转回转角度0 500-503 INPX, Y, Z, 4 到位宽度 0 0504-507 SERRX, Y, Z, 4 运动时误差极限0 0 508-511,Z,4栅格偏移量0 0512-515 LPGIN 位置伺服增益0 0517 LPGIN 位置伺服增益(各轴增益)0 0 518-521 RPDFX, Y, X, 4 G00 速度 0 0522-525 LINTX, Y, Z, 4直线加/减速时间常数0 0 526 THRDT G92时间常数0 528 THDFL G92X 轴的最低速度0 527 FEDMX F 的极限值0 0533RPDFL手动快速移动倍率的最低值0 0 534 ZRNFL 回零点的低速0 0535-538 BKLX, Y, Z, 4 反向间隙 0 0□93-596 STPEX, Y, Z, 4伺服轴停止时的位置误差极限 393/5快速倍率为零时机床移动0 04. 坐标系参数10/7 APRS 回零点后自动设定工件坐标系0 0 2/1 PPD 自动设坐标系相对坐标值清零0 24/6 CLCL 手动回零后清除局部坐标系0529 FEED T 530 FEDF F 的时间常数0 0指数函数加减速时间常数0 028/5 EX10D坐标系外部偏移时刀偏量的值(X10)0 708-711自动设定丄件坐标系的坐标值05.行程限位8/6 OTZN Z轴行程限位检査否0 15/4 LM2第二行程限位0 24/4 INOUT第三行程限位0□7/5 HOT3 硬超程-LMX—+LMZ 有效065/3 PSOT回零点前是否检查行程限位0 0 700-703各轴正向行程0 0 704-707各轴反向行程0 015/2 C0TZ 硬超程-LMX—+LMZ 有效0 20/4 LM2第二行程限位024/4 INOUT第三行程限位0 743-746第二行程正向限位0 747-750笫二行程反向限位0 804-806笫三行程正向限位0 807-809第三行程反向限位0 770-773笫二行程正向限位0 774-777第二行程反向限位0 747-750第三行程正向限位0 751-754第三行程反向限位0 760-763笫四行程正向限位0 764-767第四行程反向限位06.进给与伺服电机参数1/6 RDRN空运行时,快速移动指令是否有效0 08/5 ROVE快速倍率信号R0V2(G117/7)有效049/6 NPRV不用位置编码器实现主轴每转进给0 020/5 NCIPS是否进行到位检查0 04-7参考计数器容量0 04—7检测倍比0 021/ APC绝对位置编码器0 04 Fanuc系统参数35/7 ACMR 任意CMR 0 037/ SPTP用分离型编码器0 0100-103指令倍比CMR 0 07.DI/DO 参数8/7 EILK Z轴/各轴互锁0 09/ TFIN FIN信号时间0 09/ TMF M, S, T读信号时间0 012/1 ZILK Z轴/所有轴互锁031/5 ADDCF GR1, GR2, DRN 地址0252复位信号扩展时间0 08.显示和编辑1/1 PROD相对坐标显示是否包括刀补量0 02/1 PPD自动设坐标系相对坐标清零0 015/1 NWCH刀具磨损补偿显示W 0 018/5 PROAD绝对坐标系显示是否包括刀补量023/3 CHI汉字显示0 028/2 DACTF显示实际速度0 029/ DSP笫3, 4轴位置显示035/3 NDSP第4轴位置显示038/3 FLKY用全键盘0 048/7 SFFDSP显示软按键0 060/0 DADRDP诊断画面上显示地址字0 060/2 LDDSPG显示梯形图0 060/5显示操作监控画面0 064/0 SETREL自动设坐标系时相对坐标清零0 077/2伺服波形显示0 0389/0 SRVSET显示伺服设定画面0 0389/1 WKNMDI显示主轴调整画面0 09.编程参数10/4 PRG9 09000-09999 号程序保护0 015/7 CPRD小数点的含义0 028/4 EXTS外部程序号检索0 029/5 MABS MDI-B中,指令取决于G90/G91设定0 389/2 PRG8 08000-08999 号程序保护0 0 394/6 WKZRST自动设工件坐标系时设为G54 010.螺距误差补偿11/ PML螺补倍率0 0712-715螺补间隔0756-759螺补间隔01000, 20003000, 4000补偿基准点0 01001-11282001-21283001-31284001-4128 补偿值0 011.刀具补偿1/3 TOC复位时清除刀长补偿矢量0 01/4 ORC刀具补偿值(半径/直径输入)08/6 NOFC刀补量讣数器输入010/5 DOFSI刀偏量直接输入013/1 G0FU2儿何补偿号(由刀补号或刀号)指定013/2 GMOFS加儿何补偿值(运动/变坐标)014/0 T2D T代码位数014/1 GMCL复位时是否清儿何补偿值014/5 WIGA刀补量的限制015/4 MORB直接输入刀补测量值的按钮024/6 QNI刀补测量B时补偿号的选择075/3 WNPT刀尖补偿号的指定(在儿何还是在磨损中)0 122刀补测量B时的补偿号0728最大的刀具磨损补偿增量值0729最大的刀具磨损补偿值078/0 NOINOW 用MDI键输入磨损补偿量0078/1 NOINOG 用MDI键输入儿何补偿量0078/2 NOINMV 用MDI键输入宏程序变量0078/3NOINMZ 用MDI键输入丄件坐标偏移量0 0393/2MKNMDI在自动方式的停止时,用MDI键输入工件坐标偏移量0 0 12.主轴参数13/5 ORCM定向时,S模拟输出的极性13/ TCW, CWM S 模拟M03, M04 的方向0 014/2主轴转速显示0 024/2 SCTO 是否检查SAR(G120/4) 0 049/0 EVSF SF 的输出0 071/0 ISRLPC串行主轴时编码器信号的接法071/4 SRL2SP用1或2个串行主轴071/7 FSRSP是否用串行主轴0108 G96 或换挡(#3/5: GST二1)或模拟主轴定向S0R:G120/5:M)=l速度0110检查SAR (G120/4)的延时时间0516模拟主轴的增益(G96) 0□39模拟主轴电机的偏移补偿电压(G96) 0551 G96的主轴最的转速0556 G96的主轴最高转速0540-543各挡主轴的最高转速03/5 GST 用S0R(G120/5)定向/换挡014/0 SCTA加工启动时检查SAR信号020/7 SFOUT换挡时输出SF 029/4 FSOB G96 时输出SF 035/6 LGCM各挡最高速的参数号0 □39, 541, 555各挡的主轴最高转速0 542主轴最高转速0543主轴最低转速0585, 586主轴换挡速度(B型)0□77模拟主轴电机的偏移补偿电压06519/7主轴电机初始化0 06633主轴电机代码0 06501/2 POSC2用位置编码器0 06501/5-7 CAXIS1-3用高分辨率编码器0 06503/0 PCMGSL定向方法(编码器/磁传感器)0 06501/1 PCCNCT内装传感器0 06501/位置编码器信号0 06504/1 HRPC高分辨率编码器0 013.其它24/0 IGNPMC 用PMC 0 071/6 DPCRAM显示PMC操作菜单0 0123图形显示的绘图坐标系0。
FANUC常用系统K参数
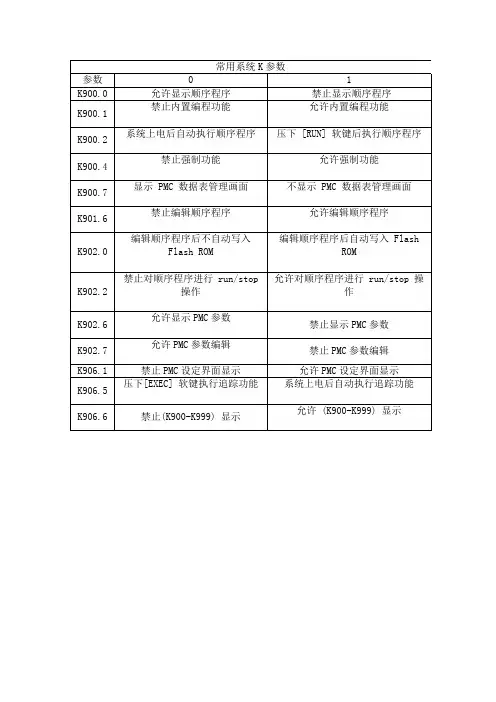
常用系统K参数
参数01
K900.0允许显示顺序程序禁止显示顺序程序
K900.1
禁止内置编程功能允许内置编程功能
K900.2
系统上电后自动执行顺序程序压下[RUN]软键后执行顺序程序K900.4
禁止强制功能允许强制功能
K900.7
显示PMC数据表管理画面不显示PMC数据表管理画面K901.6
禁止编辑顺序程序允许编辑顺序程序
K902.0编辑顺序程序后不自动写入
Flash ROM
编辑顺序程序后自动写入Flash
ROM
K902.2禁止对顺序程序进行run/stop
操作
允许对顺序程序进行run/stop操
作
K902.6允许显示PMC参数
禁止显示PMC参数
K902.7允许PMC参数编辑
禁止PMC参数编辑
K906.1禁止PMC设定界面显示允许PMC设定界面显示
K906.5
压下[EXEC]软键执行追踪功能系统上电后自动执行追踪功能K906.6禁止(K900-K999)显示
允许(K900-K999)显示。
Fanuc常用系统参数

1 Fanuc系统参数一.16系统类参数1. SETTING 参数参数号符号意义 16-T 16-M0/0 TVC 代码竖向校验 O O0/1 ISO EIA/ISO代码 O O0/2 INI MDI方式公/英制 O O0/5 SEQ 自动加顺序号 O O2/0 RDG 远程诊断 O O3216 自动加程序段号时程序段号的间隔 O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422) 5: Data Server10 :DNC1/DNC2接口 O O100/3 NCR 程序段结束的输出码 O O100/5 ND3 DNC运行时:读一段/读至缓冲器满 O OI/O 通道0的参数:101/0 SB2 停止位数 O O101/3 ASII 数据输入代码:ASCII或EIA/ISO O O 101/7 NFD 数据输出时数据后的同步孔的输出 O O 102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O103 波特率:10:480011:960012:19200 O OI/O 通道1的参数:111/0 SB2 停止位数 O O111/3 ASI 数据输入代码:ASCII或EIA/ISO O O 111/7 NFD 数据输出时数据后的同步孔的输出 O O 112 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3〃软盘驱动器) O O113 波特率:10:480011:960012:19200 O O其它通道参数请见参数说明书。
3.进给伺服控制参数1001/0 INM 公/英制丝杠 O O1002/2 SFD 是否移动参考点 O O1002/3 AZR 未回参考点时是否报警(#90号) O 1006/0,1 ROT,ROS 设定回转轴和回转方式 O O 1006/3 DIA 指定直径/半径值编程 O1006/5 ZMI 回参考点方向 O O1007/3 RAA 回转轴的转向(与1008/1:RAB合用) O O 1008/0 ROA 回转轴的循环功能 O O1008/1 RAB 绝对回转指令时,是否近距回转 O O 1008/2 RRL 相对回转指令时是否规算 O O1260 回转轴一转的回转量 O O1010 CNC的控制轴数(不包括PMC轴) O O1020 各轴的编程轴名 O O1022 基本坐标系的轴指定 O O1023 各轴的伺服轴号 O O1410 空运行速度 O O1420 快速移动(G00)速度 O O1421 快速移动倍率的低速(Fo) O O1422 最高进给速度允许值(所有轴一样) O O1423 最高进给速度允许值(各轴分别设) O O1424 手动快速移动速度 O O1425 回参考点的慢速 FL O O1620 快速移动G00时直线加减速时间常数 O O 1622 切削进给时指数加减速时间常数 O O1624 JOG方式的指数加减速时间常数 O O1626 螺纹切削时的加减速时间常数 O1815/1 OPT 用分离型编码器 O O1815/5 APC 用绝对位置编码器 O O1816/4,5,6 DM1--3 检测倍乘比DMR O O1820 指令倍乘比CMR O O1819/0 FUP 位置跟踪功能生效 O O1825 位置环伺服增益 O O1826 到位宽度 O O1828 运动时的允许位置误差 O O1829 停止时的允许位置误差 O O1850 参考点的栅格偏移量 O O1851 反向间隙补偿量 O O1852 快速移动时的反向间隙补偿量 O O1800/4 RBK 进给/快移时反向间补量分开 O O4.坐标系参数1201/0 ZPR 手动回零点后自动设定工件坐标系 O O1250 自动设定工件坐标系的坐标值 O O1201/2 ZCL 手动回零点后是否取消局部坐标系 O O 1202/3 RLC 复位时是否取消局部坐标系 O O 1240 第一参考点的坐标值 O O1241 第二参考点的坐标值 O O1242 第三参考点的坐标值 O O1243 第四参考点的坐标值 O O5.行程限位参数1300/0 OUT 第二行程限位的禁止区(内/外) O O 1320 第一行程限位的正向值 O O1322 第一行程限位的反向值 O O1323 第二行程限位的正向值 O O1324 第二行程限位的反向值 O O1325 第三行程限位的正向值 O O1321 第三行程限位的反向值 O O6.DI/DO参数3003/0 ITL 互锁信号的生效 O O3003/2 ITX 各轴互锁信号的生效 O O3003/3 DIT 各轴各方向互锁信号的生效 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------2 Fanuc系统参数3004/5 OTH 超程限位信号的检测 O O3010 MF,SF,TF,BF滞后的时间 O O3011 FIN宽度 O O3017 RST信号的输出时间 O O3030 M代码位数 O O3031 S 代码位数 O O3032 T代码位数 O O3033 B代码位数 O O7.显示和编辑3102/3 CHI 汉字显示 O O3104/3 PPD 自动设坐标系时相对坐标系清零 O O3104/4 DRL 相对位置显示是否包括刀长补偿量 O O3104/5 DRC 相对位置显示是否包括刀径补偿量 O O3104/6 DRC 绝对位置显示是否包括刀长补偿量 O O 3104/7 DAC 绝对位置显示是否包括刀径补偿量 O O 3105/0 DPF 显示实际进给速度 O O3105/ DPS 显示实际主轴速度和T代码 O O3106/4 OPH 显示操作履历 O O3106/5 SOV 显示主轴倍率值 O O3106/7 OHS 操作履历采样 O O3107/4 SOR 程序目录按程序序号显示 O O3107/5 DMN 显示G代码菜单 O O3109/1 DWT 几何/磨损补偿显示G/W O O3111/0 SVS 显示伺服设定画面 O O3111/1 SPS 显示主轴调整画面 O O3111/5 OPM 显示操作监控画面 O O3111/6 OPS 操作监控画面显示主轴和电机的速度 O O 3111/7 NPA 报警时转到报警画面 O O3112/0 SGD 波形诊断显示生效(程序图形显示无效) O O 3112/5 OPH 操作履历记录生效 O O3122 操作履历画面上的时间间隔 O O3203/7 MCL MDI方式编辑的程序是否能保留 O O3290/0 WOF 用MDI键输入刀偏量 O O3290/2 MCV 用MDI键输入宏程序变量 O O3290/3 WZO 用MDI键输入工件零点偏移量 O O3290/4 IWZ 用MDI键输入工件零点偏移量(自动方式) O 3290/7 KEY 程序和数据的保护键 O O8.编程参数3202/0 NE8 O8000—8999程序的保护 O O3202/4 NE9 O9000—9999程序的保护 O O3401/0 DPI 小数点的含义 O O3401/4 MAB MDI方式G90/G91的切换 O3401/5 ABS MDI方式用该参数切换G90/G91 O9.螺距误差补偿3620 各轴参考点的补偿号 O O3621 负方向的最小补偿点号 O O3622 正方向的最大补偿点号 O O3623 螺补量比率 O O3624 螺补间隔 O O10.刀具补偿3109/1 DWT G,W分开 O O3290/0 WOF MDI设磨损值 O O3290/1 GOF MDI设几何值 O O5001/0 TCL 刀长补偿A,B,C O5001/1 TLB 刀长补偿轴 O5001/2 OFH 补偿号地址D,H O5001/5 TPH G45-G48的补偿号地址D,H O5002/0 LD1 刀补值为刀号的哪位数 O5002/1 LGN 几何补偿的补偿号 O5002/5 LGC 几何补偿的删除 O5002/7 WNP 刀尖半径补偿号的指定 O5003/6 LVC/LVK 复位时删除刀偏量 O O5003/7 TGC 复位时删除几何补偿量(#5003/6=1) O 5004/1 ORC 刀偏值半径/直径指定 O5005/2 PRC 直接输入刀补值用PRC信号 O5006/0 OIM 公/英制单位转换时自动转换刀补值 O O 5013 最大的磨损补偿值 O5014 最大的磨损补偿增量值 O11.主轴参数3701/1 ISI 使用串行主轴 O O3701/4 SS2 用第二串行主轴 O O3705/0 ESF S和SF的输出 O O3705/1 GST SOR信号用于换挡/定向 O3705/2 SGB 换挡方法A,B O3705/4 EVS S和SF的输出 O3706/4 GTT 主轴速度挡数(T/M型) O 3706/6,7 CWM/TCW M03/M04的极性 O O 3708/0 SAR 检查主轴速度到达信号 O O 3708/1 SAT 螺纹切削开始检查SAR O 3730 主轴模拟输出的增益调整 O O3731 主轴模拟输出时电压偏移的补偿 O O 3732 定向/换挡的主轴速度 O O3735 主轴电机的允许最低速度 O3736 主轴电机的允许最低速度 O3740 检查SAR的延时时间 O O3741 第一挡主轴最高速度 O O3742 第二挡主轴最高速度 O O3743 第三挡主轴最高速度 O O3744 第四挡主轴最高速度 O3751 第一至第二挡的切换速度 O3752 第二至第三挡的切换速度 O3771 G96的最低主轴速度 O O3772 最高主轴速度 O O4019/7 主轴电机初始化 O O作者: wqm8181 2006-12-14 19:51 回复此发言--------------------------------------------------------------------------------3 Fanuc系统参数4133 主轴电机代码 O O12.其它6510 图形显示的绘图坐标系 O7110 手摇脉冲发生器的个数 O O7113 手脉的倍比m O O7114 手脉的倍比n O O13.0i系统的有关参数8130 总控制轴数 O O8131/0 HPG 使用手摇脉冲发生器 O O8132/0 TLF 刀具寿命管理功能 O O8132/3 ISC 用分度工作台 O8133/0 SSC G96功能生效 O O8134/0 IAP 图形功能生效 O O二.0系统参数1.SETTING 参数参数号符号意义 0-T 0-M0000 PWE 参数写入 O O0000 TVON 代码竖向校验 O O0000 ISO EIA/ISO代码 O O0000 INCH MDI方式公/英制 O O0000 I/O RS-232C口 O O0000 SEQ 自动加顺序号 O O2.RS232C口参数2/0 STP2 通道0停止位 O O552 通道0波特率 O O12/0 STP2 通道1停止位 O O553 通道1波特率 O O50/0 STP2 通道2停止位 O O250 通道2波特率 O O51/0 STP2 通道3停止位 O O251 通道3 波特率 O O55/3 RS42 Remote Buffer 口RS232/422 O O 390/7 NODC3 缓冲区满 O O3.伺服控制轴参数1/0 SCW 公/英制丝杠 O O3/0.1.2.4 ZM 回零方向 O O8/2.3.4 ADW 轴名称 O30/0.4 ADW 轴名称 O32/2.3 LIN 3,4轴,回转轴/直线轴 O388/1 ROAX 回转轴循环功能 O388/2 RODRC 绝对指令近距离回转 O 388/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O11/2 ADLN 第4轴,回转轴/直线轴 O398/1 ROAX 回转轴循环功能 O398/2 RODRC 绝对指令近距离回转 O 398/3 ROCNT 相对指令规算 O788 回转轴每转回转角度 O860 回转轴每转回转角度 O500-503 INPX,Y,Z,4 到位宽度 O O504-507 SERRX,Y,Z,4 运动时误差极限 O O 508-511 GRDSX.Y,Z,4 栅格偏移量 O O 512-515 LPGIN 位置伺服增益 O O517 LPGIN 位置伺服增益(各轴增益) O O518-521 RPDFX,Y,X,4 G00速度 O O522-525 LINTX,Y,Z,4 直线加/减速时间常数 O O526 THRDT G92时间常数 O528 THDFL G92X轴的最低速度 O527 FEDMX F的极限值 O O529 FEEDT F的时间常数 O O530 FEDFL 指数函数加减速时间常数 O O533 RPDFL 手动快速移动倍率的最低值 O O534 ZRNFL 回零点的低速 O O535-538 BKLX,Y,Z,4 反向间隙 O O593-596 STPEX,Y,Z,4 伺服轴停止时的位置误差极限 O O 393/5 快速倍率为零时机床移动 O O4.坐标系参数10/7 APRS 回零点后自动设定工件坐标系 O O2/1 PPD 自动设坐标系相对坐标值清零 O24/6 CLCL 手动回零后清除局部坐标系 O28/5 EX10D 坐标系外部偏移时刀偏量的值(×10) O 708-711 自动设定工件坐标系的坐标值 O735-738 第二参考点 O O780-783 第三参考点 O O784-787 第四参考点 O O5.行程限位8/6 OTZN Z轴行程限位检查否 O15/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O57/5 HOT3 硬超程-LMX--+LMZ有效 O 65/3 PSOT 回零点前是否检查行程限位 O O 700-703 各轴正向行程 O O704-707 各轴反向行程 O O15/2 COTZ 硬超程-LMX--+LMZ有效 O 20/4 LM2 第二行程限位 O24/4 INOUT 第三行程限位 O743-746 第二行程正向限位 O747-750 第二行程反向限位 O804-806 第三行程正向限位 O807-809 第三行程反向限位 O770-773 第二行程正向限位 O774-777 第二行程反向限位 O747-750 第三行程正向限位 O751-754 第三行程反向限位 O760-763 第四行程正向限位 O764-767 第四行程反向限位 O6.进给与伺服电机参数1/6 RDRN 空运行时,快速移动指令是否有效 O O 8/5 ROVE 快速倍率信号ROV2(G117/7)有效 O 49/6 NPRV 不用位置编码器实现主轴每转进给 O O 20/5 NCIPS 是否进行到位检查 O O4—7 参考计数器容量 O O4—7 检测倍比 O O21/0.1.2.3 APC 绝对位置编码器 O O4 Fanuc系统参数35/7 ACMR 任意CMR O O37/0.1.2.3 SPTP 用分离型编码器 O O100-103 指令倍比CMR O O7.DI/DO参数8/7 EILK Z轴/各轴互锁 O O9/0.1.2.3 TFIN FIN信号时间 O O9/4.5.6.7 TMF M,S,T读信号时间 O O12/1 ZILK Z轴/所有轴互锁 O31/5 ADDCF GR1,GR2,DRN 地址 O252 复位信号扩展时间 O O8.显示和编辑1/1 PROD 相对坐标显示是否包括刀补量 O O 2/1 PPD 自动设坐标系相对坐标清零 O O15/1 NWCH 刀具磨损补偿显示W O O18/5 PROAD 绝对坐标系显示是否包括刀补量 O 23/3 CHI 汉字显示 O O28/2 DACTF 显示实际速度 O O29/0.1 DSP 第3,4轴位置显示 O35/3 NDSP 第4轴位置显示 O38/3 FLKY 用全键盘 O O48/7 SFFDSP 显示软按键 O O60/0 DADRDP 诊断画面上显示地址字 O O60/2 LDDSPG 显示梯形图 O O60/5 显示操作监控画面 O O64/0 SETREL 自动设坐标系时相对坐标清零 O O 77/2 伺服波形显示 O O389/0 SRVSET 显示伺服设定画面 O O389/1 WKNMDI 显示主轴调整画面 O O9.编程参数10/4 PRG9 O9000-O9999号程序保护 O O15/7 CPRD 小数点的含义 O O28/4 EXTS 外部程序号检索 O O29/5 MABS MDI-B中,指令取决于G90/G91设定 O 389/2 PRG8 O8000-O8999号程序保护 O O394/6 WKZRST 自动设工件坐标系时设为G54 O10.螺距误差补偿11/0.1 PML 螺补倍率 O O712-715 螺补间隔 O756-759 螺补间隔 O1000, 20003000, 4000 补偿基准点 O O1001-11282001-21283001-31284001-4128 补偿值 O O11.刀具补偿1/3 TOC 复位时清除刀长补偿矢量 0 O1/4 ORC 刀具补偿值(半径/直径输入) O8/6 NOFC 刀补量计数器输入 O10/5 DOFSI 刀偏量直接输入 O13/1 GOFU2 几何补偿号(由刀补号或刀号)指定 O13/2 GMOFS 加几何补偿值(运动/变坐标) 014/0 T2D T代码位数 O14/1 GMCL 复位时是否清几何补偿值 O14/5 WIGA 刀补量的限制 O15/4 MORB 直接输入刀补测量值的按钮 O24/6 QNI 刀补测量B时补偿号的选择 O75/3 WNPT 刀尖补偿号的指定(在几何还是在磨损中) O122 刀补测量B时的补偿号 O728 最大的刀具磨损补偿增量值 O729 最大的刀具磨损补偿值 O78/0 NOINOW 用MDI键输入磨损补偿量 O O78/1 NOINOG 用MDI键输入几何补偿量 O O78/2 NOINMV 用MDI键输入宏程序变量 O O78/3 NOINMZ 用MDI键输入工件坐标偏移量 O O393/2 MKNMDI 在自动方式的停止时,用MDI键输入工件坐标偏移量 O O12.主轴参数13/5 ORCM 定向时,S模拟输出的极性13/6.7 TCW,CWM S模拟M03,M04的方向 O O14/2 主轴转速显示 O O24/2 SCTO 是否检查SAR(G120/4) O O49/0 EVSF SF的输出 O O71/0 ISRLPC 串行主轴时编码器信号的接法 O 71/4 SRL2SP 用1或2个串行主轴 O71/7 FSRSP 是否用串行主轴 O108 G96或换挡(#3/5:GST=1)或模拟主轴定向SOR:G120/5:M)=1速度 OO110 检查SAR(G120/4)的延时时间 O 516 模拟主轴的增益(G96) O539 模拟主轴电机的偏移补偿电压(G96) O 551 G96的主轴最的转速 O556 G96的主轴最高转速 O540-543 各挡主轴的最高转速 O3/5 GST 用SOR(G120/5)定向/换挡 O14/0 SCTA 加工启动时检查SAR信号 O20/7 SFOUT 换挡时输出SF O29/4 FSOB G96时输出SF O35/6 LGCM 各挡最高速的参数号 O539,541,555 各挡的主轴最高转速 O542 主轴最高转速 O543 主轴最低转速 O585,586 主轴换挡速度(B型) O577 模拟主轴电机的偏移补偿电压 O6519/7 主轴电机初始化 O O6633 主轴电机代码 O O6501/2 POSC2 用位置编码器 O O6501/5-7 CAXIS1-3 用高分辨率编码器 O O 6503/0 PCMGSL 定向方法(编码器/磁传感器) O O 6501/1 PCCNCT 内装传感器 O O6501/4.6.7 位置编码器信号 O O6504/1 HRPC 高分辨率编码器 O O13.其它24/0 IGNPMC 用PMC O O71/6 DPCRAM 显示PMC操作菜单 O O123 图形显示的绘图坐标系 O-----精心整理,希望对您有所帮助!。
FANUC数控系统主轴参数

FANUC数控系统主轴参数1. 主轴转速(Spindle Speed)主轴转速是指主轴每分钟旋转的圈数,通常以转/分钟(rpm)为单位。
FANUC数控系统通常具有高精度的主轴调速系统,可以根据加工要求调节主轴转速,以满足不同工件材料和加工方式的需求。
2. 主轴加速度(Spindle Acceleration)主轴加速度是指主轴从静止状态加速到设定转速时所需的时间。
在精密加工中,主轴加速度的快慢对加工质量、工件表面质量和主轴寿命都有重要影响。
FANUC数控系统通常具有大范围的主轴加速度调节功能,可以根据不同工艺要求进行调整。
3. 主轴减速度(Spindle Deceleration)主轴减速度是指主轴从设定转速减速到静止状态所需的时间。
主轴减速度的合理设置可以保证主轴停止后位置的精度,减少工件因主轴停转而产生的负面影响。
FANUC数控系统通常具有调整主轴减速度的功能,可以根据工件的要求和机床性能进行调整。
4. 主轴定位精度(Spindle Positioning Accuracy)主轴定位精度是指主轴停止后,在指定位置能够保持的精度。
在高精度加工中,主轴定位精度对工件的加工精度至关重要。
FANUC数控系统通常具有高精度的主轴定位控制系统,可以保证主轴在停止后的位置精度。
5. 主轴控制方式(Spindle Control Mode)主轴控制方式是指主轴的启停和转速控制方式。
FANUC数控系统通常具有多种主轴控制方式,如手动控制、自动控制、远程控制等。
不同的主轴控制方式可以满足不同的加工需求。
6. 主轴力矩(Spindle Torque)主轴力矩是指主轴旋转时所产生的力矩。
主轴力矩的大小决定了机床能够承受的加工负荷,对于大型工件的加工尤为重要。
FANUC数控系统通常可以根据加工要求调整主轴力矩,以适应不同的工作情况。
7. 主轴冷却方式(Spindle Cooling Method)主轴冷却方式是指主轴散热的方式。
FANUC 0i常用参数及pmc诊断信号地址
1020
1022 1023 1320 1321 1401#0 1410 1420 1422
PM-O
0000#1
1
103,113
10
20 0为232口,4为存储卡
138
1可选DNC文件
1005#0
调试时为1
1006#0
旋转轴为1
1006#3
车床的X轴
1006#5 1020
0:+,1:88(X),89(Y), 90(Z),65(A),
工件号检: PN1,PN2,PN4,PN8,PN16
16/18/21/0i/PM
T
M
G4/3
G4/3
G5/6
G5/6
G6/2
G6/2
G6/4
G6/4
G7/1
/
G7/2
G7/2
G7/5
G7/5
G8/0
G8/0
G8/4
G8/4
G8/5
G8/5
G8/7
G8/7
G9/0-4 G9/0-4
进给倍率: *OV1,*OV2,*OV4,*OV8
快移时间常数 切削时间常数 分离型位置检测器 电机绝对编码器 各轴位置环增益 各轴到位宽度 各轴移动位置偏差极限 各轴停止位置偏差极限 各轴反向间隙 P-I控制方式 单脉冲消除功能 虚拟串行反馈功能
电机代码 负载惯量比 电机旋转方向 速度反馈脉冲数
1620 1622 1815#1 1815#5 1825 1826 1828 1829 1851 2003#3 2003#4 2009#0 2020 2021 2022 2023
电机最大值/减速比
使用1
CNC控制轴数
fanuc0系统常用参数
FANUC 0 系统常用参数序号T系列M系列显示1程式位置0考虑补正实际位置显示1程式位置0考虑补正实际位置用MDIstart键1可以0无法启动程式加工同前重新设定后刀具补正1消除0不消除重新设定1保留G43G44补正0不保留刀具补正1为半径0直径刀具补正为1增量0绝对原点减速信号1为1,0为0同前快速移动dry run1有效,0无效同前手动教导模式手轮1进给0不进给同前手轮控双轴时轴选择开关1有效0无效G76G87刀具逃逸方向G76G87刀具逃逸方向3主轴和位置解码器齿数比同前主轴和位置解码器齿数比1刀长补正和指定平面垂直轴,0Z轴3.13.3 4、ZYX各轴上电背隙方向1负向○正向同前快速可调信号0有效1无效同前程序1不可编辑0可同前上电1G01,0GO状态同前第四轴为1直线轴0旋转轴罗距误差补正倍率同前13job状态手轮1有效0无效同前刀具重设1取消○不取消原补正量忽略小数点以1mm、inch‘sec输入0最小单位同前执行后1回到程式开头0不回同前21各轴有1绝对编码器0无同前22绝对编码器1设原点○不设同前23屏显语种同前输入输出单位1 ,0,上电1G91,0G90状态同前手动可控轴数1,3 0,1同前快速和进给上限速度以1与一般同0不同同前"CRT诊断为1 14",0 9"同前彩色0单色同前刚性攻丝主轴位置解码1任意齿比0 28参数刚性攻丝途中调整率一无效0有效64主轴与第二解码器齿数比同前一单节中1有3个M码0,1个同前121手动操作倍率同前254 刚性攻丝主轴及z轴加减速类别0指数1直线255 刚性攻丝主轴背隙量256 刚性攻丝M 码258 刚性攻丝拉伸途中的调整率504507各轴位置极限偏差同前508511各轴删格偏移量同前512515环路增益同前517伺服回路增益同前518524快速进给速度同前525快速时加减速时间常数同前527切削上限速同前529切削加减速时间常数同前530加减速时最低速度同前531主轴转速实际与命令允差G73回退量532主轴转速允许范围G73开始点设定535538各轴背隙量同前539主轴速度指令电压补正主轴转速上限548指数加减速手动下限速度同前551主轴周速一定控制时最低速度同前556主轴周速一定控制时最高速三段换档高档最低速559562各轴手动时移动速度同前577 主轴速度补正580 内侧转角自动调速终点减速距离581 内侧转角自动速度调整终点减速距离585主轴快速进给最低速586主轴定向转速三段换档中高档换档速度591C轴家具松夹延时时间592孔加工避开量d593596停止是位置偏差极限值同前601604手进给指数加减速时间常数同前605608手动进给指数加减速下限速同前620刚性攻丝z轴移动中偏差极限621 刚性攻丝主轴移动中偏差极限622 刚性攻丝Z轴停止中偏差极限623 刚性攻丝主轴停止中偏差极限6309"屏显横偏量同前6319"屏显纵偏量同前700707轴行程同前708711自动坐标系时原点坐标值同前717G71G72的切深718G71G72的预留量719复合切削G73X 预留量720G73z预留量721G73分区数722G74G75 回退量723G76 最后精加工次数724G76刀尖角度725G76最小切深726G76精加工预留量728刀具磨耗增量允许值729刀具磨耗补正最大允许值735第二原点到第一原点坐标x同前736第二原点到第一原点坐标y同前737第二原点到第一原点坐标z同前738第二原点到第一原点坐标4同前755778工件坐标系779加工零件总数同前780783第三原点同前784787第四原点同前788 796F 一位进给速度1000x轴罗距误差补正原点x轴罗距误差补正原点x轴罗距误差补正1128x轴罗距误差补正2000z轴罗距误差补正原点y轴罗距误差补正原点z轴罗距误差补正y轴罗距误差补正值30003轴罗距误差补正原点z轴罗距误差补正原点Y轴罗距误差补正z轴罗距误差补正40004轴罗距误差补正原点同前四轴罗距误差补正同前50005轴罗距误差补正原点同前五轴罗距误差补正同前60006轴罗距误差补正原点同前六轴罗距误差补正同前五六轴控制同前FANUC数控系统维修技巧1由于现代数控系统的可*性越来越高,数控系统本身的故障越来越低,而大部分故障主要是由系统参数的设置,伺服电机和驱动单元的本身质量,以及强电元件、机械防护等出现问题而引起的。
FANUC所有系统参数
FANUC所有系统参数FANUC 16系统参数系统参数不正确也会使系统报警。
另外,工作中常常遇到工作台不能回到零点、位置显示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数1.SETTING 参数参数号符号意义16-T 16-M0/0 TVC 代码竖向校验O O0/1 ISO EIA/ISO代码O O0/2 INI MDI方式公/英制O O0/5 SEQ 自动加顺序号O O2/0 RDG 远程诊断O O3216 自动加程序段号时程序段号的间隔O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422)5: Data Server10 :DNC1/DNC2接口O O100/3 NCR 程序段结束的输出码O O100/5 ND3 DNC运行时:读一段/读至缓冲器满O OI/O 通道0的参数:101/0 SB2 停止位数O O101/3 ASII 数据输入代码:ASCII或EIA/ISO O O101/7 NFD 数据输出时数据后的同步孔的输出O O102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3″软盘驱动器)O O103 波特率:10:480011:960012:19200 O OI/O 通道1的参数:111/0 SB2 停止位数O O111/3 ASI 数据输入代码:ASCII或EIA/ISO O O111/7 NFD 数据输出时数据后的同步孔的输出O O112 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3″软盘驱动器)O O113 波特率:10:480011:960012:19200 O O其它通道参数请见参数说明书。
快来收藏!FANUC系统参数大全!
快来收藏!FANUC系统参数⼤全!faFANUC系统有很丰富的机床参数,为数控机床的安装调试及⽇常维护带来了⽅便条件。
根据多年的实践,对常⽤的机床参数在维修中的应⽤做⼀介绍。
1.⼿摇脉冲发⽣器损坏。
⼀台FANUC 0TD数控车床,⼿摇脉冲发⽣器出现故障,使对⼑不能进⾏微调,需要更换或修理故障件。
当时没有合适的备件,可以先将参数900#3置“0”,暂时将⼿摇脉冲发⽣器不⽤,改为⽤点动按钮单脉冲发⽣器操作来进⾏⼑具微调⼯作。
等⼿摇脉冲发⽣器修好后再将该参数置“1”。
2.当机床开机后返回参考点时出现超⾏程报警。
上述机床在返回参考点过程中,出现510或511超程报警,处理⽅法有两种:(1)若X轴在返回参考点过程中,出现510或是511超程报警,可将参数0700LT1X1数值改为99999999(或将0704LT1X2数值修改为-99999999)后,再⼀次返回参考点。
若没有问题,则将参数0700或0704数值改为原来数值。
(2)同时按P和CAN键后开机,即可消除超程报警。
3.⼀台FANUC 0i数控车床,开机后不久出现ALM701报警。
从维修说明书解释内容为控制部上部的风扇过热,打开机床电⽓柜,检查风扇电机不动作,检查风扇电源正常,可判定风扇损坏,因⼀时购买不到同类型风扇,即先将参数RRM8901#0改为“1”先释放ALM701报警,然后在强制冷风冷却,待风扇购到后,再将PRM8901改为“0”。
4.⼀台FANUC 0M数控系统加⼯中⼼,主轴在换⼑过程中,当主轴与换⼑臂接触的⼀瞬间,发⽣接触碰撞异响故障。
分析故障原因是因为主轴定位不准,造成主轴头与换⼑臂吻合不好,⽆疑会引起机械撞击声,两处均有明显的撞伤痕迹。
经查,换⼑臂与主轴头均⽆机械松动,且换⼑臂定位动作准确,故采⽤修改N6577参数值解决,即将原数据1525改为1524后,故障排除。
5.密级型参数0900~0939维修法。
按FANUC 0MC操作说明书的⽅法进⾏参数传输时,密级型参数0900~0939必须⽤MDI⽅式输⼊很不⽅便。