
多智能体协调机制与分布式控制(林志赟)
浙江省科学技术奖公示信息表
提名奖项:(自然科学奖)
成果名称 多智能体协调机制与分布式控制
提名等级 一等奖
提名书
相关内容 代表性论文:
1. 林志赟, 王莉莉, 韩志敏, and 付敏跃, Distributed
formation control of multi-agent systems using complex
Laplacian, IEEE Transactions on Automatic Control, 59(7):
1765-1777, 2014.
2. 林志赟, 王莉莉, 陈智勇, 付敏跃, and 韩志敏,
Necessary and sufficient graphical conditions for affine
formation control, IEEE Transactions on Automatic Control,
61(10): 2877-2891, 2016.
3. 林志赟, 王莉莉, 韩志敏, and 付敏跃, A graph Laplacian
approach to coordinate-free formation stabilization for
directed networks, IEEE Transactions on Automatic Control,
61(5): 1269-1280, 2016.
4. 林志赟, 丁伟, 颜钢锋, 于长斌, and A. Giua,
Leader-follower formation via complex Laplacian,
Automatica, 49(6):1900-1906, 2013.
5. 林志赟, 侯健, 颜钢锋, and 于长斌, Reach almost sure
consensus with only group information, Automatica, 52:
283-289, 2015.
6. 徐昀, 韩廷睿, 蔡凯, 林志赟, 颜钢锋, and 付敏跃, A
distributed algorithm for resource allocation over dynamic
digraphs, IEEE Transactions on Signal Processing, 65(10):
2600-2612, 2017.
7. 林志赟, 韩廷睿, 郑荣濠, and 于长斌, Distributed
localization with mixed measurements under switching
topologies, Automatica, 76: 251-257, 2017.
8. 刁英斐, 林志赟, and 付敏跃, A barycentric coordinate
based distributed localization algorithm for sensor networks,
IEEE Transactions on Signal Processing, 62(18): 4760-4771,
2014.
发明专利:
1. 一种基于混合测量的分布式无线传感网络的节点定位方法,专利号:ZL201610300969.X。
2. 一种基于到达角度的分布式无线传感网络的节点定位方法,专利号:ZL201610260319.7。
3. 基于距离测量的多移动节点实现协同目标定位的方法,授权号:ZL201410808294.0。
4. 用于分布式无线传感网络的节点定位方法,专利号:ZL201510020220.5。
5. 一种基于单移动机器人的分布式无线传感网络节点定位方法,专利号:ZL201610262187.1。
主要完成人 林志赟,排名1,教授,杭州电子科技大学;
韩志敏,排名2,副研究员,杭州电子科技大学;
侯 健,排名3,讲师,浙江理工大学;
颜钢锋,排名4,教授,浙江大学。
主要完成单位 1. 杭州电子科技大学
2. 浙江大学
提名单位 浙江省教育厅
提名意见 有别于集中式控制,多智能体系统最本质的差异在于信息交互的不完整性,因此,信息流网络的分析设计和基于受限信息流网络的分布式协同感知与控制成为了多智能体系统设计和问题求解的核心关键。针对这些核心基础问题,本项目提出了复数和符号拉普拉斯的新理论和新方法,揭示了多智能体协作问题可解的最少信息流网络拓扑边界条件,给出了面向多智能体系统的协调控制、协同定位的
分布式算法,突破了在仅基于局部信息测量和交互条件下无法实现全局收敛的技术瓶颈,建立了基于线性空间理论和图论融合的多智能体理论框架,对完善和促进多智能体系统理论研究有着重要意义。
在本项目实施过程中,完成人对多智能体系统基础理论进行了深入的研究,发表高水平期刊论文60多篇,包括控制领域国际顶级期刊IEEE TAC、Automatica 21篇(长文8篇),其他IEEE汇刊长文14篇(长文12篇),授权发明专利28项。
提名该成果为2020年度浙江省自然科学奖一等奖。
《多智能体系统的几类编队控制问题研究》

《多智能体系统的几类编队控制问题研究》
一、引言
多智能体系统由多个可以互相通信与合作的智能体组成,其应用领域广泛,包括无人驾驶车辆、无人机群、机器人集群等。编队控制是多智能体系统研究的重要方向之一,它通过协调各智能体的运动,实现整体协同的编队行为。本文将针对多智能体系统的几类编队控制问题进行研究,旨在为相关领域的研究与应用提供理论支持。
二、多智能体系统编队控制基本理论
编队控制是多智能体系统协同控制的核心问题之一,它要求各智能体在动态环境中协同完成任务,形成特定的几何形状或空间布局。编队控制的基本理论包括编队结构、通信机制、协同策略等。
编队结构是编队控制的基础,它决定了智能体的空间布局和运动轨迹。常见的编队结构包括线性编队、环形编队、星形编队等。通信机制是实现智能体之间信息交互的关键,它包括无线通信、视距通信等多种方式。协同策略则是根据任务需求和系统状态,制定合适的控制策略,实现编队的稳定性和灵活性。
三、几类多智能体系统编队控制问题研究
1. 固定环境下多智能体编队控制问题 在固定环境下,多智能体需要形成稳定的编队结构,并按照预定的路径进行运动。针对这一问题,可以采用基于规则的编队控制方法、基于优化的编队控制方法等。其中,基于规则的编队控制方法通过设计合适的规则,使智能体根据自身状态和邻居状态进行决策;基于优化的编队控制方法则通过优化算法,求解最优的编队结构和控制策略。
2. 动态环境下多智能体编队跟踪问题
在动态环境下,多智能体需要实时调整编队结构,以适应环境变化。针对这一问题,可以采用基于领航者的编队跟踪方法、基于分布式控制的编队跟踪方法等。其中,基于领航者的编队跟踪方法通过领航者引导智能体进行运动;而基于分布式控制的编队跟踪方法则通过分布式控制器实现各智能体的协同运动。
3. 异构多智能体编队控制问题
异构多智能体系统中,各智能体的性能、能力等存在差异。针对这一问题,需要研究异构智能体的协同策略、任务分配等问题。其中,协同策略需要考虑不同智能体的特性和需求,制定合适的协同策略;任务分配则需要根据各智能体的能力和任务需求,合理分配任务。
多智能体系统与无人机集群协同任务规划研究

多智能体系统与无人机集群协同任务规划研究
简介:
随着无人机技术的飞速发展,无人机集群已成为多智能体系统中的一个重要研究领域。无人机集群可以通过协同任务规划,实现灵活、高效的工作方式。本文将探讨多智能体系统与无人机集群协同任务规划的研究进展和应用。
一、多智能体系统与无人机集群的概念
多智能体系统是由多个智能体组成的系统,每个智能体都具有自主决策和行为能力。无人机集群是多智能体系统中的一种重要应用形式,由多个无人机协同工作,完成特定的任务。无人机集群的优势包括高效的任务执行、灵活的协同能力以及适应复杂环境的能力。
二、无人机集群协同任务规划的研究方法
1.集中式规划方法
集中式规划方法是指由中央控制单元制定全局任务规划,并将任务分配给各个无人机。这种方法可以实现全局最优化任务规划,但受限于计算能力和通信带宽,无人机集群规模有限。集中式规划方法适用于任务执行过程中需要高度协同和决策的场景。
2.分布式规划方法
分布式规划方法将任务规划过程分散到每个无人机上。每个无人机根据局部信息和协同策略,独立地制定自己的任务规划。分布式规划方法具有较好的可扩展性和适应性,但可能导致局部最优解。这种方法适用于任务执行过程中需要较强的自主性和适应性的场景。 3.混合规划方法
混合规划方法将集中式规划方法和分布式规划方法相结合,在无人机集群中实现任务规划的灵活性和效率。该方法根据具体任务的需求和无人机集群的规模选取合适的规划策略,使任务规划既能充分利用全局信息,又能保持无人机的自主性。
三、无人机集群协同任务规划的关键技术
1.任务分配
任务分配是无人机集群协同任务规划中的重要环节。任务分配算法根据任务的性质和无人机的能力,将任务分配给各个无人机。常用的任务分配方法包括最小剩余能力算法、分配规则算法、基于学习的任务分配算法等。
2.路径规划
路径规划是指根据任务分配结果,规划每个无人机的飞行路径,使其尽量高效地完成任务。路径规划算法可以基于先验地图,考虑障碍物避障和航迹优化等因素。常用的路径规划算法包括A*算法、Dijkstra算法、遗传算法等。
具有动态领导节点的多智能体系统一致性分析
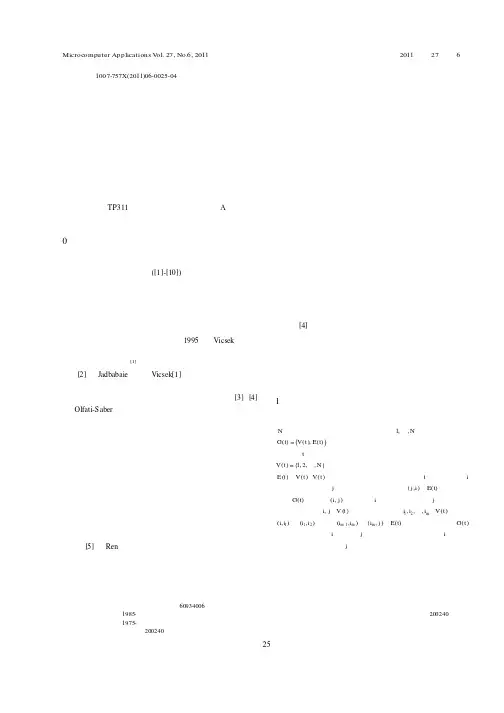
MicrocomputerApplicationsVol.27,No.6,2011研究与设计微型电脑应用2011年第27卷第6期
5文章编号:1007-757X(2011)06-0025-04
具有动态领导节点的多智能体系统一致性分析
熊坤鹏,卢俊国
摘要:具有领导节点的一致性问题是多智能体协调控制重要研究内容。目前其研究结论主要集中在系统通信拓扑关系固定
不变这一前提下,对于系统通信拓扑关系为动态变化时具有领导节点的一致性问题尚未得到完全解决。对系统通信拓扑关系
为有向、时变情况下的具有领导节点的多智能体系统一致性问题进行研究。分析并给出了在领导节点为常值和时变两种情况
下多智能体系统达到一致的条件。并通过矩阵论和图论相关知识给出了详细证明。最后通过仿真实例验证了结论的正确性。
关键词:协调控制;一致性;动态拓扑关系;领导节点
中图分类号:TP311文献标志码:A
0引言
近年来,随着分布式计算机技术、网络通信技术等的迅速发展,多智能体协调控制([1]-[10])已成为控制领域的一个研究热点。一致性问题作为多智能体协调控制的重要研究方向,受到来自各个领域研究者的广泛关注,尤其是移动机器人、无人驾驶飞行器等研究领域。在多智能体系统中,一致性是指智能体就某些状态量趋于一致,而一致性算法是指多个智能体基于局部信息采取的使得个体状态趋于一致的协议。早在1995年,Vicsek等人就对基于局部信息设计控制算法并使系统就某一状态趋于一致的问题进行了研究[1],提出了系统的模型以及相关假设。文献[2]中,Jadbabaie等人在Vicsek[1]提出的模型以及假设基础上,采用临近通信原则设计了系统的局部控制算法,并证明了系统在该控制算法作用下达到一致的结论。文献[3]、[4]中,Olfati-Saber等人对一阶连续通信系统一致性问题进行研究,给出了系统在通信拓扑为时变、时延情况下的一致性结论。以上各文献都假设各智能体是等同的且不具有领导节点,各智能体通过信息传递最终趋向于与初始值以及通信拓扑关系有关的某一状态。而在大多数实际多智能体系统中,各智能体的通信目的并不仅是趋向于某一未知的状态,而是趋向于某一给定的目标状态,我们称该状态为系统的领导节点。具有领导节点的多智能体系统一致性问题具有广泛的应用价值。如足球机器人朝足球所在位置移动就可以看成是一个典型的具有领导节点的一致性问题。目前对其研究的主要结论都是在系统通信拓扑关系固定不变的基础上给出的。如在文献[5]中,Ren等人在假设系统拓扑关系为固定连通的基础上,设计了一阶系统的一致性算法,并通过图论以及相关矩阵论知识证明了在该算法作用下,系统可以达到一致,且最终各智能体状态能趋向于常值、时变甚至是运动方程具有非线性的领导节点状态。但在实际系统中,由于环境等因素的影响,通信拓扑关系一般都是具有时变特性的。如在移动机器人的通信过程中,由于障碍物的影响极有可能造成通信的中断,进而使得通信拓扑关系具有时变的特性等等。这就使得研究并找到在时变的通信拓扑关系下系统中各智能体能够最终趋向于领导节点的算法和条件具有一定的意义。基于以上叙述,本文对具有领导节点的多智能体系统在通信拓扑关系为有向、时变的情况下的一致性问题进行研究。参考文献[4]中固定通信拓扑关系下的一致性算法,提出了在通信拓扑关系为有向、时变时的一致性算法,使得在通信拓扑关系满足本文条件时,各智能体状态能够趋向于常值、时变甚至是运动方程具有非线性的领导节点状态。为实际具有领导节点的多智能体系统的一致性算法设计提供了理论依据和指导,具有较高的实用价值。
多智能体协同控制在复杂系统中的应用研究
多智能体协同控制在复杂系统中的应用研究
引言:
随着科学技术的迅猛发展,复杂系统的研究日益受到关注。复杂系统多变的因素使得传统的控制方法难以应用,而多智能体协同控制作为一种新兴的方法,为解决复杂系统的控制问题提供了新的思路。本文将分析多智能体协同控制在复杂系统中的应用研究。
一、多智能体协同控制概述
多智能体系统是由多个智能体(或机器人)通过相互交互和通信实现协同工作的系统。多智能体协同控制是指通过智能体之间的信息交换和协作,实现对复杂系统的控制和优化。相比单一控制器,多智能体协同控制具有分布式、鲁棒性强、适应性好等优势。
二、多智能体协同控制在复杂系统中的应用
1.物流系统
物流系统涉及到多个环节的协同工作,包括货物的运输、仓储管理、订单处理等。多智能体协同控制可以对物流系统中的各个环节进行优化和管理,并提高整体运作效率和服务质量。例如,智能体可以通过实时信息交流来调度货物运输和仓储,以减少物流时间和成本。
2.能源系统
能源系统具有分布广、复杂度高的特点,多智能体协同控制可以优化能源的产生、传输和利用。智能体可以根据能源需求和供给情况,实时调节能源的分配和利用,以提高能源的利用率和减少能源的浪费。另外,智能体之间的协作也可以实现能源供需的平衡和优化。 3.交通系统
交通系统是一个典型的复杂系统,涉及到车辆的行驶、道路的拥堵、信号的控制等。多智能体协同控制可以通过车辆之间的通信和协作,实现交通拥堵的缓解和道路的优化。智能体可以根据实时交通信息,调节车辆的速度和行驶路线,以提高交通效率和减少拥堵。
4.金融系统
金融系统的复杂程度主要体现在交易的频繁、金融市场的波动等方面。多智能体协同控制可以帮助金融机构实现对金融市场的监控和交易的优化。智能体可以通过信息的共享和协作,提高金融机构对市场变化的敏感性和决策的准确度,以降低风险和提高利润。
三、多智能体协同控制研究中的挑战
尽管多智能体协同控制在复杂系统中具有广泛的应用前景,但在实际研究中仍面临一些挑战。首先,多智能体之间的通信效率和准确性对于控制效果的影响较大,如何设计高效的通信机制是一个关键问题。其次,多智能体之间的协作和决策需要考虑不同智能体的目标和约束,如何实现协同一致性和权衡是一个难题。此外,多智能体协同控制中的数据处理和算法设计也需要不断改进和优化。
多智能体协同控制matlab程序

多智能体协同控制matlab程序
多智能体协同控制(Multi-Agent Cooperative Control)是指多个智能体(Agents)通过相互协作和通信,在一个共同的目标下进行协同控制的过程。在现实世界中,多智能体协同控制的应用十分广泛,例如群体机器人协同工作、无人机编队飞行、智能交通系统等。本文将介绍在MATLAB中实现多智能体协同控制的方法和步骤。
我们需要定义多个智能体的模型和动力学方程。每个智能体都有自己的状态变量和控制输入。在MATLAB中,我们可以使用状态空间模型来描述每个智能体的动力学。例如,对于一个双自由度机械臂智能体,可以使用以下状态空间方程来描述其动力学:
```
x_dot = Ax + Bu
y = Cx + Du
```
其中,x是状态向量,u是控制输入,y是输出。A、B、C和D是系统的矩阵参数。
接下来,我们需要确定多智能体系统的协同控制策略。协同控制策略可以根据具体的应用需求来设计,例如保持编队形状、分工合作等。常用的协同控制策略包括分布式控制、集中式控制和混合控制等。在MATLAB中,我们可以使用控制器对象来实现协同控制策略。例如,可以使用PID控制器对象来实现协同控制。
在多智能体协同控制中,智能体之间需要进行信息交流和协调。常用的通信方式包括直接通信、间接通信和广播通信等。在MATLAB中,我们可以使用网络通信工具箱来实现智能体之间的通信。例如,可以使用TCP/IP协议进行智能体之间的数据传输和通信。
一旦确定了智能体的模型、控制策略和通信方式,我们就可以在MATLAB中开始多智能体协同控制的仿真和实验。首先,我们需要初始化每个智能体的状态和控制输入。然后,根据协同控制策略和通信方式,每个智能体根据自己的状态和接收到的信息来更新自己的控制输入。最后,我们可以通过仿真和实验来验证多智能体协同控制的效果和性能。
在MATLAB中,有许多工具箱和函数可以帮助我们实现多智能体协同控制。例如,控制系统工具箱可以用于建模和设计控制器;信号处理工具箱可以用于处理和分析智能体之间的通信信号;优化工具箱可以用于优化控制策略等。此外,MATLAB还提供了丰富的图形界面和可视化工具,可以方便地对多智能体协同控制进行可视化和分析。
基于分布式多智能体的协同控制研究
基于分布式多智能体的协同控制研究
随着科技的不断进步和人们对自动化技术的日益追求,分布式多智能体系统(Distributed Multi-Agent System,DMAS)在控制问题中开始占据重要地位。DMAS是由若干个互相独立,但又有一定的联系的智能体组成的系统,通过协同作用来解决复杂的问题。DMAS在控制领域的研究,越来越受到学者们的关注。本文将从DMAS的基础概念开始,分析DMAS在协同控制中的应用,同时深入探讨其优点和未来发展方向。
1. DMAS基础概念
DMAS是指由若干个具有独立功能的智能体在一个共同的环境中相互协作的系统。每个智能体可以独立地处理信息、作出决策、执行任务等。智能体之间通过共享信息和相互作用来实现目标。DMAS的研究始于20世纪80年代,随着计算机技术的不断发展和应用,DMAS的应用领域也越来越广泛。
2. DMAS在协同控制中的应用
DMAS在协同控制中的应用广泛,其中主要包括以下几个方面。
(1)自适应控制 自适应控制是指系统能够根据自身所处的环境实时调整控制器参数以达到最佳控制效果。DMAS通过对系统的建模、智能体的交互等方式,实现自适应控制。
(2)分布式控制
相比于集中控制,分布式控制更加灵活、适应性更强、系统可靠性更高。DMAS在分布式控制中的应用是通过将控制任务分配给多个智能体,实现多个智能体之间协同控制的目的。
(3)多目标控制
DMAS在多目标控制中的应用是通过多个智能体之间的协同作用,实现控制系统在多个目标之间进行权衡。如在飞机的自动驾驶系统中,DMAS可以通过多个智能体共同协作,实现自适应、分布式、多目标控制。
3. DMAS的优点
(1)系统适应性强
DMAS的每个智能体具有自主性和自适应性,可以根据自身所处的环境实时调整控制器参数以达到最佳控制效果。
(2)系统可靠性高
DMAS采用分布式、冗余控制方式,系统可靠性高,避免单点故障的出现。 (3)系统可扩展性强
水下多智能体群协调控制仿真分析
第34卷第8期 2012年8月 舰船科学技术 SHIP SCIENCE AND TECHN0L0GY Vo1.34,No.8 Aug.,2012
水下多智能体群协调控制仿真分析
张卫东 ,佘莹莹 ,唐正茂
(1.海军驻葫芦岛431厂军事代表室,辽宁葫芦岛125004; 2.武汉第二船舶设计研究所,湖北武汉430064)
摘 要: 基于一致性理论研究了水下智能体群的运动稳定性问题。在具有通信约束的情况下,对每个智能 体设计一个分布式控制器。在系统的通信网络拓扑结构为连通图的情况下,给出了系统时滞上界的具体解析表达 式。通过仿真示例验证了当个体间的通信时滞在给定范围内,所有的AUV仍然能全局渐近地收敛至期望速度和期 望队形。 关键词: 一致性;水下多智能体;分布式控制 中图分类号:TP13 文献标识码:A
文章编号:1672-7649(2012)08-0056—04 doi:10.3404/j.issn.1672—7649.2012.08.叭3
Simulation research on cooperative control for autonomous underwater vehicle systems
ZHANG Wei.dong ,SHE Ying—ying ,TANG Zheng—mao (1.The Navy Delegati0nin No.43 1 Shipyard,Huludao 125004,China; 2.Wuhan Second Ship Design and Research Institute,Wuhan 430064,China)
Abstract: Based on consensus theory,the group motion stability problems of autonomous underwater vehicle(AUV)systems are studied.For the systems with communication constraints,a distributed consensus controller for each AUV is designed.The expression of the communication time delay is given under a
基于多智能体系统的分布式可控制好
基于多智能体系统的分布式可控制好
随着技术的不断进步和普及,计算机应用日渐广泛,而多智能体系统作为一种新型的智能计算系统已经受到广泛关注。它是指有若干个个体或智能体,在一个共同的环境下,通过相互作用和协调完成某一任务的计算系统。多智能体系统具有分布式、协同、自适应等特点,广泛应用于无人机、智能制造、智能交通等领域。在实际应用中,如何使得多智能体系统更好地完成任务,具有良好的可控性和实时性,是一个亟待解决的问题。
一、多智能体系统特性
多智能体系统是由多个智能体组成的,每个智能体具有一定的独立性和自治性,且能够互相交互和协调共同完成任务。多智能体系统具有以下特点:
1. 分布式:多智能体系统中各个智能体相互独立,没有中心节点控制,分布在整个系统中。
2. 协同:多智能体系统中的智能体之间相互协作,通过信息交流和协同行动,实现整体目标的达成。
3. 自适应:多智能体系统中的智能体能够根据外部环境的变化和内部状态的变化,自我调整和适应,以实现更好的系统性能。
二、多智能体系统的控制
在多智能体系统中,实现对系统的控制是一个非常重要的问题。其中,分布式控制是多智能体系统的一种常见控制方式。分布式控制是指系统中的各个智能体按照一定的规则和策略进行交互和协作,从而实现系统目标的达成。分布式控制可以在很大程度上降低系统的复杂度和实现控制的实时性,是多智能体系统控制的一种重要手段。 而分布式控制中的一种常用方法是基于事件驱动的模型。该方法通过定义事件和事件动作,对系统中的智能体进行控制和调度,使得系统能够在事件的触发下做出相应的响应。这种方法不仅能够增加系统灵活性和可扩展性,而且能够提高系统的实时性和效率。
三、多智能体系统的设计
在多智能体系统的设计过程中,应注重以下几个方面:
1. 系统模型设计:多智能体系统的设计应该尽量贴近实际场景,通过建立数学模型或物理模型对系统进行建模和仿真,以验证系统的可行性和性能。
控制系统中的多智能体协同控制
控制系统中的多智能体协同控制
在现代工程领域中,控制系统扮演着至关重要的角色。而在大规模、复杂的系统中,单一智能体的控制已经无法满足需求。于是,引入多智能体协同控制成为了解决方案之一。本文将探讨控制系统中的多智能体协同控制的概念、理论与应用。
一、多智能体协同控制的概念及原理
多智能体协同控制是指通过多个智能体之间的相互协作和信息交流,实现对系统的共同控制。每个智能体通过感知环境并采取相应的控制策略,通过与其他智能体进行通信与协调,以实现整体控制效果的最优化。
多智能体协同控制的原理基于以下几个关键概念:
1. 信息交流与共享:智能体之间通过传感器和通信网络实现信息的交流和共享,包括传递自身感知到的环境信息和接收其他智能体的控制指令。
2. 分布式决策与控制:每个智能体根据自身感知到的环境信息和与其他智能体的通信,独立进行决策与控制。
3. 协同优化与合作协调:智能体之间通过合作协调、协同优化的方式,确保整体控制效果最优化,例如通过分配任务、调整策略等。
二、多智能体协同控制的理论与方法 在多智能体协同控制中,涉及到多个智能体之间的协调与合作,需要依靠一定的理论和方法来实现。以下是一些常用的多智能体协同控制的理论与方法:
1. 博弈论:博弈论是研究个体决策与整体效果之间关系的数学工具。通过建立博弈模型和博弈策略,可以实现多智能体之间的合作与竞争。
2. 图论:图论可以用来描述智能体之间的连接关系和交互规律。通过构建图模型和应用图算法,可以实现智能体之间的信息传输与协同控制。
3. 强化学习:强化学习是一种通过智能体与环境的交互学习最优决策策略的方法。通过建立奖励机制和价值函数,实现多智能体协同学习与控制。
4. 分布式优化:分布式优化是一种通过将整体优化问题拆分成多个子问题,实现多智能体之间的协同优化。通过迭代求解子问题,逐步逼近整体最优解。
以上只是多智能体协同控制的一些常用理论与方法,实际应用中还可以结合具体问题进行调整和扩展。
多智能体协同控制系统
多智能体协同控制系统
随着人工智能和机器学习的不断发展,多智能体协同控制系统在各个领域的应用得到了空前的提升。多智能体协同控制系统是指由多个智能体组成的一个系统,在这个系统中,智能体之间能够相互协作和协调,共同完成一个特定的任务。本文将介绍多智能体协同控制系统的概念、应用领域以及技术挑战,并探讨未来的发展方向。
一、概念介绍
多智能体协同控制系统是指多个智能体通过相互协作和协调来完成一个任务的系统。每个智能体可以独立地感知环境、做出决策,并执行相应的动作。通过相互之间的通信和协调,智能体可以达成共识,并最终完成系统整体的任务。
二、应用领域
多智能体协同控制系统已经广泛应用于许多领域,包括无人机群控制、自动驾驶、机器人协作等。下面将重点介绍其中两个应用领域。
1. 无人机群控制
无人机群控制是指通过控制多个无人机之间的协作和协调,实现多个无人机在同一个空间内完成特定任务的系统。在无人机群控制系统中,每架无人机可以独立感知周围环境,做出飞行决策,并执行相应的动作。通过通信和协调,无人机可以实现集群编队、空中协作等功能,提高无人机系统的性能和效率。 2. 自动驾驶
自动驾驶是指通过多个智能汽车之间的协作和协调,实现车辆在道路上自主驾驶的系统。在自动驾驶系统中,每辆车都配备了传感器和控制系统,可以感知周围环境、做出驾驶决策,并执行相应的动作。通过通信和协调,智能汽车可以实现车队编队、实时交通信息共享等功能,提高道路的通行效率和安全性。
三、技术挑战
多智能体协同控制系统面临一系列的技术挑战,包括通信和协调、资源分配、决策与规划等方面。
1. 通信和协调
在多智能体系统中,智能体之间的通信和协调至关重要。智能体需要能够准确地传递信息,并根据接收到的信息做出相应的决策。因此,如何设计高效可靠的通信和协调机制是一个重要的挑战。
2. 资源分配
多智能体系统中的资源分配是一个复杂而关键的问题。智能体需要根据任务的需求和各自的能力来分配资源,以达到最佳的系统性能。如何进行资源分配和优化成为一个重要的挑战。