
【CN110092006A】一种提高光电吊舱视轴稳定精度的系统及方法【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910272455.1(22)申请日 2019.04.04(71)申请人 深圳市斯贝达电子有限公司地址 518020 广东省深圳市罗湖区笋岗东路3019号百汇大厦北座7楼(72)发明人 邢志刚 (74)专利代理机构 北京国坤专利代理事务所(普通合伙) 11491代理人 赵红霞(51)Int.Cl.B64D 47/00(2006.01)
(54)发明名称一种提高光电吊舱视轴稳定精度的系统及方法(57)摘要本发明提供了一种提高光电吊舱视轴稳定精度的系统,包括:光电吊舱(1)、陀螺仪(2)、图像稳定系统以及伺服驱动板(6),伺服驱动板(6)根据陀螺仪(2)发送的光电吊舱(1)的姿态变化进行机械稳像,图像稳定系统包括数据信号传输板(3)、图像处理板(4)以及白光CCD(5),当系统加电时,在机械稳像平台上,同时把陀螺仪(2)的信号和白光CCD(5)的信号接入所述图像处理板(4),图像处理板(4)分析陀螺仪(2)数据并据此把白光CCD(5)传输来的视频流进行图像稳定,把稳定后的视频流接入监视器中,从而提升视轴稳定,最终的稳像效果是机械稳像与图像稳像的叠加。还提供了相应的提高光电吊舱视轴稳定精度
的方法。
权利要求书2页 说明书3页 附图1页CN 110092006 A2019.08.06
CN 110092006
A1.一种提高光电吊舱视轴稳定精度的系统,其特征在于包括:光电吊舱(1)、陀螺仪(2)、图像稳定系统以及伺服驱动板(6),所述伺服驱动板(6)设置在所述光电吊舱(1)外壁,所述图像稳定系统以及所述陀螺仪(2)设置在所述光电吊舱(1)内部腔体中,所述伺服驱动板(6)根据所述陀螺仪(2)发送的所述光电吊舱(1)的姿态变化进行机械稳像,所述图像稳定系统根据所述陀螺仪(2)发送的所述光电吊舱(1)的姿态变化进行图像稳像,最终的稳像效果是机械稳像与图像稳像的叠加。2.根据权利要求1所述的一种提高光电吊舱视轴稳定精度的系统,其特征在于:所述图像稳定系统包括数据信号传输板(3)、图像处理板(4)以及白光CCD(5),所述白光CCD(5)设置在所述陀螺仪(2)上方,所述数据信号传输板(3)以及图像处理板(4)平行设置在所述陀螺仪(2)下方,并且电连接,所述数据信号传输板(3)以及图像处理板(4)之间具有一定间隔,当系统加电时,在机械稳像平台上,同时把陀螺仪(2)的信号和白光CCD(5)的信号接入所述图像处理板(4),所述图像处理板(4)分析所述陀螺仪(2)数据后,根据所述陀螺仪(2)的数据把所述白光CCD(5)传输来的视频流进行图像稳定,把稳定后的视频流接入监视器中,从而提升视轴稳定。3.根据权利要求2所述的一种提高光电吊舱视轴稳定精度的系统,其特征在于:所述陀螺仪(2)信号通过所述数据信号传输板(3)扩展为两路,一路接入到所述图像处理板(4),另外一路通过汇流环(9)接入所述伺服驱动板(6)上。4.根据权利要求2所述的一种提高光电吊舱视轴稳定精度的系统,其特征在于:所述稳定后的视频通过汇流环(9)接入监视器中。5.根据权利要求2所述的一种提高光电吊舱视轴稳定精度的系统,其特征在于:所述白光CCD(5)以及所述陀螺仪(2)均安装在光具座(10)上。6.根据权利要求1所述的一种提高光电吊舱视轴稳定精度的系统,其特征在于:还包括俯仰向旋变(7)以及俯仰向电机(8),安装在所述光电吊舱(1)外侧壁上,用于控制所述光电吊舱(1)的姿态。7.一种使用权利要求1-6任一系统的提高光电吊舱视轴稳定精度的方法,其特征在于包括步骤:步骤101,系统加电并开始自检,等待所述两轴量框架光电吊舱(1),完成自检后,系统进入稳像模式的工作状态;步骤102,所述陀螺仪(2)将采集到的两轴量框架光电吊舱(1)的姿态变化数据通过所述数据信号传输板(3)同时发送到图像处理板(4)和所述伺服驱动板(6);步骤103,进行机械稳像;步骤104,进行图像稳定;步骤105,最终的稳像效果是所述步骤103的机械稳像与所述步骤104的图像稳像的叠加结果,将稳定后的视频流接入监视器中。8.根据权利要求7所述的方法,其特征在于:所述步骤101中所述两轴量框架光电吊舱(1)、陀螺仪(2)、数据信号传输板(3)、图像处理板(4)、白光CCD(5)以及伺服驱动板(6)同时上电。9.根据权利要求7所述的方法,其特征在于:所述步骤103包括:所述伺服驱动板(6)根
据所述陀螺仪(2)发送过来的所述两轴量框架光电吊舱(1)的姿态变化进行机械稳像。权 利 要 求 书1/2页
2CN 110092006 A
【CN109809286A】一种工程机械用吊装装置及运用方法【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910182912.8(22)申请日 2019.03.12(71)申请人 蔡桂平地址 215300 江苏省苏州市昆山市玉山镇玉湖北路288号(72)发明人 蔡桂平 (51)Int.Cl.B66C 1/10(2006.01)
(54)发明名称一种工程机械用吊装装置及运用方法(57)摘要本发明公开了一种工程机械用吊装装置及运用方法,包括第一对接体、第二对接体以及切换装置,第一对接体包含座体以及至少两个爪体;爪体相对于座体转动连接;爪体上具有凸起部,爪体相对于座体的转动可使凸起部完全进入或完全退出圆柱形空腔;座体上对应于每一个爪体均对应安装有一个弹性元件;第二对接体上具有可进出圆柱形空腔的对接部;切换装置包含套设在座体上的箍套以及可驱动箍套沿着圆柱形空腔的轴向运动的切换机构。本发明的工程机械用吊装装置及运用方法通过设置切换装置可使第一对接体与第二对接体对接后保持稳固的连接,没有松脱的可能,可有效保证工程机械吊装过程的可靠性,
避免事故的发生。
权利要求书2页 说明书5页 附图5页CN 109809286 A2019.05.28
CN 109809286
A1.一种工程机械用吊装装置,其特征在于,包括:第一对接体,其包含座体以及至少两个爪体;所述座体内具有圆柱形空腔,所有所述爪体围绕所述圆柱形空腔圆周阵列分布,且每个爪体相对于所述座体转动连接;所述爪体上具有凸起部,所述爪体相对于所述座体的转动可使所述凸起部完全进入或完全退出所述圆柱形空腔;所述座体上对应于每一个所述爪体均对应安装有一个弹性元件,所述弹性元件使得所述爪体的凸起部具有进入所述圆柱形空腔的趋势;第二对接体,其上具有可进出所述圆柱形空腔的对接部,当所述对接部进入所述圆柱形空腔内时,所述爪体的凸起部对对接部退出圆柱形空腔具有阻挡作用;切换装置,其包含套设在所述座体上的箍套以及可驱动所述箍套沿着所述圆柱形空腔的轴向运动的切换机构;所述切换机构可驱动所述箍套在两个位置间切换;其中一个位置处,所述箍套处于作业状态并使所述爪体保持在工作状态,工作状态下所述爪体的凸起部完全进入所述圆柱形空腔内,在另一位置处,所述箍套处于闲置状态。2.由权利要求1所述的工程机械用吊装装置,其特征在于,所述切换机构包含:切换连杆,其转动安装在所述座体上,其与所述箍套驱动连接;手柄,其安装在所述切换连杆上,且其可在使用状态与可折叠状态两种状态间切换;使用状态下,其相对于所述切换连杆固定连接;可折叠状态下,所述手柄可相对于所述切换连杆转动;第一保持单元,其在所述箍套处于闲置状态时作用于所述切换连杆使其相对于所述座体固定;第二保持单元,其在所述箍套处于作业状态时作用于所述手柄使其相对于所述座体固定,且其作用于所述手柄时所述手柄处于可折叠状态。3.由权利要求2所述的工程机械用吊装装置,其特征在于,所述箍套包含驱动销,所述切换连杆上具有第一腰孔,所述驱动销置于所述第一腰孔内,且可在所述第一腰孔内来回运动。4.由权利要求2所述的工程机械用吊装装置,其特征在于,所述手柄的靠近所述切换连杆的一端的两侧均具有限制台阶,所述切换连杆上具有第二腰孔,所述手柄上固定有销轴,所述销轴置于所述第二腰孔内,且可相对于所述第二腰孔来回运动使所述切换连杆的端部进出两个所述限制台阶之间。5.由权利要求1所述的工程机械用吊装装置,其特征在于,所述凸起部具有导向斜面与限位斜面,所述导向斜面与限位斜面的斜度相反;所述对接部具有配合所述导向斜面使用的导向锥面以及配合所述限位斜面的限位锥面。6.由权利要求2所述的工程机械用吊装装置,其特征在于,所述第一保持单元为具有弹性的第一弹片,其端部具有用于限制所述切换连杆通过的第一凸起棱。7.由权利要求2所述的工程机械用吊装装置,其特征在于,所述第二保持单元为具有弹性的第二弹片,其端部具有用于限制所述手柄通过的第二凸起棱。8.由权利要求1所述的工程机械用吊装装置,其特征在于,还包括:连接体,其包含连接接头与连接法兰,所述连接接头设置在所述座体与所述连接法兰之间。9.由权利要求1所述的工程机械用吊装装置,其特征在于,所述座体上具有限位部,
【CN109896026A】变旋翼转速直升机涡轴发动机综合控制方法及装置【专利】
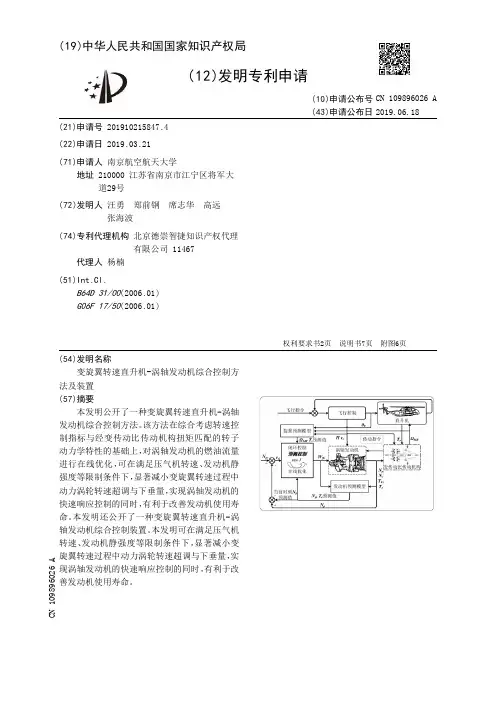
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910215847.4(22)申请日 2019.03.21(71)申请人 南京航空航天大学地址 210000 江苏省南京市江宁区将军大道29号(72)发明人 汪勇 郑前钢 席志华 高远 张海波 (74)专利代理机构 北京德崇智捷知识产权代理有限公司 11467代理人 杨楠(51)Int.Cl.B64D 31/00(2006.01)G06F 17/50(2006.01)
(54)发明名称变旋翼转速直升机-涡轴发动机综合控制方法及装置(57)摘要本发明公开了一种变旋翼转速直升机-涡轴发动机综合控制方法。该方法在综合考虑转速控制指标与经变传动比传动机构扭矩匹配的转子动力学特性的基础上,对涡轴发动机的燃油流量进行在线优化,可在满足压气机转速、发动机静强度等限制条件下,显著减小变旋翼转速过程中动力涡轮转速超调与下垂量,实现涡轴发动机的快速响应控制的同时,有利于改善发动机使用寿命。本发明还公开了一种变旋翼转速直升机-涡轴发动机综合控制装置。本发明可在满足压气机转速、发动机静强度等限制条件下,显著减小变旋翼转速过程中动力涡轮转速超调与下垂量,实现涡轴发动机的快速响应控制的同时,有利于改
善发动机使用寿命。
权利要求书2页 说明书7页 附图6页CN 109896026 A2019.06.18
CN 109896026
A1.一种变旋翼转速直升机-涡轴发动机综合控制方法,所述变旋翼转速直升机的旋翼与涡轴发动机之间通过变传动比传动机构连接,其特征在于,通过对以下优化模型进行求解来在线控制涡轴发动机的燃油流量Wfb:
其中,H、νc、θ0、ΩMR、Tr分别为飞行高度、前飞速度、旋翼总距、旋翼转速、旋翼需求扭矩;Wfb,、Nc、Np、T41、Te分别表示燃油流量、压气机相对转速、动力涡轮相对转速、涡轮前温度、发动机输出扭矩,为Np对应的物理转速,rd为动力涡轮相对转速真实指令,下标min、max分别表示最小值、最大值,下标ds表示发动机设计点,k表示当前采样时刻,Δ为当前时刻数值相对于前一时刻的变化量,i为计数器,ωi(i=1,2,3)为权系数。2.如权利要求1所述综合控制方法,其特征在于,通过一种可实时模拟旋翼转速与负载动态特性的直升机旋翼预测模型来对旋翼转速与旋翼需求扭矩进行预测;所述直升机旋翼预测模型是以历史时刻的旋翼总距、旋翼转速、旋翼需求扭矩、飞行高度、前飞速度以及当前时刻的旋翼总距为输入量,以旋翼转速与旋翼需求扭矩为输出量,通过采用神经网络进行离线训练得到。3.如权利要求1所述综合控制方法,其特征在于,通过一种基于状态空间模型的涡轴发动机预测模型来对涡轴发动机的动力涡轮相对转速和发动机输出扭矩进行预测;所述涡轴发动机预测模型是以燃油流量为输入,以压气机相对转速、动力涡轮相对转速、涡轮前温度以及发动机输出扭矩为状态量,以动力涡轮相对转速和发动机输出扭矩作为输出量,所构建的状态空间模型。4.如权利要求3所述综合控制方法,其特征在于,还包括:以涡轴发动机动力涡轮相对转速与涡轴发动机预测模型的动力涡轮相对转速预测值之差作为反馈对动力涡轮相对转速参考指令进行在线修正的环节。5.如权利要求1~4任一项所述综合控制方法,其特征在于,使用序列二次优化算法求解所述优化模型。6.一种变旋翼转速直升机-涡轴发动机综合控制装置,所述变旋翼转速直升机的旋翼与涡轴发动机之间通过变传动比传动机构连接,其特征在于,该控制装置包括在线优化单元,用于通过对以下优化模型进行求解来在线控制涡轴发动机的燃油流量Wfb
【CN109683429A】一种提升复杂环境下小F数大视场相机工作稳定性的方法【专利】

(19)中华人民共和国国家知识产权局
(12)发明专利申请
(10)申请公布号 (43)申请公布日 (21)申请号 201910143990.7
(22)申请日 2019.02.27
(71)申请人 中国科学院上海技术物理研究所地址 200083 上海市虹口区玉田路500号
(72)发明人 孙胜利 于清华 陈凡胜 林长青
(74)专利代理机构 上海沪慧律师事务所 31311代理人 郭英
(51)Int.Cl.G03B 13/24(2006.01)
(54)发明名称一种提升复杂环境下小F数大视场相机工作稳定性的方法(57)摘要本发明公开一种提升复杂环境下小F数大视场相机工作稳定性的方法,该方法是通过在小F数大视场相机光学系统的像平面附近放置准直微透镜阵列,将光学系统会聚光准直入射至焦平面,从而拉伸光学系统焦深,在降低对大规模拼接焦平面的拼接平面度的需求,降低大视场光学系统与大规模拼接焦平面匹配难度的同时,实现提升复杂环境下小F数大视场相机工作稳定性的
目的。
权利要求书1页 说明书2页 附图1页CN 109683429 A2019.04.26
CN 109683429
A1.一种提升复杂环境下小F数大视场相机工作稳定性的方法,其特征在于包括以下步骤:1)对于工作于复杂温度场环境下小F数大视场相机,在其光学系统的像平面附近放置准直微透镜阵列,该阵列将光学系统会聚的光束准直,并令其入射至焦平面;2)微透镜阵列大小、微透镜单元大小、微透镜单元之间距离与探测器尺寸和像元分辨率匹配;
3)微透镜阵列中的每个微透镜单元的光焦度与光学系统会聚光束F数匹配。权 利 要 求 书1/1页
2CN 109683429 A
【CN110129545A】一种提高退火炉张力控制稳定性的方法和装置【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910348469.7(22)申请日 2019.04.28(71)申请人 首钢智新迁安电磁材料有限公司地址 064400 河北省唐山市迁安市西部工业区兆安街025号(72)发明人 张志杰 朱悦茹 郝晓鹏 李亮亮 刘利伟 郑利元 齐杰斌 (74)专利代理机构 北京华沛德权律师事务所 11302代理人 马苗苗(51)Int.Cl.C21D 9/56(2006.01)
(54)发明名称一种提高退火炉张力控制稳定性的方法和装置(57)摘要本发明提供了一种提高退火炉张力控制稳定性的方法和装置,通过对原有单位张力进行增加,获得生产时退火炉内单位张力;获得张力辊的标准表面粗糙度阈值;控制张力辊的表面粗糙度在所述标准表面粗糙度阈值之内;调整张力辊负载平衡因子;通过增加退火炉内单位张力,调整张力辊负载平衡因子,控制张力辊的表面粗糙度在标准表面粗糙度阈值之内,控制退火炉张力稳定性。解决了现有技术中张力辊不能提供足够的平衡力,存在无法保证带钢稳定运行的技术问题。达到了对退火炉张力的控制,提高了张力辊的张力平衡能力,保证张力辊提供足够的平衡力,避免张力辊打滑的风险,带钢在炉内张力控制的稳定性较原设计大大提高,完全满足生产的
需求的技术效果。
权利要求书2页 说明书9页 附图2页CN 110129545 A2019.08.16
CN 110129545
A1.一种提高退火炉张力控制稳定性的方法,其特征在于,所述方法包括:获得退火炉内原有单位张力;对所述原有单位张力进行增加,获得生产时所述退火炉内单位张力;获得张力辊的标准表面粗糙度阈值;控制所述张力辊的表面粗糙度在所述标准表面粗糙度阈值之内;调整所述张力辊负载平衡因子;通过增加所述退火炉内单位张力,调整所述张力辊负载平衡因子,控制所述张力辊的表面粗糙度在所述标准表面粗糙度阈值之内,控制所述退火炉张力稳定性。2.如权利要求1所述的方法,其特征在于,所述对所述原有单位张力进行增加,获得生产时所述退火炉内单位张力,包括:将所述原有单位张力增加至5~7N/mm2,获得生产时所述退火炉内单位张力。3.如权利要求1所述的方法,其特征在于,所述控制所述张力辊的表面粗糙度在所述标准表面粗糙度阈值之内,包括:判断所述张力辊的表面粗糙度是否在所述标准表面粗糙度阈值之内;如果所述张力辊的表面粗糙度低于在所述标准表面粗糙度阈值,对所述张力辊进行拉毛处理,直至所述张力辊的表面粗糙度在所述标准表面粗糙度阈值之内为止。4.如权利要求3所述的方法,其特征在于,所述判断所述张力辊的表面粗糙度是否在所述标准表面粗糙度阈值之内,还包括:如果所述张力辊的表面粗糙度高于在所述标准表面粗糙度阈值,对所述张力辊进行打磨处理,直至所述张力辊的表面粗糙度在所述标准表面粗糙度阈值之内为止。5.如权利要求1所述的方法,其特征在于,所述张力辊的标准表面粗糙度阈值为100微米~500微米。6.如权利要求1所述的方法,其特征在于,所述调整所述张力辊负载平衡因子,包括:获得标准负载平衡因子阈值;将所述张力辊负载平衡因子调整至所述标准负载平衡因子阈值之内。7.如权利要求6所述的方法,其特征在于,所述张力辊负载平衡因子计算公式为:
【CN109917397A】一种弧阵指向性改善方法【专利】

(19)中华人民共和国国家知识产权局
(12)发明专利申请
(10)申请公布号 (43)申请公布日
(21)申请号 201910250205.8
(22)申请日 2019.03.29
(71)申请人 海鹰企业集团有限责任公司地址 214000 江苏省无锡市滨湖区梁溪路18、20号
(72)发明人 李勤博 王洪亮 黄水兵 唐燕民
(74)专利代理机构 无锡派尔特知识产权代理事务所(普通合伙) 32340代理人 杨立秋
(51)Int.Cl.G01S 15/89(2006.01)G01S 7/52(2006.01)
(54)发明名称一种弧阵指向性改善方法(57)摘要本发明公开一种弧阵指向性改善方法,属于声呐技术领域。所述弧阵指向性改善方法包括弧阵越向两侧,设定所述弧阵中基元的权系数越小。加权后指向性起伏可控,用于改善高频图像声纳的发射阵指向性,提高声纳成像质量以及探
测能力。
权利要求书1页 说明书3页 附图3页CN 109917397 A2019.06.21
CN 109917397
A1.一种弧阵指向性改善方法,其特征在于,包括:
弧阵越向两侧,设定所述弧阵中基元的权系数越小。
2.如权利要求1所述的弧阵指向性改善方法,其特征在于,所述弧阵中基元的权系数设
为0.33,0.33,0.33,0.5,0.5,0.66,0.66,0.66。
3.如权利要求1所述的弧阵指向性改善方法,其特征在于,所述弧阵中基元的权系数设
为0.13,0.13,0.26,0.26,0.39,0.39,0.52,0.52,0.65,0.65,0.77,0.77,0.9,0.9,0.9,
0.9,
0.9。权 利 要 求 书1/1页
2CN 109917397 A一种弧阵指向性改善方法
技术领域
[0001]本发明涉及声呐技术领域,特别涉及一种弧阵指向性改善方法。
背景技术
[0002]高频图像声纳的发射阵普遍采用弧阵,和线阵不同,弧阵的特点是尺寸不受开角
的限制。对于较大的弧阵,如图1,必须使用长方体压电陶瓷颗粒1拼接成需要的弧形,压电
【CN109781413A】一种高精度滚动轴承保持架稳定性测试装置及方法【专利】

(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910168456.1(22)申请日 2019.03.06(71)申请人 西北工业大学地址 710072 陕西省西安市碑林区友谊西路127号 申请人 西安交通大学科技与教育发展研究院 西安固泽机电设备有限公司(72)发明人 杨朝晖 芦奕菲 郑一琳 南凯刚 杨宏章 (74)专利代理机构 西安通大专利代理有限责任公司 61200代理人 徐文权(51)Int.Cl.G01M 13/045(2019.01)
(54)发明名称一种高精度滚动轴承保持架稳定性测试装置及方法(57)摘要本发明公开了一种高精度滚动轴承保持架稳定性测试装置及方法,本发明的装置通过轴向加载杠杆系统和径向载荷施加装置能够同时实现轴向与径向的载荷施加,最大程度模拟轴承服役的真实情况;本发明采用摄像机拍摄的方式采集高速轴承服役条件下保持架径向跳动数据,采用轴向跳动采集装置采集高速轴承服役条件下保持架轴向跳动数据,做到了实时性及高效性,且规避了其他测量方式的接触误差;本发明采用超高精度空气主轴支承待测轴承,最大程度降低
系统误差对于测量精度的影响。
权利要求书2页 说明书5页 附图4页CN 109781413 A2019.05.21
CN 109781413
A1.一种高精度滚动轴承保持架稳定性测试装置,其特征在于,包括平台(1),平台上固定有空气主轴(3),空气主轴(3)通过伺服电机(2)驱动转动,空气主轴(3)上固定有能够更换型号的芯轴(4),芯轴(4)用于固定待测轴承(23),待测轴承(23)上设有与待测轴承(23)相匹配的压盖(5),平台(1)上设置有轴向加载杠杆系统(9)、径向载荷施加装置、轴向跳动采集装置和支座立柱(12),轴向加载杠杆系统(9)将载荷施加在压盖(5)上,径向载荷施加装置将载荷施加在待测轴承(23)的轴面上,轴向跳动采集装置置于待测轴承(23)的上方,用于采集待测轴承(23)的轴向跳动信息,支座立柱(12)上设置有摄像机(13),摄像机设置在待测轴承(23)的正上方;轴向加载杠杆系统(9)、径向载荷施加装置、轴向跳动采集装置和摄像机(13)均连接控制单元,控制单元用于接收轴向加载杠杆系统(9)、径向载荷施加装置、轴向跳动采集装置和摄像机(13)发送的数据,并通过专业运动图像分析软件进行分析。2.根据权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,轴向加载杠杆系统(9)包括轴向加载龙门架(25)以及通过杠杆支架(28)和杠杆(29)的杠杆系统,轴向加载龙门架(25)顶部设置有轴向加载滑轮(26),轴向加载滑轮(26)上设置有连接绳,连接绳的一端连接轴向加载质量块(11),另一端连接轴向加载压力传感器(10),杠杆(29)的一端与压盖(5)接触,另一端上固定轴向加载压力传感器(10),轴向加载压力传感器(10)连接控制单元。3.根据权利要求2所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,杠杆(29)与压盖(5)接触的一端为半圆形连杆,半圆形连杆的两个端部均设置有加载杆,两个加载杆均与压盖(5)上表面接触。4.根据权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,径向载荷施加装置包括转换支座(24),转换支座(24)上设置有径向加载支架(8),径向加载支架(8)上固定有径向加载气缸(7),加载气缸(7)的伸出端设置有径向加载压力传感器(6),加载气缸(7)的加载杆用于将载荷传递给待测轴承(23)的轴面,径向加载压力传感器(6)连接控制单元。5.根据权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,轴向跳动采集装置包括激光位移传感器支架(17),激光位移传感器支架(17)上设置有第一手动平移台(18)和第二手动平移台(21),第一手动平移台(18)和第二手动平移台(21)平行设置,第一手动平移台(18)和第二手动平移台(21)上分别设置有第一激光位移传感器(19)和第二激光传感器(20),第一激光位移传感器(19)和第二激光传感器(20)指向待测轴承(23),第一激光位移传感器(19)和第二激光传感器(20)连接控制单元。6.根据权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,支座立柱(12)上设置有升降平台(27),升降平台(27)上设置有X轴手动平移台(14),X轴手动平移台(14)上设置有Y轴手动平移台(15),摄像机(13)设置在Y轴手动平移台(15)上。7.根据权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置,其特征在于,摄像机(13)上设置有微焦镜头(16),摄像机(13)通过微焦镜头(16)拍摄待测轴承(23)。8.权利要求1所述的一种高精度滚动轴承保持架稳定性测试装置的工作方法,其特征在于,包括以下步骤:步骤一,选定待测轴承(23),以及与待测轴承(23)相匹配的芯轴(4)和压盖(5),
【CN109739265A】一种空中作业飞行器系统及其控制方法【专利】
(19)中华人民共和国国家知识产权局(12)发明专利申请(10)申请公布号 (43)申请公布日 (21)申请号 201910194297.2(22)申请日 2019.03.14(71)申请人 酷黑科技(北京)有限公司地址 102200 北京市昌平区回龙观镇东大街338号创客广场A1-06-005(72)发明人 马罡 黄彬 邢志强 徐彬 (74)专利代理机构 北京集佳知识产权代理有限公司 11227代理人 罗满(51)Int.Cl.G05D 1/10(2006.01)
(54)发明名称一种空中作业飞行器系统及其控制方法(57)摘要本发明公开了一种空中作业飞行器系统,包括:至少一个伴随飞行器,用于获取作业飞行器视野盲区内的补充环境信息;与伴随飞行器建立有数据连接的数据处理器,用于根据补充环境信息生成作业指令;与数据处理器建立有数据连接的作业飞行器,用于根据作业指令对作业对象执行空中作业或躲避障碍物。该空中作业飞行器系统弥补了作业飞行器自身视野有限的缺陷,能够获得作业飞行器视野盲区内的障碍物信息和作业对象的细节位置信息,从而使作业飞行器可靠避障或更精准的作业,提高了作业飞行器的可靠性及精准度。本发明还公开了一种应用于空中作
业飞行器系统的控制方法。
权利要求书2页 说明书11页 附图5页CN 109739265 A2019.05.10
CN 109739265
A1.一种空中作业飞行器系统,其特征在于,包括:至少一个伴随飞行器(2),用于获取作业飞行器(1)视野盲区内的补充环境信息;与所述伴随飞行器(2)建立有数据连接的数据处理器,用于根据所述补充环境信息生成作业指令;与所述数据处理器建立有数据连接的所述作业飞行器(1),用于根据所述作业指令对作业对象执行空中作业或躲避障碍物。2.根据权利要求1所述的空中作业飞行器系统,其特征在于,所述数据处理器设于所述作业飞行器(1)或所述伴随飞行器(2)。3.根据权利要求1所述的空中作业飞行器系统,其特征在于,还包括地面站(3),所述数据处理器设于所述地面站(3)。4.根据权利要求1所述的空中作业飞行器系统,其特征在于,还包括地面站(3),所述数据处理器的数量为三个,分别设于所述作业飞行器(1)、所述伴随飞行器(2)和所述地面站(3);所述地面站(3)还设有与三个所述数据处理器均相连的指令生成切换装置,用于使三个所述数据处理器择一地切换工作。5.根据权利要求1-4任一项所述的空中作业飞行器系统,其特征在于,当所述伴随飞行器(2)的数量为一个时,所述伴随飞行器(2)具有至少一个指定位姿,以获取所述伴随飞行器(2)在各所述指定位姿时对应的所述作业飞行器(1)视野盲区内的补充环境信息。6.根据权利要求5所述的空中作业飞行器系统,其特征在于,所述作业飞行器(1)设有视觉标记,所述伴随飞行器(2)设有用于检测所述视觉标记以获得所述伴随飞行器(2)与所述作业飞行器(1)的相对位姿的定位视觉传感器。7.根据权利要求6所述的空中作业飞行器系统,其特征在于,所述作业飞行器(1)设有用于获取所述作业对象的位置信息并监控所述作业飞行器(1)的作业情况的第一视觉传感器;所述补充环境信息为所述第一视觉传感器视野盲区内的信息,所述伴随飞行器(2)设有用于获取所述补充环境信息的第二视觉传感器。8.根据权利要求7所述的空中作业飞行器系统,其特征在于,所述定位视觉传感器与所述第二视觉传感器为同一个视觉传感器。9.一种空中作业飞行器系统的控制方法,其特征在于,应用于权利要求1-8任一项所述的空中作业飞行器系统,包括:利用伴随飞行器(2)获取作业飞行器(1)视野盲区内的补充环境信息;利用数据处理器对所述补充环境信息进行数据处理并生成作业指令;根据所述作业指令控制所述作业飞行器(1)对作业对象执行空中作业或躲避障碍物。10.根据权利要求9所述的空中作业飞行器系统的控制方法,其特征在于,所述利用所述伴随飞行器(2)获取所述作业飞行器(1)视野盲区内的补充环境信息,包括:控制所述伴随飞行器(2)调整位姿至指定位姿;获取所述伴随飞行器(2)在所述指定位姿时对应的所述作业飞行器(1)视野盲区内的补充环境信息。11.根据权利要求10所述的空中作业飞行器系统的控制方法,其特征在于,在所述控制所述伴随飞行器(2)调整位姿至指定位姿之前,
科技成果——高精度多框架光电吊舱
科技成果——高精度多框架光电吊舱
技术开发单位
中国航天科技集团公司北京航天控制仪器研究所
技术简介
高精度多框架光电吊舱广泛应用于边界巡逻、海岸巡防、安全搜救、执法安全、森林防火、环境监视、输油管道检查、高压线检查、影视航拍等工作。多框架光电吊舱采用多框架架构技术,基于陀螺稳定原理,通过数字化和先进驱动技术,利用内外两层框架实现稳定控制,有效隔离载体运动向内部载荷平台的传导。机载多框架光电吊舱适用于直升机、固定翼等多种类型的有人/无人飞机,在强振动、大风阻等不利扰动环境下,保持吊舱内部载荷平台微弧级精度稳定。
机载多框架光电吊舱根据配备的载荷(如高清摄像机、红外传感器、激光测距仪、激光指示器等),完成影视拍摄、昼夜侦察、目标跟踪与定位及武器导引等功能。本项目的目标是研制配备高清摄像机的高精度五框架影视吊舱,并在高精度多框架控制技术成熟的基础上研制警用/军用吊舱,形成完整的多框架光电吊舱研发、生产与市场开拓体系。
技术指标
(1)稳定平台性能指标
方位轴:360°×n(连续);俯仰轴:-20°到100°(光轴水平为0°);最大角速度:≥60°/s;最大角加速度:≥60°/s2;光轴稳定精度:≤10μrad(RMS); (2)综合要求
系统重量:≤45kg;工作海拔高度:<6000m;直流电压:
23.5-29.5V;平均功耗:平均≤200W;最大:≤500W。
(3)环境条件
工作温度:-15℃到45℃;存储温度:-40℃到65℃;振动:正旋扫频,垂直轴向5g(20Hz-500Hz),水平方向2g(20Hz-500Hz);电磁兼容性:根据GJB151A要求,保证与载机系统兼容工作。
技术特点
(1)高性能惯性器件的应用技术;
(2)多框架光电吊舱的数学模型建立与分析技术;
(3)多框架光电吊舱的先进控制技术;
(4)多框架光电吊舱的载荷应用与集成技术;
(5)多框架光电吊舱的高可靠性设计技术。
基于快速反射镜的高精度视轴稳定技术研究
基于快速反射镜的高精度视轴稳定技术研究
视轴稳定技术是光电吊舱实现长焦距、远距离侦察,激光制导武器实现激光照射,激光通信设备实现远距离对准等多个应用领域中的一项关键技术,其作用主要是克服载体本身的机动和载体受到外部扰动后对光学系统视轴产生的影响,视轴稳定技术发展近60年,主要经历了被动减振视轴稳定、被动机械平衡稳定、主动陀螺两框架稳定、主动陀螺四框架稳定、主动陀螺四框架稳定与两轴快速反射镜稳定形成的六轴稳定等五个阶段。六轴稳定技术从20世纪末就开始在美国各大高端光电侦察设备(DB110吊舱、MTS-A/B光电平台,MX系列光电平台,狙击者吊舱、F35-EOTS光电侦察系统)中得到广泛的应用,这主要取决于20世纪末快速反射镜稳定技术的迅速发展,快速反射镜稳定技术不同于传统的机械稳定结构,它是将快速反射镜置于成像光路之中,将陀螺机械稳定的残差通过光路进行调整和补偿,由于快速反射镜具有极高的位置精度和带宽,从而能够实现高的视轴稳定精度;传统的机械稳定常称之为一级稳定,在此基础上实现的快速反射镜稳定技术称之为二级稳定。国内目前快速反射镜稳像技术尚处于研发阶段,经过'十一五'阶段已经突破了某些关键技术,例如快速反射镜的光路设计、快速反射镜二级光学补偿原理;本文首先提出适合快速反射镜应用的光路设计和光路补偿原理;接着针对快速反射镜的应用环境,提出几种对扰动有着明显抑制作用的一级视轴稳定控制算法,这是因为快速反射镜的角度行程较小,若一级机械稳定的残差太大,快速反射镜二级稳定将无法实现;接下来分别研究基于压电陶瓷和音圈电机驱动的快速反射镜的结构组成、控制原理和方式,通过对比两者之间的优缺点,最终选择基于音圈电机驱动的快速反射镜作为本文的控制对象,由于快速反射镜本身有位置传感器和驱动机构,能够形成单独的闭环系统,通常二级稳定控制是把快速反射镜等效成一个独立的控制单元,接收一级机械稳定的残差信号作为快速反射镜的输入,实现闭环的视轴稳定控制,这样的控制类似于传统的闭环控制,对于闭环系统中的扰动量没有建模,因此对视轴稳定的提高具有局限性。本文提出首先建立快速反射镜的开环传递函数,开环传递函数中的低频和高频扰动量分别为一级稳定残差和飞机振动量,通过对低频和高频扰动量进行建模,结合快速反射镜的开环模型和陀螺传感器数据,建立新的视轴稳定控制状态方程,通过分析状态方程的可观性和可控性,对可控的状态变量进行控制,最终达到视轴稳定的目的,并通过仿真分析达到预期的控制效果;最后本文描述了新型光电平台的发展趋势,重点介绍了新的平台内框架结构形式、新的平台内框架电机驱动形式、新的平台内框架角度传感器设计,通过对新型光电平台内框架进行改造进一步提高一级视轴稳定的带宽,减小快速反射镜的角度行程,从而快速反射镜的带宽可以设计的更高,有利于提高系统的视轴稳定精度。
【CN210069334U】一种具有高精度稳定搭载设备的云台装置【专利】
(19)中华人民共和国国家知识产权局(12)实用新型专利(10)授权公告号 (45)授权公告日 (21)申请号 201920674657.4(22)申请日 2019.05.13(73)专利权人 山东科技大学地址 266590 山东省青岛市黄岛区前湾港路579号(72)发明人 高正中 王亚男 韩凯丽 周璐瑶 魏一通 李宝玉 (74)专利代理机构 青岛智地领创专利代理有限公司 37252代理人 陈海滨(51)Int.Cl.F16M 11/08(2006.01)F16M 11/04(2006.01)F16M 11/10(2006.01)F16M 11/18(2006.01)G03B 17/56(2006.01)
(54)实用新型名称一种具有高精度稳定搭载设备的云台装置(57)摘要本实用新型提供一种具有高精度稳定搭载设备的云台装置,包括底板、深沟球轴承、第一旋转板、第二旋转板、第二支撑板、第三支撑板和连接轴,所述连接轴设在深沟球轴承内环里,所述第一旋转板和第二旋转板通过连接轴固定连接且夹紧深沟球轴承内环,第二支撑板和第三支撑板通过螺栓固定连接且夹紧深沟球轴承外环。所述底板上安装yaw轴舵机穿过第一支撑板通过第一法兰盘与第一旋转板固定连接,所述第二旋转板上设有多功能支架与pitch轴舵机固定连接。该装置一方面稳定性增加,从而使设备不会随意晃动,另一方面使yaw轴舵机的旋转角度更精确,
从而使固定安装在云台顶端的设备摆动更精确。
权利要求书1页 说明书3页 附图3页CN 210069334 U2020.02.14
CN 210069334
U1.一种具有高精度稳定搭载设备的云台装置,其特征在于:包括深沟球轴承、第一旋转板、第二旋转板、第二支撑板、第三支撑板和连接轴,所述深沟球轴承内环外直径与第一旋转板和第二旋转板直径相同,所述连接轴设在深沟球轴承内环里,所述第一旋转板和第二旋转板通过连接轴固定连接夹紧深沟球轴承内环;所述第二支撑板和第三支撑板中间开设有圆孔,所述圆孔直径与深沟球轴承外环内直径相同,第二支撑板和第三支撑板通过螺栓固定连接夹紧深沟球轴承外环;该装置还包括底板和第一支撑板,所述底板中部固定安装yaw轴舵机,所述yaw轴舵机顶部穿过第一支撑板中心,底板和第一支撑板之间设有支撑铜柱,所述第一支撑板与第二支撑板通过螺栓固定连接,所述第一旋转板固定安装第一法兰盘,所述第一法兰盘与yaw轴舵机顶端的旋转轴固定连接;该装置还包括多功能支架、pitch轴舵机、挡边轴承和U型架,所述第二旋转板中部固定安装多功能支架,所述多功能支架一端与pitch轴舵机固定连接,另一端与挡边轴承的内环固定连接,所述pitch轴舵机的旋转轴固定连接有第二法兰盘,所述U型架的两端分别与挡边轴承的外环和第二法兰盘固定连接。2.根据权利要求1所述的一种具有高精度稳定搭载设备的云台装置,其特征在于:所述连接轴为圆柱体与深沟球轴承内环相匹配。3.根据权利要求2所述的一种具有高精度稳定搭载设备的云台装置,其特征在于:所述连接轴、