
加速度计误差标定流程
误差系数标定算法:
1.单个加速度计测量模型:
10iopopaEkkakaka (1)
a—加速度计输出指示值:g。iapaoa—沿加速度计输入轴,摆轴,输出轴向作用的加速度分量: g。E—加速度计的输出:一般为V或者mA。0k—加速度计偏值:g。1k—刻度因素:Vg或者mAg。ok,pk—输出轴,摆轴灵敏度系数:无量纲。
2.非质心处的加速度计输出模型:
[()]iTiaArr (2)
[()]oToaArr (3)
[()]pTpaArr (4)
其中,[()]Arr代表位置r处的加速度值,i,o,p分别为加速度计的敏感轴,输出轴和摆轴的方向向量。
将(2)(3)(4)带入(1)式并令[()]TArrf,可得:
10iopopaEkkfkk (5)
当存在安装方位误差时,即:
iiil,oool,pppl (6)
其中,il为加速度计敏感轴的理论设计安装方向向量;i为加速度计敏感方向误差,其余两轴类似。
将(6)带入(5),整理可得:
10iiopoplolplopaEkkfkkkk
令 iiopoplolplopdkkkk,上式可变为:
10iillaEkkfd (7)
(7)式两边乘以刻度因子1k,得:110iillEkkfkd,令100Kkk,单位:V或者mA,代表等效零偏;1iisllkd,单位:Vg或者mAg,代表等效敏感方向向量。则上式可以变为: 0sEKf(8)
试验过程:在静基座条件下,将无陀螺惯导单元进行多位置翻转敏感重力加速度g,翻转位置如下所示:
位置1:无陀螺惯导单元x轴向沿着重力方向:00Tfg,测得的输出用1E表示。
位置2:无陀螺惯导单元x轴向逆着重力方向:00Tfg,测得的输出用2E表示。
位置3;无陀螺惯导单元y轴向沿着重力方向:00Tfg,测得的输出用3E表示。
位置4:无陀螺惯导单元y轴向逆着重力方向:00Tfg,测得的输出用4E表示。
位置5:无陀螺惯导单元z轴向沿着重力方向:00Tfg,测得的输出用5E表示。
位置6:无陀螺惯导单元z轴向逆着重力方向:00Tfg,测得的输出用6E表示。
将上述六个位置的量值带入(8),即可求出加速度计的误差系数计算公式为:
1234560222KEEEEEE;
1212200sxEEgEKgKEg
3434200syEEgEKgKEg
5656200syEEgEKgKEg
加速度计a:
5602aaakEE,5612aaakEEg,
15625622222aaaaaaakEEEgEEEg
35645632222aaaaaaakEEEgEEEg
加速度计b:
5602bbbkEE,5612bbbkEEg
15625622222bbbbbbbkEEEgEEEg
35645632222bbbbbbbkEEEgEEEg
加速度计c:
1202ccckEE ,1212ccckEEg
31241222222ccccccckEEEgEEEg
51261232222ccccccckEEEgEEEg
加速度计d:
1202dddkEE,1212dddkEEg
31241222222dddddddkEEEgEEEg
51261232222dddddddkEEEgEEEg
加速度计e:
3402eeekEE,3412eeekEEg
53463422222eeeeeeekEEEgEEEg
13423432222eeeeeeekEEEgEEEg
加速度计f:
3402fffkEE,3412fffkEEg
53463422222fffffffkEEEgEEEg
13423432222fffffffkEEEgEEEg bXbZbYcfadebo
图1 六加速度计配置图
误差补偿算法:
针对图1中的六加速度计构型方案:
1. 加速度计敏感方向沿着x轴方向,即:100010001TilTolTpl,带入(7)式,并整理得:101iiisxxoyypzzEkkfkfkf,
将上式写为: 0123sxxyzEkkfkfkf (8)
其中,100kkk,111ixkk,12ioykkk,13ipzkkk,分别为加速度计的等效零偏、等效刻度因子、等效横向耦合系数,单位:mA/g或者V/g。sxE代表敏感轴沿着x轴向的加速度计测量值,mA或者V。
同理可得加速度计敏感轴沿着y轴和z的等效输出模型:
0123syyzxEkkfkfkf (9)
0123szzxyEkkfkfkf (10)
根据(8)~(10),将图1中的六个加速度计分别带入后可得:
0123aaazaxayEkkfkfkf 0123bbbzbxbyEkkfkfkf
0123cccxcyczEkkfkfkf
0123dddxdydzEkkfkfkf
0123eeeyezexEkkfkfkf
0123fffyfzfxEkkfkfkf
加速度计动态误差系数一次性标定的仿真研究

・论文与报告・ 《战术导弹控制技术》 2006年No.1(总52期)
加速度计动态误差系数一次性标定的仿真研究
焦巍刘光斌 第二炮兵工程学院303教研室.陕西西安710025 摘 要 在建立加速度计动态误差数学模型的基础上,结合三轴转台模型及测试原理,一次性 标定出加速度计动态误差系数,避免了使用角振动台来标定与角加速度有关的误差系数,简化了标定 过程,缩短了标定试验时间。最后,利用MATLAB软件进行了仿真试验。 关键词 捷联惯导 加速度计 数学模型 三轴转台 动态误差 仿真
Simulation of Calibrating Dynamic Error Parameters of Accelerometer at One-Time Jiao Wei,Liu Guang-bin Faculty 303,Second Artillery Engineering Institute,Xi'an 7 10025,China Abstract:On the basis of the mathematic model of dynamic error of accelerometer and integrating the model and testing theory of three-axis turntable,all the dynamic error parameters are calibrated.The usage of angle vibration table to calibrate angular acceleration error is avoided.Meanwhile the process of calibration is simplified,and the time of calibrating test is shoaened.MATLAB is adopted to carry out the simulated test at last. Keywords:SINS,Accelerometer,Mathematical Model,Three—Axis Turntable,Dynamic Error,Simulation.
IMU标定方法和标定流程

IMU标定方法和标定流程
受各种因素影响,微机械IMU放五一定时间后,其误差参数和惯性元件参数会发生变化,不能满足导航、制导的精度要求,因此必须定期对其相应参数重新进行标定.
捷联惯测组合(SIMU)技术成熟、精度适中、可靠性高、成本低,被广泛应用于航空、航天、航海等领域,对其标定方法的研究是惯性技术领域的重要内容。通常通过对捷联惯测组合的标定,分离出其误差系数,并用捷联惯测组合的测量模型对其输出进行补偿,提高惯性导航的精度。因此,误差系数的标定精度严重影响着惯性导航的精度。近年来研究出了许多种捷联惯测组合的标定方法,但其中大多数都需要进行位置标定和速率标定. 有的文献提出了一种高精度的“24位置+速率”标定方法,还有一种利用外部信息标定陀螺参数的方法,一级一种基于多元回归的捷联惯测组合标定方法。传统的“位置+速率”标定方法需要精确的北向基准和很高的定位精度或调平精度。这些要求要靠高精度的寻北仪器和水平测量仪器才能实现。传统标定方法所需要的标定时间长,而捷联惯测组合误差系数的特性与通电时间相关,因此通电时间过长所标定出的结果与导弹实际飞行时的误差系数的残差较大,必然带来较大的导航误差。而且过长的标定时间也影响着惯测组合生产厂家和用户的工作效率.结合参考文献内容我们采用一种基于单轴速率转台的捷联惯测组合的标定方法,研究在无北向基准及精确调平的条件下,快速标定出捷联惯测组合全部误差系数的方法。
1. 基于单轴速率转台的标定原理
基于单轴速率转台的捷联惯测组合标定方法的基本原理为:将捷联惯测组合放置在单轴速率转台上,在任意位置惯测组合的3个轴分别向上、向下及转动180度后,各进行一次静态数据采集。之后转台匀速旋转一圈。重力加速度g、地球自转角速度w及转台匀速旋转一圈的时间为已知量,结合捷联惯测组合的测量模型,经过适当的数学变换,分离出捷联惯测组合的误差系数。
2 .误差系数的分离算法
2.1 捷联惯测组合的测量模型及姿态转换
加速度传感器的灵敏度标定
压电加速度传感器的灵敏度标定
(1-1)绝对标定(干涉法)
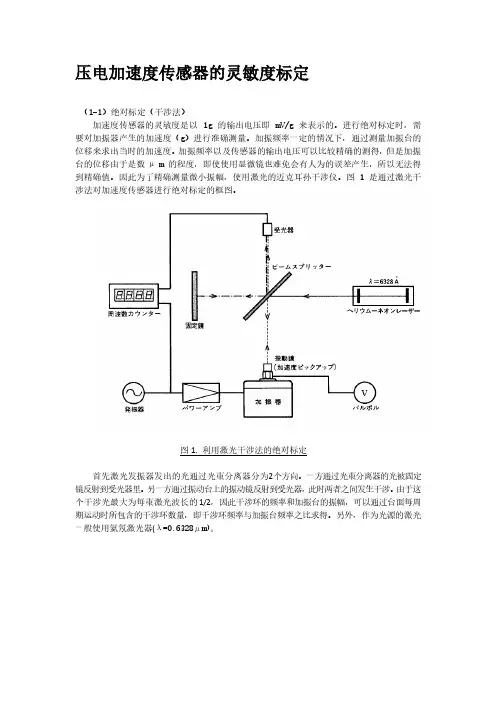
加速度传感器的灵敏度是以 1g 的输出电压即 mV/g 来表示的。进行绝对标定时,需
要对加振器产生的加速度(g)进行准确测量。加振频率一定的情况下,通过测量加振台的
位移来求出当时的加速度。加振频率以及传感器的输出电压可以比较精确的测得,但是加振
台的位移由于是数μ m 的程度,即使使用显微镜也难免会有人为的误差产生,所以无法得
到精确值。因此为了精确测量微小振幅,使用激光的迈克耳孙干涉仪。图 1 是通过激光干
涉法对加速度传感器进行绝对标定的框图。
图1. 利用激光干涉法的绝对标定
首先激光发振器发出的光通过光束分离器分为 2 个方向。一方通过光束分离器的光被固定
镜反射到受光器里。另一方通过振动台上的振动镜反射到受光器,此时两者之间发生干涉。由于这
个干涉光最大为每束激光波长的 1/2,因此干涉环的频率和加振台的振幅,可以通过台面每周
期运动时所包含的干涉环数量,即干涉环频率与加振台频率之比求得。另外,作为光源的激光
一般使用氦氖激光器(λ=0.6328μm)。
(1-2)比较法
比较标定法是把通过绝对标定后的加速度传感器作为标准传感器,其输出与被测传感器
的输出进行比较。因为操作简易一般的加速度传感器都用这个方法标定。使用此方法需要特
别注意是,如果标准传感器和被测传感器没有同时运动的话,就不能保证标定值的精确度。
因此,需要将两个传感器固定好。图 2 是比较标定法的框图。
图2. 比较标定法
imu的参数的标定

imu的参数的标定
IMU(惯性测量单元)的参数标定在导航和定位领域中起着非常重要的作用。IMU是一种能够测量和计算物体在空间中的加速度和角速度的设备,它通常由加速度计和陀螺仪组成。参数标定是为了确保IMU能够准确地测量物体的运动状态,从而实现精准的导航和定位。
首先,IMU的加速度计和陀螺仪需要经过零偏校准。零偏是指在没有外力或角速度作用下,传感器输出的信号不为零的偏差。通过零偏校准,可以消除这些误差,使得传感器在静止状态时输出为零。
其次,IMU的传感器还需要进行比例因子和非线性误差的校准。比例因子是指传感器输出值与实际物理量之间的比例关系,而非线性误差则是指传感器输出值与输入量之间的非线性关系。通过校准这些参数,可以提高传感器的测量精度和稳定性。
IMU的参数标定还包括对传感器的温度漂移和尺度因子进行校准。温度漂移是指传感器在温度变化时产生的误差,而尺度因子则是指传感器输出值与输入量之间的比例关系。通过校准这些参数,可以提高IMU在不同环境条件下的测量准确性。
总之,IMU的参数标定是确保传感器能够准确测量物体运动状态的关键步骤。只有经过严格的参数标定,IMU才能够在导航和定位系统中发挥其最大的作用,为用户提供精准的定位和导航服务。
imu误差标定 -回复
imu误差标定 -回复
什么是imu误差标定?
IMU,全称为惯性测量单元(Inertial Measurement Unit),是一种集成了加速度计、陀螺仪和磁力计等传感器的装置。它常用于航空航天、导航系统和机器人等领域,用于测量和记录物体的加速度和角速度等运动参数。
然而,由于制造工艺和环境因素的影响,IMU传感器会存在一定的固有误差。这些误差包括加速度计的非线性误差、陀螺仪的漂移误差和磁力计的偏移误差等。为了保证IMU测量数据的准确性和可靠性,需要对IMU进行误差标定。
IMU误差标定的目的是通过收集IMU的测量数据,并通过一系列的处理步骤,估计和校正出IMU的误差参数。这样就可以在后续的应用中,根据误差模型进行相应的修正,提高测量精度和可靠性。
那么,如何进行IMU的误差标定呢?
第一步:传感器校准
IMU的误差标定通常从传感器校准开始。传感器校准包括对加速度计、陀螺仪和磁力计等传感器进行静态和动态校准。
静态校准时,将IMU放置在静止不动的环境中,收集传感器输出的数据,并通过计算确定零偏和灵敏度误差等参数。
动态校准时,通过进行特定的运动过程,例如旋转、摇晃和倾斜等,收集传感器输出的数据,并根据运动规律计算出误差参数。
第二步:误差建模
在完成传感器校准后,需要建立IMU的误差模型。误差模型是描述IMU误差特性的数学模型,通常包括加速度计和陀螺仪的非线性误差、零偏误差和尺度因子误差等。
通过对IMU进行多组数据采集,结合传感器校准得到的参数,可以使用最小二乘法来估计误差模型的参数。
第三步:误差校正
误差校正是根据误差模型对IMU的测量数据进行修正。以陀螺仪为例,通过对陀螺仪的角速度数据进行修正,可以消除其漂移误差。
在误差建模中,通常会得到漂移的零偏和尺度误差参数。通过将这些参数应用到实际的测量数据中,可以对陀螺仪输出的角速度进行实时的校正,从而提高测量精度。
类似地,对于加速度计和磁力计,也可以根据误差模型进行误差校正,提高测量的准确性。
加速度计 累计误差
加速度计 累计误差
摘要:
1.加速度计的概述
2.累计误差的定义和影响因素
3.减小累计误差的方法
4.结论
正文:
【概述】
加速度计是一种用于测量物体加速度的传感器,广泛应用于智能手机、汽车安全气囊、飞行器等领域。它通过检测物体在单位时间内速度的变化量,来测量物体的加速度。然而,在长时间的使用过程中,加速度计会受到各种因素的影响,导致测量结果存在一定的误差,这就是所谓的累计误差。
【累计误差的定义和影响因素】
累计误差是指加速度计在连续测量过程中,测量结果与真实值之间的偏差。其产生的原因主要有以下几个方面:
1.传感器漂移:加速度计在长时间的使用过程中,由于环境温度、湿度、磁场等因素的影响,传感器的零点会发生变化,导致测量结果偏离真实值。
2.噪声干扰:在实际应用中,加速度计会受到电磁干扰、振动等噪声的影响,这些噪声会叠加到测量信号上,从而影响测量结果的准确性。
3.传感器寿命:加速度计具有一定的使用寿命,随着使用时间的延长,传感器的性能会逐渐退化,导致测量结果的误差增大。
【减小累计误差的方法】 为了提高加速度计的测量精度,减小累计误差,可以采取以下几种方法:
1.校准:定期对加速度计进行校准,可以消除或减小传感器漂移的影响。校准方法有多种,如使用标准加速度计进行比较校准,或者利用传感器自带的校准功能进行自校准。
2.滤波:对加速度计输出的信号进行滤波处理,可以降低噪声干扰对测量结果的影响。常见的滤波方法有低通滤波、高通滤波、带通滤波等。
3.冗余设计:在关键应用场景中,可以采用多个加速度计进行测量,通过对多个测量结果进行融合或投票,以提高测量精度和鲁棒性。
4.选择高精度传感器:在硬件选型阶段,可以选择性能优良、精度高的加速度计,以减小累计误差。
【结论】
总之,加速度计在长时间的使用过程中,会受到各种因素的影响,导致测量结果存在累计误差。为了提高测量精度,可以采取校准、滤波、冗余设计等方法来减小累计误差。
加速度传感器频响的自动标定
加速度传感器频响的自动标定
0
引 言
在振动分析和测试中所用的加速度计在研制过程中需要对其频响进行测试。根据频响曲线来标定其动态性能。这方面的性能标定有比较法和绝对法两种。传统的比较法标定过程中,正弦激励要手动调频,响应特性的测试也是人为逐点记录,整个过程不仅工作量大,而且因人为因素较多而产生较大误差[1]。近年来,国内外市场上出现的频响分析仪解决了上述问题,可以自动测量信号频响特性,存储有效数据,以供绘图仪绘制响应曲线。这类仪器虽然性能优良,但由于价格昂贵,未能在实际工作中得到广泛使用。随着计算机的普及,各种测试和分析技术已向微机化、数字化发展,利用一台微机可完成多项工作。
1 系统的工作原理及组成
加速度传感器动态标定的方法通常有绝对校准法和比较校准法。绝对法常用于标定高精度传感器或标准传感器,比较法是工程中常用的校准方法。比较法是将两只加速度传感器背靠背地安装在一起(或同一刚性支架上),其中一只为参考标准加速度传感器,它的全部技术性能是已知的;另一只为被校传感器,采用同样加速度a激励它们,则通过两只传感器的输出之间的关系求出被校传感器的技术性能。这个系统就是基于比较法以486微机为主机,外配一块a/d、d/a接口板,用以采集传感器输出模拟信号。接口板是北京华远公司生产的hy8011接口板。该板有12位16通道a/d并有d/a输出,50hz采集通过率,程控增益及8253定时器等,其它的外围设备还有功率放大器,振动台以及打印机等,硬件组成框图如图1[2]。标准加速度计与被校加速度传感器“背靠背”地安装在振动台上,振动台的正弦激励由微机控制接口板上d/a输出,通过功率放大器将小信号放大以推动振动台。同时标准加速度计输出的信号分成两路,一路用于反馈回振动台控制系统,控制振动台台面加速度使之保持恒定;另一路与被校传感器的信号一道送入计算机[3]。
图1系统构成框图
系统工作时选通微机中的定时中断,取出计算好的按正弦规律变换的数据,编程d/a口,经d/a口变换成模拟量,从而得到正弦信号。此信号经功放放大后驱动振动台,使得振动台按照预计频率做振动实验。只须改变定时器初值,就可很方便地改变激励频率,系统设计的频率范围是1 hz~15 khz。两只传感器的输出信号经电荷放大器放大后直接连到hy8011板上的ad0、ad1口,定时通过a/d转换测量加速度传感器的输出电压值,使用定时触发方式可以按照一定的频率角对两个a/d通道进行采集。当用正弦信号激励时传感器的输出信号为正弦同频信号,故对两个通道的数据按此模型进行处理可得到两个正弦信号的幅值。同样根据此模型可计算出被测传感器与标准传感器之间的相位差。此频率测完之后,计算机按照预定的步幅自动增加频率,在新的频率下继续测量直至结束,从而得到传感器的幅频和相频特性。
加速度传感器标定方法
加速度传感器标定方法
加速度传感器的标定是为了确定传感器的灵敏度、偏移量和线性度等参数,以确保其测量结果的准确性。以下是一些常见的加速度传感器标定方法:
1. 零点标定:将传感器置于无加速度状态下,记录传感器的输出值作为零点偏移量。这可以通过将传感器放置在水平表面上或使用特殊的标定设备来实现。
2. 灵敏度标定:通过施加已知的加速度值,并测量传感器的输出,来确定传感器的灵敏度。可以使用振动台、旋转平台或其他产生已知加速度的设备来进行标定。
3. 线性度标定:通过在不同加速度范围内进行标定,来确定传感器的线性度。可以使用多个已知加速度值进行测量,并检查传感器输出与加速度之间的线性关系。
4. 温度补偿:加速度传感器的性能可能会受到温度的影响。因此,在标定过程中,可以考虑在不同温度下进行测量,并使用数学模型或查表法对温度进行补偿。
5. 交叉灵敏度标定:某些加速度传感器可能对不同方向的加速
度敏感。为了修正这种交叉灵敏度,可以在不同方向上施加加速度,并记录传感器的输出。
imu标定方法
IMU标定方法
引言
惯性测量单元(Inertial Measurement Unit,IMU)是一种常见的传感器,用于测量物体的加速度和角速度。IMU广泛应用于导航、运动控制、姿态估计等领域。由于制造和环境等因素的影响,IMU的准确性需要经过标定来得到更精确的测量结果。本文将详细介绍IMU标定方法,并给出具体步骤和注意事项。
一、IMU标定的意义
IMU标定是指通过实验手段确定IMU所测量的物理量与实际物理量之间的关系。标定后的IMU能够提供更准确的加速度和角速度测量值,从而提高导航、姿态估计等应用的精度。
二、IMU标定方法概述
IMU标定方法可以分为静态标定和动态标定两种。其中静态标定是在静止状态下进行,适用于确定IMU的零偏和比例因子等参数;动态标定是在动态运动状态下进行,适用于确定IMU的误差模型和非线性因素等参数。
2.1 静态标定方法
静态标定方法通过在静止状态下进行一系列实验,并根据实验数据进行参数拟合,得到IMU的零偏、比例因子等参数。常用的静态标定方法有:
2.1.1 零偏标定
1. 将IMU放置在水平的平台上,并保持静止。
2. 记录一段时间的加速度计和陀螺仪输出数据。
3. 对于三轴加速度计和陀螺仪分别计算平均值,得到零偏参数。
2.1.2 比例因子标定
1. 将IMU放置在已知加速度和角速度的参考系统中。 2. 记录IMU和参考系统的输出数据。
3. 根据已知加速度和角速度以及IMU的输出数据,计算比例因子参数。
2.2 动态标定方法
动态标定方法通过在动态运动状态下进行一系列实验,利用系统动力学模型进行参数估计,得到IMU的误差模型、非线性因素等参数。常用的动态标定方法有:
2.2.1 静态回转法
1. 将IMU装在一个手持器材上,手持并依次在各个方向上进行平稳的旋转。
2. 记录IMU的输出数据和旋转的角度。
3. 利用旋转的角度和IMU的输出数据进行参数拟合,得到误差模型参数。
12位置法 imu标定
12位置法 imu标定
12位置法(12-point calibration)是一种用于惯性测量单元(Inertial Measurement Unit,简称IMU)标定的方法。IMU是一种能够测量物体加速度和角速度的装置,广泛应用于航空航天、导航、机器人等领域。在实际应用中,IMU的准确度对于测量结果的精度和可靠性至关重要。因此,通过进行标定来修正IMU的误差是必不可少的。
12位置法是一种基于位置变化的标定方法。它的原理是在不同的位置和姿态下,通过记录IMU的输出数据,利用数学模型计算出IMU的误差参数。具体步骤如下:
第一步,确定位置:在标定过程中,需要选择一系列不同的位置和姿态。这些位置应该尽可能地覆盖整个测量空间,并且需要保证在这些位置下IMU的输出数据是可靠和准确的。
第二步,收集数据:在每个位置和姿态下,将IMU固定在物体上,收集IMU的输出数据。这些数据包括加速度计和陀螺仪的测量值。为了提高测量精度,通常需要多次重复测量,并取平均值。
第三步,建立数学模型:利用收集到的数据,建立IMU的误差模型。这个模型可以通过线性回归、最小二乘法等数学方法来求解。根据模型求解出的参数,可以修正IMU的输出数据。
第四步,计算误差参数:根据数学模型,计算出IMU的误差参数。这些参数包括零偏、尺度因子、非正交性等。这些参数可以用于修正IMU的输出数据,提高测量的准确度和精度。
第五步,验证标定结果:对于标定结果的准确性和可靠性,需要进行验证。可以使用一些已知的准确测量值来比较标定后的测量结果,以确保标定的有效性。
12位置法作为一种常用的IMU标定方法,具有以下优点:
1. 精度高:通过在不同位置和姿态下进行标定,可以更全面地考虑IMU的误差特性,提高测量的准确度和精度。
2. 可靠性强:通过多次重复测量,并取平均值,可以减小随机误差的影响,提高标定结果的可靠性。
3. 适用范围广:12位置法适用于各种类型的IMU,无论是MEMS(Micro-Electro-Mechanical Systems)还是光纤陀螺等。