
第三讲 轴系临界转速计算---传递矩阵法
临界转速的计算

一、临界转速分析的目的
临界转速分析的主要目的在于确定转子支撑系统的临界转速,并按照经验或有关的技术规定,将这些临界转速调整,使其适当的远离机械的工作转速,以得到可靠的设计。
例如设计地面旋转机械时,如果工作转速低于其一阶临界转速Nc1,应使N<0.75Nc1,
如果工作转速高于一阶临界转速,应使1.4Nck
二、选择临界转速计算方法
要较为准确的确定出转子支撑系统的临界转速,必须注意以下两点
1. 所选择的计算方法的数学模型和边界条件要尽可能的符合系统的实际情况。
2. 原始数据的(系统支撑的刚度系数和阻尼系数)准确度,也是影响计算结果准确度的重要因素。
3. 适当的考虑计算速度,随着转子支撑系统的日益复杂,临界转速的计算工作量越来越大,因此选择计算方法的效率也是需要考虑的重要因素。
三、常用的计算方法
名称 原理 优点 缺点
矩阵迭代法
(Stodola 斯托多拉) 1. 假定一阶振型挠曲弹性线并选择试算速度
2. 计算转子涡动惯性载荷,并用此载荷计算挠性曲线
3. 以计算得到的挠性曲线和适当调整的转速重新循环计算
4. 当计算曲线和初始曲线吻合的时的转速即为一临转速
5. 高阶临界转速方法同,但需利用正交条件消除低阶弹性线成分,否则计算错误 收敛较快,一阶临界转速结果较为准确 高阶临界转速精度差,计算复杂
逐段推算法
(传递矩阵法)
(Prohl-Myklestad) 1. 划分转轴为若干等截面段,选择试算转速
2. 从转轴的一端算起,计算另一端的四个状态参数(挠度、转角、弯矩、剪力)
3. 根据与其相邻轴段在该截面处的约束条件,得到下个轴段的状态参数
4. 换个转速重复计算,直到计算得到的状态参数满足边界条件,此时的转速即为临界转速 将四个状态参数写成矩阵的形式,计算方便,在各类旋转机械制造业中是最为通用、发展最为完善的方法 根据经验或有关的计术资料选择计算转速,比较盲目
能量法
(Rayleigh-Ritz) 1. 以能量守恒原理为理论基础,根据轴系中的最大应变能等于最大的动能,建立微分方程,据动能是转速的函数计算转速 原理简单,易于理解 如果假设的振型不准确会带来误差
基于传递矩阵的轴系振动计算研究
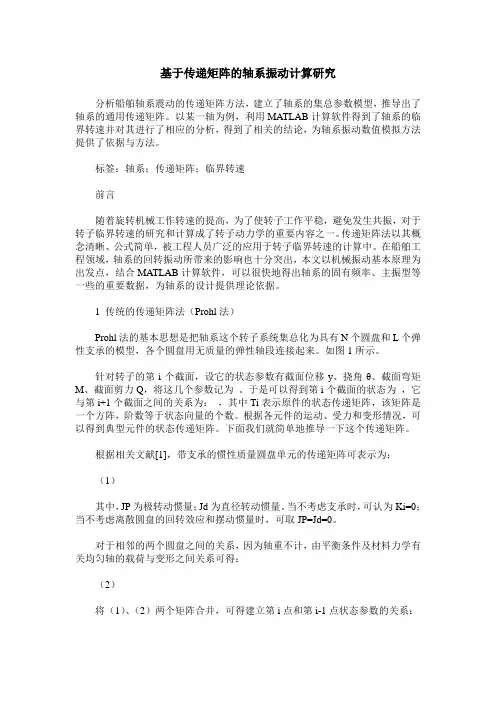
基于传递矩阵的轴系振动计算研究
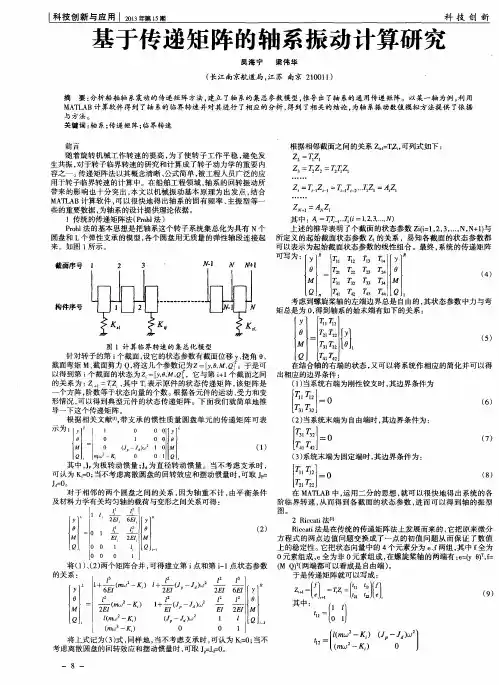
分析船舶轴系震动的传递矩阵方法,建立了轴系的集总参数模型,推导出了轴系的通用传递矩阵。以某一轴为例,利用MATLAB计算软件得到了轴系的临界转速并对其进行了相应的分析,得到了相关的结论,为轴系振动数值模拟方法提供了依据与方法。
标签:轴系;传递矩阵;临界转速
前言
随着旋转机械工作转速的提高,为了使转子工作平稳,避免发生共振,对于转子临界转速的研究和计算成了转子动力学的重要内容之一。传递矩阵法以其概念清晰、公式简单,被工程人员广泛的应用于转子临界转速的计算中。在船舶工程领域,轴系的回转振动所带来的影响也十分突出,本文以机械振动基本原理为出发点,结合MATLAB计算软件,可以很快地得出轴系的固有频率、主振型等一些的重要数据,为轴系的设计提供理论依据。
1 传统的传递矩阵法(Prohl法)
Prohl法的基本思想是把轴系这个转子系统集总化为具有N个圆盘和L个弹性支承的模型,各个圆盘用无质量的弹性轴段连接起来。如图1所示。
针对转子的第i个截面,设它的状态参数有截面位移y、挠角θ、截面弯矩M、截面剪力Q,将这几个参数记为 。于是可以得到第i个截面的状态为 ,它与第i+1个截面之间的关系为: ,其中Ti表示原件的状态传递矩阵,该矩阵是一个方阵,阶数等于状态向量的个数。根据各元件的运动、受力和变形情况,可以得到典型元件的状态传递矩阵。下面我们就简单地推导一下这个传递矩阵。
根据相关文献[1],带支承的惯性质量圆盘单元的传递矩阵可表示为:
(1)
其中,JP为极转动惯量;Jd为直径转动惯量。当不考虑支承时,可认为Ki=0;当不考虑离散圆盘的回转效应和摆动惯量时,可取JP=Jd=0。
对于相邻的两个圆盘之间的关系,因为轴重不计,由平衡条件及材料力学有关均匀轴的载荷与变形之间关系可得:
(2)
将(1)、(2)两个矩阵合并,可得建立第i点和第i-1点状态参数的关系:
将上式记为(3)式,同样地,当不考虑支承时,可认为Ki=0;当不考虑离散圆盘的回转效应和摆动惯量时,可取Jp=Jd=0。
临界转速

转子的振幅随转速的增大而增大,到某一转速时振幅达到最大值,超过这一转速后振幅随转速增大逐渐减少,且稳定于某一范围内,这一转子振幅最大的转速称为转子的临界转速。
旋转机械转子的工作转速接近其横向振动的固有频率而产生共振的特征转速。汽轮机、压缩机和磨床等高速旋转机械的转子,由于制造和装配不当产生的偏心以及油膜和支承的反力等原因,运行中会发生弓状回旋。当转速接近临界转速时,挠曲量显著增加,引起支座剧烈振动,形成共振,甚至波及整个机组和厂房,造成破坏性事故。转子横向振动的固有频率有多阶,故相应的临界转速也有多阶,按数值由小到大分别记为nc1,nc2,…nck…等。有工程实际意义的是较低的前几阶。任何转子都不允许在临界转速下工作。对于工作转速n低于其一阶临界转速的刚性转子,要求n<0.75nc1;对于工作转速n高于其一阶临界转速的柔性转子,要求 1.4nck<n<0.7nck+1。限元法利用电子计算机计算各阶临界转速。对于已经制造出的转子,可用各种〖HTK〗激励法实测其各阶横向振动固有频率,进而确定各阶临界转速,为避免事故、改进设计提供依据。因此,旋转机械在设计和使用中,必须设法使工作转速避开各阶临界转速。临界转速的数值与转子的材料、几何形状、尺寸、结构形式、支承情况和工作环境等因素有关。计算转子临界转速的精确值很复杂,需要同时考虑全部影响因素,在工程实际中常采用近似计算法或实测法来确定。对于在图纸设计阶段的转子,可用分解代换法、当量直径法或图解法估算其一阶临界转速,也可用传递矩阵法或有
振动物体离开平衡位置的最大距离叫振动的振幅。振幅在数值上等于最大位移的大小。
振幅是标量,单位用米或厘米表示。
振幅的物理意义,振幅描述了物体振动幅度的大小和振动的强弱。发音体振动的位移幅度,振幅大小同发音受到的外力大小有关,振幅的大小决定声音的强弱。
→如果您认为本词条还有待完善
次同步谐振是指汽轮机发电机组轴系振荡和发电机电气系统的电气振荡之间,通过发电机转子气隙中电气转矩的耦合作用而形成的整个机网系统的共振行为。含有串联补偿线路的电网,其电气谐振频率f1与轴系某阶固有频率f2互补,即满足f1+f2=f(工频50Hz)条件时,将出现低于电网频率的负阻尼振荡,诱发机电谐振,由于频率低于电网频率,故称为次同步谐振。
临界转速的计算 2

一、临界转速分析的目的临界转速分析的主要目的在于确定转子支撑系统的临界转速,并按照经验或有关的技术规定,将这些临界转速调整,使其适当的远离机械的工作转速,以得到可靠的设计。例如设计地面旋转机械时,如果工作转速低于其一阶临界转速Nc1,应使N<0.75Nc1, 如果工作转速高于一阶临界转速,应使1.4Nck
如何利用三维有限元准确、快速分析轴的临界转速

如何利用三维有限元准确、快速分析轴的临界转速
XX
无锡XX电机有限公司
摘要:利用三维有限元理论分析电机轴的临界转速,并进行实际测试,寻找出了
准确分析轴的临界转速的快捷方法,从而分析出电机因轴设计不合理而引起振动
异常的原因。
关键词:电机轴,三维有限元,临界转速,振动。
1 前言
2极电机振动大,一直是电机界长期难以解决的一个难题。当然,引起电机
振动大的原因有很多,其中由于电机轴临界转速的原因而导致电机振动大的比例
非常大。众所周知,当电机转速接近轴的临界转速时,就会产生共振,引起电机
剧烈振动,造成巨大噪声,损坏电机和设备,造成危险。
因此,准确快速的分析电机轴的临界转速,既可以查出电机产生振动的原因,
又可以在电机设计时就避免错误的设计。
前段时间我们公司某客户反映有一台Y2VP 315-2电机,在高频下(接近80Hz)
电机振动剧烈,严重影响电机正常工作。对此,我们对此台电机进行了全面分析。
在排除了所有疑点之后,我们认为引起此台电机振动异常的原因是电机的转速达
到或接近轴的临界转速而引起的。
2 临界转速的常用计算方法
目前电机轴的临界转速的计算方法主要有传递矩阵法,和二维有限元等方法。
这些方法计算复杂、抽象,且计算结果很不准确。
湘潭电机厂和上科所提供的计算方法相对比较简单,但结果并不符合实际。
由此,我们想到利用三维有限元分析法对电机轴的临界转速进行计算。
此电机轴的临界转速是80×60=4800rpm,我们默认电机转速必须>轴临界
转速的1.3倍才是安全的,所以我们轴的临界转速至少要4800×1.3=6420rpm。
3、利用三维有限元对轴的临界转速分析
将电机轴画成三维图,然后再利用分析插件对电机轴的固有频率进行分析,
分析结果见图1。
从图1中看出,此电机轴的固有频率是261.46Hz,即转速可以达到261.46
×60=15687rpm。显然,此结果与实际相差很远,所以此种方法不正确。 图1 三维有限元分析的轴的固有频率
基于传递矩阵的轴系振动计算研究 2
科技创新与应用I 2013年第15期 科技创新 基于传递矩阵的轴系振动计算研究 吴海宁 梁伟华 (长江南京航道局,江苏南京210011) 摘要:分析船舶轴系震动的传递矩阵方法,建立了轴系的集总参数模型,推导出了轴系的通用传递矩阵。以某一轴为例,利用 MATLAB计算软件得到了轴系的临界转速并对其进行了相应的分析,得到了相关的结论,为轴系振动数值模拟方法提供了依据 与方法。 关键词:轴系;传递矩阵;临界转速 前言 随着旋转机械工作转速的提高,为了使转子工作平稳,避免发 生共振,对于转子临界转速的研究和计算成了转子动力学的重要内 容之一。传递矩阵法以其概念清晰、公式简单,被工程人员广泛的应 用于转子临界转速的计算中。在船舶工程领域,轴系的回转振动所 带来的影响也十分突出,本文以机械振动基本原理为出发点,结合 MATLAB计算软件,可以很快地得出轴系的固有频率、主振型等一 些的重要数据,为轴系的设计提供理论依据。 1传统的传递矩阵法(Prohl法) Prohl法的基本思想是把轴系这个转子系统集总化为具有N个 圆盘和L个弹性支承的模型,各个圆盘用无质量的弹性轴段连接起 来。如图1所示。 截面序号1 2 构件序号 3 ’ N-I N N+I 示为:{喜0r:L 0 1i0 o10 r,J J i} J1』【 u,一 0_f ‘1’ 1 l 0 1 0 0 0 0 上 2E/ | EI 1 0 6E/ z 2E/, 1, l (2) 将(1)、(2)两个矩阵合并,可得建立第i点和第i-1点状态参数 的关系 Y Q 1+ ~( 一 )6E1 ( 一K) f(舰 一K) ( 一墨) f+面12(Jp-Jd) 面12面l3 l+ (., 一J ̄)Lo2百l2面l2 (‘,。一,d) 1 l O 0 1 将上式记为(3)式,同样地,当不考虑支承时,可认为K=0;当不 考虑离散圆盘的回转效应和摆动惯量时,可取Jp=Jd=0。 一8一 根据相邻截面之间的关系Z =T_z。,可列式如下: z = Z1 Z3: = zI Z = Zi。: … z,=A z ZⅣ+l=ANZ1 其中: = 一王(j=1,2…3 Ⅳ) 上述的推导表明了个截面的状态参数Zi(i=l,2,3,...,N,N+1)与 所定义的起始截面状态参数z。的关系,易知各截面的状态参数都 可以表示为起始截面状态参数的线性组合。最终,系统的传递矩阵 码 乏 驯 ̄41 I r 1 : a J lT4- J Ia (4) 考虑到螺旋桨轴的左端边界总是自由的,其状态参数中力与弯 矩总是为0,得到轴系的始末端有如下的关系: Y M (5) 在结合轴的右端的状态,又可以将系统作相应的简化并可以得 出相应的边界条件: (1)当系统右端为刚性铰支时,其边界条件为 fzI:o ㈦ I l … (2)当系统末端为自由端时,其边界条件为: ㈩ (3)系统末端为固定端时,其边界条件为: zI:o (8) I- :J 在MATLAB中,运用二分的思想,就可以很快地得出系统的各 阶临界转速,从而得到各截面的状态参数,进而可以得到轴的振型 图。 2 Riccati法【 1 Riccati法是在传统的传递矩阵法上发展而来的,它把原来微分 方程式的两点边值问题变换成了一点的初值问题从而保证了数值 上的稳定性。它把状态向量中的4个元素分为e、f两组,其中f全为 0元素组成,e全为非0元素组成,在螺旋桨轴的两端有:e=(y 0) ,f_ (M Q) (两端都可以看成是自由端)。 于是传递矩阵就可以写成: z “=[ ] = 五=[ 芝)( ] c9, 其中: f1 z1 l0 1 J 【 二 0 】q 一I( 一 ) J
临界转速对风机的影响
临界转速对风机的影响
摘要:转子的振动问题是影响风机能否长期安全运行的决定性因素,一旦发生大的振动,就要影响生产,甚至被迫停产,造成巨大的经济损失。本文对影响风机振动的一个重要因素—临界转速进行了分析。
关键词:临界转速;风机;影响
前言
风机是炼铁机械中重要的设备。影响风机的最大因素就是风机的振动,造成风机振动的原因是复杂的、多方面的,如:联轴器异常引起的振动、风机叶轮不平衡引起振动、转子的临界转速引起的振动、风机旋流失速和喘振引起的振动,其中一个重要的危害性最大的方面就是临界转速的问题。
1 风机临界转速的定义
转动件转子在运转中都会发生振动,转子的振幅随转速的增大而增大,到某一转速时振幅达到最大值(也就是平常所说的共振),超过这一转速后振幅随转速增大逐渐减少,且稳定于某一范围内,这一转子振幅最大的转速称为转子的临界转速。这个转速等于转子的固有频率,当转速继续增大,接近2倍固有频率时振幅又会增大,当转速等于2倍固有频率时称为二阶(级)临界转速 ,依次类推有三阶、四阶…………
2 临界转速对风机的影响
以图1所示的圆盘为例:由于加工的原因,转子的质心与其几何轴线心不完全重合,产生的偏心距 ,转子质量为 ,以角速度 旋转,产生的离心力为 ,使轴挠曲,圆盘处挠度为 。由力的平衡有:
由上式可知:
(1)若质量偏心 (理论而言),那么在一般转速下,转轴无挠度,y=0,即不发生弯曲。
(2)若质量偏心 , 时(即转子在临界转速下运转)则:
此时可能
在这三种情况的无穷多个值中, 的机会只有一个。所以由此说明:在质量完全匀布而无质量偏心时即 时,转子只有以 运转时,转子才会发生挠曲,即弯曲,而且y值有可能很大。
(3)当 时(即存在质量偏心时),若 ,则 值会很大,甚至当 时都会使y值很大。
(4)以上(2)、(3)说明,转子不能在临界转速下工作,否则转子会因弯曲过大而折断。
(5)式(1-1)也说明,质量偏心距 的大小并不影响临界转速的数值,它们是互相独立的二个参数。也就是说存不存在临界转速以及它的大小如何,与存不存在质量偏心距 无关。但是,偏心距 严重影响振幅y的大小。它说明加工和平衡都不好的转子,由于其偏心距 过大,即使其工作转速远离临界转速,由于振幅y很大,转子也会发生强烈的振动。反之,若加工和平衡都做得很好的转子,只要保证工作转速不等于临界转速,即使工作转速很接近临界转速,转子也能良好运转。
燃气轮机中心拉杆式转子临界转速计算方法——子结构传递矩阵法
燃气轮机中心拉杆式转子临界转速计算方法——子结构传递矩阵法
沈存五;葛庆
【期刊名称】《热力透平》
【年(卷),期】2010(039)004
【摘 要】燃气轮机一般都具有复杂结构的转子-支承系统,其转子的临界转速无法用常规的传递矩阵法或Riccati传递矩阵法进行计算.本文用子结构传递矩阵法对一种复杂的具有中心拉杆结构的转子-支承系统进行了临界转速计算与分析,并将计算结果与试验数据进行了对比,证明子结构传递矩阵法可以解决这种复杂结构的转子-支承系统的临界转速计算问题.
【总页数】6页(P258-263)
【作 者】沈存五;葛庆
【作者单位】上海电气电站设备有限公司上海汽轮机厂,上海,200240;上海电气电站设备有限公司上海汽轮机厂,上海,200240
【正文语种】中 文
【中图分类】TK472
【相关文献】
1.整体传递矩阵法求解双转子系统临界转速的改进 [J], 徐可君;张龙平
2.基于传递矩阵法的15MW-4P汽轮发电机转子系统临界转速计算 [J], 李建成
3.传递矩阵法与有限元法计算电机转子临界转速的对比分析 [J], 朱常兴;王殿友;朱常权;王晓文
4.涡轮泵转子的临界转速研究(Ⅱ)──非均匀支承转子临界转速的传递矩阵法 [J],
何洪庆;张小龙;沈达宽;张哲文
5.涡轮泵转子的临界转速研究──(Ⅰ)均匀支承转子临界转速的传递矩阵法 [J], 何洪庆;沈达宽;张哲文
因版权原因,仅展示原文概要,查看原文内容请购买
汽轮机组轴系临界转速计算程序的编制
第28卷第2期
2006年2月 水利电力机械
WATER C0NSERVANCY&ELECTRIC P0WER MACHINERY V0l_28 No.2
Feb.2006
汽轮机组轴系临界转速计算程序的编制
Programming of critical speed of steam turbine rotor system
李垂彰
(广西南宁技工学校,广西南宁530031)
(Guangxi Nanning Skilled Worker School,Nanning 53003 1,China)
摘要:通过对汽轮发电机组轴系的适当简化,用Riceati传递矩阵法和B.T.Mushy—J.M.Vance多项式方法
计算轴系,临界转速,编制了相应的程序,并给出一个算例证明了程序编制的正确。 关键词:汽轮机;轴系;传递矩阵法;临界转速
中图分类号:TK262 文献标识码:A 文章编号:1006—6446(2006)02—0007—02
Abstract:In this paper,the critical speed of 200 MW Steam turbine rotor system is calculated in terms of Riccati transfer matrix method.The calculation program is worked out with Visual C++language.An example is given to
demonstrate the practicability of the program.
Key words:turbine;rotor system;riccati transfer matrix method;critical speed
汽轮发电机组的运行安全可靠性直接影响整个
电网的安全运行。为了确保大型汽轮发电机组安全
电动机主轴临界转速计算
微电机
中圈分类号:TM306 文献标志码:A 文章编号:1001-6848(2008)0743082-02
电动机主轴临界转速计算
付增,张建,高 军
(山东理工大学机械工程学院,山东淄博255049)
摘 要:鉴于电动机主轴大部分为阶梯轴的情况,根据旋转梁的偏微分方程,推导出分布质量
轴段的传递矩阵和求解临界转速的特征方程。以Microsoft Fortran为计算工具,编制了相应的程
序,求解并给出了具体的算例,验证了该方法的正确性。 关键词:电动机;临界转速;阶梯轴;算例
Critical Speed Calculation of Motor Rotating Shaft
FU Zeng,ZHANG Jian,GAO Jun
(Shandong University of Technology,Zibo 255049,China)
Abstract:According to the partial differential equations of the rotating beam,the transfer matrix of the mass・distributing shaft was derived because most of the motor rotating shaft was stepped shaft.And then
characteristic equation to solve the critical speed can be derived.The calculation program had been worked
out with Fortran.The experiment showed that the ̄gorithm in this paper was effective and practicable.
Key Words:Motor;Critical speed;Stepped shaft;Calculation program