
无源有源相控阵雷达原理、电扫阵列及典型雷达系统
相参技术相参雷达是指雷达系统的发射信号、本振电压、相参震荡电压和定时器的触发脉冲均由同一基准信号提供,使得这些信号之间可以保持确定的相位关系,同时接收的回波信号也可以提取信号的相位信息。
相参技术对主振源信号具有极高的频率稳定度要求和频谱纯度,对天线性能,信号处理器等都具有很高的要求。
相同频率,不同相位的信号叠加效果移相器移相器的作用是将信号的相位移动一个角度,相位和频率保持稳定的对应关系是移相器的一个重要特性。
铁氧体移相器铁氧体移相器的基本原理是利用外加直流磁场改变波导内铁氧体的导磁系数,从而改变电磁波的相速,得到不同的相移量。
铁氧体移相器的主要优点是承受功率较高,插入损耗较小,带宽较宽。
其缺点是所需激励功率比PIN管移相器大,开关时间在微秒(us)量级。
半导体PIN二极管PIN二极管开关从“开”到“关”或者相反动作的起始状态达到稳定状态的时间称为开关时间。
以半导体PIN二极管作为开关器件的数字式移相器相位转换时间可以达到纳秒(ns)量级。
GaAs FETGaAs FET开关是数控移相器的主要构成元素,它作为一个三端器件,可以通过对栅偏置电压的控制来改变源漏间电阻,从而实现开关动作,转换时间也在纳秒(ns)量级。
相控阵雷达原理有了信号叠加的原理和移相器,相控阵雷达原理就好理解了,其基本思想:通过移相器改变每个辐射元件发射信号的相位,以提供相长/相消干涉,从而实现波束的电子扫描,在期望的方向上形成窄波束,雷达天线不需要机械转动。
电子扫描阵列很好的解决了机械雷达的机械惯性和扫描需要时间长等问题,实现了波束指向的无惯性快速扫描,为任务的灵活敏捷性创造了很好的条件。
相控阵天线是相控阵雷达组成的核心之一,相控阵天线既有有源、无源之分,也有一维、二维之分。
无源电子扫描阵列Passive Electronically Scanned Array, PESA无源电子扫描阵列天线表面的阵元只有改变信号相位的能力而没有发射信号的能力,信号的产生还是依靠天线后方的信号产生器,然后利用波导管将产生的信号号送到信号放大器上,再传送到阵列单元上面,接收时则反向而行。
通常,PESA雷达具有一个发射机和数千个天线单元和移相器。
常见的全向或定向天线如下:早期机载无源/有源相控阵雷达中最常用的辐射天线是贴片天线,因为它们是最容易设计的。
现在有源相控阵更多的使用短槽(Notch)天线,因为相比于贴片天线,它具有宽带的特性和更好的增益。
有源电子扫描阵列Active Electronically Scanned Array, AESA从外部来看,PESA和AESA很难区分,但其内部组成是不同的,有源相控阵雷达的每个辐射器都配装有一个发射/接收组件,每一个组件都能发射和接收电磁波。
从上图对比可以看出,对于AESA的大多数元件例如低噪放、功放、双工器、移相器等都被小型化并组成一个T/R模块,每个单独的T/R模块都可以被理解为一个小型雷达。
有源相控阵通常有三种情况:一是阵元级有源相控阵天线,也就是每个天线单元通道均有对应的T/R模块;二是子阵级有源、阵元级无源的相控阵天线;三是子阵级、阵元级均为有源的相控阵天线,其先在子阵级先进行一次功率放大并分配到m个通道,再分别接T/R模块对信号进一步放大。
通常,T/R模块的数量可被用来评估一部雷达的性能,例如:AESA相比于PESA的优点AESA的独特设计使其相比于PESA具有许多的优点。
在AESA中,低噪放更接近接收机,可以实现比PESA更好的信噪比,从而具有更高的检测灵敏度。
在相同的检测性能情况下,AESA通常具有更高的占空比和更低的峰值功率,具有更好的低截获性能。
另外,由于AESA上的每个T/R模块不依赖单个高功率放大器,因此它们可以同时以不同的频率发射信号,也就是说AESA可以将阵列分成几个较小的子阵来同时形成多个独立的波束,实现同时多任务。
有源相控阵雷达除了具备较强的低截获和抗干扰能力,另外的显著优势就是波束捷变能力和同时多波束的能力。
多个T/R模块故障只会降低天线性能,不会导致失效,可靠性增加。
对于一个线性阵列,要想形成某个角度指向的波束,每个移相器到底该移多少相位呢?通过举例进行简单计算,假设阵元间距为15cm,波长为10cm,波束方位为30度,第二个相对于第一个需要移相360*15*sin(30°)/10=270°,那么第八个阵元相对于第一个阵元需要移相7*270°=1890°,减去n个360°,也就是需要移相90°。
波束宽度波束宽度是指主波束方向图功率下降到一定程度内的角度范围,功率下降3dB 时的波束宽度叫做半功率波束宽度。
波束宽度主要与雷达波长、天线阵的有效口径长度以及扫描角有关,直观的理解就是阵元数越多,阵元间隔越大、波长越短,波束宽度越窄,天线增益就越高。
如果照射的角度增大,会带来波束宽度和增益的恶化,如下图所示。
不同数量的阵元,形成的天线方向图如下所示:当雷达工作频率不变,阵元数一定的情况下,增加阵元间距可以增大天线阵的孔径,但是当阵元间距大于工作波长时,会出现删瓣,显著影响雷达性能。
线性阵与平面阵相控阵可以是线性的,也可以是平面的。
线性阵是先将多个阵元合成一路信号后进行统一移相,而平面阵是每个阵元都具有独立的的移相器。
线性阵可以在一维上移动波束,而平面阵则可以在二维上移动波束。
典型的无源相控阵雷达无源相控阵雷达具有一个发射机,多个天线单元。
每个天线辐射源的波前是球面的,但它们在天线的前面叠加,从而产生沿特定方向行进的平面波。
通过计算机控制改变相移,从而改变波束的指向角度θ。
•AN/FPQ-16 PARCS at Cavalier Air Force Station •AN/MPQ-53•AN/MPQ-65•AN/SPQ-11 Cobra Judy•AN/SPY-1 Aegis combat system•AN/TPQ-36 and AN/TPQ-37 Firefinder radars •AN/APY-1/2 Boeing E-3 Sentry•AN/APY-7 for E-8 Joint STARS•AN/APQ-164 B-1B•AN/APQ-181 B-2 Spirit...典型的有源相控阵雷达随着雷达技术正在变得越来越复杂,威胁也越来越大,如今的战场更具挑战性和危险性。
为了应对这些更复杂的威胁,世界上最新的战斗机正在配备有源相控阵雷达。
AESA雷达的大带宽,敏捷性使得战斗机能够在更远的距离上更快的检测,跟踪和识别更多的目标,并在复杂的电磁环境中生存。
并且具有全天候高分辨率合成孔径雷达成像,为飞行员提供了一个能够进行精确目标识别和打击的大型表面图像。
•AN/APG-80, for the F-16E/F Desert Falcon•AN/APG-77, for the F-22 Raptor•AN/APG-81, for the F-35 Lightning II•AN/APG-83 SABR, for the F-16V Block20 Viper and B-1B Lancer upgrades•AN/APY-9, for the E-2D Advanced Hawkeye...•AN/APG-63(V)2 and AN/APG-63(V)3•AN/APG-79, for the F/A-18E/F Super Hornet and EA-18G Growler •AN/APG-82(V)1 for the F-15E Strike Eagle•AN/APQ-181 upgrade from PESA to AESA, for B-2 Spirit bomber ...•FlexDAR Flexible Distributed Array Radar•U.S. National Missile defense Sea-based X-band Radar (XBR) •AN/SPY-3 multifunction radar•AN/SPY-6...F-22上的APG-77多功能火控雷达AN/APG-77多功能雷达是一种有源相控阵雷达,可探测远程多目标和隐形飞行器,通过F-22飞机上的综合信息处理机遇其他传感器和航电设备相连,其可对天线的收发波束方向图进行控制并对所接收到的雷达数据进行处理。
有源电扫描阵列由2000个低功率X波段收发组件构成,每一个辐射单元的发射机和接收机是分置的,具有高的灵活性、低RCS和宽带宽。
每个收发组件为70mm*3mm,可产生10W的射频功率,采用的是砷化镓(GaAs)技术。
工作方式•空空:对空搜索与跟踪、边搜索边测距、边跟踪边扫描、单目标跟踪、群目标分辨等;•空地:地形测绘、地面动目标跟踪、地面动目标指示(GMTI);•空海:海面目标检测、固定目标跟踪。
据报道,APG-77除了采用聚束SAR模式获得3m的高分辨,还采用逆SAR 获得超高分辨,使其分辨力可以达到0.3m。
F-35上的APG-81多功能火控雷达APG-81是充分借鉴了APG-77的研制经验与成熟技术,并且具有“多通道”接收机和激励器,每个通道针对不同的参数,各自分析一个离散的雷达回波信号,N个通道便同时可以获得多个参数结果,实现了基于单个脉冲的多功能。
APG-81可以同时承担通信、干扰或者目标搜索等任务,实时跟踪目标,监视敌电子辐射信号和干扰敌方雷达,为飞行员提供精确的目标定位信息和自动跟踪提示。
APG-81的主要功能•空空搜索与跟踪•空地攻击•SAR成像,超高分辨力SAR成像•单脉冲地形测绘•高增益的ESM•ECM•ATC导航/气象传感器雷达的X波段AESA天线(1200个阵元)位于机头内,实现与雷达和前半球ECM有关的功能,从AESA天线辐射出去的电子对抗ECM信号能量强度足以烧毁敌方电子设备。
其对于干扰后半球来的威胁是通过单独使用安装在机头机翼和机尾的小天线。
综合射频传感器系统采用“即插即用”的架构,雷达核心处理机和一级组件是固定式的,雷达传感器和T/R组件均可随时使用新型组件来替换。
F-16的APG-83可拓展敏捷波束雷达(SABR)APG-83 AESA对传统机械扫描的APG-66和APG-68雷达提供以下功能增强,以确保F-16在未来几十年内保持可持续发展。
•自主,全方位的进行目标的精准定位;•更快的搜索和目标获取能力;•更远的目标检测和跟踪范围;•更小尺寸的目标检测;•多目标跟踪;•更强的电子战能力;•大范围高分辨率的SAR成像性能;•交互模式操作,提高情境意识;•海上模式;•3-5倍的可靠性和可用性;我国的雷达也正在走出国门,面向世界机载火控雷达我国“枭龙”战机的有源相控阵雷达,该机载火控雷达能够完成搜索、截获、跟踪、制导多种功能,战机在发射炮弹或导弹前对目标信息的准确测量,包括目标的位置和速度。
有源相控阵雷达原理
有源相控阵雷达原理有源相控阵雷达(Active Electronically Scanned Array,AESA)是一种先进的雷达技术,它采用了相控阵天线和主动相控技术,具有较高的抗干扰能力和快速目标搜索、跟踪能力。
相比传统的机械扫描雷达,有源相控阵雷达具有更快的响应速度和更灵活的目标探测能力,因此在现代军事应用中得到了广泛的应用。
有源相控阵雷达的原理基于相控阵天线和主动相控技术。
相控阵天线是由大量的单元阵列组成的,每个单元阵列都可以独立控制,通过改变每个单元阵列的相位和幅度,可以实现对雷达波束的灵活控制。
而主动相控技术则是通过对每个单元阵列的相位和幅度进行实时调控,以实现对雷达波束的实时调整和目标跟踪。
这种灵活的波束控制能力使得有源相控阵雷达可以快速地对多个目标进行跟踪和搜索,极大地提高了雷达的性能和效率。
有源相控阵雷达的原理还体现在其发射和接收的方式上。
传统的雷达通常采用单一的天线进行发射和接收,而有源相控阵雷达则采用了多个单元阵列,可以实现多波束的同时发射和接收。
这种多波束的发射和接收方式可以大大提高雷达的搜索速度和目标跟踪能力,同时也增强了雷达的抗干扰能力和隐身目标的探测能力。
除此之外,有源相控阵雷达还采用了先进的信号处理和数据处理技术。
相控阵天线可以实现对雷达波束的快速调整,同时也可以实现对雷达信号的实时处理和分析。
这种高效的信号处理和数据处理技术使得有源相控阵雷达可以实现对多个目标的快速跟踪和搜索,同时也可以实现对复杂环境下的抗干扰和隐身目标的探测。
总的来说,有源相控阵雷达的原理基于相控阵天线和主动相控技术,通过灵活的波束控制、多波束发射和接收以及先进的信号处理和数据处理技术,实现了对多个目标的快速跟踪和搜索,具有较高的抗干扰能力和快速响应的特点。
在现代军事应用中,有源相控阵雷达已经成为了主流的雷达技术,其在提高雷达性能和效率方面发挥着重要的作用。
有源相控阵雷达各模块及其作用

有源固态相控阵雷达的系统系统框图:
相控阵雷达天线:相控阵雷达天线由许多辐射器构成,通过移相器控制阵列中各辐射器的相位,得到所需的方向图和波束指向。
通过控制移相器的相移,改变发射电磁波的相位,完成对空搜索。
T/R组件:有源相控阵雷达天线每个辐射器后面都安装一个T/R组件,用于产生和接收电磁波。
控制移相器的相移,改变发射电磁波的相位,改变的就是T/R组件发射电磁波的相位。
此外,无源阵与有源阵的区别也在这里。
无源阵,收发共用一个或几个发射机和接收机。
有源阵,每个阵元都连有可提供所需辐射功率的收发(T/R)固态组件,即都是有源的
波束控制:控制相控阵雷达波束指向,
频率综合器:提供雷达所需的全相参信号以及信号波形。
相参信号:各PRT之间相位关系相对固定。
相参处理的意义在于脉冲积累时提高信噪比,提高多普勒频率的准确度。
信号发射:各阵元辐射功率在空间进行合成,各阵元的相位和振幅分布可按要求控制。
发射出去的是球形波,各个通道进行合成,改变了信号的传输方向。
点源发出去的是球形波。
发射的调制信号:发射信号只发射上边带,下边带要虑去,否则接收回来,虑不掉。
进行载波的时候,是cosf1*cosf2,将信号调制到9.4Ghz。
接收校准、发射校准:校准的是各个通道之间幅相不一致性。
无源有源相控阵雷达原理、电扫阵列及典型雷达系统
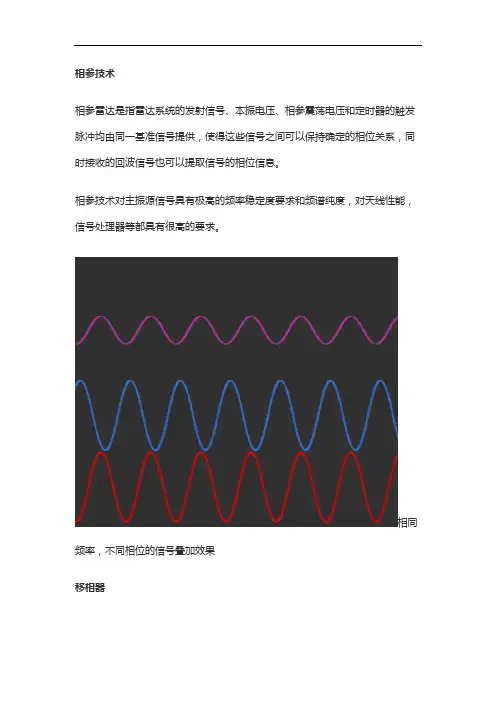
相参技术相参雷达是指雷达系统的发射信号、本振电压、相参震荡电压和定时器的触发脉冲均由同一基准信号提供,使得这些信号之间可以保持确定的相位关系,同时接收的回波信号也可以提取信号的相位信息。
相参技术对主振源信号具有极高的频率稳定度要求和频谱纯度,对天线性能,信号处理器等都具有很高的要求。
相同频率,不同相位的信号叠加效果移相器移相器的作用是将信号的相位移动一个角度,相位和频率保持稳定的对应关系是移相器的一个重要特性。
铁氧体移相器铁氧体移相器的基本原理是利用外加直流磁场改变波导内铁氧体的导磁系数,从而改变电磁波的相速,得到不同的相移量。
铁氧体移相器的主要优点是承受功率较高,插入损耗较小,带宽较宽。
其缺点是所需激励功率比PIN管移相器大,开关时间在微秒(us)量级。
半导体PIN二极管PIN二极管开关从“开”到“关”或者相反动作的起始状态达到稳定状态的时间称为开关时间。
以半导体PIN二极管作为开关器件的数字式移相器相位转换时间可以达到纳秒(ns)量级。
GaAs FETGaAs FET开关是数控移相器的主要构成元素,它作为一个三端器件,可以通过对栅偏置电压的控制来改变源漏间电阻,从而实现开关动作,转换时间也在纳秒(ns)量级。
相控阵雷达原理有了信号叠加的原理和移相器,相控阵雷达原理就好理解了,其基本思想:通过移相器改变每个辐射元件发射信号的相位,以提供相长/相消干涉,从而实现波束的电子扫描,在期望的方向上形成窄波束,雷达天线不需要机械转动。
电子扫描阵列很好的解决了机械雷达的机械惯性和扫描需要时间长等问题,实现了波束指向的无惯性快速扫描,为任务的灵活敏捷性创造了很好的条件。
相控阵天线是相控阵雷达组成的核心之一,相控阵天线既有有源、无源之分,也有一维、二维之分。
无源电子扫描阵列Passive Electronically Scanned Array, PESA无源电子扫描阵列天线表面的阵元只有改变信号相位的能力而没有发射信号的能力,信号的产生还是依靠天线后方的信号产生器,然后利用波导管将产生的信号号送到信号放大器上,再传送到阵列单元上面,接收时则反向而行。
(完整版)相控阵雷达

放大器
d
d
放大器
放大器
0+ 0 0- 0 0 0 0- 0 0+
移相法实 现多波束
相加 相加 相加 波束1 波束2 波束3
第3章 连续波雷达
相扫基本原理
• 相扫基本原理
– 通过移相器改变各阵元激励相位,实现扫描
– 假定所有阵元
• 无方向性
• 等幅同相馈
电
d sin
• 相邻阵元激
励电流相位
差为
0
sin 1
• 波束域(空域频谱)混迭现象:栅瓣是主瓣 在其它方向上的再现,空间信号欠采样
栅瓣
…
-
主瓣
副瓣
0
栅瓣
…
πd
(sin
sin0 )
第3章 连续波雷达
相扫基本原理
• 相扫基本原理(续)
• 方向图函数
F( )
1
sinNd (sin sin0)
N
sin
d
(sin
s in 0 )
• 当 (Nd /)(sin - sin0) = 0, …, ±n (n为整 数)时,分子为0 ,若分母不为0 ,F() = 0
– 优点: • 相扫,无机械惯性,快速波束捷变 • 多目标、远距离、高数据率、高可靠性 • 多功能、多波束、自适应抗干扰
– 缺点: • 波束宽度随扫描方向变化
第3章 连续波雷达
相控阵雷达简介
• 相控阵雷达简介(续)
– 移相器控制波束的发射与接收 – 无源阵:收发共用一个或几个发射机和接收机 – 有源阵:每个阵元都连有可提供所需辐射功率
Nd
sin
• 得波束半功率(3dB)宽度
混频 中放
混频
相控阵雷达ppt课件(2024版)
第五章 相控阵雷达
§5.1概述
相控阵: 相位可控的阵列。相控阵天线是由许多辐射单元排
列组成的,每个单元的馈电相位均可灵活控制,改变波 阵面。
相控阵的概念很明确、很简单,但它与其他许多技术 有关,研究较早,发展较慢。目前处于迅速发展、激烈 变化的时期。
9
相控阵采用的高技术:
计算机技术 固态技术 信号处理技术 光电子技术 新材料技术 以及器件、结构、工艺的发展
铁氧体(4段) 波导 图5.7铁氧体移相器
铁氧体移相器结构如图5.7。其中,铁氧体上的线圈未画出。利 用线圈对每段铁氧体独立充磁,改变各段磁化状态,从而改变波导 中的相位移。
速度慢、体积大、、功率大
移相的量化误差。
23
波束形成网络
波束形成分发射波束形成、接收波束形成, 一般指接收波束形成。
射频波束形成 中频波束形成 数字波束形成 多波束形成
线性调频扫描 非线性调频扫描
噪声
|f2-f1| |f2-f1|
B
分辨率 1/比特率
1/|f2-f1| 1/|f2-f1|
1/B
4
9.脉冲压缩原理:
设信号函数为s(t),对应的匹配滤波器的冲激响应为: h(t)=s*(t0-t) 经过匹配滤波器的输出信号y(t)为:
y(t) s(t) * h(t) s()s*( t t0)d
F Fa Fe
Fe(θ)称为阵元因子。
关于阵列天线的栅瓣
阵列因子图: 主瓣
栅瓣
栅瓣
-π/2
0
π/2
π
3π/2 2π
图5-2阵列因子图
15
主瓣
栅瓣
栅瓣
-π/2
0
π/2
π
第4章-相控阵雷达
• 空域滤波及数字波束形成引论(续)
– 高分辨率测角 • 波束形成的局限:需大孔径 • 多目标阵列数据模型 • 数据协方差矩阵的特征分解及物理解释 • 信号子空间与噪声子空间 • 最大似然法、MUSIC法 • 相关目标的高分辨率测角
放大器
d
d
放大器
放大器
0+ 0 0- 0 0 0 0- 0 0+
移相法实 现多波束
相加 相加 相加 波束1 波束2 波束3
第3章 连续波雷达
相扫基本原理
• 相扫基本原理
– 通过移相器改变各阵元激励相位,实现扫描
– 假定所有阵元
• 无方向性
• 等幅同相馈
电
d sin
向波束宽度
d B (s)
0.29
Ba (%)
B
s in 0
第3章 连续波雷达
相扫基本原理
• 相扫基本原理(续)
– 由于d B(s), 0 增大, 允许的带宽变小
– 天线孔径, 波束宽度B , 允许的Ba(%)
– 天线指向0时, 能量充填整个孔径所需时间为
T D sin0 / c
的收发(T/R)固态组件,即都是有源的 • 固态组件的功率源是低功率的 • 各阵元辐射功率在空间进行合成 • 各阵元辐射信号间相位关系固定,即相参 • 各阵元的相位和振幅分布可按要求控制
第3章 连续波雷达
相控阵雷达简介
• 相控阵雷达简介(续)
– 有源阵的优点:
• 功率源直接联在阵元后面,馈源和移相器的 损耗不影响雷达性能;接收机噪声系数由T/R 组件中的低噪声放大器决定
0
• 当 ( d /)(sin - sin0) = 0, …, ±n (n为整 数)时,分子分母同为0,F() = 1,即F()
相控阵雷达.ppt
• 空域滤波及数字波束形成引论
– 空域匹配滤波
• 阵列空间响应,阵列信号流型 • 多个信号模型 • 空域匹配滤波,同相相加 • 波束副瓣抑制 • 多波束形成
空域滤波及数字波束形成引论
空域滤波及数字波束形成引论
空域滤波及数字波束形成引论
空域滤波及数字波束形成引论
• 空域滤波及数字波束形成引论(续)
多波束形成技术
• 多波束形成技术(续)
定 向 耦 合 器
束2
l1 l2
d
波
波 束 1 相 加 波 导
波 束 1相 加 波 束 2相 加 波 束 1 接 收 机 波 束 选 择 器 高 度 计 算 机 显 示 器
射频延迟线多 波束形成系统
波 束 2 接 收 机
多波束形成技术
• 多波束形成技术(续)
- 0 + 0
• 多波束形成技术(续)
1 2 3
d 放 大 器 放 大 器
d 放 大 器
0+
0
0-
0
0
0
0-
0
0+
移相法实 现多波束
相 加
相 加
相 加
波 束 1波 束 2波 束 3
相扫基本原理
• 相扫基本原理
– 通过移相器改变各阵元激励相位,实现扫描
– 移相器的种类:
• PIN二极管移相器、铁氧体移相器、数字式移 相器等
多波束形成技术
• 多波束形成技术
– 收发都用多波束
– 接收多波束,发射宽波束,收发覆盖相同空域 – 接收多波束用得较多,因为: • 功率弱,技术上易实现,控制和处理灵便 – 多波束形成方法 • 射频延迟线、中频延迟线、移相法、脉内频 扫、数字波束形成(DBF)
雷达工作原理及相控阵雷达工作原理
雷达的工作原理雷达(radar)原是“无线电探测与定位”的英文缩写。
雷达的基本任务是探测感兴趣的目标,测定有关目标的距离、方问、速度等状态参数。
雷达主要由天线、发射机、接收机(包括信号处理机)和显示器等部分组成。
雷达发射机产生足够的电磁能量,经过收发转换开关传送给天线。
天线将这些电磁能量辐射至大气中,集中在某一个很窄的方向上形成波束,向前传播。
电磁波遇到波束内的目标后,将沿着各个方向产生反射,其中的一部分电磁能量反射回雷达的方向,被雷达天线获取。
天线获取的能量经过收发转换开关送到接收机,形成雷达的回波信号。
由于在传播过程中电磁波会随着传播距离而衰减,雷达回波信号非常微弱,几乎被噪声所淹没。
接收机放大微弱的回波信号,经过信号处理机处理,提取出包含在回波中的信息,送到显示器,显示出目标的距离、方向、速度等。
为了测定目标的距离,雷达准确测量从电磁波发射时刻到接收到回波时刻的延迟时间,这个延迟时间是电磁波从发射机到目标,再由目标返回雷达接收机的传播时间。
根据电磁波的传播速度,可以确定目标的距离公式为:S=CT/2 其中S为目标距离,T为电磁波从雷达发射出去到接收到目标回波的时间,C为光速雷达测定目标的方向是利用天线的方向性来实现的。
通过机械和电气上的组合作用,雷达把天线的小事指向雷达要探测的方向,一旦发现目标,雷达读出些时天线小事的指向角,就是目标的方向角。
两坐标雷达只能测定目标的方位角,三坐标雷达可以测定方位角和俯仰角。
测定目标的运动速度是雷达的一个重要功能,雷达测速利用了物理学中的多普勒原理:当目标和雷达之间存在着相对位置运动时,目标回波的频率就会发生改变,频率的改变量称为多普勒频移,用于确定目标的相对径向速度,通常,具有测速能力的雷达,例如脉冲多普勒雷达,要比一般雷达复杂得多。
雷达的战术指标主要包括作用距离、威力范围、测距分辨力与精度、测角分辨力与精度、测速分辨力与精度、系统机动性等。
其中,作用距离是指雷达刚好能够可靠发现目标的距离。
相控阵形式
相控阵形式相控阵(Phased Array)是一种利用多个天线元件组成的阵列天线,通过控制每个天线元件的相位来实现波束的方向图变化。
相控阵技术在雷达、通信、无线电等领域具有广泛的应用前景。
本文将对相控阵的基本概念、原理、分类以及应用领域进行详细介绍。
一、相控阵的基本概念相控阵是一种由多个天线元件组成的阵列天线,通过对每个天线元件的相位进行独立控制,实现对波束方向图的动态调整。
相控阵的核心思想是将传统的机械扫描方式改为电子扫描方式,从而提高天线的性能和灵活性。
二、相控阵的原理相控阵的工作原理是通过改变阵列中每个天线元件的相位,使得阵列波束在一个平面内实现动态扫描。
当所有天线元件的相位相同时,阵列波束最大;当相邻天线元件的相位差为180度时,阵列波束为零;当相邻天线元件的相位差为任意值时,阵列波束将沿着相位差的方向逐渐减小。
通过改变每个天线元件的相位,可以实现对波束方向图的动态调整。
三、相控阵的分类根据阵列中天线元件的数量和排列方式,相控阵可以分为以下几类:1. 线阵:线阵是由一系列沿直线排列的天线元件组成,适用于需要大范围扫描的场景。
线阵可以分为一维线阵和二维线阵。
一维线阵只有一个维度上的天线元件,适用于单向扫描;二维线阵有两个维度上的天线元件,适用于双向扫描。
2. 面阵:面阵是由一系列分布在一个平面内的天线元件组成,适用于需要高分辨率的场景。
面阵可以分为矩形面阵和圆形面阵。
矩形面阵中的天线元件呈矩形排列,适用于需要高增益的场景;圆形面阵中的天线元件呈圆形排列,适用于需要低副瓣的场景。
3. 子阵列:子阵列是由一组相互独立的子阵列组成,每个子阵列可以独立控制其相位。
子阵列可以提高系统的可靠性和灵活性,适用于需要快速响应的场景。
四、相控阵的应用相控阵技术在雷达、通信、无线电等领域具有广泛的应用前景。
以下是一些典型的应用场景:1. 雷达系统:相控阵雷达通过控制阵列中每个天线元件的相位,实现对波束方向图的动态调整,从而实现对目标的快速跟踪和高分辨率成像。
无源雷达的定位原理
无源雷达的定位原理无源雷达是一种无需发射信号而能够获取目标位置的定位技术。
其原理是基于天线接收到目标发射的无线电波,通过信号处理和计算,可以计算出目标的位置和速度信息。
无源雷达主要由两个部分组成:接收天线和信号处理器。
接收天线会接收到目标发射的信号,并传送到信号处理器中进行处理分析。
信号处理器需要进行频谱分析、多普勒分析和时域分析等操作,对接收到的信号进行加工处理,通过多种算法计算出目标的距离、速度以及方位角等信息。
其中,频谱分析是无源雷达定位的关键技术之一。
通过对接收到的信号进行频谱分析,可以得到频域信息。
在接收目标信号时,无源雷达会接收到多种频率、不同相位和不同功率的信号,而这些信号都会对目标位置和速度的计算产生影响。
因此,无源雷达需要通过频谱分析和计算,识别出所有信号的信息,再进行处理后确定目标位置和速度。
另一个重要技术是多普勒分析。
当目标向雷达靠近或远离时,目标发射的信号会发生多普勒频移。
这种频移可以通过多普勒分析技术来计算出目标的速度信息。
同时,多普勒分析也可以用于识别并过滤掉各种杂波和背景噪声,从而提高雷达的定位精度。
总的来说,无源雷达的优点在于对空间目标主动隐蔽,无需信号发射,避免了被探测的风险。
但是也存在一些局限性,比如需要目标自发射信号,目标发射器的功率和发射方式需满足雷达系统的接收条件等。
此外,信号的识别和处理算法设计也是无源雷达技术发展的重要方向。
总之,无源雷达的定位原理是基于目标发射信号被接收后的信号处理和分析,识别出目标的位置、速度、方位角等信息。
该技术的优点在于能够有效隐蔽目标,但也有其局限性,需要继续进行相关技术研究和探索。