
港口起重机操作训练仿真模拟器
1 港口起重机操作训练仿真模拟器
武汉科码公司是我国第一家以特种职业培训为主从事虚拟现实技术开发的高科技公司,公司开发的起重机安全操作仿真训练机产品有:港口岸边集装箱起重机、集装箱堆场龙门起重机、港口门座起重机、港口桥式抓斗卸船机、桥式起重机等;
公司产品已在国内多个大型港口的教育培训中心、多个特种设备检验研究院等单位得到成功应用。总体看,公司产品品种多、质量好、性价比高、服务体系完善,技术水平达到国际先进水平。
港口集装箱起重机操作训练仿真器主要由驾驶室、电动运动平台、数控摸拟操作台、立体视景系统四部分组成。是安全、高效、低成本的训练仿真器。
岸边集装箱起重机( 简称: 岸桥) 和堆场集装箱龙门起重机( 简称: 场桥)是集装箱码头最重要的装卸设备,保证它们安全、高效的作业生产需要操作人员具备高超的技巧。一般情况下,高水平的操作人员需要经过长期复杂的实际操作与经验积累。然而,您现在可以拥有一套低成本、高效率、现代化的操作训练仿真器,利用它可以训练新员工,甚至对您的老员工也可进行新项目的训练。仿真器的训练方法凝结了几十年专业训练老师和实际操作人员的心血,可大大降低您的训练成本、缩短训练周期,提高训练质量。新型的港口集装箱起重机操作训练仿真器集现代数控技术、人机工程学、精密机械与机械动力学、计算机仿真、虚拟现实、现代起重机操作等高新技术于一体,突现出现代职业教育之先进手段。利用这个仿真器,可大大减少传统训练方式中的能源消耗,消除传统训练中可能发生的事故;与传统的训练相比,受训人员可以根据需要更多地重复专门的训练要素,而不是像传统训练,只有有限的时间和有限的训练次数。简单的鼠标移动就可以产生出训练所需要的场景和器材,这在传统训练模式下是不可想象的。您可以很容易的改变训练环境(例如,变换风力、雨、雾等天气或改变起重机技术参数),非常灵活地为受训者配置合适的训练条件。
起重机操作训练仿真器已经在世界物流运输行业中得到广泛使用, 是美国、加拿大、荷兰、新加坡、英国等国的港口公司必备的职工训练设备。
为了更好的满足低成本高效率训练的需求, 新型的港口集装箱起重机操作训练仿真器提供可供升级的选项, 从多屏显示到立体视景,从静态工作台到六自由度电动运动舱, 从单片机到P L C数字控制, 用户可以非常灵活的配置训练平台, 将设备预算与实际训练需求匹配, 得到最高性价比的训练仿真器。训练仿真器的软件系统结合相关硬件升级做相应的模块更新, 该软件系统凝聚了大量的现代人工智能技术。
我们的公司拥有多位博士、博士后, 整合了港口、高校等多方面的软硬件资源。通过本公司技术人员的持续跟进, 我们的软件系统可以实现不断的更新升级, 与时俱进, 紧密跟踪最新的港口机械发展趋势。新型的港口集装箱起重机操作训练仿真器是采用模块化的方式搭建的;主要模块涵盖了场桥、岸桥各种工况的模拟训练。每一个模块都以真实体验感为开发核心目标,模块中的元素如:速度、加速度、弹性系数、负载极限、负载曲线、画面品质均可作出修改,以适应实际机械设备的真实工况,另外,所有的操作装置、
2 故障和报警器装置均与真实设备一样。已制作的模版包含了大部分现有起重机的相关参数,对于新出现的起重机,用户可以自定义相关参数来构筑自己的虚拟训练仿真平台以适应实际的需要。当前,我们的训练仿真器可为用户提供以下模块:
1、 门座式起重机模块
2、 桥式抓斗卸船机模块
3、 门座式抓斗起重机模块
4、 港口集装箱起重机模块一(岸边)
5、 港口集装箱起重机模块二(堆场)
硬件系统全部采用日本德国进口设备,包括传感器、电动伺服机、精确定位步进机,高精度导轨,P L C编程控制器。
新型的港口集装箱起重机操作训练仿真器的图形图像模块是采用D i r e c t X技术开发, 虚拟现实模块是基于V C + +和Q 3 D平台开发, 它们能够呈现实时动态的3 D图像,通过3 D立体成像技术,结合立体眼镜可以给用户带来真实的立体视觉感受( 屏幕已经不在、物体突现空中、立体突出感非常强烈) 。相关场景包括集装箱码头的所有设备、设施等,让操作者更能体验到身临其境的感受。声效部分采用真实的装卸作业工作场地的声音(包括小车运动、大车运动、电机减速器工作噪音、钢丝绳滑轮卷绕运动噪音、机械碰撞、汽车行驶等),同时也运用3 D立体声音技术,产生方向性的声音效果。结合立体视景系统、动感电动平台, 将使整个训练过程充满真实感, 给用户带来的不仅仅是震撼, 更是良好的训练效果和操作能力的提高。
教师的作用是高质量仿真训练的最关键因素。我们提供的操作训练仿真器采用一个更高级、更易使用的交互界面,为教师提供更好的工具来随时创造真实的训练条件和场景,以增强受训者的能力来掌握这些设备的使用技巧。使用工具的功能化是一个关键步骤,我们提供的交互界面和工具让指导者非常方便的创造天气、场景、起重机工作机构技术参数、堆场形式、集卡参数等训练条件,甚至在仿真训练中,也可以随时更改相关条件,如天气变化、集卡配合水平等因素,以锻炼受训者的应变能力,更有效地掌握集装箱起
3 重机操作的感觉。通过鼠标拖拉和简单的点击,指导者就可以完成这些设置工作。
教师监控室可以通过视频、画面、键盘、鼠标来进行控制和指导,同时还可以随时打印出训练者的操作结果。我们开发了一对多的系统,教师机系统可以同时控制10台以上终端机的训练,将系统运行的成本控制到最低。节约教师资源。
科码虚拟仿真系统
高度逼真的视景系统
软硬件的绝佳配合带来身临其境的震撼感受
我们提供各种行业仿真训练系统
虚拟仿真提升您的生产力
我们竭诚为您提供各种软硬件的最佳解决方案
公司地址:武汉市东湖新技术开发区关山大道20号光谷创意产业基地
研发运营中心:2号楼8楼 产品展示中心:1号楼1楼
公司网址:
联系人:贾秋娥
手机号码:
QQ号码:1
仿真训练器驾驶台系统的设计和实现

,一=-、 研究与开发 仿真训攘器驾驶台系统的设计和实现 胡佰军,黎华,王重华 (上海海事大擘精流工程学院 上海 200t35) l引言 起噩机是港口.铁路货场硬工矿企业装卸货物的扛要 设备.随着港【__『起重设备日箍朝着搿速、大型化及自动化 的方向发展.设备成本日益增赢.对撵作人员素质要求愈 米愈高 同时.撵作人员的技术熟练程度对港口生产安 全、设备使用嫂率、使用毒命及港口经济螋益起着决定性 的怍Ⅲ。艟着现代科学技术的迅速发展和港口生产水早硬 管理水平的提高,刳糟计算机系统对司机进行仿真培训已 经成为培养商素质人员的迫切需要。 使用仿真训练器代替实机进行培训具有以下优点:安 全性好、经济性好、功能强、适用面广 医此.起重机仿 真洲练嚣县有广泛的应用前景。闰I是港口集装箱起重机 仿真训练器的结构简嗣,它主要由驾驶台系统、教员台控 制系统、力学模型等横块组啦 在真实起重帆中.使用者通过姆驶台面板发出操作指 令,经PLC处理并由PLC根据处理后的数据米驱动起重机 圈l 仿甄 l练器结悔简佳l 收犒n蝎 2c贼 一0I—O5 的备太机械机榴,盘u起重机赠仰帆梅等。 在仿真{J【l练器 cli,为丁选到泄真的仿真效果.虢们使用r真实起前机的 驾驶白面扳 使用者通过驾驶丽扳发出操作指令后,由计 算机通过1/0口滇人后.经过初步处理.再将得到的数据 经过网络传送给力学横型,然后由力学模型驱动桃景系 统、声响系统和座拇振动系统等摸块.从而达到填拟仿真 的效果。 而本文主要介绍的是如何设计和实现仿真训练器中驾 驶箭系统 2驾驶台系统的硬件实现 驾驶台系统的硬件主耍由驾驶台面板和相关的输入箱 出电路组成 驾驶白面扳上面主要有主令手柄和按钮等输 入部件, 及灯和蜂呜器等情号指示部件 输入输出电路 主要用求建接驾驶台面楹和计‘算机,以宴现计算机对驾驶 台面板的完全乎萑制 仿真训练器中的驾驶台面板与计算机之间的情号联系 是整个模拟器的重要组成部分=它扭负着驾驶台面板上按 钮和主令手柄发出曲各种指令信号能被计算机接受的任 务.同时也要将计算机发出的指令反映到驾驶台面板的指 示灯或者蜂呜器卜 整个情号系统由多路低雎电源(5 伏)、巾压电源(1l0伏)、各接鼬开关、信号整形转换和 输出辱多个环 组成 其连接框图如图2所示 这里值得注意的是.由于指示灯的额定电匝为1l0 伏.所以使用I10伙的中压电源来作为指示灯的供电电 压.而其它的供电E乜J盖则采用5伏的低压电源 驾驶台系统中的输入输出电赂主要负责驾驶台面板与
港口集装箱起重机模拟训练系统设计

港口集装箱起重机模拟训练系统设计
摘要:集装箱作为一种主流的航运货物运输模式,其虽然能够有效提高航运的效率,但对港口设备提出了更高的要求,为了满足集装箱船的货运需求,港口必须配备相应的集装箱起重机来实现对集装箱的高效搬运,在这个过程中港口对于高水平集装箱起重机技术人才的需求开始不断扩大。目前部分港口集装箱起重机模拟训练系统中存在部分技术人员理论知识体系不健全和港口集装箱起重机训练系统脱离实际的问题;通过加强对相关技术人才的培训,通过信息技术实现对港口集装箱起重机工作场景的还原,能够有效解决这两个问题。
关键词:集装箱起重机;模拟训练系统;智慧港口
前言:进入新世纪以来随着中国加入国际经贸组织,我国与国际市场的联系开始日渐密切,在这个过程中我国航运也得到了快速发展。航运是国际贸易的衍生物,其不仅实现了全球市场货物的高效运输,更促进了全球化的形成,推动了各地之间的经济文化交流。航运的发展离不开各个国家和地区对港口的建设,港口建设中除了硬件的建设更重要的就是对人才的培养,其中港口集装箱起重机操作系统人才的培养就是重中之重。
1发展港口集装箱起重机模拟训练系统的意义
目前港口集装箱起重机主要包括岸边集装箱桥式起重机和堆场集装箱门式起重机两类。轨道式集装箱起重机(简称轨道吊)是目前世界主流的堆场门式起重机,相比较于轮胎式集装箱起重机(简称轮胎吊或场桥),轨道式集装箱起重机在堆箱高度、堆箱位置控制以及减摇性能等方面都更加优秀。轨道式集装箱起重机通常是通过车轮与轨道相对运动来实现集装箱的搬运,而且轨道式集装箱起重机比传统轮胎式集装箱起重机跨距更大、运行更平稳。目前轨道式集装箱起重机主要采用电缆卷盘供电,功率输出稳定;采用电子减摇系统;部分国内外专业公司正在开发带定位反馈装置的全自动无人驾驶集装箱减摇定位系统,以提高作业效率。集装箱岸边桥式起重机(简称岸桥或桥吊)一直是集装箱码头岸边集装箱船舶装卸的主要设备,该设备根据码头设计靠泊等级配置外伸距和起重吨位不同的型号,设备大车均采用轨道式运行,运行小车与其他桥门式起重机运行小车基本相同。大车和小车运行机构的特点是运行速度很高,大大地提高了装卸集装箱的效率。目前国内外集装箱码头岸边桥式起重机采用全自动电子减摇和定位控制系统,由于大车运行速度很高,在大车运行方向的减摇问题上均作特殊考虑。供电均采用电缆卷筒方式[1]。
集装箱起重机仿真驾驶训练器
集装箱起重机仿真驾驶训练器
王重华;梁岗;梁承姬
【期刊名称】《系统仿真学报》
【年(卷),期】2002(14)7
【摘 要】论述了研制和应用港口机械仿真驾驶训练器的背景和现实意义,建立了基于虚拟现实技术和PLC逻辑控制系统的集装箱起重机仿真驾驶训练器,并介绍了该系统的总体结构、工作原理、基本功能以及技术特色。
【总页数】4页(P904-906)
【关键词】集装箱起重机;仿真驾驶训练器;虚拟现实;PLC;计算机仿真
【作 者】王重华;梁岗;梁承姬
【作者单位】上海海运学院机械工程系
【正文语种】中 文
【中图分类】TH218;TP391.9
【相关文献】
1.集装箱桥吊仿真训练器起升机构动力学模型的建立与计算 [J], 谷雨
2.用磨光函数进行起重机仿真训练器集装箱运动路径的优化 [J], 李向荣;王重华;俞宏生
3.岸桥驾驶仿真训练器中偏摆的实时仿真探讨 [J], 刘刚;董明望;王少梅
4.岸边集装箱桥式起重机仿真训练器吊具碰撞分析 [J], 梁承姬;孙勋武
5.基于面向对象技术的岸边集装箱起重机仿真训练器系统建模 [J], 梁岗;王重华 因版权原因,仅展示原文概要,查看原文内容请购买
虚拟仿真技术在智能化港口设备操作员培训中的应用
虚拟仿真技术在智能化港口设备操作员培训中的应用
1 引言
VR(Virtual Reality,虚拟现实)仿真技术是对现实世界的虚拟和体验的一种计算机系统。该系统利用计算机技术生成一个逼真的具有视、听、触等多种感知的虚拟环境,通过使用各种交互设备,同虚拟环境中的实体相互作用,使操作者产生身临其境的交互式视景仿真和信息交流,是一种先进的数字化人机接口技术[1]。VR仿真技术应用涉及领域广泛,飞机船舶虚拟驾驶训练、城市规划、医学教育等领域常使用VR仿真技术进行模拟。在智能化港口设备的培训中,可以通过VR仿真技术,对港口设备操作员进行具有交互性的培训。
一是设立贷款损失拨备机制将能抑制金融机构运行的风险率。在金融运行中,金融机构能有充足的贷款损失拨备,就既能解决金融监管中顺周期性带来的预期损失,又能解决金融监管中顺周期性带来的非预期损失。科学的贷款损失拨备机制能平稳经济上涨和经济衰退时金融机构对资金的需求。
2 VR仿真技术在智能化港口设备培训中应用的必要性
依托于模拟器系统、用于过程控制的连接与嵌入服务器(OPC,Object Linking and Embedding for Process Control)通信、数学模型建立和远程操作台(ROS,Remote Operation Station)等软、硬件,构建了在智能化港口设备培训中使用的VR仿真技术。这种开创性的培训方式,可让远程操作员在虚拟环境中亲身体验港口设备操作流程,从而达到智能化港口设备培训的要求。
VR仿真技术在智能化港口设备培训的应用是促进港口设备培训生动化的需要。传统码头多数采用书面和实操的2种培训方式。书面性的培训方式枯燥、难以形象化;实操的培训方式会降低现场港口设备的生产效率,加上现场各种因素影响,达不到培训效果。运用VR仿真技术,使用与实际生产相同规格的ROS操作台,虚拟相同规格的港口设备以及添加多种影响因素的数学模型,可为学员提供更真实的培训课堂,使学员在高沉浸的虚拟环境下感知复杂港口设备的工作原理、功能演示与故障诊断[2]。形象化的培训为学员留下了深刻的印象,也为教员提供了方便,促进智能化港口设备培训生动化,提高培训的质量。
岸边集装箱桥式起重机仿真训练器吊具碰撞分析
岸边集装箱桥式起重机仿真训练器吊具碰撞分析*
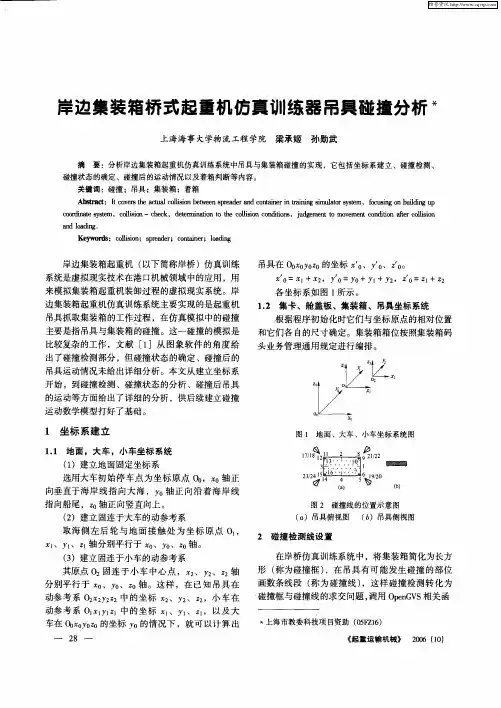
上海海事大学物流工程学院梁承姬孙勋武 摘要:分析岸边集装箱起重机仿真训练系统中吊具与集装箱碰撞的实现,它包括坐标系建立、碰撞检测、 碰撞状态的确定、碰撞后的运动情况以及着箱判断等内容。 关键词:碰撞;吊具;集装箱;着箱 Abstract:It covers the actual collision between spreader and eoiltaiilel"in training simulator system,focusing Oil building up coordinate system,collision—check,determination to the collision conditions,iudgemeilt to movement condition after collision and loading. Keywords:collision;spreader;container;loading 岸边集装箱起重机(以下简称岸桥)仿真训练 系统是虚拟现实技术在港口机械领域中的应用,用 来模拟集装箱起重机装卸过程的虚拟现实系统。岸 边集装箱起重机仿真训练系统主要实现的是起重机 吊具抓取集装箱的工作过程,在仿真模拟中的碰撞 主要是指吊具与集装箱的碰撞。这一碰撞的模拟是 比较复杂的工作,文献[1]从图象软件的角度给 出了碰撞检测部分,但碰撞状态的确定、碰撞后的 吊具运动情况未给出详细分析。本文从建立坐标系 开始,到碰撞检测、碰撞状态的分析、碰撞后吊具 的运动等方面给出了详细的分析,供后续建立碰撞 运动数学模型打好了基础。 1坐标系建立 1.1地面,大车,小车坐标系统 (1)建立地面固定坐标系 选用大车初始停车点为坐标原点O0, 。轴正 向垂直于海岸线指向大海,Y。轴正向沿着海岸线 指向船尾,z。轴正向竖直向上。 (2)建立固连于大车的动参考系 取海侧左后轮与地面接触处为坐标原点O , 1、Y1、z1轴分别平行于 0、Y0、z0轴。 (3)建立固连于小车的动参考系 其原点02固连于小车中心点, 2、Y2、z2轴 分别平行于 0、Y0、 0轴。这样,在已知吊具在 动参考系02 2Y2 2中的坐标 2、Y2、z2,小车在 动参考系01 1Y1z1中的坐标 1、Y1、 1,以及大 车在 0Y0z0的坐标Y0的情况下,就可以计算出 一2R一 吊具在O0x0Y0 0的坐标 0、Y 0、z 0。 0=X1+ 2, y 0=y0+y1+Y2, 0=Zl+ 2 各坐标系如图1所示。 1.2集卡、舱盖板、集装箱、吊具坐标系统 根据程序初始化时它们与坐标原点的相对位置 和它们各自的尺寸确定。集装箱箱位按照集装箱码 头业务管理通用规定进行编排。
港口集装箱起重机模拟训练系统设计
港口集装箱起重机模拟训练系统设计
作者: 戴孟业 郭小强 黄大志
来源:《机电信息》2020年第17期
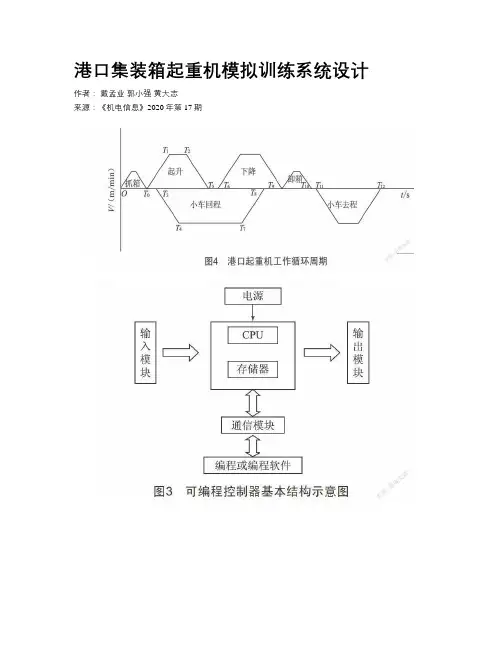
摘要:港口集装箱起重机模拟训练系统是一款适用于训练港口岸桥起重机操作和维护的实验设备,由电气控制系统、PLC控制系统、钢丝绳系统、视频定位系统及无线电磁铁系统等组成,主要以模拟重点作业设备(场桥、岸桥)的运行工况为基础,人为干预为外部条件,干预结果为研究对象,开展针对性设备工况及故障研究。各部位可人为制造故障,以培训、考核技术人员的操作技能,提高其實际维修保养设备的能力。
关键词:集装箱起重机;PLC控制;电气控制;模拟仿真
0 引言 经济全球化趋势下,国际贸易愈加频繁,港口起重机大型化发展速度越来越快。集装箱起重机(Container Crane)作为港口装卸货物的主要工具,主要由全数字化控制驱动装置、可编程序控制器、故障诊断及数据管理系统、数字化操纵给定检测等设备组成[1],其对港口的快速发展及装卸效率的提升起着重要作用。
港口大型起重机规格庞大,故障维修难度大、风险高、成本高,为了解决技术人员培训以及故障维修方面的难题,本文设计了一套港口集装箱起重机缩小比例(1:66)模拟训练系统,使技术人员能够熟悉起重机结构和工作原理,掌握集装箱起重机的实际操作方法,从而便于室内技术人员培训、故障排除等。
该设计集合了电气控制技术、PLC控制技术、计算机技术、起重机运动学与动力学等众多学科知识,基于电气控制系统、PLC控制系统、钢丝绳系统、视频定位系统及无线电磁铁系统,对核心控制系统与原系统相同的模拟训练控制系统进行设计与构建,同时运用SolidWorks软件对训练系统模型进行三维设计与搭建,并进行仿真模拟及可行性分析。最后在此基础上制作港口集装箱起重机模拟训练系统样机,并对其性能进行分析。
1 方案设计
某型吊舱训练模拟器的建模与仿真
某型吊舱训练模拟器的建模与仿真
李进杰 , 刘雅娟 , 郭龙
(海军航空工程学院青岛分院,青岛266041)
摘要:介绍构建某型吊舱训练模拟器的建模和仿真方法.重点研究系统实现三维建模和交互式控 制技术等关键问题的解决方案.对研发其他装备的虚拟仿真训练系统具有一定的借鉴意
义。
关键词:虚拟仿真;三维建模;3DMax;EON Studio;GL Studio
0 引言
现代武器装备的功能越来越强大、组成结构越来
越复杂、自动化程度越来越高,这就要求使用操作人员
对装备的结构和工作原理要更加熟悉.这也对日常的
训练和维护提出了更高的要求 但高技术武器装备数
量少、造价高,无法全面满足部队及院校维修操作和教
学的需求.随着计算机技术的飞速发展.一种基于虚拟
现实技术和计算机仿真技术的虚拟仿真训练系统的构
建方法在各种装备维修训练模拟器中逐步得到了应
用 本文以某型吊舱训练模拟器为例介绍了虚拟仿真
系统中的建模和仿真方法
1 虚拟吊舱的三维建模
1.1建模软件介绍
虚拟仿真训练系统中的可供选择的三维建模软件
有许多种,包括3DMax、AutoCAD、SolidWorks、Mutigen
Creator等.这些软件具有各自的特点.可根据不同的领
域和设计需求进行选择 本文所讨论的训练模拟器中
的虚拟吊舱选用三维建模领域最为流行的3DMax进
行建模。
3DMax具有很强的三维实体建模能力.其建模方
式有基本几何体建模、复合物体建模、次对象建模、网
格对象建模和面片建模等 采用3DMax建模具有模型
逼真细腻、软件功能强大、建模手段多样等特点。但由 于细腻的模型必然会增加模型的复杂度.模型导入视
景仿真驱动软件以后会给计算机带来较大的计算负
担.影响交互实时性
1.2三维建模注意事项
采用3DMax构建吊舱模型时.除了充分利用软件
提供的各种建模工具以外,还应注意以下三点:
(1)在满足模型不失真的基础上.尽量减少模型的
工程机械技能培训仿真教学设备-WM-TD塔式起重机模拟器_图
摘要
随着社会经济的发展,尤其是近年来在我国大范围内的基础建设推进,高层和多层住宅逐渐流行,从而使高层、超高层建筑施工日益增多。作为垂直运输建筑物料的不可或缺的工具,塔式起重机已成为建筑工地必备的施工设施之一。塔式起重机对安全性要求很高,其作业环境属于高危作业范筹。在建筑施工中由塔吊操作失误等引起的安全事故屡见不鲜,其事故发生率居高不下。因此如何提高塔式起重机使用的安全性,改变塔式起重机作业人员培训现状、提升作业人员专业素质和操作技能,充分发挥它的吊装作用成为当前有关部门亟待解决的重点和难点之一。
在此背景下研制开发的塔式起重机仿真教学设备,采用将现代最新的虚拟现实技术应用于塔式起重机作业人员仿真培训,将从根本上改变塔式起重机作业人员的培训现状,提升作业人员的操作技能与安全素质,完善现有的考核程序,从最大程度上杜绝安全事故发生的人为因素,为特种设备作业人员的科学化管理提供了有力的技术支持。
目录
摘要 (01
目录 (02
1.产品概述 (03
1.1.产品介绍 (03
1.2.产品构成 (03
1.3.产品功能 (04
1.4.可选配件 (05
2.设备硬件 (06
2.1.左控制台 (08
2.2.右控制台 (08
3.设备使用指南 (09
4.招标参数要求 (20
4.1.软件系统技术参数 (20
4.2.设备硬件技术参数 (21
5.产品验收方案 (23
6.售后服务条款 (24
7.设备使用培训计划 (25
8.客户案例 (26
9.专利证书 (29
10.公司简介 (31
1、产品概述
1.1、产品介绍
塔式起重机仿真教学设备遵循中华人民共和国和国家质量监督检验检疫总局新颁布的《起重机械安全管理人员和作业人员考核大纲》(TSG6001-2009,根据塔式起重机司机培训上岗及安全作业的技能要求,利用虚拟现实技术开发的一套体系完整的计算机辅助塔式起重机操作培训系统。
塔式起重机仿真教学设备采用真机的操作控制台、主令控制器等控制操作部件,仿真教学设备软件系统由“操作训练”、“技能考核”、“视频教学”、“理论学习”、“联网控制”等功能模块组成,可以满足职业院校、培训机构等教培及考核需要,以及一线生产操作人员的学习及培训需要,同时适用于劳动职业技能鉴定部门进行塔式起重机操作工和维修电工的技能考核鉴定等需求。
港口起重机模拟教学设备
港口起重机模拟教学设备
设计理念:
港口起重机培训模拟器,是集机—电—液控制一体的、多功能港口起重机操作仿真模拟器,应用了计算机实时仿真技术、液压振动伺服控制技术,以及三维动画模拟显示技术,主动式、实时模拟岸边集装箱起重机和轮胎式集装箱门式起重机的多功能振动模拟训练器。产品具备当前国际上先进的港机仿真模拟器的功能特点,并符合我国通常的教学培训方法与模式,整机具有优良的性价比(价格仅为国外同类水平产品的1/2~1/3)。
系统软件:
1、驾驶室操作系统
模拟司机操作工作界面,采用真机仿真的方式设计制作。
2、教员台控制系统
教师或管理人员可以远程维护模拟器,设置各类参数和考试科目,设置故障考核点,实时跟踪训练轨迹,记录训练结果等。
3、三维立体图像视景系统
通过该模块实现三维立体成像,大大提高临场感,使训练人员产生身临其境的感觉,同现实比例的画面效果,提高了系统的仿真度。
4、信号采集和PLC逻辑控制系统
模拟实际工作中的电气参数指标,采集指令控制器、按钮等信号,并同时反馈到软件系统及指示灯系统。采用高速芯片,性能指标高,稳定性强。
5、音响系统
高保真音响系统,模拟现场环境音效及设备运转中的音效。
6、教学投影系统
训练人员的操作情况通过教学投影系统传出到培训教室,其他培训人员可以通过该系统观察训练情况,同时也可以作为标准教学使用。
7、网络通讯系统
负责各系统间的数据通讯。每台教师机可以控制最多12台模拟器。大大节约总成本。
硬件指标:
模拟器主要硬件:司机驾驶操作台、软件运行服务器、投影系统、教员监控台。
1、司机操作台与实际起重机的驾驶操作台大小尺寸一致;操作台上的仪表、开关、指示灯等可根据仿真训练起重机的不同类型方便快速更换。
2、软件运行服务器配置:CPUi7,内存4G,显卡1G以上,硬盘:320G以上。
3、投影系统为环绕式。环绕图象显示面积不少于4×80英寸;投影幕布位于司机操作台的正前方、正下方、左侧和右侧;至少正下方投影硬件支持立体图象显示。
港口起重机驾驶操作训练仿真模拟系统技术方案(纯方案,39页)
第 1 页 共 39 页 4.4 质量和售后服务等的承诺
质量保证:
1、本合同项下的质量保证期为买卖双方正式签署“验收交接合格证书”之日起的一年。在产品质保期内卖方对产品质量实行“三包”。
2、本项目合同的全部产品(外购件除外)必须由卖方本厂生产,不得任意分包给其它厂家,如确需其它厂家生产,必须经买方认可。卖方必须严格按投标文件中的承诺和买方的合同技术规格书要求生产。
3、卖方保证在合同项下所提供的货物是新的,并由最好的合适的材料制成,具有一流的工艺,同时符合合同所规定的所有质量、技术规范及性能要求,卖方应保证在货物按技术规范规定的设计寿命期内经过正确地安装,合理地操作和维护能够令人满意地运转。
4、在质保期内产品投入运行后出现问题需要服务时,卖方必须作好服务工作,在4个小时内给予答复,并在最短时间内予以免费解决。保证期内,卖方应进一步对任何由于设计、工艺或材料缺陷造成的故障负责,除非技术规范中另有规定,卖方应在30天内修理或更换有缺陷的部件、零件或设备,买方不承担任何费用。
5、质保期满后,卖方应履行继续服务职责,提供长期技术支持和技术服务。
服务承诺:
1、销售合同签署生效后,根据购买方指定日期,由我方负责生产、制造、试验、出厂检验、运输卸货、现场安装调试直至最终验收合格,实行一条龙包干服务,简称“交钥匙”。
2、免费为购买方培训本产品的使用人员,培训内容为本项目产品的使用方法和系统操作及日常维护。
3、免费提供7*24小时电话技术质询服务,在电话咨询不能解决问题的情况下,24小时现场技术响应。
4、承诺在5年内免费对全部的软件系统提供维护更新、升级换代服务。
交货地点:
供货周期:
交货内容 交货期
一阶1、采购中标的全部硬件设备
2、岸边集装箱桥式起重机模拟训练系统 签订合同后60日历天内 第 2 页 共 39 页 段 3、轮胎式集装箱门式起重机模拟训练系统
4、集装箱码头多岗位联合作业实训系统