
FANUC_系统全参数大全
FANUC 系统参数
系统参数不正确也会使系统报警。
另外,工作中常常遇到工作台不能回到零点、位置显示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数
I/O 通道0的参数:
I/O 通道1的参数:
其它通道参数请见参数说明书。
5.行程限位参数
12.其它
二.0系统参数1.SETTING 参数
3.伺服控制轴参数
4.坐标系参数
5.行程限位
6.进给与伺服电机参数
7.DI/DO参数
8.显示和编辑
9.编程参数
10.螺距误差补偿
11.刀具补偿
12.主轴参数
13.其它
目录
第三章 FANUC系统的通用故障分析
第一节FANUC的CNC系统
第二节故障原因分析方法
一.藉助梯形图诊断故障
二.根据CNC的内部运行状态诊断故障
三.根据报警号分析故障原因
第三节CNC系统的故障分析
一.各系统的共性故障
(一).数据输入/输出接口不能正常工作
(二).CNC系统不能通电
(三).返回参考点时出现偏差
(四).返回参考点异常
(五). PMC梯形图编程不能正常工作
(六).在手动,自动方式都不能运转
(七).在自动方式系统不能运行
(八).手摇脉冲发生器(MPG)方式下机床不运行
(九).显示器上显示电池电压不足警告(BAT)
(十).加工精度差,表面光洁度不好
(十一).维修使用的一些操作方法
二.各系统的故障分析
(一).0系统故障
(二).16系统故障
(三).10,11,12,15系统故障
(四).Power Mate 系统故障
(五).3,6系统
第四节伺服系统故障分析
第五节PMC信号
第六节系统参数
一.16系统类参数
二.0系统参数。
FANUC_系统参数及中文解释
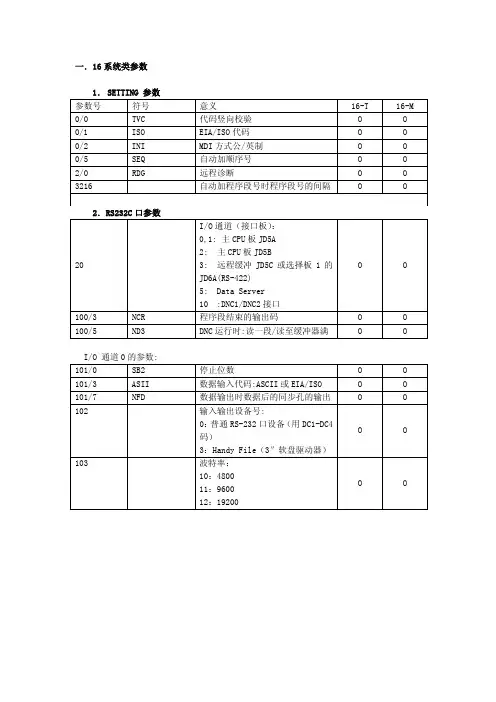
一.16系统类参数1.SETTING 参数参数号 符号 意义 16-T 16-M 0/0 TVC 代码竖向校验 O O 0/1 ISO EIA/ISO代码 O O 0/2 INI MDI方式公/英制 O O 0/5 SEQ 自动加顺序号 O O 2/0 RDG 远程诊断 O O 3216 自动加程序段号时程序段号的间隔O O2.RS232C口参数20 I/O通道(接口板):0,1: 主CPU板JD5A2: 主CPU板JD5B3: 远程缓冲JD5C或选择板1的JD6A(RS-422)5: Data Server10 :DNC1/DNC2接口O O100/3 NCR 程序段结束的输出码 O O 100/5 ND3 DNC运行时:读一段/读至缓冲器满 O OI/O 通道0的参数:101/0 SB2 停止位数 O O 101/3 ASII 数据输入代码:ASCII或EIA/ISO O O 101/7 NFD 数据输出时数据后的同步孔的输出O O 102 输入输出设备号:0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3″软盘驱动器)O O103 波特率:10:480011:960012:19200O O1001/0 INM 公/英制丝杠 O O 1002/2 SFD 是否移动参考点O O 1002/3 AZR 未回参考点时是否报警(#90号) O 1006/0,1 ROT,ROS 设定回转轴和回转方式 O O 1006/3 DIA 指定直径/半径值编程 O 1006/5 ZMI 回参考点方向O O 1007/3 RAA 回转轴的转向(与1008/1:RAB 合用) O O 1008/0 ROA 回转轴的循环功能O O 1008/1 RAB 绝对回转指令时,是否近距回转 O O 1008/2 RRL 相对回转指令时是否规算 O O 1260 回转轴一转的回转量 O O1010 CNC 的控制轴数(不包括PMC 轴) O O 1020 各轴的编程轴名 O O 1022 基本坐标系的轴指定 O O 1023 各轴的伺服轴号 O O 1410 空运行速度 O O 1420 快速移动(G00)速度 O O 1421 快速移动倍率的低速(Fo) O O 1422 最高进给速度允许值(所有轴一样) O O 1423 最高进给速度允许值(各轴分别设) O O 1424 手动快速移动速度 O O 1425 回参考点的慢速 FLO O 1620 快速移动G00时直线加减速时间常数 O O 1622 切削进给时指数加减速时间常数 O O 1624 JOG 方式的指数加减速时间常数 O O 1626 螺纹切削时的加减速时间常数 O 1815/1 OPT 用分离型编码器 O O 1815/5APC 用绝对位置编码器 O O 1816/4,5,6DM1--3 检测倍乘比DMR O O 1820指令倍乘比CMROOI/O 通道1的参数: 111/0 SB2 停止位数O O 111/3 ASI 数据输入代码:ASCII 或EIA/ISO O O 111/7 NFD 数据输出时数据后的同步孔的输出 O O 112输入输出设备号: 0:普通RS-232口设备(用DC1-DC4码)3:Handy File(3″软盘驱动器) OO113波特率:10:480011:9600 12:19200O O其它通道参数请见参数说明书。
FANUC数控全参数一览表

FANUC系统参数一览表系统参数不正确也会使系统报警。
另外,工作中常常遇到工作台不能回到零点、位置显示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数0:OFF 1:ON1. SETTING 参数(与设定相关的参数)参数号符号意义 16-T 16-M0000/0 TVC 代码竖向校验 O:不进行 1:进行0000/1 ISO EIA/ISO代码 O:EIA代码 1:ISO代码0000/2 INI MDI方式公/英制 O:米制 1:英制0000/5 SEQ 自动加顺序号 O:不进行 1:进行0002/0 RDG 远程诊断 O不进行 1进行0002/7 SJZ 手动参考位置返回 0参考位置未确定时,使用减速挡块进行参考位置返回,参考位置已经确定时,与减速挡块无关,用快速移动定位到参考位置。
1只用减速挡块进行参考位置返回。
0012/0 MIRx 各轴镜像的设定 0关闭 1开启0012/4 AIC 轴命令的移动距离 0依照指定的地址 1总为增量命令0012/7 RMVx 各轴的受控轴拆除设定 0不拆除受控轴 1拆除受控轴3216 自动加程序段号时程序段号的间隔 O 12.RS232C口参数0020 此参数用于设定与连接在哪个接口上的输入输出设备之间进行数据的输入输出。
0,1 RS-232-C串行端口1 2 RS-232-C串行接口2 3遥控缓冲器接口4存储卡接口5数据服务器接口10 DNC1/DNC2接口,OSI因特网12 DNC1接口#20021 前台输入设备的设定0022 后台输入设备的设定0023 后台输出设备的设定(前台与后台同时使用不同的输入输出设备时,作为后台的设备可设定的数值只有0-3。
如果使用了正在使用的输入输出设备,将发生报警P/S 233或BP/S233,同时,注意设定值0和1表示相同的输入输出设备。
发那科全参数大全

发那科系统参数总表[1]系统参数不正确也会使系统报警。
另外,工作中常常遇到工作台不能回到零点、位置显示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数0:OFF 1:ON1.SETTING 参数(与设定相关的参数)参数号符号意义16-T 16-M0000/0 TVC 代码竖向校验O:不进行1:进行0000/1 ISO EIA/ISO代码O:EIA代码1:ISO代码0000/2 INI MDI方式公/英制O:米制1:英制0000/5 SEQ 自动加顺序号O:不进行1:进行0002/0 RDG 远程诊断O不进行1进行0002/7 SJZ 手动参考位置返回0参考位置未确定时,使用减速挡块进行参考位置返回,参考位置已经确定时,与减速挡块无关,用快速移动定位到参考位置。
1只用减速挡块进行参考位置返回。
0012/0 MIRx 各轴镜像的设定0关闭1开启0012/4 AIC 轴命令的移动距离0依照指定的地址1总为增量命令0012/7 RMVx 各轴的受控轴拆除设定0不拆除受控轴1拆除受控轴3216 自动加程序段号时程序段号的间隔O 12.RS232C口参数0020 此参数用于设定与连接在哪个接口上的输入输出设备之间进行数据的输入输出。
0,1 RS-232-C串行端口1 2 RS-232-C串行接口2 3 遥控缓冲器接口 4 存储卡接口 5 数据服务器接口10 DNC1/DNC2接口,OSI因特网12 DNC1接口#20021 前台输入设备的设定0022 后台输入设备的设定0023 后台输出设备的设定(前台与后台同时使用不同的输入输出设备时,作为后台的设备可设定的数值只有0-3。
如果使用了正在使用的输入输出设备,将发生报警P/S 233或BP/S233,同时,注意设定值0和1表示相同的输入输出设备。
)100/3 NCR 程序段结束的输出码O 1100/5 ND3 DNC运行时:读一段/读至缓冲器满O 13.与存储卡接口相关的参数0300/0 PCM 存储卡接口0:NC端接口1:电脑端接口4.与FACTOLINK相关的参数(与面板操作相关的参数)0801/0 SB2 停止位的个数0:一位1:2位0810/0 BGS 对FACTOLINK报警任务通信,没有显示FACTOLINK屏幕时0:不启动1:启动0810/1 FAS FACTOLINK使用了ANSWER 、ANSWEEx命令后,在回答栏是否进行回答编号“Z01”的显示。
FANUC 系统全参数
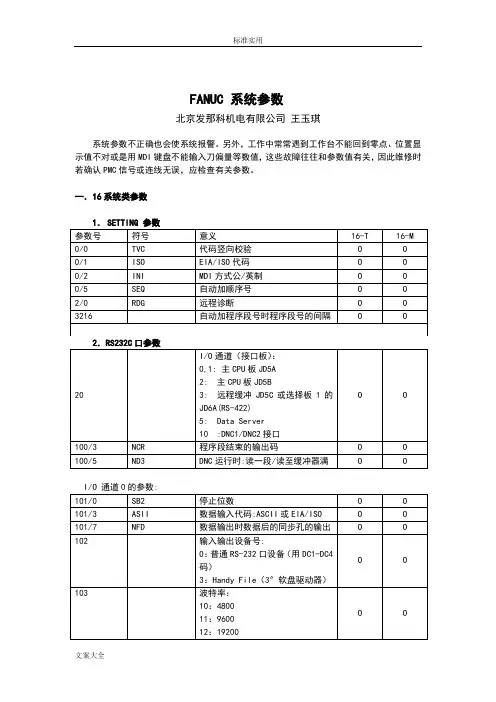
FANUC 系统参数北京发那科机电有限公司王玉琪系统参数不正确也会使系统报警。
另外,工作中常常遇到工作台不能回到零点、位置显示值不对或是用MDI键盘不能输入刀偏量等数值,这些故障往往和参数值有关,因此维修时若确认PMC信号或连线无误,应检查有关参数。
一.16系统类参数I/O 通道0的参数:I/O 通道1的参数:其它通道参数请见参数说明书。
5.行程限位参数12.其它二.0系统参数1.SETTING 参数3.伺服控制轴参数4.坐标系参数5.行程限位6.进给与伺服电机参数7.DI/DO参数8.显示和编辑9.编程参数10.螺距误差补偿11.刀具补偿12.主轴参数13.其它目录第三章 FANUC系统的通用故障分析第一节FANUC的CNC系统第二节故障原因分析方法一.藉助梯形图诊断故障二.根据CNC的内部运行状态诊断故障三.根据报警号分析故障原因第三节CNC系统的故障分析一.各系统的共性故障(一).数据输入/输出接口不能正常工作(二).CNC系统不能通电(三).返回参考点时出现偏差(四).返回参考点异常(五). PMC梯形图编程不能正常工作(六).在手动,自动方式都不能运转(七).在自动方式系统不能运行(八).手摇脉冲发生器(MPG)方式下机床不运行(九).显示器上显示电池电压不足警告(BAT)(十).加工精度差,表面光洁度不好(十一).维修使用的一些操作方法二.各系统的故障分析(一).0系统故障(二).16系统故障(三).10,11,12,15系统故障(四).Power Mate 系统故障(五).3,6系统第四节伺服系统故障分析第五节PMC信号第六节系统参数一.16系统类参数二.0系统参数。
FANUC系统数控机床全参数

FANUC系统数控机床参数一、掌握数控机床参数的重要性:无论哪个公司的数控系统都有大量的参数,如日本的FANUC公司6T-B系统就有294项参数。
有的一项参数又有八位,粗略计算起来一套CNC系统配置的数控机床就有近千个参数要设定。
这些参数设置正确与否直接影响数控机床的使用和其性能的发挥。
特别是用户能充分掌握和熟悉这些参数,将会使一台数控机床的使用和性能发挥上升到一个新的水平。
实践证明充分的了解参数的含义会给数控机床的故障诊断和维修带来很大的方便,会大大减少故障诊断的时间,提高机床的利用率。
同时,一台数控机床的参数设置还是了解CNC系统软件设计指导思想的窗口,也是衡量机床品质的参考数据。
在条件允许的情况下,参数的修改还可以开发CNC系统某些在数控机床订购时没有表现出来的功能,对二次开发会有一定的帮助。
因此,无论是那一型号的CNC系统,了解和掌握参数的含义都是非常重要的。
另外,还有一点要说明的是,数控机床的制造厂在机床出厂时就会把相关的参数设置正确、完全,同时还给用户一份与机床设置完全符合的参数表。
然而,目前这一点却做的不尽如人意,参数表与参数设置不符的现象时有发生,给日后数控机床的故障诊断带来很大的麻烦。
对原始数据和原始设置没有把握,在鼓掌中就很难下决心来确定故障产生的原因,无论是对用户和维修者本人都带来不良的影响。
因此,在购置数控机床验收时,应把随机所带的参数与机床上的实际设置进行校对,在制造厂的服务人员没有离开之前落实此项工作,资料首先要齐全、正确,有不懂的尽管发问,搞清参数的含义,为将来故障诊断扫除障碍。
数控机床在出厂前,已将所采用的CNC系统设置了许多初始参数来配合、适应相配套的每台数控机床的具体情况,部分参数还需要调试来确定。
这些具体参数的参数表或参数纸带应该交付给用户。
在数控维修中,有时要利用机床某些参数调整机床,有些参数要根据机床的运行状态进行必要的修正,所以维修人员要熟悉机床参数。
FANUC_系统参数解释

O
O
3743
第三挡主轴最高速度
O
O
3744
第四挡主轴最高速度
O
3751
第一至第二挡的切换速度
O
3752
第二至第三挡的切换速度
O
3771
G96的最低主轴速度
O
O
3772
最高主轴速度
O
O
4019/7
主轴电机初始化
O
O
4133
主轴电机代码
O
O
12.其它
6510
图形显示的绘图坐标系
O
7110
O
O
3122
操作履历画面上的时间间隔
O
O
3203/7
MCL
MDI方式编辑的程序是否能保留
O
O
3290/0
WOF
用MDI键输入刀偏量
O
O
3290/2
MCV
用MDI键输入宏程序变量
O
O
3290/3
WZO
用MDI键输入工件零点偏移量
O
O
3290/4
IWZ
用MDI键输入工件零点偏移量(自动方式)
O
3290/7
手摇脉冲发生器的个数
O
O
7113
手脉的倍比m
O
O
7114
手脉的倍比n
O
O
13.0i系统的有关参数
8130
总控制轴数
O
O
8131/0
HPG
使用手摇脉冲发生器
O
O
8132/0
TLF
刀具寿命管理功能
O
O
8132/3
FANUC系统全参数
FANUC系统全参数FANUC是一家全球领先的工业机器人和自动化系统制造商。
FANUC系统是一种用于控制工业机器人和自动化设备的计算机系统。
它可以实现对机器人的运动、力传感和视觉等功能的控制和管理。
FANUC系统具有丰富的功能和灵活的配置选项,下面将介绍一些FANUC系统的主要参数。
1. 控制器类型:FANUC系统有多种型号的控制器可供选择,包括R-30iB、R-30iA、R-30iB Mate、R-30iB Plus等。
不同的控制器类型适用于不同的机器人应用和系统需求。
2.控制器处理能力:FANUC系统的控制器具有先进的处理能力,可以快速处理大量的数据和复杂的算法。
这使得FANUC系统能够实现高速、高精度的运动控制。
3.机器人伺服系统:FANUC系统的机器人伺服系统采用先进的数控技术,能够实现精确的位置控制和力控制。
它可以根据不同的应用需求进行配置,从而实现高效的机器人操作。
4.通信接口:FANUC系统支持多种通信接口,包括以太网、串行接口、USB等。
这使得FANUC系统能够与其他设备进行快速的数据交换和通信。
5.编程语言:FANUC系统支持多种编程语言,包括KAREL、TP、C++等。
这使得用户可以根据自己的编程习惯和应用需求选择适合的编程语言。
7.视觉系统:FANUC系统可以集成视觉系统,实现对工件的检测、识别和定位等功能。
这使得机器人可以更精确地完成各种任务。
8.力传感系统:FANUC系统可以集成力传感系统,实现对外部力的感知和控制。
这使得机器人可以根据外部力的变化进行自适应调整,从而更好地适应复杂的工作环境。
9.安全功能:FANUC系统具有丰富的安全功能,包括紧急停止、限位保护、碰撞检测等。
这可以保障机器人在工作过程中的安全性。
10.用户界面:FANUC系统的用户界面友好易用,操作简单直观。
用户可以通过触摸屏、键盘等方式进行操作和监控。
以上是一些关于FANUC系统的主要参数,FANUC系统凭借其先进的技术和可靠性在工业自动化领域中享有很高的声誉。
FANUC常用参数
FANUC常用参数1.报警处理参数(ALM)这些参数用于设置系统报警的处理方式,例如报警终止的条件、报警信息的显示等。
2.坐标系参数(G54~G59)这些参数用于设置工件坐标系的原点和轴向移动的距离。
3.速度参数(F、S、G96~G97)这些参数用于设置切削进给速度、切削用途的材料速度等。
4.转速参数(M3、M4、M5)这些参数用于设置主轴的转速和方向。
5.工具偏移参数(G43、G44、G48)这些参数用于设置和调整工具补偿的位置。
6.急停参数(M0、M1)这些参数用于设置急停的条件和执行急停操作。
7.程序调用参数(M98、M99)这些参数用于调用和执行子程序。
8.伺服参数(SV、SET)这些参数用于设置伺服轴的速度和位置。
9.插补误差参数(G96、G97、G98、G99)这些参数用于设置插补误差补偿的方式和值。
10.自动换刀参数(T、M6)这些参数用于自动换刀操作,设置刀具编号和刀具长度补正值。
11.平台控制参数(G160~G169)这些参数用于配置和控制机床上的附加设备,例如自动上下料机等。
12.快速移动参数(G00)这些参数用于设置快速移动的速度和方式。
13.进给速度参数(G94、G95)这些参数用于设置进给速度单位和进给速度值。
14.反向间隙参数(G41、G42)这些参数用于设置反向间隙的值和位置。
15.加工参数(G01、G02、G03)这些参数用于设置不同的加工方式,例如直线插补、圆弧插补等。
以上是一些常用的FANUC参数示例,不同的机床和加工过程可能会有所差异。
在操作FANUC数控系统时,正确设置和调整这些参数是非常重要的,可以确保机床正常运行,并且获得高质量的加工结果。
FANUC_系统参数及中文解释
FANUC_系统参数及中文解释1.O9001:设置中断/自动停止模式。
0表示中断模式,即当发生错误或警报时,程序会暂停执行;1表示自动停止模式,即当发生错误或警报时,程序会自动停止执行。
2.O1320:切削液类型选择。
0表示无切削液,1表示浸润冷却切削液,2表示压力供液切削液。
3.O1902:速度控制方式。
0表示使用加减速控制方式,即通过指定不同的加减速度来控制工件运动的速度;1表示使用频率控制方式,即通过调整主轴电机的转速来控制工件运动的速度。
4.O2600:定位误差补偿类型。
0表示不使用定位误差补偿;1表示使用位置误差补偿,可以通过设定补偿值来修正工件的位置误差;2表示使用半径误差补偿,可以通过设定补偿值来修正工件的半径误差。
5.O3301:进给轴选择。
0表示进给一轴,1表示进给二轴,2表示同时进给一、二轴。
6.O4000:插补时基准位置选择。
0表示使用机械参考点作为插补时的基准位置;1表示使用工件的其中一特定位置作为插补时的基准位置。
7.O5431:坐标系统选择。
0表示使用绝对坐标系统,即以机床坐标系为参照,以机械参考点为原点;1表示使用相对坐标系统,即以工件的起始点为原点。
8.O7000:快速进给速度选择。
0表示使用低速快速进给速度,1表示使用中速快速进给速度,2表示使用高速快速进给速度。
9.O8001:刀具半径补偿选择。
0表示使用刀具半径补偿G41/G42指令,1表示使用半径补偿函数,可以通过设定补偿值来修正刀具的半径误差。
10.O9002:主轴控制方式。
0表示使用转速控制,主轴电机的转速由程序中的指令确定;1表示使用进给控制,主轴电机的转速根据工件的进给速度自动调整。
这些参数只是FANUC系统参数的一部分,不同型号的数控装置可能有差异。
在使用FANUC数控装置时,用户可以根据具体需求对这些参数进行设置,以满足特定的加工要求。
同时,FANUC数控装置还提供了一系列其他的参数,如进给倍率、插补方式、原点复归方式等,这些参数的设置对于加工的精度、速度、性能等方面都有一定的影响。
FANUC_系统参数大全
FANUC_系统参数大全1. PWE(Power On Enable):设置机器人开机自检时是否需要输入密码。
取值范围为0或1,0表示无需密码,1表示需要密码。
2. TOTO(Touch Off Tool):设置机器人工具的触发方式。
取值范围为0或1,0表示机器人工具直接放置在工件上进行触发,1表示使用外部传感器进行触发。
3. CAO(Coordinate Autonomous Operation):设置机器人的坐标自动操作功能。
取值范围为0或1,0表示关闭坐标自动操作,1表示开启坐标自动操作。
4. PDTP(Path Display Unit):设置机器人路径显示的单位。
取值范围为mm/s或%。
5. RV(Robot Velocity):设置机器人的运动速度。
取值范围为0-100,表示百分比。
6. LD(Load Data):设置机器人的负载参数,用于计算机器人的运动轨迹和精度。
取值范围为0-1000,单位为千克。
7. JZ(Jump Zone):设置机器人的跳跃区域大小。
取值范围为0-100,表示百分比。
8. DI(Dwell Increment):设置机器人在停留位置等待的时间。
取值范围为0-10,单位为秒。
9. IPO(Interpolation Offset):设置机器人的插补偏差。
取值范围为0-100,表示百分比。
10. COI(Collision Interference):设置机器人的碰撞干涉检测功能。
取值范围为0或1,0表示关闭碰撞干涉检测,1表示开启碰撞干涉检测。
11. IOI(I/O Interface Option):设置机器人的输入输出接口选项。
取值范围为0-10,表示不同的接口选项。
12. PRIF(Process Input Format):设置机器人的工艺输入格式。
取值范围为0-10,表示不同的输入格式选项。
13. ERS(Error Reaction Selection):设置机器人的错误反应方式。