
小型圆盘式牧草收割机结构研究
小型圆盘式牧草收割机结构研究 张海龙张多利祁文博李可 黑龙江省畜牧机械化研究所 【摘要】牧草收割机在畜牧业生产过程中起着重要作用,现设计一种小型圆盘式牧草收割机, 并对割刀的运动轨迹及结构参数分别进行了具体的分析与设计。 【关键词】 圆盘式牧草收割机割刀运动轨迹 结构参数 由于农村产业结构的调整,畜牧业在东北 迅速崛起,随着牲畜量的不断扩大,牧草需求量 也逐年增长,因此也有部分农民改变观念,放弃 种植传统作物改种植牧草。由于北方的季节性 强、地形多样化等因素的影响,给牧草的收割带 来了一定的局限性,现设计一款结构简单、灵 活、高效的小型圆盘式牧草收割机有效地解决 了这一问题。 1 圆盘式牧草收割机的主要结构及工作原理 该机主要由悬挂提升装置、传动系统、挡草 架几部分组成。如图1所示:
i —好’避 … 。 lll 1.拖拉机2.悬挂提升装置3.挡草架 4.动力传动系统5.下圃盘6.钢丝绳 围1剞草机装配示意围 工作原理:割草机通过悬挂架固定在四轮拖 拉机的前方,在工作时,由拖拉机输出动力带动 割草机的齿轮箱,通过齿轮型的换向使滚筒与 刀盘高速旋转。割刀在离心力的作用下弹出对 牧草进行无支撑切割。下圆盘的作用是与地面 接触,以缓和瞬间冲击力,起到仿形的作用。通 过改变钢丝绳的长短来调节割草机的升降及割 茬的高度 当割草机不工作时,可操纵手动离合 器切断动力传递,以便提高转弯的灵活性和机 组的机动性能。 ・16 2铡刀运动轨迹分析 割草机割刀的运动是刀盘的水平转动与机 器前进运动所合成的。刀片某一点对地面的运 动轨迹为余摆线。而刀片刃线对地面所扫过的 面积为余摆带,其带宽与刃部长度相近似,如图 2所示:
固2刀片运动轨迹 刀片任意一点的位移可用方程式表示。设刀 盘中心为坐标原点0,水平向右为x轴,机器前 进的方向为Y轴,令刀盘逆时针转动,角速度为 tI),则相邻刀片各内、外端点的位移方程如下: 第一刀片内端a的位置方程 f =rCOS((.Ot+ ) 【Y =v ,+,sin(cot+ ) 式中r刀片内端半径: B一刀片内外端点对盘的连接夹角; ∞一刀盘回转角速度: t一刀盘转过时间: 。。广机器的前进速度; 外端b的位置方程 1. =R cos(cot) 【 『】: +Rsin(cot)
式中R一刀片外端半径; 第2刀片的内外端点的位移方程 It.= cos(cot+ 一or) Ly =V,,,t+,.sin(cot一口) 』Xd RCOS(tTOt一 ) 【Ya= 。f+Rsin(o ̄t) 式中仅一相邻刀片夹角; 多刀片的割草机也同样适用于此方程。 3圆盘式牧草收割机的具体技术参数 割草机由15~18马力四轮拖拉机带动; 割幅B=o.86 m。 3.1割刀转速的确定割刀转速是根据切割速 度要求而定的,试验得出无支撑切割时,刀刃根 部某一点的最低极限速度为30 nds。由于切割 器刀片铰接在刀盘上,为使割刀切割速度大于 最低极限速度,在切割牧草时其刀片线速度一 般选用50~90nds,割刀任意一点的切割速度均 为这一点刀片圆周速度与切割器前进速度的合 成,如图3所示。 X/? ̄o2+2v.,rtocos(a,t )_ 0 当 = ̄r+2kcr(k=O)时, 最小 即 I= + m= = (vo+vj. r n= 一2886r/mi凡 7rr 式中n一刀盘转速; 厂刀片应有的切割速度, =5Orals; 一机器前进速度,v ̄=6km/h; r_-刀片内端半径,,==D.32m; 3.2 刀片数nl的确定切割器的切割轨迹是 由多条余摆带所形成的,其带宽近似为刀片长 度,刀片数是根据割刀进距H(圆盘转一周时 拖拉机的前进距离)与一个进距中各刀片余摆
圈3割刀的速度分析 1.刀架支柱2.刀架3.甩刀连接杆4.刀片5.甩刀盘 图4切割器装配示意图 带的纵向宽度之和mh相等而定。由于H=mh, 日:一60vm一,则m: 。 乃 尼 式中 拖拉机前进的速度,v.,=6km/h; h一余摆带纵宽,(刀片工作刃长度为 0.05m); n=割刀转速,n=2886dmin; 60x6 m —0.05x—2886 =2.49 考虑到制造方便和运转平衡问题。刀片数 量确定为三片,材料选用65Mn钢制造。刀刃部 分进行热处理。 4切割器的设计 割草机的切割器由刀片和刀架装置组成. 如图4所示。 焊在刀架上的刀架支柱限定了刀架与甩刀 盘的极限位置,刀片套在甩刀连接杆上通过主 轴带动甩刀盘转动,使刀片在离心力的作用下, 对牧草进行切割,此切割器设计结构简单,刀片 易于拆卸,也提高了割草机的安全性能。 5结论 小型圆盘式牧草收割机具有灵活性强。方 便操作等特点,而且割茬较低,收割后铺放整 齐,便于收集与晾晒,显著地提高了生产效率。 参考文献: 【1】张文静.牧草收获机械现状:机遇及发展U】. 农村牧区机械化,2001(1):18-20. 【2】徐秀英.小型牧草收获的机械设计【D】.南 方农业大学,2004(6). 【3】贾瑞昌.收获机械割草器的技术发展【J】.广 东农机.1999(3). 【4】李宝筏.农业机械学【MI.北京:中国农业出 版社.2000 ・l7・
4YB-Ⅰ型甘蓝联合收获机的设计
4YB-Ⅰ型甘蓝联合收获机的设计
甘蓝收获季节性强、人工作业劳动强度高、效率低、占用农时多,而按期保质保量收获甘蓝是实现农民增收的关键。目前,我国甘蓝收获主要以传统的人工作业为主,即人持切刀砍下甘蓝球,再用手剥取黄叶后放入收集框中,生产率低,劳动强度大。
甘蓝联合收获机械的研制基本处于空白。随着农村劳动力的转移,实现甘蓝的机械化收获己成为甘蓝种植产业化的当务之急,因此对甘蓝收获机械技术装备的需求日趋迫切。
为了解决我国甘蓝机械化收获无机型的实际问题,本文在分析甘蓝生长特点和分类的基础上,对国内外甘蓝收获机械的研究现状及典型收获机械的结构进行了详细的阐述和分析,针对我国甘蓝的种植模式,通过理论分析,应用CAD技术,设计了一种适应于条形方式种植的小型甘蓝联合收获机。该机悬挂在拖拉机的右侧,机型根据收获机械的命名原则暂定为4YB-I型甘蓝联合收获机。
主要内容如下:1、设计了该机的整体结构和工作原理,确定各构件之间的装配关系。该收获机作业过程包括引导拔取、提升输送、切除根茎、清除散叶和收集装箱。
主要由机架、传动装置、引导拔取装置、提升输送装置、切根茎装置、压顶装置、水平输送装置及收集装箱等组成。2、选择拨齿式输送链条作为提升装置的主要工作部件,介绍了该装置的工作原理,对输送部件进行了运动和理论分析,获得了相关设计参数。
3、设计压顶装置的整体结构,介绍了其工作原理,并对主要部件的相关参数进行了设计计算。压顶装置由主从动带轮、张紧带轮及网状式菱形输送带组成,通过理论计算得出了各部件的尺寸及运动参数。
4、设计了适宜于甘蓝收获的回转式切割器,简述了该回转式切割器的工作原理,通过三维软件,设计了该切割器的结构。对切割器切割性能影响因素(包括刀盘转速、刀片数量及刀片刃角)进行了理论分析和计算。
5、介绍了水平输送装置的整体结构及工作原理,通过理论分析计算,得出关键零部件的结构及尺寸参数。6、对引拔装置进行了总体设计,简述其基本工作原理,通过理论分析计算,得出了最佳设计参数。
小型玉米收获机的设计与试验

小型玉米收获机的设计与试验
孙兆柱,杨永发,祁禹衡,王园园,王盼盼(西南林业大学机械与交通学院,昆明 650224)摘 要:针对云南地区地形特点、玉米种植模式及玉米品种,根据现有玉米收获技术设计了小型玉米收获机,阐述了整机、传动系统、摘穗装置、剥皮装置、切碎还田装置的设计及特点。对整机部件进行合理配置,使整机的设计结构紧凑;摘穗辊采用金属与橡胶两种材料结合的方式,能够有效降低摘穗过程中玉米果穗的损伤率;对剥皮装置进行设计及优化改进,有效提高了玉米苞叶剥净率,降低了玉米果穗的损伤率及玉米籽粒破碎率。田间试验表明:机具作业状态符合玉米收获机行业标准,平均损失率为3.5%,苞叶剥净率为88.6%,籽粒破碎率≤1%,回转式切碎装置对玉米秸秆的切碎效果较好,可为云南地区的玉米收获机械化发展提供借鉴。关键词:玉米收获机;摘穗辊;剥皮装置;云南地区中图分类号:S225.5+1 文献标识码:A文章编号:1003-188X(2021)06-0084-050 引言玉米是我国的第一大粮食作物,在食品加工、饲料制造和工业中具有重要意义[1]。云南省是我国西南玉米区的主要种植省份之一,2017年全省玉米播种面积176万hm2,总产量912.9万t,是云南省种植面积最大的粮食作物。由于云南玉米生产80%分布在山区、半山区坡地,坡度多在10°以上,有的甚至超过25°,难以实现大型机械化作业,所以目前全省玉米生产仍然处于人工作业的传统农业状态[2-3]。云南气候多样,四季均可种植玉米,形成了四大玉米生态区。其玉米品种及种植模式丰富,多实行农作物套种模式。套种农作物成熟时间不一致,不同地区没有统一的行距株距,造成农艺与农机不匹配。2014年,全省玉米机播、机收面积不足5%,玉米生产全过程机械化程度远低于全国平均水平[4]。近年来,我国玉米收获机械的研究与推广得到了快速发展,尤其是北方玉米区大型机械化作业玉米收获机已逐渐普及,机械存在的问题也在不断地被解决。但是,国内市场还没有研发出成熟可靠的、适应云南丘陵玉米区玉米种植和收获特点的先进玉米收
割草机器人机械结构设计与仿真工作综述

一、背景介绍
随着我国社会经济的快速发展,城市绿化程度越来越高,大量的公园草坪、足球场草坪、高尔夫球场草坪等公共绿地均需要进行维护。修剪草坪是项繁重而又枯燥的劳动,需要消耗大量的人力和物力。传统做法是人工操作割草机器进行修剪,目前的割草机器主要有两种形式(如图1.1所示),一种是手推式的,另一种是人工携带式的。但是,这两种割草机器有很大的缺点:劳动强度大;重复性强,工作枯燥;浪费人力、物力和财力。
图1.1 传统割草机
为了改变这一现状,降低草坪维护作业的劳动强度及维护成本,一种自动割草机器人应运而生。
割草机器人是集环境感知、路径动态规划和行为控制等多种功能于一体的综合机器人系统。与传统的草坪修剪机械相比,割草机器人具有很大的优点:
1)割草机器人可自主工作;
2)割草机器人具有较高的安全性;
3)割草机器人更利于环境保护。
1.1国外研究现状
“智能割草机器人”概念的提出是在1997年的OPEI年会上,从那时至今,国外已进行了十几年的研究,并取得一定的成果,相关产品已投入市场,但尚处于中等智能水平。下面是两款已经投入市场的,比较成熟的割草机器人(分别是Friendly Machines公司的Robomow和瑞典Electrolux公司的Husquava Auto Mower):
图1.2 国外的割草机器人 此外,Friendly Machines公司又开发出了带有太阳能电池板的割草机器人,佛罗里达大学正在研究第三代Lawn Nibbler割草机器人,主要的研究领域是实现具有自主学习能力的智能割草机器人,比如通过学习自动识别花、宠物等障碍和学习全区域覆盖策略等方面。
1.2国内研究现状
国内对于割草机器人的研究起步较晚,参与研究的单位少(从所查阅的资料来看,仅有大连理工大学,南京理工大学和苏州大学进行过这方面的研究),但仍取得一定成果。下图分别为南京理工大学和江苏大学制造的割草机器人样机:
联合收割机往复式割刀传动机构运动学分析
联合收割机往复式割刀传动机构运动学分析
1、机构的组成及工作原理
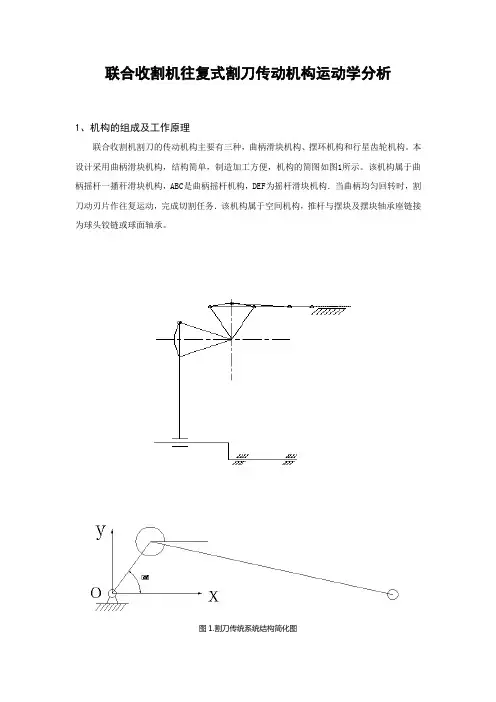
联合收割机割刀的传动机构主要有三种,曲柄滑块机构、摆环机构和行星齿轮机构。本设计采用曲柄滑块机构,结构简单,制造加工方便,机构的简图如图1所示。该机构属于曲柄摇杆一播秆滑块机构,ABC是曲柄摇杆机构,DEF为摇杆滑块机构.当曲柄均匀回转时,割刀动刃片作往复运动,完成切割任务.该机构属于空间机构,推杆与摆块及摆块轴承座链接为球头铰链或球面轴承。
图1.割刀传统系统结构简化图
2数学模型的建立
2.1主要参数的确定
查农业机械设计手册,选取要设计的往复式切割器主要技术参数如下:
切割行程76.2mm,
曲柄转速468r/min,
割刀平均速度1.19m/s。
摇杆尺寸拟定为L1=100mm,
曲柄尺寸拟定为L2=300mm,
摆块尺寸拟定为R2=100mm,
推杆L2=300mm,R1=90mm,
则α=25.05°,2α=50.10°,L0=42.333mm。
2.2数学模型的建立
2.2.1矢量方程
OA+AB=OC+CB=OB(1)
OC+CD=OD(2)
OD+DE=OE(3)
1.2.2位移方程
)4(0sincosAOAOAztLytLx
由(1)式得
)5(cos0sinsincos32223222RzzLyyRxLxxCBABCAB
由(5)得2222tanAAyLy,2在1、4象限,2可求,将2代入(5)得sin3=TRLxCA222cosx 由矢量方程(2)得)2cos(0)2sin(x3131RzzyRxCDDCD(6)
由(3)得11311]cos)2[cos(sinLR(7)
E点坐标为
1110cosLzzyRxxDEECE(8)
2.2.3速度方程
免耕播种机缺口圆盘刀的设计和改进
农业工程技术·综合版 2023年3月刊
50农 机 世 界DOI:10.16815/ki.11-5436/s.2023.07.029免耕播种机缺口圆盘刀的设计和改进王化朝1,王其银2,盛文静3,闫可丰3(1.山东省济宁市梁山县小路口镇农业综合服务中心,山东 梁山 272600;2.山东省济宁市梁山县马营镇农业综合服务中心,山东 梁山 272600;3.山东省济宁市梁山县农业机械现代化发展促进中心,山东 梁山 272600)摘要:保护性耕作通过残茬覆盖等方式降低生产作业对土壤的不利影响,免耕播种对机具要求高,易出现堵塞等问题。该文阐述了传统开沟器的分类、土壤物理特性的测定方法,并结合测定结果,在明确圆盘刀类型与力学分析的基础上,对缺口圆盘刀进行参数优化,确定了选材和制作工艺,实践中需通过试验进行改进,以满足田间作业环境要求,提高作业效率。关健词:保护性耕作;缺口圆盘刀;结构;设计;改进王化朝,王其银,盛文静,等. 免耕播种机缺口圆盘刀的设计和改进[J]. 农业工程技术,2023,43(7):50~51.保护性耕作具有保护水土和生态的作用,能够减少径流,避免水土流失,固碳保墒,对农业的可持续发展意义重大[1]。该技术推广的关键是性能优良的机具,玉米等作物秸秆较粗大,如果机具性能不高,非常容易发生堵塞。为解决此问题,采用圆盘式破茬结构提高机器的通过性,采用缺口圆盘刀解决堵塞问题[2]。一、传统开沟器的分类1、芯铧式开沟器适用于垄作环境,锐角形状降低了工作阻力;前端封闭构造能够翻垡土块,避免土壤回流。为提高作业效率,目前在传统设计的基础上逐步向仿生结构方向发展。2、滑刀式开沟器入土部分呈刀状,采用滑动方式作业,一般孔位可调节,调整双翼侧板宽度即可控制开沟宽度。该机械作业沟底平整,种子完全落入后土壤才回流,控制滑切角可使其保持较优性能。3、锄铲式开沟器依靠重力自行入土,锄铲尖部和前脊能够将底层土壤翻至上层,其优势是结构简单、轻便,制造难度低,播深易控制,但存在挂草、雍土等问题。4、宽幅翼铲式开沟器包括翼铲、铲身和反射板等构件,翼铲呈三角形,前窄后宽,对土壤扰动大,作业阻力较大。5、圆盘式开沟器单圆盘式结构简单,入土性好,但不适于干旱地区。双圆盘式采用V型结构,稳定性好,开沟宽度一致,限制了种子移动,可确保播种的一致性。二、土壤物理特性的测定测定土壤物理特性的目的是分析免耕作业环境,以优化刀具参数。1、测定方法土壤含水率测定。设3个采样点,根据测定要求设定取样深度,每个点采3份土样,放入铝盒中防止水分蒸发,105~110℃烘干24 h,干燥后测量质量。土壤容重测定。用拔起器采样后,用环刀切割,装入环形切割机中,按照编号称量土壤质量。土壤坚实度测定。获得0~400 mm深度数据,以了解是否适合种子生长。2、测定结果采样区域土壤含水率为13.1%,土壤容重1.262 g/cm3,0~100、100~200、200~300、300~400 mm深度土壤坚实度分别为1213、1489、1745、2153 kPa。该土壤对器具性能要求较高,在圆盘刀设计中要根据土壤参数进行模拟仿真,筛选较优水平组合,以实现性能优化。三、缺口圆盘刀的设计和改进1、圆盘刀类型(1)平面型圆盘刀整体形状为圆盘状,表面为平面,安装在播种机前段,平面形状增加了其通过能力,也降低了开沟阻力,对土壤扰动小。但秸秆切断力不强,易将秸秆推开,在秸秆强度大且土质松软的环境中作业性能较差[3]。(2)波纹型圆盘刀孔径较小,外缘部分有波纹,对土壤的扰动和秸秆的作用力更强,但阻力更大,需更大牵引力。(3)缺口型圆盘刀圆盘刀外侧设计成一定形状的缺口,在相同质量下切割效果和波纹型圆盘刀类似,成本更低;同时秸秆可被缺口固定,切割率更高,能够提高破茬效率。2、圆盘刀力学分析(1)受力状况圆盘刀作业对象包括土壤、根茬、秸秆等,为简化研究过程,主要研究圆盘刀滚切过程中的受力。如图1所示,h为工作深度,R为圆盘刀半径,φ为圆盘刀与土壤之间的摩擦角,δ为与秸秆之间的摩擦角,T0为滑动阻力,T为土壤滑切阻力,Fn为正压力,Ft为滑切阻力。由力学分析可知,圆盘刀受到牵引阻力和垂直阻力,土壤物理特性、工作深度和速度是影响其大小的主要因素[4]。图1 圆盘刀受力分析图Copyright©博看网. All Rights Reserved. 农业工程技术·综合版 2023年3月刊
铡草机的结构原理

铡草机的结构原理
铡草机,也叫草料切割机,是一种农业机械设备,用于割碎牧草、
秸秆、麦秸、玉米秸秆等作物,以便更好地利用和保持其营养成分。
铡草机主要由刀片、转子、引风机、进料机构、驱动系统等组成。
刀片是铡草机的核心部件。刀片在运转时,通过惯性力和弹性质
量的相互作用,将物料割断。铡草机的转子是由组成转子的许多刀片
拼接而成的,刀片之间的距离通常较小,以保证物料能够被细致地割
断。
铡草机的引风机可将割碎的草料分离出来,并将其送到吊车或喂
料管内,以便拍平或直接进入饲料处。由于草料的形状和大小各异,
因此进料机构在不同型号的铡草机中,可能存在一些不同。
驱动系统是铡草机的另一个重要组成部分,通常包括电机和链条
传动。电机提供动力,链条传动将动力传输到转子和刀片上。
在使用铡草机时,需要注意以下几点:
1. 在使用前,检查铡草机是否正常,是否有磨损现象,以保证使
用安全和效率。
2. 让铡草机在空载状态下运转一段时间,直到飞溅物排出,然后
再加入草料进行工作。
3. 加入大块木材、石头等杂质物料会导致铡草机损坏,因此应将
这些物体清除并避免将其加入铡草机中。 4. 铡草机使用完毕后,要将其更换为倒车档或停车档,并进行清
洗和保养。
综上所述,铡草机是一种实用的农业机械设备,能够帮助农民提
高草料利用效率,同时使用时也需要注意安全和保养。
玉米收获机设计与分析
第 1 页
玉米收获机设计与分析
-----机械系统设计课程论文
姓 名: 张 继 同
学 院: 机 电 学 院
班 级: 09机制 3班
指导老师: 李 盛 林
2012年12月18日
第 2 页
目 录
一、 背景及数据 ......................................................................................................... 3
1.1 背景 .............................................................................................................. 3
1.2 数据 .............................................................................................................. 4
二、 工艺路线 ............................................................................................................. 5
三、 黑箱法分析 ......................................................................................................... 5
四、 部件设计 ............................................................................................................. 6
几种牧草干燥设备的介绍
机械设备
几种牧草干燥设备的介绍
赵 鑫 胡柏冬 (黑龙江省农垦总局齐齐哈尔分局畜牧水产局161005)
1田间机械设备
除了新鲜饲草的刈割、收集和运输机械设备外,
采用自然干燥法在田问调制干草所需的机械设备还
包括翻晒、压捆等。田问机械一般都是独立设计、制
造的,所需动力一般来自于牵引的拖拉机。多数田问
作业的机械源自于农作物的机械用具,大多数都是
改造而来的,但仍有其特殊性,如一般的收割机械都
带有压扁装置,以利于饲草的快速干燥。我国目前自
行研制的这类机械设备较少,大多数是仿制品或依
赖进口,如表1介绍的部分这类机械设备。
表1用于干草调制的部分田间机械设备
机堡名型号 参数 产地
补
收割机9G一2.1割幅为2.1米,生产效率为5.5千克/小时,中国
配套动力为3.68千瓦。
收割机 350 割幅为2.74米,生产效率为8千米,小时,美国
配套动力为2.28千瓦。
收割机 sM 割幅为1.7米,生产效率为lO千米/小时,德国 配套动力为8.38千瓦。
捡拾压9JK一1.7尺寸为5.3O米×2.65米×1.67米,机重为I jE京
捆机 690千克,配套动力≥36.75千瓦。
指盘式9LZ一5尺寸为4.5米×2.9米×1_3米,机重为580北京
搂草机 千克,配套动力≥2O.58千瓦。
捡拾压AP一41N尺寸为4.56米×2.30米×1.73米,机重为巴西
捆机 980千克,配套动力≥22,05千瓦。
摊晒搂 Hav一 机重为300千克,生产效率为3公顷,小时,巴西 草机 bob300配套动力≥】1.03千瓦。
收割压SCE2200机重为l 450千克,生产率为2.2公顷/小巴西
扁机 A 时,配套动力≥4O.43千瓦。
搂草机 SW一 尺寸为3.15米×3.27米X1.17米,机重为韩国
ART3200 3l8千克,配套动力≥l5.44千瓦。
圆盘式SW—DM1工作幅宽为1.7米,机重为3lO千克,盘数为韩国
农业机械学(下)复习题及答案
1 第九章 收割机
1、谷物机械化收获的方法。
2、收割机的一般构造和工作过程,拾禾器按结构分类有几种?简述伸缩扒指式拾禾器的工作过程。
3、茎杆物理机械性质及其与切割的关系(有支撑切割、无支撑切割的形式)。茎秆的纤维方向与切割的关系。
4、往复式切割器的结构、型式和特点。
5、往复式切割器切割图的绘制.
6、圆盘式切割器的特点。(如刀片和刀盘体的连接形式)
7、往复式切割器的工作原理和参数分析(如刀片几何形状分析、切割速度分析)。往复式切割器传动机构常用的种类。
8、试作图分析茎秆在动刀片和定刀片中被夹持住的条件.
9、当割刀的传动机构为曲柄连杆机构时,试在直角坐标系下进行割刀的运动分析。P18
10、 割刀惯性力的平衡形式。
11、 简述收割机上拨禾器有哪些作用?常用的拨禾器有哪些种类?
10、偏心拨禾轮的结构、特点。
11、拨禾轮的工作原理和参数确定.拨禾轮压板的工作原理和参数设计以及拨禾轮的调节要求。(作业)
12、扶禾器拨齿的扶禾作用及其运动轨迹。
13、输送带的速度如何确定.
14、双带卧式割台的转向放铺原理 。禾秆放铺角由哪些转角合成?
第十章 脱粒机械
1、脱粒装置的分类,全喂入式与半喂入式区别。
2 2、脱粒装置有哪些技术要求,脱粒原理有哪些?常用的几种组合是哪些?
3、纹杆滚筒式脱粒装置、。简述其组成及工作过程.(图10-7)
4、纹杆滚筒构造及脱粒装置的调节.
5、纹杆滚筒脱粒速度与间隙。
6、影响纹杆滚筒生产率的因素有哪些?
7、钉齿滚筒的组成及其工作过程(图10-21)。钉齿在滚筒上的排列原则,凹板的形式及其组合式凹板的包角.画出凹板上下调节量H与齿侧间隙变化量的关系图.
8、双滚筒脱粒装置的特点及其工作过程.(图10-26)
9、轴流滚筒式脱粒装置的结构、类型及横向轴流脱粒装置的工作过程(图10-27)、立式轴流脱粒装置的工作过程(图10-28)
割草机的设计分析
割草机产品设计分析
工设0921 陈璐 06号
一、定义:
割草机是切割牧草作物的机械产品。
二、发展史:
19世纪以前,人们手握长柄大镰刀来割草。这是一种费力活,而且需要把草弄短的许多技能。一个名叫托马斯·普拉克内特的英国工程师是第一个想出制造割草机的人。他在1805年英国人普拉克内特发明了第一台收割谷物并可以切割杂草的机器,由人推动机器,通过齿轮传动带动旋刀割草,这就是割草机的雏形。获得了第一台割草机的发明专利。那是一台装有环形刀身的笨重机器,而且运转不很理想。其他发明家看到普拉克内特的机器后,认为他们能够干得更好。最成功的是埃温·巴丁。他是一家纺织厂的工程师,从工厂的某一机械上获得了关于割草机机械结构的想法。他在1830年制造的割草机取得了滚筒剪草机的专利,它已经非常类似于今天使用的那些机器。1832年,兰塞姆斯农机公司开始批量生产滚筒式割草机。 1902年英国人伦敦恩斯制造了内燃机作动力的滚筒式割草机,其原理延用至今。
三、工作原理:
总的来说割草机的工作原理是由二冲程汽油机然后通过离合器带动传动轴,再由传动轴在带动圆盘刀片。切割器的工作原理和构造与谷物收获机械的切割器基本相同。所用刀片有光刃和刻齿刃两种,一般采用光刃动刀片。割刀传动装置也和谷物收割机类似,多采用偏置式曲柄连杆机构和摆环机构。由于牧草生长密度大、含水率高,动刀的平均速度高于谷物收割机,一般为1.6~2.0米/秒。切割器提升装置一般由液压系统操纵,提升迅速、方便,能保证切割器对复杂地面的适应性。安全装置主要是保证传动装置和切割器的安全。
对作业速度较高的割草机,一般采用脱钩式安全装置。当切割器阻力过大时,安全装置即自动脱钩,切割器向后摆动,同时切断切割器的动力。有的割草机的割刀传动装置采用木制连杆或胶带传动方式,在超负荷时连杆折断或胶带打滑,以保护其他传动零部件和切割器不遭损坏。挡草装置通常是装设在切割器两端或外端的挡草板,其作用是将割下的牧草向切割器中部推移一段距离,留出供下一行程拖拉机轮子通过的通道,避免或减少对已割牧草的碾压。发动机是割草机最重要的组成部分。现割草机是由小型动力机加上传动部分和工作部分构成。